








Типы двигателей шарниров роботов: выбор модели, преимущества и недостатки
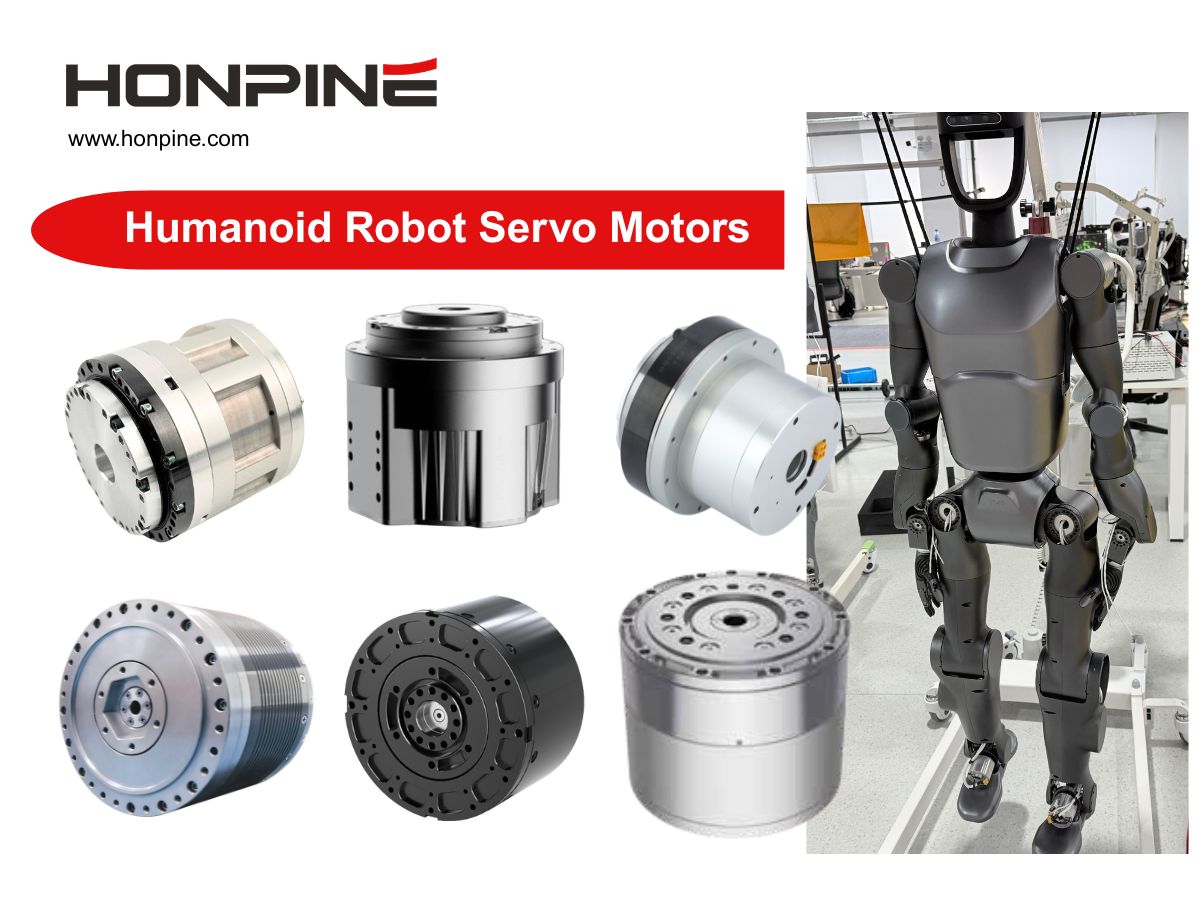
Двигатели суставов роботов можно классифицировать по способу привода на электрические, гидравлические, пневматические и некоторые менее распространённые методы привода, такие как приводы на сплавах с памятью формы, которые ещё не достигли массового производства.
Гидравлический привод используется всё реже из-за больших габаритов и риска утечки масла. Boston Dynamics применяла гидравлические системы в некоторых своих ранних роботах, однако новые гуманоидные роботы также перешли к системам электропривода. Пневматический привод также не получил широкого распространения из-за относительно сложного управления и в основном используется в системах, разработанных научно-исследовательскими учреждениями.
В этой статье я объясню, как выбрать двигатель сустава робота с электроприводом, и представлю основные типы, применяемые в настоящее время в роботизированных системах.
Модули суставов с электроприводом можно классифицировать по способу редукции на двигатели суставов роботов с волновым редуктором, двигатели суставов роботов с планетарным редуктором, двигатели суставов роботов с циклоидальным редуктором, двигатели суставов роботов с шарико-винтовой передачей и двигатели суставов роботов с прямым приводом.
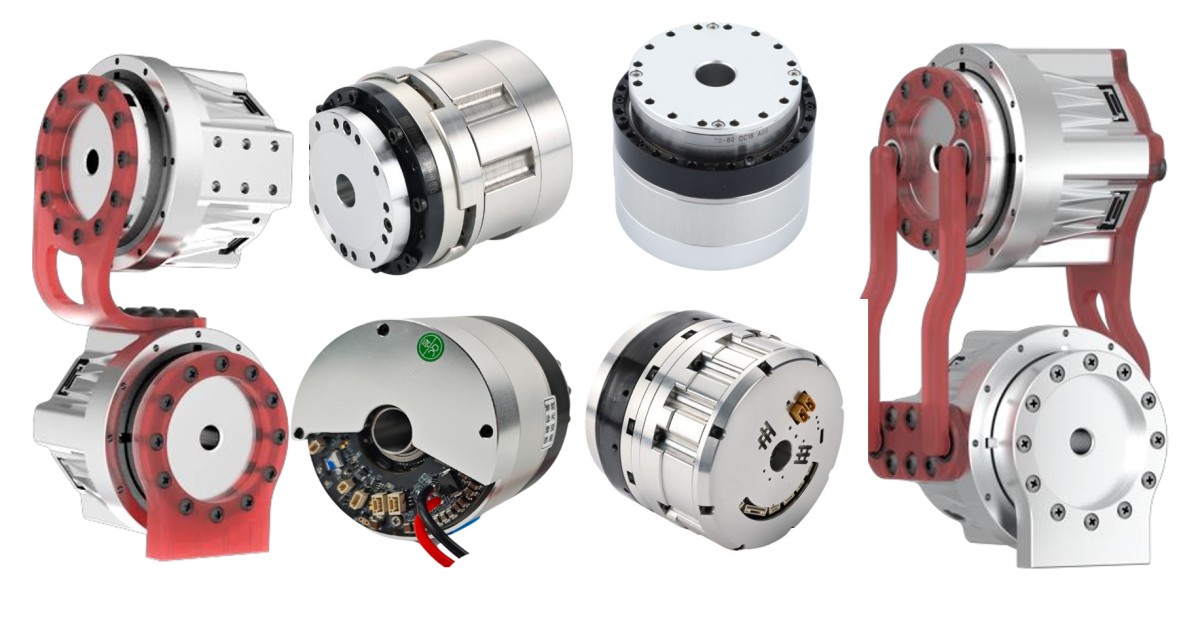
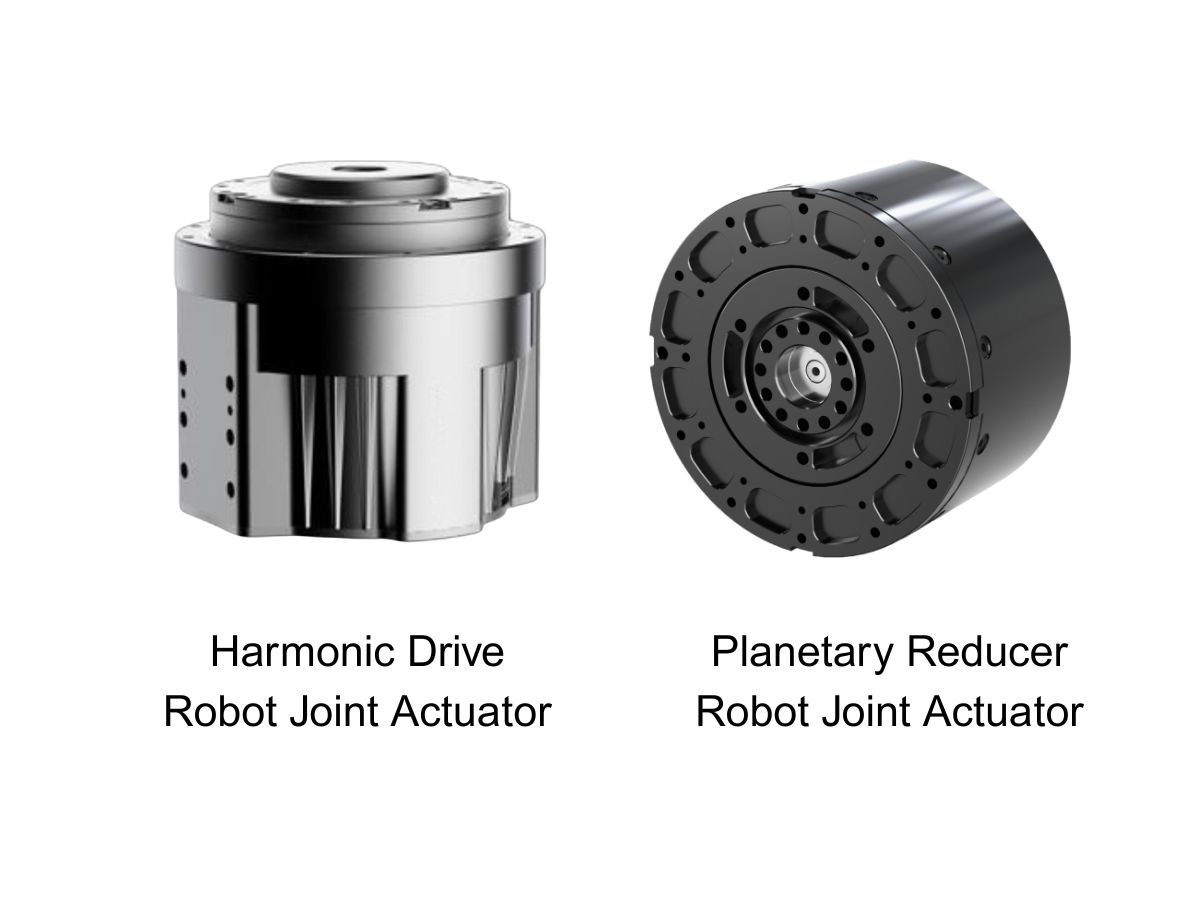
1. Двигатель сустава робота с волновым редуктором
Двигатель сустава робота с волновым редуктором объединяет волновой редуктор в конструкции двигателя сустава, обеспечивая такие преимущества, как высокая точность, большое передаточное отношение, высокая плотность крутящего момента, компактная соосная конструкция и малый люфт.
Двигатели суставов роботов HONPINE с волновым редуктором также могут интегрироваться с двойными энкодерами, датчиками крутящего момента и другими компонентами, обеспечивая более безопасную, лёгкую и высокоинтегрированную конструкцию сустава.
Основным недостатком двигателя сустава робота с волновым редуктором является несколько более высокая стоимость по сравнению с двигателем сустава робота с планетарным редуктором. В применениях с высокими ударными нагрузками и частыми столкновениями необходимо тщательно учитывать пиковый крутящий момент и перегрузочную способность редуктора. Его КПД передачи также обычно ниже, чем у двигателя с прямым приводом.
2. Двигатель сустава робота с планетарным редуктором
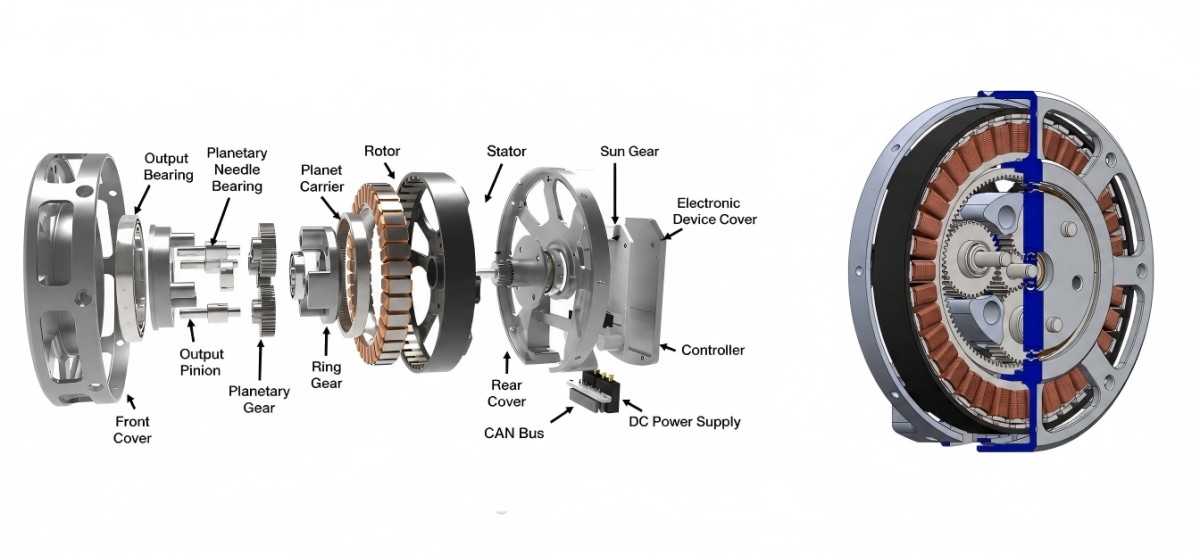
Двигатель сустава робота с планетарным редуктором обычно имеет несколько более низкую стоимость, чем двигатель сустава робота с волновым редуктором. Он обеспечивает высокий КПД передачи и высокую ударостойкость и широко применяется в промышленных роботах, роботах для тяжёлых нагрузок, AGV/AMR, мобильных роботах, строительных роботах и других суставах, требующих высокой эффективности и грузоподъёмности.
Двигатели суставов роботов с планетарным редуктором также могут охватывать относительно широкий диапазон передаточных отношений и требований к крутящему моменту.
Недостатком является то, что планетарные редукторы обычно имеют определённый люфт. Поэтому они могут не подходить для применений, требующих чрезвычайно высокой точности позиционирования и очень малого люфта.
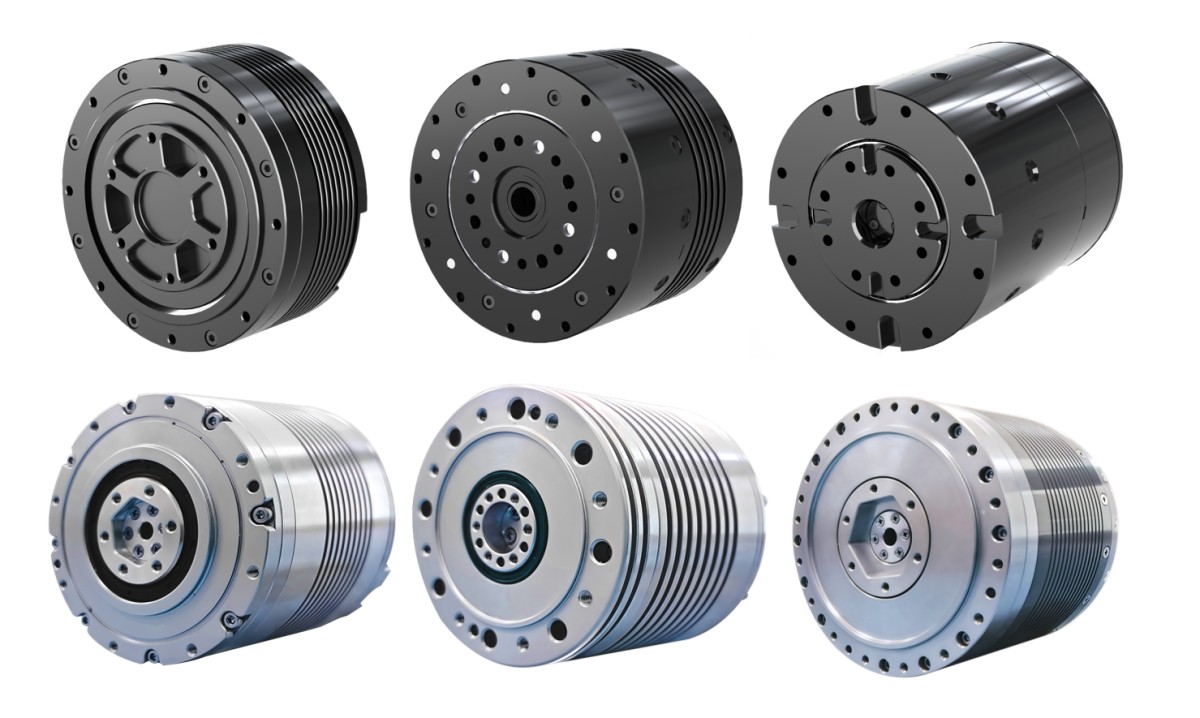
3. Двигатель сустава робота с циклоидальным редуктором
Главным преимуществом двигателя сустава робота с циклоидальным редуктором является его превосходная ударостойкость. Он также отличается высокой жёсткостью конструкции, при этом выходная сторона может выдерживать относительно большие радиальные и осевые нагрузки.
Двигатели суставов роботов с циклоидальным редуктором широко используются в роботах для тяжёлых нагрузок, промышленных роботах, строительной технике, тяжёлых роботизированных манипуляторах и других роботизированных применениях, требующих высокой ударостойкости.
Недостатком является то, что по сравнению с решениями на основе волновых и планетарных редукторов двигатели суставов роботов с циклоидальным редуктором в настоящее время реже используются в гуманоидных роботах. Для более полного соответствия требованиям применений гуманоидных роботов всё ещё требуется дальнейшая оптимизация материалов и механических конструкций.
Кроме того, технология изготовления и требования к точности обработки циклоидальных редукторов могут приводить к относительно высокой себестоимости производства.
4. Двигатель сустава робота с шарико-винтовой передачей
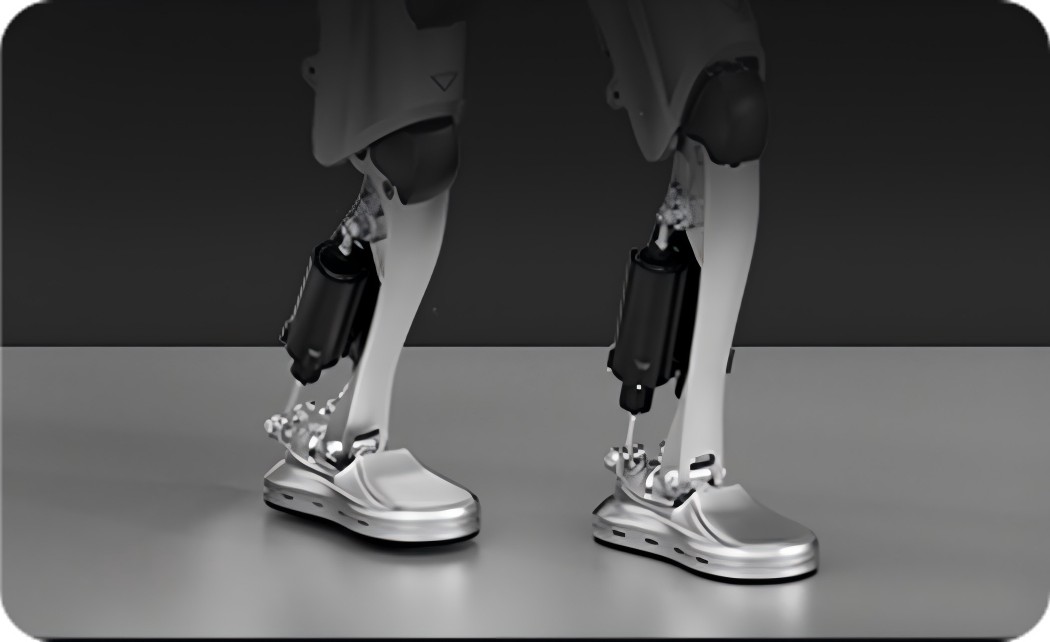
Двигатель сустава робота с шарико-винтовой передачей, также известный как линейный модуль сустава, представляет собой решение, способное одновременно удовлетворять четырём важным требованиям: компактным габаритам, высокому усилию на выходе, высокой точности и длительному сроку службы.
Он особенно ценен в роботизированных механизмах, требующих высокого усилия тяги, таких как ноги роботов и коленные суставы.
Недостатком является относительно сложная механическая конструкция, что затрудняет общую разработку. Кроме того, стоимость данного типа модуля сустава относительно высока.
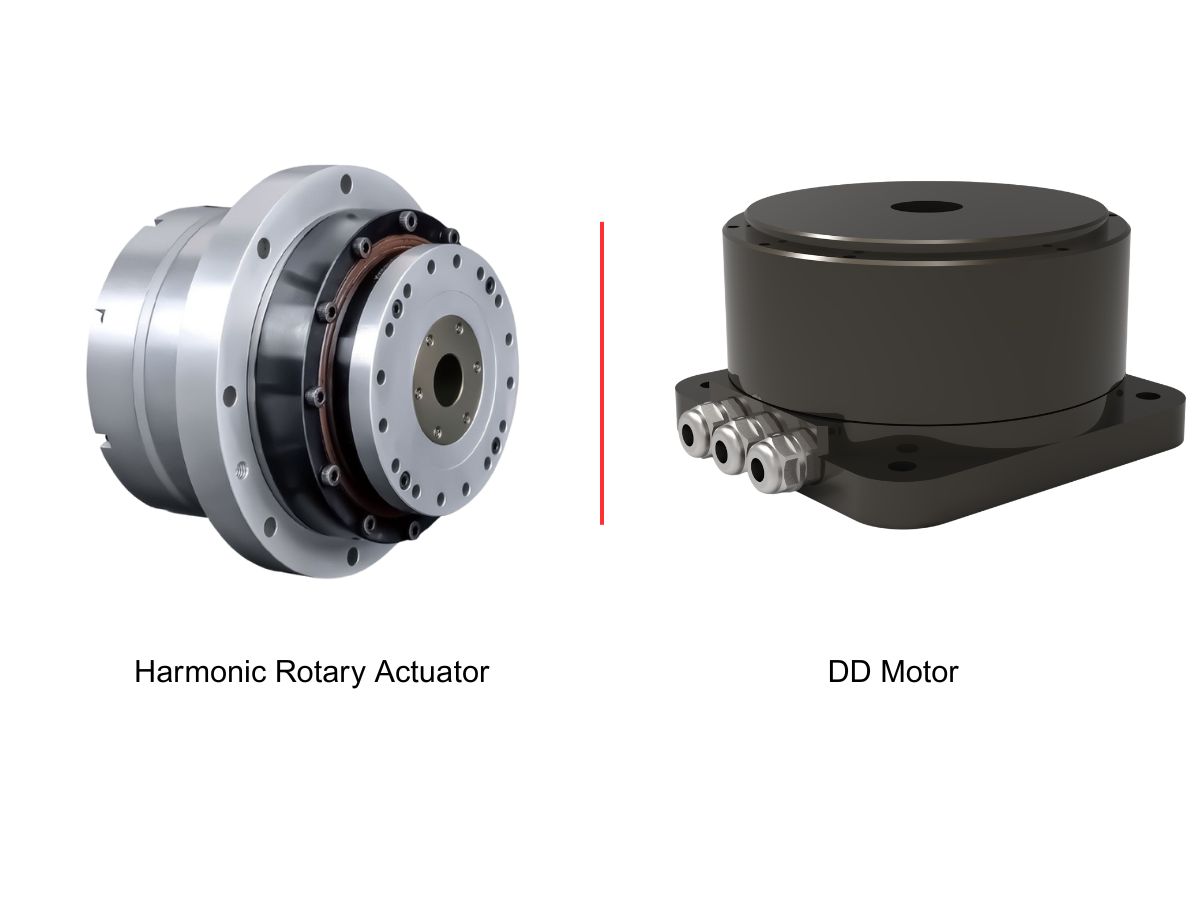
5. Двигатель сустава робота с прямым приводом
Двигатель сустава робота с прямым приводом не содержит редуктора внутри двигателя. Поэтому в нём отсутствует люфт, создаваемый механизмом редукции. Он обеспечивает быстрый отклик при реверсивном движении и высокую механическую эффективность.
Двигатели суставов роботов с прямым приводом подходят для высокоскоростных динамических роботов, коллаборативных роботов, роботов с силовым управлением, подвесов, прецизионных поворотных платформ и низкоскоростных суставов с высокой скоростью отклика.
К недостаткам относятся обычно большие габариты и масса двигателя, а также то, что теплоотвод может быть серьёзной проблемой. Общая стоимость также относительно высока.
Заключение
С развитием технологии двигателей суставов роботов классификация двигателей суставов становится всё более разнообразной. На рынке также появились некоторые полузакрытые модули суставов, а также миниатюрные модули суставов, разработанные для роботизированных рук и других компактных механизмов. Однако некоторые из этих технологий всё ещё относительно незрелые и пока не достигли широкого массового производства.
При выборе двигателя сустава робота важно выбирать наиболее подходящее решение в соответствии с конкретным применением, а не просто наиболее передовую или наиболее дорогостоящую технологию.
Если у вас есть вопросы по выбору двигателя сустава робота, свяжитесь с HONPINE. Наша техническая команда может помочь вам выбрать подходящее решение для двигателя сустава в соответствии с требованиями вашего применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
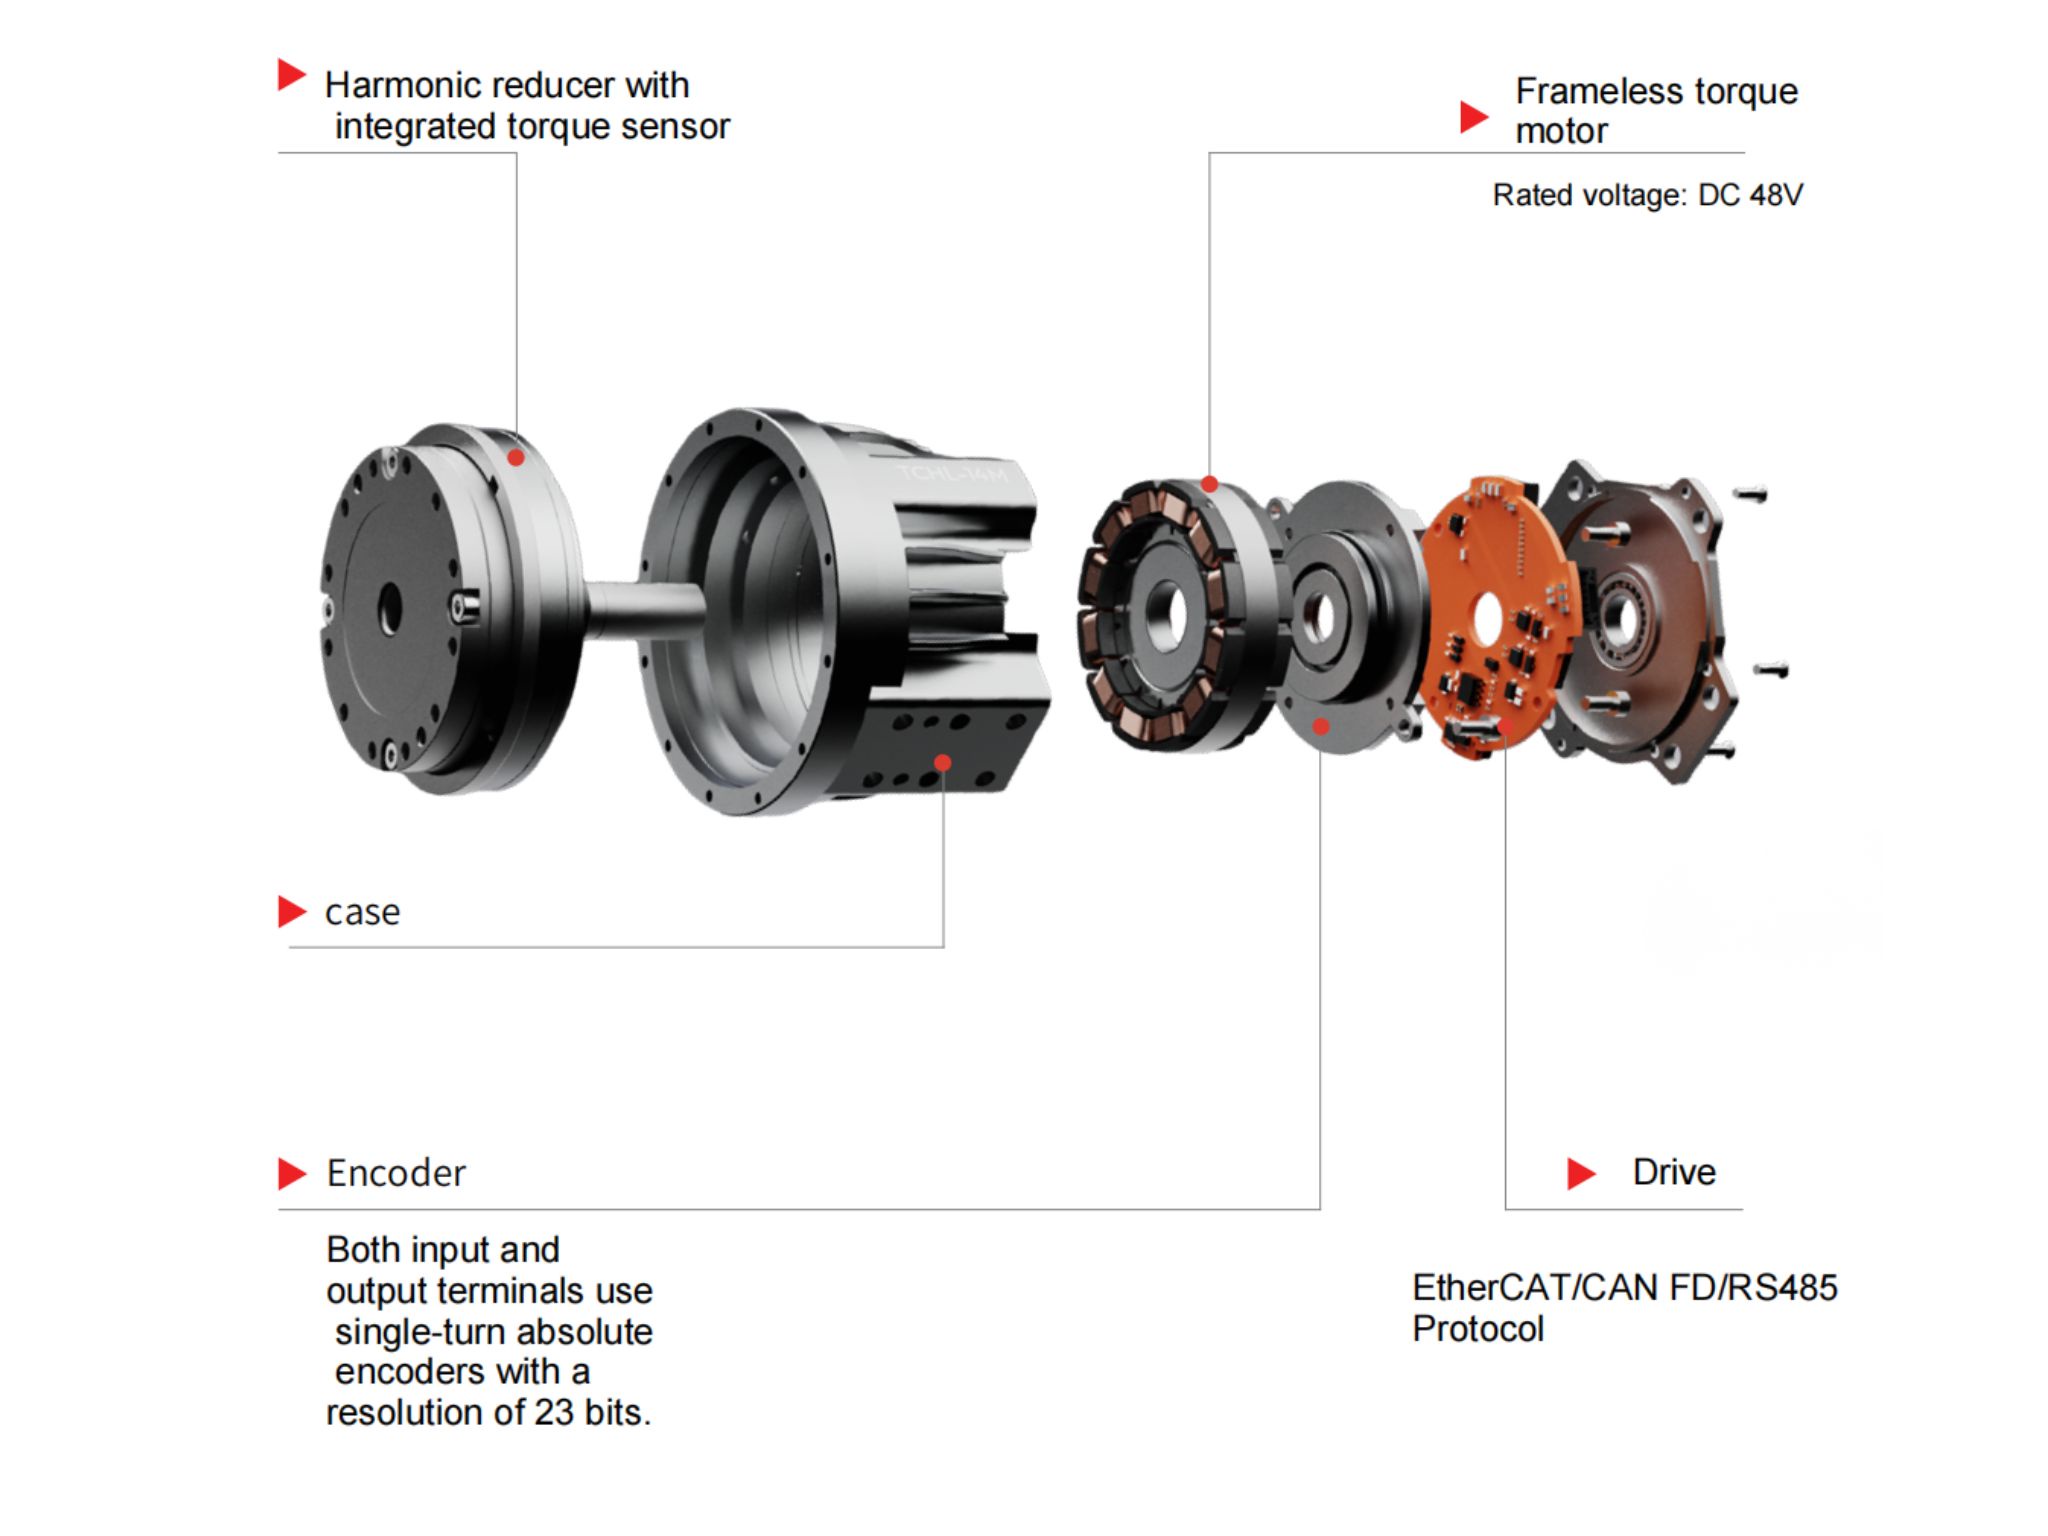
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
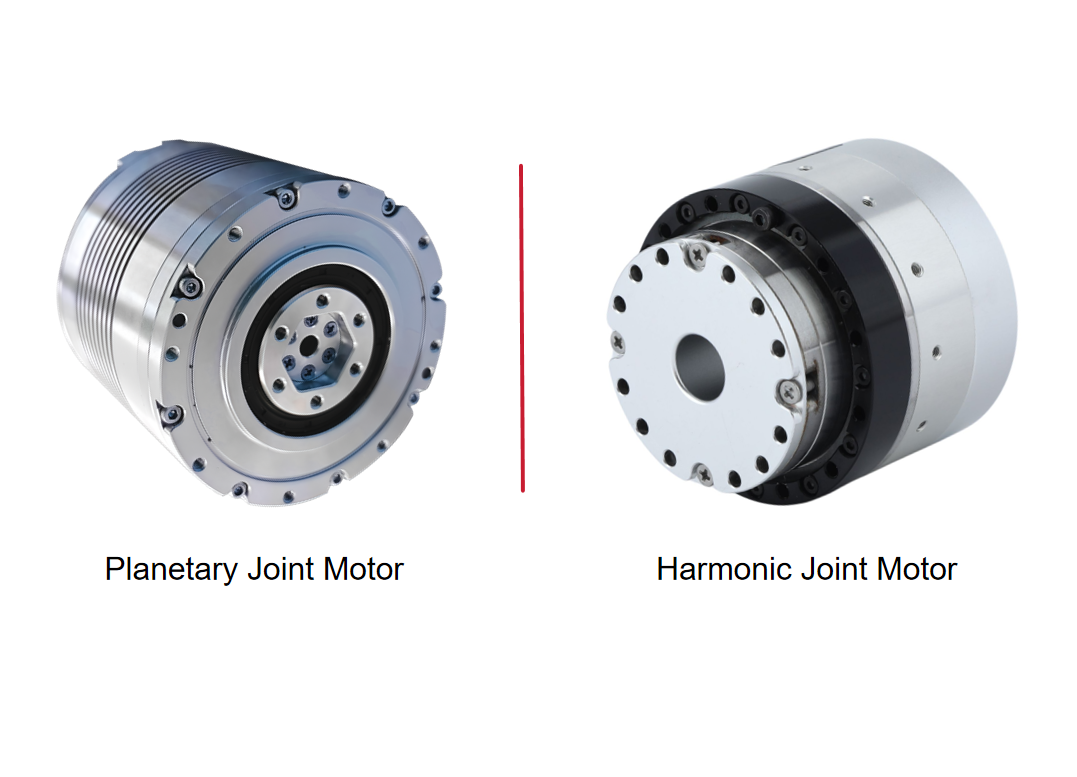
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
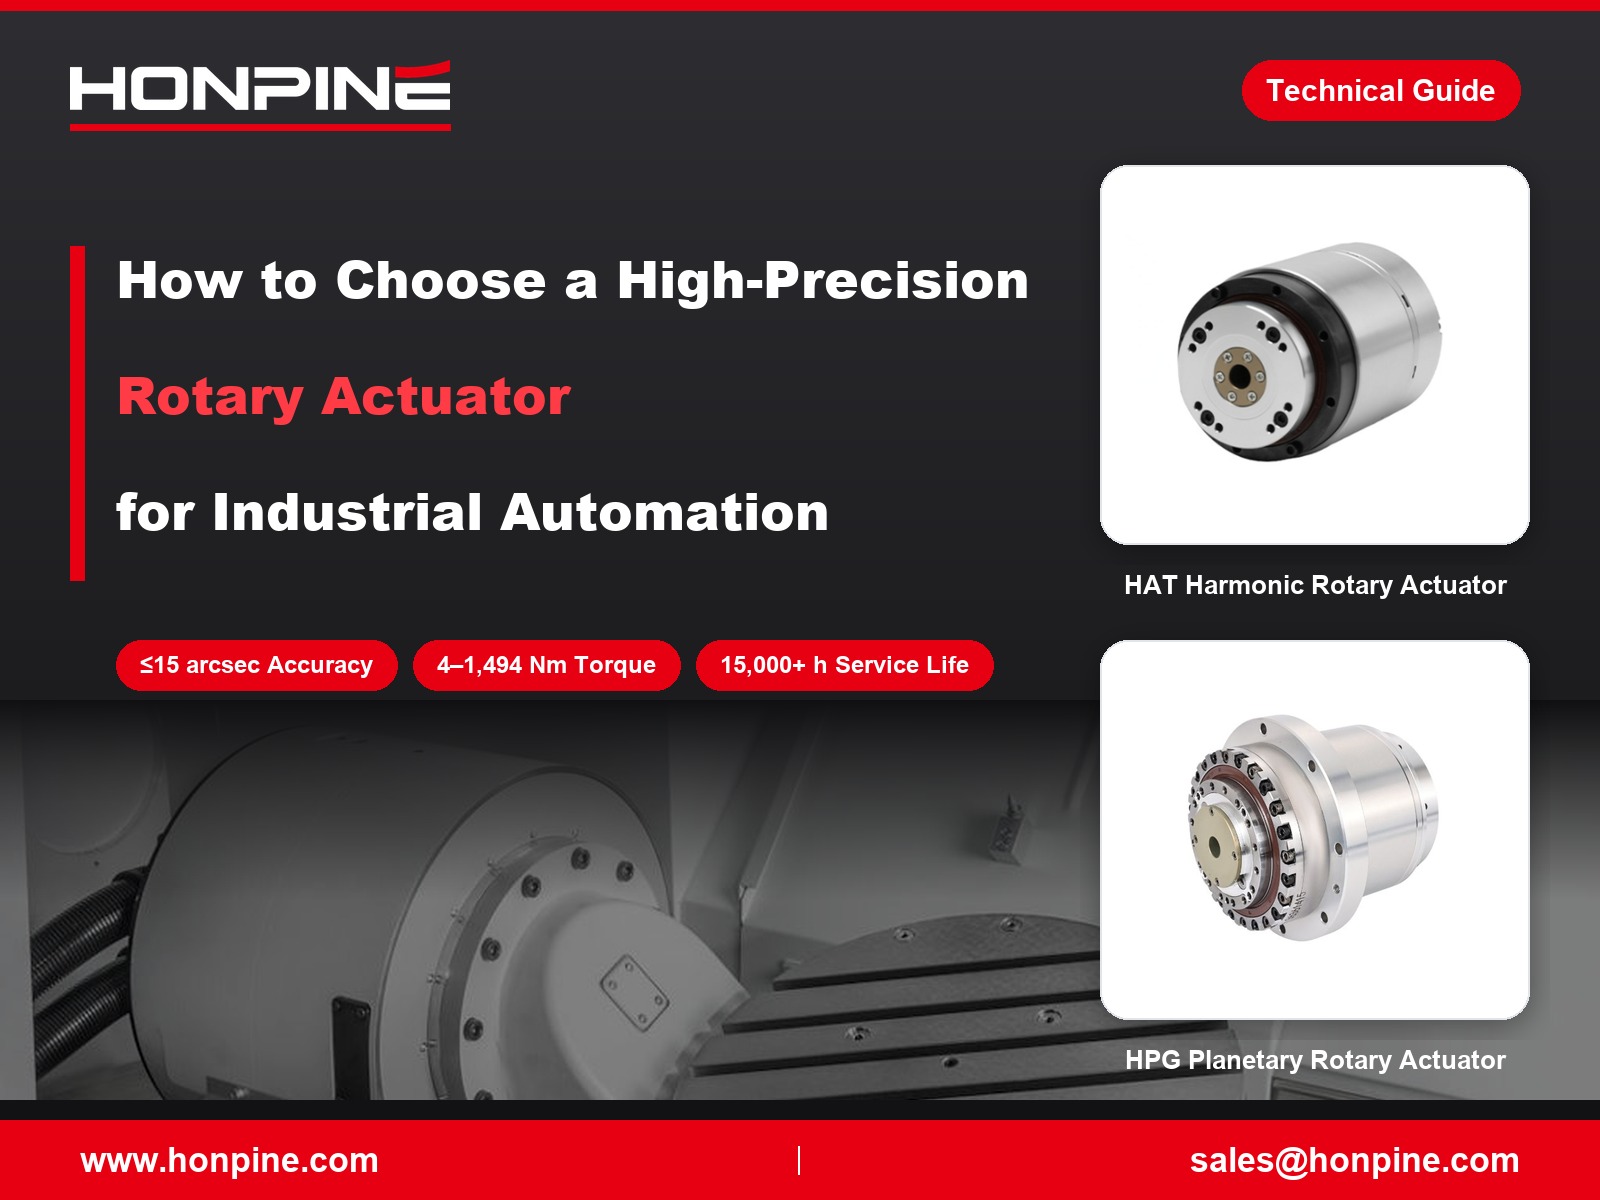
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
 Почему гармонические редукторы подходят для высокоточного автоматизированного оборудования?Высокоточное автоматизированное оборудование зависит от стабильного вращательного движения, надежного позиционирования и компактной конструкции трансмиссии. От ориентации дозирующей головки и углового выравнивания компонентов до автоматизированной индексации при контроле качества, гармонические редукторы предлагают практичное решение для применений, требующих малого люфта и высоких передаточных чисел в условиях ограниченного монтажного пространства. В этой статье объясняется, как гармонические редукторы обеспечивают повторяемое движение, сравниваются ключевые конструктивные решения и описывается, как выбрать подходящее передаточное число и конструкцию редуктора в зависимости от нагрузки, скорости, точности и требований к времени цикла работы машины.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
 Почему гармонические редукторы подходят для высокоточного автоматизированного оборудования?Высокоточное автоматизированное оборудование зависит от стабильного вращательного движения, надежного позиционирования и компактной конструкции трансмиссии. От ориентации дозирующей головки и углового выравнивания компонентов до автоматизированной индексации при контроле качества, гармонические редукторы предлагают практичное решение для применений, требующих малого люфта и высоких передаточных чисел в условиях ограниченного монтажного пространства. В этой статье объясняется, как гармонические редукторы обеспечивают повторяемое движение, сравниваются ключевые конструктивные решения и описывается, как выбрать подходящее передаточное число и конструкцию редуктора в зависимости от нагрузки, скорости, точности и требований к времени цикла работы машины.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.