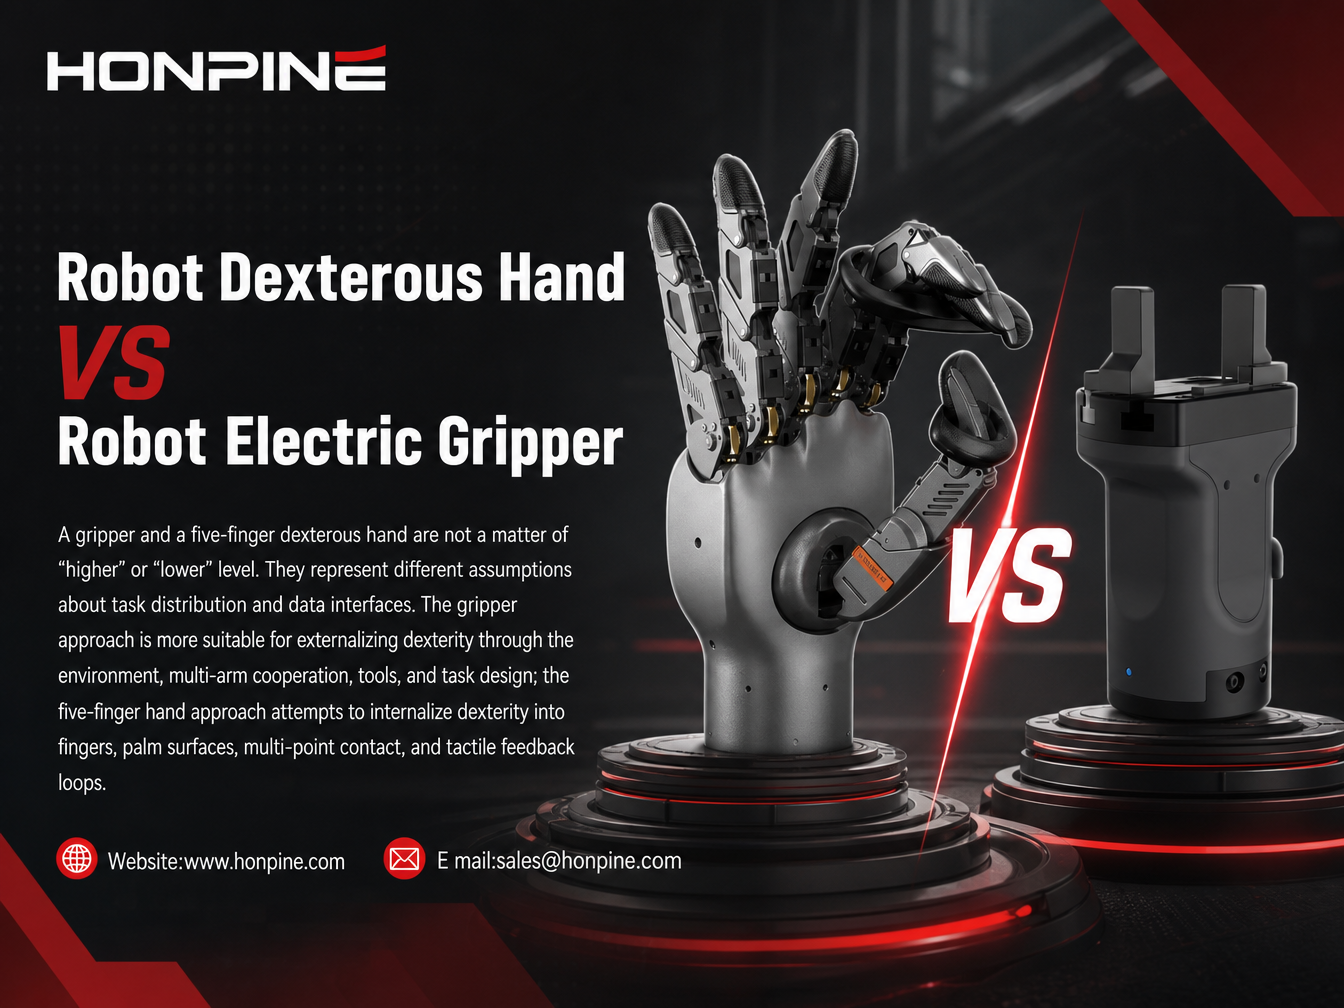
Захват и пятипалая роботизированная ловкая рука — это не вопрос «более высокого» или «более низкого» уровня. Они представляют собой разные представления о распределении задач и интерфейсах данных. Подход с захватом лучше подходит для вынесения ловкости во внешнюю среду через окружающую среду, координацию нескольких рук, инструменты и проектирование задач; подход с пятипалой рукой пытается встроить ловкость в пальцы, поверхности ладони, многоточечный контакт и петли тактильной обратной связи.