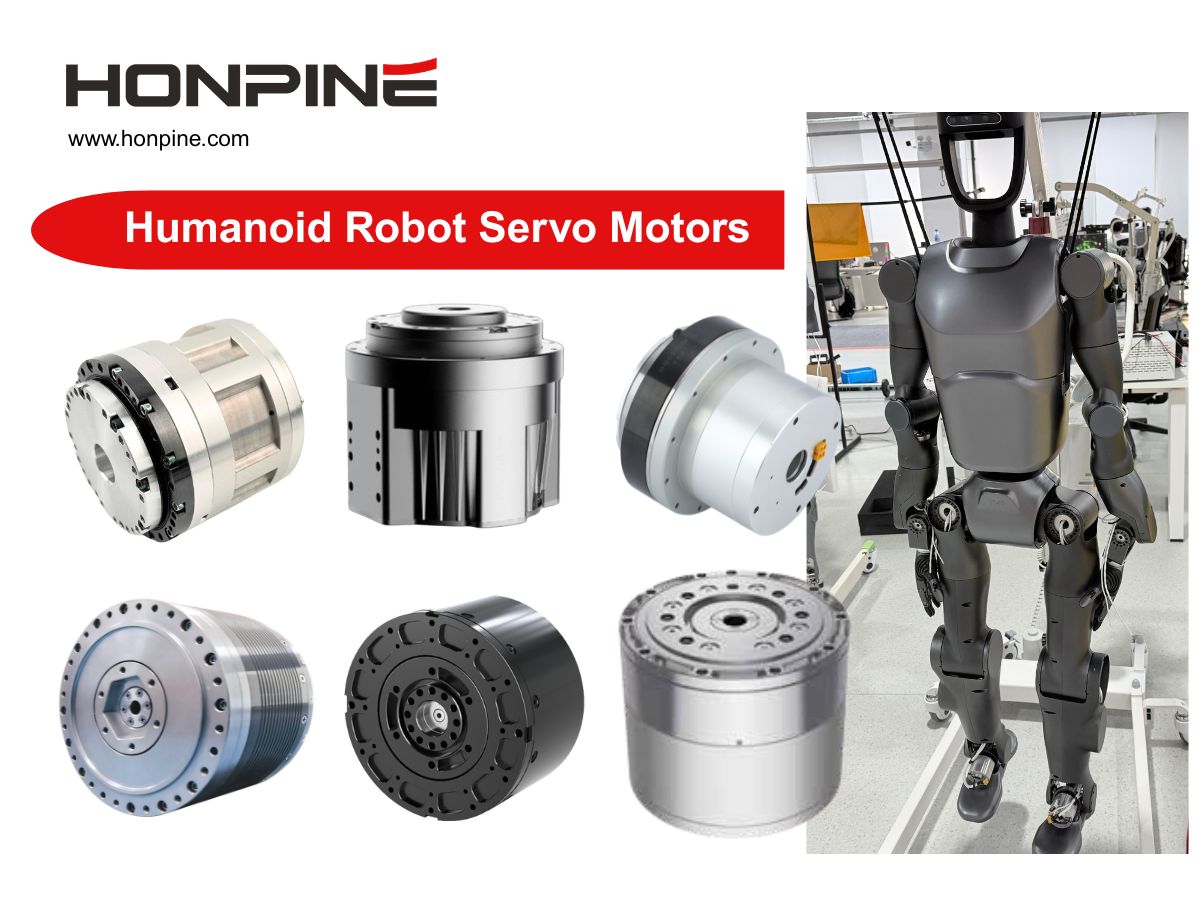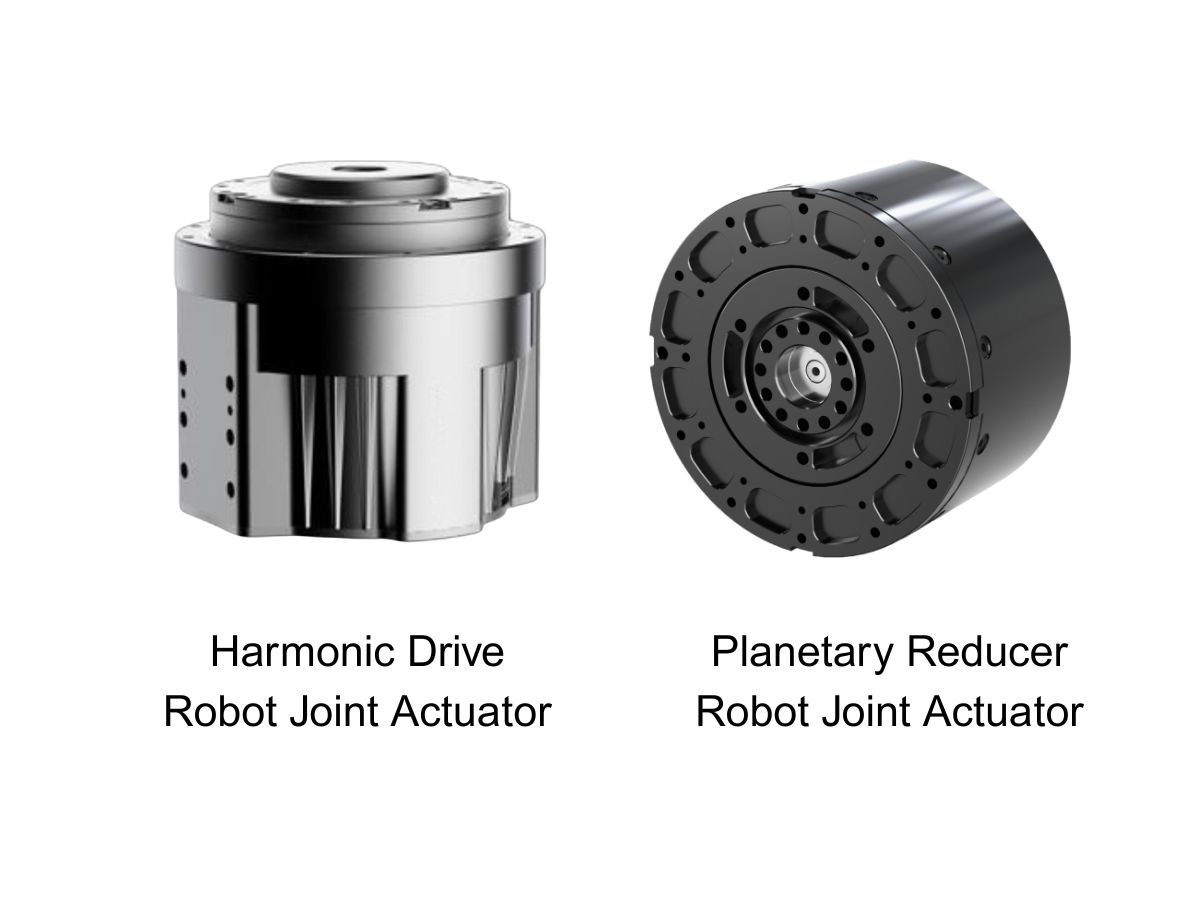









Гармонический шарнирный двигатель/привод/модуль
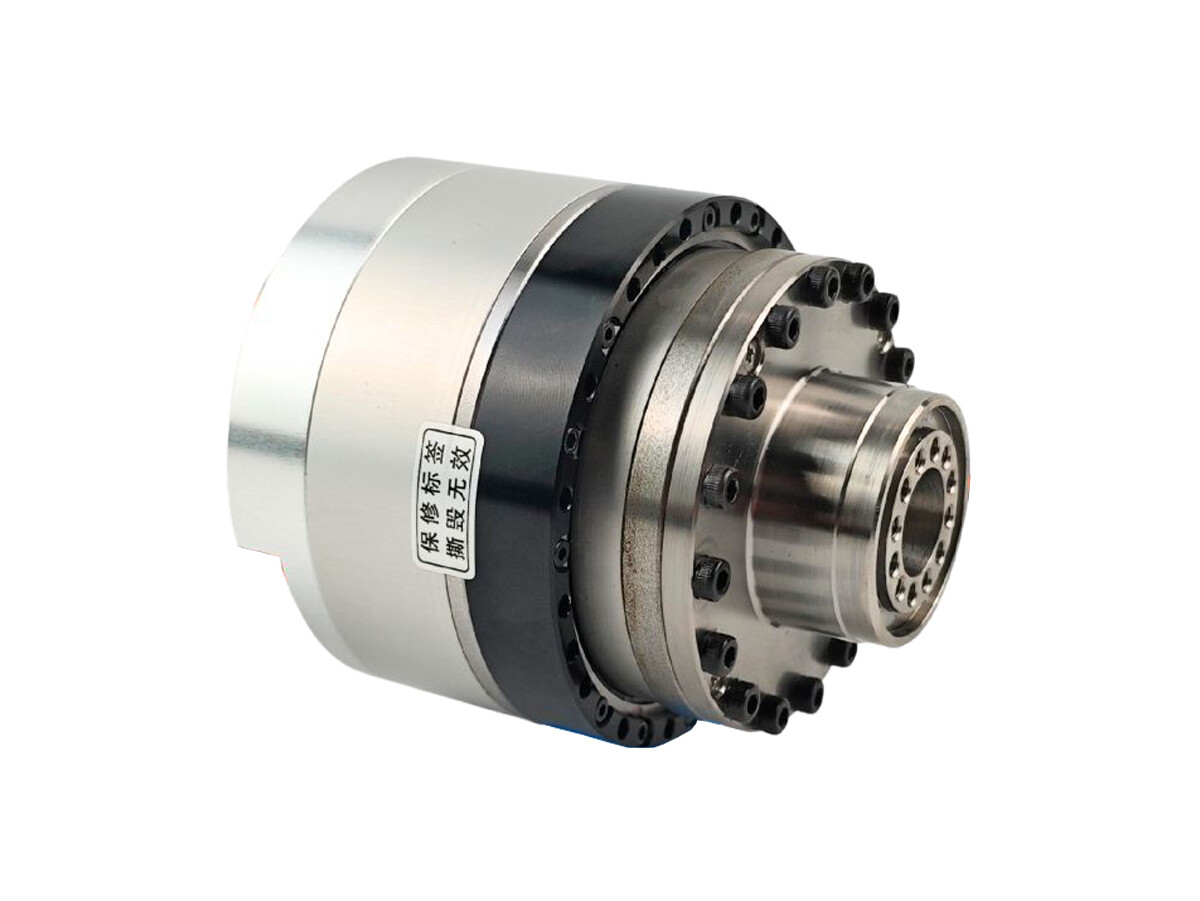
Гармонические шарнирные двигатели HONPINE отличаются высокой точностью, высоким крутящим моментом и большим диаметром сквозного отверстия; они часто позволяют решать задачи в условиях ограниченного пространства. Доступно изготовление по индивидуальным требованиям. Эти двигатели широко применяются в специализированной робототехнике.
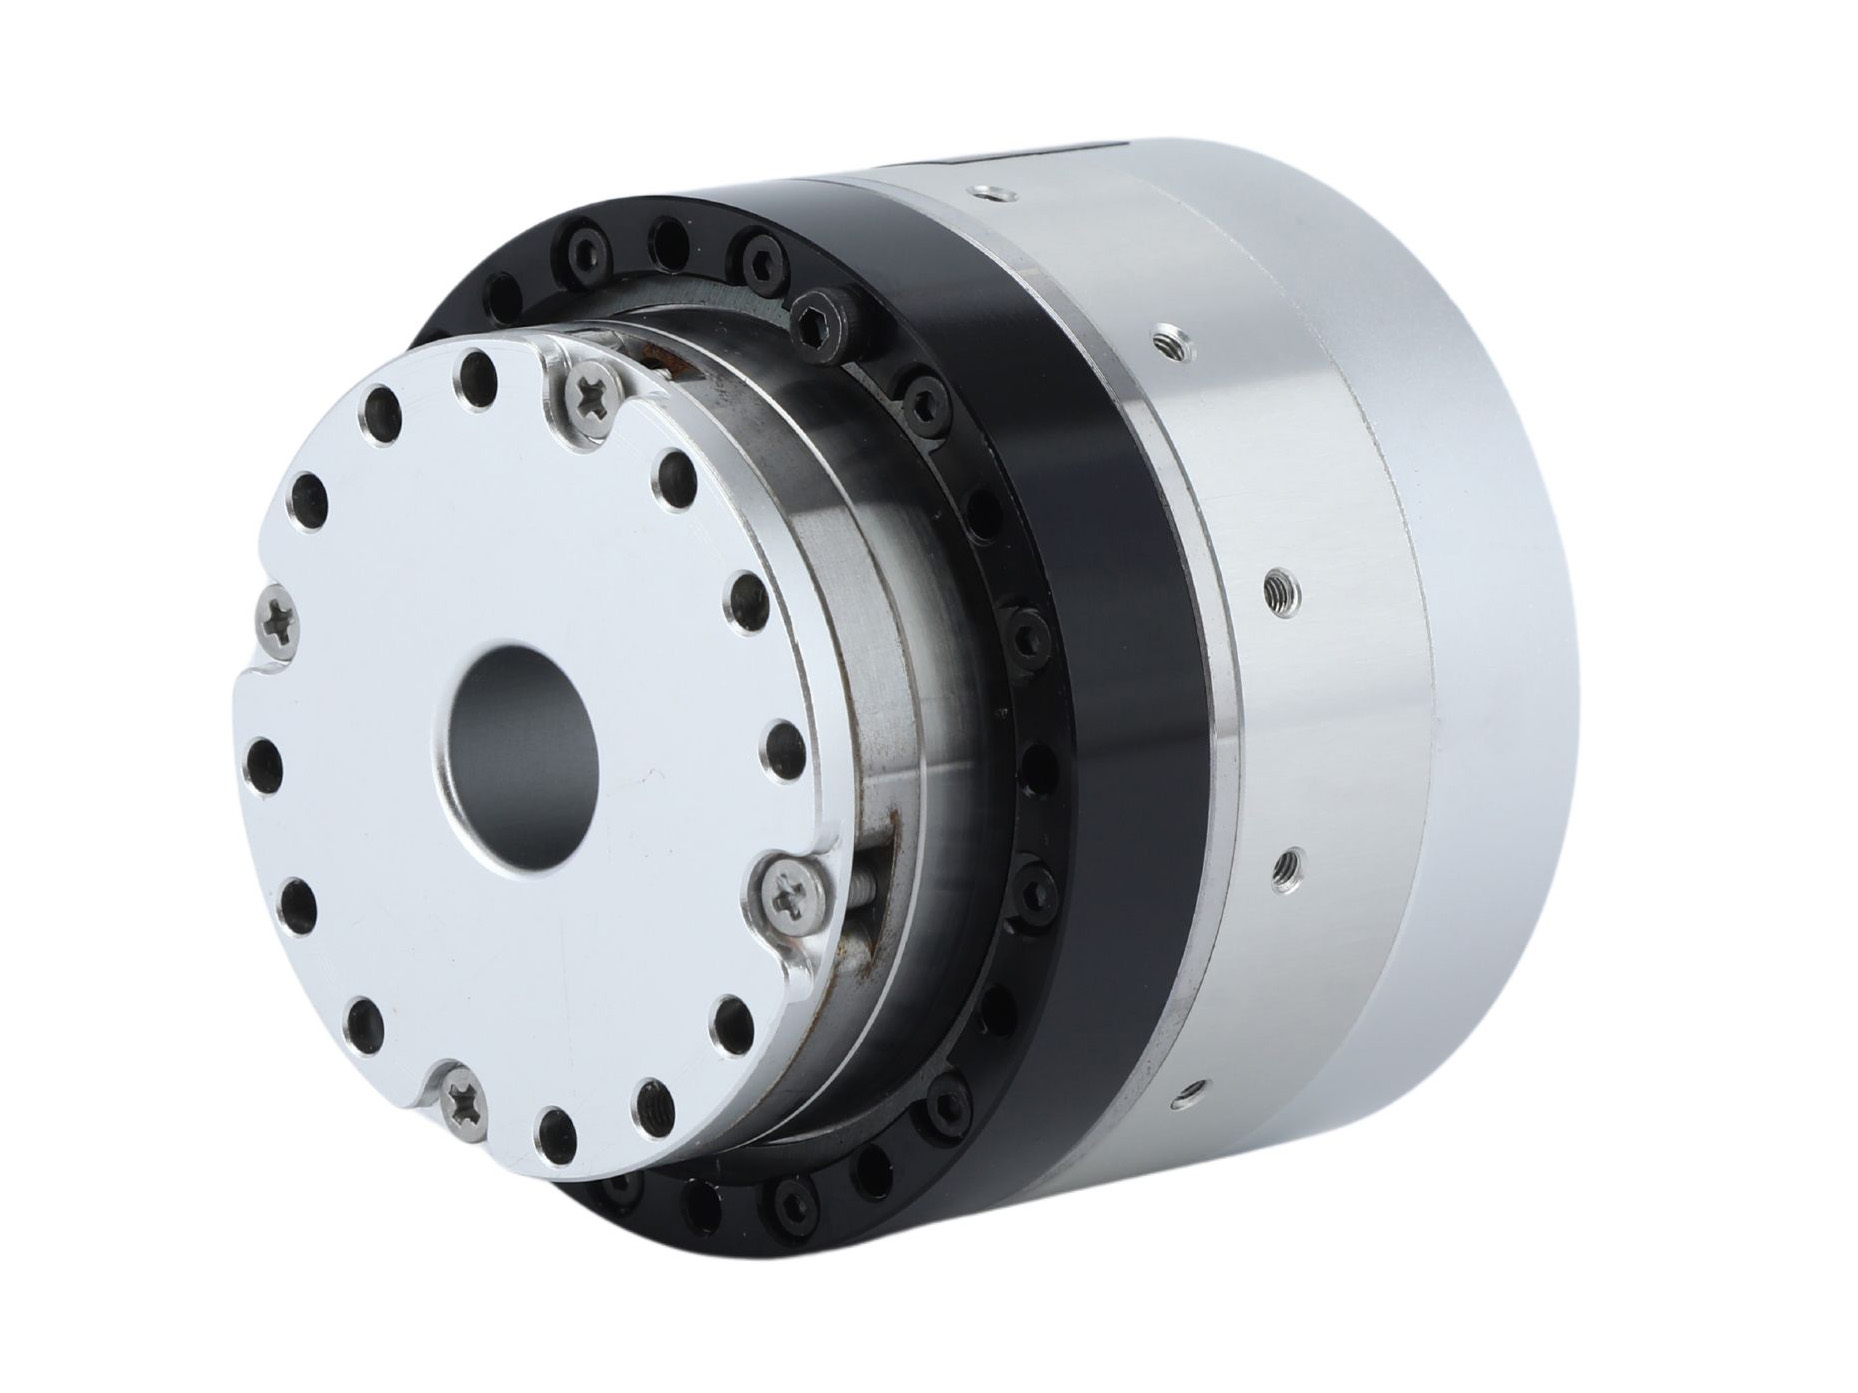
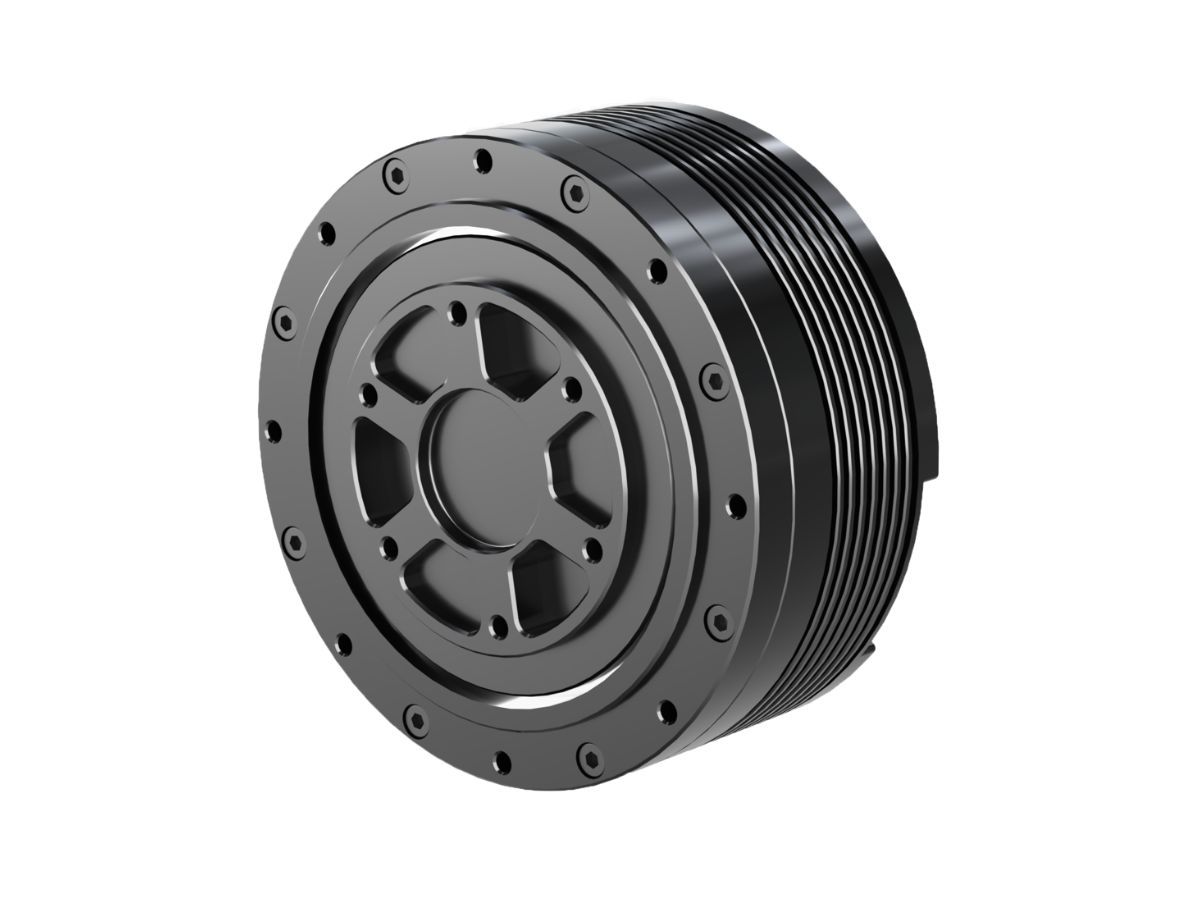
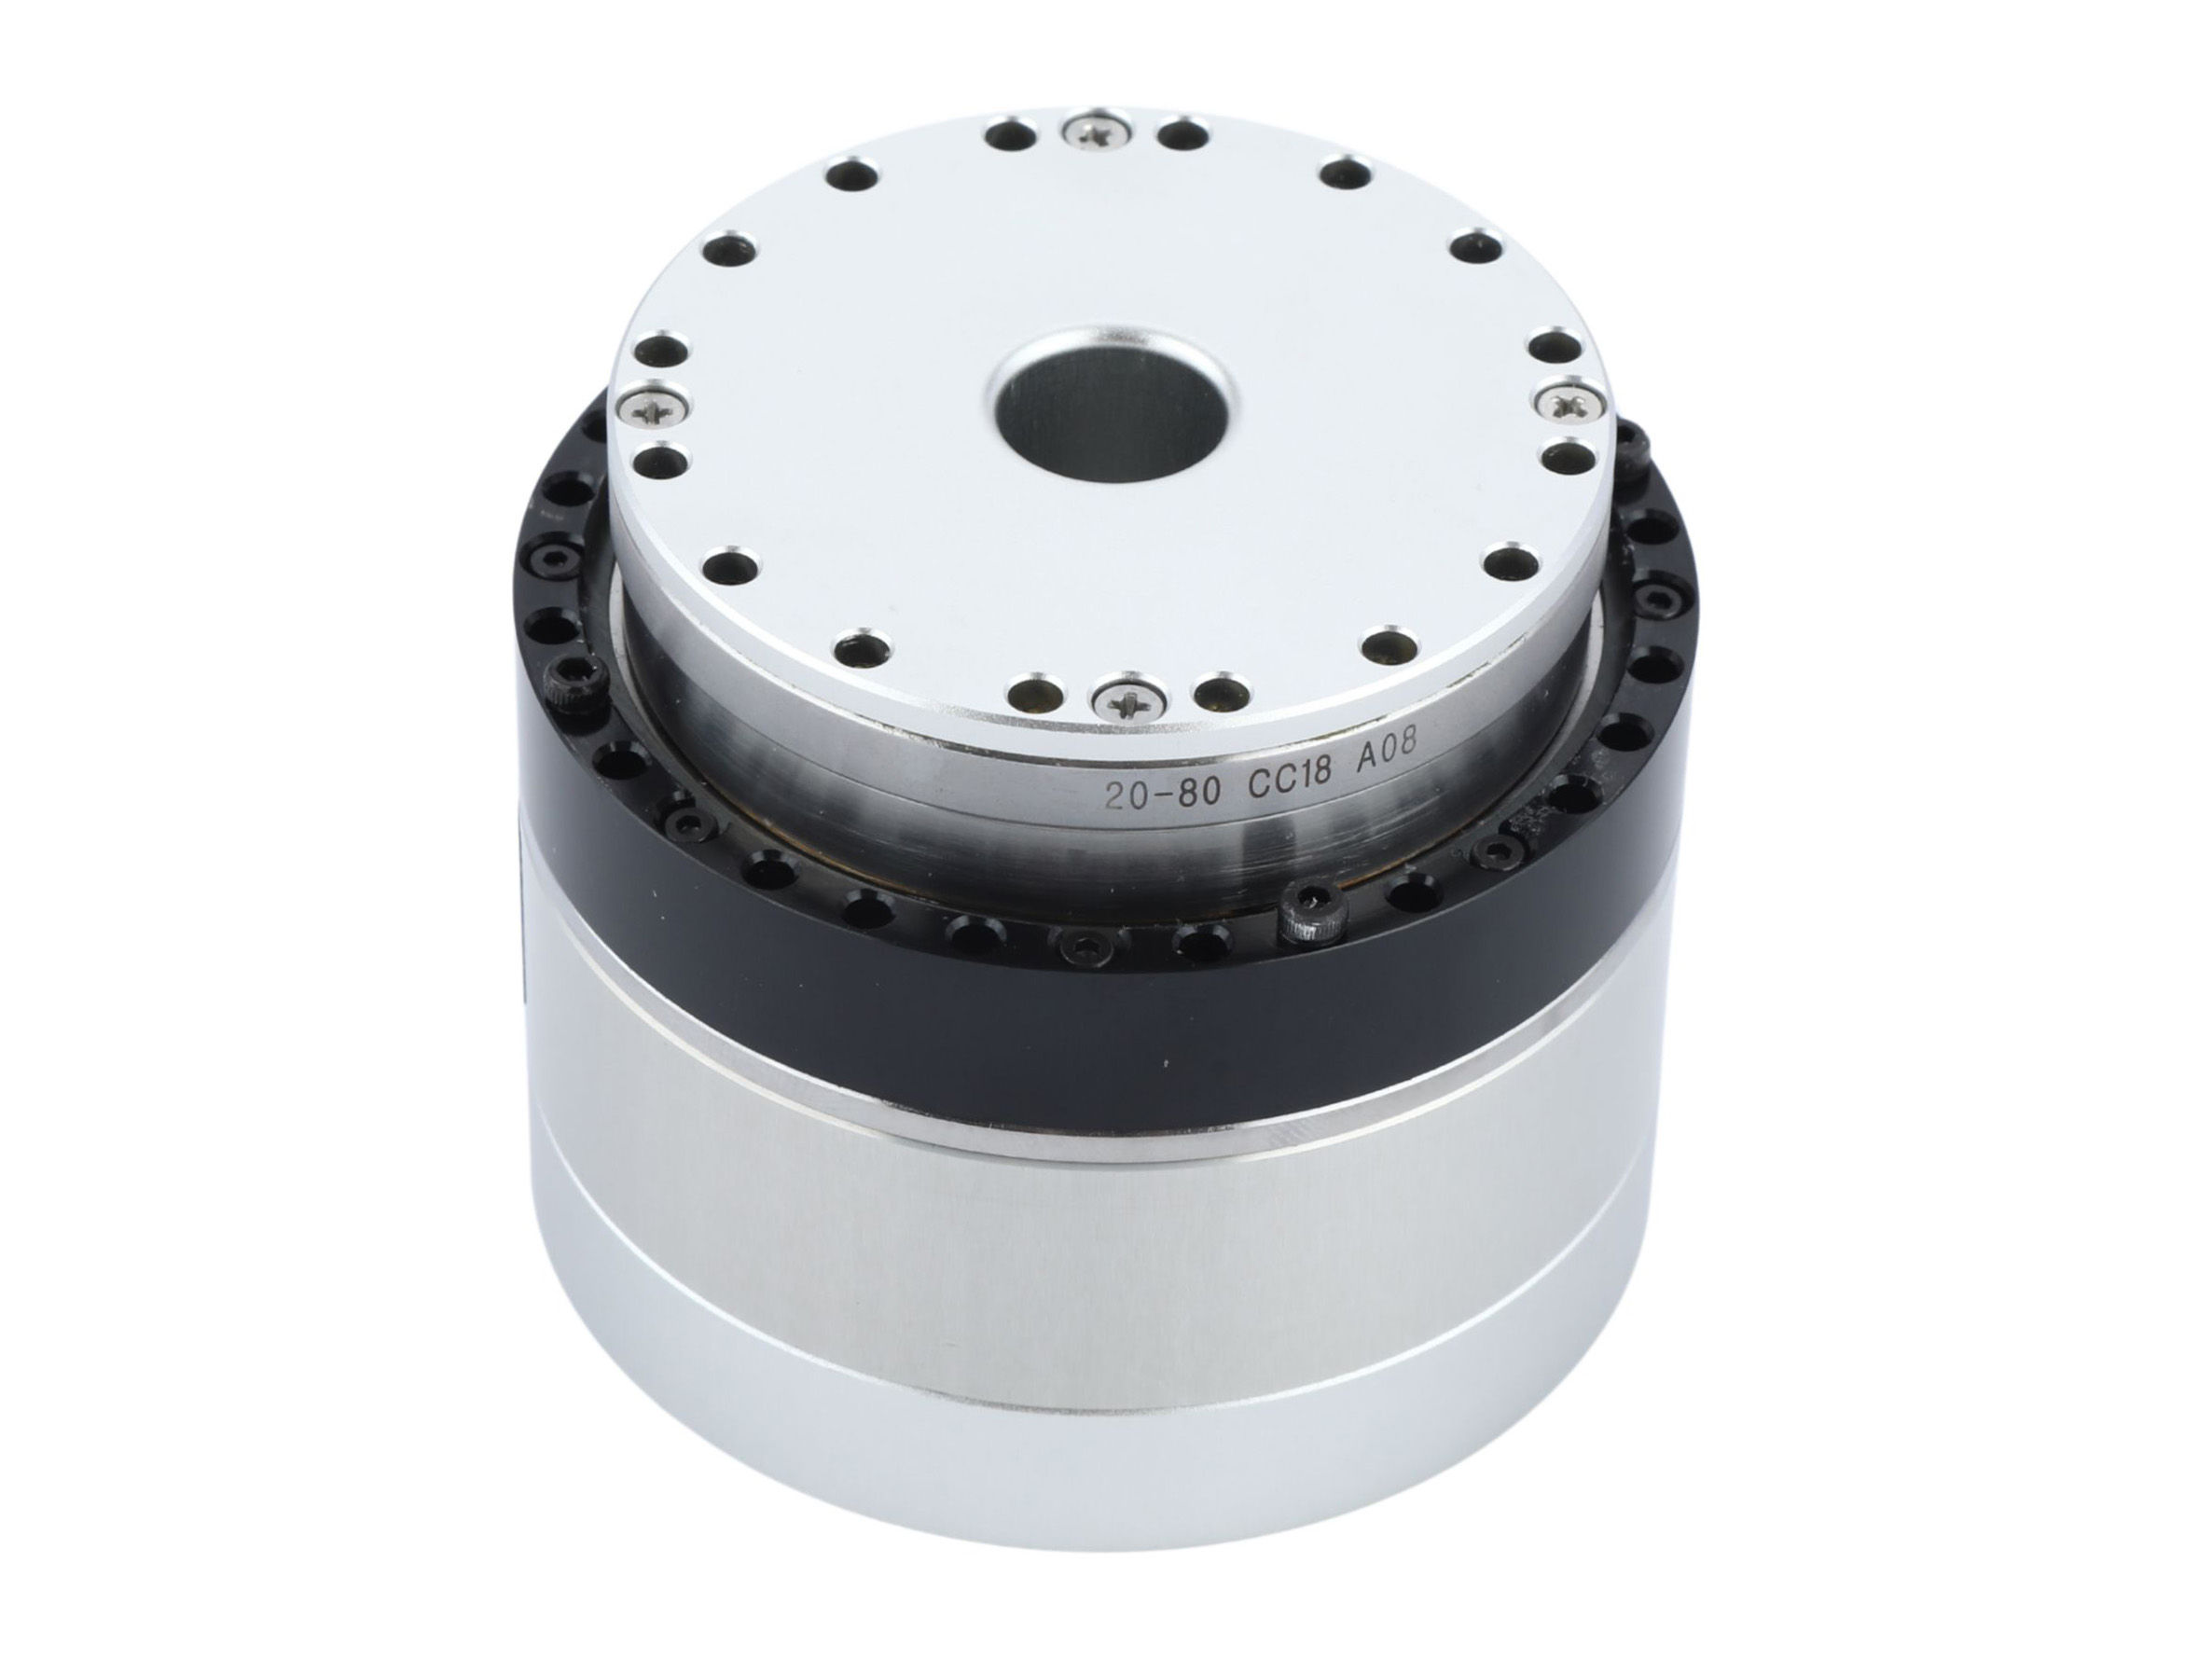
 Высокоточный гармонический привод роботизированного шарнира с высокой точностью позиционированияГармонический суставной актуатор HONPINE HAU разработан для робототехнических применений, требующих высокой точности позиционирования, высокой способности к перегрузкам и большого полого отверстия. По сравнению с гармоническим суставным актуатором HONPINE HAG, в HAU отсутствует датчик крутящего момента, что делает его более компактным решением для применений, не требующих измерения крутящего момента.
Гармонический суставной актуатор HAU особенно подходит для высокоточных гуманоидных роботов, специальных роботов и роботизированных манипуляторов. Сочетая высокую точность позиционирования, промышленную устойчивость к перегрузкам и большой внутренний диаметр, HAU помогает роботам обеспечивать стабильное и точное движение в сложных условиях применения.Подробности Робототехнический мотор-редуктор с волновой передачей и высокоточными энкодерами, с STOРобототехнический мотор-редуктор с волновой передачей HAG — это привод сочленения робота, специально разработанный для робототехнических применений. Встроенный драйвер интегрирован в основание мотор-редуктора, а устройство оснащено высокоточными энкодерами — с разрешением 20 бит на высокоскоростной стороне и 19 бит на выходной стороне, что обеспечивает полностью замкнутое управление. Доступны опциональные функции STO и тормоза для более безопасной эксплуатации оборудования.Подробности
![]() Гармонический шарнирный модуль для гуманоидного робота с датчиком крутящего момента и встроенным кабельным разъёмомМодуль гармонического шарнира TCHL представляет собой модуль гармонического шарнира со встроенным непосредственно в гармонический редуктор датчиком крутящего момента. Датчик крутящего момента обеспечивает точное измерение рабочего состояния системы привода и требуемых значений крутящего момента, позволяя точно определять нагрузку исполнительного механизма. Это помогает предотвратить перегрузку и обеспечивает более безопасное взаимодействие человека и робота.
Модуль оснащен полностью интегрированными кабелями и разъемами, что обеспечивает быстрое и точное соединение компонентов и безопасное, отзывчивое управление движением благодаря высокоинтегрированной конструкции.Подробности Пространственно ограниченный полый вал гармонического привода с двойным энкодером и поворотным приводомГармонические сервоприводы HAT с полым и стандартным валом поддерживают гармонические приводы моделей 11, 14, 17, 20, 25, 32, 40, 50 и 58 с номинальным моментом от 4 Н·м до 1200 Н·м и внешними диаметрами от 62 мм до 220 мм. Они оснащены многооборотными абсолютными энкодерами с протоколом Tamagawa: однооборотный 17-битный, многооборотный 16-битный или однооборотный 23-битный, многооборотный 16-битный. Также доступны индивидуальные конфигурации с двойным энкодером. Гармонические приводы могут быть непосредственно установлены через торцевую поверхность, что делает их идеальными для легких или ограниченных по пространству применений.Подробности
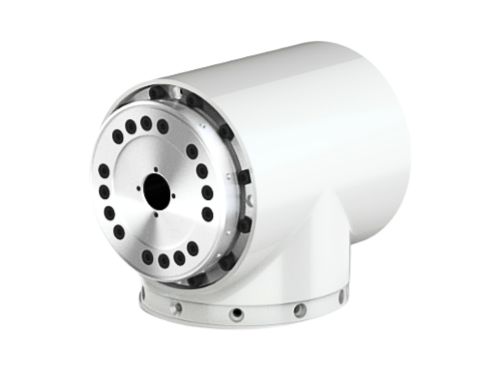
 Модуль гармонического поворотного соединения типа T для руки коботаT-образный модуль гармонического сочленения представляет собой высокоинтегрированный узел роботизированного сустава, объединяющий гармонический редуктор, моментный двигатель, прецизионные датчики, тормоз и драйвер. Он называется «T-образным» потому, что выходной фланец расположен перпендикулярно валу двигателя, образуя Т-образную компоновку, идеальную для вращающихся роботизированных суставов.
Разработанный для коллаборативных роботов, модуль упрощает разработку за счет интеграции ключевых компонентов в один компактный модуль plug-and-play. Это значительно сокращает цикл разработки, снижает затраты и делает сборку манипулятора почти такой же простой, как сборка кубиков LEGO. Высокая степень интеграции также повышает эффективность обслуживания и расширяет применимость технологии роботизированных манипуляторов.Подробности Герметичный модуль соединения робота для подводных операций специального роботаМодуль соединения достигает оптимального объема и веса благодаря полностью интегрированным компонентам, включая гармонический редуктор, бескорпусной моментный двигатель, тормоз, энкодер и драйвер, обеспечивая точное системы управления движением с большим крутящим моментом, более высокой точностью, компактными размерами и меньшим весом. Мы также предлагаем индивидуальные решения для удовлетворения конкретных требований персонализированных применений и особых условий эксплуатации, наиболее распространенными из которых являются водонепроницаемые версии (устойчивые к брызгам, струям воды или работе под водой на глубине до 1 метра) и адаптации к низким температурам. Этот водонепроницаемый модуль соединения специально разработан для специальных роботов, работающих под водой, и представляет собой улучшенную версию нашего стандартного модуля соединения с доработками для решения проблем водонепроницаемости в роботизированных соединениях.Подробности
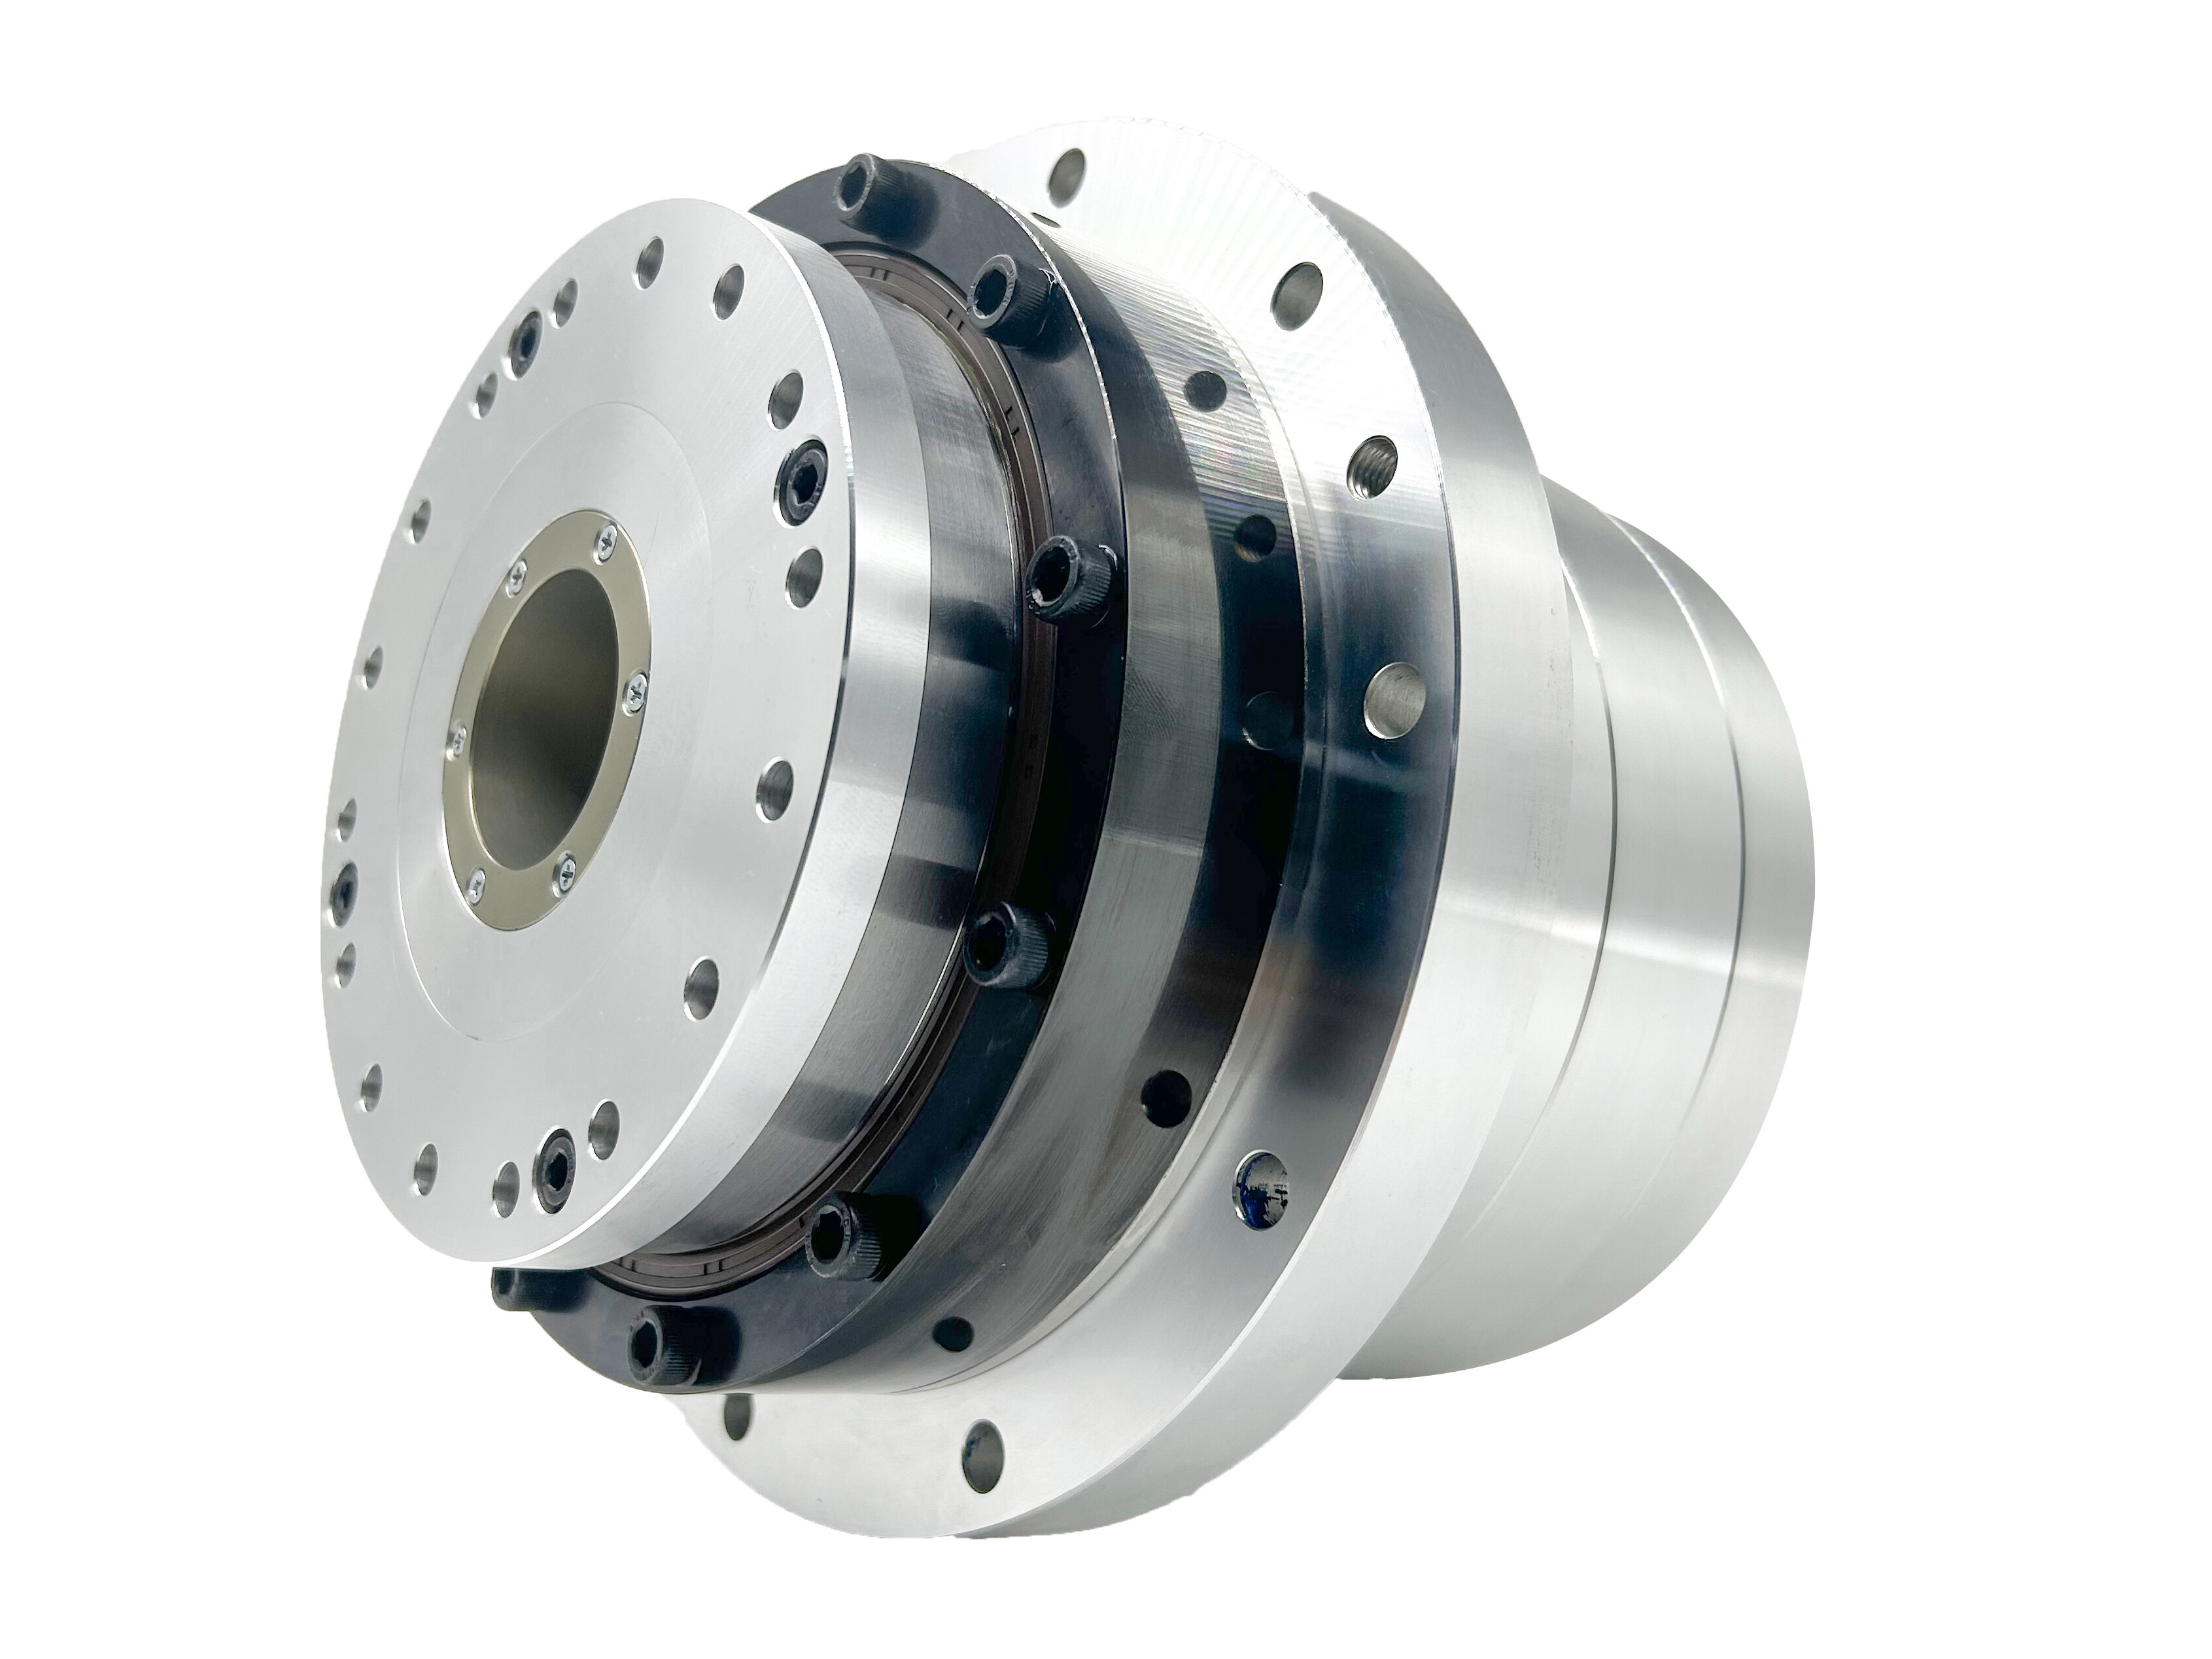
 Поворотный привод с большим полым отверстием с гармоническим приводомПоворотный привод с большим полым отверстием обычно объединяет бескаркасный моментный двигатель с внутренним ротором и такие компоненты, как гармонический редуктор, абсолютный энкодер и специализированный гармонический привод с большим полым отверстием, образуя полный узел поворотного привода. Его блок управления (система привода) обычно устанавливается снаружи, что позволяет осуществлять высокоточное системы управления движением для подключенного оборудования. По сравнению со стандартными поворотными приводами эта серия имеет больший диаметр полого отверстия, что позволяет пропустить ведущие винты, кабели и другие компоненты. Они предназначены для применения в системах, требующих большого пространства сквозного отверстия, высокой точности и компактной интеграции, таких как поворотные столы для станков, прецизионные медицинские приборы, 5-осевые системы лазерной резки и полупроводниковое оборудование.Подробности
 Высокоинтегрированный компактный гармонический привод для роботизированного суставаДвигатель роботизированного сустава обеспечивает высокоточное системы управления движением благодаря интегрированным компонентам, включая гармонический привод, безрамковый моментный двигатель, тормоз, энкодер и приводной блок, с оптимизированными размерами и весом. Он обеспечивает больший крутящий момент, более высокую точность, более компактные размеры и меньший вес. Мы также предоставляем услуги по индивидуальной настройке в соответствии с конкретными требованиями клиентов.
Двигатели роботизированных суставов обычно поддерживают широкий диапазон напряжения DC24V~DC48V. Как ключевой компонент в робототехнической отрасли, технологическое развитие двигателей роботизированных суставов будет продолжать способствовать развитию специализированных роботов и гуманоидных роботов в направлении большей гибкости и более широких сценариев применения. Помимо робототехники, двигатели роботизированных суставов также применяются в полупроводниковом оборудовании, фотоэлектрическом оборудовании, точном медицинском оборудовании, оборудовании 3C, оптическом оборудовании и других областях.Подробности
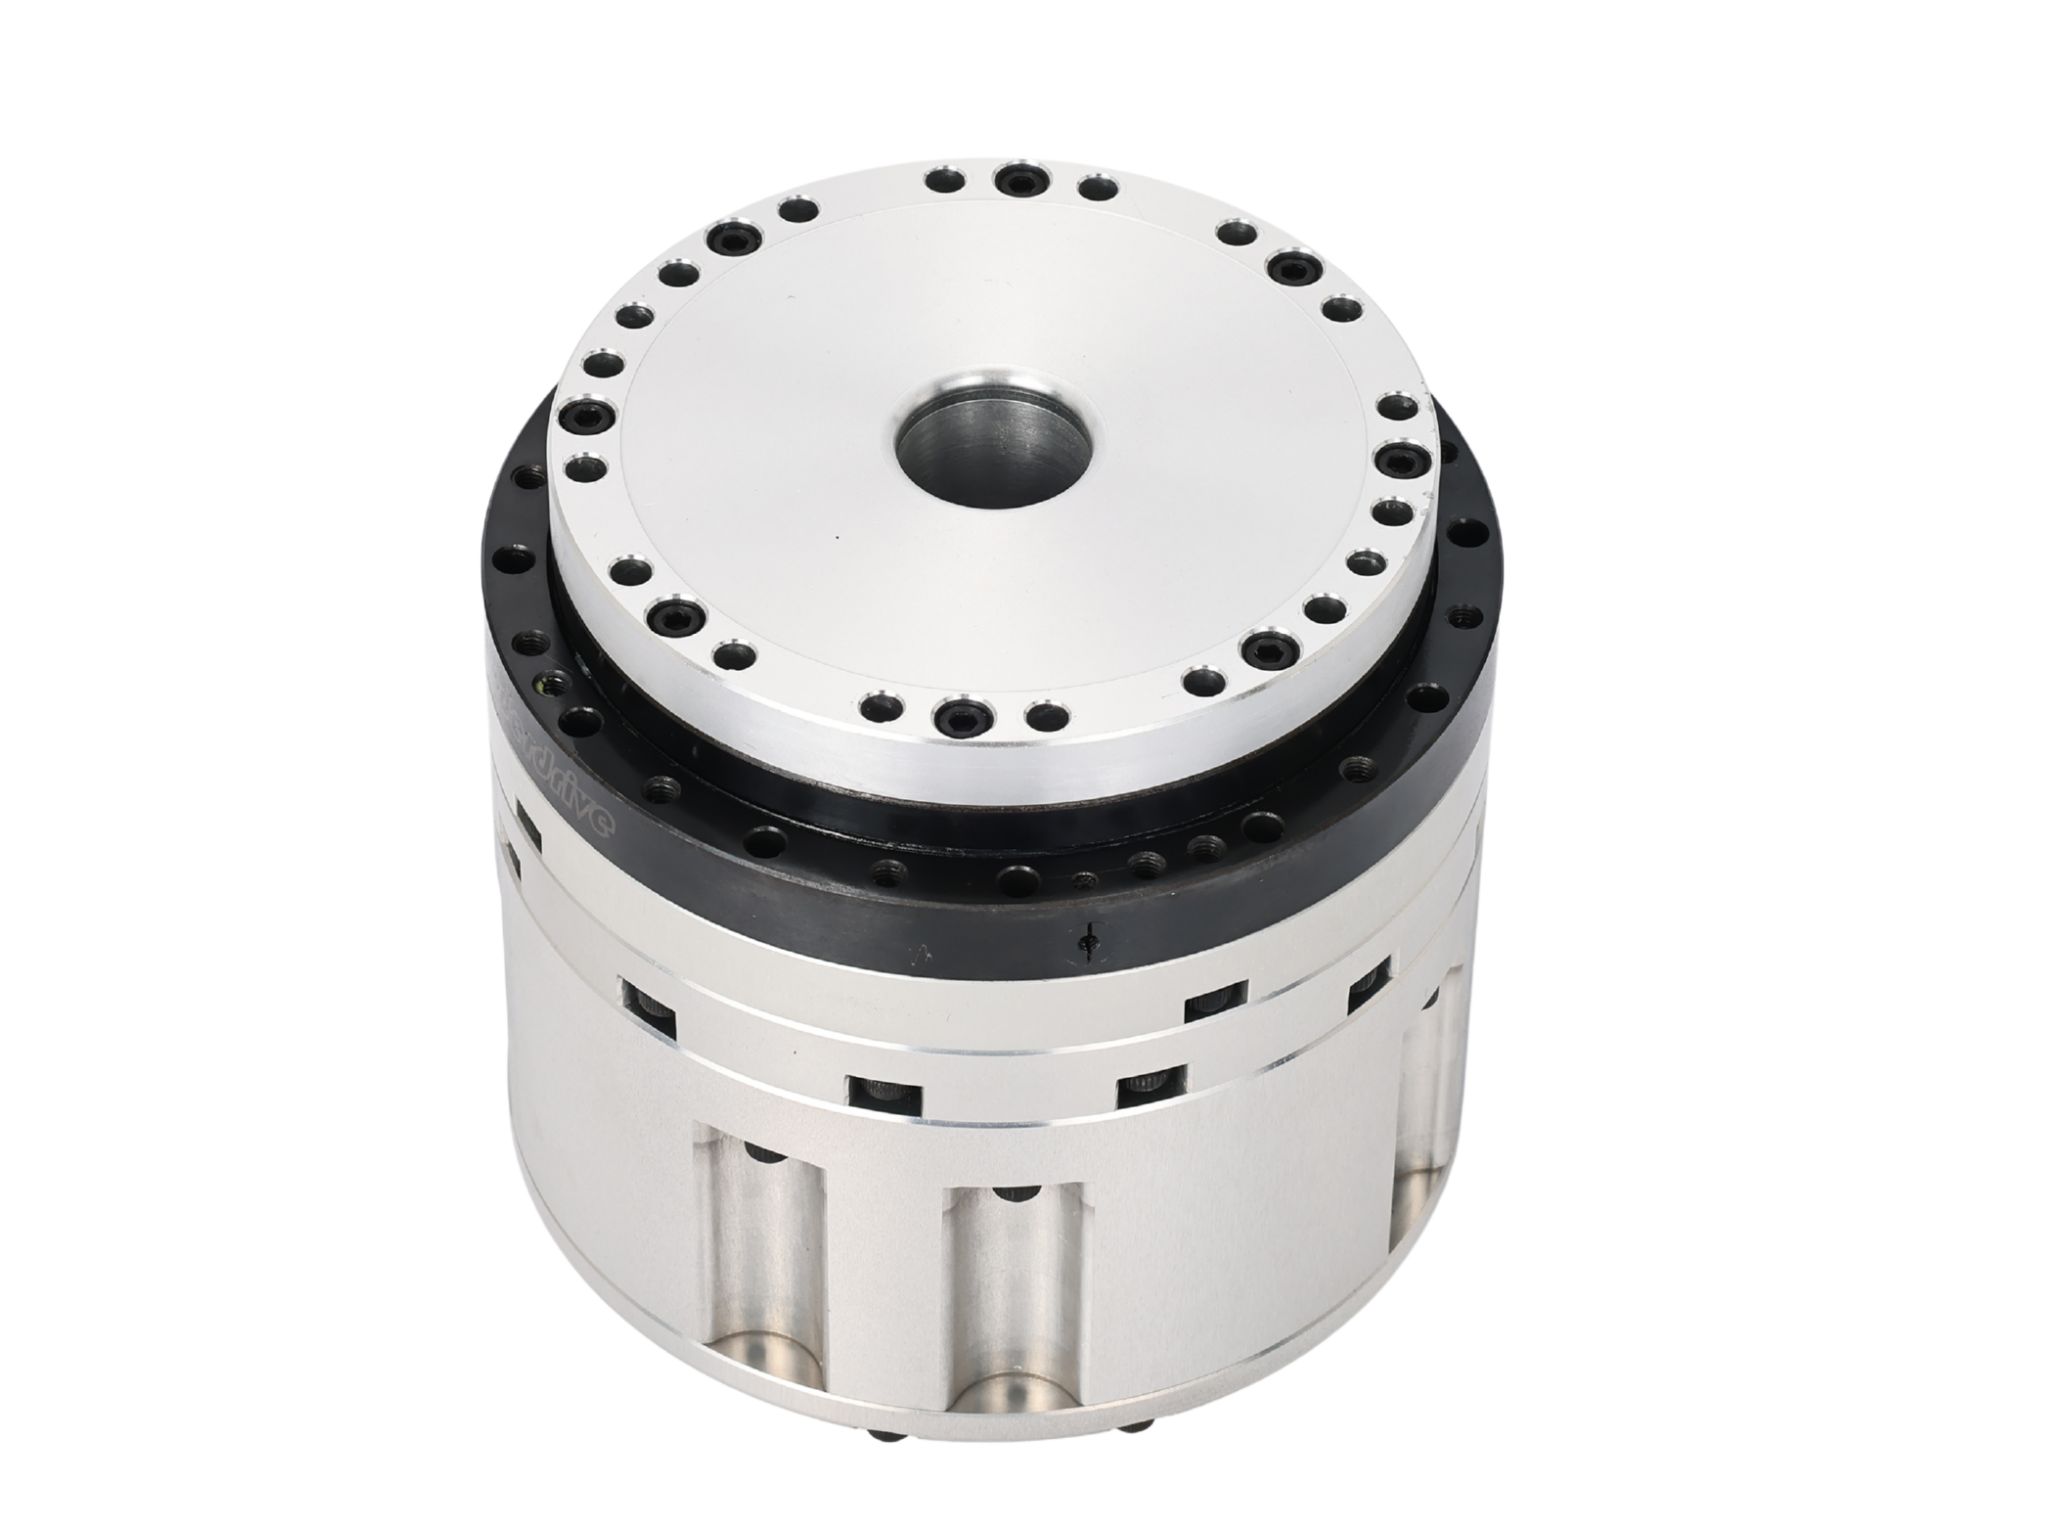
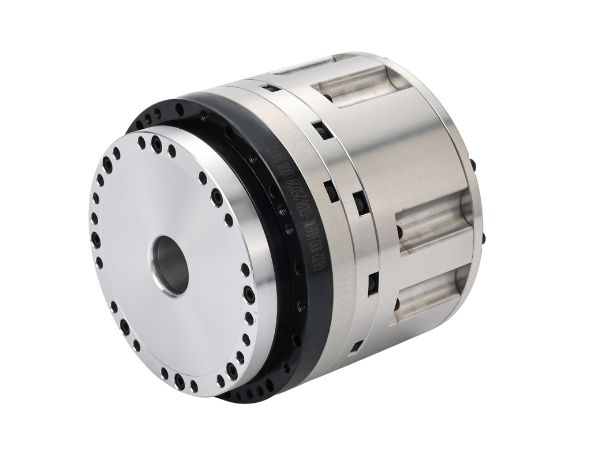
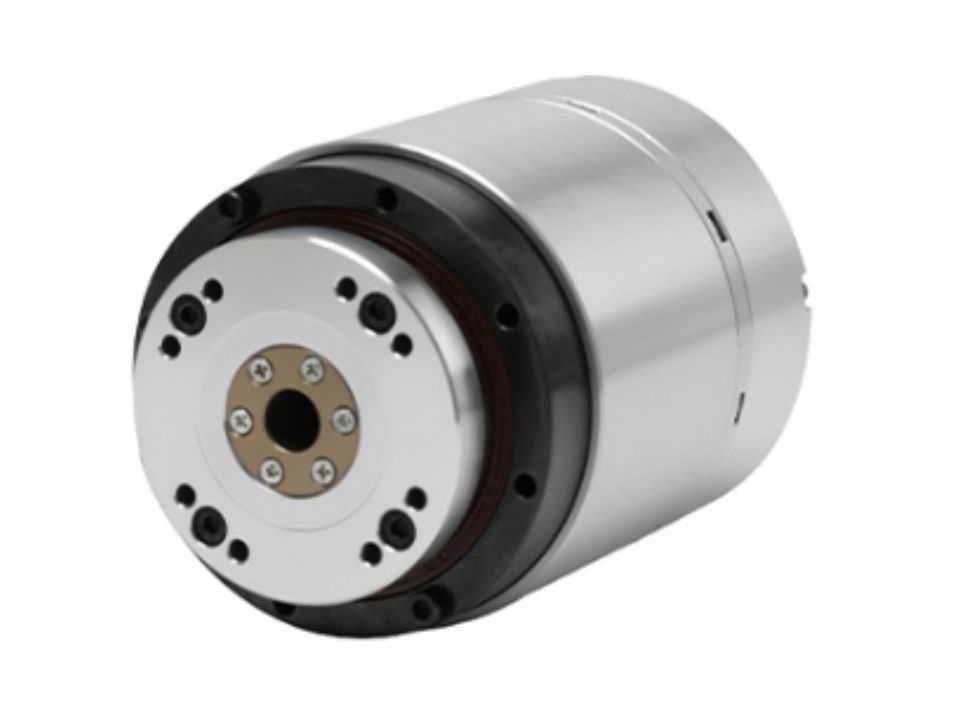
Планетарный шарнирный двигатель/привод/модуль
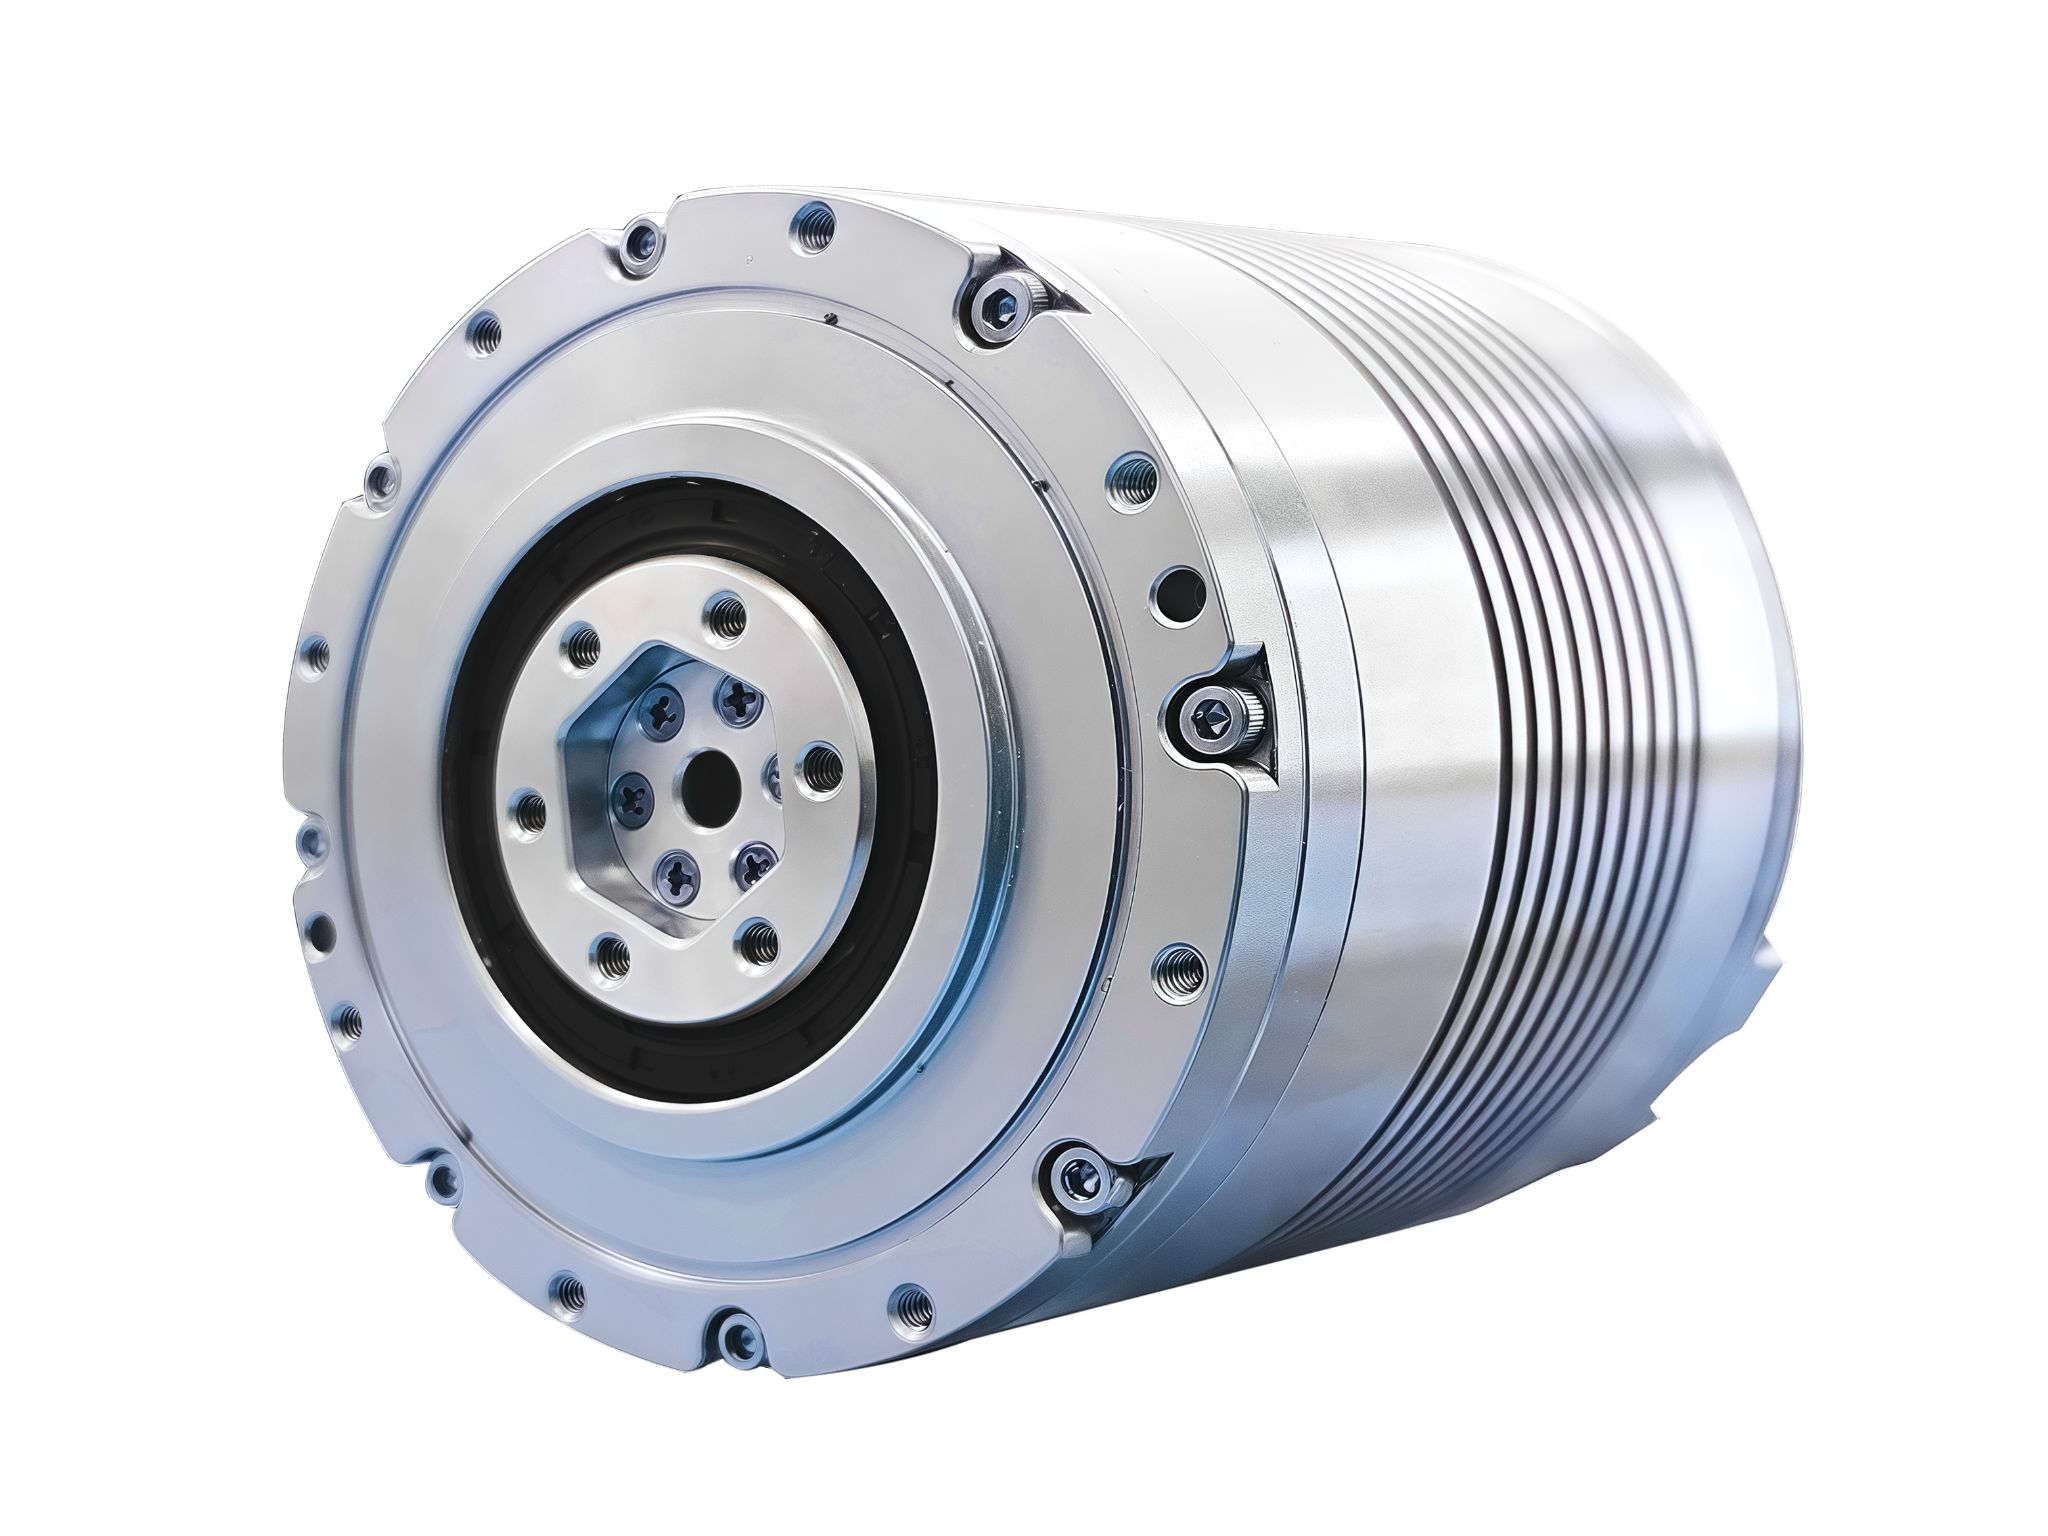
Планетарный шарнирный двигатель также является ключевым компонентом силовой системы робота. По сравнению с гармоническими шарнирными модулями он имеет меньшее передаточное отношение, более высокую выходную скорость и большую жесткость, однако его общая точность на выходе немного ниже. Высокоинтегрированная конструкция, включающая планетарный редуктор, безрамный моментный двигатель, тормоз, энкодер и драйвер, позволяет значительно уменьшить габариты и вес, обеспечивая точное управление движением шарнира. В результате достигаются более высокий крутящий момент, компактные размеры и меньший вес. Планетарные шарнирные двигатели обычно поддерживают широкий диапазон напряжения и рассчитаны на низковольтное питание постоянным током 24V~48V. Мы также предлагаем индивидуальные решения с учетом требований заказчика.
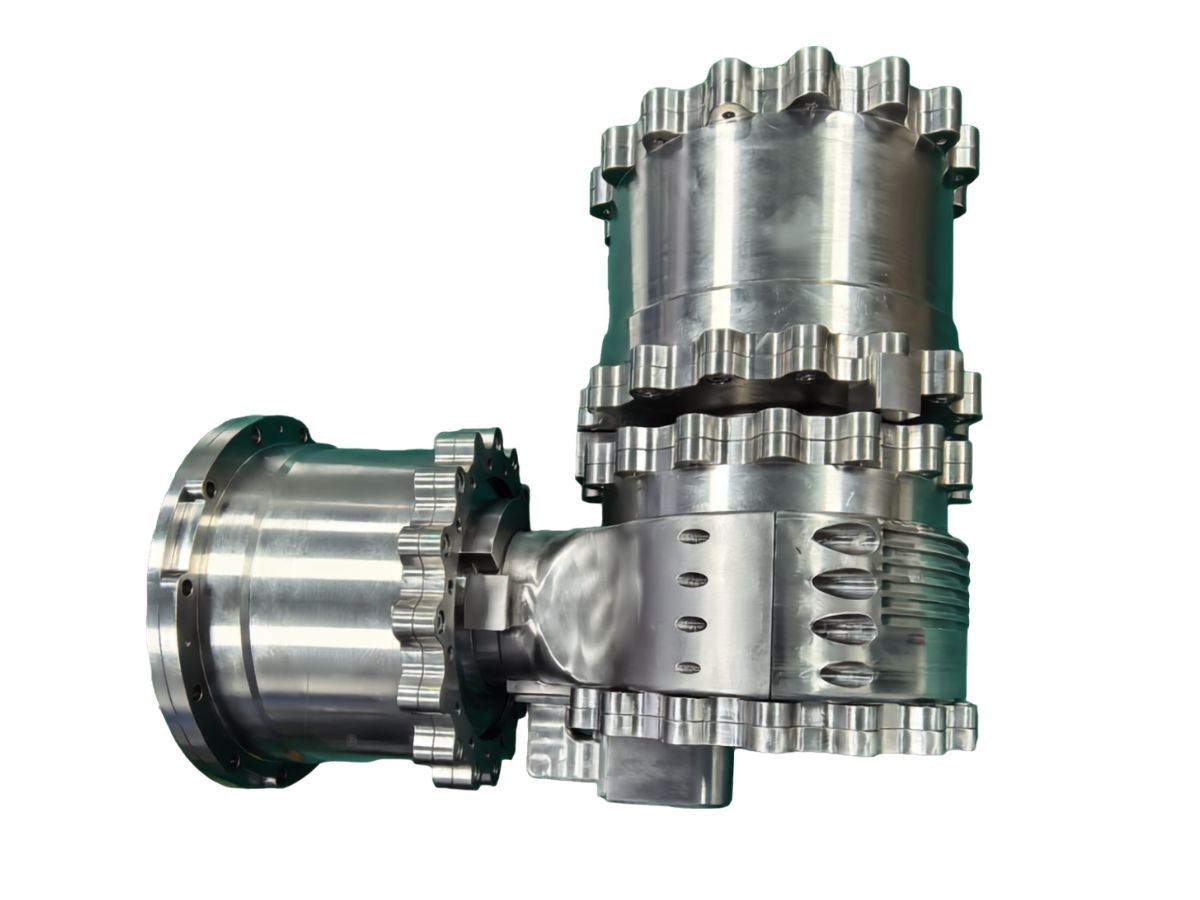
 Прочный взрывозащищенный планетарный привод шарниров роботизированной собакиТяжёлые взрывозащищённые планетарные шарнирные приводы HONPINE официально запущены в массовое производство. Эта серия шарниров успешно интегрирована в несколько платформ четырёхногих роботов (роботов-собак) и внедрена в опасных средах, таких как нефтехимические заводы, объекты инспекции природного газа и аварийно-спасательные операции — сферы, где ранее в значительной степени полагались на ручной труд или импортные компоненты.
Поддержка интеграции под конкретные задачи: индивидуальные механические конструкции и параметры управления, адаптированные под разные конфигурации роботов и требования миссий.
Содействие в получении взрывозащищённой сертификации: поддержка на всех этапах процесса сертификации, помогающая клиентам избегать распространённых ошибок проектирования и ускорять соответствие требованиям.
Оперативная техническая поддержка: технические сервисные центры, расположенные в основных промышленных регионах по всей стране, обеспечивают выездной отклик в течение 48 часов.Подробности Планетарные шарнирные модули с наивысшим крутящим моментом и малым весомПланетарные шарнирные модули серии HONPINE PA обладают тремя эксклюзивными патентами на изобретения и семью патентами на полезные модели. Благодаря продуманной конструктивной разработке они обеспечивают наибольший выходной крутящий момент среди продуктов того же класса, предлагая мощную и стабильную производительность.
HONPINE предоставляет широкий спектр продукции и техническую поддержку, что позволяет быстро внедрять решения в различных сценариях применения, одновременно значительно сокращая время, трудозатраты и стоимость, необходимые на этапе предварительного исследования проекта.
В модулях используется конструкция совместного входа/выхода питания и сигналов, что значительно упрощает соединение между приводными узлами. В сочетании со сквозной полой структурой проводки применение и интеграция приводных узлов становятся более удобными и эффективными.Подробности Высокоскоростной планетарный суставной модуль с ударопрочной конструкцией, компактный и лёгкийСтандартный планетарный шарнирный модуль — ключевой компонент силовых систем роботов. Благодаря высокоинтегрированной конструкции, объединяющей планетарный редуктор, безрамный двигатель с высоким крутящим моментом, тормоз, энкодер и драйвер, удалось значительно уменьшить объем и массу модуля, обеспечив точное управление движением шарнира. В результате модуль обладает более высоким крутящим моментом, меньшими габаритами и меньшей массой. По сравнению с гармоническими шарнирными модулями планетарный шарнирный модуль имеет меньшее передаточное отношение, более высокую выходную скорость и большую плотность крутящего момента, что делает его более подходящим для применений со средней и низкой нагрузкой. Мы также предлагаем услуги по индивидуальной настройке в соответствии с конкретными требованиями заказчиков.
Благодаря таким ключевым преимуществам, как высокая скорость, ударопрочность, компактность и малый вес, стандартный планетарный шарнирный модуль стал предпочтительным решением для приводов с высокой нагрузкой в гуманоидных роботах, специализированных роботах, логистических AGV и системах промышленной автоматизации. Он способствует повышению производительности роботов и расширению сфер их применения.Подробности
Безрамный моментный двигатель для шарнирного привода робота
HONPINE стремится самостоятельно разрабатывать ключевые компоненты шарнирных модулей для роботов, чтобы повысить выход годной продукции и увеличить производственные мощности.
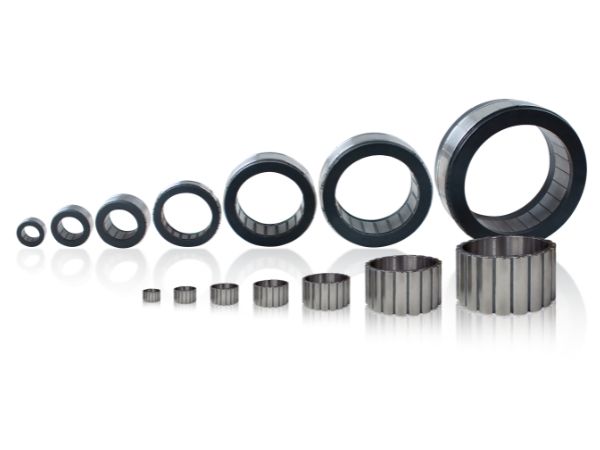
Ниже представлены стандартные безрамные моментные двигатели HONPINE, которые мы дополнительно дорабатываем и оптимизируем для использования в полностью интегрированных шарнирных модулях. Эти стандартные двигатели также можно приобрести отдельно.
 Бескорпусные двигатели FM2 с высокой плотностью крутящего момента для робототехникиБескорпусные моментные двигатели HONPINE FM2 для робототехники обеспечивают более высокую производительность и больше вариантов конфигурации по сравнению с серией FM1, что делает их подходящими для более широкого диапазона применений. Потери в двигателе снижены на 20%, а выходной крутящий момент увеличен на 10% по сравнению с двигателями FM1, что обеспечивает увеличенную продолжительность работы.
Серия FM2 доступна в шести диаметрах от φ50mm до φ127mm, с номинальными скоростями от 1800 rpm до 5500 rpm, крутящим моментом от 0.36 Н·м до 6.40 Н·м, и выходной мощностью от 207 W до 608 W. Диапазон номинальных напряжений составляет от 24 V до 70 V. Опциональные конфигурации включают датчики Холла, датчики температуры и настраиваемые варианты выводных проводов.Эти двигатели широко используются в коллаборативных роботах, гуманоидных роботах, четвероногих роботах, промышленных роботах и медицинских реабилитационных роботах.Подробности") FM1 Экономичные бескорпусные бесщеточные двигатели постоянного тока (BLDC)Бескорпусные бесщеточные двигатели постоянного тока (BLDC) HONPINE FM1 — это компактные, высокопроизводительные и экономичные изделия. Доступны в четырех типоразмерах (φ50mm–φ115mm), с номинальной скоростью от 650 rpm до 5250 rpm, крутящим моментом от 0.3 Н·м до 9.32 Н·м, и мощностью от 165 W до 920 W. Номинальное напряжение составляет от 24 V до 70 V, с дополнительными датчиками Холла, датчиками температуры, и вариантами подключения. Они широко используются в коллаборативных роботах, гуманоидных роботах, четвероногих роботах, и медицинских реабилитационных роботах.Подробности
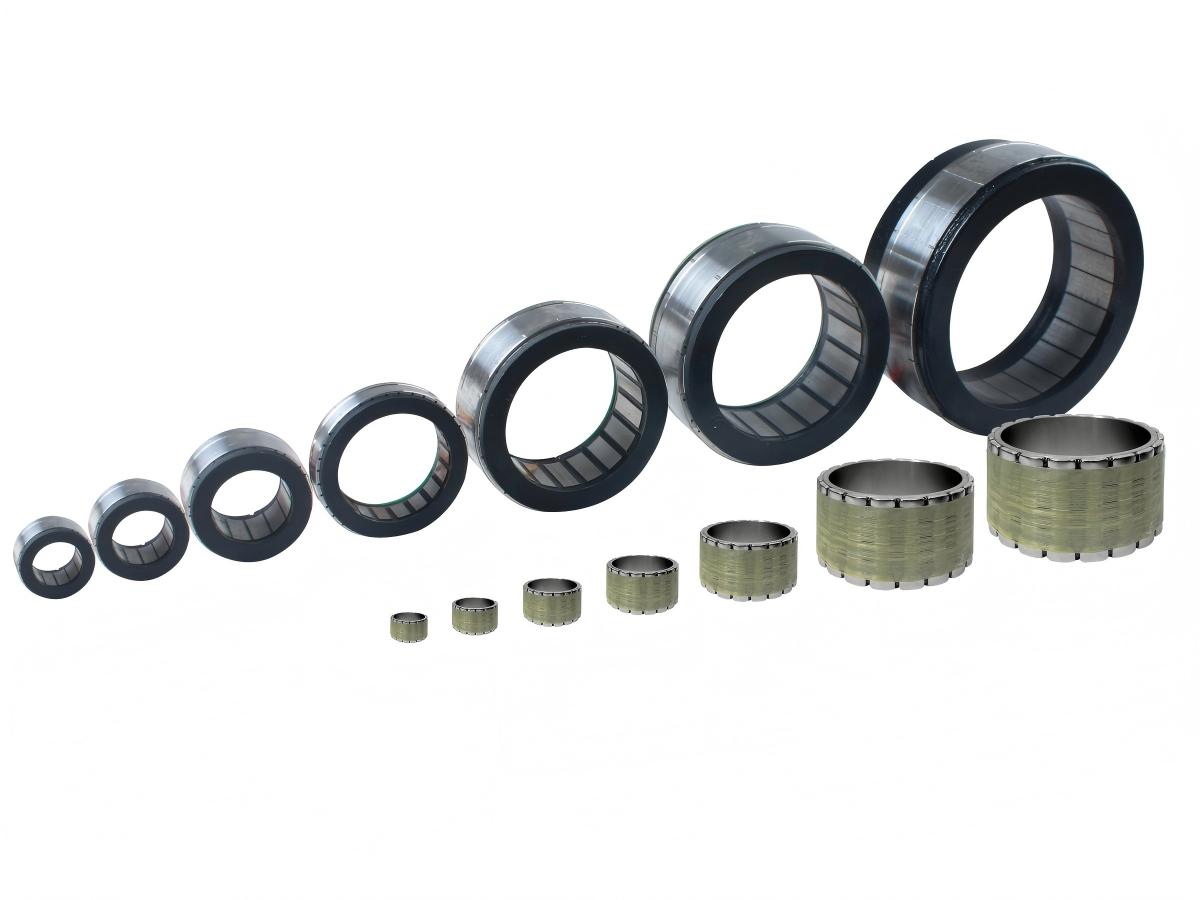
Что такое шарнирный модуль робота?
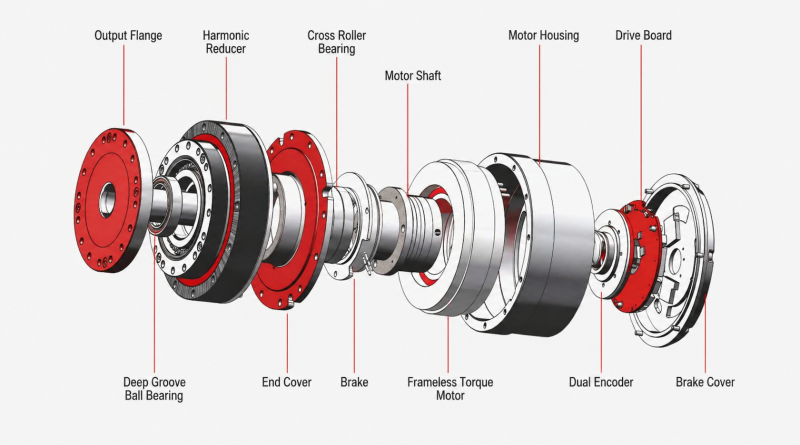
Шарнирный модуль робота объединяет такие компоненты, как гармонический или планетарный редуктор, безрамный моментный двигатель, тормоз, энкодер и блок привода, в компактную конструкцию с оптимизированными габаритами и весом. Гармонический шарнирный двигатель HONPINE предлагает гибкие варианты конфигурации для различных задач, включая два энкодера, STO (безопасное отключение момента), удерживающий тормоз и встроенные датчики крутящего момента.
Выбор модели гармонического шарнирного привода
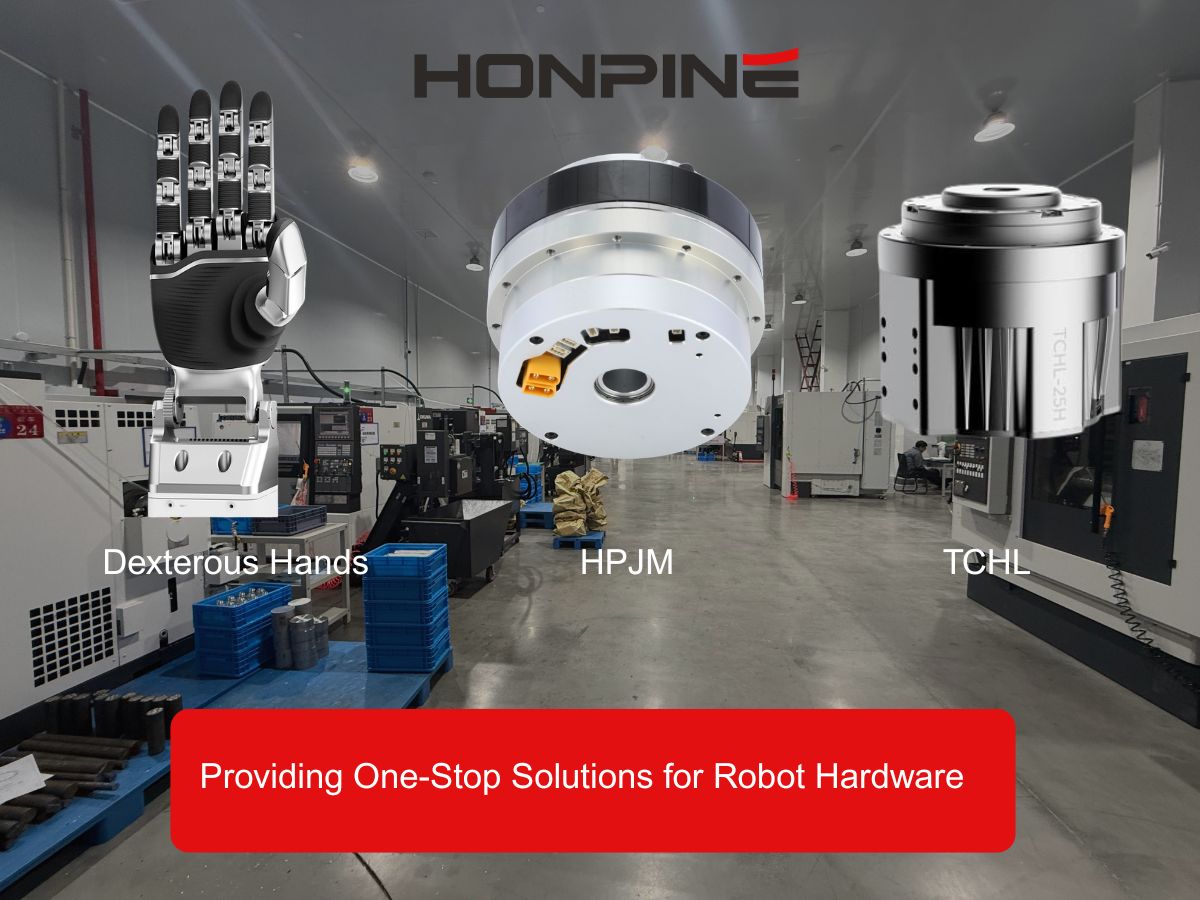
Для удовлетворения разнообразных потребностей рынка гармонические шарнирные модули HONPINE для роботов в настоящее время выпускаются в четырех основных сериях: HPJM, TCHL, HAU и HAG.
В этом руководстве представлен общий обзор, который поможет выбрать наиболее подходящий привод для вашего применения с учетом таких факторов, как контроль затрат, сроки поставки и базовые требования к производительности.
Чтобы получить подробную консультацию по выбору и техническую поддержку, свяжитесь с нами для дальнейшего обсуждения.
Ключевые особенности
Серийно выпускаемая с 2020 года серия HPJM — это зрелое, проверенное решение для шарниров гуманоидных роботов. Она объединяет гармонический редуктор, сервопривод, энкодер и безрамный моментный двигатель; в качестве опций доступны два энкодера и удерживающий тормоз. Поддерживаются протоколы связи CAN (проприетарный протокол), CANopen и EtherCAT.
Ключевые преимущества
- Компактная конструкция оставляет больше места для интеграции системы при сохранении требуемых характеристик.
- Более крупное сквозное отверстие по сравнению с другими сериями гармонических шарнирных модулей; плотность крутящего момента — одна из ведущих в отрасли.
- Низкотемпературная смазка в качестве опции обеспечивает работу в суровых условиях при температуре до −40°C.
- Широко применяется в специализированных роботах; многие заказчики HONPINE дополнительно устанавливают уплотнения в соответствии с требованиями применения.
Ключевые особенности
В гармоническом шарнирном модуле HONPINE TCHL используется редуктор собственной разработки, что позволяет лучше контролировать затраты. Стандартная комплектация включает два однооборотных абсолютных энкодера с разрешением 23-bit; поддерживаются протоколы связи CAN FD и EtherCAT. Удерживающий тормоз и датчик крутящего момента доступны в качестве опций. Интегрированный кабельный жгут с клеммными разъемами позволяет прокладывать кабель через полый вал и соединять модули последовательно.
Ключевые преимущества
- Значительные преимущества по стоимости.
- Гибкие варианты монтажа: спереди, сбоку и сзади.
- Конструкция кабельного жгута упрощает интеграцию системы.
- Малый вес и простота монтажа делают модуль подходящим для гуманоидных роботов и других применений в области воплощенного ИИ.
Ключевые особенности
В гармонический шарнирный модуль HONPINE HAG может быть встроен датчик крутящего момента; также доступна функция STO (безопасное отключение момента) для выполнения конкретных требований безопасности. В модуле применяется гармонический редуктор повышенной точности, обеспечивающий высокую надежность. Поддерживаются протоколы связи CANopen и EtherCAT; удерживающий тормоз доступен в качестве опции.
Ключевые преимущества
- Поддержка более строгих требований безопасности.
- Высокопроизводительные и надежные ключевые компоненты редуктора.
- Подходит для проектов с особыми требованиями безопасности или повышенными требованиями к надежности редуктора.
- Оптимальное решение для роботизированных манипуляторов и медицинского оборудования с высокими требованиями к производительности и надежности.
Ключевые особенности
Гармонический шарнирный модуль серии HAU — усовершенствованная версия модуля серии HAG. Он не оснащен датчиком крутящего момента, поэтому его стоимость ниже, чем у серии HAG.
Ключевые преимущества
Гармонический шарнирный модуль серии HAU отличается большим сквозным отверстием, высокой точностью позиционирования и высокой перегрузочной способностью.
Области применения
Гармонический шарнирный модуль серии HAU подходит для высокоточных роботизированных манипуляторов, гуманоидных и специализированных роботов.
Выбор модели планетарного шарнирного привода
Планетарные шарнирные модули HONPINE широко применяются в четвероногих роботах, роботах-собаках, приводных колёсах AGV и других системах. С учётом различных требований заказчиков и технических характеристик HONPINE предлагает серии планетарных шарнирных модулей JRM, HPA и взрывозащищённые модели.
Планетарный шарнирный модуль HONPINE JRM прошел инженерную проверку и обширные испытания. В настоящее время около 80% поставок JRM предназначены для четвероногих роботов, широко известных как роботы-собаки.
Во время испытаний четвероногий робот, оснащенный планетарными шарнирными модулями HONPINE JRM, работал в течение двух часов с нагрузкой, эквивалентной двум упаковкам бутилированной воды. Температура корпуса оставалась на уровне около 60°C. Испытание подтверждает способность шарнирного модуля JRM развивать высокий крутящий момент при относительно низком тепловыделении во время работы с большой нагрузкой, что делает его подходящим для четвероногих роботов с высокой нагрузкой.
Планетарный сервошарнир серии HONPINE HPA обеспечивает пиковую плотность крутящего момента до 210 N·m/kg и отличается малым весом и двухступенчатой высокоточной планетарной передачей. Поддерживаются различные режимы управления, включая управление положением, скоростью, крутящим моментом и усилием-положением.
Планетарные шарнирные модули HONPINE отличаются экономичностью, высокой эффективностью передачи, надежностью и ударостойкостью. В гуманоидном роботе обычно используется около 31 шарнирного модуля. Модели с меньшим крутящим моментом преимущественно применяются в верхней части корпуса, а модели с большим моментом — в нижней, в том числе в тазобедренных и коленных шарнирах. Планетарные шарнирные модули HONPINE также поставляются в значительных объемах для приводных колес AGV.
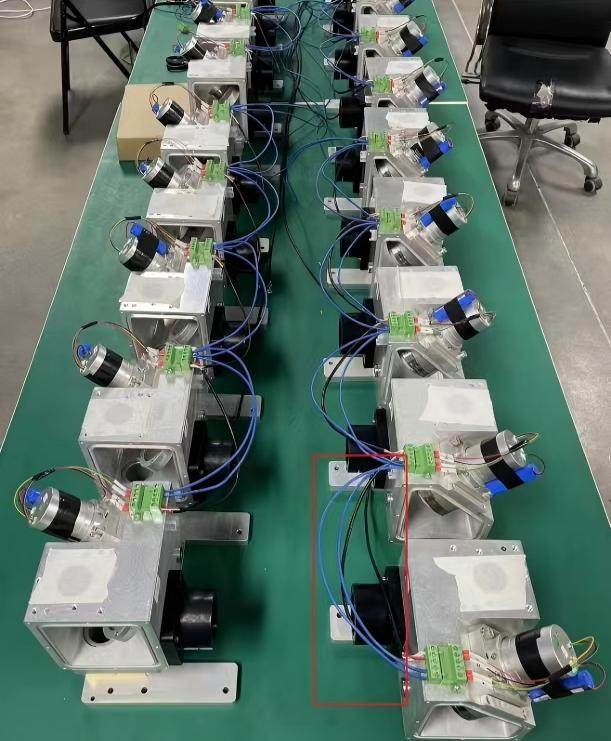
На этой производственной линии используются технологические процессы и оборудование, разработанные с учетом опыта производства автомобильных трансмиссий. Эти технологии повышают эффективность производства и долговечность продукции, а также увеличивают производственные мощности для удовлетворения растущего спроса, обусловленного развитием воплощенного интеллекта.
Серия взрывозащищённых шарнирных двигателей включает три основных типа шарниров: коленные, шарниры тангажа и шарниры крена. Пиковый крутящий момент достигает 450 N·m, номинальный — 110 N·m. Двигатели обеспечивают непрерывную работу роботов с полезной нагрузкой свыше 20 kg.
Изделия разработаны для эксплуатации в различных взрывоопасных условиях, включая Ex d IIB T4 и Ex d IIC T6, и обеспечивают высокий уровень эксплуатационной безопасности. Они могут использоваться в самых разных опасных средах, в том числе в нефтяной и химической промышленности, а также в сложных условиях эксплуатации на открытом воздухе и на земле.
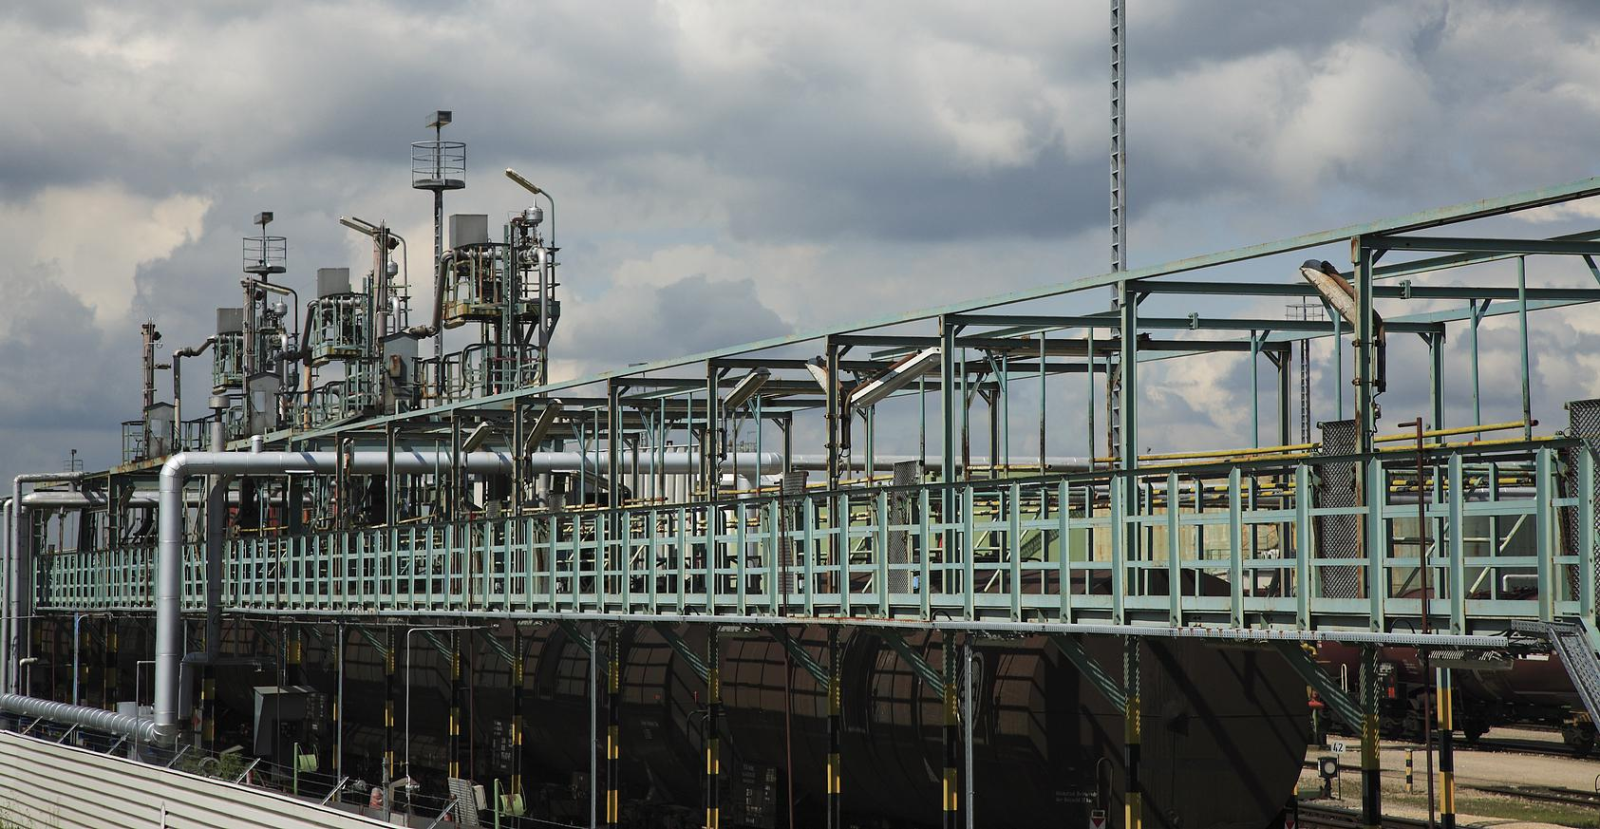
Взрывозащищённые шарнирные двигатели успешно адаптированы к нескольким платформам четвероногих роботов и применяются в зонах с высоким уровнем риска и ограниченным доступом, таких как нефтехимические объекты, площадки для инспекции объектов природного газа и места проведения аварийно-спасательных работ, где традиционно задачи выполняли люди или использовались импортные компоненты. Эти решения представляют собой важный технологический шаг в развитии взрывозащищённых роботов-собак.
Решения и области применения шарнирных двигателей для роботов
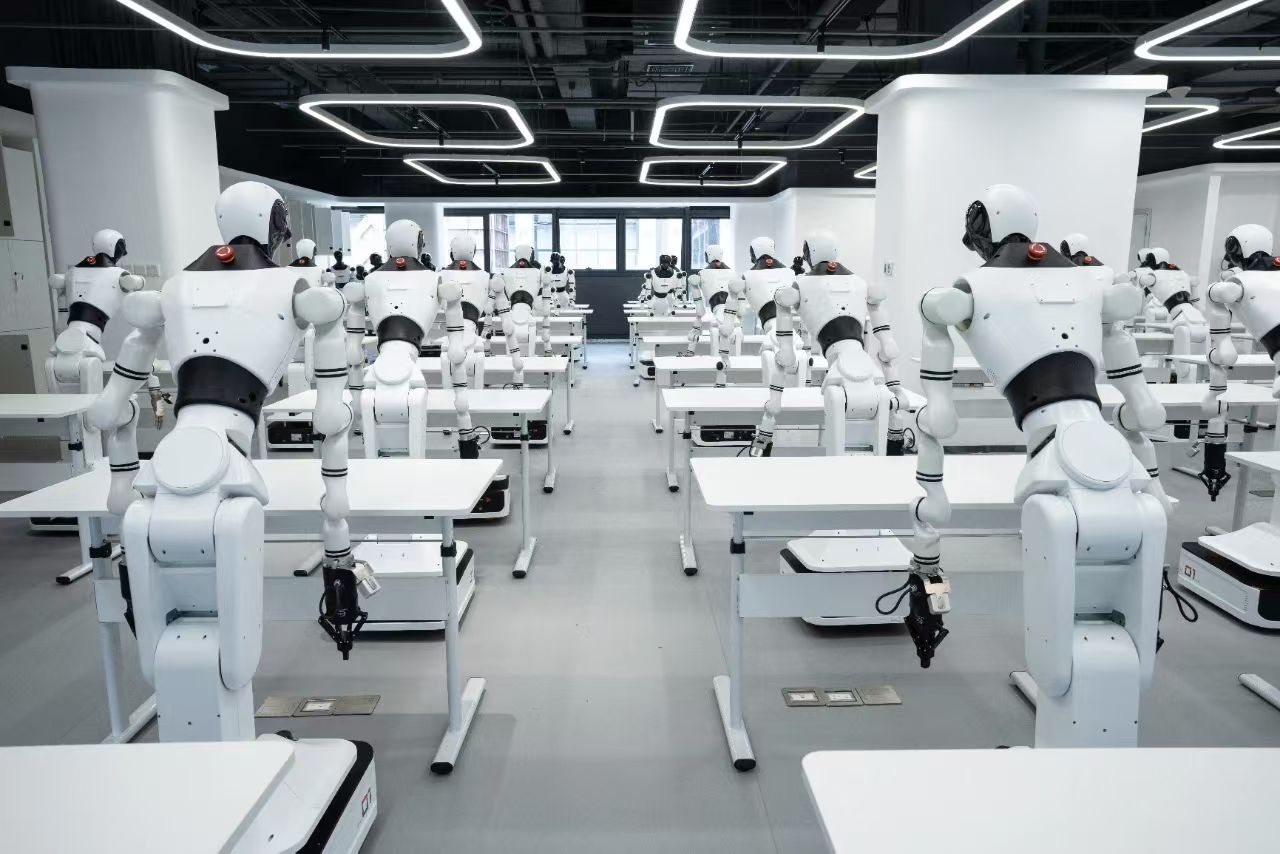
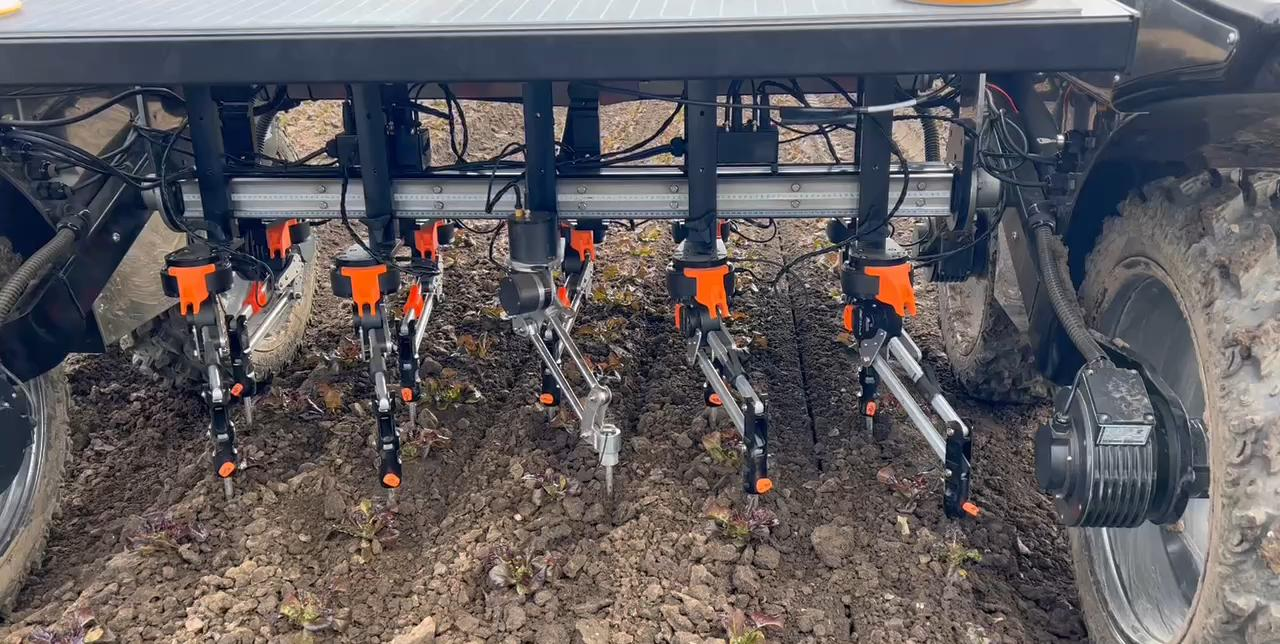
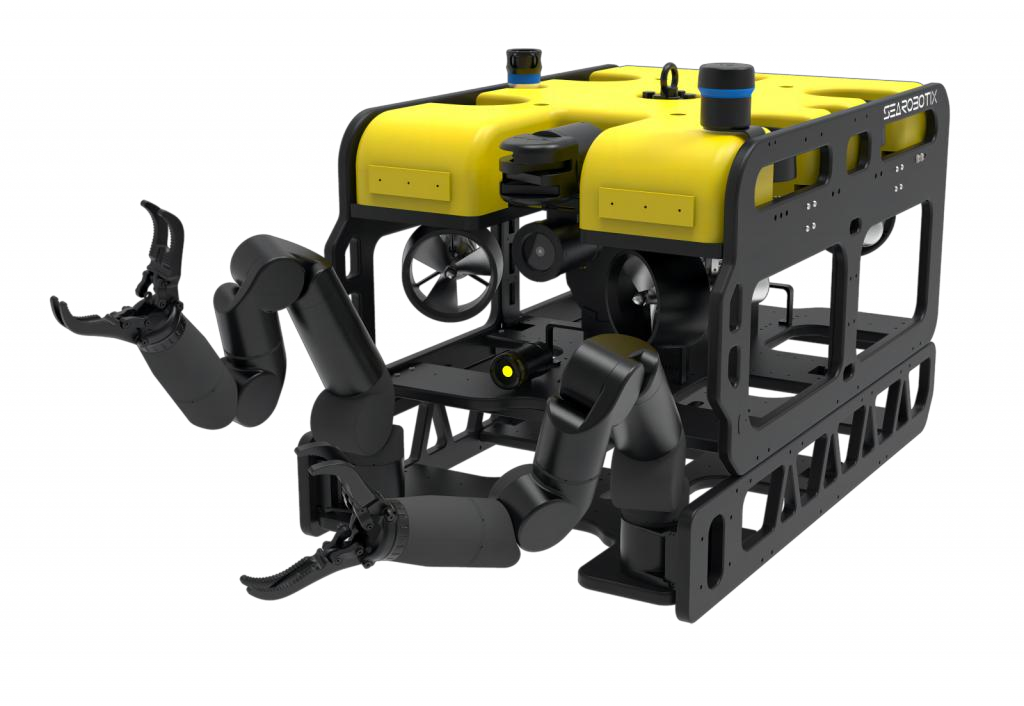
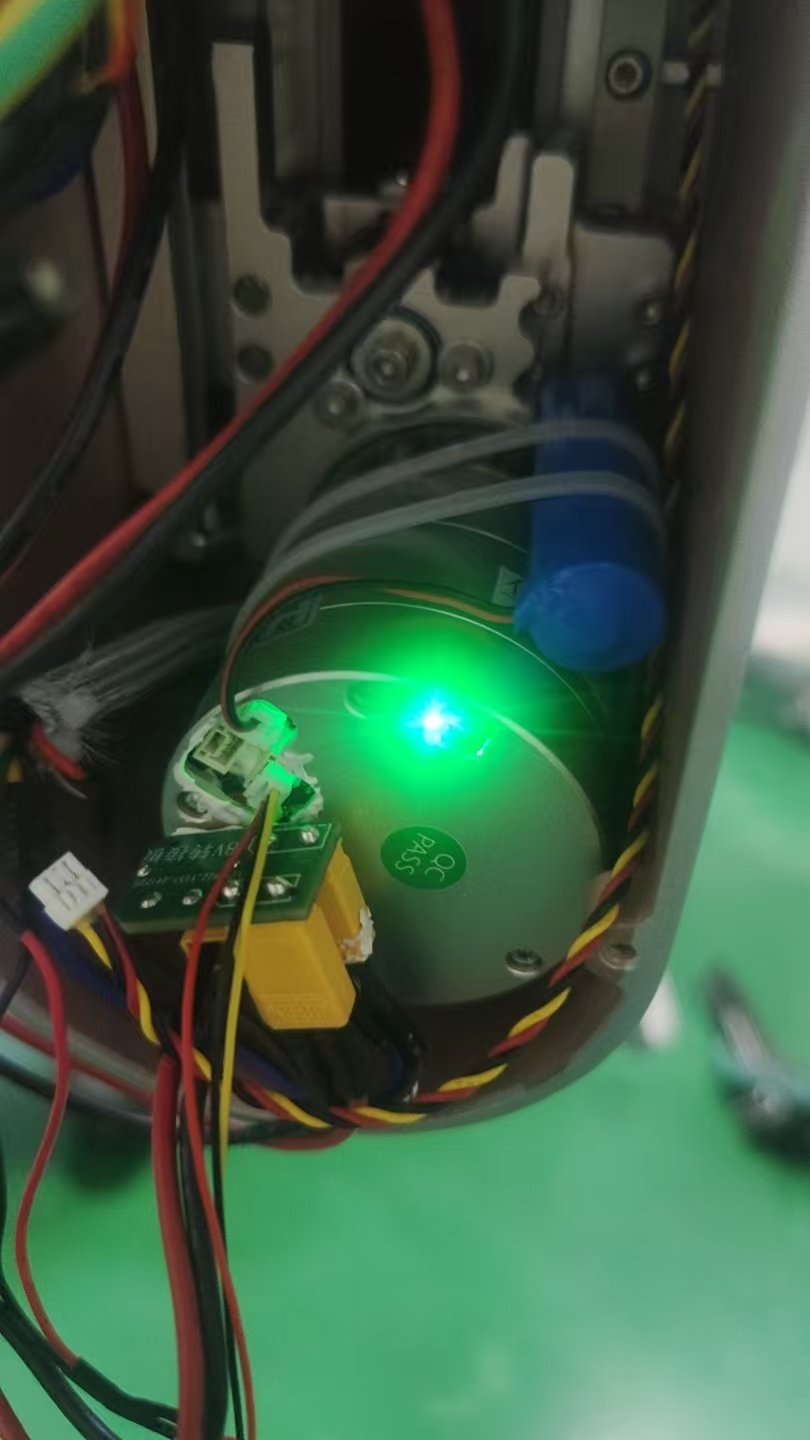
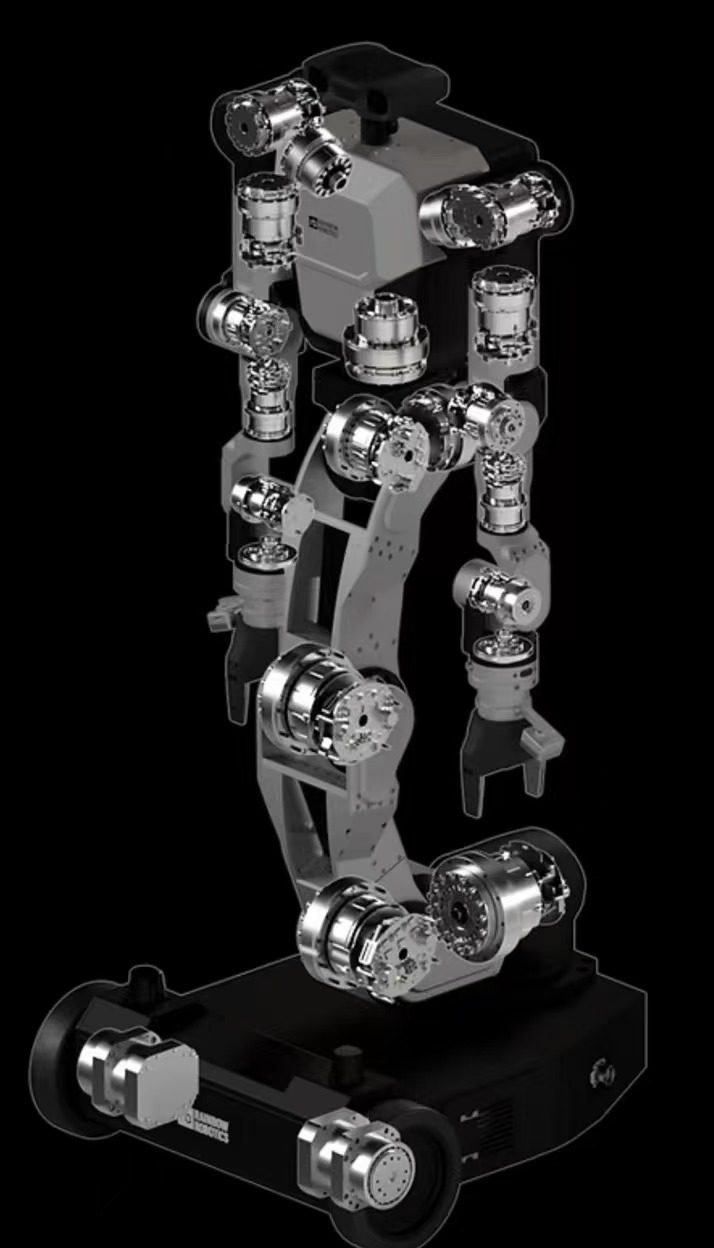
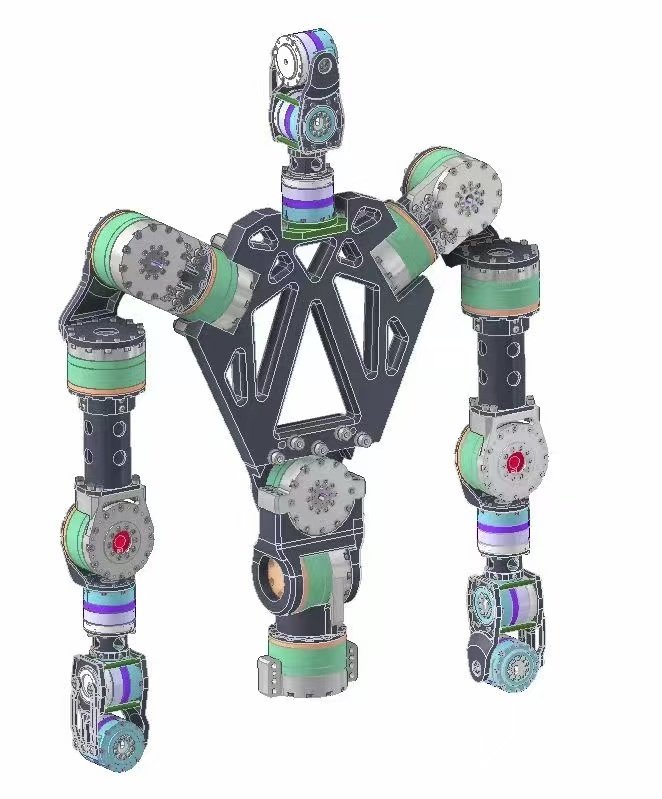
На протяжении многих лет HONPINE применяет гармонические шарнирные двигатели и планетарные шарнирные двигатели в различных областях, включая гуманоидных роботов, двуручных роботов, колесных роботов, дроны, сельскохозяйственную технику, ядерное оборудование, промышленных роботов и оборудование для промышленной автоматизации. Для этих отраслей компания предлагает решения на основе шарнирных двигателей и индивидуальную адаптацию. Серии шарнирных двигателей для роботов HPJM, TCHL, HAG и другие разработаны с учетом опыта практической эксплуатации.
‹
›
Преимущества и недостатки гармонического шарнирного двигателя
Преимущества гармонических шарнирных двигателей
Благодаря высокой степени интеграции гармонические приводные модули становятся предпочтительной альтернативой традиционной комбинации гармонического редуктора и сервопривода. Они обеспечивают более компактную конструкцию, упрощают монтаж и повышают степень интеграции системы.
Сверхвысокая точность
Минимальный люфт передачи и точность повторного позиционирования до ±0.01 mm — важные характеристики для точной работы роботов.
Высокое передаточное отношение
Большое одноступенчатое передаточное отношение обеспечивает высокий выходной крутящий момент при компактных размерах, позволяя эффективно работать на низкой скорости с высокой нагрузкой.
Чрезвычайно компактная конструкция
Простая конструкция, небольшие размеры и малый вес делают изделие особенно подходящим для роботизированных узлов с ограниченным пространством, например запястий и кистей.
Высокая степень интеграции
Часто поставляется в виде интегрированных модулей, объединяющих двигатель, энкодер и другие компоненты. Это упрощает монтаж и обслуживание и позволяет использовать модульную конструкцию.
Недостатки гармонических шарнирных двигателей
Гармонический редуктор и датчик крутящего момента для гармонического шарнирного двигателя разрабатываются индивидуально, поэтому снизить цену сложно. Однако в ближайшем будущем, когда спрос и производственные мощности достигнут определенного уровня, цена может снизиться.
Гармонический шарнирный модуль для роботов — часто задаваемые вопросы
Гармонические шарнирные двигатели HONPINE с питанием постоянным током — это гармонические приводы, специально разработанные для воплощенного интеллекта. HPJM стал первым выпущенным гармоническим приводом; сегодня он отличается наиболее стабильной работой и кратчайшими сроками поставки. Чтобы удовлетворить потребности заказчиков, недавно мы выпустили два новых гармонических шарнирных двигателя с питанием постоянным током: TCHL и HAG. Свяжитесь с нами, чтобы получить актуальные брошюры о продукции.
Конструкция с полым валом позволяет силовым кабелям, проводам энкодера и коммуникационным кабелям проходить непосредственно через центр привода шарнира робота, а не выводить их наружу. Такая конструкция обеспечивает ряд важных преимуществ: исключает скручивание и запутывание кабелей; защищает кабели от износа и механических повреждений; поддерживает непрерывное вращение шарнира без помех со стороны кабелей; повышает надежность робота и упрощает техническое обслуживание; создает более аккуратную и компактную конструкцию робота. Для человекоподобных роботов, коллаборативных роботов и четвероногих роботов технология полого вала стала важной особенностью высокопроизводительных модулей гармонических приводов и усовершенствованных двигателей шарниров роботов.
Модули гармонического привода HPJM используют другой подход к безопасности. Вместо STO мы применяем надежную встроенную электромагнитную тормозную систему, которая автоматически срабатывает для немедленной остановки вращения при отключении питания, обеспечивая безопасную работу.
Новый мотор гармонического привода для роботизированных соединений HONPINE HAG 2026 года оснащен функцией STO. Свяжитесь с нами, чтобы получить дополнительную информацию о серии HAG.
Нет. Полый вал — это тщательно продуманная конструктивная особенность, а не компромисс в отношении прочности. Современные приводы шарниров роботов проектируются с использованием передового анализа методом конечных элементов (МКЭ) и оптимизированной структурной инженерии для поддержания высокой жесткости при обеспечении внутренней прокладки кабелей. Полая конструкция позволяет более аккуратно прокладывать проводку и обеспечивает большую гибкость установки без снижения номинального крутящего момента или грузоподъемности привода. В результате, современные высокопроизводительные гармонические приводы, гармонические двигатели и модули шарниров роботов сочетают в себе легкую конструкцию, превосходную жесткость и надежную механическую прочность, что делает их подходящими для человекоподобных роботов, промышленных роботов, коллаборативных роботов и других прецизионных роботизированных систем.
С непрерывным расширением крупномасштабных производственных возможностей и постоянными технологическими инновациями HONPINE стремится не только поставлять продукцию, которая является надежной, пригодной для массового производства и экономически эффективной, но и ускорять индустриализацию гуманоидных роботов и роботов с воплощенным интеллектом.
Шарнирные двигатели HONPINE с гармоническим приводом отличаются:
Высоким крутящим моментом
Высокой точностью
Высоким передаточным отношением
Компактной конструкцией
Низким уровнем шума
Низкой вибрацией
Они особенно подходят для шарниров роботизированных манипуляторов, где крайне важны исключительно высокие требования к точности, управлению усилием и облегченной конструкции.
Для большинства моделей HONPINE может контролировать срок выполнения заказа в пределах одного месяца. Небольшая часть продукции может находиться в производственном планировании из-за резкого роста спроса на заказы. Мы постоянно расширяем масштабы производства, чтобы увеличить производственные мощности.
При выборе привода роботизированного сустава следует учитывать несколько ключевых показателей производительности:
Плотность крутящего момента
Высококачественный мотор роботизированного сустава должен обеспечивать высокий выходной крутящий момент при компактной и лёгкой конструкции, максимизируя эффективность робота и грузоподъёмность.
Точность позиционирования
Низкий люфт и превосходная повторяемость имеют решающее значение для точных задач, таких как сборка, инспекция и медицинская промышленные роботы. Премиальный гармонический привод обеспечивает плавное движение и высокоточную позицию.
Срок службы
Долгий срок эксплуатации и стабильная производительность необходимы для промышленных роботов, работающих непрерывно в требовательных условиях.
Тепловые характеристики
Эффективный модуль гармонического привода должен поддерживать стабильную рабочую температуру при непрерывной работе, помогая сохранять точность и продлевать срок службы компонентов.
Оценивая эти четыре фактора вместе, пользователи могут определить надёжный привод роботизированного сустава, подходящий для долгосрочных робототехнических применений.
Да. В нем используется многооборотный абсолютный энкодер. Однако из-за редуктора на выходе для сохранения многооборотного счетчика положения требуется батарея энкодера. Поддерживается индивидуальная настройка, что позволяет выбрать двигатель с батареей энкодера или без нее.
Привод сустава робота представляет собой интегрированный узел управления движением, объединяющий волновой редуктор, сервопривод, энкодер, тормоз, контроллер и прецизионные подшипники в компактный модуль. Также известный как интегрированный привод с волновым редуктором, модуль приводного сустава робота, интегрированный сустав робота или модуль поворотного привода робота, он служит основной системой передачи мощности для современных роботов.
Благодаря модульной архитектуре несколько модулей суставов с волновой передачей можно объединять для создания роботизированных манипуляторов с несколькими степенями свободы, гуманоидных роботов, экзоскелетов, сервисных роботов и нестандартного автоматизированного оборудования.
Малые модели широко используются в:подвесах камер,БПЛА и дронах,инспекционных роботах,медицинских устройствах
Крупные модели идеально подходят для:промышленных роботизированных манипуляторов,гуманоидных роботов,коллаборативных роботов,мобильных роботов,логистических роботов
,роботов специального назначения,оборудования автоматизации с ЧПУ
Быстрое развитие гуманоидных роботов стимулирует непрерывные инновации в области роботизированных шарниров с волновой передачей и приводов суставов роботов. Являясь ключевыми узлами движения для плеч, локтей, запястий, талии и ног роботов, современные системы гармонических приводов становятся легче, компактнее и мощнее. Передовые конструкции повышают плотность крутящего момента, точность позиционирования и характеристики движения, одновременно снижая вес и требуемое монтажное пространство. В то же время оптимизированные профили зубчатых передач, высокопрочные материалы, улучшенные смазка, уплотнение и управление тепловым режимом повышают долговечность, ударостойкость и срок службы. Эти достижения позволяют гуманоидным роботам выполнять более точные, надежные и человекоподобные движения в промышленных, сервисных и исследовательских приложениях.
Высокая точность Многозубое зацепление распределяет ошибки передачи, обеспечивая превосходную точность позиционирования и чрезвычайно малый люфт.
Большое передаточные числа Одноступенчатые передаточные отношения обычно находятся в диапазоне от 30:1 до 320:1, а в индивидуальных конструкциях превышают 1000:1.
Компактный размер По сравнению с традиционными редукторами компактный шарнирный модуль робота имеет значительно меньшие габариты при сохранении эквивалентного выходного крутящего момента.
Высокая интеграция Интегрированный шарнир с волновой передачей объединяет двигатель, редуктор, энкодер, тормоз и контроллер в одном компактном блоке, упрощая монтаж.
Плавное движение Низкая скорость скольжения зубьев минимизирует вибрацию и ударные нагрузки, сохраняя высокий КПД в диапазоне от 69% до 96%.
Хотя приводы с волновой передачей обеспечивают исключительную точность, они также имеют определенные инженерные ограничения.
Ограниченная ударостойкость
Гибкое колесо постоянно подвергается упругой деформации, что делает волновые передачи менее подходящими для применений с частыми ударами, таких как прыжки, бег или падения роботов.
Более низкая крутильная жесткость
По сравнению с планетарными редукторами или редукторами RV, волновые передачи обычно демонстрируют более низкую крутильную жесткость.
Сложности теплового управления
Высокоинтегрированные конструкции приводов уменьшают доступное пространство для отвода тепла, что требует оптимизированных стратегий охлаждения.
Ограничения передаточного отношения
Волновые передачи обычно не рекомендуются для применений, требующих передаточных отношений ниже приблизительно 35:1.
Выбор модуля роботизированного привода с волновой передачей требует оценки ключевых эксплуатационных факторов, включая плотность крутящего момента, повторяемость, архитектуру управления, механическую конструкцию, коммуникационные возможности и надежность в условиях окружающей среды. Высокая плотность крутящего момента повышает грузоподъемность при одновременном снижении общей массы системы, а прецизионные применения обычно требуют уровня повторяемости до ≤15–20 угловых секунд. Передовые модули часто используют замкнутое управление с двумя абсолютными энкодерами для компенсации люфта и ошибок передачи, повышая точность движения. Конструкции с полым валом позволяют прокладывать кабели внутри, обеспечивая лучшую интеграцию и надежность. Промышленные протоколы связи, такие как EtherCAT и CAN FD, с высокочастотным сервоуправлением обеспечивают быстрое и стабильное функционирование. Кроме того, надежные системы приводов должны проходить строгие испытания на температурный диапазон, усталостный ресурс, перегрузку, удар, вибрацию и степень защиты IP, чтобы обеспечить долгосрочную промышленную стабильность.
Новейшие технологии роботизированных волновых приводов сосредоточены на трех основных направлениях развития.
Легкие интегрированные конструкции
Используя магниевые сплавы, легкие корпуса и оптимизированные механические компоновки, производители продолжают снижать массу, одновременно уменьшая длину привода.
Более высокая точность и большая удельная мощность
Постоянные усовершенствования в конструкции двигателей, волновых редукторах, разрешении энкодеров и сервоприводных алгоритмах повышают плотность крутящего момента, точность позиционирования и динамический отклик.
Повышенная надежность
Достижения в области материалов гибкого колеса, оптимизации профиля зубьев, термообработки, технологий уплотнения и систем смазки значительно повышают долговечность в сложных промышленных условиях.
Несмотря на растущую конкуренцию со стороны планетарных редукторов и редукторов RV, прецизионные приводные системы на базе волновых редукторов по-прежнему сложно заменить в применениях, требующих:
Нулевой или сверхмалый люфт
Высокая точность позиционирования
Компактная интегрированная конструкция
Легкие роботизированные шарниры
Поскольку гуманоидным роботам требуется более высокая ударостойкость для шарниров нижней части тела, планетарные редукторы все чаще применяются в тазобедренных узлах и ногах. Однако роботизированные модули с волновыми редукторами продолжают доминировать в приложениях, чувствительных к точности, таких как роботизированные руки, запястья, коллаборативные роботы, медицинские роботы и сервисные роботы.
Вместо того чтобы одна технология заменяла другую, отрасль движется к выбору приводной системы под конкретное применение, при котором волновые, планетарные и RV-решения сосуществуют для оптимизации производительности различных роботизированных систем.
Модуль шарнира робота — это высокоинтегрированный блок управления движением, объединяющий двигатель шарнира робота, редуктор гармонического привода, сервопривод, двойные энкодеры, тормоз и датчики в компактную систему привода. Также известный как привод шарнира робота или гармонический привод, он напрямую определяет точность движения робота, крутящий момент, динамический отклик и общую надежность. Для человекоподобных роботов, коллаборативных роботов, четвероногих роботов и систем промышленной автоматизации качество модуля гармонического привода оказывает существенное влияние на общую производительность робота. Типичному человекоподобному роботу может потребоваться более 30 приводов шарниров, что делает модули шарниров одним из наиболее ценных и критически важных компонентов всего робота.
Планетарный шарнирный двигатель — часто задаваемые вопросы
Планетарный шарнирный двигатель JRM — изделие HONPINE военного класса, широко используемое в высокопроизводительных роботах-собаках. Для биомиметических гуманоидных роботов готовится к выпуску гармонический шарнирный двигатель HPJM с более компактной конструкцией и увеличенной полостью.
Выбор зависит от области применения вашего робота, а не от того, какая технология «лучше». Модули гармонических шарниров. Модуль гармонического шарнира использует редуктор с гармоническим приводом для достижения: практически нулевого люфта; чрезвычайно высокой точности позиционирования; плавного управления движением; компактной и легкой конструкции. Эти характеристики делают гармонические приводы идеальными для: человекоподобных роботизированных манипуляторов; коллаборативных роботов; медицинских роботов; точной автоматизации; приложений с управлением силой. Планетарные шарнирные модули. Планетарный привод шарнира робота обеспечивает: более высокую жесткость конструкции; лучшую ударопрочность; более высокий крутящий момент; отличное соотношение цены и качества. Планетарные приводы обычно используются для: роботизированных ног; шарниров в пояснице; тяжелой автоматизации; мобильных роботов; приложений с высокой ударной нагрузкой. Многие передовые роботы сочетают в себе обе технологии, используя модули гармонического привода там, где точность имеет решающее значение, и планетарные приводы там, где требуется более высокая жесткость и грузоподъемность.
Внутренние шестерни мотор-редуктора HONPINE с планетарной передачей изготовлены из высокопрочной легированной стали, обработанной цементацией и закалкой, достигая поверхностной твердости HRC 58–62. В сочетании с пищевой смазкой срок службы превышает 10,000 часов при номинальных условиях эксплуатации, что эквивалентно приблизительно 14 месяцам непрерывной промышленной работы без замены основных компонентов.
Кроме того, двигатель оснащен модульной конструкцией уплотнения со степенью защиты IP65, эффективно противостоящей пыли и брызгам жидкости, что делает его подходящим для особых условий эксплуатации, таких как пищевая переработка и окраска автомобилей.
Стандартизированные интерфейсы и съемная конструкция торцевой крышки позволяют выполнять техническое обслуживание без разборки всего робота—модули можно заменять напрямую, что значительно сокращает время простоя и затраты на обслуживание.
От промышленных применений, таких как сортировка роботом SCARA и загрузка и разгрузка шестиосевым роботизированным манипулятором, до медицинских применений, включая оборудование для реабилитационных тренировок и точное управление хирургическим роботом, и далее до потребительских рынков, таких как моделирование походки бионического робота и стабилизация подвеса БПЛА, модуль поддерживает несколько коммуникационных протоколов, включая CAN и RS485, обеспечивая быструю совместимость с системами управления различных брендов.
Что еще более важно, сочетание облегченной конструкции и высокой плотности крутящего момента обеспечивает широкую универсальность применения:
Модели малого размера могут быть встроены в подвесы БПЛА, обеспечивая плавное вращение на 360° без увеличения полезной нагрузки.
Более крупные модели могут быть интегрированы в приводные колеса AGV, поддерживая 24-hour непрерывную работу для удовлетворения требований бесперебойных складских и логистических операций.
Чтобы соответствовать строгим требованиям к точности в промышленном производстве, модуль использует структуру планетарного редуктора с косозубыми шестернями. Благодаря оптимизированной конструкции поверхности зубьев, люфт шестерен контролируется в пределах 10 угловая минутаutes (примерно 0.167°), достигая точности повторного позиционирования ±12 угловая минутаutes.
В сочетании с высокочастотным управляющим сигналом 3 kHz и временем отклика ≤200 μs, система предотвращает потери продукции, вызванные задержкой или ошибками позиционирования, даже при операциях микронного уровня, таких как сборка прецизионных электронных компонентов и сварка выводов литиевых батарей.
Для применений с большими нагрузками модуль использует усиленные материалы шестерен и конструкции подшипников военного класса. Пиковый крутящий момент достигает 36 Н·м, а момент при остановке превышает 24 Н·м, что эквивалентно стабильному подъему груза 3.6 kg. Это обеспечивает мощную и надежную силу для передвижения с нагрузкой в четвероногих роботах и вспомогательной реабилитации в экзоскелетных роботах.
Гармонические приводы для гуманоидных роботов — часто задаваемые вопросы
Ниже приведены наиболее распространенные технические вопросы и вопросы о закупках, которые задают заказчики при оценке шарнирных модулей и приводных систем для гуманоидных роботов. Они касаются выбора крутящего момента и передаточного отношения редуктора, управления движением, протоколов связи, отвода тепла, динамических характеристик при ходьбе и интеграции с платформами гуманоидных роботов.
Это руководство поможет инженерам, разработчикам робототехники и специалистам по закупкам лучше понять, как выбирать подходящие шарнирные решения для гуманоидных роботов разных размеров, с различной грузоподъемностью и для разных областей применения.
Чтобы узнать больше о решениях для гуманоидных роботов, свяжитесь с HONPINE
Выбор зависит от области применения вашего робота, а не от того, какая технология «лучше». Модули гармонических шарниров. Модуль гармонического шарнира использует редуктор с гармоническим приводом для достижения: практически нулевого люфта; чрезвычайно высокой точности позиционирования; плавного управления движением; компактной и легкой конструкции. Эти характеристики делают гармонические приводы идеальными для: человекоподобных роботизированных манипуляторов; коллаборативных роботов; медицинских роботов; точной автоматизации; приложений с управлением силой. Планетарные шарнирные модули. Планетарный привод шарнира робота обеспечивает: более высокую жесткость конструкции; лучшую ударопрочность; более высокий крутящий момент; отличное соотношение цены и качества. Планетарные приводы обычно используются для: роботизированных ног; шарниров в пояснице; тяжелой автоматизации; мобильных роботов; приложений с высокой ударной нагрузкой. Многие передовые роботы сочетают в себе обе технологии, используя модули гармонического привода там, где точность имеет решающее значение, и планетарные приводы там, где требуется более высокая жесткость и грузоподъемность.
Внутренние шестерни мотор-редуктора HONPINE с планетарной передачей изготовлены из высокопрочной легированной стали, обработанной цементацией и закалкой, достигая поверхностной твердости HRC 58–62. В сочетании с пищевой смазкой срок службы превышает 10,000 часов при номинальных условиях эксплуатации, что эквивалентно приблизительно 14 месяцам непрерывной промышленной работы без замены основных компонентов.
Кроме того, двигатель оснащен модульной конструкцией уплотнения со степенью защиты IP65, эффективно противостоящей пыли и брызгам жидкости, что делает его подходящим для особых условий эксплуатации, таких как пищевая переработка и окраска автомобилей.
Стандартизированные интерфейсы и съемная конструкция торцевой крышки позволяют выполнять техническое обслуживание без разборки всего робота—модули можно заменять напрямую, что значительно сокращает время простоя и затраты на обслуживание.
От промышленных применений, таких как сортировка роботом SCARA и загрузка и разгрузка шестиосевым роботизированным манипулятором, до медицинских применений, включая оборудование для реабилитационных тренировок и точное управление хирургическим роботом, и далее до потребительских рынков, таких как моделирование походки бионического робота и стабилизация подвеса БПЛА, модуль поддерживает несколько коммуникационных протоколов, включая CAN и RS485, обеспечивая быструю совместимость с системами управления различных брендов.
Что еще более важно, сочетание облегченной конструкции и высокой плотности крутящего момента обеспечивает широкую универсальность применения:
Модели малого размера могут быть встроены в подвесы БПЛА, обеспечивая плавное вращение на 360° без увеличения полезной нагрузки.
Более крупные модели могут быть интегрированы в приводные колеса AGV, поддерживая 24-hour непрерывную работу для удовлетворения требований бесперебойных складских и логистических операций.
Чтобы соответствовать строгим требованиям к точности в промышленном производстве, модуль использует структуру планетарного редуктора с косозубыми шестернями. Благодаря оптимизированной конструкции поверхности зубьев, люфт шестерен контролируется в пределах 10 угловая минутаutes (примерно 0.167°), достигая точности повторного позиционирования ±12 угловая минутаutes.
В сочетании с высокочастотным управляющим сигналом 3 kHz и временем отклика ≤200 μs, система предотвращает потери продукции, вызванные задержкой или ошибками позиционирования, даже при операциях микронного уровня, таких как сборка прецизионных электронных компонентов и сварка выводов литиевых батарей.
Для применений с большими нагрузками модуль использует усиленные материалы шестерен и конструкции подшипников военного класса. Пиковый крутящий момент достигает 36 Н·м, а момент при остановке превышает 24 Н·м, что эквивалентно стабильному подъему груза 3.6 kg. Это обеспечивает мощную и надежную силу для передвижения с нагрузкой в четвероногих роботах и вспомогательной реабилитации в экзоскелетных роботах.
Это зависит от того, используется ли гармонический редуктор или планетарный редуктор.
Передаточные отношения гармонического привода обычно составляют: 30, 50, 80, 100, 121, 161.
Передаточные отношения планетарного редуктора, как правило, ниже 50.
Передаточное отношение следует выбирать вместе с общими размерами и конструктивным исполнением.
Робот может перейти в состояние опоры на одну ногу, поэтому для наиболее удаленной полезной нагрузки верхней части корпуса необходимо предусмотреть достаточный запас прочности.
Динамическое моделирование обычно выполняется на основе расчетов центра масс и рычага.
Да.
Такие параметры, как рост, вес, размах рук, грузоподъемность рук и условия максимальной нагрузки при полном вылете, все необходимы.
Без четко определенной полезной нагрузки это невозможно точно рассчитать.
Вы можете использовать в качестве ориентира нашу существующую модель 170A.
Необходимо также учитывать рабочую полезную нагрузку верхней части тела.
HONPINE обладает мощными инженерными возможностями системного уровня в нескольких областях, включая:
Технологии сенсорики
Энергетические системы
Движение и приводы
Промышленный дизайн
Такая междисциплинарная интеграция значительно сокращает цикл разработки для клиентов, создающих гуманоидных роботов, особенно от концепции (0) до первоначального внедрения (1).
Это зависит от протокола связи.
Если протокол соответствует стандартной спецификации DS402, тогда поддерживается ROS2.
Частные протоколы, как правило, не поддерживаются.
Задержка обычно находится на уровне микросекунд (µs).
Типичные циклы управления двигателем работают на уровне около 1 ms.
Количество приводов роботизированных шарниров зависит от конструкции и области применения робота.
Для типичного человекоподобного робота:
Ноги: 12 модулей шарниров робота
Руки: 12 приводов шарниров робота
Талия: 2–3 привода
Шея: 2–3 привода
Кисти: дополнительные приводы ловких кистей — по необходимости
В общей сложности полноразмерному человекоподобному роботу обычно требуется 30–40 модулей шарниров робота.
Каждый шарнир имеет различные требования к крутящему моменту, скорости и точности. Например, плечевые и тазобедренные шарниры требуют высокомоментных гармонических приводов, тогда как запястья и шея делают упор на компактный размер, легкую конструкцию и высокую точность позиционирования. Выбор подходящего двигателя шарнира робота для каждого шарнира имеет важное значение для достижения оптимальной производительности робота.
Интегрированные шарнирные модули HONPINE объединяют несколько ключевых технологий в одном компактном блоке, включая:
Сервоконтроль
Привод двигателя
Измерение крутящего момента
Система передачи
Тепловое управление
По сравнению с традиционными системами серводвигателей, решения HONPINE предлагают:
Более высокую степень интеграции и меньший вес
Более высокий пиковый крутящий момент
Более высокую точность и эффективность управления
HONPINE стремится снизить технические барьеры для клиентов, разрабатывающих роботов и системы автоматизации, обеспечивая более быструю разработку и внедрение.
Не обязательно.
Версии со встроенными драйверами уже включают управление FOC внутри.
16 kHz — это стандартная частота, обычно используемая для управления двигателями постоянного тока.
Позиционное управление, как правило, подходит больше.
Поскольку существует упругая деформация, также можно использовать режим PT (синхронное управление положением + крутящим моментом).
Заводские и технические команды HONPINE могут совместно предоставить поддержку по интеграции.
Это зависит от того, используются ли гармонические приводы или планетарные редукторы.
Планетарные редукторы, как правило, теряют точность быстрее.
Гармонические редукторы также изнашиваются со временем, но даже после снижения точности они все еще могут сохранять точность на уровне угловых секунд.
С помощью систем активного охлаждения и жидкостного охлаждения.
Это разные параметры.
Непрерывный крутящий момент относится к длительному рабочему крутящему моменту.
Пиковый крутящий момент относится к мгновенному ударному крутящему моменту до возможного возникновения повреждения.
Это зависит от размера человекоподобного робота, например 1.2 m, 1.4 m, 1.7 m, or 2.4 m.
Также имеет значение полезная нагрузка верхней части тела. Требования к крутящему моменту следует рассчитывать на основе грузоподъемности.
Не обязательно.
Это зависит от размера человекоподобного робота (1.2 m, 1.4 m, 1.7 m, 2.4 m, etc.) и полезной нагрузки верхней части тела.Разные уровни крутящего момента следует выбирать в соответствии с требованиями к нагрузке.
Бескорпусные двигатели обычно имеют большую осевую длину и больший общий объем, в то время как бескаркасные моментные двигатели более компактны по толщине.
Выбор зависит от места применения.
Бескорпусные двигатели обычно имеют большую осевую длину и больший общий объем, в то время как безрамные моментные двигатели более компактны по толщине.
Выбор зависит от места применения.
Например:
Для ловких манипуляторов можно использовать бескорпусные двигатели.
Безрамные моментные двигатели, с меньшими осевыми размерами, больше подходят для рук и аналогичных конструкций.
Это зависит от требуемой точности управления и условий применения.
Например, для промышленного перемещения и промышленной сборки требуются разные уровни точности.
Подходящий люфт следует выбирать на основе фактического сценария применения.
Меры предосторожности при использовании шарнирных модулей роботов
По вопросам, связанным с предпродажным и послепродажным обслуживанием шарнирных модулей, свяжитесь с нами. HONPINE предоставит индивидуальную техническую поддержку.
● Безопасная эксплуатация: Не подключайте и не отсоединяйте кабели при включенном питании. Перед отключением конденсаторов убедитесь, что они полностью разряжены.
● Установка оборудования: Убедитесь, что монтажная конструкция обладает достаточной механической прочностью, чтобы выдержать вес интегрированного шарнирного узла, и надежно закрепите его.
● Затяжка винтов: При креплении двигателя к конструктивным элементам необходимо использовать фиксатор резьбы и динамометрический ключ. Строго соблюдайте значения момента затяжки, указанные в руководстве по эксплуатации двигателя.
● Требования к подключению: Выполняйте подключение строго в соответствии с назначением контактов. Не определяйте назначение проводов по их цвету и обеспечьте правильное согласование сопротивлений.
● Использование источника питания: Убедитесь, что напряжение источника питания соответствует номинальному напряжению интегрированного шарнирного узла. При подключении внешней литиевой батареи с номинальным напряжением 48V ее напряжение при полной зарядке во время запуска может превышать 60V, что может повлиять на работу двигателя или даже привести к его повреждению. Для защиты можно установить электролитические конденсаторы для сглаживания напряжения либо последовательно подключить модуль регулирования напряжения к входу питания двигателя.
● Системы питания от аккумуляторов: В системах с питанием от аккумулятора он сам может поглощать обратный ток и помогать предотвращать превышение допустимого напряжения.
● Системы с импульсным источником питания: При быстром торможении или работе под действием силы тяжести интегрированный двигатель может вырабатывать рекуперативную энергию. Это приводит к повышению напряжения шины постоянного тока и может вызвать сигнализацию перенапряжения. Для предотвращения этого рекомендуется подключить параллельно электролитические конденсаторы большой емкости или установить тормозные резисторы для уменьшения скачков напряжения.
● Защита от поражения электрическим током и защемления: При включенном питании, работающем двигателе или его соединении с конструктивными элементами не прикасайтесь к двигателю руками, чтобы избежать поражения электрическим током или защемления движущимися конструкциями.
● Разборка двигателя: Самостоятельная разборка двигателя без разрешения запрещена. Разборка допускается только в особых случаях после консультации и под руководством специалистов. Несанкционированная разборка аннулирует гарантию.
● Транспортировка после разборки: Если двигатель был разобран под руководством специалиста и его необходимо вернуть, перед отправкой установите на место и надежно закрепите все оригинальные винты. Это предотвратит повреждения при транспортировке из-за вибраций и ударов. Проверьте крепежные винты редуктора, винты задней крышки и другие крепежные элементы.
Тенденции отрасли
- 00
0000-00
Как выбрать волновой редуктор?
- 00
0000-00
Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботах
- 00
0000-00
Что такое двигатель DD? Как выбрать двигатель DD?
- 00
0000-00
Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?
- 00
0000-00
Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рук