










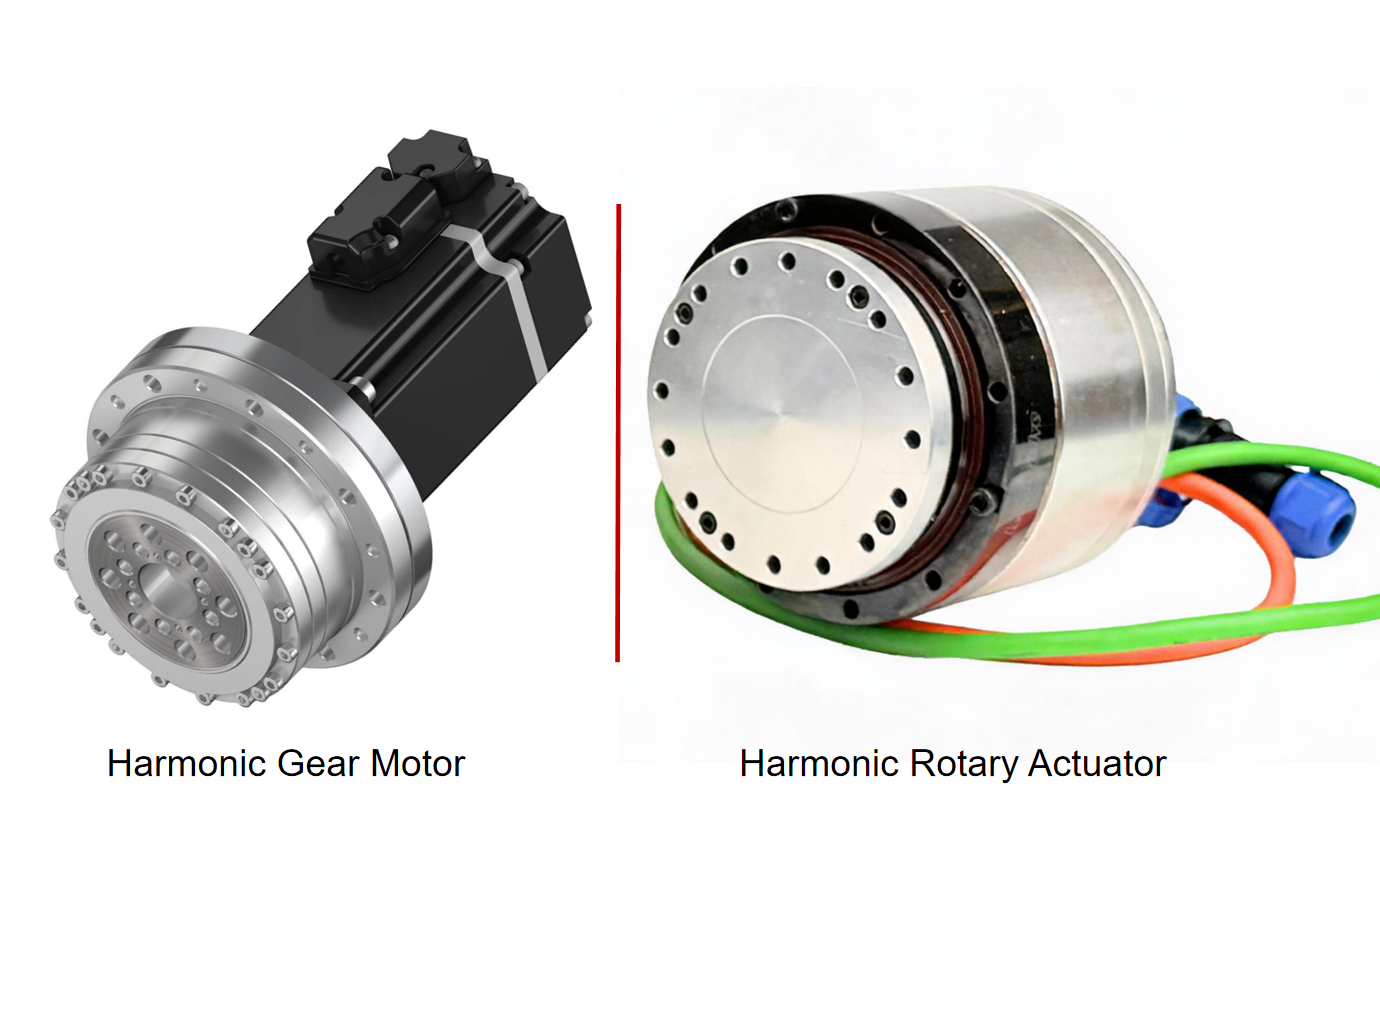
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
 6 ведущих производителей гармонических мотор-редукторовКак найти поставщиков гармонических мотор-редукторов? В этой статье HONPINE представляет шесть поставщиков гармонических мотор-редукторов, с четким сравнением их преимуществ и недостатков, чтобы помочь вам быстро найти подходящее решение.
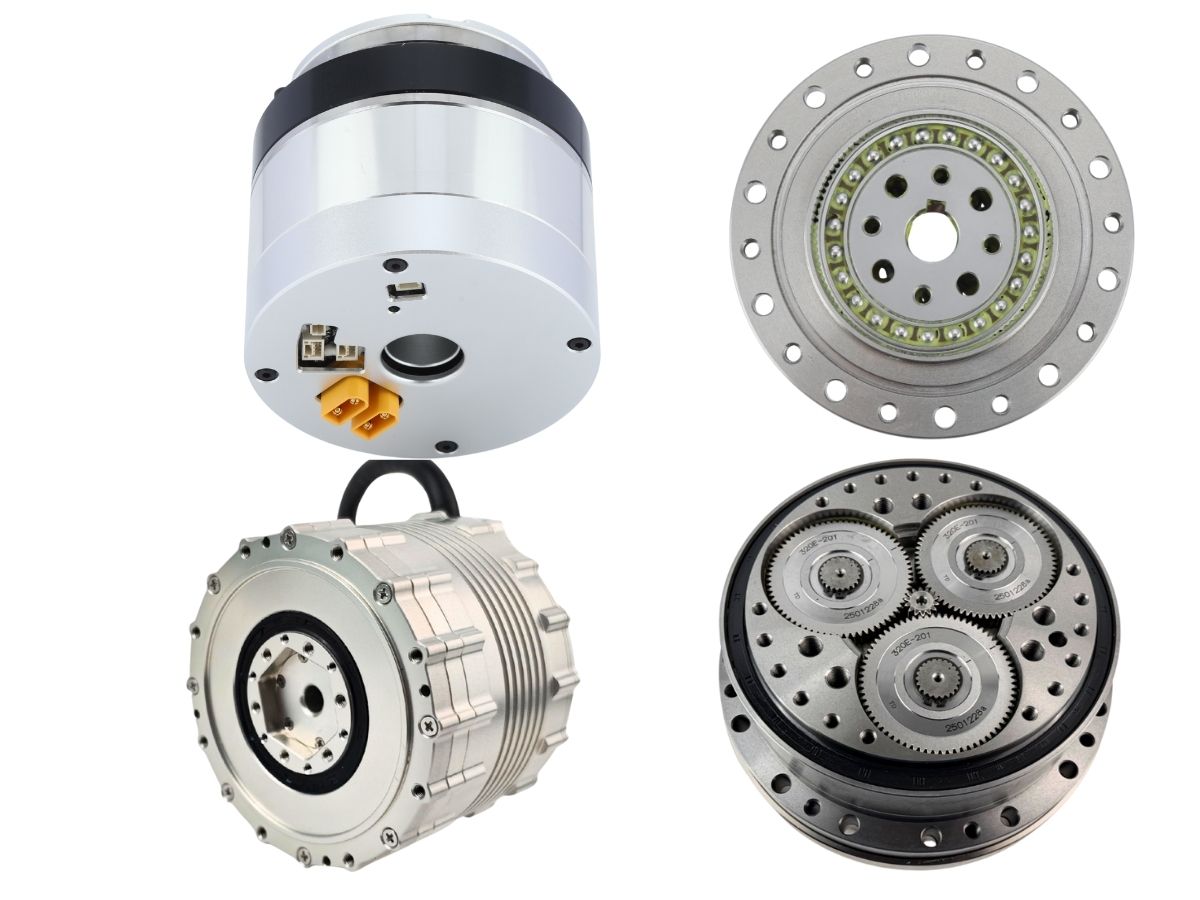
 Комплексный анализ прецизионных редукторов и двигателейЭта статья представляет наиболее полный анализ и описание четырех основных категорий прецизионных редукторов и объясняет их будущие тенденции развития, особенно в отношении прецизионных двигателей.
{item.title}
{item.description}




