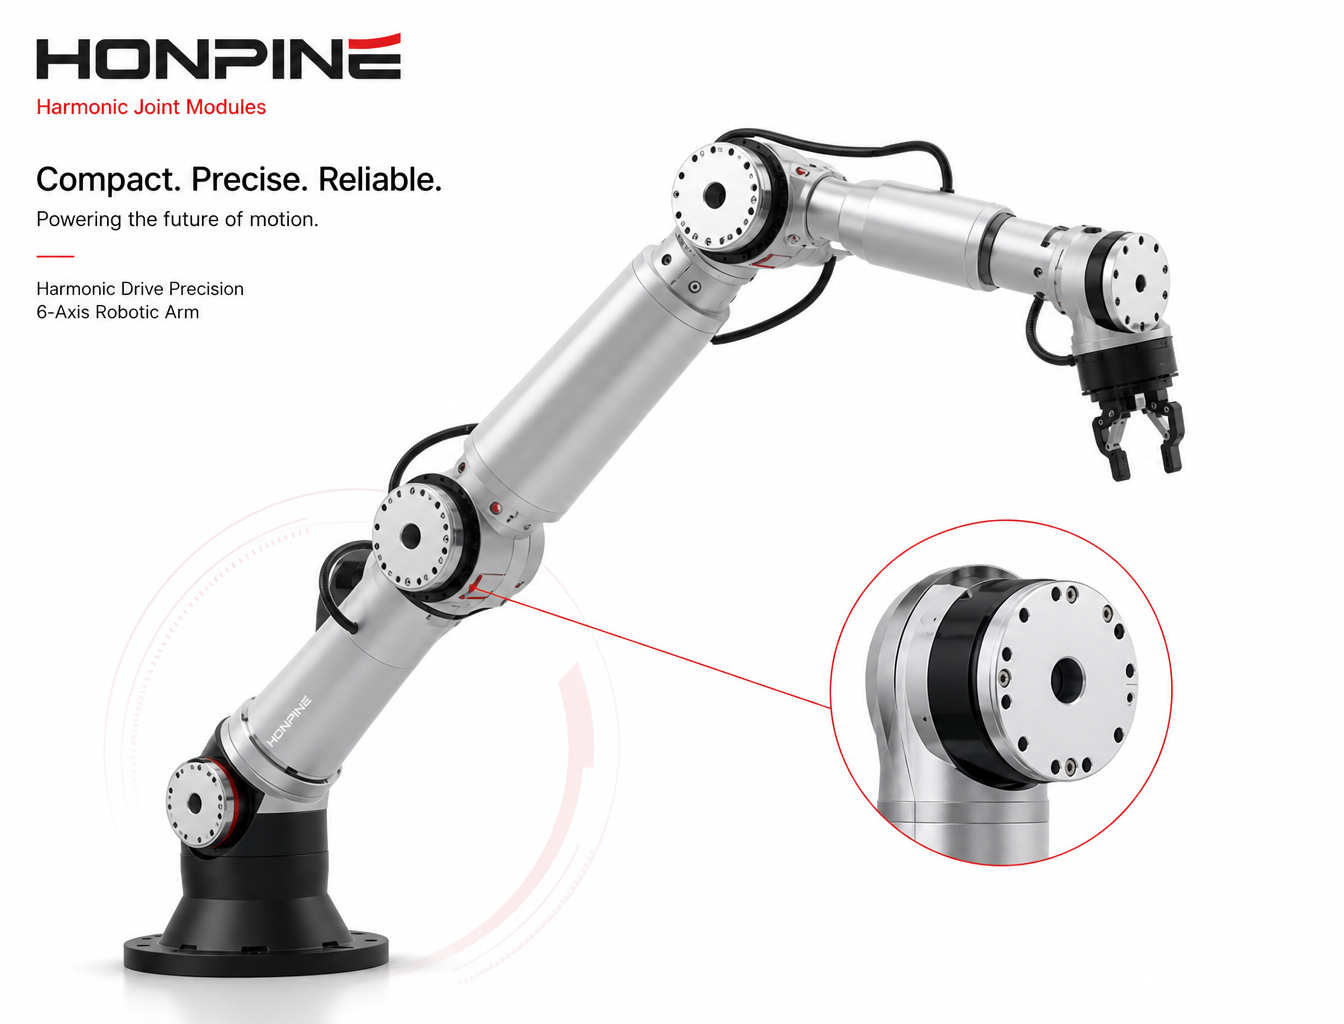







 Как подобрать модули суставов робота для роботизированной руки? Практическое инженерное руководствоВыбор подходящего модуля сустава робота — одно из важнейших решений при проектировании роботизированной руки. Правильный выбор определяется не только полезной нагрузкой или номинальным крутящим моментом. Масса звеньев, центр тяжести, момент инерции при вращении, ускорение, масса сустава, плотность крутящего момента, монтажное пространство и рабочий цикл — все эти факторы могут влиять на окончательные требования к суставу. Слишком крупный сустав может увеличить массу и инерцию робота, тогда как слишком малый сустав может ограничить характеристики движения и надежность. В этом руководстве представлен практический инженерный подход к выбору модуля сустава робота, который помогает разработчикам роботизированных рук оценить крутящий момент, массу, габариты, динамические характеристики и системную интеграцию перед окончательным определением архитектуры суставов.
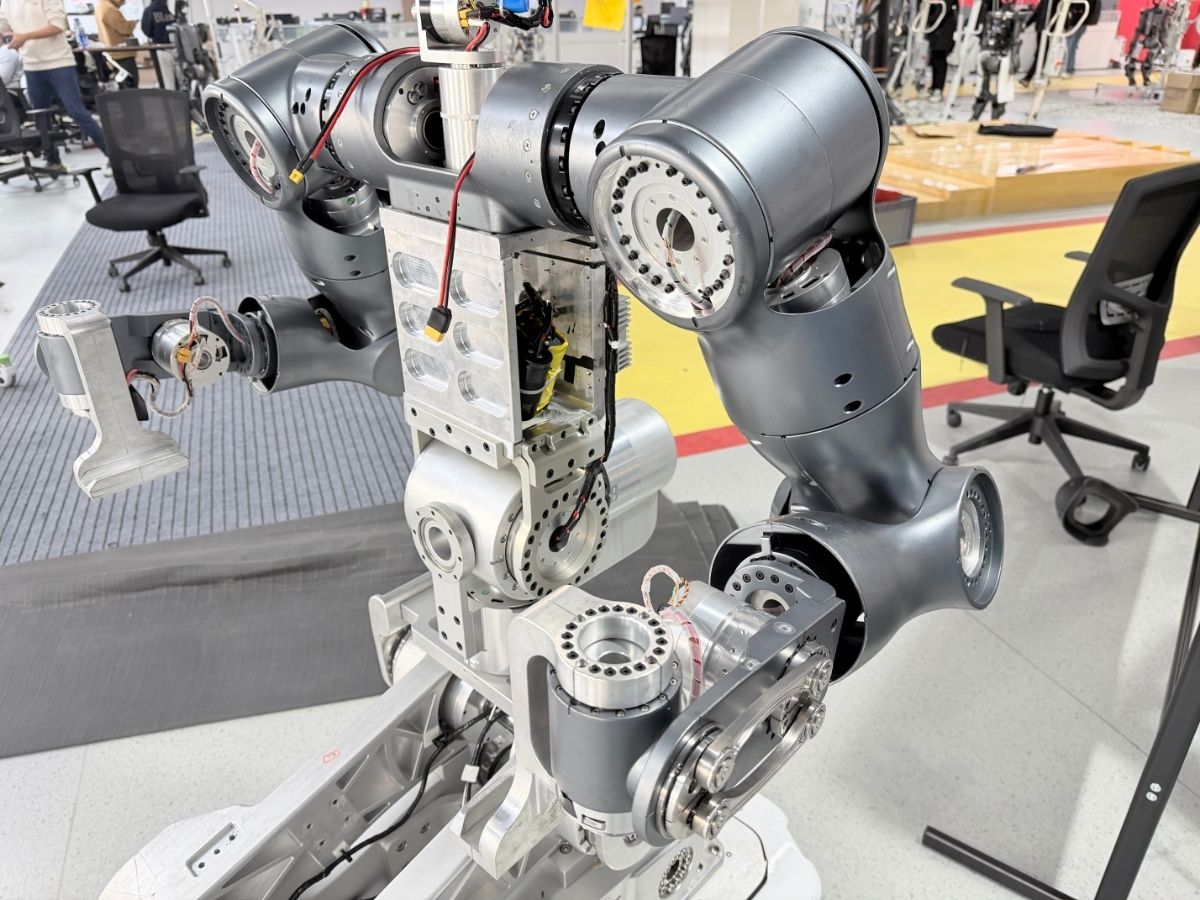
 Поворотные шарниры для роботов: какая архитектура шарнира подходит для вашей конструкции робота?Современные поворотные шарниры для роботов больше не являются просто механическими соединениями между двумя звеньями робота. Шарнир робота всё чаще должен объединять генерацию крутящего момента, передачу движения, обратную связь по положению, связь, датчики, торможение и интеграцию управления в компактной и надёжной конструкции. По мере развития гуманоидных роботов, коллаборативных роботов, промышленных роботизированных манипуляторов, медицинских роботов и специализированных роботизированных систем выбор подходящего модуля шарнира робота и архитектуры шарнира становится инженерным решением системного уровня. В этой статье рассматривается, как интегрированные модули шарниров с гармонической передачей и модули планетарных шарниров предлагают различные решения и как производители роботов могут выбрать подходящую архитектуру для каждой оси робота.
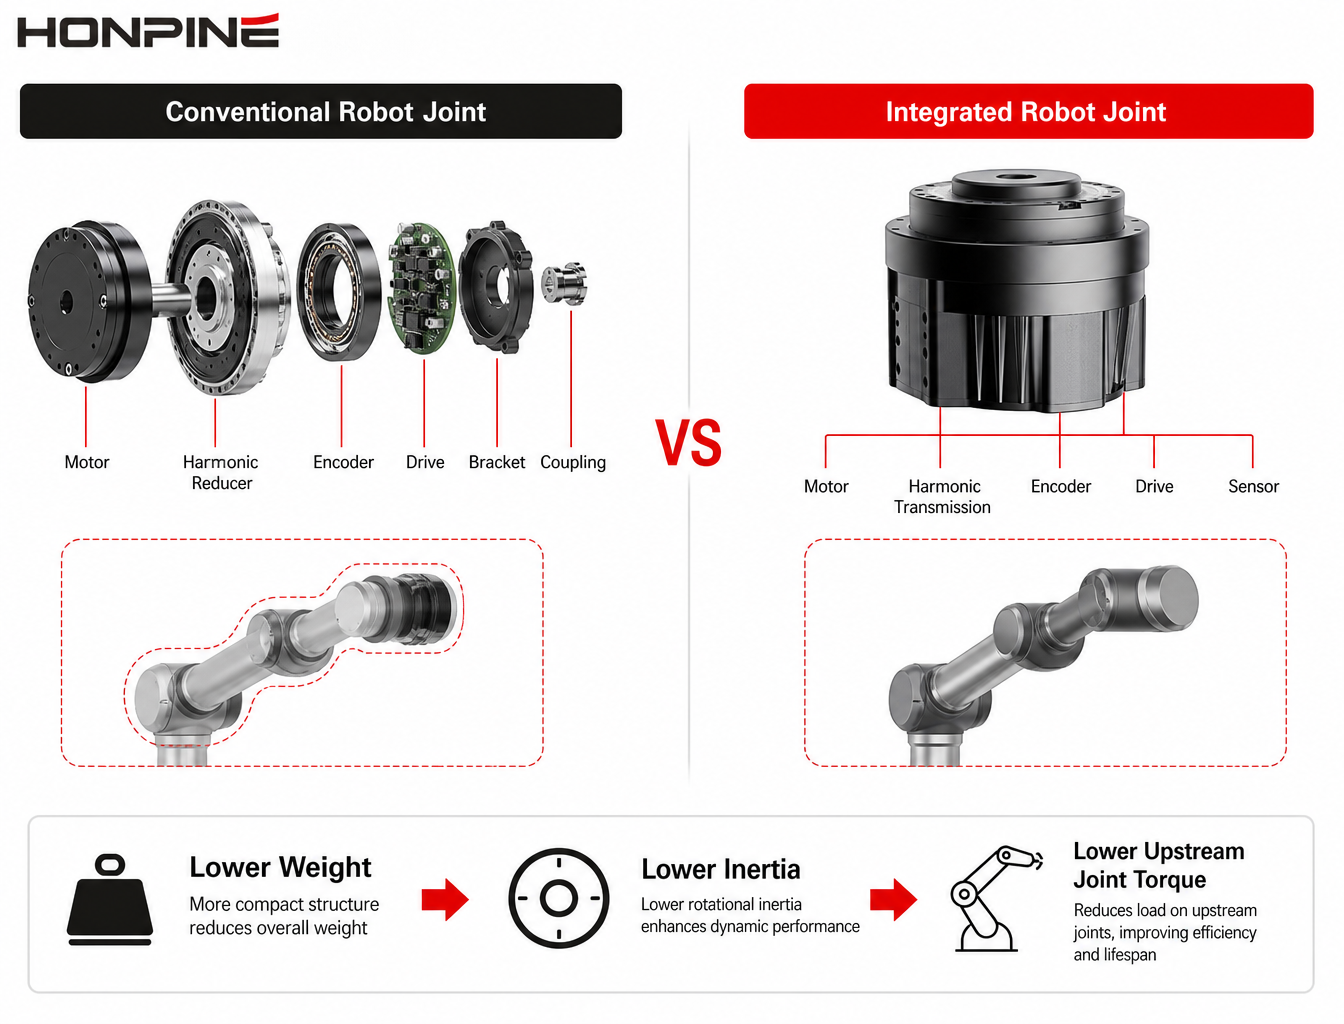
 10 проблем и решений для модулей роботизированных суставов в лёгких и специализированных роботахРазработка гуманоидных роботов, коллаборативных роботов, лёгких роботизированных манипуляторов, медицинских роботов, мобильных манипуляторов и специализированных роботизированных систем создаёт новые задачи для проектирования роботизированных суставов. Инженерам необходимо сбалансировать крутящий момент, вес, жёсткость, точность, датчики, прокладку кабелей, управление, безопасность и ограниченное монтажное пространство в пределах одного сустава. Обычная комбинация двигателя и редуктора может соответствовать отдельным спецификациям, но при этом оказаться сложной для интеграции в робота в целом. В этой статье рассматриваются 10 распространённых проблем модулей роботизированных суставов и инженерные решения, которые помогут разработчикам создавать более лёгкие, компактные, точные и специализированные роботизированные системы. От плотности крутящего момента и интегрированных датчиков до прокладки кабелей через полый вал, гибкого монтажа и интеграции управления — основное внимание уделяется тому, как архитектура сустава может лучше соответствовать фактическим требованиям робота.
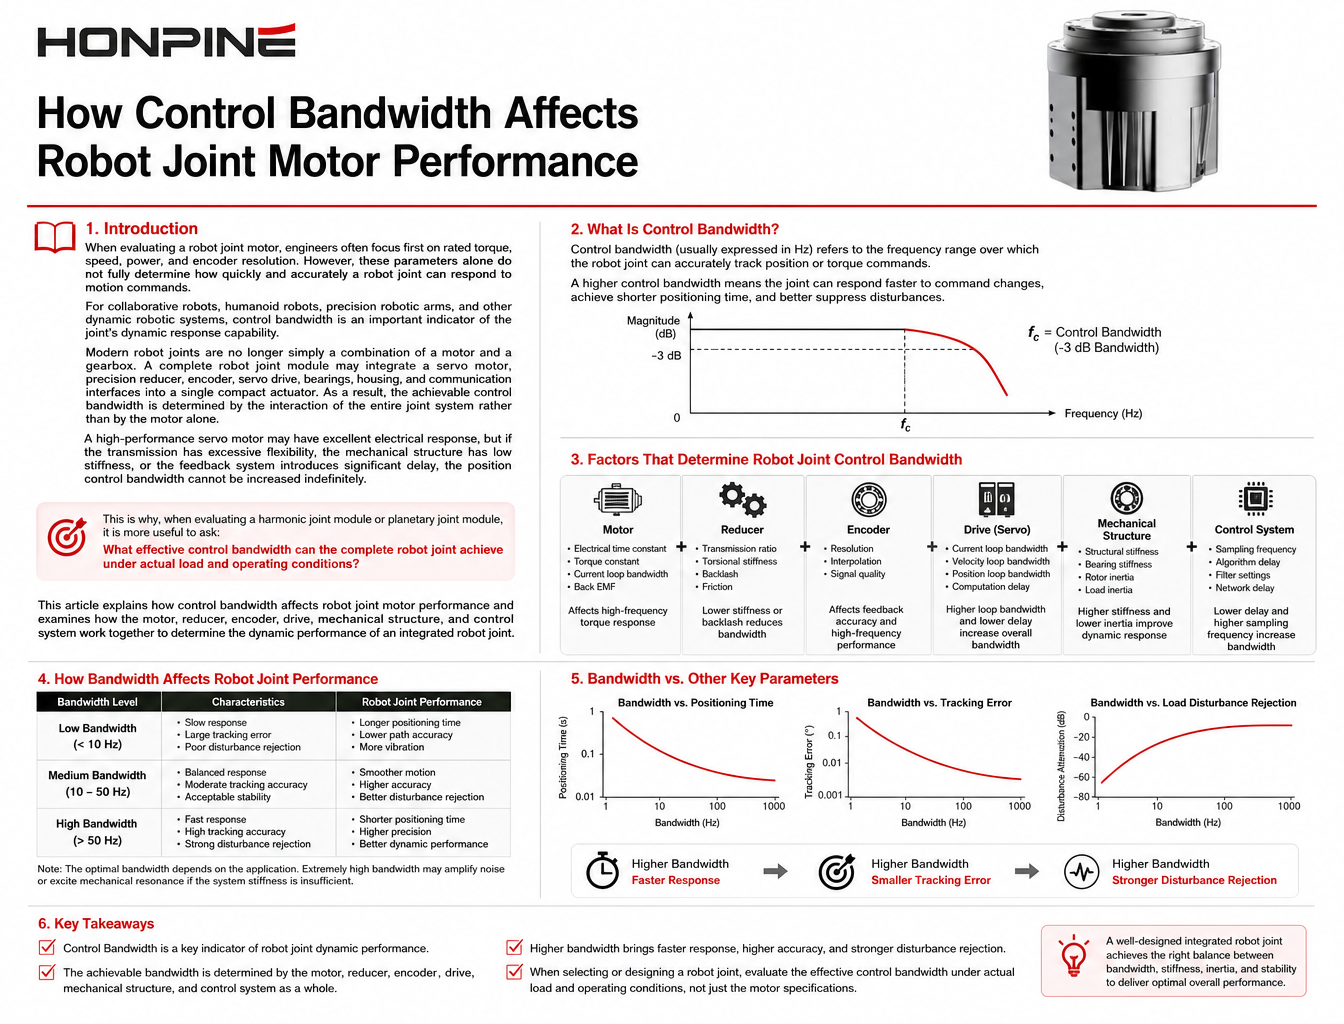
 Как полоса пропускания системы управления влияет на производительность двигателя шарнира робота?При оценке двигателя шарнира робота инженеры часто обращают внимание на крутящий момент, скорость, мощность и разрешение энкодера. Однако сами по себе эти характеристики не могут полностью описать, насколько быстро и точно шарнир робота реагирует на изменяющиеся команды движения. Для гуманоидных роботов, коллаборативных роботов, роботизированных манипуляторов и других динамических систем полоса пропускания системы управления является важным фактором, влияющим на быстродействие шарнира, точность слежения и стабильность движения. Достижимая полоса пропускания зависит не только от двигателя, но и от редуктора, энкодера, сервопривода, механической жесткости, инерции нагрузки и системы связи. В этой статье объясняется, как полоса пропускания системы управления влияет на характеристики двигателя шарнира робота, а также как можно оценивать гармонические и планетарные шарнирные модули с точки зрения всей системы.