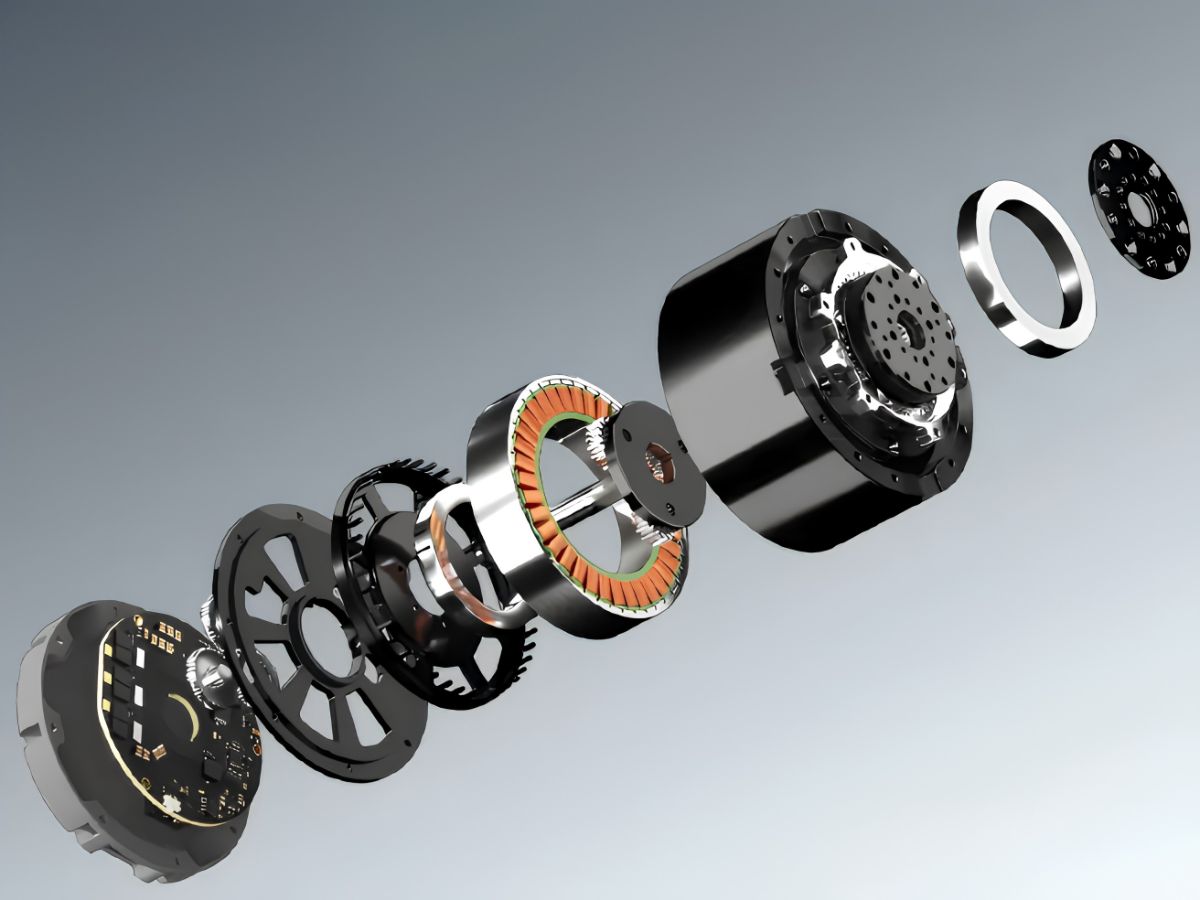







 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 HONPINE идет в ногу с эпохой Индустрии 5.0 и улучшает взаимодействие человека и машины благодаря технологии точной передачи данныхКонцепция Industry 4.0, которая соответствует Industry 5.0, впервые появилась в Германии. Вкратце, Индустрия 4.0 - это содействие промышленной трансформации с помощью информационных технологий. Это интеллектуальная индустриальная эра, основанная на Интернете вещей, больших данных, искусственном интеллекте и т. д. Технология 5G, известная как "новый двигатель цифровой экономики", - это продукт, который тесно связан с основной концепцией Индустрии 4.0 и признан во всем мире.