






Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системы
Привыборе привода роботизированного сустава согласование инерции является важным инженерным фактором, однако его не следует рассматривать как всю стратегию выбора. Привод роботизированного сустава — это не просто двигатель, объединённый с редуктором. Его фактические характеристики определяются взаимодействием двигателя, механизма редукции, подшипников, энкодера, системы привода, механической конструкции, пути отвода тепла, полосы пропускания системы управления, профиля нагрузки и ожидаемого срока службы.
Конструкция может выглядеть превосходно на бумаге: с достаточным пиковым крутящим моментом, подходящим передаточным числом, достаточной мощностью двигателя и, на первый взгляд, разумным соотношением инерций. Однако после начала реальной работы прототипа могут возникнуть неожиданные проблемы. Высокочастотную вибрацию может быть трудно подавить, продолжительный рост температуры может превысить тепловой предел, выходной узел может оказаться слишком податливым, повторяемость позиционирования может ухудшаться под нагрузкой, а срок службы может не достигнуть целевого значения.
Эти проблемы редко вызываются только одним параметром. Поэтому более полезный вопрос заключается не просто в том, хорошо ли инерция двигателя согласована с нагрузкой, а в том, остаётся ли полный привод роботизированного сустава управляемым, термически стабильным, механически жёстким и надёжным на протяжении фактического рабочего цикла.
В этой статье рассматривается инженерная логика выбора привода роботизированного сустава: от согласования инерции и передаточного числа до теплового поведения, механической жёсткости, нелинейности передачи, полосы пропускания управления и срока службы.
Почему согласованию инерции часто придают чрезмерное значение?
Согласование инерции широко применяется при проектировании сервосистем, поскольку оно решает реальную динамическую проблему. Когда инерция нагрузки велика относительно инерции двигателя, двигатель должен разгонять и тормозить сравнительно большую нагрузку. Это может увеличить управляющее воздействие, необходимое для достижения быстрого и стабильного динамического отклика. С другой стороны, очень низкое отношение инерции нагрузки к инерции двигателя также не гарантирует автоматически лучшую производительность. Высокочувствительный двигатель, объединённый с механически податливой или плохо демпфированной системой, всё равно может испытывать перерегулирование, вибрацию или механические удары.
Расчёт инерции нагрузки, приведённой к стороне двигателя
Для редукторного привода роботизированного сустава инерция нагрузки, приведённая к стороне двигателя, может быть выражена в простой форме:
J_load,motor = J_load / i²
где J_load — инерция нагрузки на выходной стороне, а i — передаточное число.
Эта зависимость объясняет, почему передаточное число оказывает столь сильное влияние на приведённую инерцию нагрузки. Например, увеличение передаточного числа с 5:1 до 10:1 уменьшает приведённую к двигателю инерцию нагрузки в четыре раза.
Однако сам редуктор также вносит вклад в инерцию и динамические эффекты. Его эквивалентную инерцию не всегда можно представить простым добавлением универсального значения инерции редуктора. Корректная модель зависит от архитектуры редуктора, стороны приведения, данных производителя и используемой динамической модели.
Это различие важно при оценке комбинации двигателя и редуктора роботизированного сустава. Отношение инерций полезно, поскольку оно показывает, насколько сложно двигателю разгонять нагрузку, однако оно не показывает, сколько тепла будет выделять привод, насколько жёсткой будет выходная конструкция, какая погрешность передачи присутствует, как привод ведёт себя при реверсировании, насколько легко выходной вал может быть обратимо приводимым, где возникает механический резонанс, какая полоса пропускания управления доступна и как долго привод проработает при реальном спектре нагрузок.
Иными словами, согласование инерции является отправной точкой, а не конечной целью оптимизации.
Передаточное число изменяет всю систему, а не только крутящий момент
Для идеализированного редукторного привода основные зависимости крутящего момента и скорости могут быть записаны следующим образом:
T_out = η × i × T_motor
ω_out = ω_motor / i
где T_out — выходной крутящий момент
T_motor — крутящий момент двигателя, i — передаточное число, η — КПД передачи, ω_out — выходная скорость, а ω_motor — скорость двигателя.
Эти уравнения просты, но их инженерные последствия значительны. Увеличение передаточного числа может облегчить получение высокого выходного крутящего момента сравнительно небольшим двигателем. В то же время выходная скорость уменьшается, а передача становится всё более важной частью динамического поведения системы.
Если инерция ротора двигателя приведена к выходной стороне, её эквивалентное значение можно выразить так:
J_motor,out = J_motor × i²
Это не означает, что более высокое передаточное число само по себе хуже. Напротив, это показывает, что изменение передаточного числа меняет взаимодействие инерции двигателя, инерции нагрузки, податливости передачи, трения и динамики управления.
Следовательно, передаточное число не является свободным множителем крутящего момента. Оно перераспределяет требования между двигателем, передачей, конструкцией, тепловой системой и контроллером. Это особенно важно при выборе привода роботизированного сустава для динамических применений, таких как шагающие роботы, коллаборативные роботы, экзоскелеты и высокоскоростные роботизированные механизмы.
Начинайте со спектра нагрузок, а не с паспорта изделия
Одна из наиболее распространённых ошибок при выборе модуля роботизированного сустава — начинать с единственного вопроса: сколько ньютон-метров нам требуется? Крутящий момент важен, но одно его значение не может описать режим работы реального сустава.
Более полезный подход заключается в определении полного спектра нагрузок до выбора привода. Инженерные требования должны включать пиковый выходной крутящий момент, непрерывный выходной крутящий момент, среднеквадратичный крутящий момент в течение рабочего цикла, максимальную и типичную выходную скорость, требования к ускорению и замедлению, инерцию нагрузки, внешние радиальные и осевые нагрузки, эксцентриситет, опрокидывающий момент, рабочий цикл, температуру окружающей среды, условия охлаждения, точность позиционирования, допустимый люфт или потерянное движение, требуемую крутильную жёсткость, требования к обратной приводимости и ожидаемый срок службы.
Это превращает выбор привода из сравнения каталожных чисел в задачу системной инженерии.
Постоянная и динамическая нагрузки — это разные задачи
Рассмотрим два применения приводов роботизированных суставов. В первом требуется, чтобы сустав поддерживал большую нагрузку при низкой скорости в течение длительного времени. Подъёмный механизм или механизм удержания положения может работать близко к высокому уровню крутящего момента, перемещаясь лишь периодически. Во втором случае требуются повторяющиеся ускорения и замедления. Роботизированная рука, шагающий робот или высокоскоростной сборочный механизм могут испытывать быстро изменяющиеся крутящий момент и скорость.
Эти два применения могут требовать совершенно разных конструкций приводов, даже если их пиковые значения крутящего момента схожи.
При длительной статической или низкоскоростной работе тепловые характеристики могут стать определяющим ограничением. Для высокодинамичного движения пиковый крутящий момент является лишь частью задачи. Среднеквадратичный крутящий момент, пиковая токовая способность, напряжение шины, скорость двигателя, механическая жёсткость, потери в передаче и полоса пропускания управления могут быть столь же важны.
Именно поэтому привод роботизированного сустава следует оценивать по полному рабочему циклу, а не по одному пиковому значению.
Непрерывный крутящий момент часто полезнее пикового крутящего момента
Пиковый крутящий момент является привлекательной характеристикой, поскольку его легко сообщать. Однако сам по себе пиковый крутящий момент даёт ограниченную информацию о том, как привод будет вести себя в непрерывном режиме.
Более полезная оценка должна учитывать непрерывный крутящий момент, пиковый крутящий момент, длительность пика, допустимый рабочий цикл, тепловое снижение номинальных характеристик, время восстановления между пиковыми событиями, температуру окружающей среды и условия охлаждения.
Для реального применения среднеквадратичный крутящий момент в течение рабочего цикла особенно полезен для оценки непрерывной тепловой нагрузки. Основная зависимость может быть записана так:
T_RMS = √[(1/T) × ∫₀ᵀ T²(t)dt]
Точная тепловая зависимость более сложна, поскольку потери определяются не только крутящим моментом. Свой вклад вносят потери в меди двигателя, потери в стали, потери инвертора, механическое трение, потери в подшипниках, потери в редукторе, смазка и рабочая скорость.
Тем не менее среднеквадратичный крутящий момент обеспечивает гораздо более полезную отправную точку, чем только пиковый крутящий момент. Практический процесс выбора должен сначала подтвердить совместимость среднеквадратичного крутящего момента с областью непрерывной работы, затем убедиться, что пиковый крутящий момент покрывает ускорение, замедление, ударные и аномальные нагрузки, и, наконец, проверить, что повторяющиеся пиковые события остаются теплово допустимыми.
Сустав, способный развивать необходимый пиковый крутящий момент в течение нескольких секунд, не обязательно способен надёжно работать несколько часов.
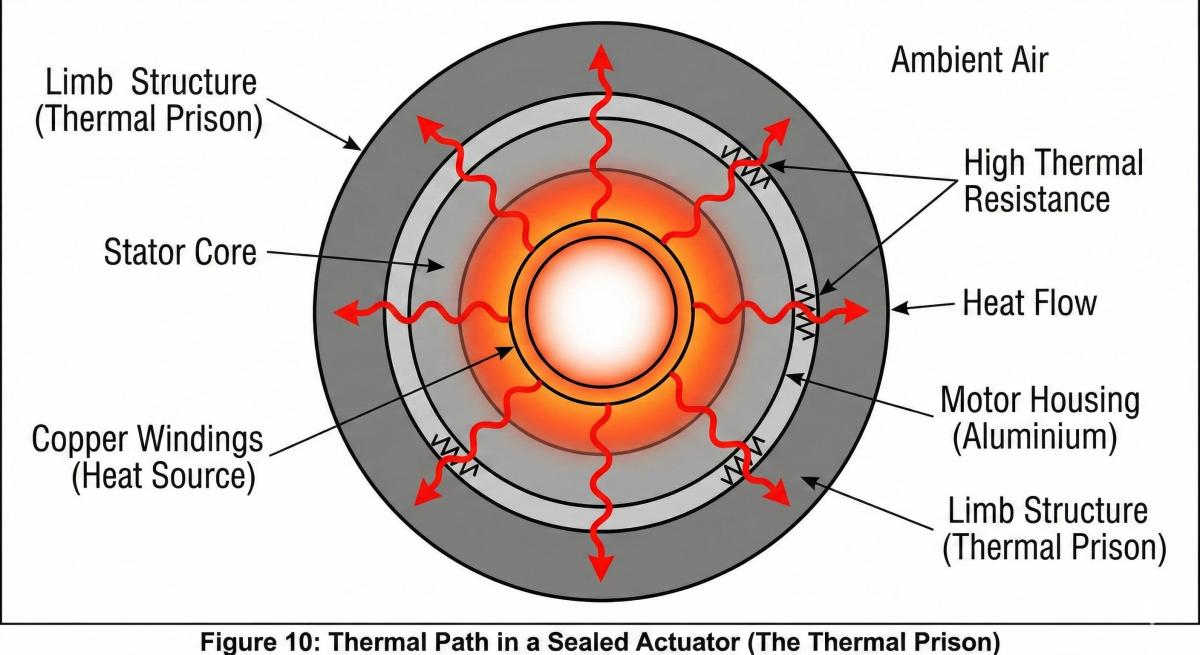
Тепловое проектирование должно быть частью выбора привода роботизированного сустава
Тепловое поведение часто рассматривается как этап проверки после механического выбора. Для интегрированного модуля роботизированного сустава такая последовательность может привести к проблемам на поздних стадиях разработки.
Тепловое поведение привода можно приблизительно описать с помощью сосредоточенной тепловой модели:
C_th × d(ΔT)/dt = P_loss(t) − ΔT/R_th
В установившемся состоянии:
ΔT_ss = R_th × P_loss
Здесь C_th обозначает тепловую ёмкость, R_th — эффективное тепловое сопротивление, P_loss — суммарные потери мощности, а ΔT — повышение температуры.
Эта упрощённая модель подчёркивает два важных принципа. Во-первых, кратковременные пиковые характеристики не доказывают долгосрочную тепловую стабильность. Во-вторых, тепловые характеристики зависят от места выделения тепла и эффективности его передачи в окружающую среду.
В модуле роботизированного сустава тепло может возникать вследствие потерь в меди двигателя, потерь в стали двигателя, потерь на переключение и проводимость инвертора, трения подшипников, потерь передачи в редукторе, уплотнений, смазки и электронных компонентов. Затем корпус, монтажный фланец, окружающая конструкция робота и окружающая среда определяют, насколько эффективно это тепло может покидать привод.
Поэтому два привода роботизированного сустава с похожими номинальными крутящими моментами могут вести себя совершенно по-разному в непрерывном режиме.
Передаточное число — это компромисс между плотностью крутящего момента, обратной приводимостью и динамическими характеристиками
Передаточное число следует рассматривать как системную проектную переменную, а не как изолированную спецификацию.
Относительно низкое передаточное число может обеспечить лучшую потенциальную обратную приводимость и меньшее отношение перемещения между стороной двигателя и выходной стороной в зависимости от архитектуры передачи. Это может быть полезно в применениях, требующих управления усилием, импедансного управления или непосредственного взаимодействия с окружающей средой. Компромисс состоит в том, что для того же выходного крутящего момента двигатель обычно должен обеспечивать больший крутящий момент, что может увеличить размеры двигателя, потребность в токе и тепловые требования.
Более высокое передаточное число может облегчить получение высокого выходного крутящего момента от относительно компактного двигателя и уменьшить инерцию нагрузки, приведённую к стороне двигателя. Это может быть полезно для низкоскоростной работы с высоким крутящим моментом и компактной компоновки. Однако с увеличением передаточного отношения влияние КПД передачи, трения, гистерезиса, потерянного движения, крутильной податливости, погрешности передачи и обратной приводимости может становиться всё более важным для поведения системы.
Поэтому правильный вопрос заключается не в том, должно ли передаточное число быть максимально высоким. Более полезный инженерный вопрос — какое передаточное число может обеспечить требуемые крутящий момент, скорость, тепловые характеристики, механическую жёсткость и характеристики управления в пределах доступного габарита.
Механическая жёсткость и нелинейность передачи часто важнее номинального передаточного числа
Два привода с одинаковым номинальным передаточным числом могут иметь очень разные характеристики управления. Различие может быть обусловлено крутильной жёсткостью, люфтом, потерянным движением, трением, гистерезисом, погрешностью передачи, жёсткостью подшипников, предварительным натягом, распределением нагрузки, производственными допусками и условиями смазки.
Это становится особенно важным в высокоточных роботизированных суставах. Передача с очень малым номинальным люфтом всё же может демонстрировать измеримую упругую деформацию и гистерезис под нагрузкой. И наоборот, механически жёсткая передача может обеспечивать лучшую стабильность позиционирования, внося при этом другие компромиссы, такие как масса, трение, сложность изготовления или стоимость.
Для привода роботизированного сустава, используемого для управления усилием, связь между током двигателя и фактическим выходным крутящим моментом также может быть нелинейной. Ток двигателя даёт полезную оценку электромагнитного крутящего момента двигателя, однако выходной крутящий момент может отличаться из-за трения в передаче, упругой деформации, изменения КПД и других механических эффектов.
Поэтому, если от привода сустава ожидается высококачественное управление усилием или импедансом, инженерам следует рассмотреть, требуются ли системе обратная связь от энкодера на стороне двигателя, обратная связь от энкодера на выходной стороне, двухэнкодерная архитектура, измерение крутящего момента, компенсация трения на основе модели или компенсация упругой деформации.
Чем выше требования к применению, тем менее полезно оценивать привод только по крутящему моменту двигателя.
Полоса пропускания управления ограничена механической динамикой так же, как и контроллером
Привод роботизированного сустава может иметь высокоскоростной сервопривод, быструю коммуникационную шину и энкодер высокого разрешения, однако эти характеристики не обеспечивают автоматически высокую полосу пропускания замкнутого контура. Механическая конструкция накладывает собственные ограничения.
Редукторный привод можно приблизительно представить как двухинерционную систему, состоящую из инерции на стороне двигателя, инерции на стороне нагрузки, жёсткости передачи и демпфирования передачи.
Упрощённая зависимость для упругой передачи может быть записана так:
τ_s = K_s × (θ_m / i − q) + B_s × (θ̇_m / i − q̇)
где K_s — эквивалентная крутильная жёсткость, B_s — эквивалентное демпфирование, θ_m — положение двигателя, q — выходное положение, а i — передаточное число.
Важна не сама формула. Важно то, что конечная жёсткость передачи создаёт механические моды, включая резонансное и антирезонансное поведение.
Если требуемая полоса пропускания управления приближается к значимому механическому резонансу, простое увеличение коэффициентов усиления контроллера может сделать систему менее стабильной, а не более отзывчивой.
По этой причине оценка модуля роботизированного сустава должна учитывать расположение энкодера, жёсткость передачи, частоту механического резонанса, демпфирование, полосу пропускания контура управления, частоту дискретизации, полосу пропускания токового контура и структуру контуров положения и скорости.
Контроллер не может полностью компенсировать механическую конструкцию, полезная полоса пропускания которой уже ограничена её физической динамикой.
Архитектура энкодера важна в модуле роботизированного сустава
Конфигурация энкодера часто упускается из виду при сравнении модулей роботизированных суставов.
Энкодер на стороне двигателя может обеспечивать информацию о положении и скорости ротора с высоким разрешением. Однако он не измеряет напрямую конечное выходное положение после деформации передачи, люфта, гистерезиса и других механических эффектов.
Энкодер на выходной стороне предоставляет прямую информацию о фактическом положении сустава. Поэтому двухэнкодерная конфигурация может обеспечить архитектуру управления, отличающуюся от системы только с энкодером двигателя, и помогает отделить движение на стороне двигателя от движения на выходной стороне.
Для применений, требующих высокой точности позиционирования, малой выходной погрешности или расширенной компенсации, инженерам следует задать простой вопрос: где фактически измеряется положение?
Это может быть важнее, чем просто вопрос о количестве бит энкодера, предоставляемых системой. Высокое разрешение энкодера полезно только тогда, когда механическая система и архитектура управления могут практически использовать это разрешение.
Срок службы подшипников и передач должен быть проектным ограничением с самого начала
Механический срок службы не следует рассматривать только как пункт финальной проверки прототипа. В приводе роботизированного сустава выходные подшипники могут испытывать радиальную нагрузку, осевую нагрузку, опрокидывающий момент, эксцентричную нагрузку, ударную нагрузку и влияние предварительного натяга.
Поэтому проверка только номинального выходного крутящего момента может недооценивать фактическую нагрузку на подшипники.
Расчёт срока службы подшипников
Для подшипников качения классическая зависимость базовой номинальной долговечности обычно выражается как:
L10 = (C/P)^p × 10⁶ revolutions
где C — базовая динамическая грузоподъёмность, P — эквивалентная динамическая нагрузка на подшипник, а p равно 3 для шарикоподшипников и 10/3 для роликоподшипников.
Это расчёт базовой номинальной долговечности, а не полное прогнозирование срока службы в реальных условиях. На фактический срок службы подшипников также могут влиять смазка, загрязнение, требования к надёжности, рабочая температура, несоосность, внутреннее распределение нагрузки и другие условия эксплуатации.
Для компактного модуля роботизированного сустава это различие важно, поскольку двигатель может обладать достаточным крутящим моментом, в то время как выходной подшипник подвергается внешнему опрокидывающему моменту, существенно изменяющему его фактические условия нагрузки.
Срок службы зубчатой передачи и трансмиссии
Для цилиндрических прямозубых и косозубых шестерён ISO 6336 предоставляет основу для расчёта нагрузочной способности и оценки нескольких видов отказов зубчатых передач, включая контактные напряжения на боковых поверхностях зубьев и прочность зубьев на изгиб у основания.
Однако ISO 6336 не следует рассматривать как универсальный метод расчёта для каждой роботизированной передачи. Его область применения связана с цилиндрическими прямозубыми и косозубыми шестернями, тогда как гармонические, циклоидальные/RV и планетарные передачи требуют анализа, соответствующего их конкретным архитектурам и методам проектирования.
Общий инженерный принцип остаётся тем же: срок службы передачи следует оценивать по реальному спектру нагрузок, а не по одному номинальному значению крутящего момента. Частые реверсы, ударные нагрузки, тепловые условия, смазка, распределение нагрузки и точность изготовления могут влиять на срок службы.
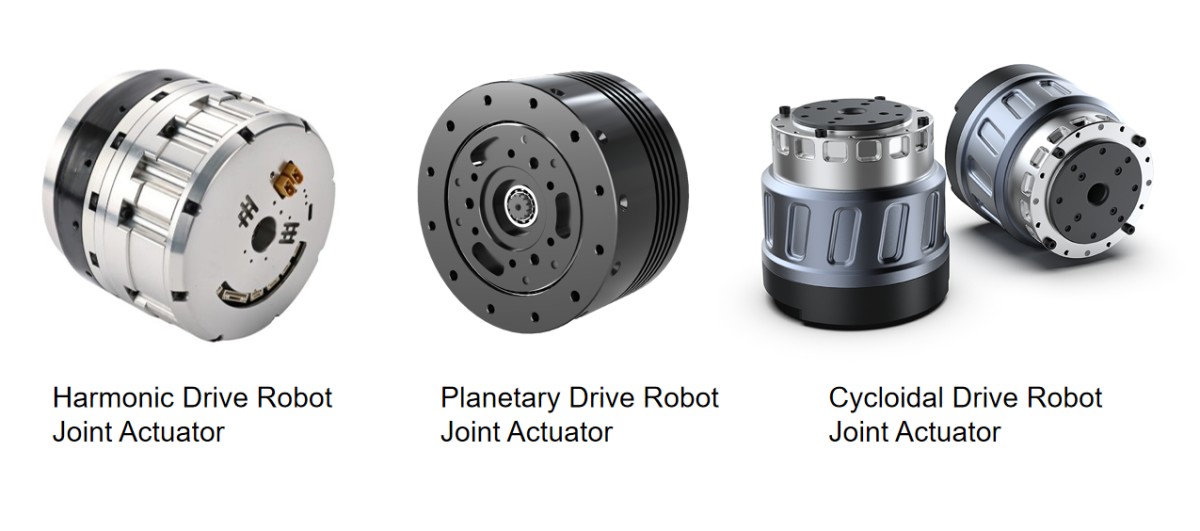
Гармонические, планетарные и RV-передачи отвечают различным системным требованиям
Возникает соблазн спросить, какая технология передачи лучше. Для инженерного выбора более полезен вопрос: какая архитектура передачи наилучшим образом удовлетворяет механическим, тепловым, динамическим ограничениям применения и ограничениям по компоновке.
Гармоническая передача
Системы гармонических передач привлекательны для приводов роботизированных суставов, где важны компактная компоновка, высокие передаточные числа, малый люфт передачи и лёгкая интеграция. Они широко рассматриваются для роботизированных рук, коллаборативных роботов, суставов гуманоидных роботов, компактных поворотных приводов и механизмов точного позиционирования.
Однако инженеры должны оценивать крутильную жёсткость, гистерезис, КПД передачи, тепловое поведение, ударную нагрузку и требования к сроку службы, а не выбирать гармоническую передачу только на основании передаточного числа или номинального люфта.
Планетарная передача
Планетарные передачи могут обеспечивать сочетание КПД, плотности крутящего момента, скоростных возможностей, масштабируемых передаточных чисел, гибкости производства и контроля стоимости. Поэтому они могут быть полезны в приводах роботизированных суставов, где применение требует баланса между динамическим откликом, крутящим моментом, КПД и сроком службы.
Фактические характеристики сильно зависят от планетарной архитектуры, числа ступеней, расположения подшипников, распределения нагрузки, качества зубчатых колёс, смазки и точности изготовления.
RV- и циклоидальная передача
RV и связанные с ней циклоидальные архитектуры передач часто рассматриваются в случаях, где важны высокая жёсткость, высокая нагрузочная способность и устойчивость к внешним нагрузкам. Они могут подходить для тяжёлых промышленных роботов, больших роботизированных рук, систем позиционирования и высоконагруженных поворотных механизмов.
Компромиссы могут включать большую механическую сложность, габариты, массу, производственные требования и стоимость.
Важно, что технологию передачи следует выбирать в соответствии с фактической областью применения, а не исходя из общего предположения, что одна архитектура универсально превосходит остальные.
Правильная последовательность выбора привода роботизированного сустава
Вместо того чтобы начинать с каталога продукции и двигаться в обратном направлении, более надёжный процесс начинается с требований применения.
Шаг 1 — Определите рабочий диапазон
Рабочий диапазон должен включать пиковый крутящий момент, непрерывный крутящий момент, среднеквадратичный крутящий момент, максимальную скорость, типичную скорость, ускорение и замедление, инерцию нагрузки, эксцентриситет, внешние радиальные и осевые нагрузки, опрокидывающий момент, рабочий цикл, температуру окружающей среды, условия охлаждения, точность позиционирования, повторяемость, жёсткость, обратную приводимость и ожидаемый срок службы.
Эти параметры формируют фактические инженерные требования к приводу роботизированного сустава.
Шаг 2 — Определите диапазон передаточных чисел
Вместо немедленного выбора одного передаточного числа определите разумный диапазон и оцените каждый вариант по скорости двигателя, крутящему моменту двигателя, приведённой инерции нагрузки, выходной скорости, КПД передачи, тепловым потерям, обратной приводимости, механической жёсткости и резонансному поведению.
Цель состоит не в поиске передаточного числа с наилучшей отдельной характеристикой. Она состоит в поиске диапазона, в котором вся система остаётся реализуемой.
Шаг 3 — Согласуйте двигатель, передачу, привод и тепловой путь
Полный модуль роботизированного сустава следует оценивать как интегрированную систему.
При выборе двигателя следует учитывать постоянную крутящего момента, инерцию ротора, сопротивление обмотки, максимальную скорость, непрерывный ток, пиковый ток, напряжение шины, тепловое сопротивление и условия охлаждения. Передачу следует оценивать по передаточному числу, КПД, жёсткости, потерянному движению, гистерезису, нагрузочной способности, сроку службы, смазке и температурным пределам. Привод следует оценивать по токовой способности, напряжению шины, полосе пропускания управления, коммуникационному интерфейсу, совместимости с энкодером, тепловым пределам и функциям безопасности, если они требуются.
Механический корпус и монтажный интерфейс также следует рассматривать как часть теплового проектирования, поскольку они могут определять эффективность отвода тепла от привода.
Согласование двигателя и редуктора при игнорировании теплового пути является распространённой причиной позднего перепроектирования.
Шаг 4 — Исключите слабые системные архитектуры до сравнения стоимости
После определения базовых требований кандидаты на роль приводов роботизированных суставов должны сначала быть проверены на соответствие жёстким инженерным ограничениям.
Кандидат следует пересмотреть, если непрерывная работа превышает его тепловые возможности, механический резонанс слишком близок к предполагаемой полосе пропускания управления, срок службы подшипников недостаточен при фактической внешней нагрузке, срок службы передачи не покрывает ожидаемый рабочий цикл, выходная жёсткость недостаточна, потерянное движение несовместимо с требованием позиционирования, обратная приводимость не подходит для предполагаемого режима управления, скорость двигателя превышает возможности доступного привода или напряжения шины либо привод не может эффективно рассеивать тепло в конструкции робота.
Только после выполнения этих ограничений имеет смысл сравнивать габариты, массу, стоимость, цепочку поставок, сложность производства и время интеграции.
«Он работает» не означает, что система оптимизирована
Многие модули роботизированных суставов успешно перемещаются во время испытаний прототипов. Это доказывает работоспособность базовой функции, но не доказывает, что привод оптимизирован для производства.
Проблемы часто проявляются позже. Прототип может успешно работать, но производственные отклонения могут оказаться трудными для контроля. Ненагруженный сустав может работать хорошо, тогда как под нагрузкой температура чрезмерно повышается. Один сустав может работать правильно, тогда как несколько суставов создают взаимное влияние по питанию и теплу. Низкоскоростное позиционирование может оставаться стабильным, тогда как высокоскоростное реверсирование возбуждает вибрацию. Начальная точность позиционирования может быть хорошей, но потерянное движение или повторяемость ухудшаются после длительной эксплуатации.
Это проблемы системного уровня. Их не всегда можно решить простым выбором двигателя с более высоким пиковым крутящим моментом.
От двигателя роботизированного сустава к приводу роботизированного сустава: системное мышление
Различие между двигателем роботизированного сустава и полным приводом роботизированного сустава важно.
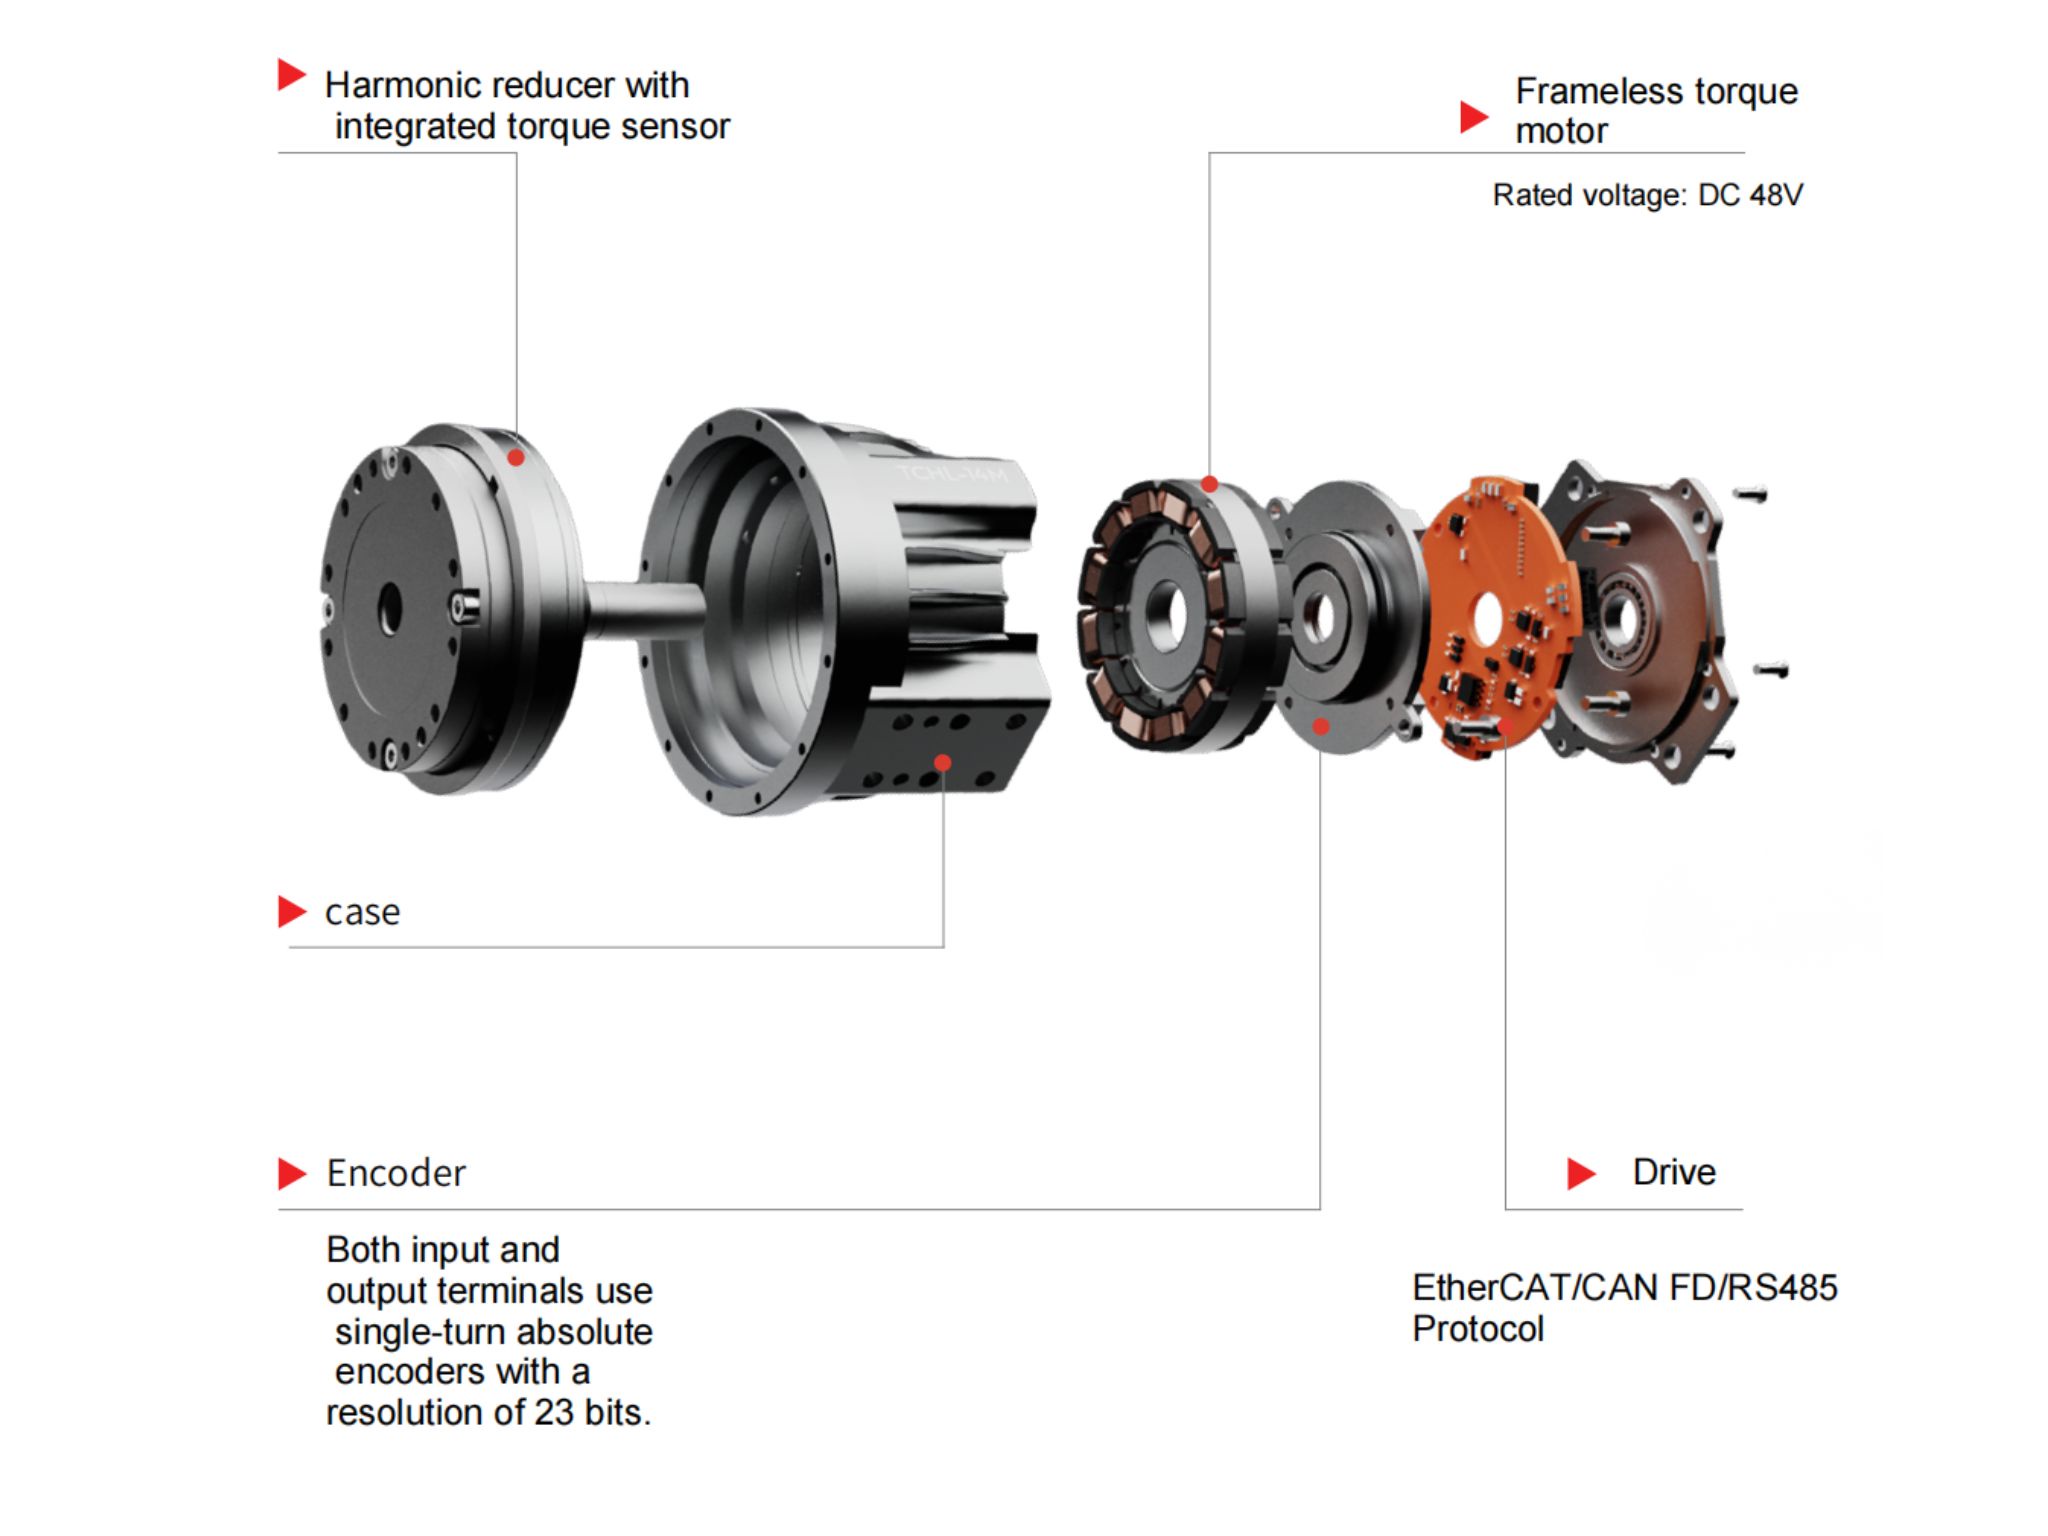
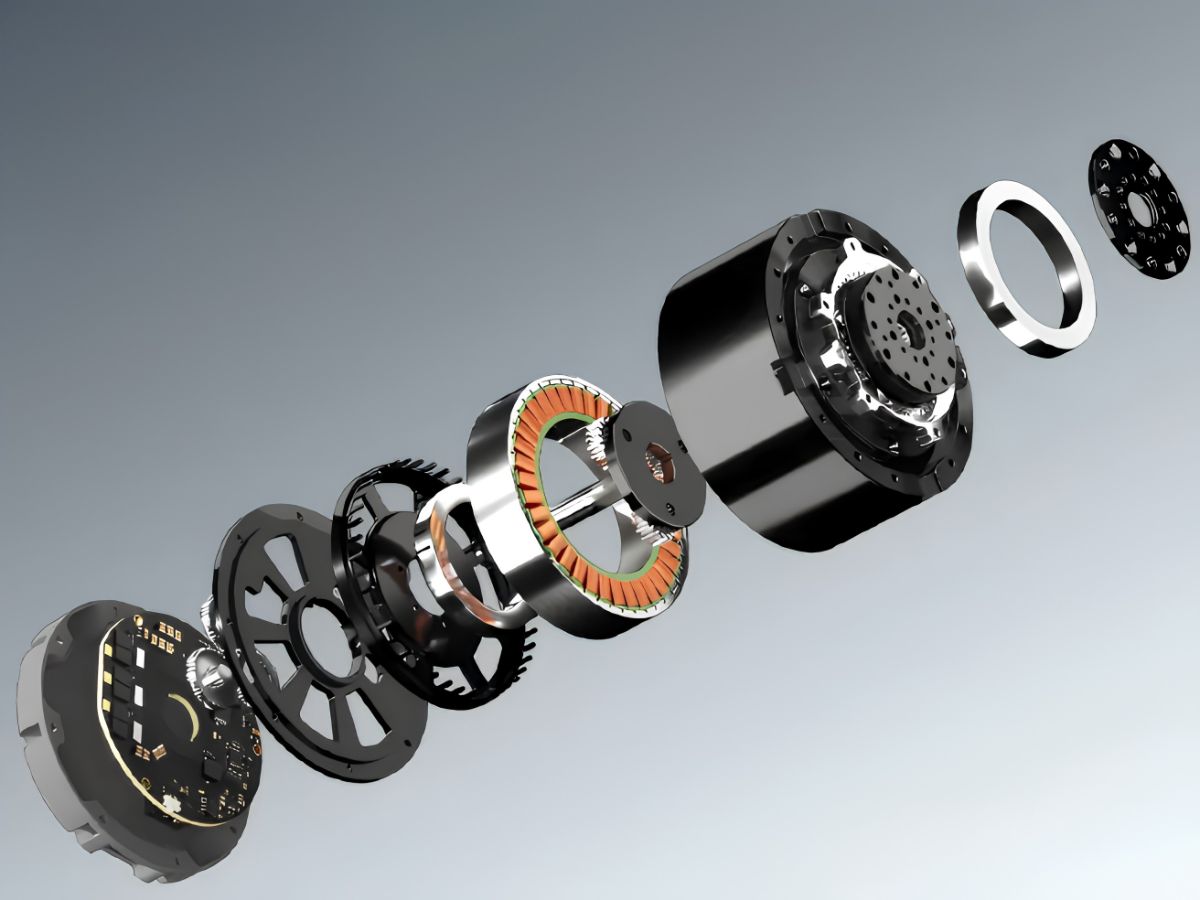
Двигатель роботизированного сустава в первую очередь описывает элемент двигателя, создающий электромагнитный крутящий момент. Привод роботизированного сустава, напротив, может объединять двигатель, механизм редукции, систему энкодеров, подшипники, силовую электронику привода, тормоз, корпус, тепловой путь и интерфейс управления.
Модуль роботизированного сустава развивает эту концепцию интеграции дальше, объединяя несколько функциональных элементов в механически устанавливаемую сборку сустава.
Для производителей роботов это различие важно, поскольку производительность системы зависит от интеграции этих компонентов, а не только от характеристик двигателя.
Двигатель с высоким крутящим моментом не может компенсировать недостаточную жёсткость передачи. Энкодер высокого разрешения не может устранить механический гистерезис. Высокое номинальное значение пикового крутящего момента не может решить проблему недостаточного теплоотвода. Быстрый сервопривод не может устранить механический резонанс, фундаментально определяемый передачей и конструкцией.
Именно поэтому выбор роботизированного привода сустава должен начинаться с требуемого поведения системы, а не со спецификации одного компонента.
Практический контрольный список выбора модуля роботизированного сустава
Этап определения проекта
Перед выбором продукта подтвердите, что определён фактический рабочий цикл и разделены требования к пиковому, среднеквадратичному и непрерывному крутящему моменту. Инерция нагрузки должна включать рабочий орган и оснастку, при этом также должны учитываться эксцентричные нагрузки и внешние моменты. Температура окружающей среды, условия охлаждения, механическая жёсткость, точность позиционирования, повторяемость, обратная приводимость и ожидаемый срок службы должны быть установлены до сравнения конкретных моделей приводов.
Этап выбора концепции
На этапе выбора концепции проверьте, совместимо ли передаточное число со скоростью двигателя и была ли оценена приведённая инерция нагрузки. Запасы по току двигателя и напряжению шины должны быть достаточными, а непрерывный крутящий момент следует оценивать при фактическом рабочем цикле, а не при изолированном каталожном условии. Жёсткость передачи, люфт или потерянное движение, КПД, срок службы подшипников и срок службы передачи должны оцениваться по реальной рабочей нагрузке.
Этап проверки прототипа
Проверка прототипа должна включать длительные тепловые испытания, проверку среднеквадратичного крутящего момента, испытания повторяющейся пиковой нагрузкой, испытания реверсирования в положительном и отрицательном направлениях, испытания выходной жёсткости, испытания позиционирования и повторяемости под нагрузкой, испытания вибрации и резонанса, испытания обратной приводимости при необходимости, испытания на удар или механический шок при необходимости и длительные циклические испытания на срок службы.
Эти испытания предоставляют информацию, которую паспорт изделия не может полностью охватить.
Заключение — выбор привода роботизированного сустава в конечном итоге определяется поведением системы
Согласование инерции остаётся важной частью проектирования привода роботизированного сустава, однако его следует рассматривать как одно инженерное ограничение в рамках более широкой системной модели.
Передаточное число определяет больше, чем умножение крутящего момента. Двигатель определяет больше, чем возможность вращения сустава. Передача определяет больше, чем номинальный люфт. Энкодер определяет больше, чем разрешение.
Полный привод должен одновременно удовлетворять требованиям спектра нагрузок, крутящего момента, скорости, тепловых пределов, механической жёсткости, нелинейности передачи, полосы пропускания управления, несущей способности подшипников, срока службы передачи, компоновки и интеграции.
Когда эти ограничения оцениваются совместно, отношение инерций обычно попадает в разумный диапазон как следствие общего проекта. Когда система проектируется только вокруг отношения инерций, можно получить математически привлекательный результат, который плохо работает в реальной машине.
Поэтому для инженеров, выбирающих привод роботизированного сустава, реальная цель состоит не в поиске компонента с наиболее впечатляющей отдельной характеристикой. Она заключается в создании системы сустава, механические, электрические, тепловые характеристики и характеристики управления которой остаются сбалансированными во всём рабочем диапазоне.
Цель состоит не просто в том, чтобы заставить сустав двигаться. Цель — обеспечить предсказуемое, повторяемое и надёжное поведение сустава в условиях, для которых был спроектирован робот.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
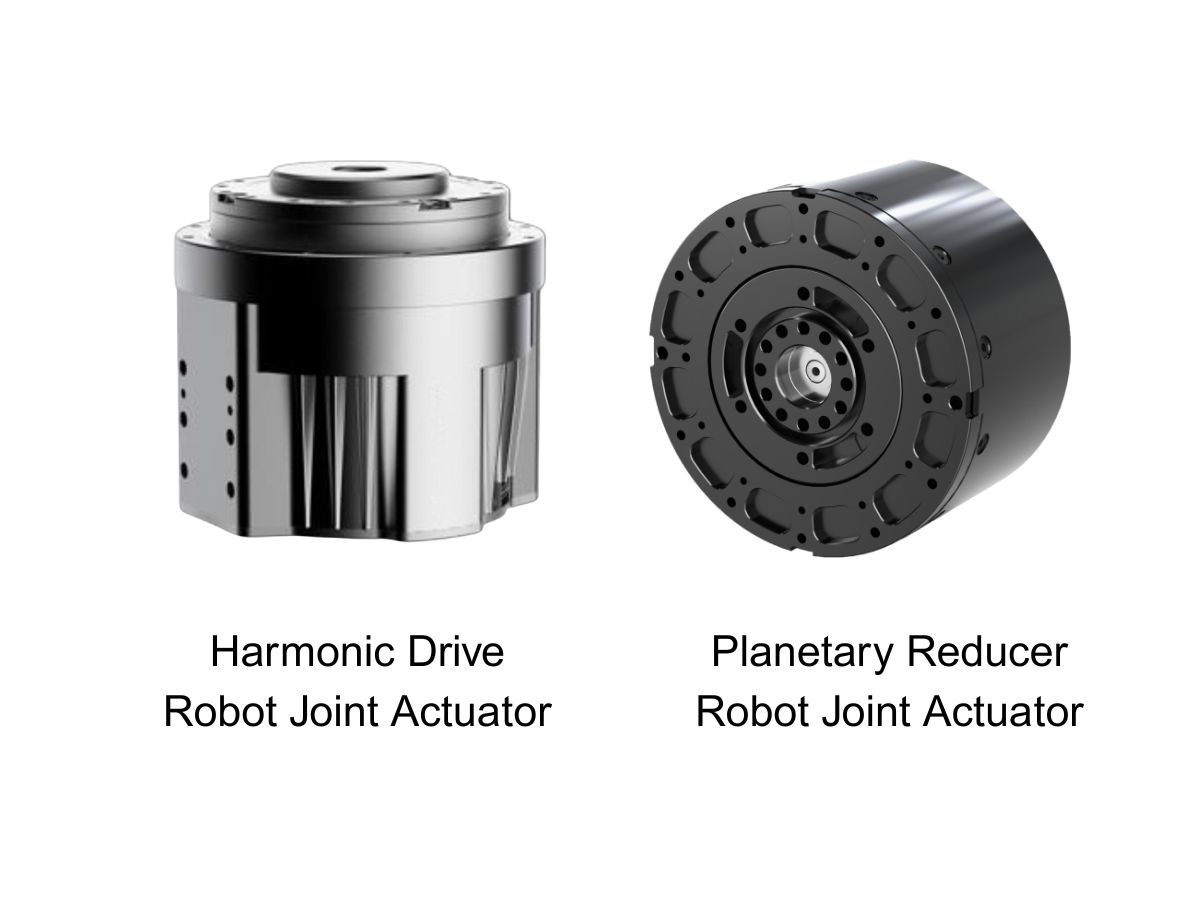
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
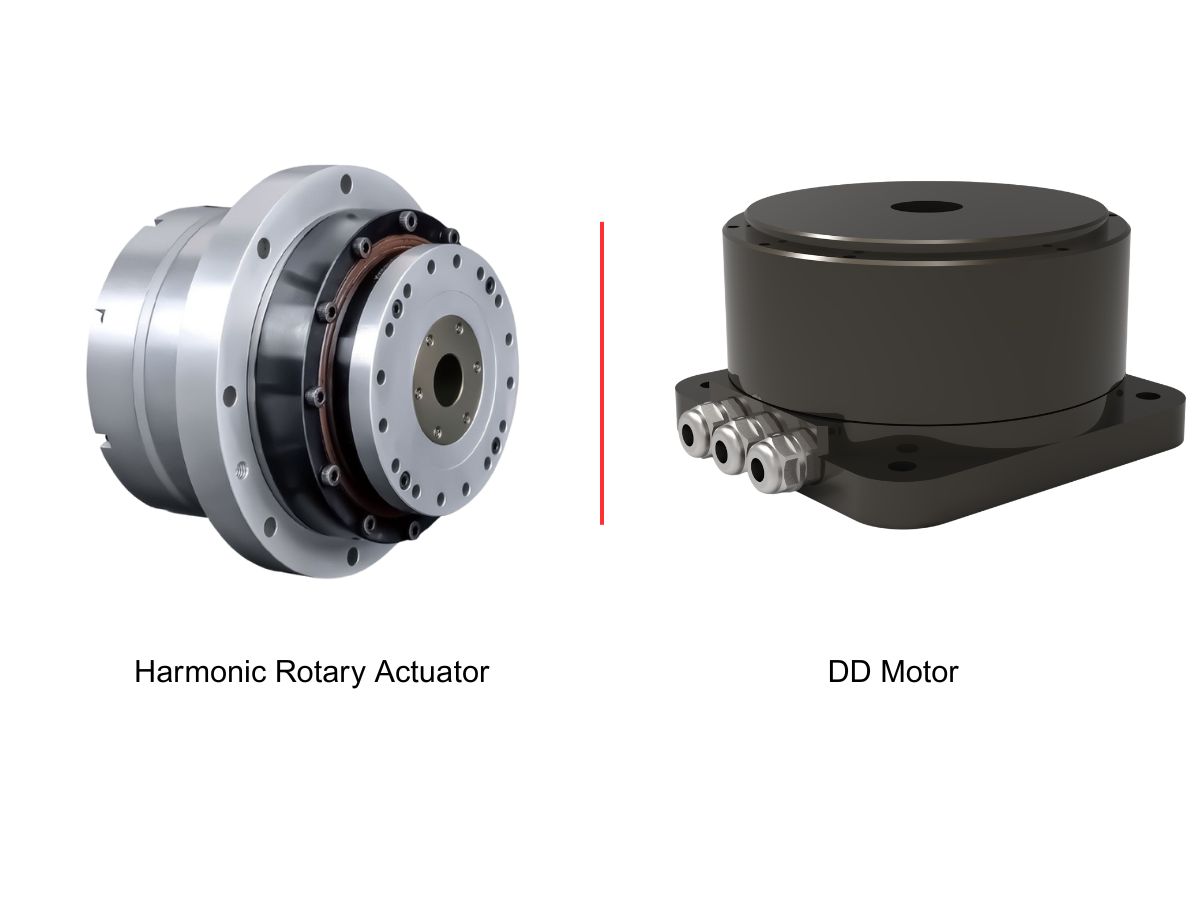
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
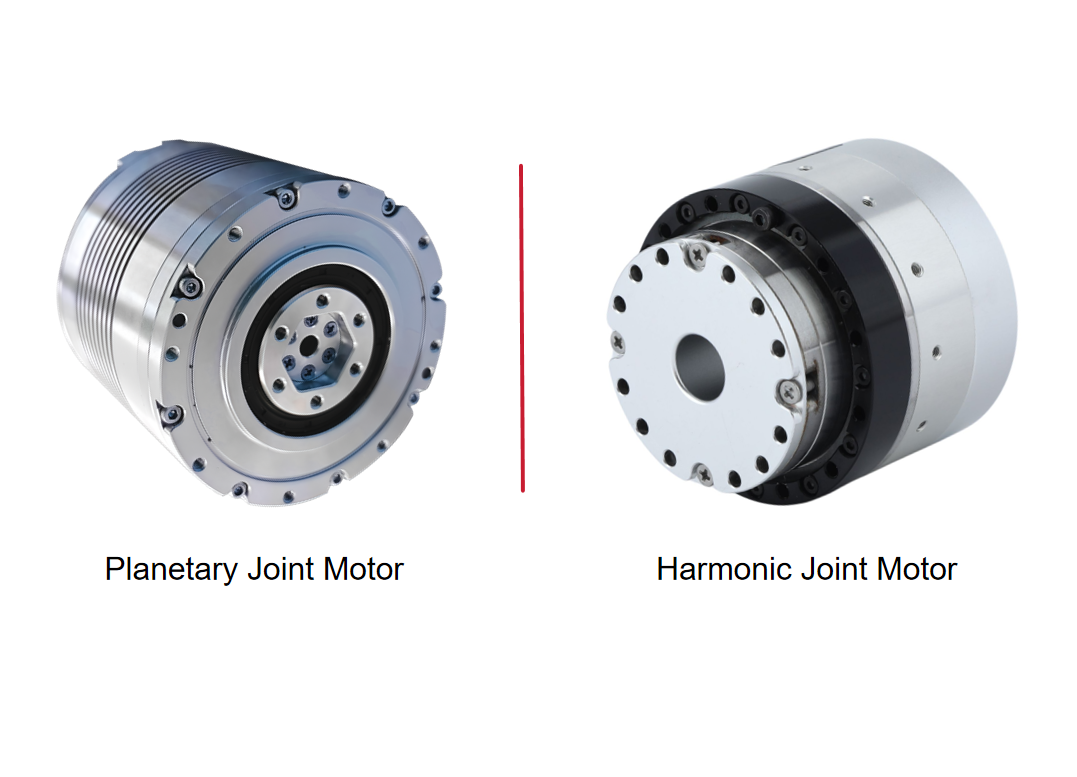
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
 Сервосистема DD-двигателя: как понять механический резонанс и устранить вибрацию оборудования?В этой статье объясняется взаимосвязь между настройкой сервопривода DD-двигателя, механическим резонансом и полосой пропускания сервосистемы в системах движения с прямым приводом. Рассматривается, почему вибрация и нестабильность могут возникать даже после многократной регулировки параметров сервопривода, а также объясняется, как механическая жёсткость, движущаяся масса, состояние подшипников, распределение нагрузки и геометрия конструкции влияют на резонансную частоту. В статье также сравниваются подходы к высоко- и низкочастотному резонансу, объясняется, в каких случаях цифровая режекторная фильтрация может быть эффективной, и приводится практическая стратегия настройки для инженеров, работающих с DD-двигателями, моментными двигателями с прямым приводом и линейными двигателями.
 Высокоточное решение с гармоническим приводом для суставного актуатора роботизированного локтяЛоктевой сустав робота играет ключевую роль в сгибании руки, регулировке положения и позиционировании конечного эффектора. По мере расширения возможностей гуманоидных роботов, коллаборативных роботов и роботизированных манипуляторов локтевые актуаторы должны обеспечивать высокий крутящий момент и точное движение во всё более ограниченном монтажном пространстве. Высокоточный суставной актуатор робота с гармоническим приводом объединяет гармонический редуктор, двигатель, энкодер, тормоз и систему управления в компактном блоке, обеспечивая малый люфт, высокую жёсткость, высокую плотность крутящего момента и точное управление движением. В этой статье HONPINE представляет три серии суставных актуаторов, подходящих для применения в роботизированных локтях и отвечающих различным требованиям к размеру, крутящему моменту, скорости, точности и интеграции.