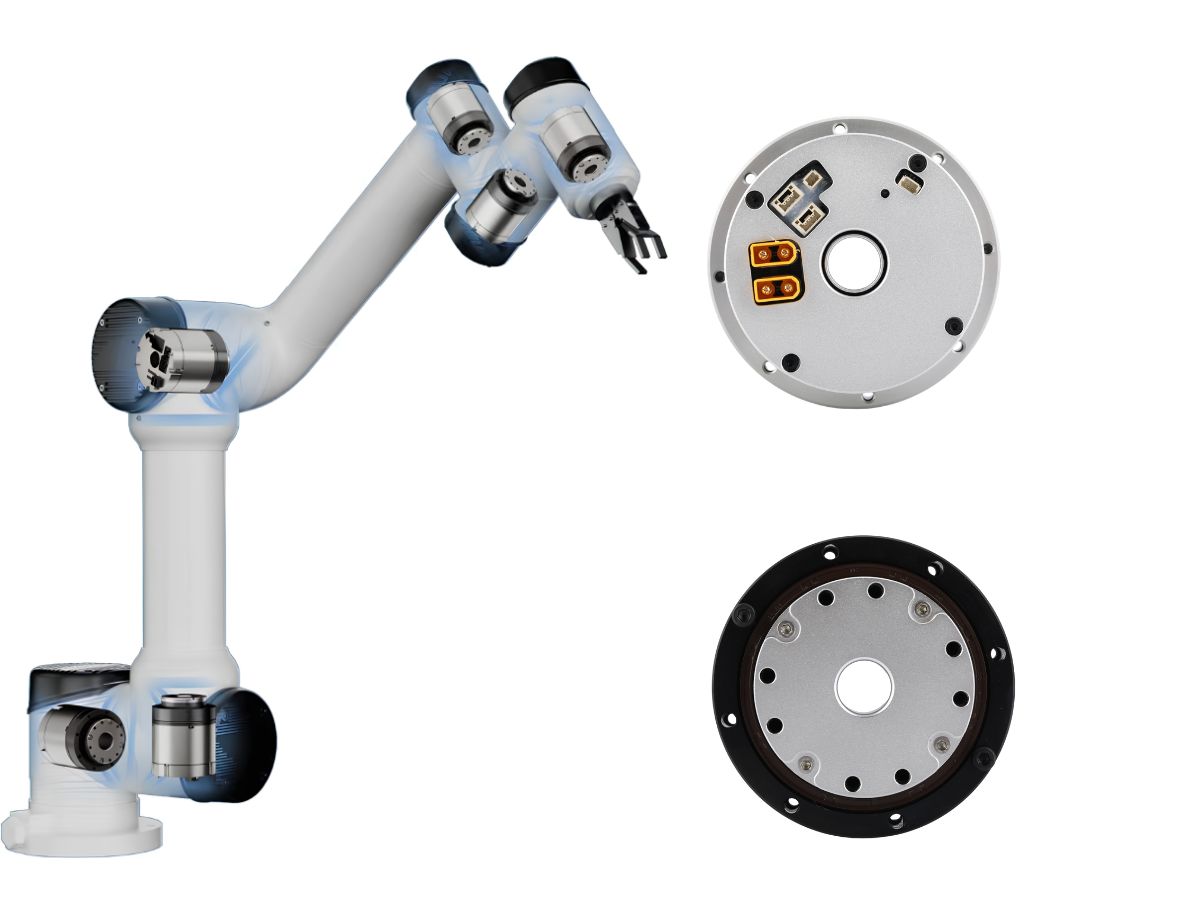
Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
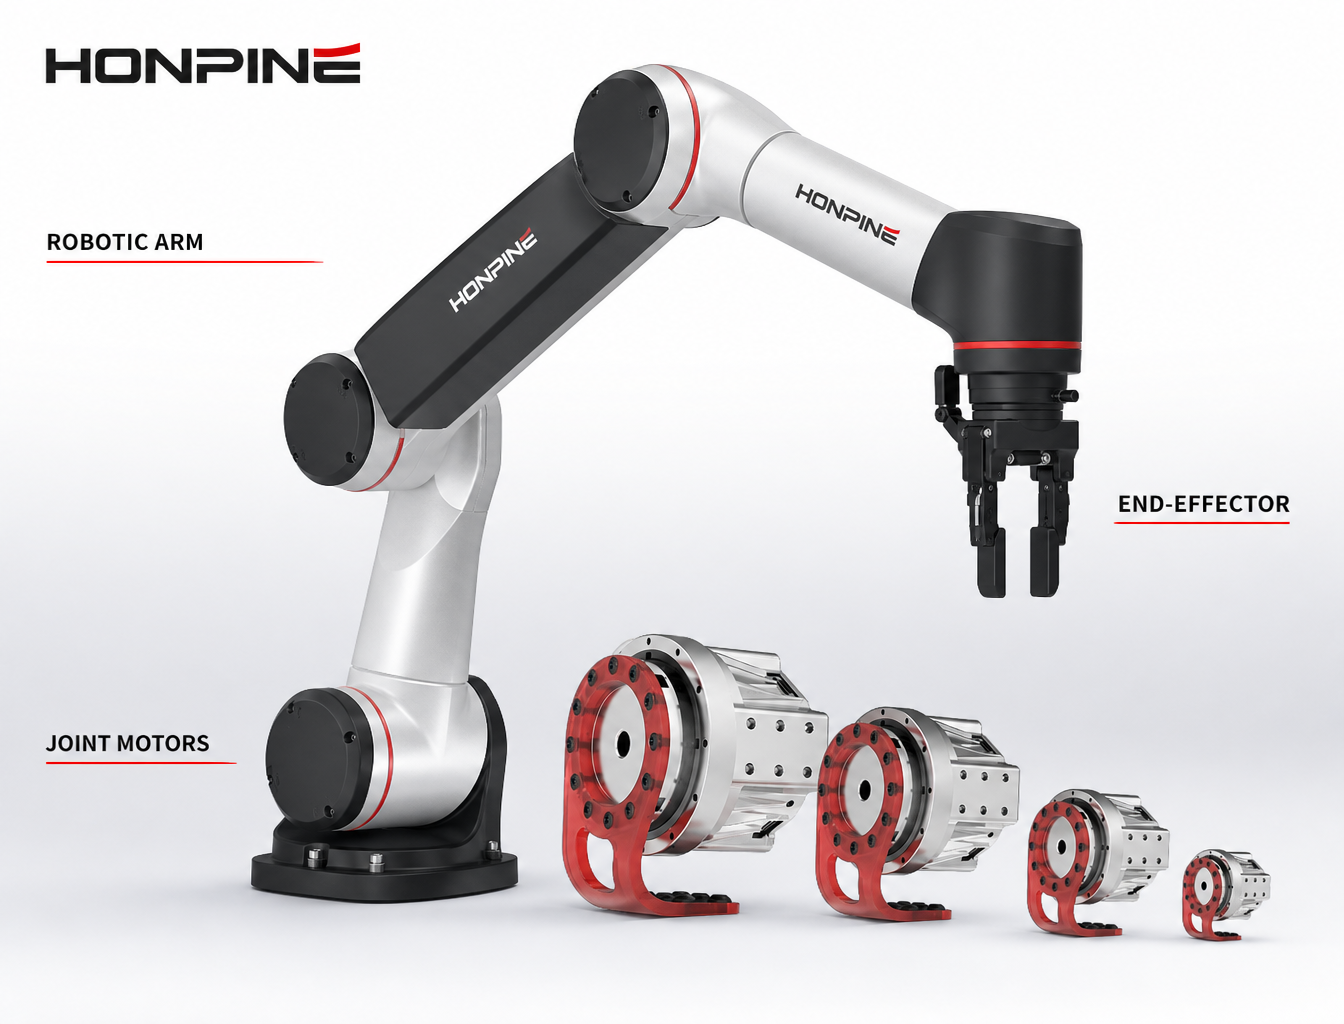
 Как выбрать двигатель сочленения робота для повышения производительности концевого эффектора?Выбор двигателя шарнира робота заключается не только в выборе наибольшего крутящего момента или самого компактного шарнира. Производительность роботизированной руки в конечном итоге определяется тем, что происходит на конце эффектора. Масса инструмента, полезная нагрузка, центр тяжести, момент инерции вращения, скорость движения, ускорение и характеристики установления положения могут влиять на требования к каждому шарниру робота. В зависимости от области применения двигатель шарнира с гармоническим редуктором или двигатель шарнира с планетарным редуктором могут обеспечивать различный баланс между крутящим моментом, скоростью, компактностью и динамикой системы. В этой статье объясняется, как выбрать двигатель шарнира робота, начиная с требований к концевому эффектору и оценивая всю роботизированную руку как систему движения.
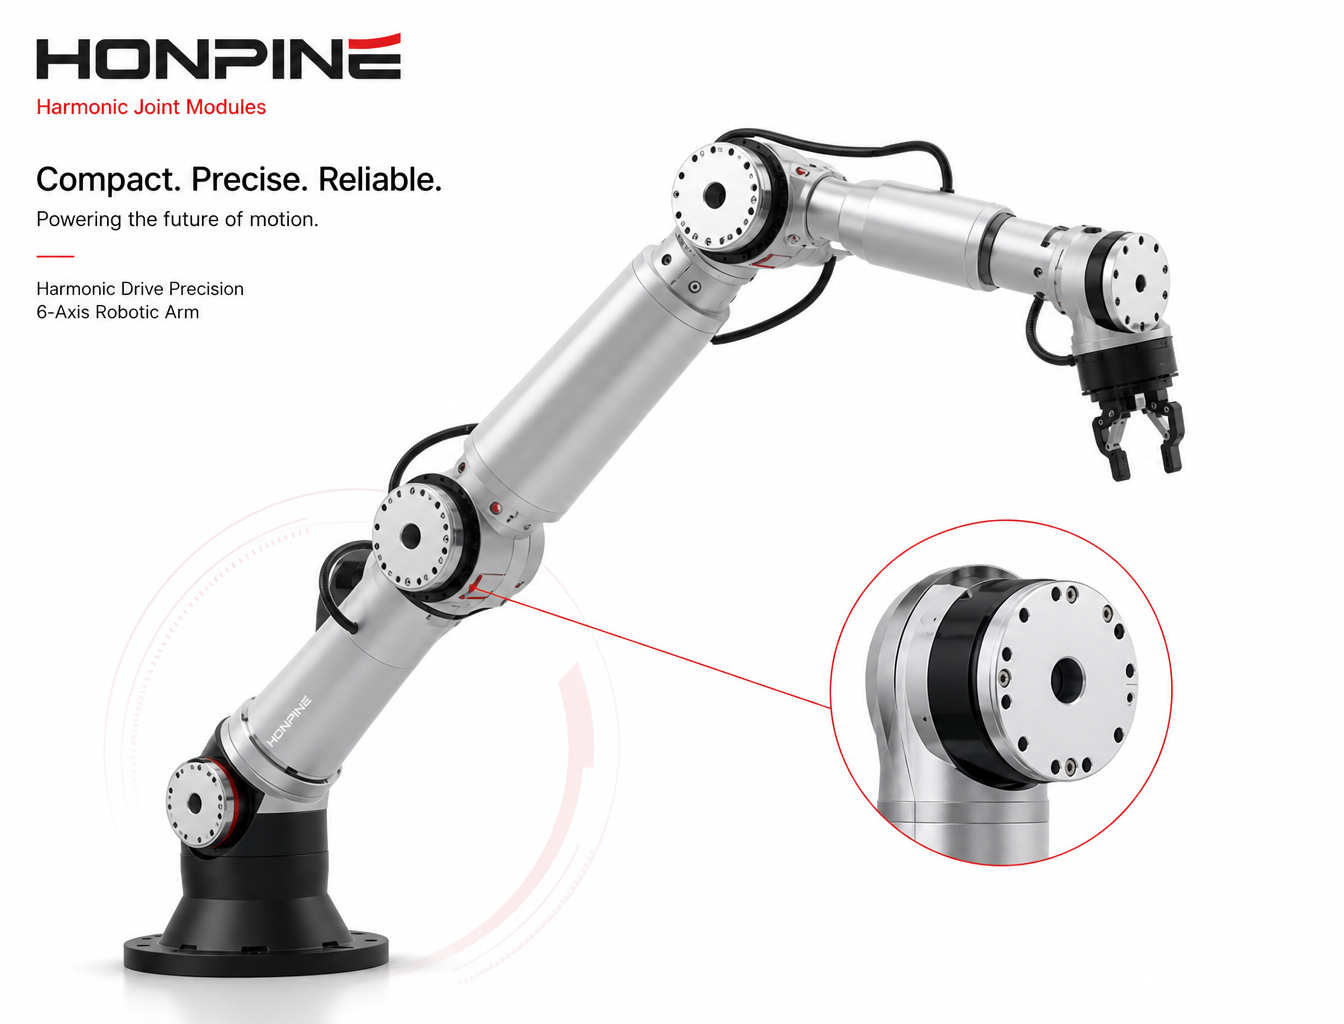
 Как подобрать модули суставов робота для роботизированной руки? Практическое инженерное руководствоВыбор подходящего модуля сустава робота — одно из важнейших решений при проектировании роботизированной руки. Правильный выбор определяется не только полезной нагрузкой или номинальным крутящим моментом. Масса звеньев, центр тяжести, момент инерции при вращении, ускорение, масса сустава, плотность крутящего момента, монтажное пространство и рабочий цикл — все эти факторы могут влиять на окончательные требования к суставу. Слишком крупный сустав может увеличить массу и инерцию робота, тогда как слишком малый сустав может ограничить характеристики движения и надежность. В этом руководстве представлен практический инженерный подход к выбору модуля сустава робота, который помогает разработчикам роботизированных рук оценить крутящий момент, массу, габариты, динамические характеристики и системную интеграцию перед окончательным определением архитектуры суставов.
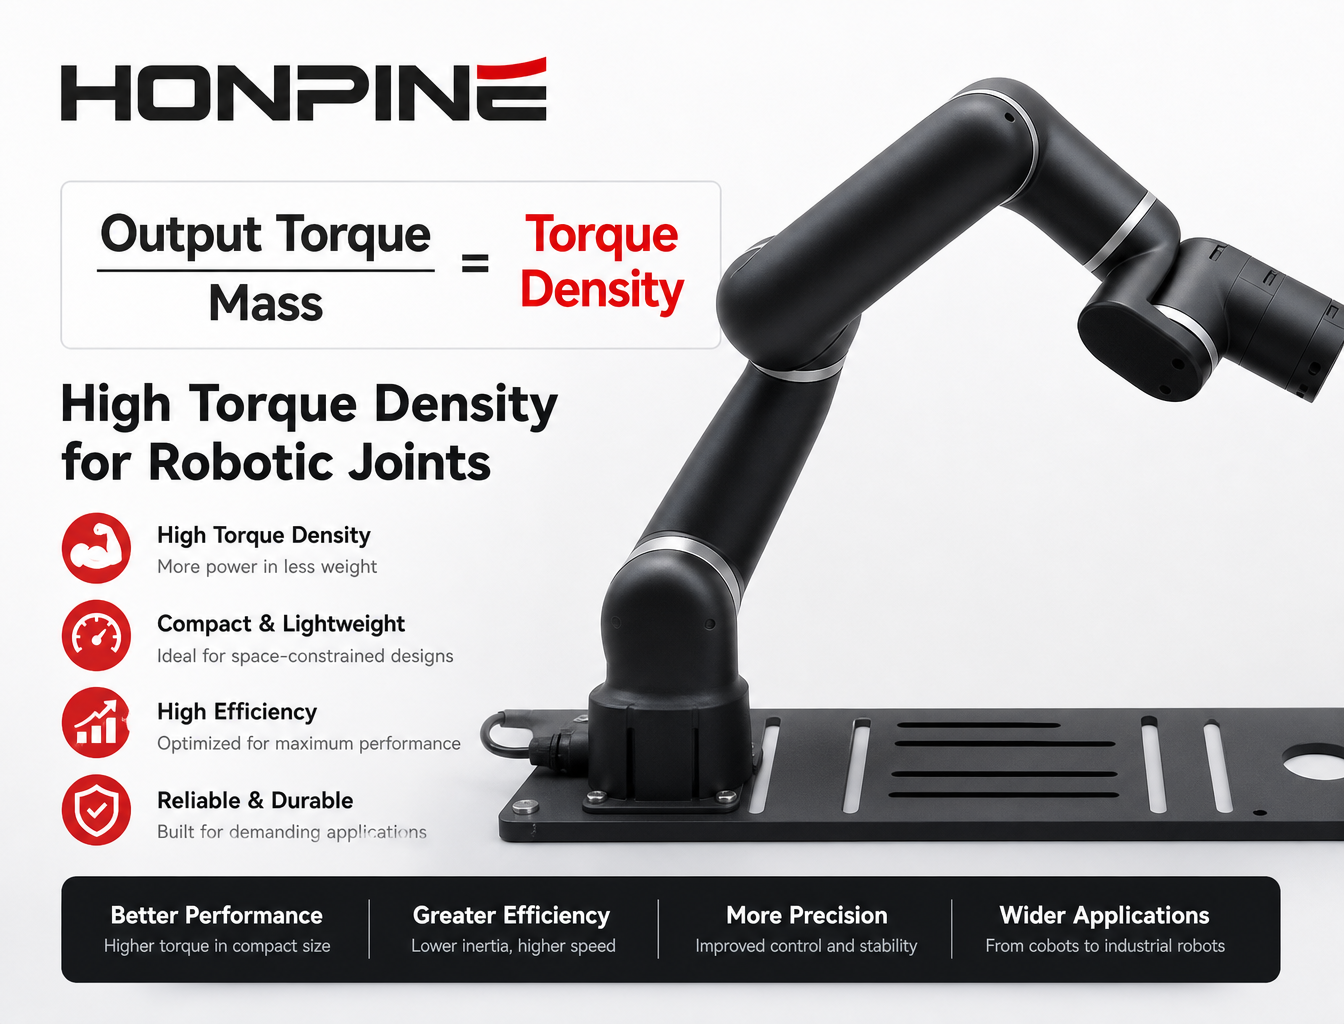
 Плотность крутящего момента в модулях гармонических шарниров: ключевой параметр для легких роботизированных манипуляторов, работающих в условиях ограниченного пространстваДля многих роботизированных манипуляторов выбор шарнирного привода не сводится к простому выбору варианта с максимально доступным крутящим моментом. По мере того как роботизированные системы становятся легче, длиннее, компактнее и более специализированными, инженерам необходимо обеспечивать достаточный выходной крутящий момент при строгих ограничениях по массе привода и пространству для его установки. Поэтому при оценке гармонического шарнирного модуля плотность крутящего момента становится всё более важным параметром. В человекоподобных и коллаборативных роботах, медицинских манипуляторах, инспекционных роботах, аэрокосмических механизмах, мобильных манипуляторах и других роботизированных манипуляторах, где пространство ограничено, привод с высокой плотностью крутящего момента может влиять не только на характеристики отдельных шарниров, но и на массу, динамику и механическую архитектуру всего робота. В этой статье рассматривается, почему плотность крутящего момента имеет значение, как масса шарнира влияет на требования к крутящему моменту приводов, расположенных выше по кинематической цепи, и что инженерам следует учитывать при выборе гармонического привода для лёгких и специализированных роботизированных систем.