






Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?
При изучении спецификации роботизированного шарнира мы обычно в первую очередь обращаем внимание на крутящий момент, скорость, габариты и массу. Существует ещё один параметр, который может показаться конструктивной деталью, но способен существенно повлиять на работу шарнира после его интеграции в робота.
Этот параметр — полая конструкция для прокладки кабелей.
Пространство внутри роботизированного шарнира уже ограничено. Двигатель, редуктор, привод, энкодер и подшипники занимают часть доступного пространства. Так зачем оставлять проход через центр?
Ответ становится понятнее, если рассматривать шарнир как часть робота в целом, а не как отдельный привод.
Зачем роботизированным шарнирам нужна полая конструкция?
Робот — это не только механическая система. Это также подвижная система для передачи питания, сигналов и других коммуникаций.
Когда роботизированная рука выполняет операцию захвата и перемещения, шарниры являются лишь частью системы. Электрическому захвату на конце руки требуются питание и управляющие сигналы. Камере необходимы питание и соединения для передачи данных. Пневматическому захвату или вакуумной системе могут потребоваться воздушные трубки. Все эти соединения должны проходить от корпуса робота к конечному эффектору через подвижную руку.
Когда роботизированная рука неподвижна, размещение этих кабелей и трубок относительно несложно. Однако после начала вращения шарниров ситуация меняется.
Кабельный жгут, который ранее был свободным, может натянуться. Излишки кабеля могут выпирать наружу. Кабели, проложенные вокруг шарнира, также могут подвергаться многократному изгибу и скручиванию.
Если кабель повреждается, растягивается или в нём возникает нестабильный контакт, проблема перестаёт быть только вопросом внешнего вида. Это может повлиять на надёжность всей роботизированной системы.
По этой причине прокладку кабелей в роботизированном шарнире необходимо рассматривать вместе с механической конструкцией и диапазоном движения шарнира. Если трасса кабелей проектируется только после окончательного определения шарниров и звеньев, могут потребоваться дополнительные кронштейны, защитные оболочки или направляющие конструкции, а исходную механическую компоновку, возможно, придётся изменить.
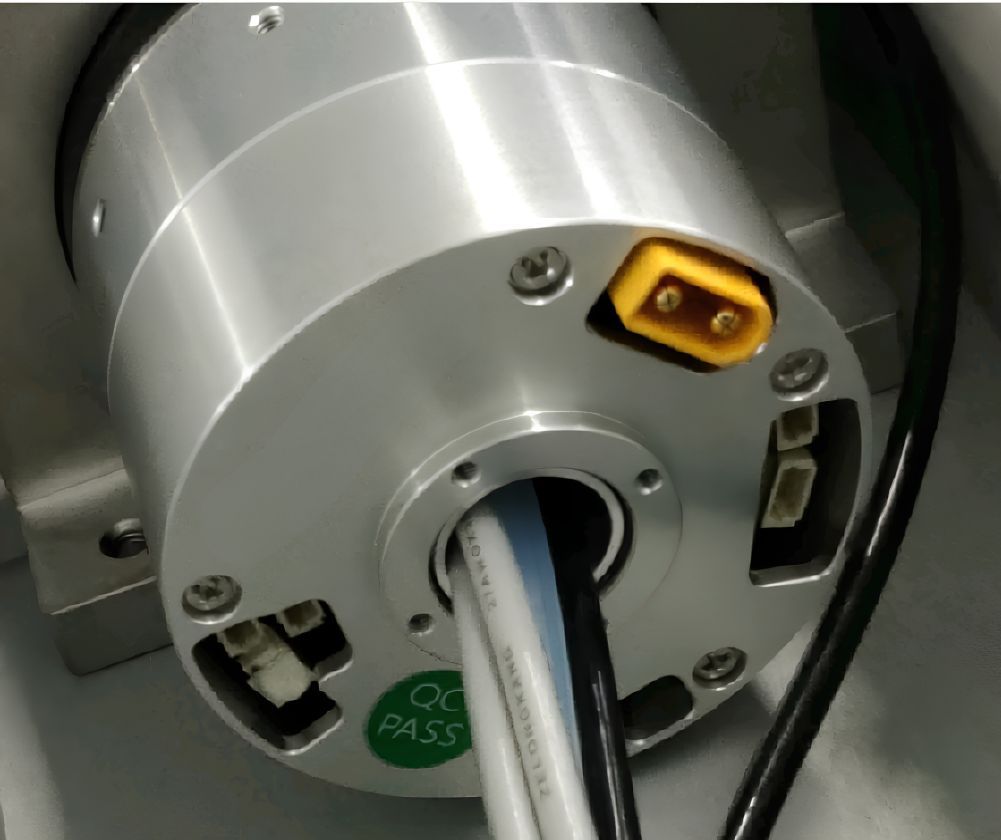
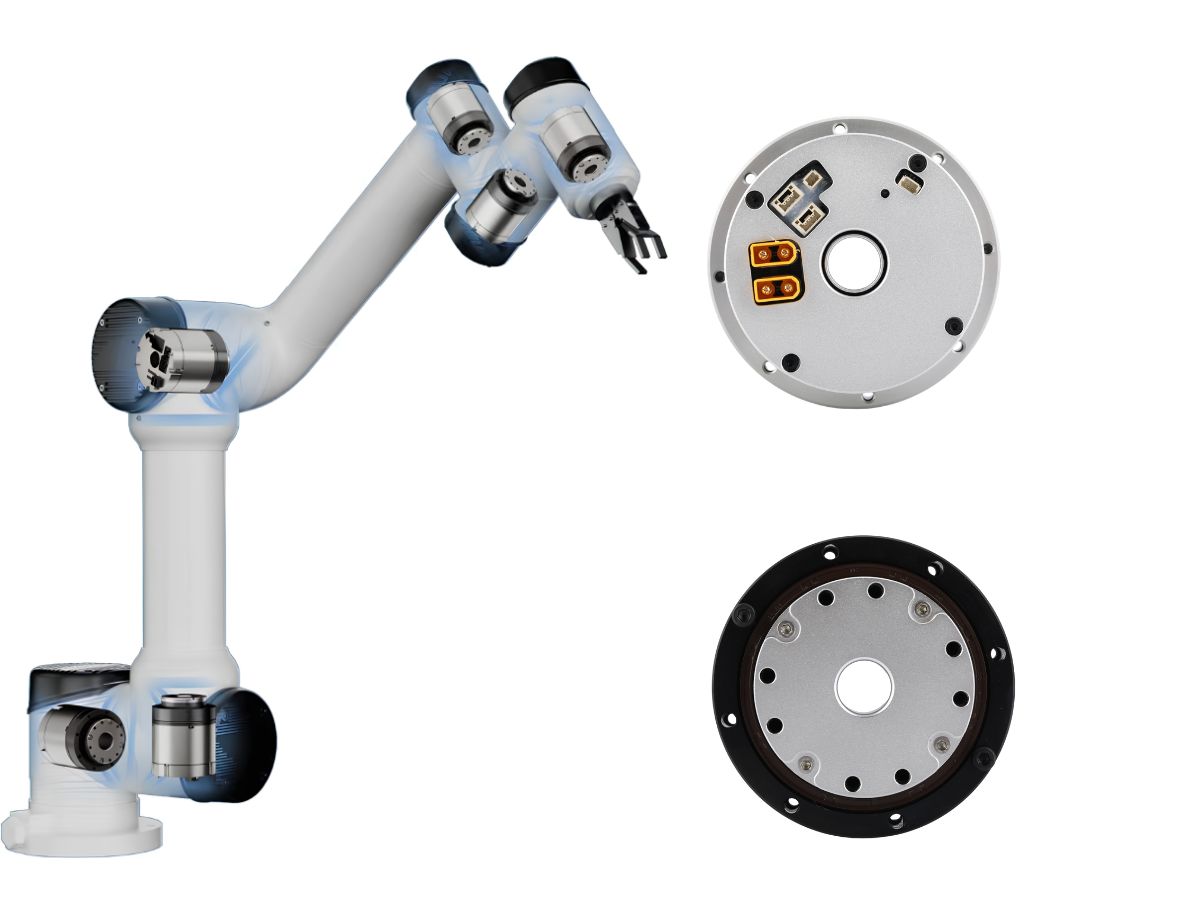
Полый роботизированный шарнир обеспечивает специальный проход через шарнир для кабелей, трубок и других внутренних соединений.
Когда этот проход совмещён с внутренним пространством звеньев робота и интерфейсом конечного эффектора, кабели и трубки можно прокладывать внутри конструкции робота, а не оставлять снаружи руки. Это позволяет сократить внешние петли кабелей и способствует созданию более компактной конструкции в целом.
Полые и неполые шарниры: чем отличается прокладка кабелей?
Различия между внешней прокладкой кабелей и прокладкой через полость можно рассмотреть по нескольким инженерным параметрам.
Недостаток внешней прокладки кабелей заключается не просто в том, выйдет ли кабель в конечном итоге из строя, а в том, когда это произойдёт.
Ресурс кабеля при изгибе является статистической характеристикой. Кабель, рассчитанный на один миллион циклов изгиба при заданных условиях испытаний, может иметь существенно иной срок службы при фактических комбинированных нагрузках, включающих изгиб, скручивание, растяжение, температуру и условия монтажа.
Отказ кабеля также может быть периодически проявляющейся неисправностью. Внешне кабель может выглядеть целым, тогда как отдельные проводники внутри уже повреждены. Результатом может стать периодическая потеря связи или неожиданное отключение питания конечного эффектора, что усложняет поиск неисправностей и увеличивает затраты на обслуживание.
Однако прокладка кабелей через полость создаёт собственные инженерные задачи.
Внутренний проход ограничен по пространству. Кабели должны проходить через него, оставаясь надёжно закреплёнными, защищёнными от истирания и обеспеченными достаточным монтажным зазором.
Проход также может располагаться рядом с двигателем и элементами трансмиссии, которые могут относиться к наиболее нагреваемым зонам шарнира. Поэтому кабели, проложенные через полую секцию, следует выбирать с учётом фактических температурных условий внутри прохода, а не только температуры окружающей среды при эксплуатации.
Прокладка кабелей также является частью процесса сборки. При ограниченном доступном диаметре полого отверстия даже небольшое уменьшение зазора может увеличить время, необходимое для установки кабеля в процессе производства.
Есть ещё один момент, который не следует упускать из виду.
Две стороны роботизированного шарнира вращаются относительно друг друга. Если кабельный жгут закреплён на разных подвижных компонентах по обе стороны шарнира, кабель всё равно может скручиваться при вращении шарнира. В точках входа в полый проход и выхода из него также могут возникать локальные изгибы или трение.
Следовательно, полый шарнир не устраняет необходимость учитывать гибкость кабеля, устойчивость к кручению, фиксацию, защиту и запас для движения.
Возможность физически провести кабель через полое отверстие — это лишь первый шаг. Кабель также следует проверить во всём рабочем диапазоне шарнира, чтобы убедиться в отсутствии чрезмерного изгиба, скручивания, натяжения или истирания.
Какого размера должно быть полое отверстие?
После выбора внутренней прокладки кабелей следующий вопрос очевиден:
Каким должен быть размер полого отверстия?
Наиболее очевидный подход — учесть количество кабелей и пневматических трубок, которые должны проходить через шарнир. Однако в реальном механическом проектировании простого суммирования площадей их поперечных сечений недостаточно.
Первое, что необходимо учитывать, — это то, что должно проходить через отверстие при сборке.
Сам кабель может быть относительно небольшим, тогда как разъём на его конце может быть значительно больше. При использовании предварительно собранного кабельного жгута размеры разъёма могут определять, сможет ли жгут пройти через полое отверстие.
Если кабель сначала прокладывается, а затем подключается, при проектировании необходимо учитывать доступное внутреннее рабочее пространство и возможность эффективного проведения будущего обслуживания.
Второе, что следует учитывать, — какая часть отверстия фактически пригодна для использования.
Защитные оболочки, втулки, вкладыши и другие защитные конструкции могут занимать часть доступного диаметра. Для нескольких кабелей также требуется зазор между отдельными линиями, а не идеально плотное заполнение сечения.
На выходе из прохода может потребоваться дополнительное пространство, чтобы кабели могли менять направление без принудительного изгиба на слишком малом радиусе.
По этим причинам выбор полого отверстия, которое просто «достаточно велико, чтобы всё поместилось», не является подходящим инженерным критерием.
Конструкция прокладки также должна предусматривать достаточный запас для сборки, движения и обслуживания.
Всегда ли большее полое отверстие лучше?
Не обязательно.
При ограниченных общем диаметре и длине шарнира увеличение полого отверстия сокращает доступное вокруг него пространство для двигателя, редуктора, подшипников и элементов несущей конструкции.
Для сохранения требуемых выходных характеристик и конструкционной жёсткости может потребоваться переработка внутренней архитектуры или увеличение общих габаритов шарнира.
Поэтому подходящий размер полого отверстия следует определять в соответствии с фактическим применением.
К важным факторам относятся:
Какие устройства будут подключены к конечному эффектору
Характеристики и количество кабелей и пневматических трубок
Способ установки разъёмов
Требуемый диапазон вращения шарнира
Требуемый радиус изгиба кабеля
Требования к сборке
Требования к будущему обслуживанию или замене кабелей
После уточнения этих требований необходимый размер отверстия можно оценить более точно.
Для роботизированного шарнира полое отверстие является размерным параметром.
Однако для робота в целом это проход, который должен быть учтён в механическом, электрическом, сборочном, кинематическом и эксплуатационном проектировании.
Полую конструкцию следует учитывать в начале проектирования шарнира
Ценность полого роботизированного шарнира заключается не просто в наличии прохода через центр привода.
Его реальная ценность состоит в интеграции шарнира с требованиями к прокладке кабелей робота в целом.
Если внутренний маршрут прокладки учитывается с начала процесса механического проектирования, робот можно спроектировать так, чтобы шарнир имел достаточные возможности движения, а кабели и пневматические линии оставались надлежащим образом защищёнными и контролируемыми.
Таким образом, хорошо спроектированный привод полого шарнира должен обеспечивать баланс между размером полого отверстия, конструкционной жёсткостью, компоновкой двигателя и трансмиссии, тепловыми условиями, требованиями к кабелям, сборкой и обслуживанием.
Цель состоит не в том, чтобы сделать отверстие настолько большим, насколько возможно.
Цель — создать маршрут прокладки, согласованный с механической архитектурой робота, чтобы шарнир мог двигаться в соответствии с требованиями, а кабели и трубки имели достаточно пространства для надёжной работы на протяжении всего срока службы робота.
Заключение: проектирование полого роботизированного шарнира для комплексной роботизированной системы
Полый роботизированный шарнир не следует оценивать только по диаметру его центрального отверстия.
Полое отверстие является частью механической и электрической архитектуры робота. Его размеры влияют на прокладку кабелей, установку разъёмов, защиту кабелей, тепловые условия, конструкционную компоновку и обслуживание.
Поэтому для производителей роботов и системных интеграторов правильный вопрос заключается не просто в том, имеет ли шарнир полое отверстие, а в том, обеспечивает ли привод полого шарнира маршрут прокладки, соответствующий комплексной конструкции робота.
Если прокладка кабелей учитывается с самого начала, роботизированный шарнир можно спроектировать с учётом фактических требований конечного эффектора, диапазона движения, конфигурации кабелей, конструкционной жёсткости и срока службы.
Хорошо интегрированная полая конструкция позволяет шарниру обеспечивать требуемое движение, одновременно предоставляя кабелям и трубкам контролируемый путь внутри конструкции робота. Благодаря этому полое отверстие становится не просто конструктивной особенностью, а важной частью общей архитектуры роботизированного шарнира.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
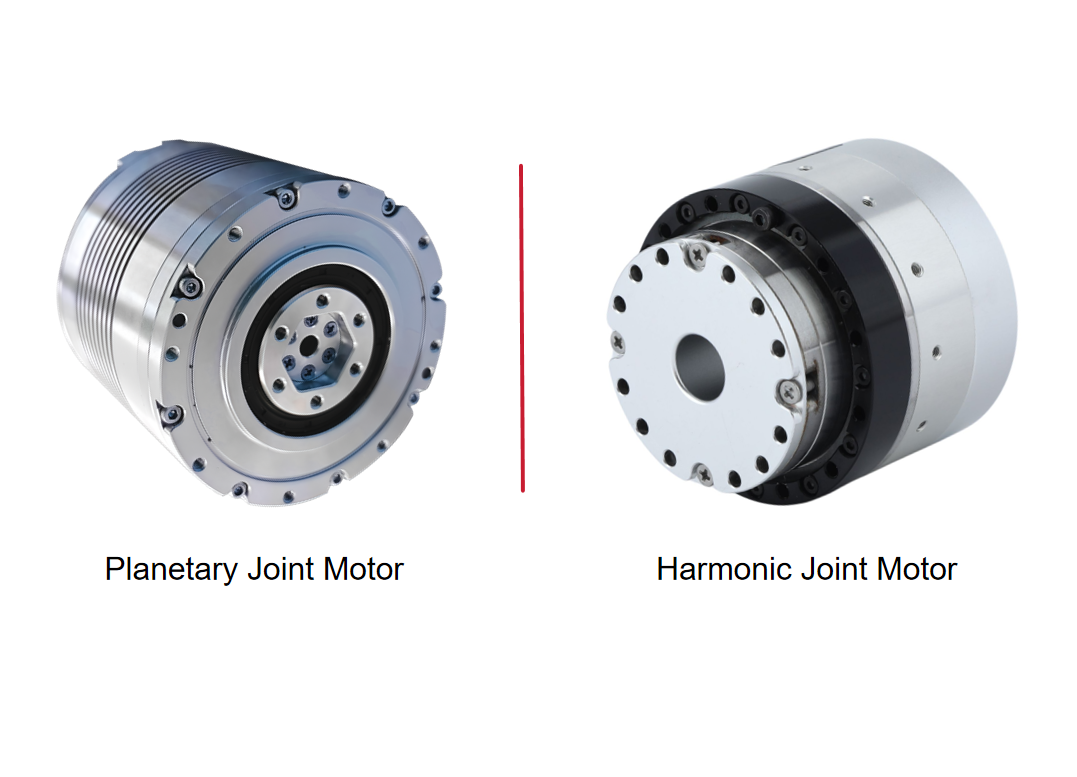
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
 Сервосистема DD-двигателя: как понять механический резонанс и устранить вибрацию оборудования?В этой статье объясняется взаимосвязь между настройкой сервопривода DD-двигателя, механическим резонансом и полосой пропускания сервосистемы в системах движения с прямым приводом. Рассматривается, почему вибрация и нестабильность могут возникать даже после многократной регулировки параметров сервопривода, а также объясняется, как механическая жёсткость, движущаяся масса, состояние подшипников, распределение нагрузки и геометрия конструкции влияют на резонансную частоту. В статье также сравниваются подходы к высоко- и низкочастотному резонансу, объясняется, в каких случаях цифровая режекторная фильтрация может быть эффективной, и приводится практическая стратегия настройки для инженеров, работающих с DD-двигателями, моментными двигателями с прямым приводом и линейными двигателями.