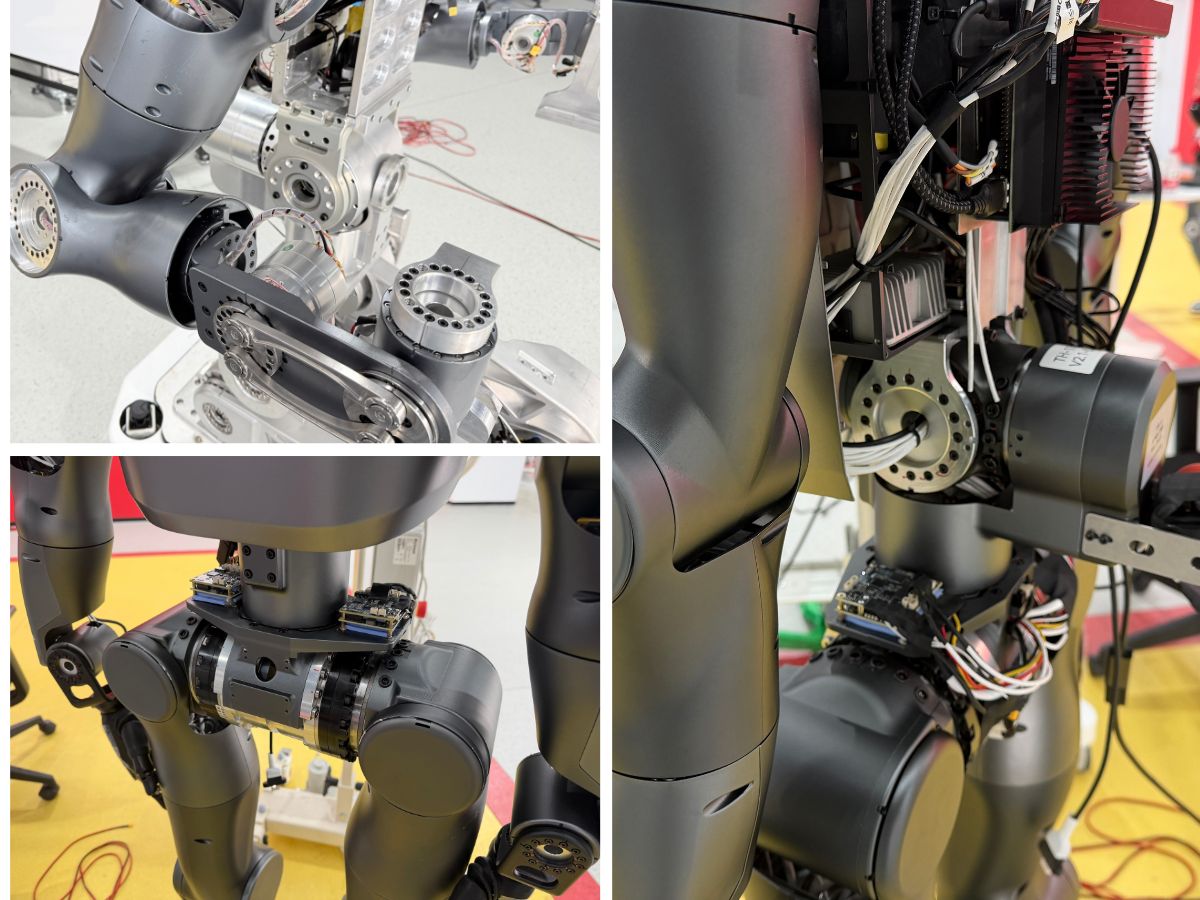
Поясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.