






Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выбору
Поясничный сустав является одним из самых требовательных суставов движения в человекоподобном роботе. В отличие от обычных суставов роботизированных манипуляторов, он должен поддерживать верхнюю часть тела, одновременно выполняя наклоны, скручивания, смену поз и справляясь с постоянно меняющимися динамическими нагрузками. В то же время суставу требуется достаточно внутреннего пространства для кабелей, датчиков и конструктивных элементов в компактном корпусе.
Такое сочетание требований к грузоподъемности, компактной интеграции, точности движений и внутренней прокладке делает крупногабаритный гармонический шарнирный привод с полым валом важным решением для поясничных суставов человекоподобных роботов. Вместо выбора привода только по номинальному крутящему моменту или передаточному числу, инженерам необходимо учитывать полную архитектуру привода, включая полый вал, гармоническую передачу, двигатель, энкодер, механическую жесткость, способность выдерживать динамические нагрузки и срок службы.
В этой статье объясняются ключевые соображения по выбору гармонического шарнирного привода для поясничного сустава человекоподобного робота, с акцентом на крупногабаритные полые конструкции и реальные условия эксплуатации.
Почему поясничный сустав человекоподобного робота требует крупногабаритного гармонического шарнирного привода?
Поясничный сустав выполняет иную механическую роль, чем многие легкие суставы, используемые в руках и ногах человекоподобных роботов.
Он поддерживает верхнюю часть тела и участвует в таких движениях, как стояние, наклоны, скручивания, повороты и регулировка позы. В результате привод должен обеспечивать достаточный выходной крутящий момент и механическую жесткость, оставаясь при этом достаточно компактным, чтобы поместиться внутри корпуса робота.
В то же время поясница часто является зоной высокой интеграции. Силовые кабели, кабели связи, проводка энкодеров, соединения датчиков и другие внутренние компоненты могут проходить через сустав или вокруг него.
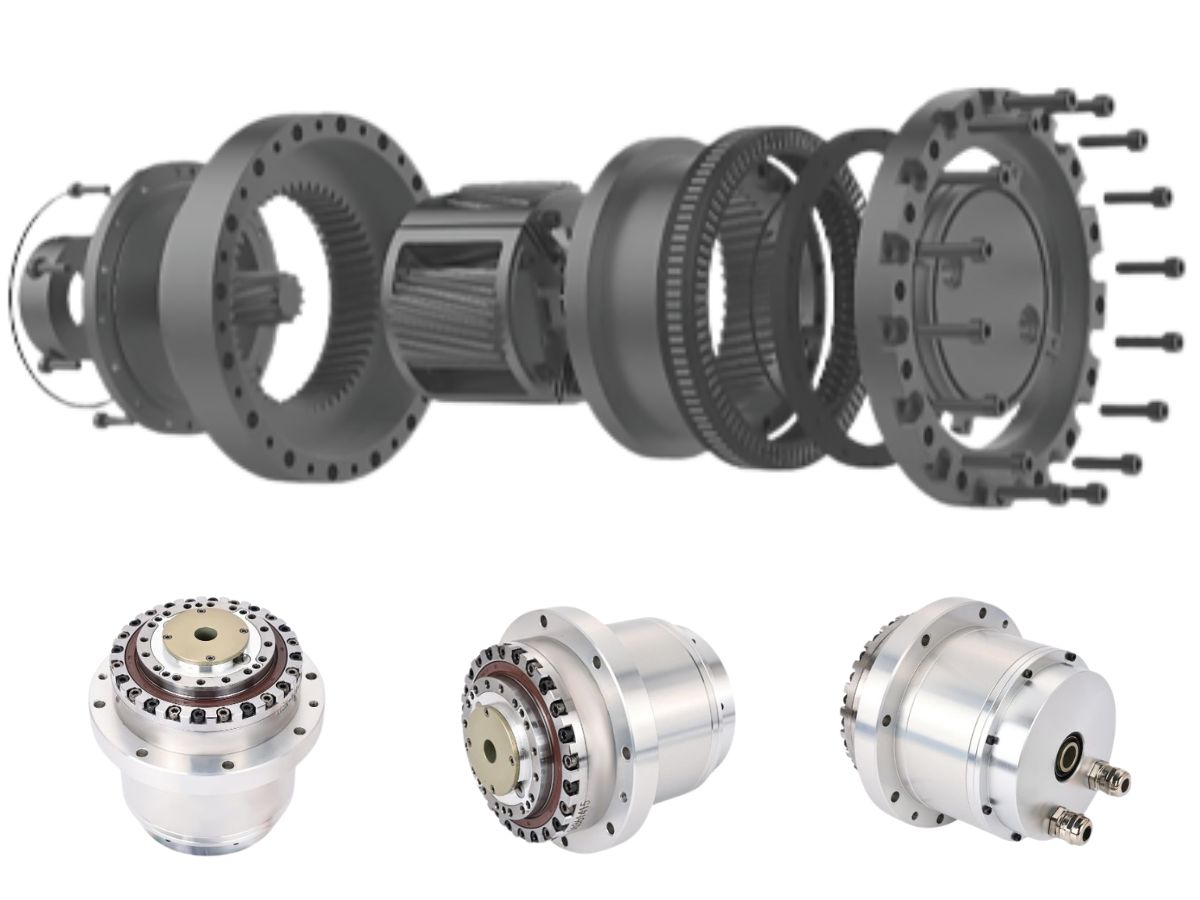
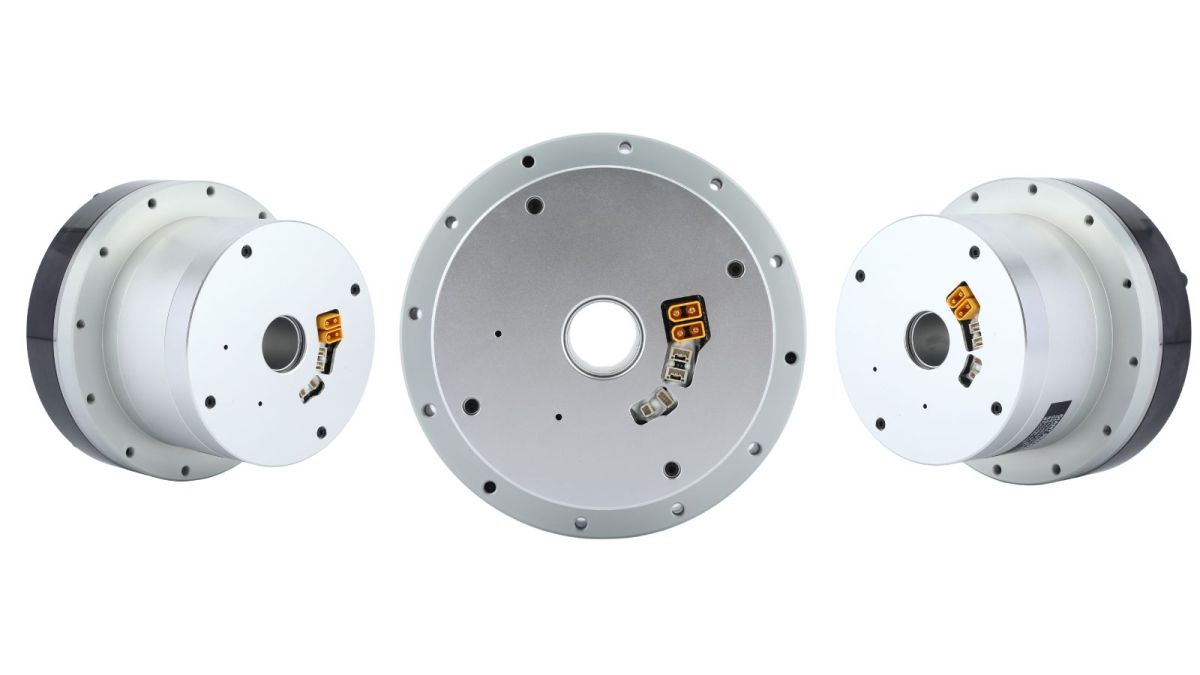
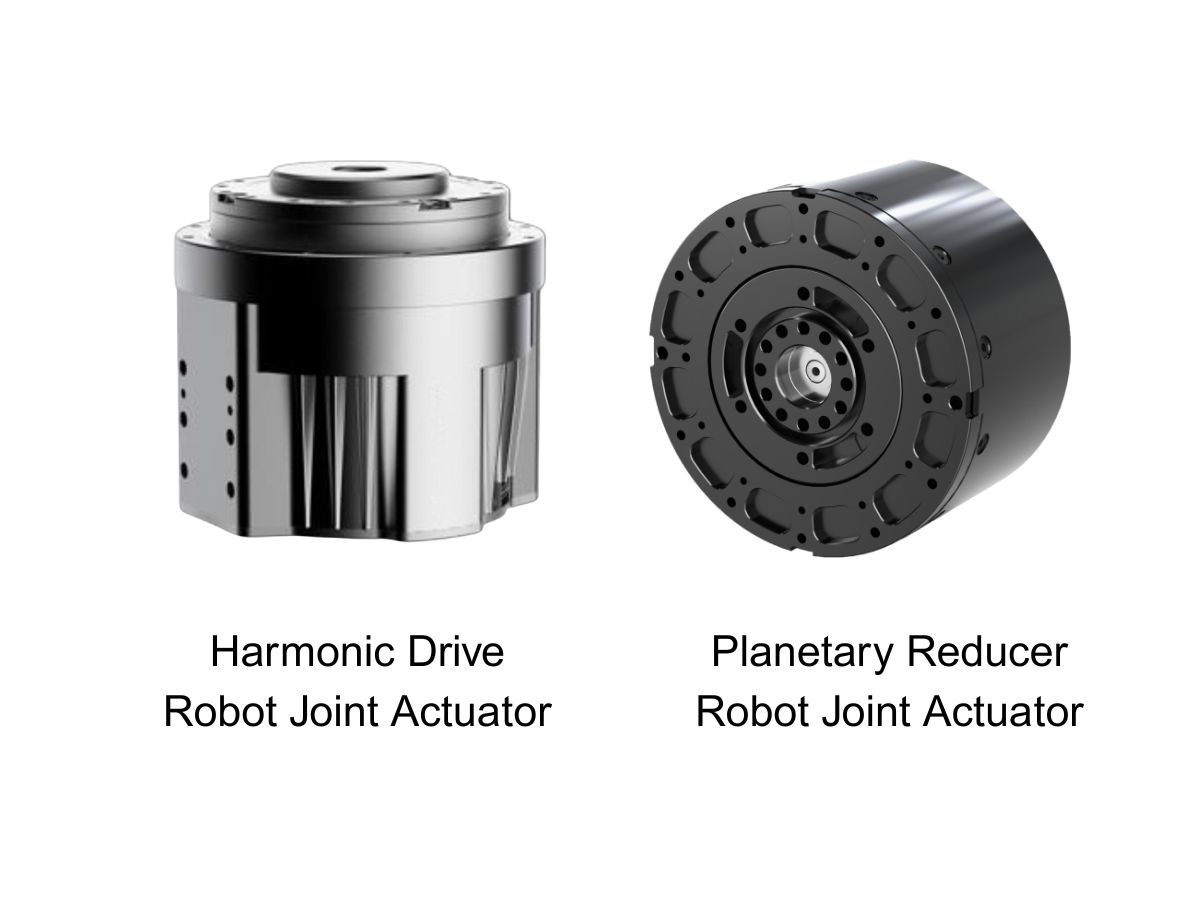
Крупногабаритный полый гармонический шарнирный привод может удовлетворить эти требования, сочетая большое центральное сквозное отверстие с компактной архитектурой привода и высокоточной гармонической передачей.
Полная конструкция обеспечивает дополнительное пространство для внутренней прокладки кабелей и датчиков, в то время как интегрированная конструкция привода может уменьшить количество отдельных компонентов, которые необходимо устанавливать в механизме поясницы.
Для применений в человекоподобных роботах также важны низкий люфт и высокая повторяемость. Во время поворотов, наклонов и скручиваний чрезмерный зазор в передаче может привести к ошибкам позиционирования и повлиять на согласованность позы робота.
Гармоническая передача, используемая внутри шарнирного привода, обеспечивает высокое передаточное число в компактном корпусе и широко применяется там, где требуется точное, контролируемое вращательное движение.
Ключевые параметры выбора гармонического привода для поясничного сустава
Выбор гармонического шарнирного привода для поясничного сустава человекоподобного робота не должен основываться только на номинальном крутящем моменте и передаточном числе.
Фактический выбор должен учитывать распределение массы робота, центр тяжести, профиль движения, полезную нагрузку, ускорение, внешние нагрузки, доступное монтажное пространство, требования к прокладке кабелей и ожидаемый рабочий цикл.
Для крупногабаритного гармонического шарнирного привода три параметра заслуживают особого внимания: размер полого вала, способность выдерживать динамический крутящий момент и передаточное число.
1. Приоритет размера полого вала для структурной интеграции
Первым шагом является определение требуемого диаметра полого вала.
Центральное отверстие должно обеспечивать достаточно места для силовых кабелей, кабелей связи, проводки датчиков и других внутренних трасс, сохраняя при этом достаточный конструкционный материал вокруг привода.
Если полый вал слишком мал, прокладка кабелей может стать затруднительной. Малые радиусы изгиба могут увеличить сложность сборки и создать дополнительную механическую нагрузку на кабели и разъемы.
Однако выбор максимально возможного отверстия также не обязательно является лучшим решением.
Доступное поперечное сечение конструкции вокруг полого отверстия влияет на механические характеристики привода. Увеличение диаметра отверстия может повлиять на жесткость корпуса, расположение подшипников, прочность конструкции и общие габариты.
Поэтому правильный подход заключается в том, чтобы сначала определить фактические требования к прокладке, а затем выбрать подходящий крупногабаритный гармонический шарнирный привод, который балансирует внутреннее пространство с механическими характеристиками.
Для поясничного сустава человекоподобного робота полый вал следует рассматривать как часть общей механической архитектуры, а не просто как размерную характеристику.
2. Обеспечение достаточного запаса по крутящему моменту для динамических нагрузок
Поясничный сустав является одним из основных несущих суставов человекоподобного робота.
Когда робот стоит, наклоняется, скручивается, ходит или меняет позу, привод поясницы может испытывать постоянно меняющийся крутящий момент. Динамические нагрузки также могут увеличиваться во время ускорения, замедления, внезапных изменений позы, внешних возмущений или контакта с окружающей средой.
По этой причине выбор привода только на основе статического крутящего момента может привести к недостаточной мощности во время фактической работы.
Требуемый крутящий момент следует оценивать на основе полного профиля движения, включая:
Масса робота и центр тяжести
Распределение массы верхней части тела
Полезная нагрузка
Плечо рычага поясничного сустава
Максимальное ускорение и замедление
Выходная скорость
Внешние силы
Повторяющееся двунаправленное движение
Динамические и переходные нагрузки
Требуемый срок службы
Фиксированный коэффициент запаса не следует рассматривать как универсальное правило для каждого человекоподобного робота.
Например, простой расчет статической нагрузки может значительно недооценить фактическую потребность в крутящем моменте во время динамического движения. Соответствующий запас по крутящему моменту должен поэтому определяться на основе реального спектра нагрузок, а затем проверяться на соответствие номинальному крутящему моменту, пиковому крутящему моменту, допустимым нагрузкам, усталостной прочности и ожидаемому сроку службы привода.
3. Согласование передаточного числа с требуемым движением
Поясничный сустав, как правило, не требует чрезвычайно высокой выходной скорости, характерной для некоторых других роботизированных механизмов. Вместо этого часто более важными являются плавное движение на низкой скорости, достаточный выходной крутящий момент, управляемость и точность позиционирования.
Подходящее передаточное число позволяет двигателю работать на оптимальной скорости, обеспечивая при этом требуемый выходной крутящий момент и снижая выходную скорость.
Однако более высокое передаточное число не всегда лучше.
Передаточное число следует оценивать совместно со скоростью двигателя, крутящим моментом двигателя, выходным крутящим моментом, инерцией, КПД, полосой пропускания системы управления и требуемым диапазоном движения поясничного сустава.
Например, чрезмерное передаточное число может увеличить отраженную инерцию и повлиять на динамическую реакцию привода, в то время как недостаточное передаточное число может потребовать более мощного двигателя для достижения требуемого выходного крутящего момента.
Таким образом, окончательный выбор должен рассматривать двигатель, гармоническую передачу, энкодер, контроллер и механическую нагрузку как единую интегрированную систему.
Две распространенные ошибки при выборе, которых следует избегать
Многие конструкции поясничных суставов сталкиваются с проблемами, потому что инженеры слишком сильно сосредотачиваются на одном параметре на раннем этапе проектирования.
Две распространенные ошибки: жертвование механическими характеристиками ради чрезмерного снижения веса и выбор привода только на основе статических характеристик.
1. Не жертвуйте жесткостью ради снижения веса
Легкая конструкция является важной задачей в человекоподобной робототехнике. Однако уменьшение размера привода только для минимизации веса может создать механические проблемы, если результирующая конструкция не обеспечивает достаточной жесткости.
Поясничный сустав является основной точкой структурной опоры. Недостаточная крутильная или структурная жесткость может привести к увеличению прогиба, вибрации и ошибкам позиционирования во время динамического движения.
Проблема может стать более значительной, когда робот многократно выполняет наклоны, скручивания и смену поз.
Длительная работа при нагрузках, превышающих предполагаемый рабочий диапазон, также может ускорить механический износ и повлиять на производительность передачи.
Поэтому целью не должен быть просто выбор самого маленького и легкого привода.
Инженеры должны балансировать между массой привода, внешним диаметром, осевой длиной, диаметром полого вала, номинальным и пиковым крутящим моментом, крутильной жесткостью, грузоподъемностью подшипников, точностью передачи и сроком службы.
Крупногабаритный гармонический шарнирный привод в конечном итоге должен выбираться в соответствии с полными механическими требованиями поясницы, а не только по весу.
2. Выбирайте для непрерывной динамической работы, а не только по статическим характеристикам
Поясничный сустав человекоподобного робота обычно подвергается повторяющимся двунаправленным движениям и постоянно меняющимся нагрузкам.
Во время ходьбы, наклонов, скручиваний и смены поз привод может испытывать знакопеременный крутящий момент, ускорение, замедление, радиальные нагрузки, осевые нагрузки и кратковременные удары.
Поэтому каталожных значений, полученных в статических или идеализированных условиях, недостаточно для окончательного выбора привода.
Инженеры должны оценить фактический рабочий цикл и спектр нагрузок, а затем проверить номинальный крутящий момент, пиковый крутящий момент, допустимые нагрузки, тепловые условия, крутильную жесткость, усталостную прочность и ожидаемый срок службы привода.
Это особенно важно, когда ожидается, что один и тот же привод будет непрерывно работать в течение большого количества циклов движения.
Гармонический шарнирный привод, разработанный для высоконагруженных роботизированных применений, может обеспечить более подходящую отправную точку, чем простая адаптация меньшего привода, изначально предназначенного для обычного роботизированного манипулятора.
Что делает крупногабаритный гармонический шарнирный модуль подходящим для человекоподобных роботов?
Поясничный сустав человекоподобного робота — это не просто двигатель, объединенный с передачей.
Полный сустав должен координировать механическую передачу, характеристики двигателя, датчики, управление, структурную поддержку и прокладку кабелей.
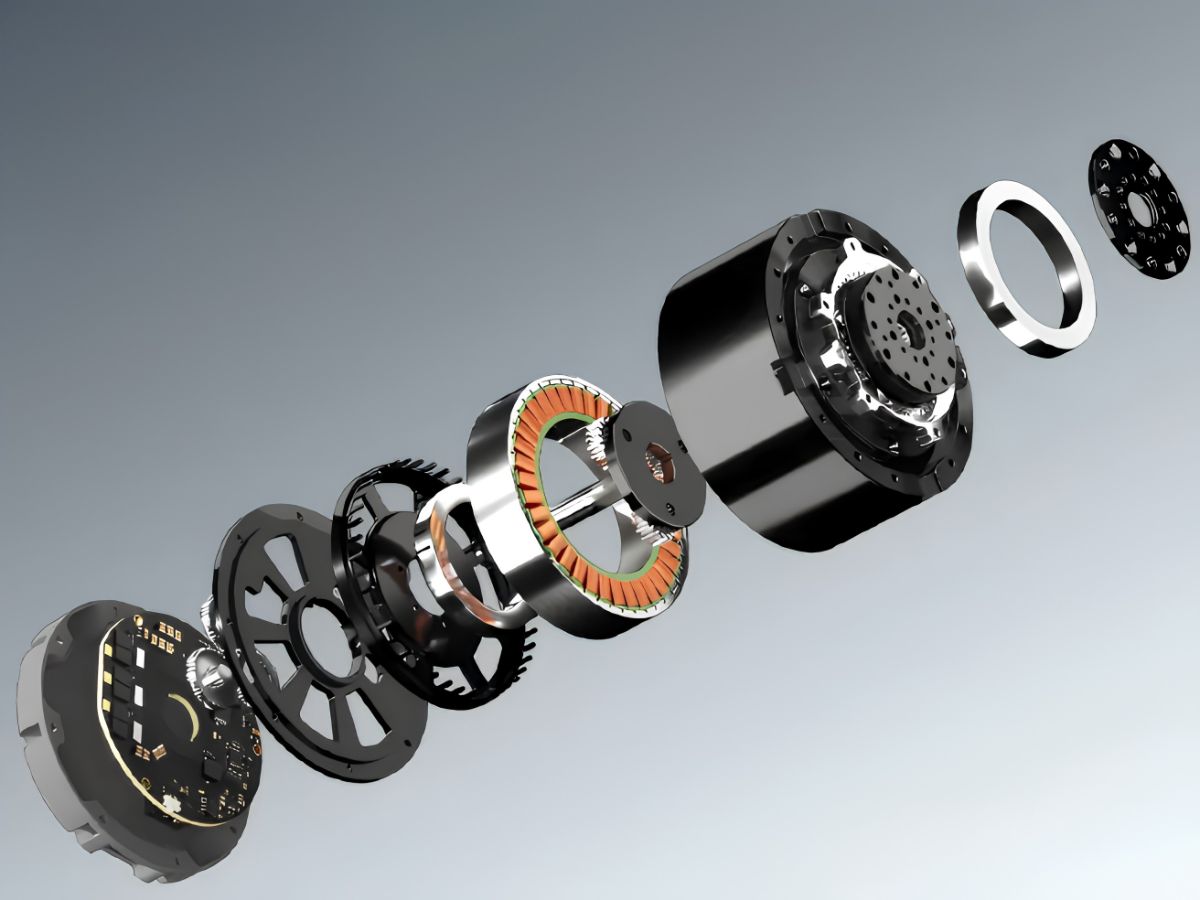
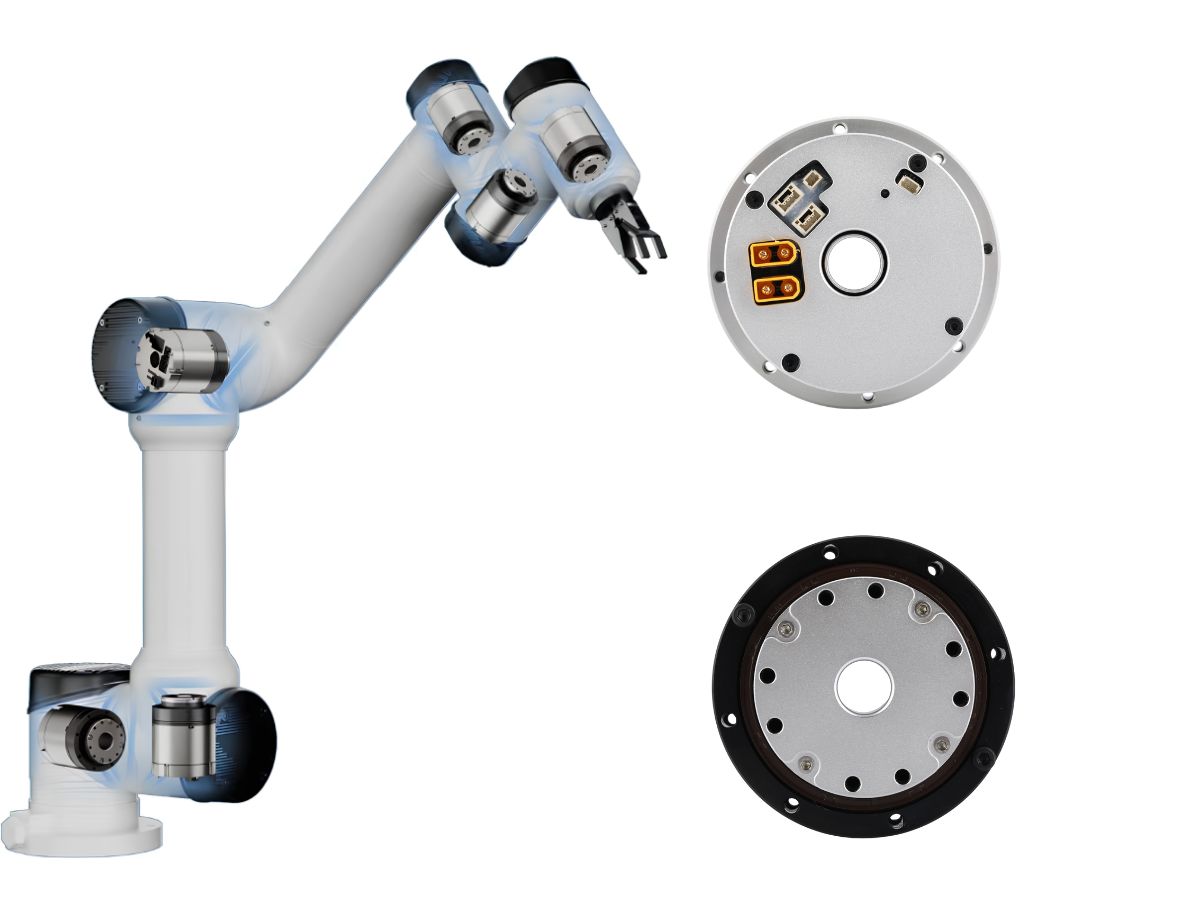
Гармонический шарнирный модуль может интегрировать несколько из этих функций в компактный механический блок.
Интегрированные компоненты передачи и движения
В зависимости от архитектуры привода, модуль может интегрировать двигатель, гармоническую передачу, энкодер, тормоз, драйвер и другие дополнительные компоненты.
Это уменьшает количество отдельных компонентов, которые необходимо спроектировать и собрать в роботе.
Полная архитектура для внутренней прокладки
Для крупногабаритного поясничного сустава полая конструкция добавляет еще одно важное интеграционное преимущество, создавая центральный канал для прокладки кабелей и соединений датчиков.
Это может упростить внутреннюю компоновку человекоподобного робота и потенциально уменьшить потребность в дополнительных внешних механизмах прокладки кабелей.
Результатом является не просто меньшая система передачи, а более интегрированная архитектура сустава.
Крупногабаритная полая конструкция для интеграции поясничного сустава человекоподобного робота
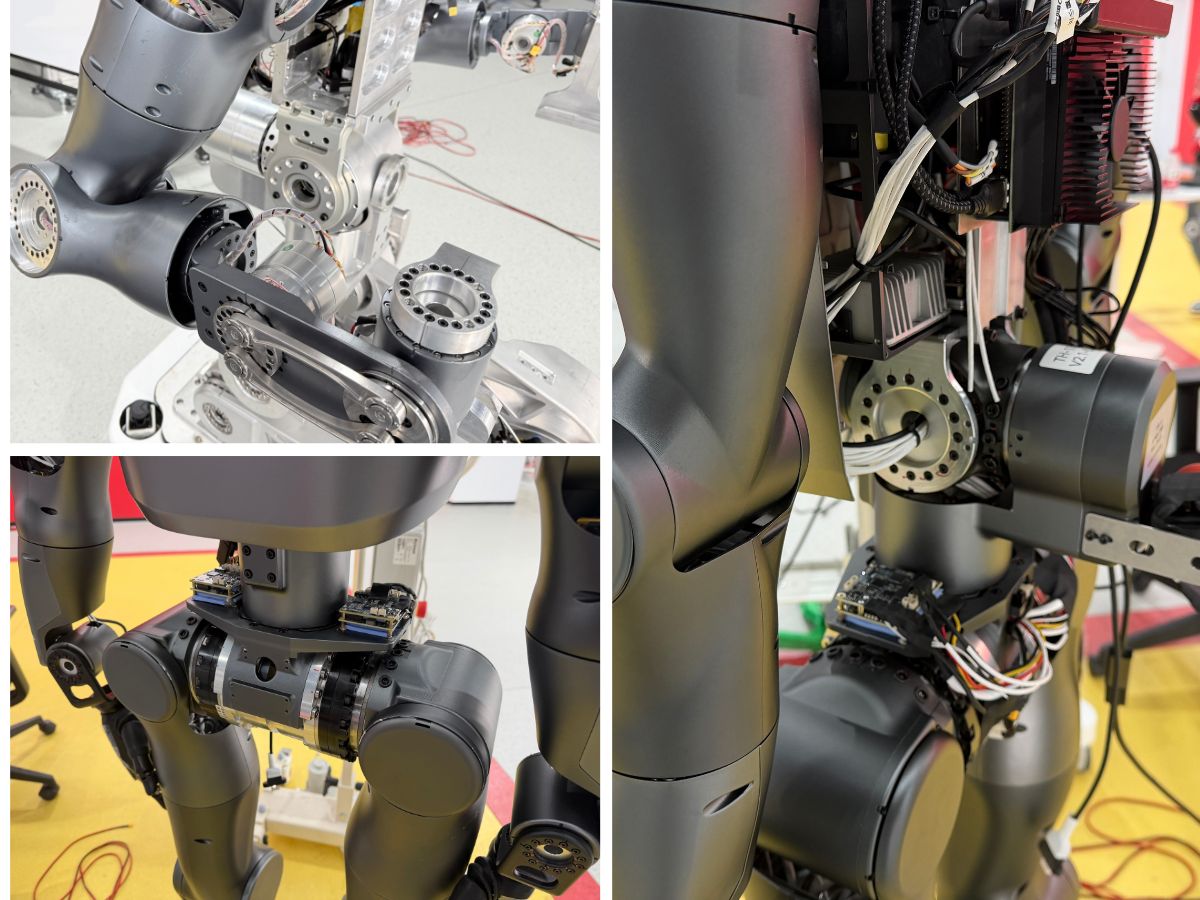
Поясница обычно расположена недалеко от центра корпуса человекоподобного робота, что делает ее важной зоной для внутренней механической и электрической интеграции.
Крупногабаритный полый гармонический шарнирный привод может позволить кабелям и проводке датчиков проходить через центр сустава вместо того, чтобы прокладывать их снаружи передачи.
Центральная прокладка кабелей
Центральное отверстие может упростить прокладку силовых и коммуникационных кабелей между верхней и нижней частями робота.
Уменьшение внешнего воздействия кабелей
Прокладка кабелей через центр привода может помочь уменьшить внешнее воздействие кабелей во время вращательного движения и улучшить общую интеграцию механизма поясницы.
Больше свободы для интеграции датчиков
Центральный канал для прокладки также может обеспечить дополнительную свободу при размещении датчиков и других внутренних компонентов.
Для человекоподобного робота эти преимущества становятся все более важными по мере того, как все больше датчиков, приводов и электроники управления интегрируется в ограниченный объем корпуса.
Поэтому требуемый полый вал должен быть определен на ранних этапах процесса механического проектирования, а не рассматриваться как запоздалая мысль.
От гармонической передачи к интегрированному шарнирному приводу
Сама передача является лишь одной частью сустава человекоподобного робота.
Полный шарнирный привод должен координировать работу гармонической передачи с двигателем, энкодером, тормозом, драйвером и системой управления.
Это особенно важно для поясницы, поскольку приводу может потребоваться реагировать на изменяющиеся нагрузки, сохраняя при этом точное позиционирование.
Интеграция двигателя и гармонической передачи
Двигатель и гармоническая передача должны выбираться как согласованная система для достижения требуемого крутящего момента, скорости, КПД и динамической реакции.
Энкодер и обратная связь по положению
Обратная связь по положению является еще одним важным соображением для поясничного сустава человекоподобного робота. Конфигурация энкодера должна выбираться в соответствии с требуемой точностью позиционирования, повторяемостью, архитектурой управления и требованиями безопасности.
Тормоз и интерфейс управления
В зависимости от архитектуры робота, сустав может требовать механического тормоза, интегрированного драйвера или коммуникационного интерфейса, такого как EtherCAT или CANopen.
Эти требования должны быть определены совместно с механическими характеристиками на этапе выбора привода.
Практическое резюме по выбору
Для поясничного сустава человекоподобного робота выбор крупногабаритного гармонического шарнирного привода является, по сути, инженерной задачей системного уровня.
Полый вал должен обеспечивать достаточное пространство для внутренней прокладки кабелей и датчиков без ущерба для структурных характеристик. Способность выдерживать крутящий момент должна оцениваться на основе полного спектра динамических нагрузок, а не только статического крутящего момента. Передаточное число должно быть согласовано с двигателем, профилем движения, требованиями управления и требуемыми выходными характеристиками.
Механическая жесткость и срок службы одинаково важны. Легкий привод, который не выдерживает фактический профиль динамической нагрузки, может создать более серьезные проблемы на уровне системы, чем немного более тяжелый привод с достаточной механической способностью.
Ключевую логику выбора можно резюмировать следующим образом:
Сначала структурная интеграция, затем проверка динамического крутящего момента, а жесткость и срок службы учитываются на протяжении всего процесса выбора.
Для человекоподобных роботов правильный гармонический шарнирный привод должен не просто соответствовать спецификации крутящего момента. Он должен обеспечивать подходящее сочетание пространства для прокладки в полом валу, компактных размеров, точности гармонической передачи, выходного крутящего момента, механической жесткости, возможностей датчиков и долгосрочной надежности.
Крупногабаритный гармонический шарнирный привод HONPINE для поясничных суставов человекоподобных роботов
Компания HONPINE разрабатывает гармонические шарнирные модули и приводы для роботизированных применений, где требуются компактная интеграция, точное движение и высокая плотность крутящего момента.
Для поясничных суставов человекоподобных роботов крупногабаритный гармонический шарнирный привод может быть сконфигурирован в соответствии с механическими и электрическими требованиями робота, включая пространство для прокладки в полом валу, выходной крутящий момент, передаточное число, конфигурацию энкодера, требования к тормозу и коммуникационный интерфейс.
Выбор правильного гармонического шарнирного модуля HONPINE
Окончательный выбор привода должен основываться на фактических параметрах робота, включая общую массу, распределение массы верхней части тела, центр тяжести, диапазон движения поясничного сустава, максимальное ускорение, полезную нагрузку, рабочий цикл, требуемый полый вал, условия работы двигателя и ожидаемый профиль крутящего момента.
Определив эти параметры, инженеры могут более точно определить подходящий размер и конфигурацию привода и оценить, обеспечивает ли выбранный гармонический шарнирный модуль достаточную способность по крутящему моменту, жесткость, производительность управления и срок службы для предполагаемого применения в человекоподобном роботе.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
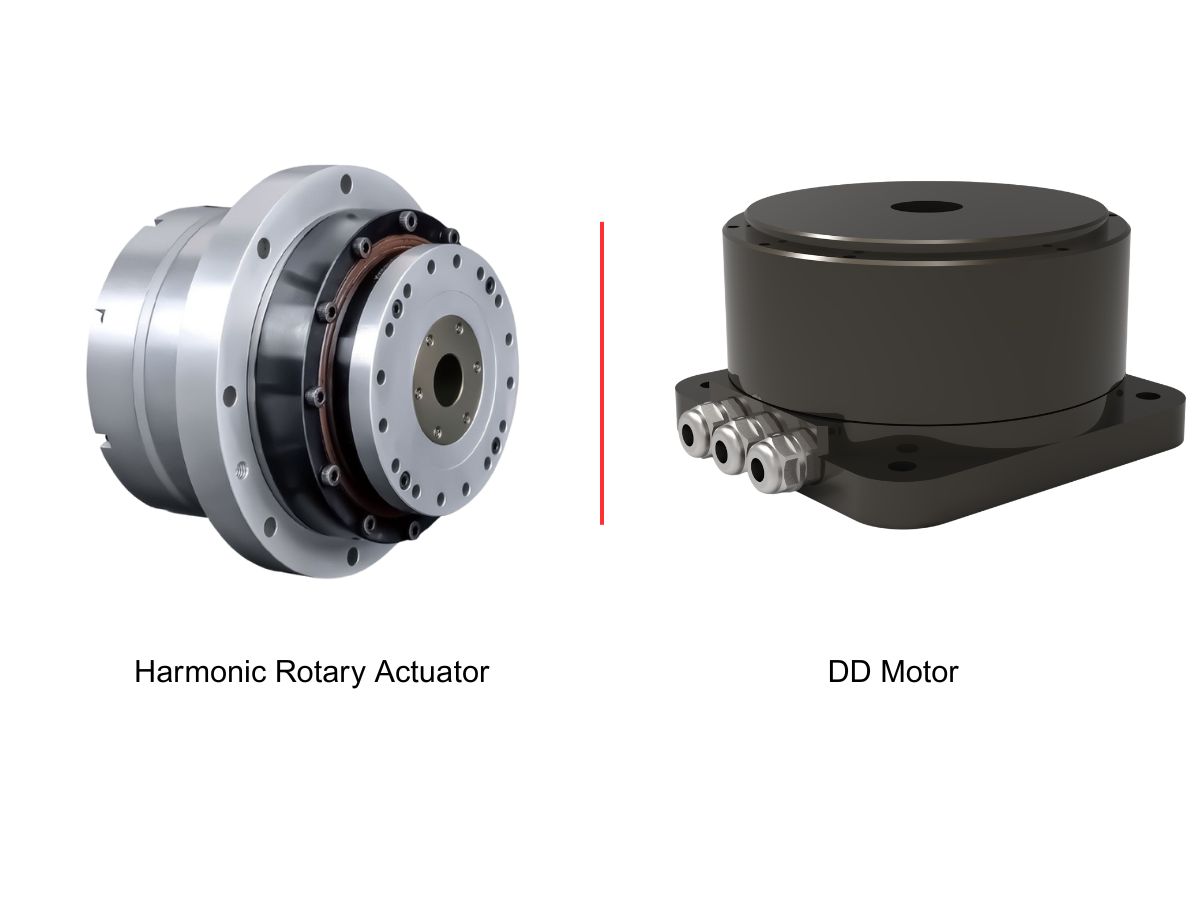
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
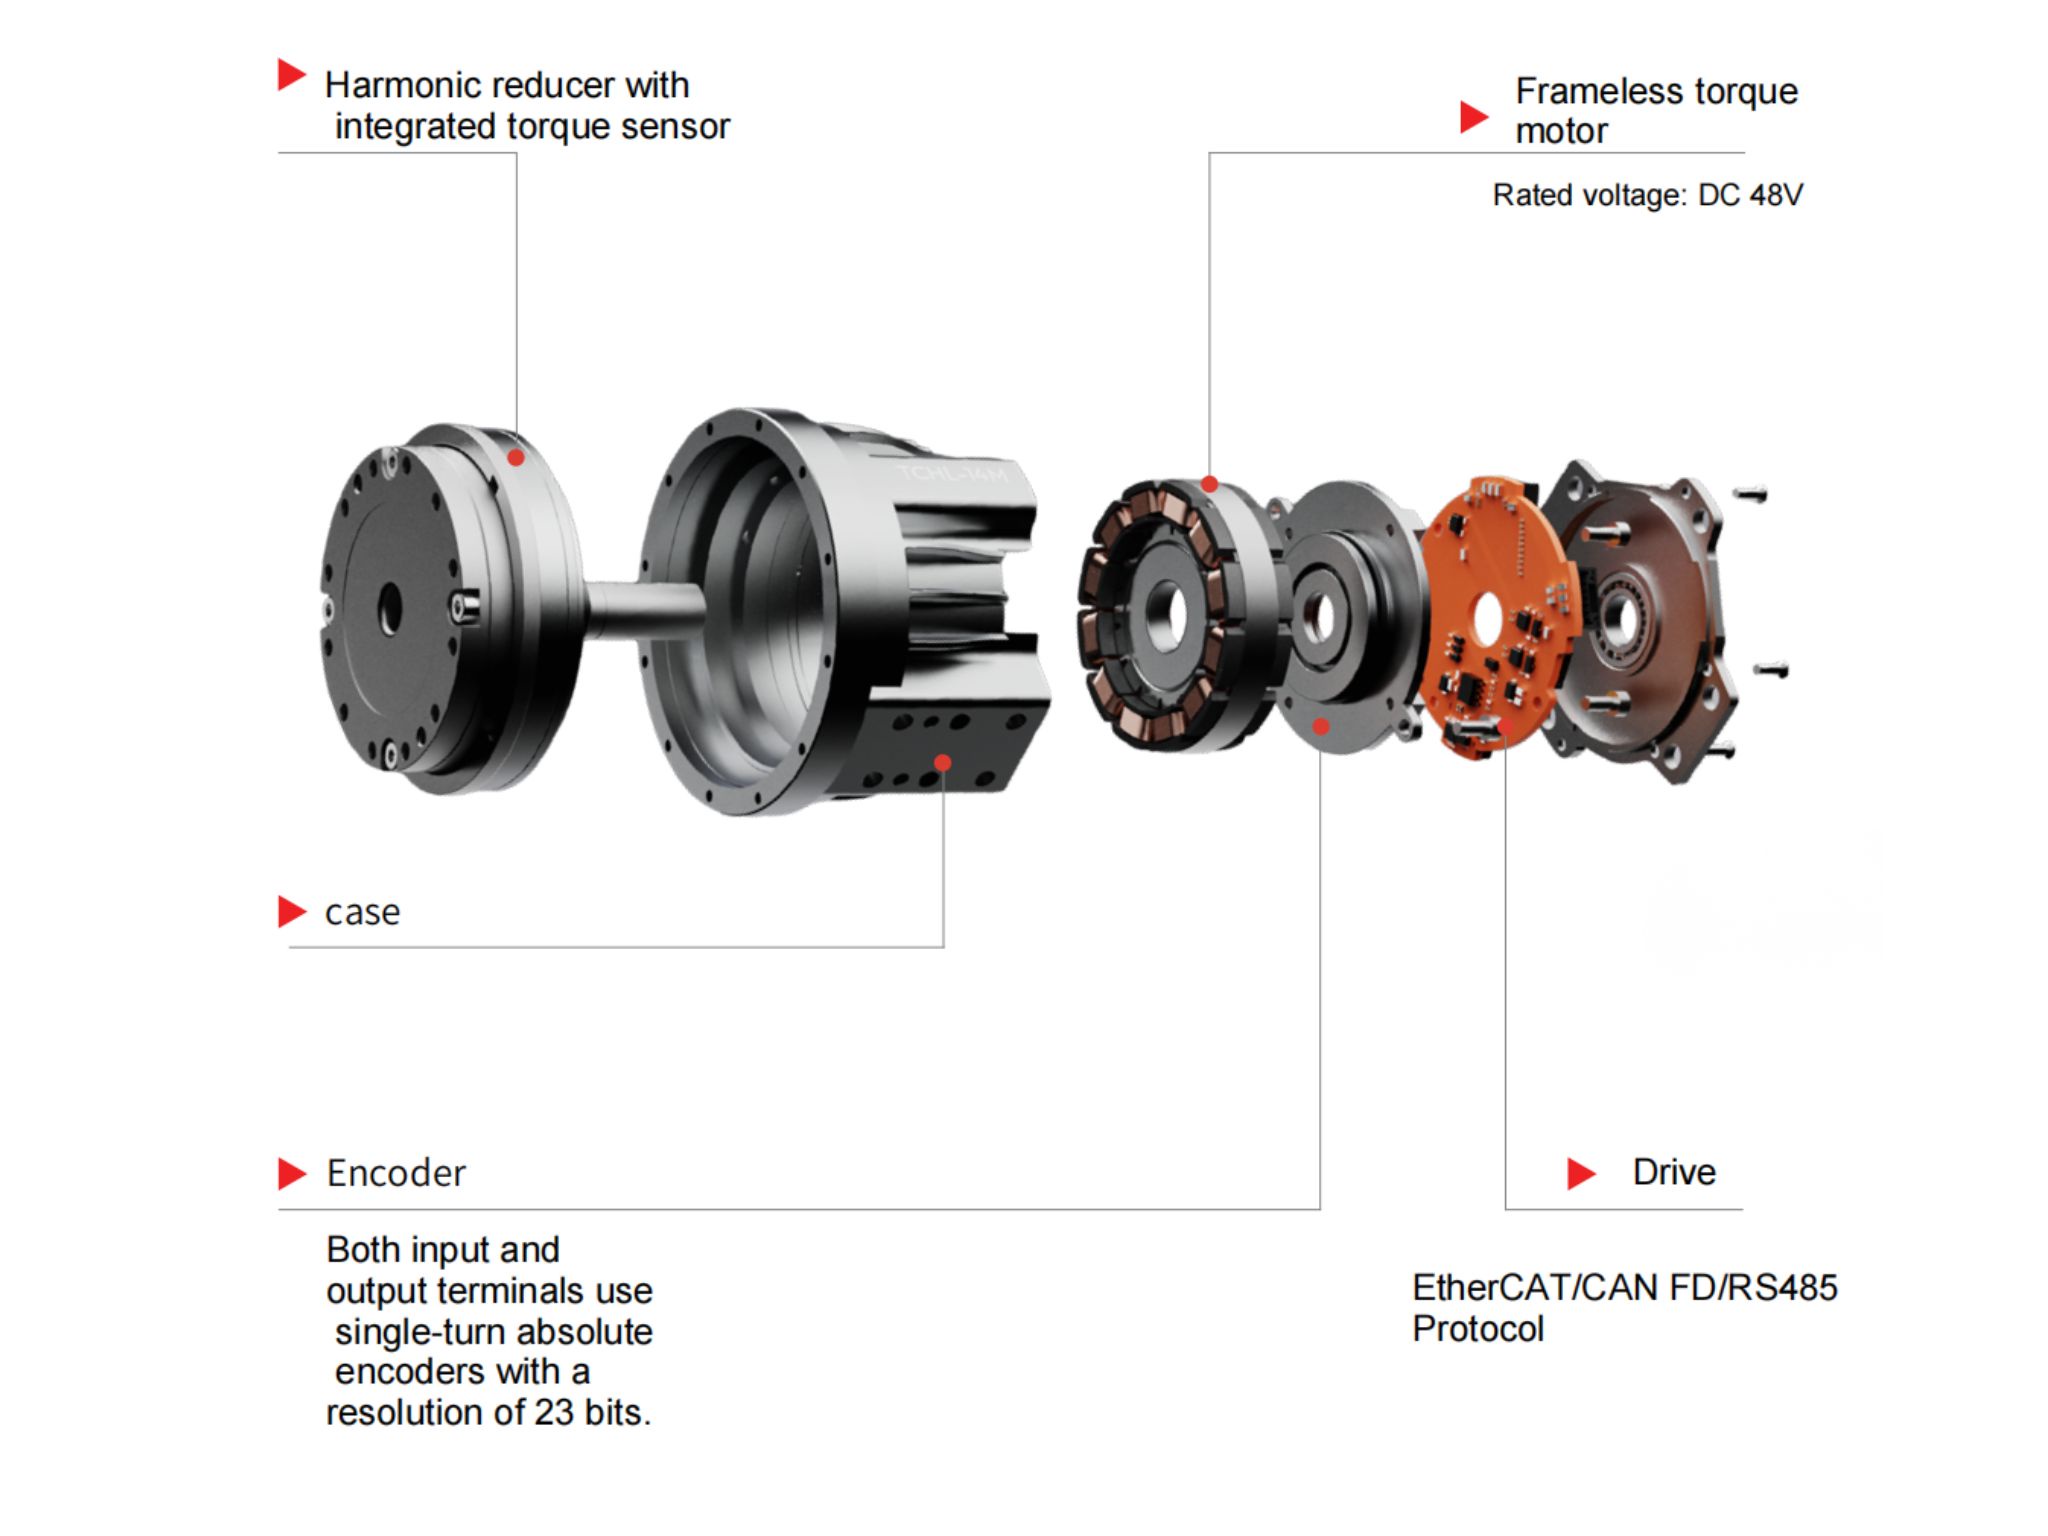
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
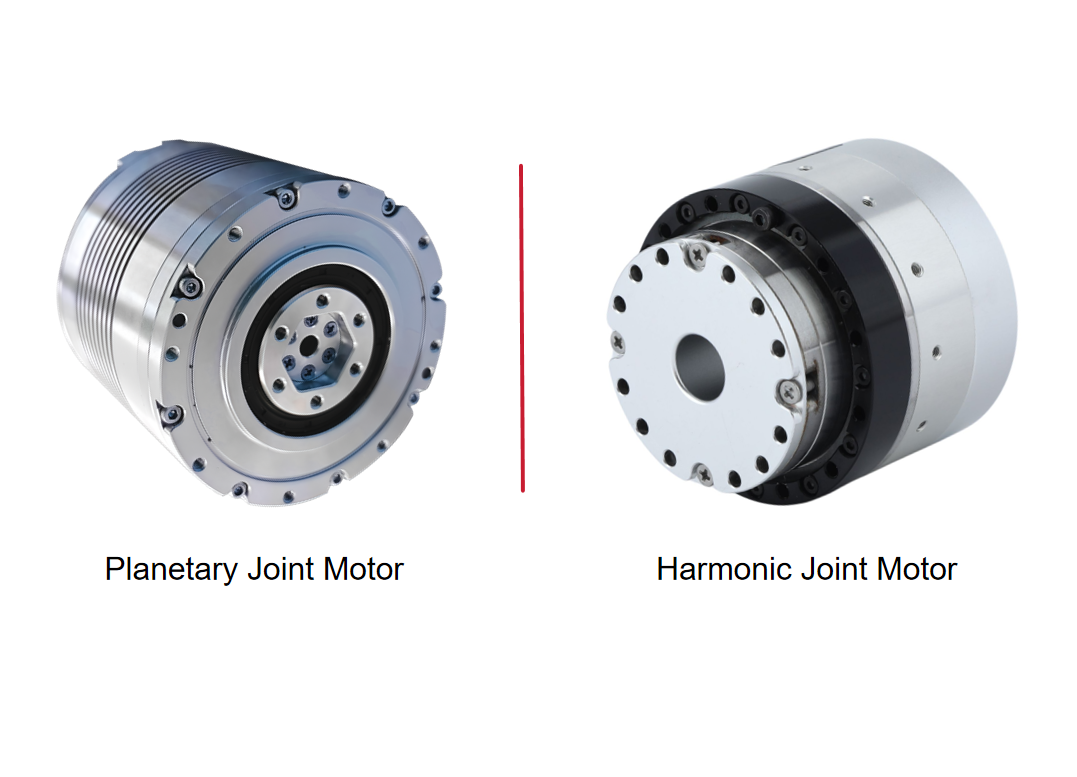
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.
 Nabtesco RV vs Harmonic Drive vs WITTENSTEIN: почему появляются безлюфтовые планетарные приводыNabtesco RV, Harmonic Drive и WITTENSTEIN разработали проверенные решения в области передач для робототехники, станкостроения, автоматизации и прецизионного управления движением. Однако в областях применения, требующих как позиционирования с точностью до угловых секунд, так и высокой механической жёсткости, могут проявляться различные компромиссы между люфтом, крутильной жёсткостью, нагрузочной способностью и точностью передачи. Это вызвало растущий интерес к безлюфтовому планетарному приводу, сочетающему жёсткость и плотность крутящего момента планетарной передачи с усовершенствованной компенсацией люфта. В этой статье мы сравниваем характеристики прецизионных планетарных редукторов Nabtesco RV, Harmonic Drive и WITTENSTEIN, а также рассматриваем, где безлюфтовый планетарный привод может стать альтернативным решением.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.