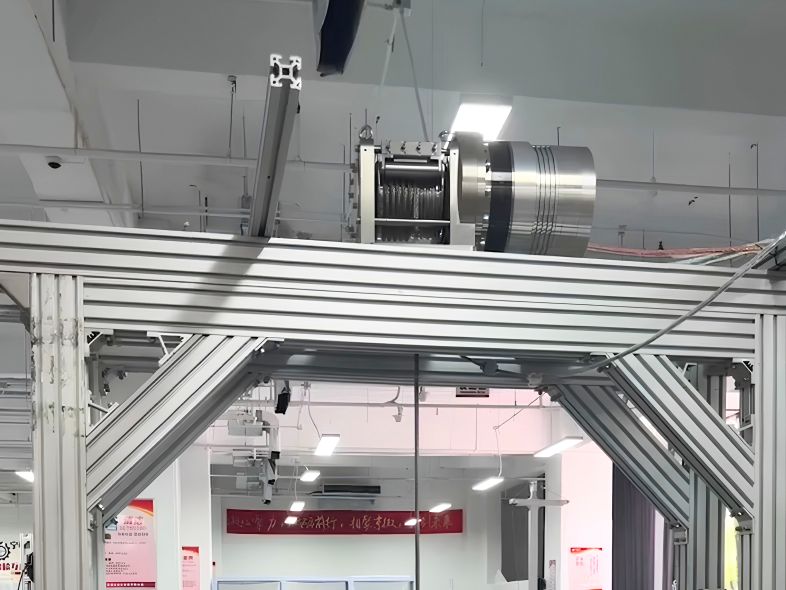
Современному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.