Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. Введение
Современное подъемное оборудование больше не предназначено лишь для перемещения груза с одной высоты на другую. По мере развития промышленной автоматизации, робототехники, обработки материалов и прецизионного машиностроения подъемные системы все чаще должны сочетать высокую грузоподъемность с точным позиционированием, компактной механической интеграцией, надежным управлением движением и долгосрочной стабильностью работы.
Это особенно важно, когда подъемный механизм работает в ограниченном монтажном пространстве или является частью более крупной автоматизированной системы. Роботизированная подъемная ось, подъемный модуль AGV или AMR, механизм позиционирования для полупроводникового оборудования, автоматизированная инспекционная платформа или специализированная лебедка могут нуждаться в многократном перемещении груза с сохранением точного позиционирования и стабильного движения при изменяющихся нагрузках.
Для таких применений система передачи становится столь же важной, как и сам двигатель. Harmonic Actuator, объединяющий гармонический редуктор с двигателем и, в зависимости от конфигурации, такие компоненты, как энкодеры, тормоза и сервоприводы, обеспечивает компактный подход к высокоточному управлению вращательным движением.
Хотя гармонические актуаторы широко ассоциируются с роботизированными шарнирами, их преимущества не ограничиваются робототехникой. Когда подъемный механизм приводится в действие через вращательную передачу, технология Harmonic Actuator также может стать практичным решением для подъемного оборудования и специализированных подъемных систем, которым требуются высокая плотность крутящего момента, малый люфт, высокая жесткость, точное позиционирование и компактная интеграция.
Почему подъемное оборудование переходит к более интегрированным системам движения?
Традиционное подъемное оборудование часто использует относительно простую архитектуру, состоящую из двигателя, редуктора, муфты, тормоза, энкодера и внешнего контроллера. Такая конфигурация может хорошо работать в обычных подъемных применениях, однако по мере того, как оборудование становится более компактным и автоматизированным, количество компонентов, необходимых для каждой оси движения, может стать важным фактором проектирования.
Для производителей оборудования каждый дополнительный механический интерфейс создает дополнительные требования к монтажу, выравниванию, подключению проводки, вводу в эксплуатацию и техническому обслуживанию. Двигатель и редуктор также необходимо тщательно согласовывать, а энкодер и тормоз должны быть интегрированы в общую архитектуру управления и безопасности.
Интегрированный Harmonic Actuator использует иной подход, объединяя компоненты передачи и управления движением в компактном модуле. В зависимости от конфигурации актуатора гармоническая передача, двигатель, энкодер, тормоз, сервопривод и коммуникационные интерфейсы могут быть интегрированы в одну систему.
Этот подход особенно привлекателен, когда подъемный механизм должен размещаться в ограниченном механическом контуре или когда производитель оборудования хочет стандартизировать архитектуру привода для нескольких моделей машин.
Цель состоит не просто в сокращении числа компонентов. Более важно то, что интегрированный актуатор может упростить механические, электрические интерфейсы и интерфейсы управления между приводной системой и подъемным механизмом, помогая производителям оборудования сократить работы по интеграции при сохранении точных характеристик движения.
Где Harmonic Actuator может использоваться в подъемном оборудовании?
Гармонические актуаторы наиболее ценны в подъемных применениях, где вращательное движение преобразуется в линейное перемещение или где подъем сочетается с позиционированием, вращением либо роботизированным движением.
Это делает их актуальными для вертикальных осей роботов, подъемных модулей AGV и AMR, полупроводникового оборудования, прецизионных систем контроля, медицинского позиционирующего оборудования, автоматизированных платформ и специализированных лебедочных механизмов.
Важное различие состоит в том, что Harmonic Actuator не обязательно является прямой заменой линейного актуатора или системы с шарико-винтовой передачей. Его основная функция — обеспечение управляемого вращательного выхода. Затем механическая система может преобразовать это вращательное движение в вертикальное перемещение с помощью винта, барабана, шкива, рычажного механизма, кулачка или другого передаточного механизма.
Таким образом, наибольшие возможности применения возникают, когда архитектура оборудования уже выигрывает от компактного, высокомоментного и прецизионного вращательного привода.
Harmonic Actuator для роботизированных подъемных осей
Роботизированные подъемные оси являются важным применением для компактных гармонических актуаторов. Промышленные роботы, коллаборативные роботы, мобильные манипуляторы и другие роботизированные системы могут использовать вертикальные механизмы для регулировки рабочей высоты робота или расширения его рабочей зоны.
В этих системах подъемный механизм часто должен многократно перемещаться между заданными положениями, поддерживая вес робота, оснастки или полезной нагрузки. Поэтому актуатор должен обеспечивать достаточный крутящий момент при сохранении точности позиционирования и структурной устойчивости.
Актуатор с гармонической передачей может сочетать высокое передаточное отношение с малым люфтом и высокой плотностью крутящего момента, позволяя приводной системе создавать значительный выходной крутящий момент в относительно компактном корпусе. В сочетании с обратной связью от энкодера он может обеспечивать замкнутое управление движением, необходимое для повторяемого вертикального позиционирования.
Для производителей роботизированного оборудования еще одним преимуществом является интеграция. Вместо проектирования полной приводной сборки на основе отдельного серводвигателя, гармонического редуктора, энкодера и тормоза интегрированный актуатор может служить стандартизированным модулем движения в роботизированной подъемной оси.
Harmonic Actuator для подъемных модулей AGV и AMR
Платформы AGV и AMR все чаще оснащаются подъемными механизмами для обработки паллет, перемещения материалов, автоматической стыковки и взаимодействия с конвейерами. Эти подъемные системы работают в особенно жестких условиях по пространству, поскольку актуатор должен делить ограниченное внутреннее пространство мобильного робота с аккумуляторами, контроллерами, датчиками, колесами и конструктивными компонентами.
Это делает плотность крутящего момента особенно важной.
Комбинация крупного двигателя и редуктора может обеспечить достаточный крутящий момент, но занимает ценное пространство и добавляет ненужный вес мобильной платформе. Компактный гармонический актуатор может обеспечить высокое передаточное отношение и высокий выходной крутящий момент, сохраняя при этом относительно небольшой механический габарит.
Малый люфт также может быть полезен, когда подъемный модуль должен выравнивать полезную нагрузку с другим оборудованием. Например, AGV может потребоваться поднять паллету на определенную высоту перед ее передачей на конвейер. Чем точнее подъемная система может контролировать свое положение, тем проще обеспечить повторяемую стыковку и передачу материалов.
По этой причине технологию гармонических актуаторов можно рассматривать для подъемных систем AGV и AMR, где компактные размеры, плотность крутящего момента, точность позиционирования и интегрированное управление важнее, чем простое максимальное увеличение скорости подъема.
Harmonic Actuator для полупроводникового подъемного и позиционирующего оборудования
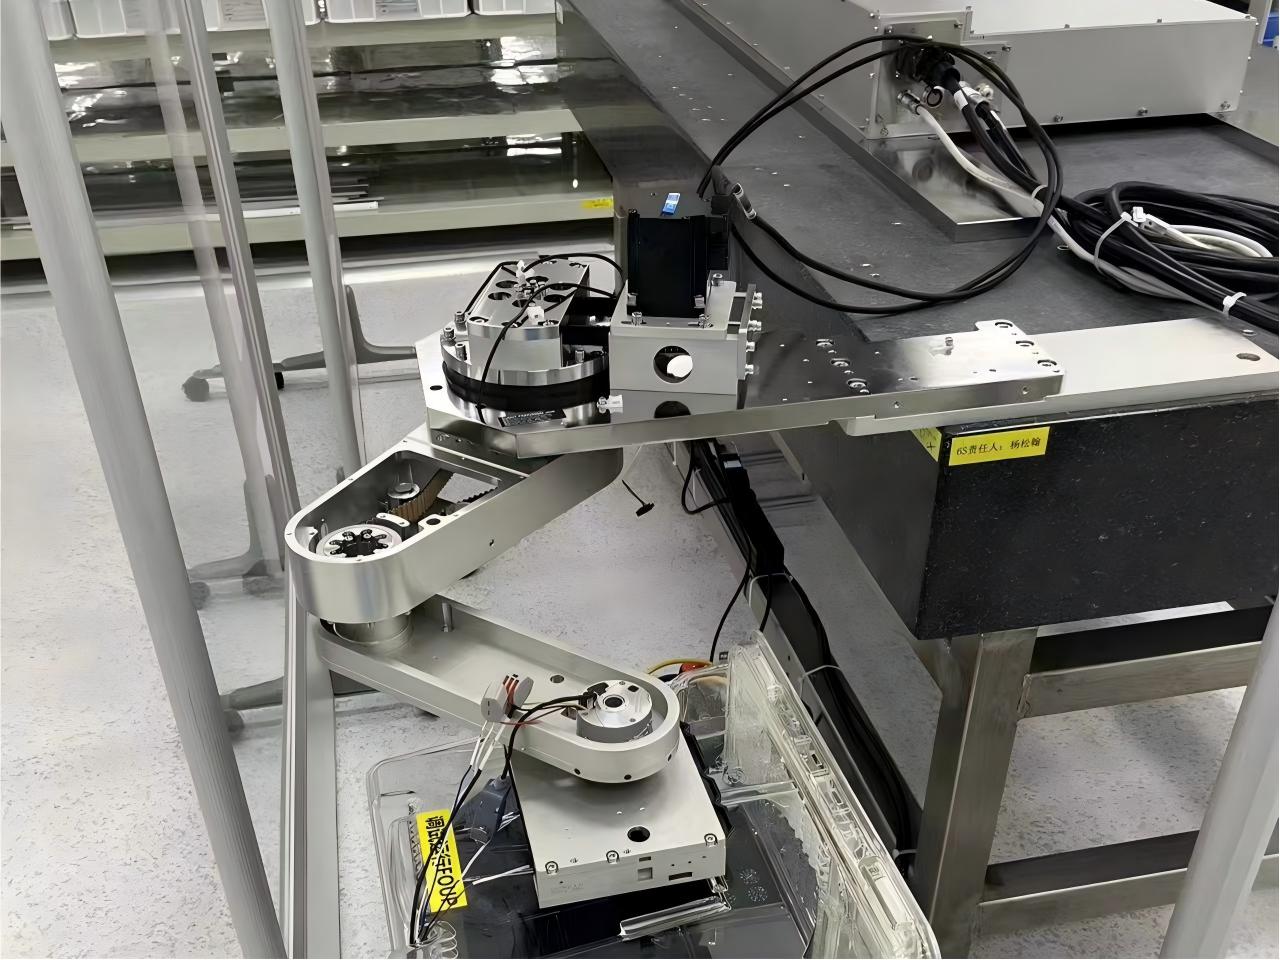
Оборудование для производства полупроводников предъявляет особенно высокие требования к компонентам движения. Оборудование для обработки пластин, контроля, выравнивания, позиционирования и технологических процессов может требовать исключительно стабильного и повторяемого движения при работе в жестко ограниченном механическом пространстве.
В этих применениях подъемный механизм может не иметь большого хода, но требуемая точность позиционирования может быть значительно выше, чем у обычного промышленного подъемного оборудования.
Гармонический актуатор может использоваться для привода вращательного механизма, создающего управляемое вертикальное перемещение, или для обеспечения комбинированной функции подъема и позиционирования. Характеристики малого люфта гармонической передачи помогают уменьшить механический зазор при изменении направления, а высокая жесткость передачи способствует стабильному движению под нагрузкой.
Компактная конструкция также может помочь проектировщикам оборудования оптимизировать доступное монтажное пространство вокруг других компонентов, таких как датчики, оптические системы, кабели и технологические модули.
Поэтому для производителей полупроводникового оборудования преимущество выходит за рамки передачи крутящего момента. Актуатор становится частью общей архитектуры прецизионного управления движением.
Harmonic Actuator для прецизионных систем подъема для контроля и позиционирования
Автоматизированное инспекционное оборудование часто требует вертикальной регулировки камер, оптических компонентов, датчиков, инспекционных головок, приспособлений или заготовок.
Хотя этим механизмам может не требоваться чрезвычайно большое подъемное усилие, они могут требовать очень точного и повторяемого позиционирования. Небольшая ошибка позиционирования может повлиять на результаты контроля, оптическое выравнивание или стабильность производственного процесса.
Когда механическая конструкция преобразует вращательное движение в вертикальное перемещение, гармонический актуатор может обеспечивать точный вращательный вход с малым люфтом и высокой повторяемостью.
Этот подход также может быть полезен, когда оборудованию требуются как регулировка высоты, так и вращательное позиционирование. Вместо использования полностью независимых приводных систем механическая архитектура может быть спроектирована на основе компактных вращательных актуаторов, обеспечивающих управляемое движение по нескольким осям.
Это особенно актуально для систем прецизионной автоматизации, где монтажное пространство, точность движения и системная интеграция являются тесно связанными требованиями к конструкции.
Практическое применение: Harmonic Actuator в лебедочной системе
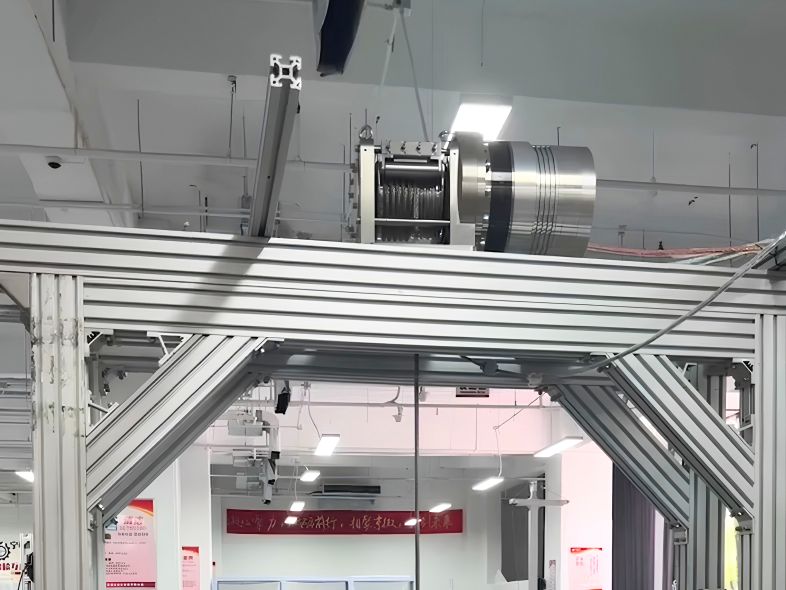
Применение гармонических актуаторов не ограничивается роботизированными шарнирами и прецизионной автоматизацией. HONPINE также применила технологию гармонического актуатора в лебедочной системе, продемонстрировав, как интегрированное решение с гармонической передачей может использоваться для специализированного подъемного оборудования и оборудования для работы с грузами.
В лебедочном механизме приводная система должна создавать достаточный выходной крутящий момент для вращения намоточного механизма при сохранении управляемого движения под нагрузкой. Двигатель, редукционный механизм, тормоз и компоненты обратной связи должны работать совместно для обеспечения стабильных характеристик подъема.
В данном применении гармонический актуатор используется для привода лебедочного механизма и управления его вращательным движением. Высокая редукционная способность гармонической передачи позволяет двигателю создавать требуемый выходной крутящий момент в компактной структуре трансмиссии, а передача с малым люфтом обеспечивает более точное и повторяемое управление движением.
Еще одним важным фактором является системная интеграция. По сравнению с традиционной архитектурой, использующей отдельные двигатель, редуктор, муфту, энкодер и другие компоненты, интегрированный гармонический актуатор может сократить количество механических интерфейсов и упростить общую структуру привода. Это может быть особенно полезно, когда лебедка или подъемный механизм имеют ограниченное монтажное пространство.
Применение в лебедке также демонстрирует важный момент для проектировщиков оборудования: гармонические актуаторы не ограничиваются роботизированными применениями. Их сочетание высокой плотности крутящего момента, малого люфта, компактной конструкции и точного вращательного движения также может быть ценным в специализированных механизмах подъема и обработки грузов.
Видео ниже показывает практическое применение гармонического актуатора HONPINE в лебедочной системе.
Применение Harmonic Actuator в лебедочном и подъемном оборудовании
Видео: Harmonic Actuator HONPINE, используемый в лебедочной системе
Почему высокая плотность крутящего момента важна в подъемном оборудовании?
Плотность крутящего момента становится особенно важной, когда подъемная система должна обеспечивать высокий выходной крутящий момент в ограниченном монтажном пространстве.
Простое увеличение размера двигателя не всегда является практичным решением. Более крупный двигатель увеличивает объем и вес приводной системы и может потребовать более крупной несущей конструкции. Для мобильного оборудования дополнительный вес также может увеличить энергопотребление и снизить общую эффективность системы.
Гармоническая передача использует высокое передаточное отношение для умножения крутящего момента двигателя в компактной трансмиссии. В сочетании с двигателем соответствующего размера полученный актуатор может обеспечивать высокий выходной крутящий момент относительно своих общих габаритов.
Это одна из причин, по которой гармонические актуаторы привлекательны для роботизированных подъемных осей, подъемных модулей AGV и AMR, компактных лебедок и других подъемных механизмов, где доступное пространство ограничено.
Преимущество конструкции становится еще более значимым, когда актуатор также должен включать энкодер, тормоз, драйвер или коммуникационный интерфейс. Интегрированный актуатор может обеспечивать эти функции без необходимости размещать каждый компонент в отдельном монтажном положении.
Почему малый люфт важен для подъема и позиционирования?
Люфт может не быть серьезной проблемой в базовом подъемном механизме, которому нужно лишь перемещать груз между двумя приблизительными положениями. Однако он становится значительно важнее, когда подъемная система является частью автоматизированного процесса позиционирования.
Рассмотрим подъемный механизм, который многократно выполняет следующую последовательность: подъем платформы, остановка в заданном положении, опускание и затем возврат в исходное положение. Каждое изменение направления создает вероятность того, что механический зазор в передаче повлияет на конечное положение.
Гармоническая передача с малым люфтом минимизирует этот механический зазор и помогает создать более предсказуемую взаимосвязь между заданным движением и фактическим выходным движением.
Это может быть особенно ценно для роботизированных подъемных осей, полупроводникового оборудования, инспекционных систем и автоматизированных платформ позиционирования, где повторяемость важнее простого выполнения хода подъема.
Высокая жесткость важна, когда актуатор воспринимает внешние нагрузки
Подъемное оборудование часто подвергает систему передачи воздействию не только чистого вращательного крутящего момента. В зависимости от механической конфигурации актуатор также может испытывать радиальные силы, осевые силы и опрокидывающие моменты.
Например, если подъемная платформа несет роботизированную руку или смещенную полезную нагрузку, расстояние между центром нагрузки и выходом актуатора может создавать значительный опрокидывающий момент.
В таких условиях жесткость и несущая способность актуатора становятся важными критериями выбора.
Гармонический актуатор высокой жесткости может помочь поддерживать стабильное выходное движение при внешней нагрузке. Однако проектировщикам оборудования не следует оценивать жесткость только по спецификации редуктора. Необходимо учитывать всю механическую систему, включая выходной подшипник, монтажную конструкцию, положение нагрузки и опорный механизм.
Это особенно важно для роботизированных подъемных систем большой грузоподъемности и прецизионных подъемных платформ.
Интегрированный Harmonic Actuator и традиционные двигатель с редуктором
Традиционная архитектура прецизионной подъемной оси часто состоит из серводвигателя, гармонического редуктора, энкодера, тормоза, муфты и внешнего сервопривода. Каждый компонент должен быть выбран и интегрирован в систему, а механические интерфейсы между этими компонентами могут влиять на точность монтажа и время сборки.
Интегрированный Harmonic Actuator объединяет несколько этих функций в одном модуле. Это может сократить количество интерфейсов между приводом и машиной, одновременно упрощая подключение, сборку и ввод в эксплуатацию.
Поэтому для производителей оборудования реальное преимущество заключается не просто в сокращении компонентов. Оно состоит в возможности рассматривать приводную систему как стандартизированный модуль управления движением, а не проектировать каждую подъемную ось из отдельных компонентов.
Это может быть особенно ценно для производителей, разрабатывающих несколько конфигураций машин или роботизированных платформ, использующих сходные архитектуры движения.
Harmonic Actuator и шарико-винтовая передача для подъемных применений
Harmonic Actuator и актуатор с шарико-винтовой передачей не следует считать прямыми заменами друг друга в каждом подъемном применении, поскольку они выполняют разные основные функции.
Шарико-винтовая передача специально предназначена для преобразования вращательного движения в линейное и поэтому является естественным выбором для традиционных линейных подъемных осей. Она особенно подходит, когда машине требуется большой линейный ход и механическая архитектура уже основана на оси с винтовым приводом.
Harmonic Actuator более привлекателен, когда системе требуется высокоточный вращательный привод, который может преобразовываться в линейное движение через барабан, винт, шкив, рычажный механизм, кулачок или другой механизм. Он становится особенно интересным, когда применению также требуются высокая плотность крутящего момента, малый люфт, высокая жесткость, компактная интеграция или сочетание подъемного и вращательного движения.
Таким образом, правильный вопрос для производителя оборудования заключается не просто в том: «Какой актуатор лучше?», а в следующем:
Какая архитектура передачи наилучшим образом соответствует нагрузке, профилю движения, монтажному пространству, требованиям к позиционированию и архитектуре управления подъемной системы?
Как выбрать Harmonic Actuator для подъемного оборудования?
Выбор гармонического актуатора для подъемного оборудования требует большего, чем сопоставление номинального крутящего момента с нагрузкой.
Первым шагом является расчет фактического выходного крутящего момента, требуемого механизмом. Следует учитывать вес груза, плечо рычага, ускорение, трение, механический КПД, внешние силы и коэффициенты запаса. Для механизмов со смещенными нагрузками также следует учитывать возникающие радиальные силы и опрокидывающие моменты.
Затем передаточное отношение следует выбирать в соответствии с требуемыми выходной скоростью и крутящим моментом, а не просто выбирать наивысшее доступное отношение. Более высокое передаточное отношение может увеличить умножение крутящего момента и снизить выходную скорость, но оптимальное отношение все равно должно соответствовать рабочему диапазону двигателя и динамическим требованиям подъемной системы.
Люфт и крутильную жесткость следует оценивать в соответствии с требуемыми характеристиками позиционирования. Система, которая часто меняет направление или выполняет прецизионное позиционирование, как правило, получит больше преимуществ от малого люфта, чем простой подъемный механизм с ограниченными требованиями к позиционированию.
Конфигурация энкодера является еще одним важным фактором для подъемных систем с замкнутым контуром. В зависимости от архитектуры управления одного энкодера может быть достаточно, тогда как применения, требующие более детальной обратной связи со стороны двигателя и выходной стороны, могут выиграть от конфигурации с двумя энкодерами.
Для вертикальных нагрузок конфигурация тормоза также заслуживает особого внимания. Тормоз следует выбирать в соответствии с фактическими требованиями машины к удержанию нагрузки и безопасности, а не рассматривать его просто как еще одну спецификацию актуатора.
Наконец, перед окончательным выбором актуатора необходимо учитывать рабочий цикл, рабочую температуру, ожидаемый срок службы, ориентацию установки, условия окружающей среды и коммуникационный интерфейс.
Почему производители оборудования выбирают более интегрированные актуаторы?
Растущее применение интегрированных актуаторов тесно связано с изменением приоритетов производителей оборудования.
Производители машин испытывают давление в отношении уменьшения габаритов оборудования при одновременном повышении автоматизации, точности и функциональности. В то же время сокращение времени сборки и упрощение технического обслуживания стали важными факторами контроля производственных затрат.
Интегрированный гармонический актуатор может одновременно решать несколько этих задач.
Вместо интеграции двигателя, редуктора, энкодера, тормоза и драйвера как отдельных компонентов производитель оборудования может работать с заранее спроектированным модулем актуатора. Это сокращает количество механических интерфейсов и может сделать конструкцию оси движения более стандартизированной.
Для производителей, выпускающих несколько платформ оборудования, этот модульный подход также может упростить инженерные изменения и управление запасными частями.
Эта тенденция особенно заметна в робототехнике, мобильных роботах, полупроводниковом оборудовании, прецизионной автоматизации и других отраслях, где компактные системы движения становятся все более важными.
Harmonic Actuator для подъемных и роботизированных систем нового поколения
Будущее подъемного оборудования тесно связано с развитием интеллектуальных и автоматизированных машин.
Современный подъемный механизм может больше не работать как изолированная вертикальная ось. Он может стать частью роботизированной системы, в которой высота, положение, сила и движение должны быть скоординированы с другими осями.
Мобильному роботу может потребоваться поднимать полезную нагрузку, точно выравнивая ее с другой машиной. Роботизированному манипулятору может потребоваться регулировать высоту, сохраняя положение конечного эффектора. Полупроводниковая система может нуждаться в сочетании вертикального перемещения с высокоточным вращательным позиционированием.
Эти применения предъявляют более высокие требования к приводной системе.
Актуатор должен обеспечивать достаточный крутящий момент, а также точность, жесткость, обратную связь, компактность и надежную связь в доступном механическом пространстве.
Именно здесь технология интегрированного гармонического актуатора может обеспечить существенное преимущество.
Заключение
Гармонические актуаторы не предназначены для замены каждого типа подъемного актуатора. Их наибольшая ценность проявляется, когда подъемной системе также требуются высокая плотность крутящего момента, малый люфт, высокая точность позиционирования, высокая жесткость, компактная установка и интегрированное управление движением.
Для роботизированных подъемных осей, подъемных модулей AGV и AMR, полупроводникового оборудования, прецизионных систем позиционирования, автоматизированного инспекционного оборудования и специализированных лебедочных систем гармонический актуатор может обеспечить компактный и высокоинтегрированный подход к управлению вращательным движением.
Практическое применение в лебедке демонстрирует, что технология гармонического актуатора может выходить за пределы традиционных роботизированных шарниров и применяться в специализированном подъемном оборудовании и оборудовании для обработки грузов. Когда механическая архитектура выигрывает от передачи с вращательным приводом, высоких передаточных отношений, точного позиционирования и компактной интеграции, гармонический актуатор может стать эффективной альтернативой традиционной конфигурации двигателя и редуктора.
Для производителей оборудования наиболее важным фактором является не просто способность Harmonic Actuator обеспечить достаточный крутящий момент. Более важный вопрос заключается в том, соответствуют ли его плотность крутящего момента, люфт, жесткость, уровень интеграции, конфигурация обратной связи и механическая архитектура фактическим требованиям подъемной системы.
Когда эти факторы согласованы, интегрированный Harmonic Actuator может помочь производителям оборудования создавать подъемные системы, которые являются более компактными, легче интегрируются, более точными и лучше подходят для автоматизированного оборудования нового поколения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
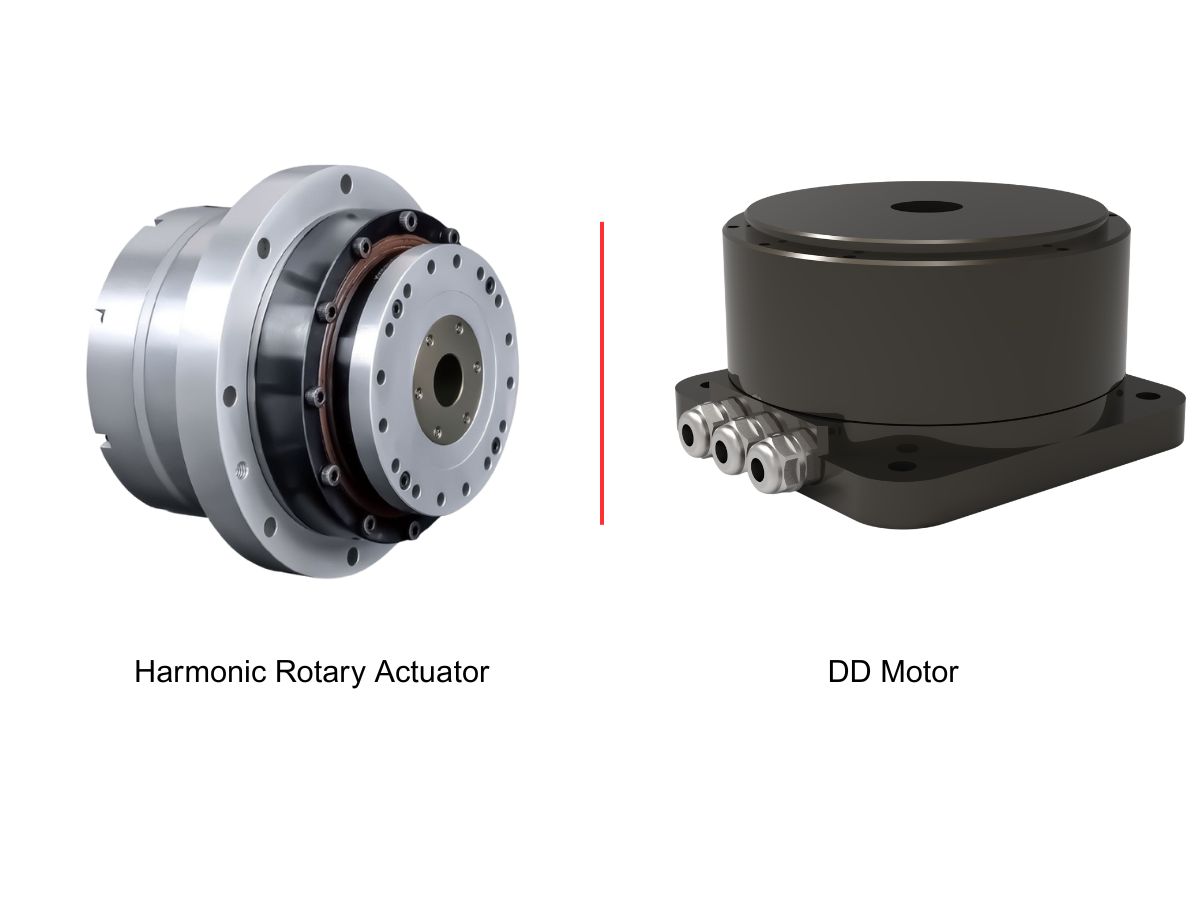
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
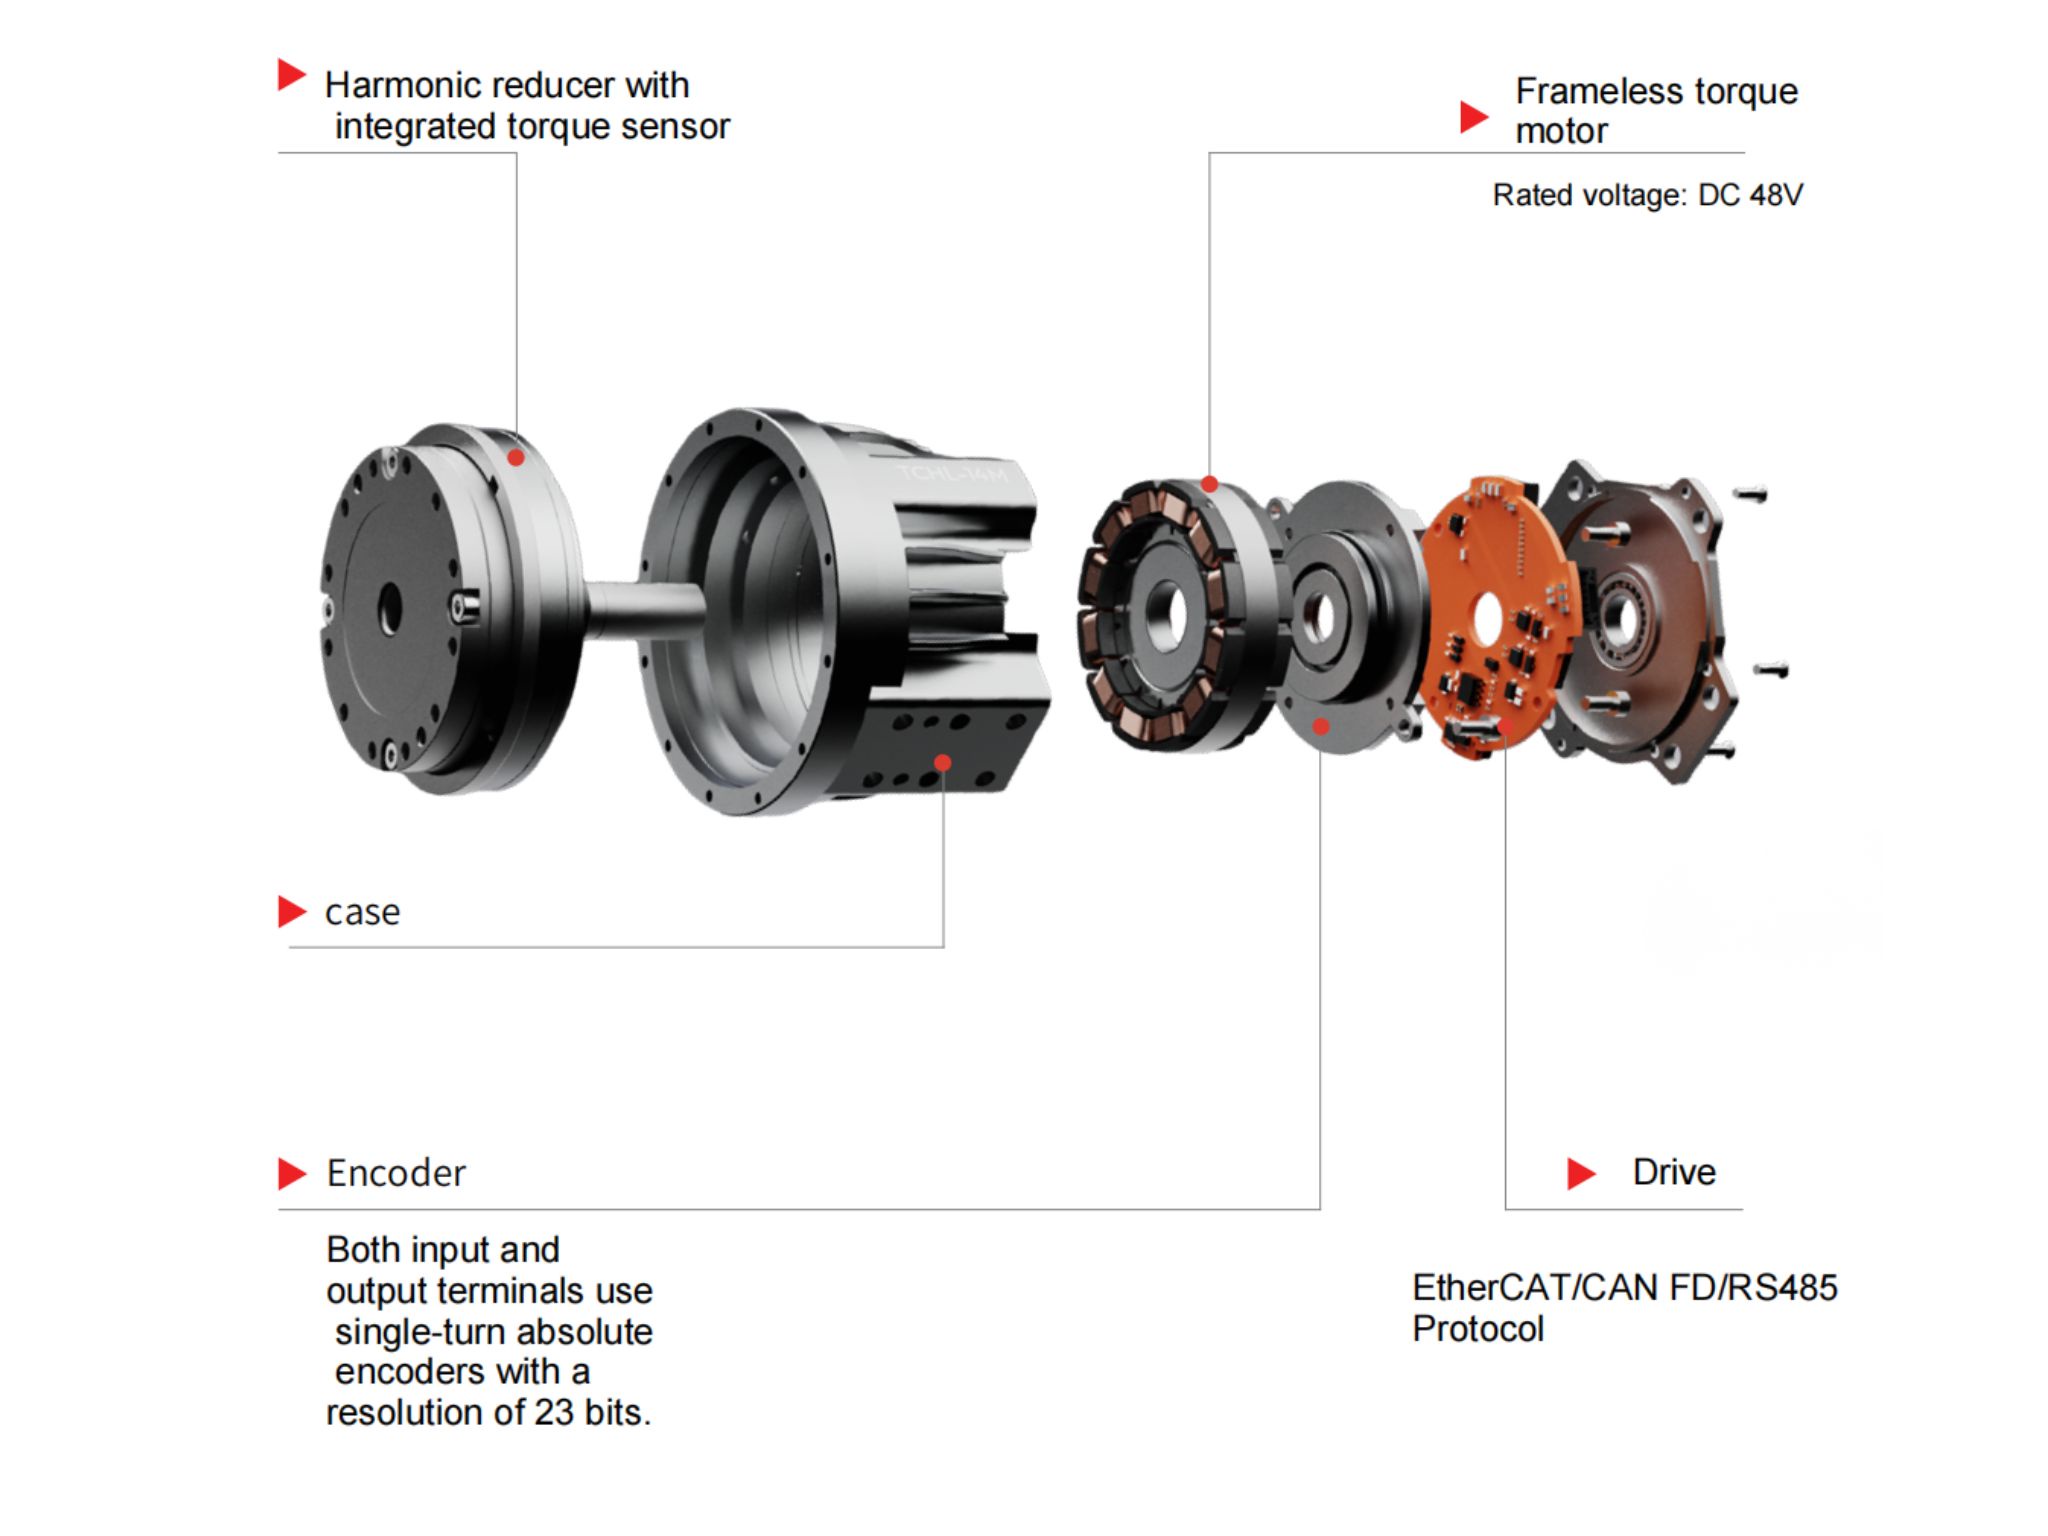
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
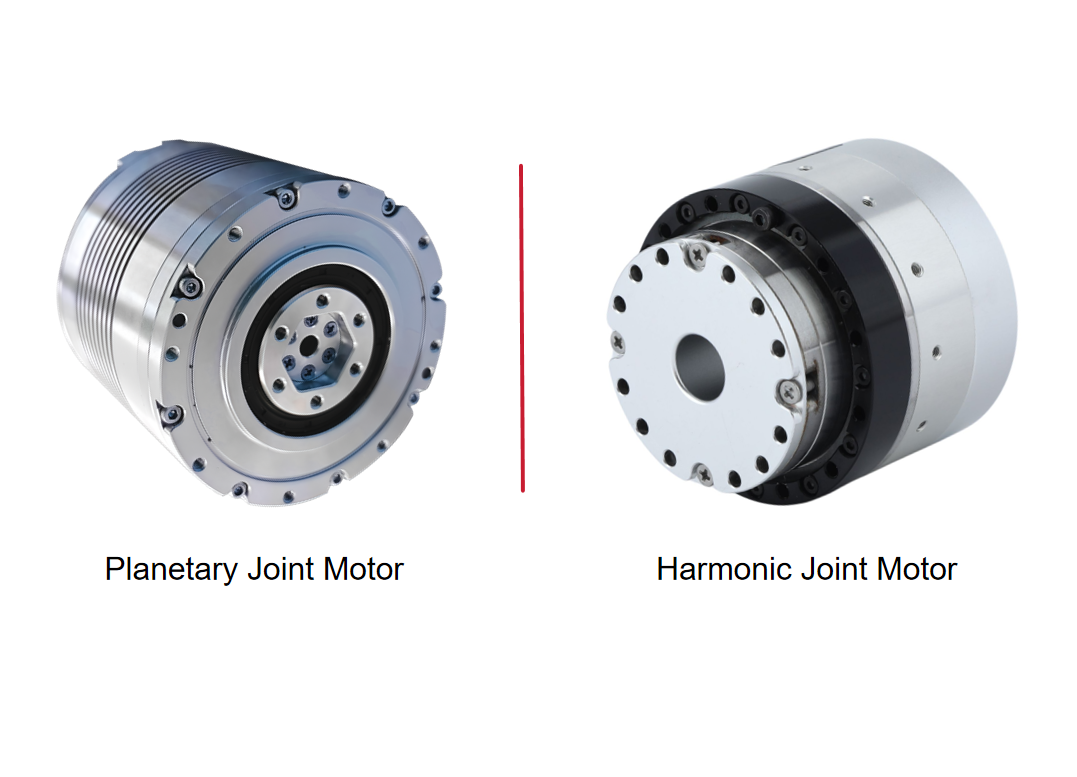
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.
 Гармонический поворотный привод для поворотной оси станка с ЧПУ: высокоточное решение для гравировальных станковУзнайте, как гармонические поворотные приводы повышают эффективность поворотной оси станков с ЧПУ для 4-осевых и 5-осевых гравировальных станков благодаря точному позиционированию, низкому люфту, высокой жёсткости и компактной интеграции.
 12 советов по выбору подходящего привода для поворотного стола с ЧПУ: волновой редуктор, волновой поворотный актуатор, двигатель DD и планетарный редукторУзнайте, как выбрать подходящий привод поворотного стола с ЧПУ с учетом точности, люфта, крутящего момента, скорости, жесткости, термической стабильности и интеграции. Сравните волновые редукторы, волновые поворотные приводы, двигатели DD, редукторы RV и планетарные редукторы.
 Миниатюрный гармонический редуктор для небольших роботизированных манипуляторов и настольных 6-осевых роботов
 Применение инспекционных роботов: почему гармонические мотор-редукторы являются предпочтительным решением для приводных систем?Инспекционные роботы стали незаменимыми в современных отраслях промышленности, помогая компаниям автоматизировать проверку оборудования, повышать безопасность работников и собирать высококачественные эксплуатационные данные. От производственных предприятий и электростанций до объектов нефтегазовой отрасли, складов, железных дорог и умных городов — автономные инспекционные роботы меняют подходы к техническому обслуживанию и управлению активами.
Каждое движение инспекционного робота — от поворота тепловизионной камеры до позиционирования LiDAR-сканера или управления инспекционным манипулятором — зависит от точности его системы привода. Гармонические редукторные двигатели HONPINE сочетают практически нулевой люфт, компактные размеры, высокую удельную плотность крутящего момента и исключительную точность позиционирования, что делает их идеальным решением для инспекционных роботов нового поколения.