Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
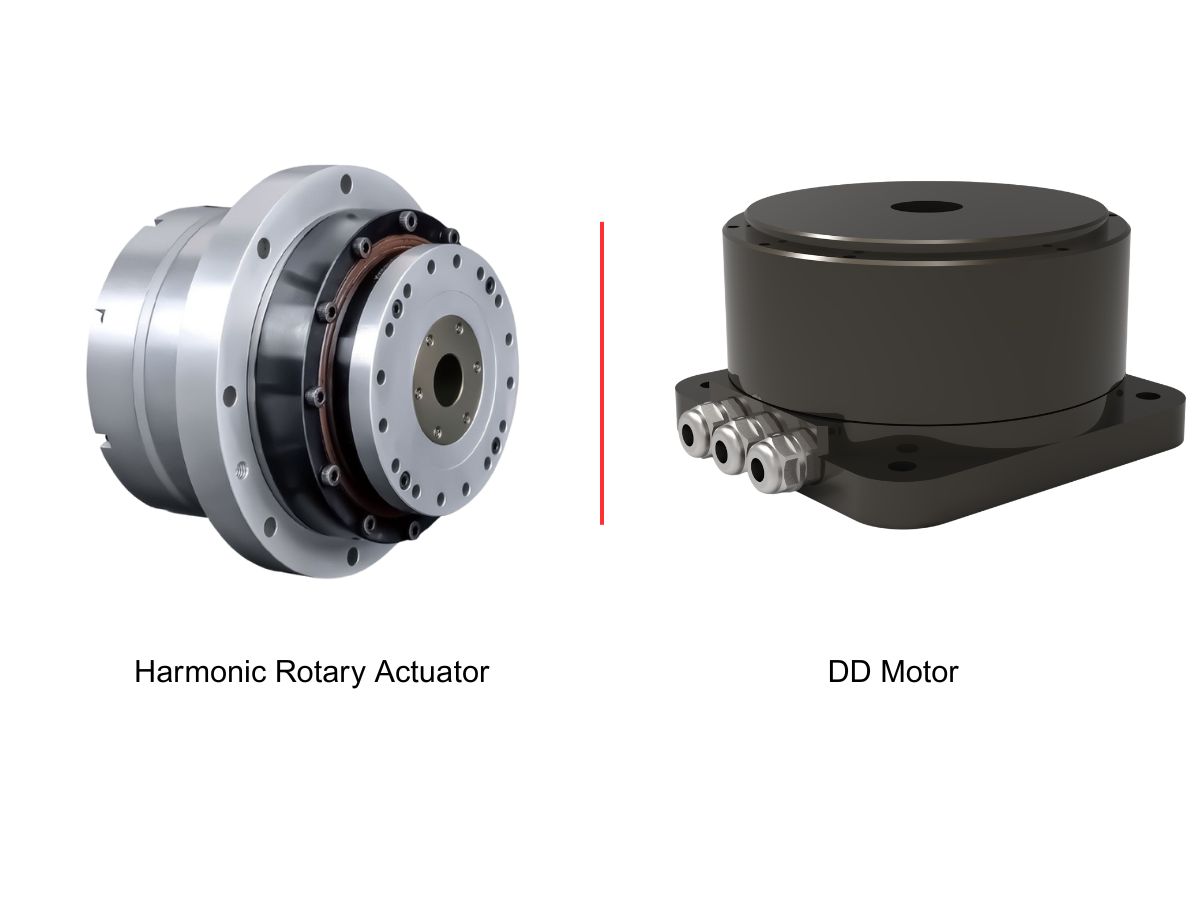
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
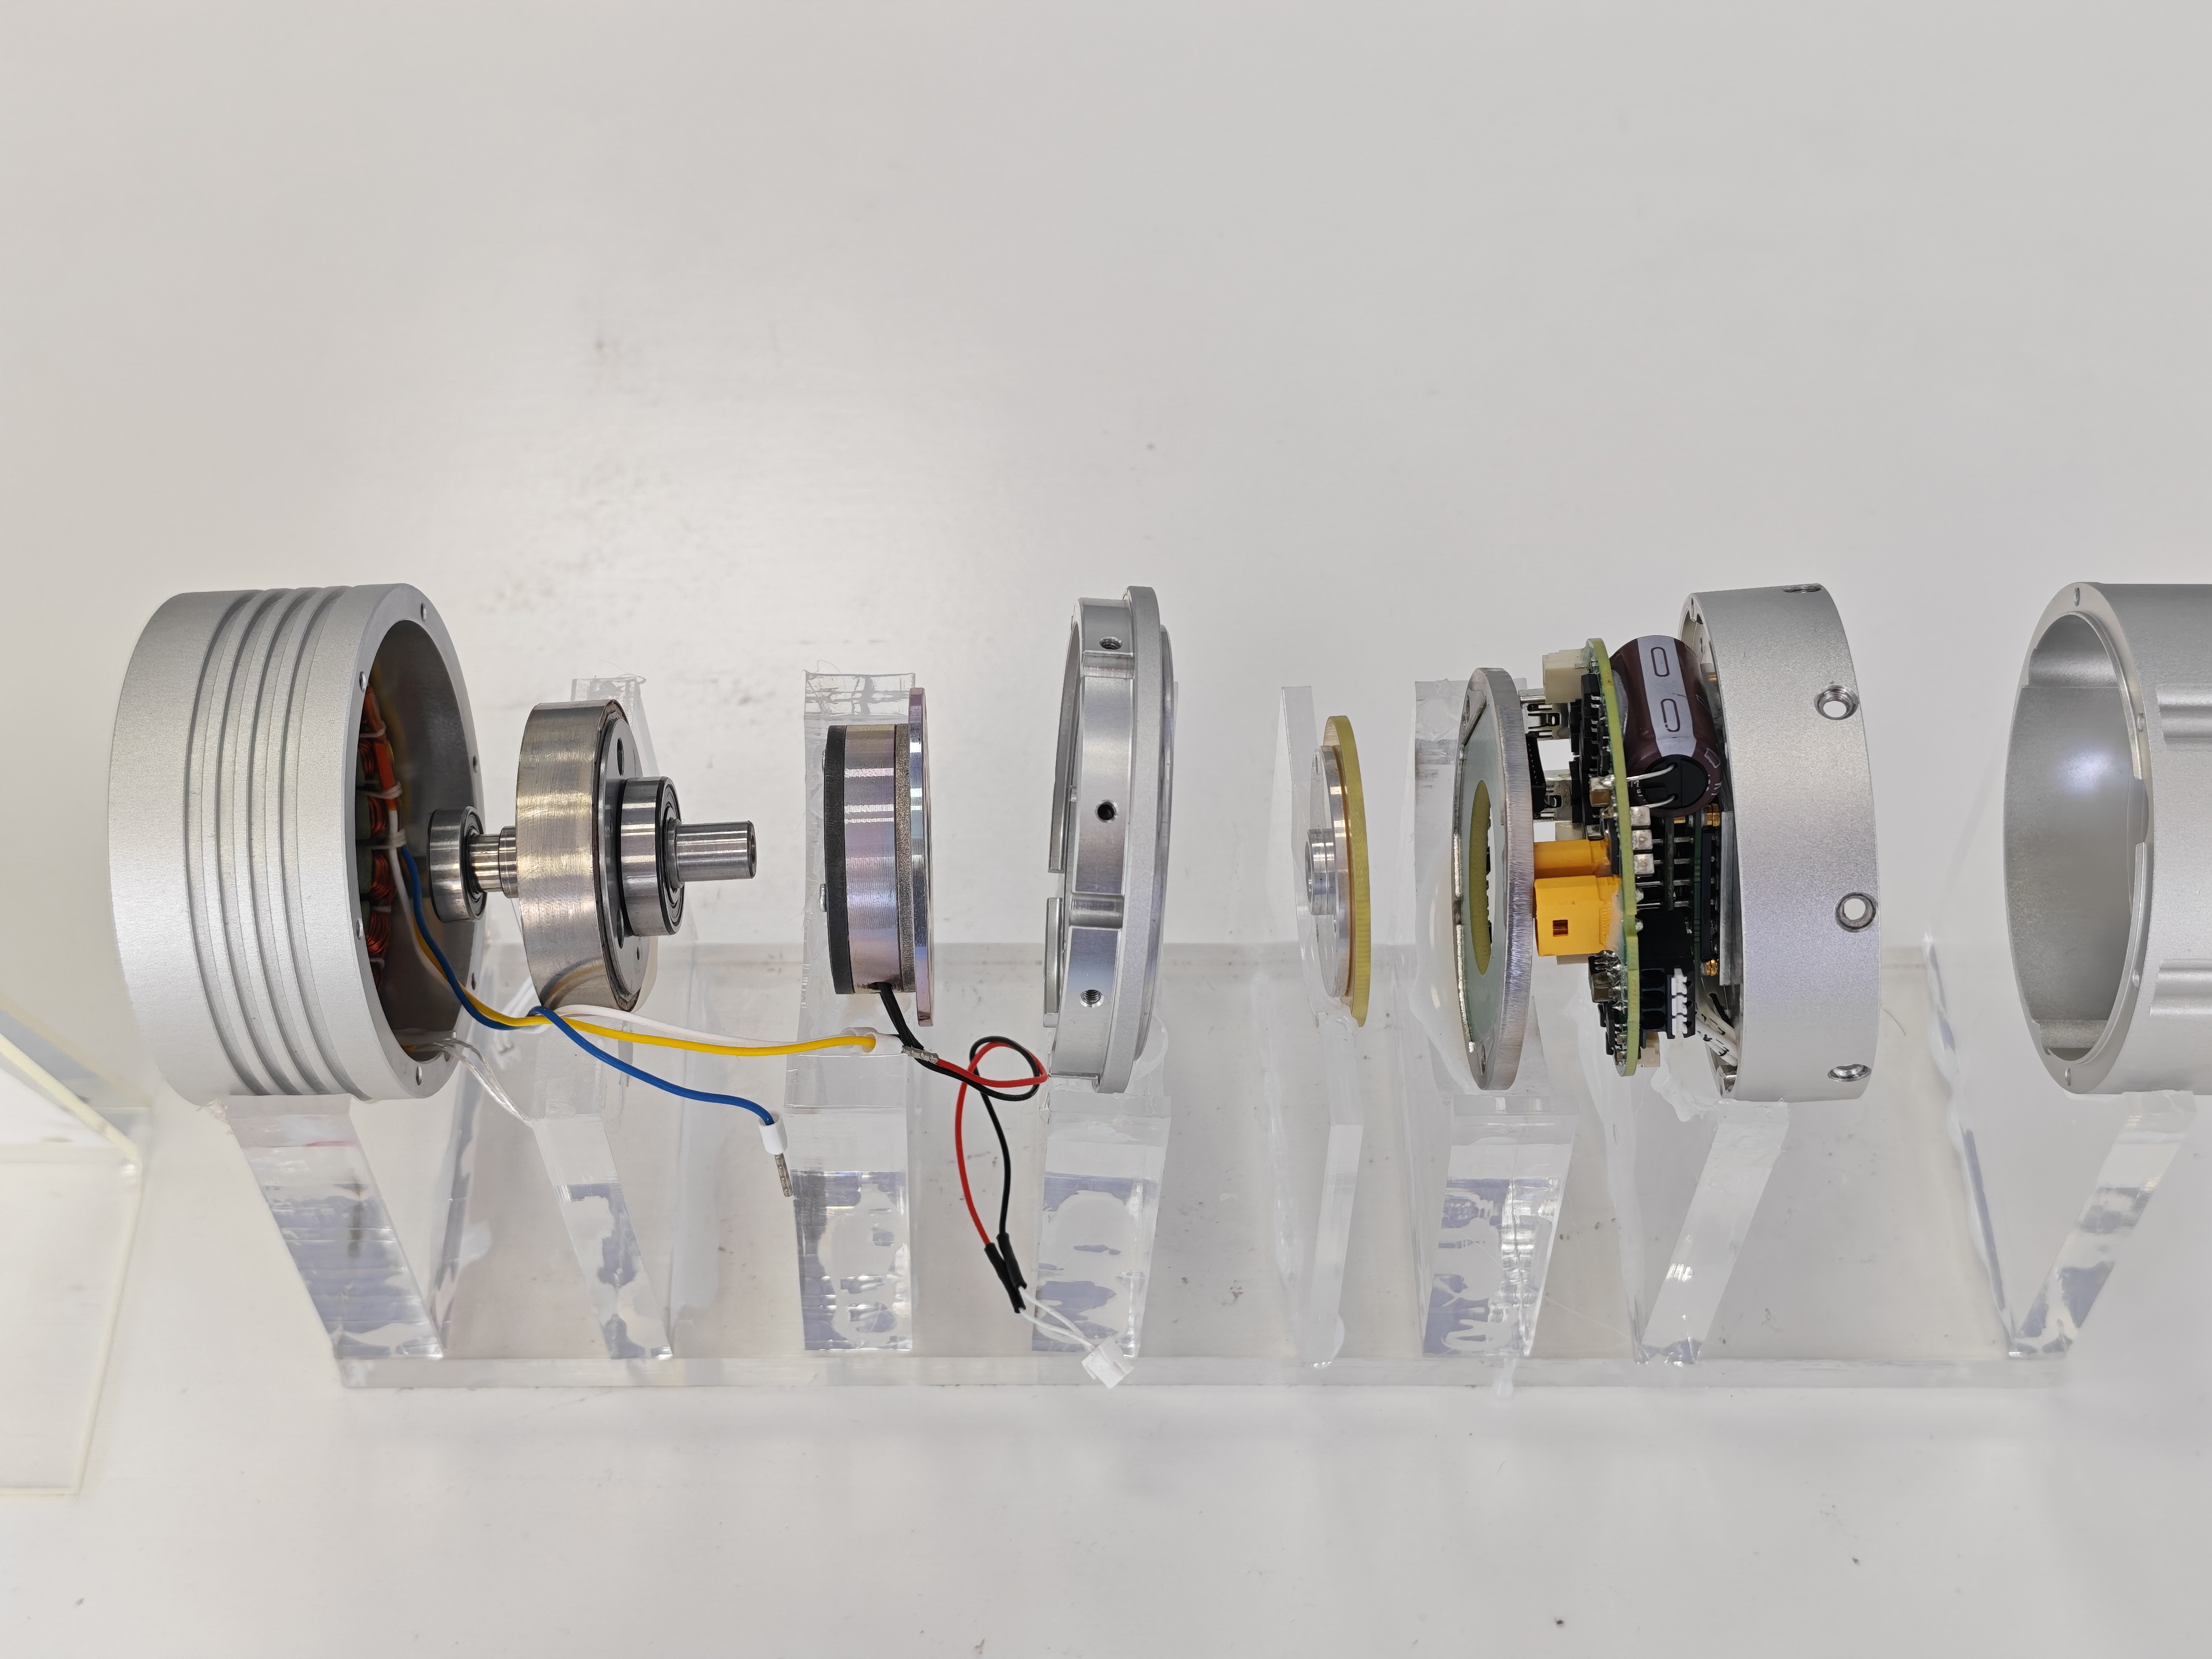
 Как планетарный модуль роботизированного шарнира HONPINE JRM решает проблему повышения температуры при непрерывной работе?Планетарные модули роботизированных шарниров HONPINE JRM разработаны для длительной и высоконагруженной работы роботов. В этой статье рассматривается, как электромагнитная оптимизация двигателя, высокоэффективная планетарная передача, технология привода на основе GaN и низкопотерная конструкция на уровне системы помогают контролировать повышение температуры. На примере испытаний планетарного модуля роботизированного шарнира C6345 компания HONPINE также представляет полную тепловую валидацию при непрерывной работе и полной нагрузке, включая КПД двигателя до 92%, КПД планетарного редуктора до 97% и конечную равновесную температуру 61,42°C при температуре окружающей среды 25°C.
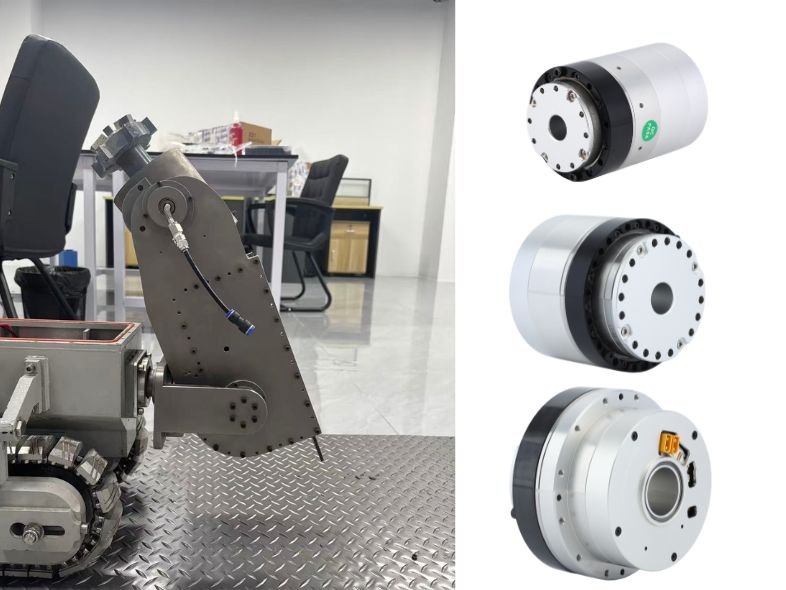
 Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.