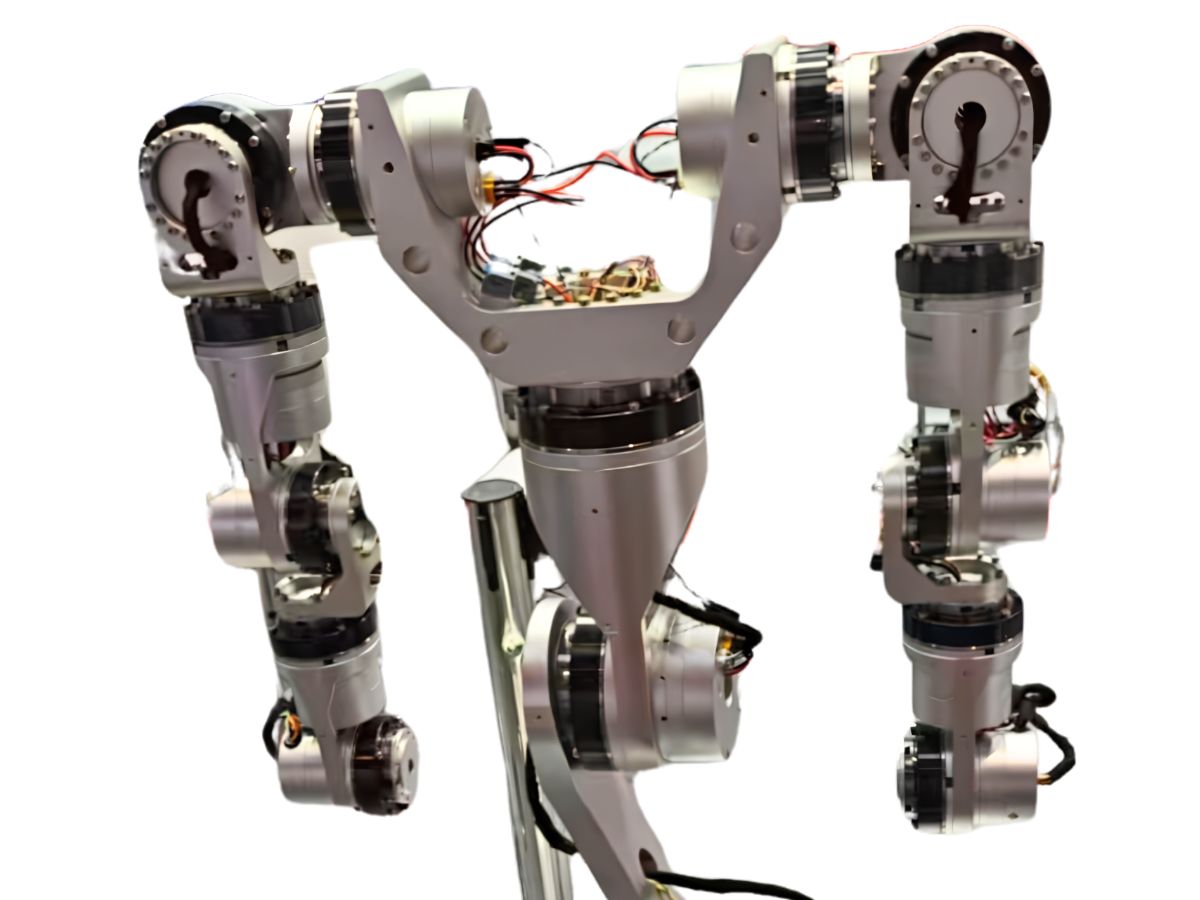
Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
 Почему электрические приводы суставов роботов заменяют гидравлические системы в гуманоидных роботах?Электрические приводы суставов роботов заменяют гидравлические системы в гуманоидных роботах благодаря более высокой эффективности, компактной интеграции, точному управлению и масштабируемым решениям для управления движением.
 Микрогармонический редуктор для запястий, пальцевых кистей и суставов головы роботов-гуманоидовИзучите решения на базе микрогармонических редукторов для запястий роботов-гуманоидов, пальцевых кистей, суставов пальцев роботов и суставов головы, требующих компактных размеров, малого люфта, высокой плотности крутящего момента и точного движения.
 Automate 2026 посылает новый сигнал: гуманоидные роботы вступают в эпоху ответственностиAUTOMATE — ведущая выставка промышленной автоматизации и робототехники в Северной Америке. Организуемая Ассоциацией по развитию автоматизации (A3), она широко признана глобальным эталонным событием в отрасли автоматизации.