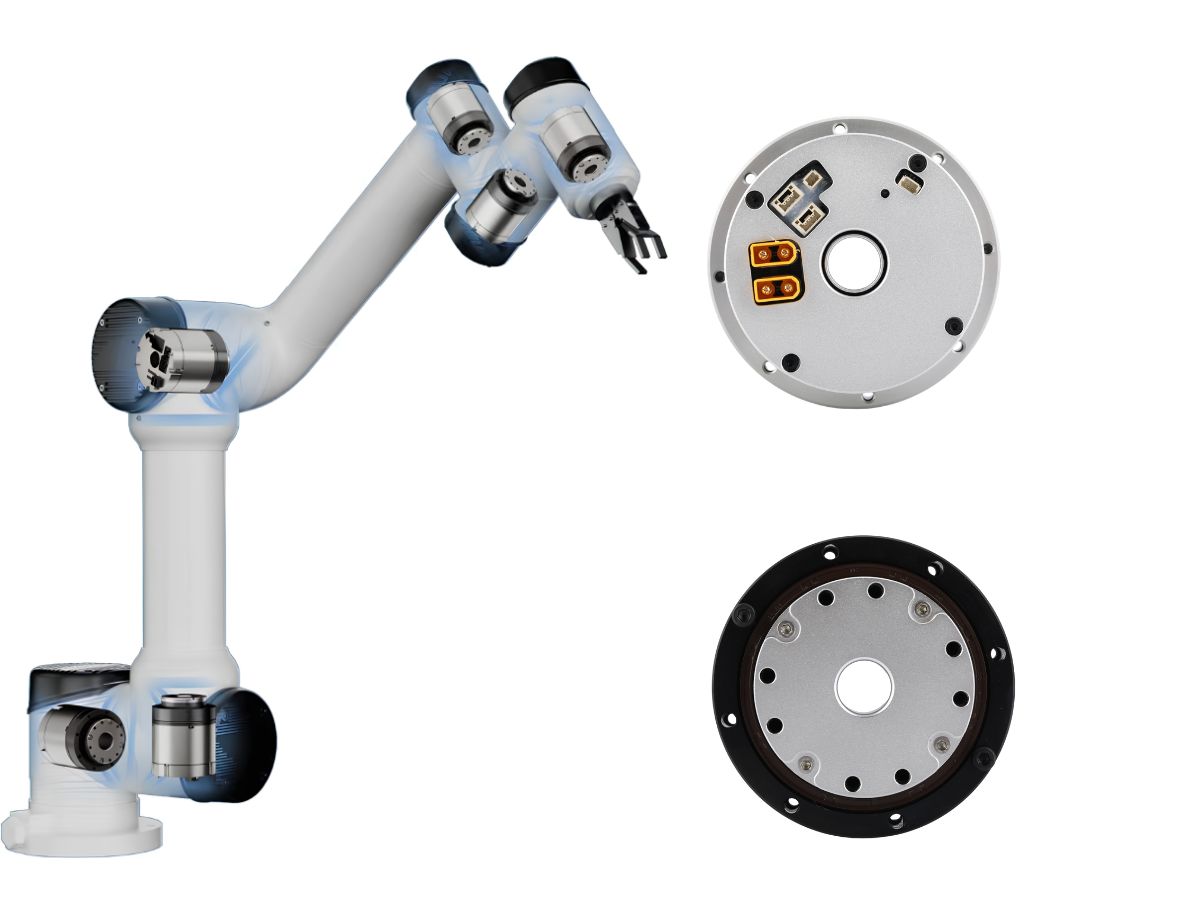
Решения на основе модулей суставов роботов для рук и ног гуманоидных роботов
Применение роботизированных манипуляторов быстро расширяется в самых разных отраслях. Верхняя часть тела робота может быть частью полноценного гуманоидного робота или сочетаться со стационарным роботизированным манипулятором и мобильной базой, либо представлять собой роботизированный манипулятор с ловкой кистью для выполнения таких задач, как захват и размещение компонентов, завинчивание крепежа, установка и извлечение разъемов, управление переключателями, перемещение коробок, работа с электроинструментом, захват с визуальным наведением, комплектация заказов на складе, сборка автомобилей, сборка 3C-электроники, лабораторные операции и медицинская помощь.
В основе этих применений лежатмодули суставов роботов, которые играют ключевую роль в обеспечении требуемых движения, крутящего момента, точности и быстродействия.
Для меньших суставов обычно приоритетны малый вес и быстрый отклик, тогда как более крупные суставы требуют более высокой плотности крутящего момента и надежности. Хорошее решение для сустава — это не просто масштабирование одного и того же модуля в большую или меньшую сторону. Вместо этого каждый сустав должен быть точно подобран в соответствии с конкретными требованиями к нагрузке, диапазону движений и управлению.
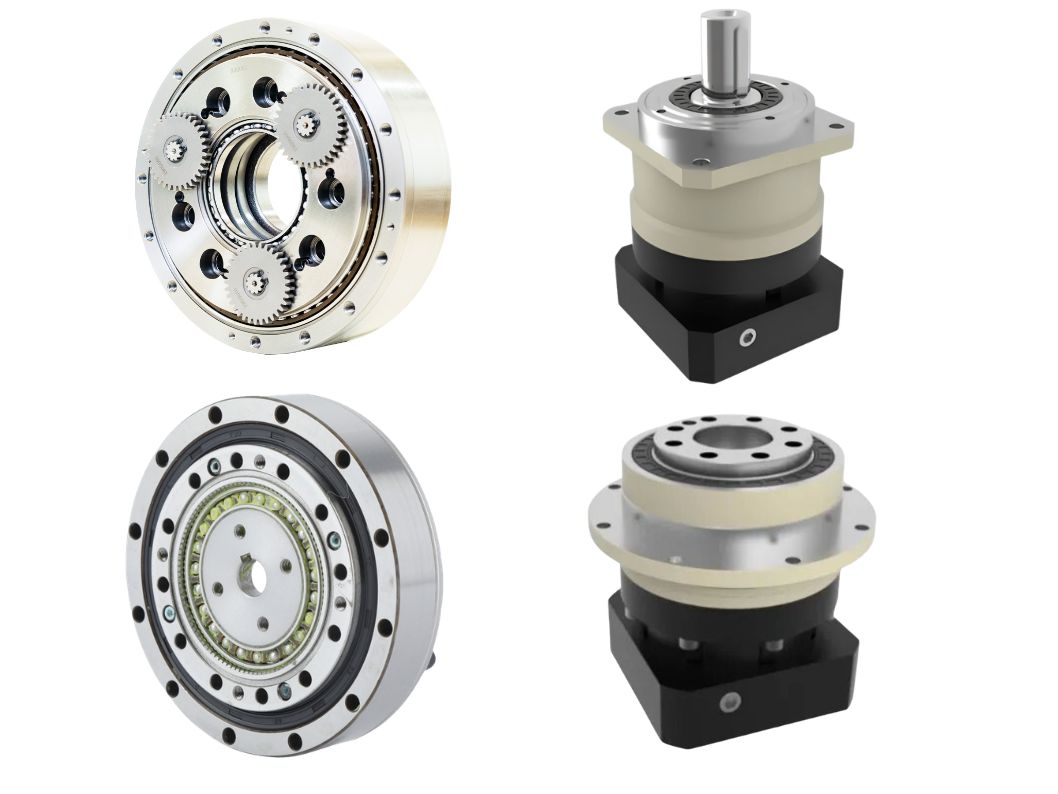
Модули суставов роботов HONPINE включают четыре серии гармонических модулей суставов —HPJM,TCHL,HAU иHAG— а также серии планетарных модулей суставов HPA и JRM.
В этой статье на примере серии HONPINE HPJM представлено решение на основе модулей суставов роботов для верхних и нижних конечностей гуманоидного робота.
Решение для суставов верхних конечностей гуманоидного робота: конфигурация по уровням крутящего момента для плеча, локтя и запястья
Запястье и пальцы: 3–10 Nm
Суставы запястья и пальцев относятся к самым компактным суставам гуманоидного робота. Для достижения ловких движений им необходимы крайне малый вес и быстрый отклик.
Серия HONPINE HPJM-RE30-40 обеспечивает пиковый крутящий момент 3.3–4.8 Nm при весе всего 0.19 kg, что делает ее хорошо подходящей для запястий, пальцев и других дистальных суставов.
Благодаря широкому диапазону напряжения 24–48 V, связи CAN и высокоинтегрированной конструкции модуль представляет собой компактное решение для легких суставов гуманоидных роботов.
Локоть: 20–50 Nm
Локтевой сустав должен выдерживать нагрузку от предплечья и кисти, обеспечивая при этом достаточный диапазон движений.
Серия HONPINE HPJM-RE50-60 обеспечивает пиковый крутящий момент до 34 Nm при весе 0.45 kg. Доступны передаточные числа 51, 81 и 101, что делает ее практичным выбором для локтевых суставов гуманоидных роботов.
Для применений, требующих более высокого крутящего момента, серия HPJM-RE60-70 обеспечивает пиковый крутящий момент до 66 Nm, удовлетворяя требованиям к большей полезной нагрузке.
Плечо: 50–150 Nm
Плечо является одним из крупнейших суставов верхней конечности. Оно должно выдерживать вес всей руки, обеспечивая широкий диапазон движений.
Серия HONPINE HPJM-RE70-80 обеспечивает пиковый крутящий момент 69–108 Nm, а серия HPJM-RE80-97 — до 217 Nm, покрывая широкий диапазон требований к плечевым суставам: от легких до более высоконагруженных применений.
Версия с двумя энкодерами поддерживает как CAN, так и EtherCAT, обеспечивая более точную синхронизацию и согласованное управление несколькими суставами робота.
Легкая конструкция для верхних конечностей гуманоидных роботов
Общим приоритетом для суставов верхних конечностей гуманоидных роботов является снижение веса.
По сравнению со стандартной серией PRO того же размерного класса серия HONPINE HPJM-REPRO-S примерно на 15%–30% легче. Это может быть особенно ценно для гуманоидных роботов, где контроль общего веса системы имеет решающее значение.
Решение для суставов нижних конечностей гуманоидного робота: баланс высокой нагрузки и легкой конструкции
Суставы нижних конечностей предъявляют значительно более высокие требования к нагрузке и ударным воздействиям, чем многие суставы верхних конечностей. Ключевая задача заключается в обеспечении баланса между крутящим моментом, прочностью конструкции, быстродействием и весом.
Голеностоп: 30–80 Nm
Голеностопный сустав играет ключевую роль в поддержании равновесия и требует быстрого отклика в сочетании с достаточной способностью передавать крутящий момент.
Серии HONPINE HPJM-RE50-70 и HPJM-RE60-70 могут использоваться для голеностопных суставов, обеспечивая пиковый крутящий момент 34–66 Nm при весе приблизительно 0.6–0.8 kg.
Это обеспечивает баланс между скоростью отклика и несущей способностью для голеностопных суставов гуманоидных роботов.
Колено: 80–200 Nm
Коленный сустав испытывает значительные ударные нагрузки при ходьбе, приседаниях и других динамических движениях. Поэтому он требует высокой способности передавать крутящий момент и надежной работы.
Серия HONPINE HPJM-RE80-97 обеспечивает пиковый крутящий момент 121–217 Nm, а серия HPJM-RE80-110 — до 217 Nm, что делает эти серии подходящими для различных применений в коленных суставах гуманоидных роботов.
Конструкция с большим полым отверстием диаметром 27 mm упрощает внутреннюю прокладку кабелей и прохождение пневматических или гидравлических линий.
Тазобедренный сустав: 150–800 Nm
Тазобедренный сустав является одним из самых крупных и наиболее нагруженных суставов гуманоидного робота. Он должен выдерживать общий вес тела робота, обеспечивая при этом многоосевое движение.
Серия HONPINE HPJM-RE100-120 обеспечивает пиковый крутящий момент 267–459 Nm, а серия HPJM-RE110-145 — до 491–800 Nm, предлагая высокомоментные варианты для тяжелонагруженных применений тазобедренных суставов.
Изделие рассчитано на срок службы более 10,000 часов с сохранением точности при заданных условиях непрерывного крутящего момента, что обеспечивает долгосрочную эксплуатационную надежность.
Почему интегрированные гармонические модули суставов важны для гуманоидных роботов?
Для нижних конечностей гуманоидных роботов одной из ключевых инженерных задач является достижение правильного баланса между высокой несущей способностью и легкой конструкцией.
Серия HONPINE HPJM объединяет гармонический редуктор с бескаркасным моментным двигателем, обеспечивая высокую плотность крутящего момента в компактном исполнении. Перекрестно-роликовый подшипник обеспечивает высокую осевую и радиальную грузоподъемность, а также высокую устойчивость к ударным нагрузкам.
Эта интегрированная архитектура объединяет основные компоненты, необходимые для сустава робота, в компактном модуле, помогая снизить сложность и общий вес узла сустава.
Модули суставов роботов и рабочая зона манипуляторов гуманоидных роботов
Основная функция роботизированного манипулятора — тянуться наружу. Однако настоящая задача состоит в том, может ли манипулятор охватить достаточно большую рабочую зону, достигать целей в подходящей позе и эффективно координироваться с системой зрения робота, туловищем и нижними конечностями.
Верхняя конечность действует как консоль, расположенная на удалении от тела, и поэтому создает нагрузку с большим плечом рычага. У гуманоидного робота вес самой руки может создавать значительные опрокидывающие моменты на тазобедренный сустав, талию и нижние конечности.
Интегрированный модуль сустава робота может помочь снизить вес и сложность каждого сустава, сохраняя при этом крутящий момент, управление и характеристики движения, необходимые для конкретного применения. Это позволяет создавать более компактные и отзывчивые манипуляторы гуманоидных роботов, поддерживая согласованное движение всего тела.
Свяжитесь с HONPINE, чтобы узнать больше о наших модулях суставов роботов и обсудить подходящее решение для суставов вашего гуманоидного робота.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
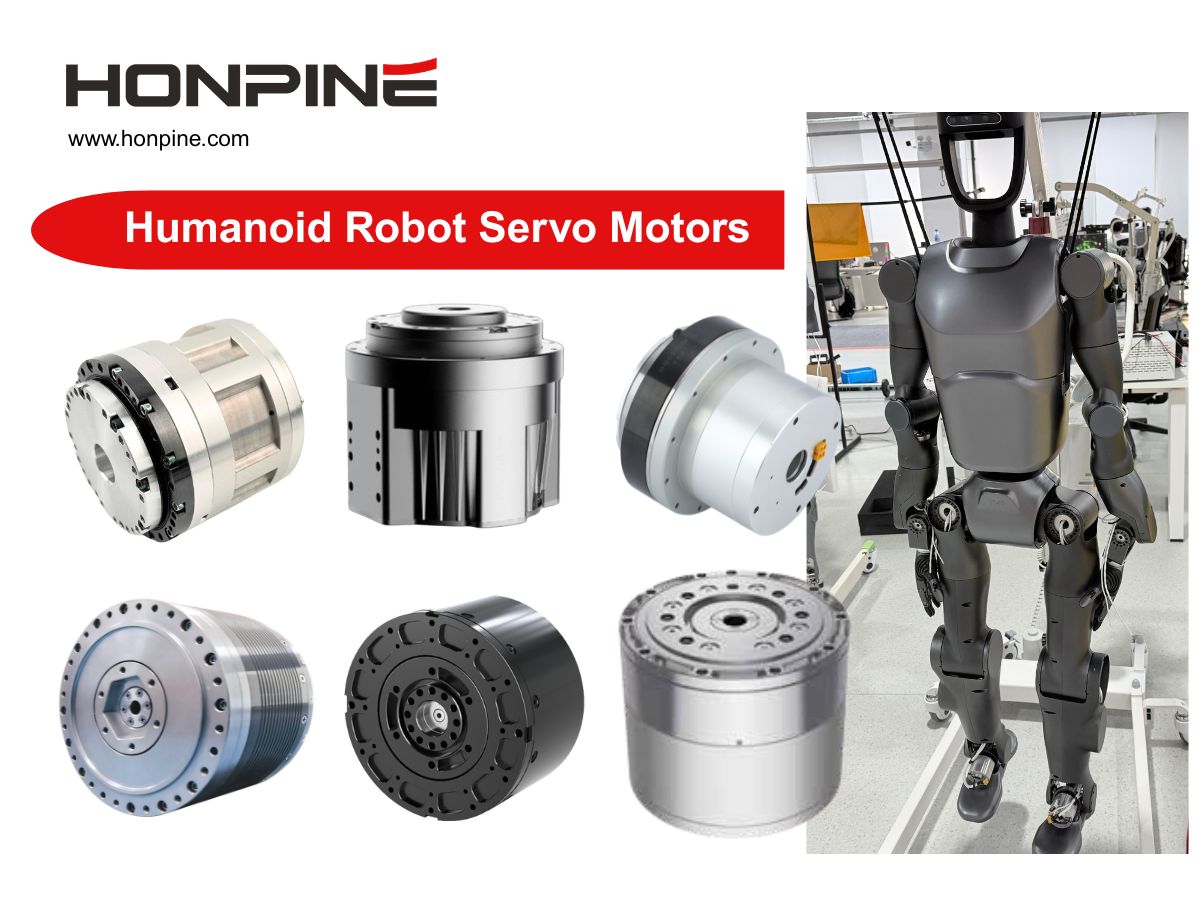
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
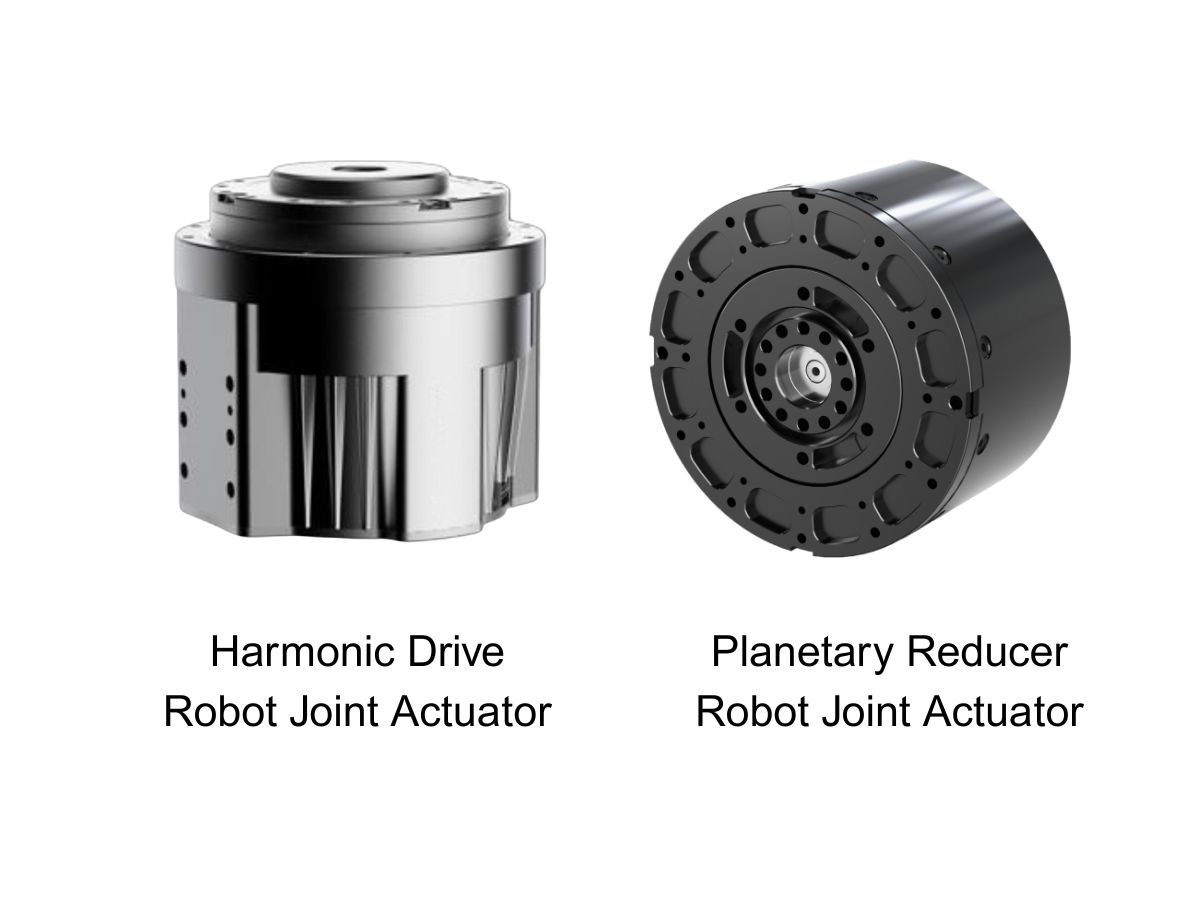
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
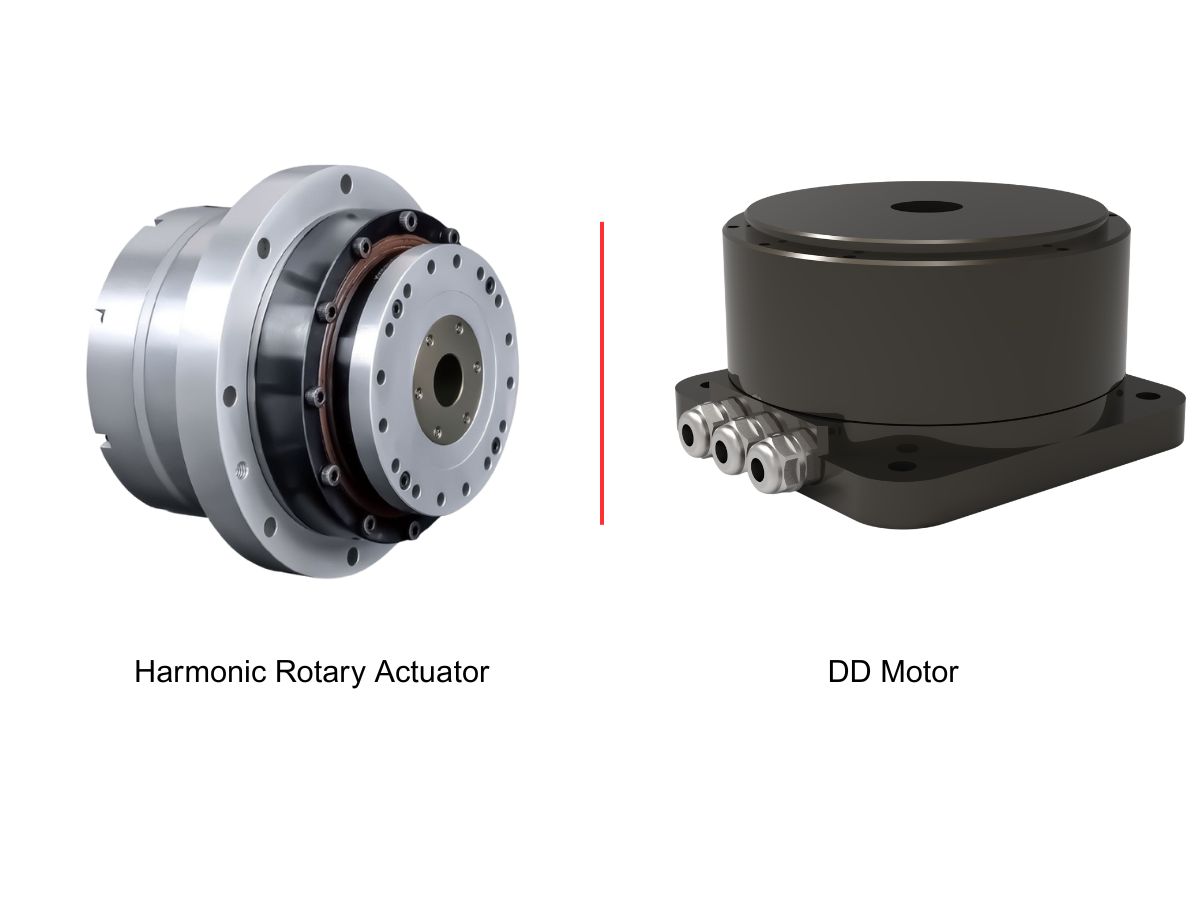
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
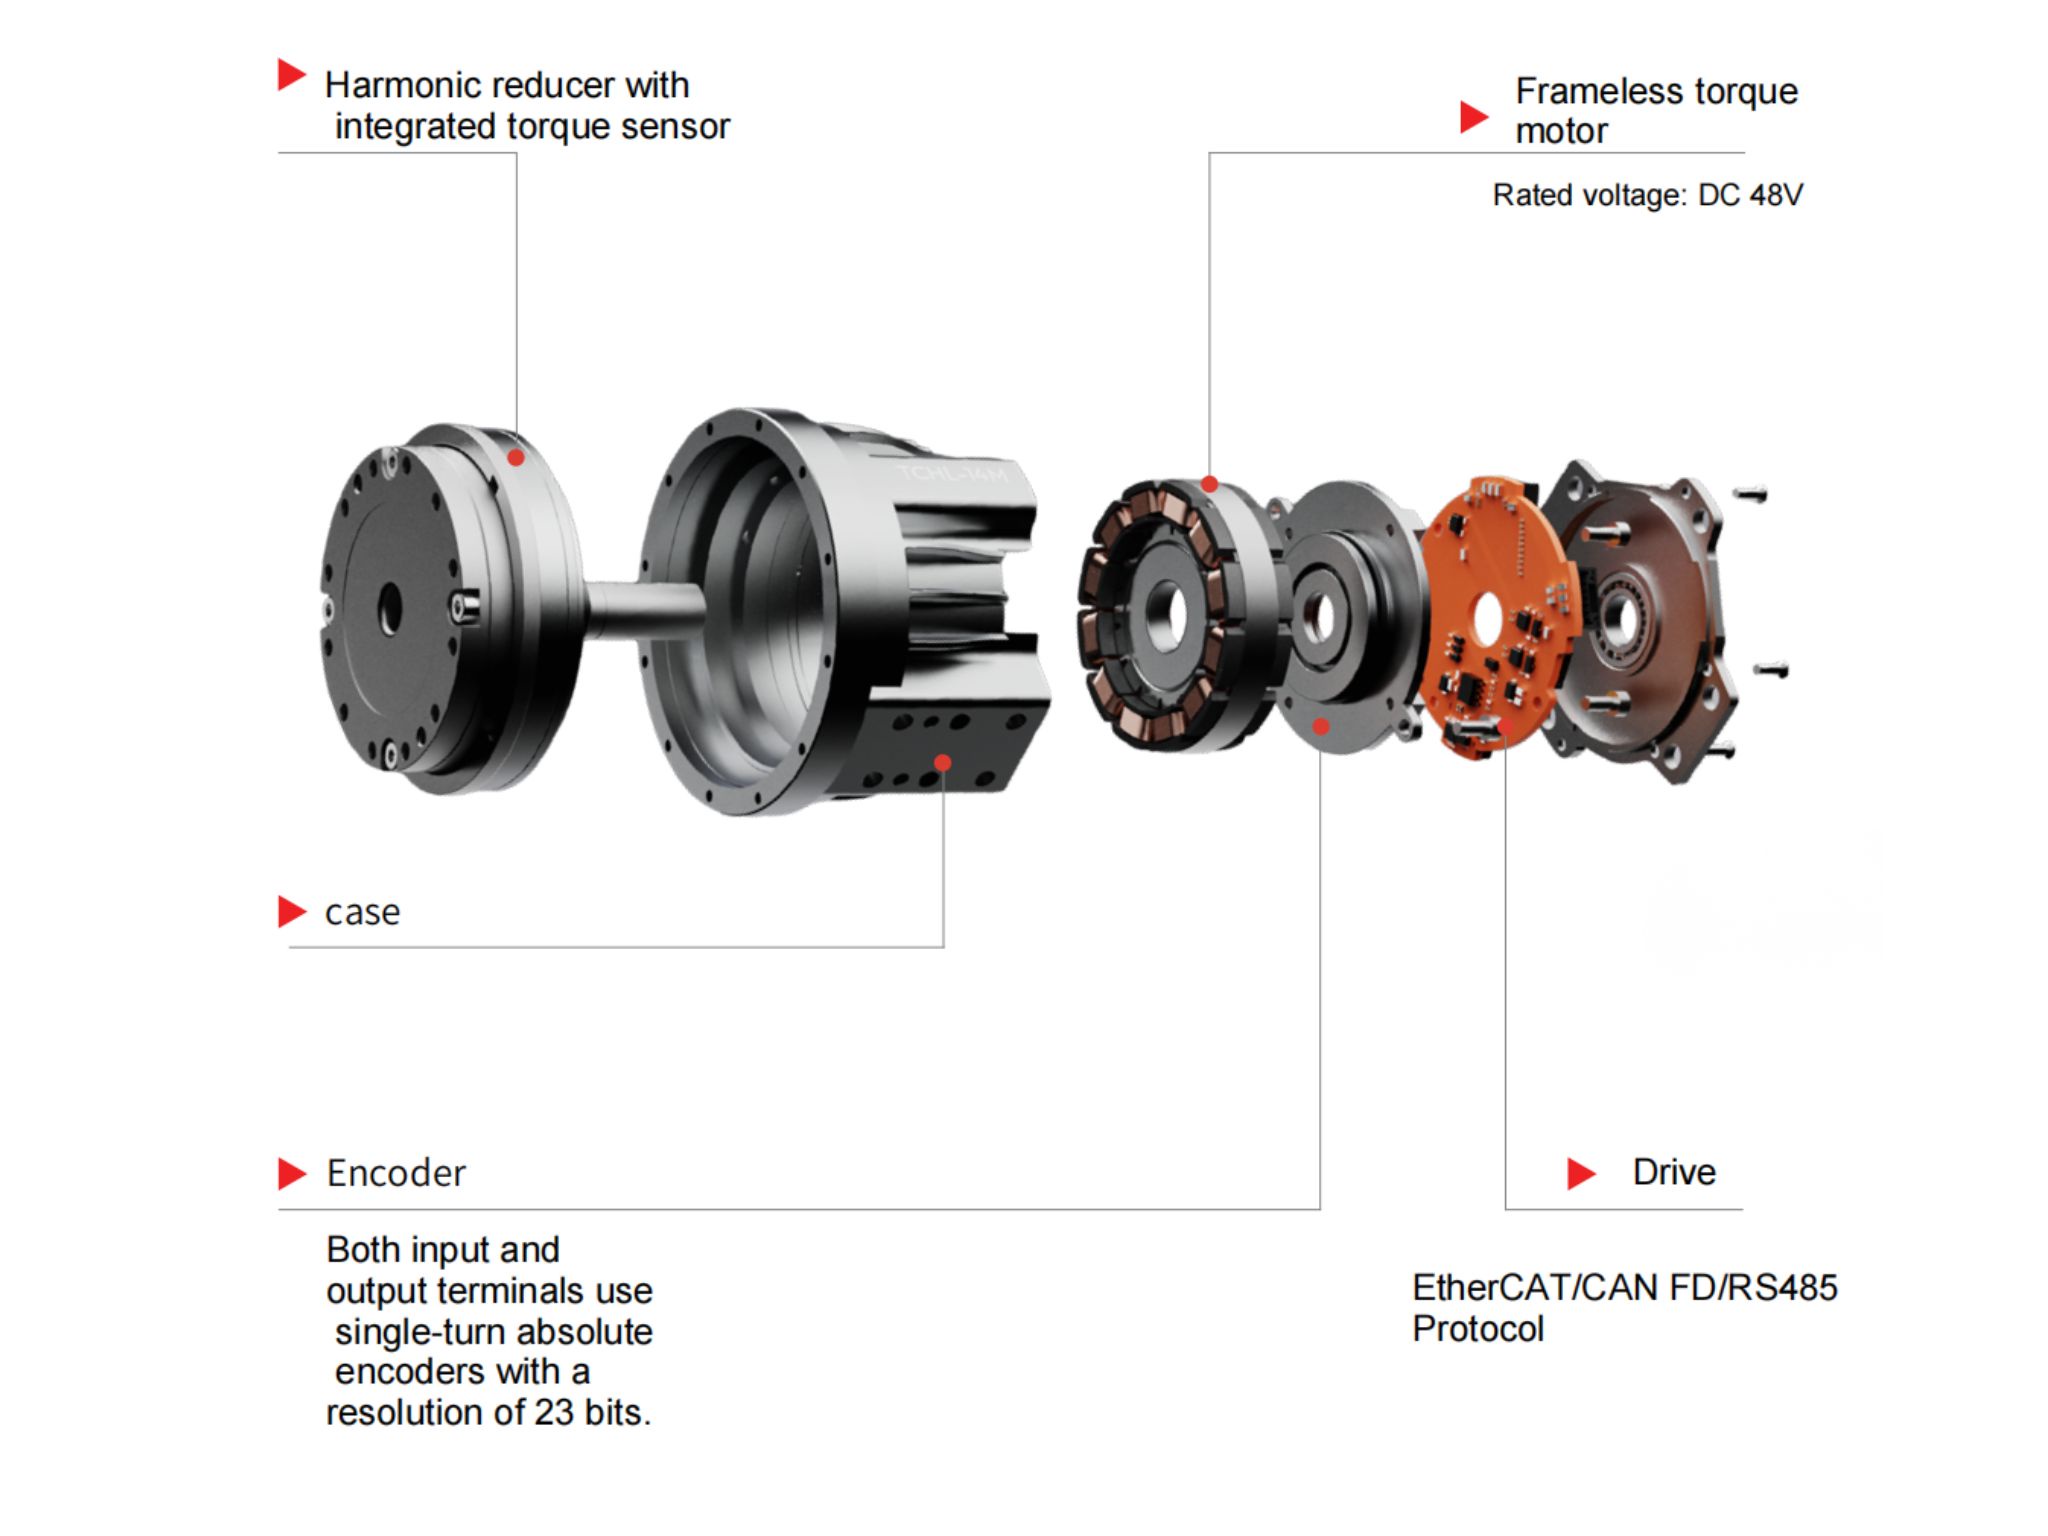
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
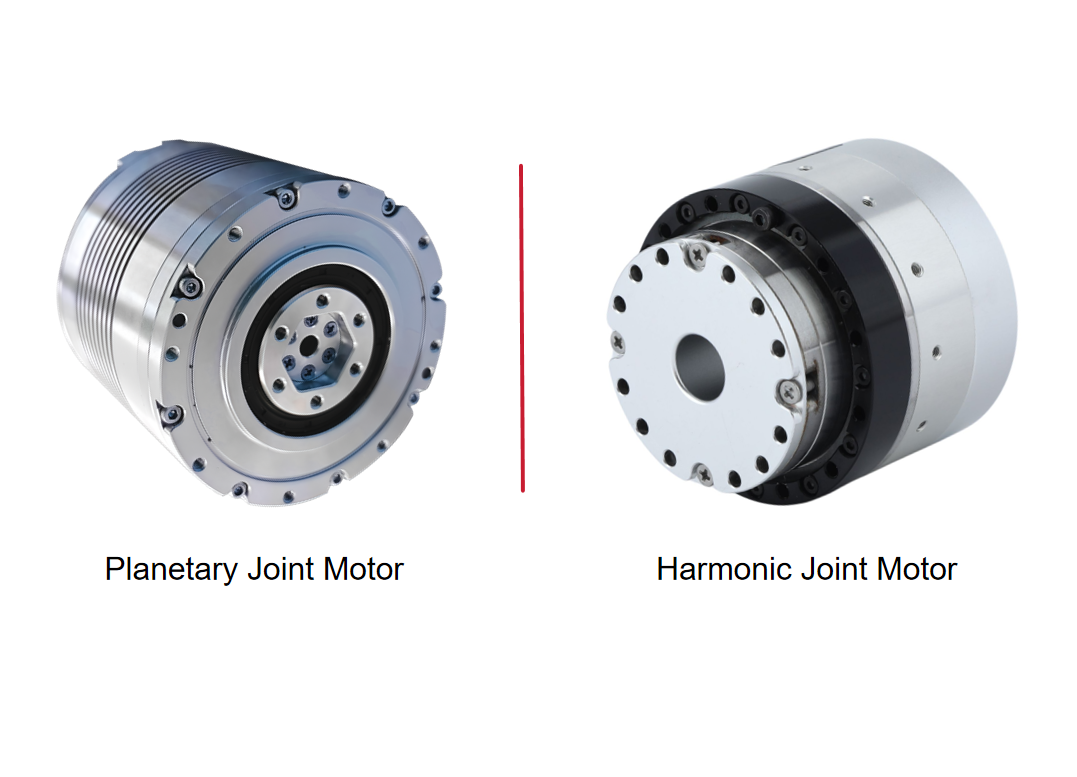
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
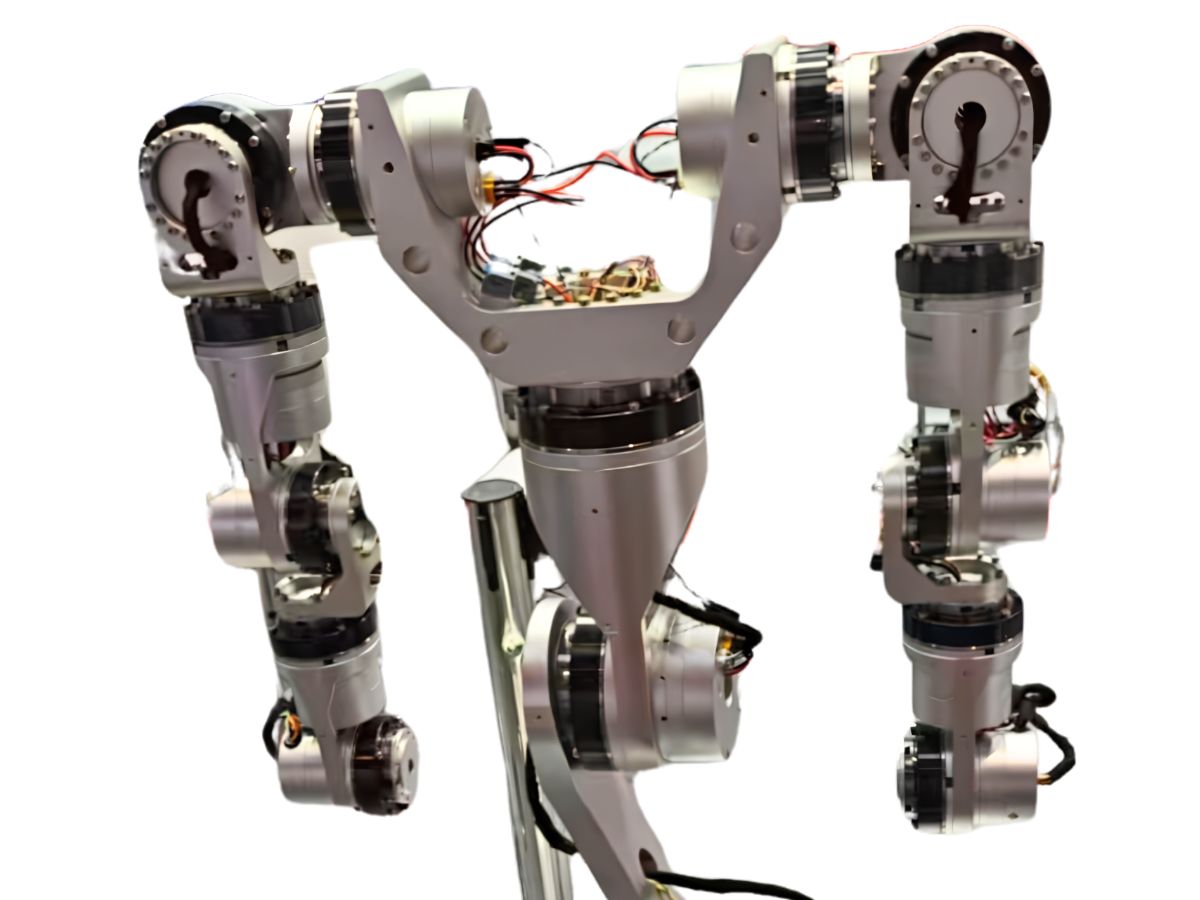
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Как выбрать полую поворотную платформу: полное руководство по подбору?Полая поворотная платформа широко используется в системах точной автоматизации, где требуются поворотное позиционирование, компактная интеграция и прокладка кабелей через ось вращения. Однако выбор подходящей платформы включает не только сравнение номинального крутящего момента или максимальной скорости. Нагрузка, эксцентриситет, опрокидывающий момент, инерция, точность позиционирования, полое отверстие, ускорение, рабочий цикл и условия монтажа — все это влияет на фактическую производительность поворотной системы. В этом руководстве рассматриваются основные параметры, которые инженерам следует учитывать при выборе полой поворотной платформы для индексирования на станках с ЧПУ, перемещения пластин, визуального контроля, лазерной обработки, дозирования и других высокоточных поворотных применений.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
 Почему RV-редуктору требуется модификация профиля? Как дополнительно уменьшить люфт и погрешность передачи?RV-редуктор предназначен для обеспечения высокого крутящего момента, высокой жёсткости и точного движения в требовательных областях применения, таких как роботизированные шарниры, промышленные поворотные столы и прецизионное оборудование. Однако достижение малого люфта и стабильной точности передачи требует не только высокоточной механической обработки. Модификация циклоидального профиля также должна учитывать производственные допуски, ошибки сборки, деформации под нагрузкой, тепловое расширение и условия смазки. В этой статье рассматривается, почему RV-редукторам требуется модификация профиля, как различные методы модификации влияют на зацепление и как инженеры могут дополнительно контролировать люфт и погрешность передачи с помощью проектирования профиля, распределения допусков, структурного анализа, прецизионного производства и валидационных испытаний.
 Как выбрать полую поворотную платформу: полное руководство по подбору?Полая поворотная платформа широко используется в системах точной автоматизации, где требуются поворотное позиционирование, компактная интеграция и прокладка кабелей через ось вращения. Однако выбор подходящей платформы включает не только сравнение номинального крутящего момента или максимальной скорости. Нагрузка, эксцентриситет, опрокидывающий момент, инерция, точность позиционирования, полое отверстие, ускорение, рабочий цикл и условия монтажа — все это влияет на фактическую производительность поворотной системы. В этом руководстве рассматриваются основные параметры, которые инженерам следует учитывать при выборе полой поворотной платформы для индексирования на станках с ЧПУ, перемещения пластин, визуального контроля, лазерной обработки, дозирования и других высокоточных поворотных применений.
 Полый модуль роботизированного шарнира: почему прокладка кабелей важна в роботизированных шарнирах?Полый модуль роботизированного шарнира обеспечивает внутренний канал для силовых кабелей, сигнальных линий, пневматических трубок и других соединений с концевым эффектором. По сравнению с внешней прокладкой кабелей полый модуль шарнира может помочь уменьшить открытое расположение кабелей, повысить интеграцию системы и создать более чистую траекторию движения для роботизированных манипуляторов. В этой статье объясняется, почему внутренняя прокладка кабелей важна в роботизированных шарнирах и что следует учитывать при выборе полого модуля шарнира для робототехнических применений.
 Прецизионные редукторы для промышленных роботов: от традиционных передач к технологии самокомпенсации люфтаЗдравствуйте, меня зовут Теодор Ли, я технический директор HONPINE. Сегодня я хотел бы обсудить прецизионные редукторы для промышленных роботов и проблемы поддержания точности передачи при длительной эксплуатации. Гармонические, RV-, циклоидальные и планетарные передачи обеспечивают различные сочетания точности, жёсткости, плотности крутящего момента и компактности, поэтому выбор редуктора во многом зависит от архитектуры робота и требований к его шарнирам. Однако начальный люфт — это лишь часть проблемы. По мере износа компонентов передачи изменения механических зазоров могут постепенно влиять на точность позиционирования. В этой статье рассматриваются основные технологии прецизионных передач, используемые в промышленных роботах, а также представлена технология самокомпенсации люфта HONPINE, разработанная для сохранения точности на протяжении всего срока службы передачи.