










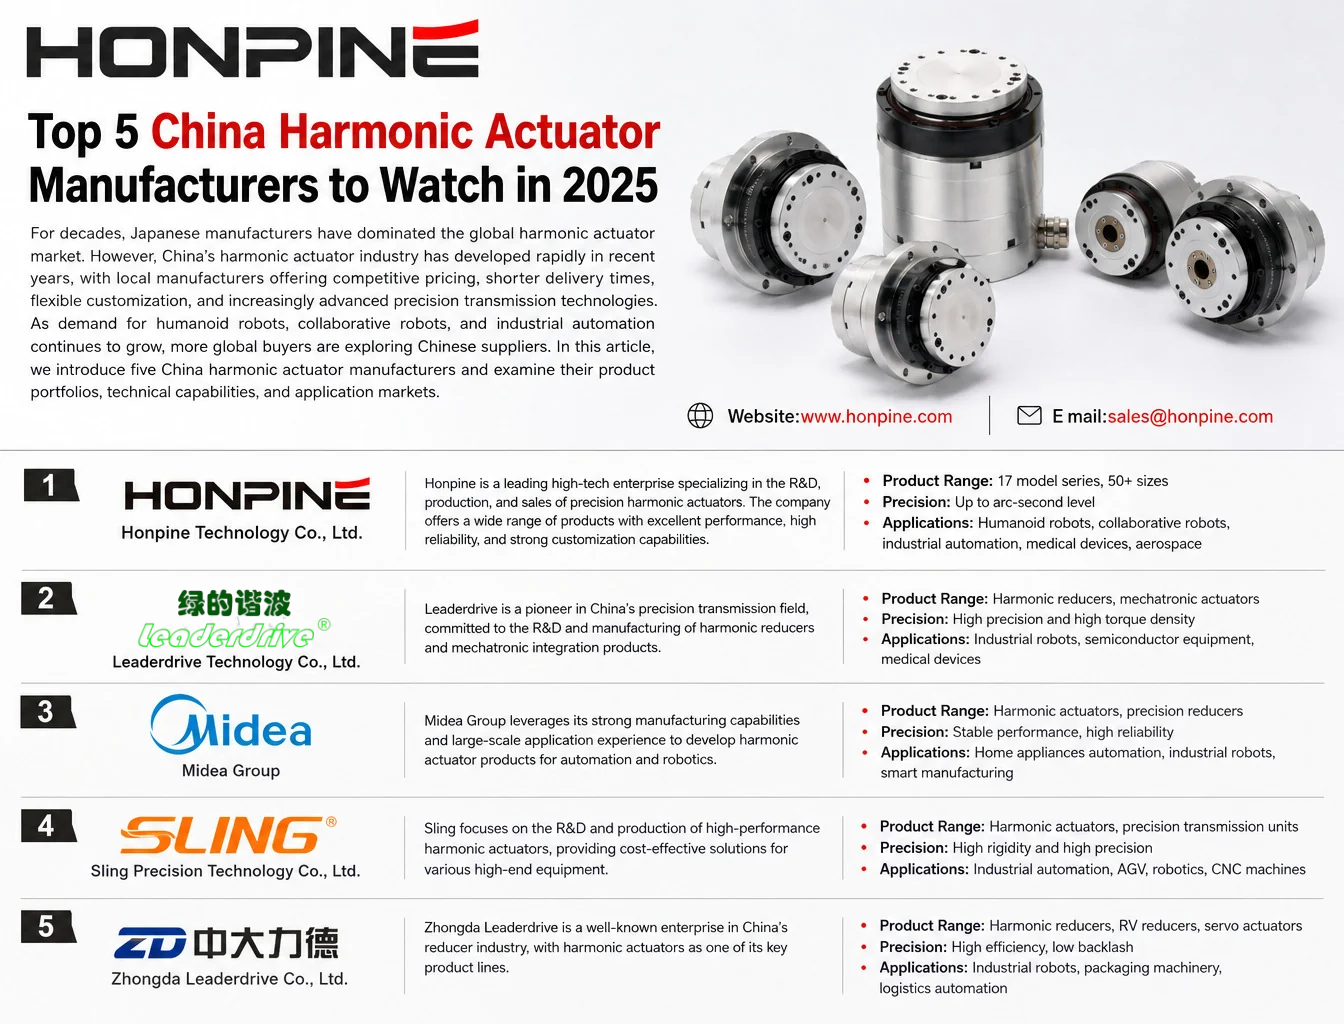
 Топ-5 китайских производителей гармонических приводов в 2026 годуНа протяжении десятилетий японские производители были хорошо известны на мировом рынке гармонических приводов. Однако в последние годы отрасль гармонических приводов в Китае быстро развивается: местные производители предлагают конкурентоспособные цены, более короткие сроки поставки и всё более передовые технологии прецизионных передач. По мере роста спроса на гуманоидных роботов, коллаборативных роботов и промышленную автоматизацию всё больше покупателей по всему миру рассматривают китайских поставщиков. В этой статье мы представим пять китайских производителей гармонических приводов и рассмотрим их продукцию, технические возможности и рынки применения.
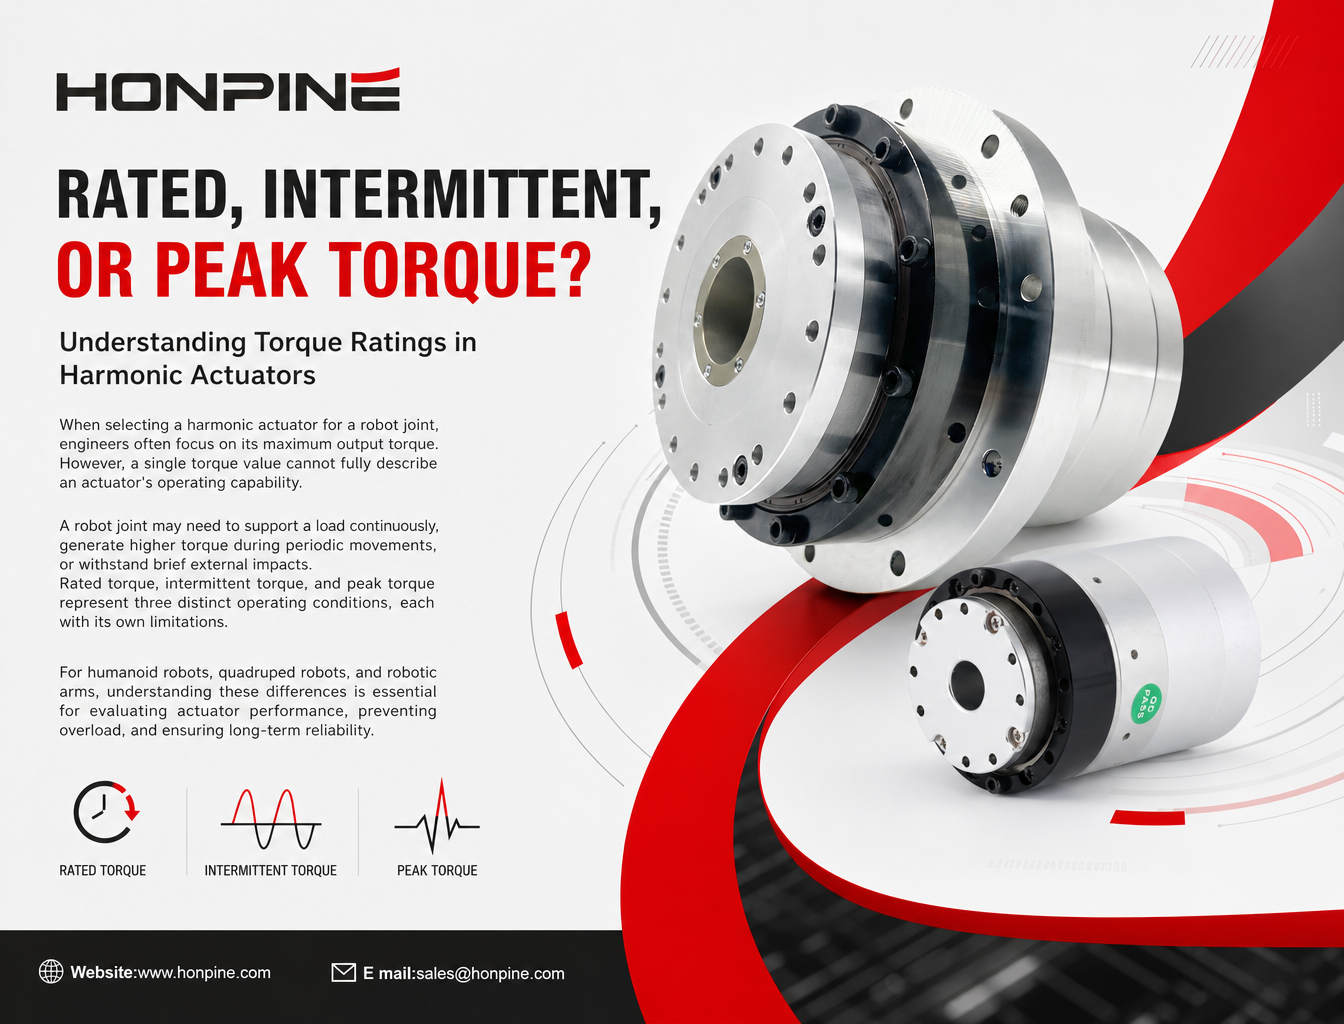
 Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?При выборе волнового привода для роботизированного сочленения инженеры часто обращают внимание на максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться постоянно поддерживать нагрузку, создавать повышенный крутящий момент во время периодических движений или выдерживать кратковременные внешние удары. Номинальный, кратковременный и пиковый крутящий момент соответствуют трём различным режимам работы, каждый из которых имеет свои ограничения. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов понимание этих различий важно для оценки характеристик привода, предотвращения перегрузки и обеспечения длительной надёжной работы.
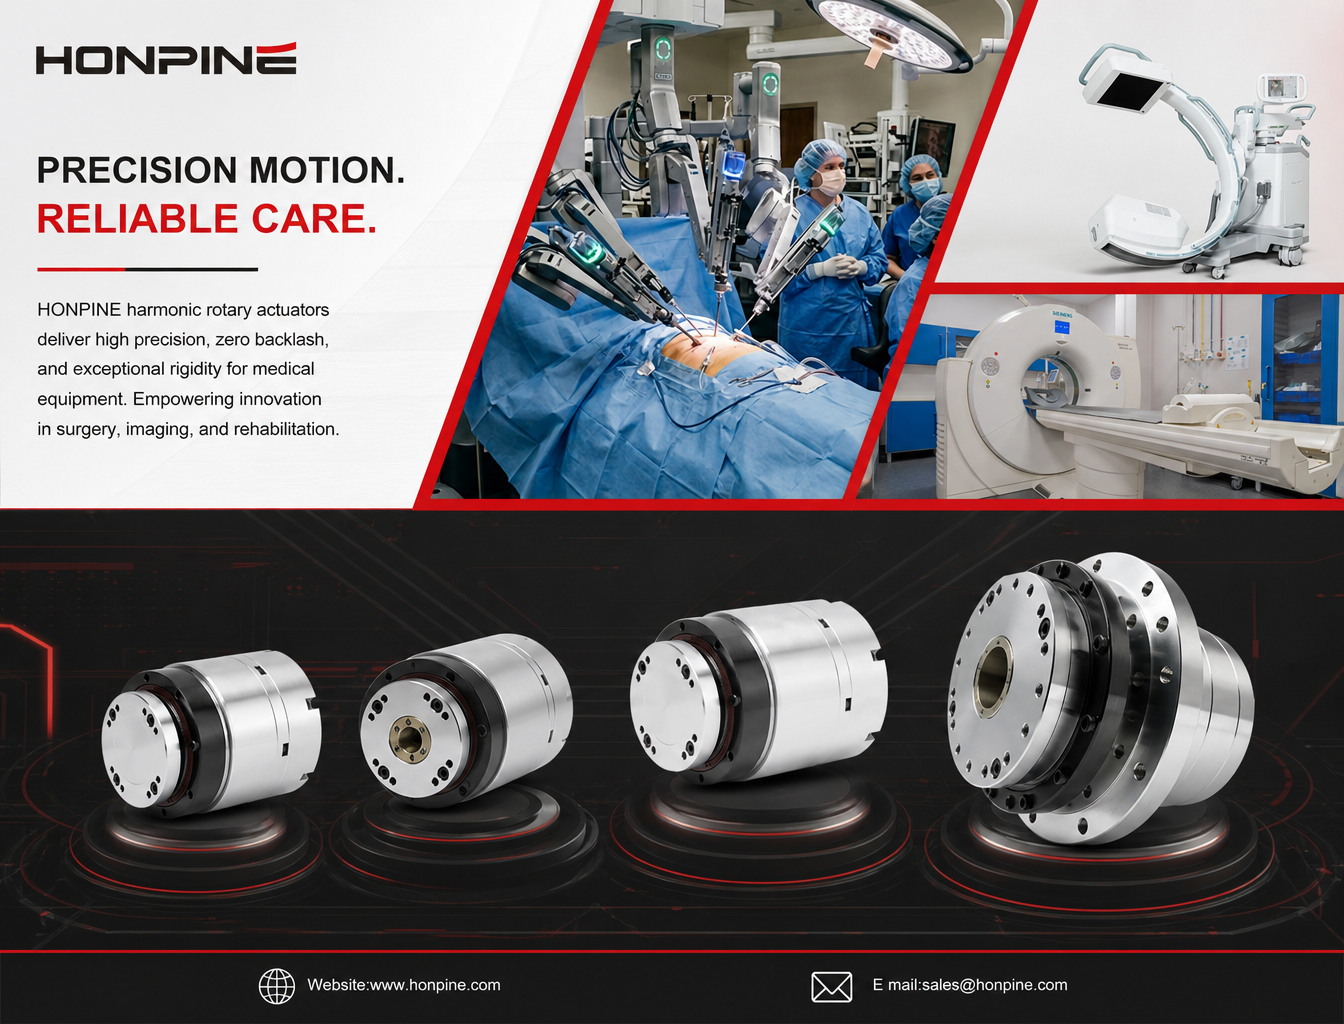
 Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкамМедицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
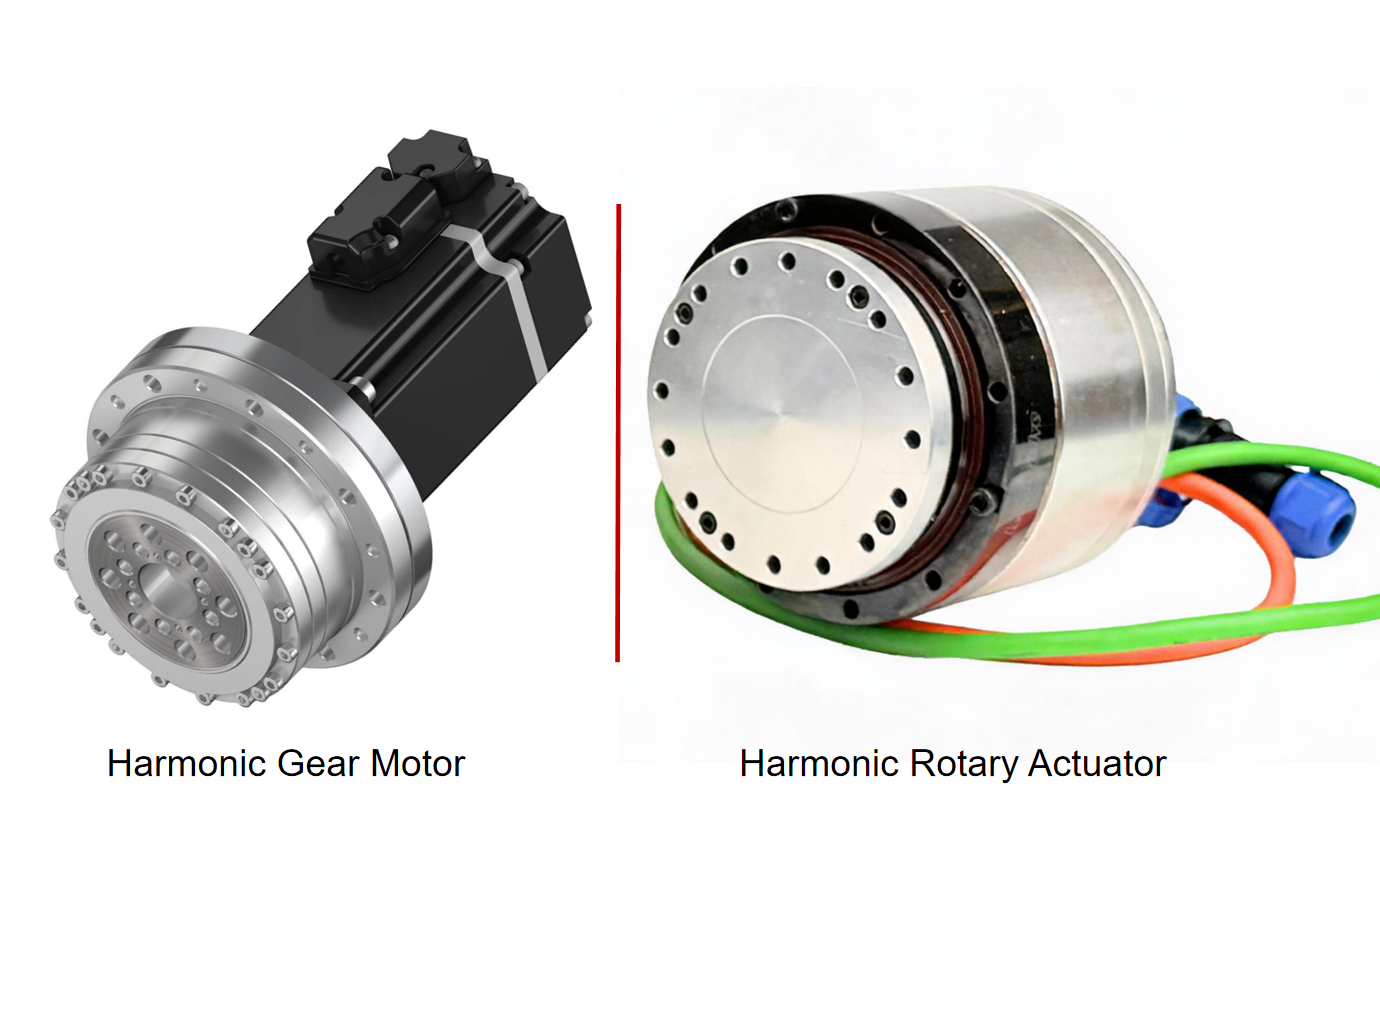
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.
{item.title}
{item.description}




