Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?
При выборе гармонического привода для роботизированного сочленения инженеры часто обращают внимание на его максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться длительно выдерживать нагрузку, развивать повышенный крутящий момент при периодических движениях или выдерживать кратковременные внешние удары. Для этих различных условий эксплуатации требуются разные номинальные значения крутящего момента.
Номинальный, прерывистый и пиковый крутящий момент характеризуют три разных аспекта работы гармонического привода. Понимание различий между ними необходимо для оценки способности выдерживать непрерывную нагрузку, обеспечивать динамические движения и работать в пределах механических ограничений. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов выбор привода только по пиковому крутящему моменту может привести к перегреву, ускоренному износу компонентов и сокращению срока службы.
1. Номинальный крутящий момент: основа непрерывной работы
Номинальный крутящий момент — это выходной крутящий момент, который гармонический привод может непрерывно развивать в заданных производителем условиях эксплуатации. К таким условиям могут относиться допустимый диапазон рабочих скоростей, температура окружающей среды, условия охлаждения и другие соответствующие характеристики.
Он характеризует способность привода к непрерывной работе и тесно связан с его тепловой конструкцией.
Во время работы бескорпусный моментный двигатель, гармонический редуктор, подшипники, энкодер и другие внутренние компоненты выделяют тепло. Привод должен эффективно отводить это тепло, чтобы температура компонентов оставалась в допустимых пределах.
При работе в пределах номинальных условий привод рассчитан на стабильную работу в течение длительного времени. Это помогает защитить двигатель, редуктор, подшипники и другие компоненты от чрезмерных тепловых нагрузок, обеспечивая долгосрочную надежность и стабильные характеристики передачи.
Почему номинальный крутящий момент важен для долгосрочной надежности?
Если гармонический привод непрерывно работает с крутящим моментом выше номинального, тепловыделение может превысить способность к отводу тепла. По мере повышения температуры изоляция обмоток двигателя, смазка редуктора, подшипники и электронные компоненты могут подвергаться дополнительным тепловым нагрузкам.
Длительная работа с чрезмерной нагрузкой может ускорить старение компонентов, увеличить механический износ и со временем ухудшить точность позиционирования.
Поэтому при оценке нагрузок, которые необходимо поддерживать непрерывно, следует в первую очередь ориентироваться на номинальный крутящий момент.
Применим ли номинальный крутящий момент только при одной определенной скорости?
Не обязательно. Номинальный крутящий момент не следует трактовать как выходное значение, доступное только при одной фиксированной номинальной скорости.
Для такого гармонического привода, как серия HPJM компании HONPINE, способность развивать непрерывный крутящий момент следует оценивать во всем указанном диапазоне рабочих скоростей. Однако фактически допустимый непрерывный крутящий момент может меняться в зависимости от частоты вращения, температуры окружающей среды, условий охлаждения, ограничений по току двигателя и допустимой нагрузки редуктора.
Поэтому инженерам следует обращаться к характеристикам «крутящий момент — скорость» и эксплуатационным спецификациям производителя, а не предполагать, что одинаковый непрерывный крутящий момент доступен при любой скорости.
Типичные области применения номинального крутящего момента
Номинальный крутящий момент особенно важен для приложений с относительно стабильной нагрузкой и длительным временем работы.
Например, гуманоидным роботам необходим достаточный непрерывный крутящий момент в сочленениях для поддержания положения стоя. Конвейерные системы и автоматизированное оборудование могут нуждаться в стабильной выходной мощности при относительно постоянной нагрузке. Оборудование для медицинской реабилитации также может требовать непрерывной работы в заданных условиях нагрузки.
В таких приложениях непрерывная рабочая нагрузка, как правило, должна оставаться в пределах номинального крутящего момента привода при заданных условиях.
2. Прерывистый крутящий момент: работа с периодическими высокими нагрузками
Прерывистый крутящий момент — это повышенный выходной крутящий момент, который гармонический привод может развивать в течение ограниченного времени при заданных условиях циклической нагрузки.
В отличие от номинального крутящего момента, прерывистый крутящий момент не предназначен для непрерывной работы с полной нагрузкой. Он рассчитан на приложения, в которых сочленение периодически испытывает повышенную нагрузку, сменяющуюся периодами меньшей нагрузки или отдыха.
Эта характеристика особенно важна для динамических роботизированных систем, в которых крутящий момент в сочленениях меняется на протяжении каждого цикла движения.
Например, в техническом паспорте изделия может быть указано значение прерывистого крутящего момента для режима прерывистой нагрузки S3 с заданной продолжительностью включения, например 10% или 25%.
Продолжительность включения показывает, какую часть заданного рабочего цикла привод работает в определенном режиме нагрузки. Фактически допустимое время работы и продолжительность периода отдыха должны соответствовать спецификациям производителя.
Значение прерывистого крутящего момента всегда следует рассматривать вместе с продолжительностью включения, длительностью цикла и условиями эксплуатации.
Почему прерывистый крутящий момент нельзя использовать для непрерывной работы?
Для создания повышенного выходного крутящего момента обычно требуется больший ток двигателя, что приводит к усиленному тепловыделению.
При прерывистой работе периоды меньшей нагрузки или отдыха дают приводу возможность отводить тепло. Это помогает удерживать среднюю тепловую нагрузку в пределах заданных эксплуатационных ограничений.
Однако при непрерывной работе привода на уровне прерывистого крутящего момента тепло может накапливаться быстрее, чем отводиться. Это может вызвать чрезмерное повышение температуры и ускорить старение изоляции двигателя, компонентов редуктора и подшипников.
Повторная работа с превышением заданной продолжительности включения также может увеличить механические нагрузки и ухудшить долговременную стабильность позиционирования.
Поэтому прерывистый крутящий момент не следует рассматривать как замену номинальному. Его использование должно соответствовать заданной продолжительности включения и тепловым ограничениям.
Почему прерывистый крутящий момент важен для гуманоидных роботов?
Нагрузка на сочленения гуманоидного робота значительно меняется при ходьбе, беге, приседании, вставании и других динамических движениях.
Рассмотрим работу суставов ног в цикле ходьбы. На разных этапах движения требуются разные значения крутящего момента:
Фаза опоры: суставы ноги поддерживают вес тела и сохраняют равновесие.
Фаза отталкивания: суставы создают повышенный крутящий момент, чтобы продвинуть тело вперед.
Фаза переноса: нога движется вперед, при этом профиль нагрузки и крутящего момента отличается.
Приземление и поглощение ударной нагрузки: суставы реагируют на меняющиеся внешние силы и динамические нагрузки.
На этапе отталкивания и других этапах с высокой нагрузкой может потребоваться крутящий момент выше уровня, допустимого при непрерывной работе. Способность привода выдерживать такие повторяющиеся движения зависит от его характеристик прерывистого крутящего момента, продолжительности включения, тепловых характеристик и фактического профиля движения.
Аналогичные требования возникают у четвероногих роботов при подъеме, ускорении и прыжках, а также у роботизированных манипуляторов, которые многократно поднимают и перемещают заготовки.
Для таких приложений прерывистый крутящий момент является важным параметром оценки динамических характеристик сочленения.
3. Пиковый крутящий момент: кратковременный предел работы
Пиковый крутящий момент — это максимальный крутящий момент, который гармонический привод рассчитан развивать или выдерживать в течение короткого времени при заданных условиях.
Он представляет собой кратковременный рабочий предел, определяемый совокупными возможностями двигателя, гармонического редуктора, выходной конструкции, подшипников и других механических и электрических компонентов.
На способность развивать пиковый крутящий момент влияют несколько факторов, в том числе:
Прочность гибкого колеса и допустимая деформация в гармоническом редукторе.
Механическая прочность выходного фланца и вала.
Ограничения по току двигателя и его электромагнитные характеристики.
Грузоподъемность подшипников.
Допустимые значения напряжений в конструкции привода.
В отличие от номинального крутящего момента, пиковый крутящий момент не является тепловым параметром для непрерывной работы. Обычно он относится к кратковременным переходным режимам, а допустимая продолжительность и частота таких режимов должны соответствовать спецификациям производителя.
Что происходит при превышении пикового крутящего момента?
Если приложенный крутящий момент превышает заданный предел пикового крутящего момента привода, чрезмерные механические или электромагнитные нагрузки могут повредить внутренние компоненты.
В зависимости от величины и продолжительности перегрузки возможны остаточная деформация или повреждение гибкого колеса гармонического редуктора, чрезмерные нагрузки на выходной фланец, повреждение подшипников и ухудшение характеристик двигателя.
Сильная перегрузка также может привести к увеличению люфта и необратимому снижению точности позиционирования.
Даже если привод не выходит из строя сразу, повторяющиеся перегрузки могут вызвать накопление механических повреждений и сократить срок его службы.
Поэтому пиковый крутящий момент следует рассматривать как кратковременный рабочий предел, а не как обычную расчетную цель.
В каких случаях инженерам следует учитывать пиковый крутящий момент?
Пиковый крутящий момент имеет значение при оценке кратковременных переходных режимов, таких как внезапные внешние возмущения, кратковременные ударные нагрузки, аварийное торможение или неожиданный контакт.
Для гуманоидных роботов инженерам может потребоваться учитывать переходные нагрузки, вызванные неожиданным контактом или ударом во время работы.
Однако запланированные движения, такие как ходьба, бег, прыжки и приседания, не должны опираться на пиковый крутящий момент как на обычную рабочую характеристику. Их необходимо оценивать по соответствующим спецификациям номинального и прерывистого крутящего момента с учетом фактического профиля нагрузки.
4. Номинальный, прерывистый и пиковый крутящий момент: в чем разница
Хотя все три параметра описывают способность гармонического привода развивать крутящий момент, они соответствуют разным условиям эксплуатации.
Основное различие заключается в следующем:
Номинальный крутящий момент определяет способность привода непрерывно развивать выходной крутящий момент.
Прерывистый крутящий момент определяет повышенный крутящий момент, доступный при заданных условиях циклической нагрузки.
Пиковый крутящий момент определяет кратковременный предел крутящего момента при заданных переходных условиях.
Высокое значение пикового крутящего момента гармонического привода не обязательно означает высокий номинальный крутящий момент. Аналогично, высокое значение прерывистого крутящего момента не означает, что привод может непрерывно поддерживать такую выходную характеристику.
При сравнении различных приводов инженерам следует изучать все три значения и понимать условия, для которых указано каждое из них.
5. Как выбрать гармонический привод с учетом требований к крутящему моменту?
Выбор гармонического привода требует большего, чем простое сравнение максимальных значений крутящего момента. Инженерам следует оценить фактический профиль нагрузки роботизированного сочленения на протяжении всего рабочего цикла.
Практическая оценка включает три основных аспекта.
Оцените непрерывную нагрузку
Сначала рассчитайте крутящий момент, необходимый при длительной работе.
Например, гуманоидному роботу может потребоваться длительное время сохранять положение стоя. Суставы ног должны непрерывно поддерживать тело и сохранять устойчивость.
Рассчитанную непрерывную нагрузку следует сравнить с номинальным крутящим моментом привода, чтобы убедиться, что сочленение может работать в заданных тепловых и механических пределах.
Оцените периодические движения с высокой нагрузкой
Затем определите этапы движения, на которых требуется повышенный крутящий момент.
У гуманоидных роботов к ним могут относиться отталкивание, приседание и вставание. У роботизированных манипуляторов — подъем и перемещение заготовок.
Инженерам следует оценить требуемый крутящий момент, продолжительность работы, частоту циклов и продолжительность включения, а затем сопоставить эти условия со спецификациями прерывистого крутящего момента привода.
Проверьте переходные нагрузки
Наконец, оцените кратковременные перегрузки, вызванные ударами, внезапными внешними силами или аварийным торможением.
Максимальный переходный крутящий момент должен оставаться в пределах заданного пикового крутящего момента привода с учетом соответствующего инженерного запаса прочности.
Пиковый крутящий момент не следует использовать в качестве основы для расчета сочленения, которому необходимо непрерывно или многократно работать с высоким крутящим моментом.
Учитывайте весь профиль работы
Крутящий момент — лишь один из факторов выбора гармонического привода. Инженерам также следует учитывать рабочую скорость, ускорение, профиль движения, температуру окружающей среды, условия охлаждения, радиальные и осевые нагрузки, опрокидывающие моменты, крутильную жесткость, точность позиционирования и срок службы редуктора.
Для динамических роботизированных приложений тепловые характеристики и механическую нагрузочную способность необходимо оценивать в совокупности.
Подходящий гармонический привод должен не только удовлетворять требованиям сочленения к максимальному крутящему моменту, но и сохранять надежные характеристики на протяжении всего рабочего цикла.
Заключение
Номинальный, прерывистый и пиковый крутящий момент описывают три разных аспекта рабочих возможностей гармонического привода. Номинальный крутящий момент определяет его способность выдерживать непрерывную нагрузку, прерывистый относится к периодическим движениям с высокой нагрузкой, а пиковый задает кратковременный предел при переходных режимах.
Для гуманоидных роботов и других динамических роботизированных систем понимание этих различий помогает инженерам избежать неправильного выбора привода и чрезмерных рабочих нагрузок. Вместо того чтобы выбирать гармонический привод только по максимальному крутящему моменту, инженерам следует оценивать полный профиль движения, продолжительность включения, тепловые условия и механические требования к сочленению.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
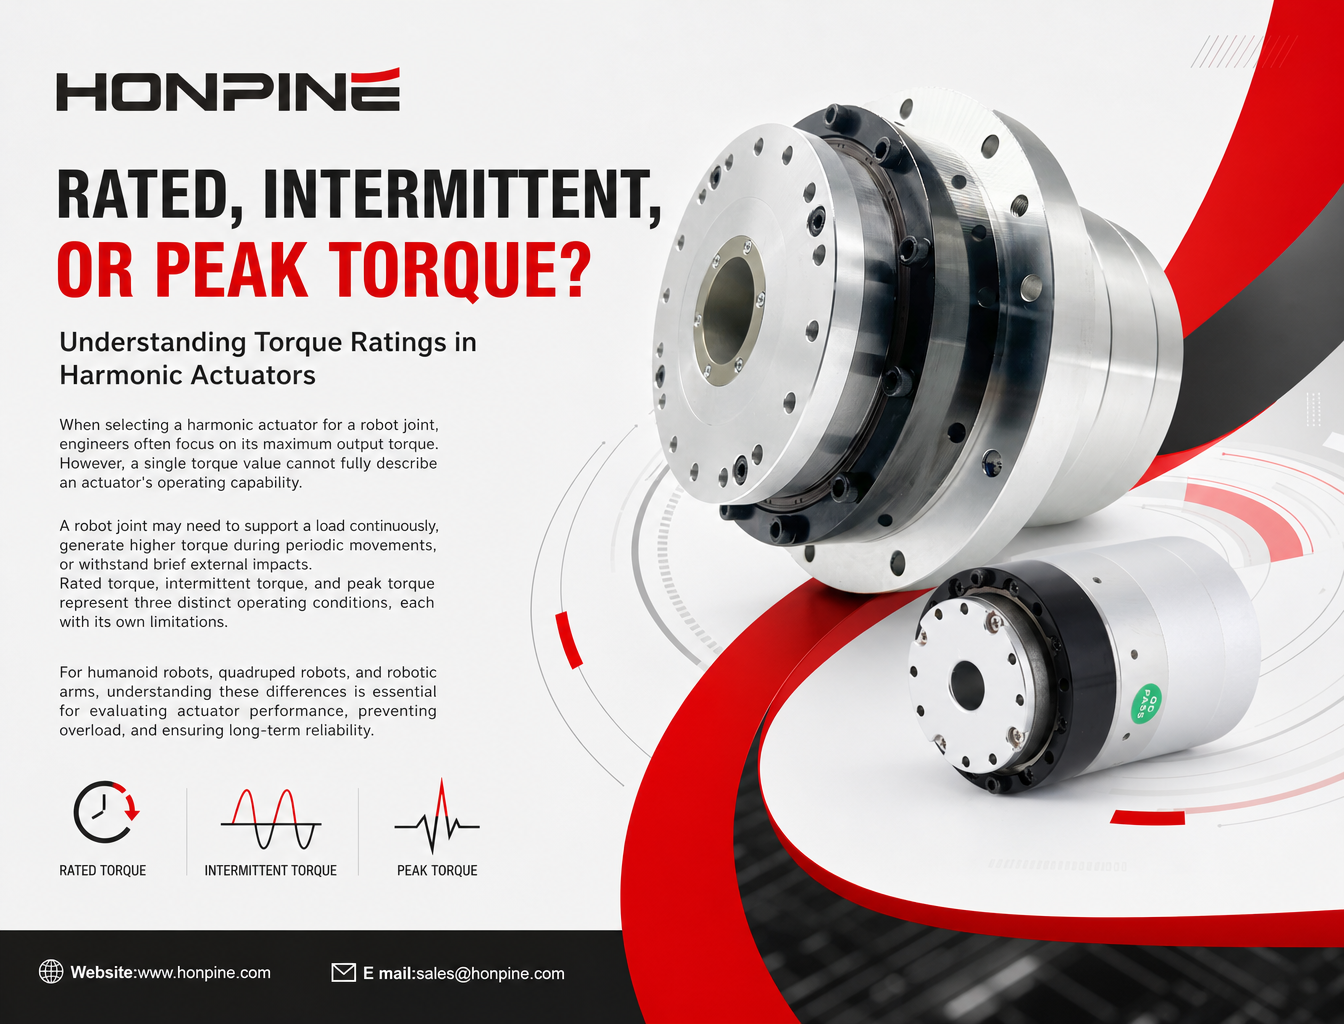
 Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?При выборе волнового привода для роботизированного сочленения инженеры часто обращают внимание на максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться постоянно поддерживать нагрузку, создавать повышенный крутящий момент во время периодических движений или выдерживать кратковременные внешние удары. Номинальный, кратковременный и пиковый крутящий момент соответствуют трём различным режимам работы, каждый из которых имеет свои ограничения. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов понимание этих различий важно для оценки характеристик привода, предотвращения перегрузки и обеспечения длительной надёжной работы.
 Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкамМедицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?При выборе волнового привода для роботизированного сочленения инженеры часто обращают внимание на максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться постоянно поддерживать нагрузку, создавать повышенный крутящий момент во время периодических движений или выдерживать кратковременные внешние удары. Номинальный, кратковременный и пиковый крутящий момент соответствуют трём различным режимам работы, каждый из которых имеет свои ограничения. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов понимание этих различий важно для оценки характеристик привода, предотвращения перегрузки и обеспечения длительной надёжной работы.
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.
 Как интегрированный роботизированный шарнирный модуль HONPINE HPJM обеспечивает высокий крутящий момент при компактных размерах?Узнайте, как оптимизировать монтажное пространство и одновременно добиться высокой плотности крутящего момента в роботизированных шарнирах. В этой статье рассказывается, как интегрированный роботизированный шарнирный модуль HONPINE HPJM использует объединение компонентов, прокладку кабелей через полый вал, компактные электрические разъемы и оптимизированные механические крепежные конструкции, чтобы сократить неиспользуемое пространство в гуманоидных роботах и роботизированных манипуляторах.
 Гармонический мотор-редуктор и гармонический привод: в чем разница?В этой статье рассматриваются различия между гармоническими мотор-редукторами и гармоническими приводами с точки зрения конструкции изделия, системной интеграции, функций обратной связи и управления, монтажа и требований к применению. Поскольку производители могут по-разному использовать эти названия продуктов, в статье также объясняется, как оценивать фактическую конфигурацию изделий и выбирать подходящее решение для высокоточного движения в робототехнике и промышленной автоматизации.