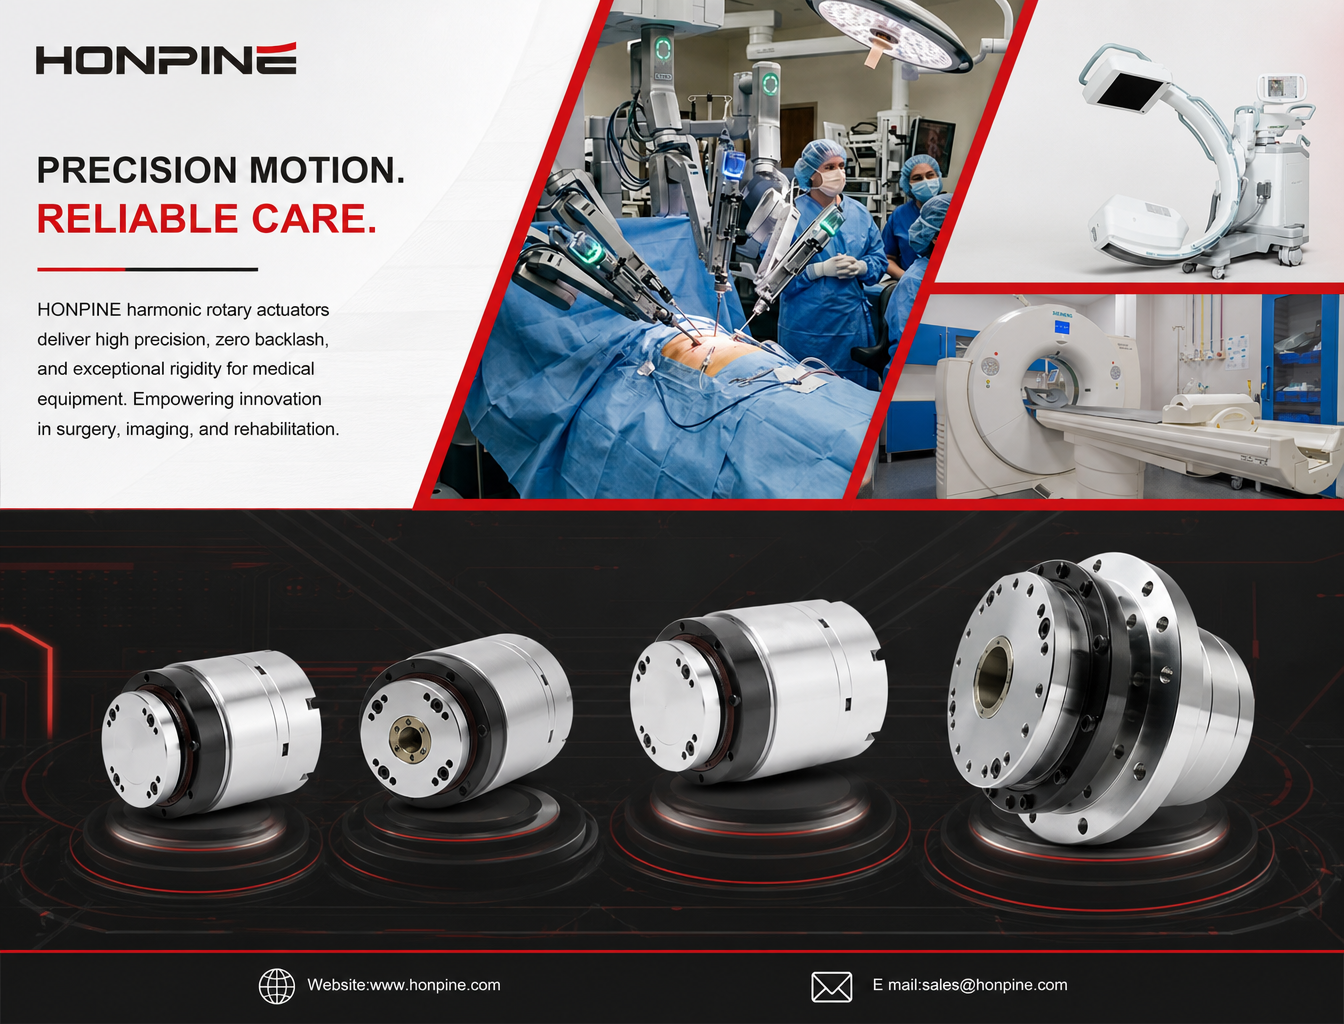
Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкам
Для медицинского оборудования необходимы системы передачи движения, обеспечивающие исключительную точность позиционирования, структурную стабильность и безопасность эксплуатации. В хирургических роботах, системах медицинской визуализации и реабилитационном оборудовании даже небольшие отклонения в позиционировании или механические прогибы могут повлиять на работу оборудования.
Как производителям медицинского оборудования обеспечить точное, стабильное и надежное вращательное движение?
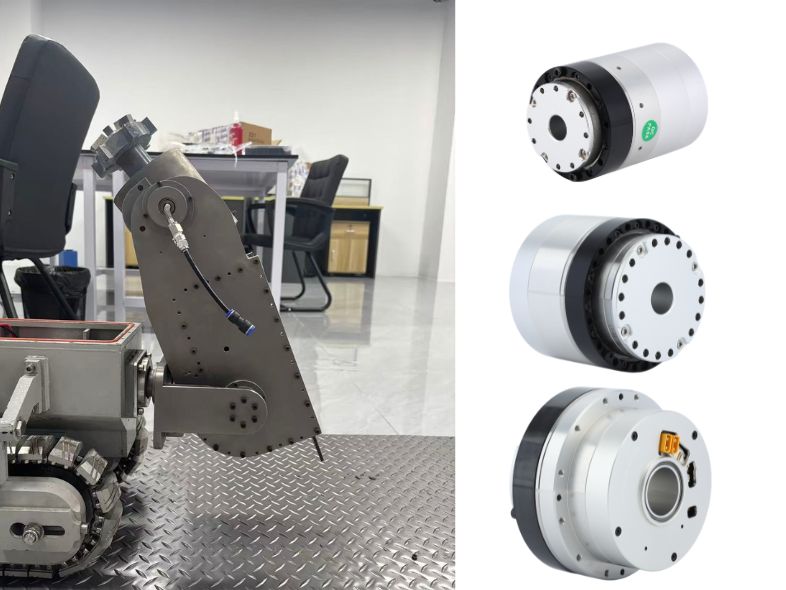
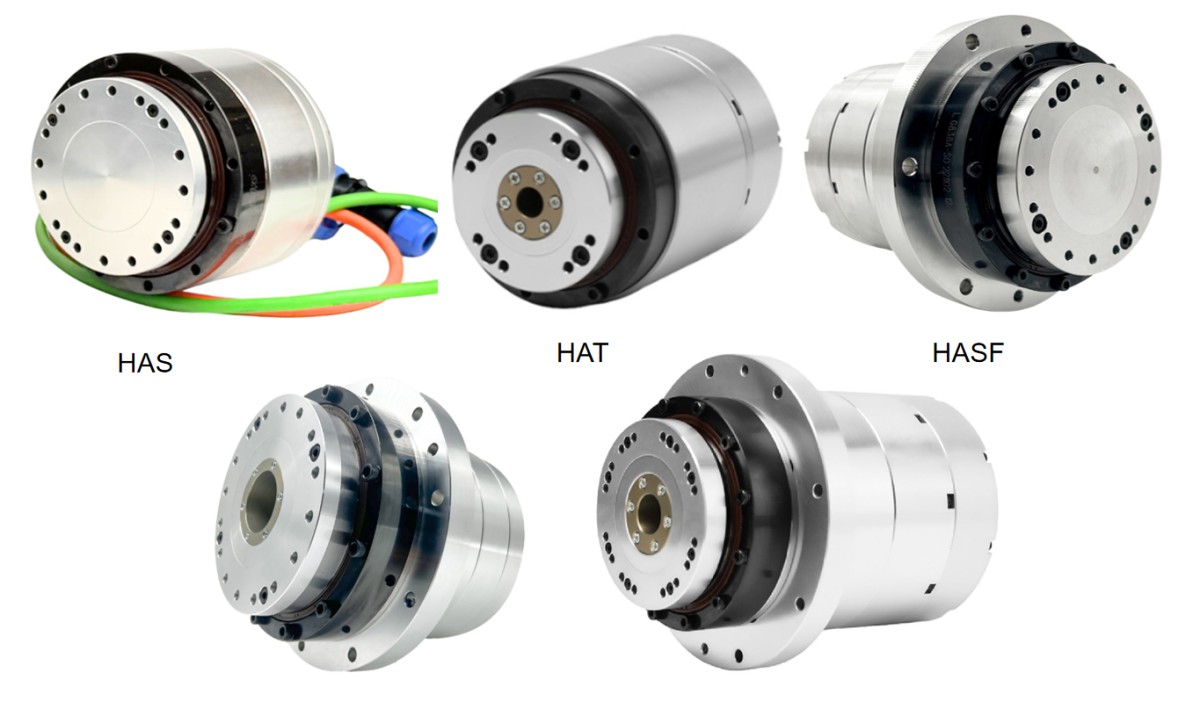
Гармонические поворотные приводы HONPINE HAS,HAT иHAM отличаются высокой повторяемостью до ≤10 угл. с, передачей без люфта, высокой жесткостью на опрокидывание и полым валом, что позволяет удовлетворить строгие требования современных медицинских устройств к управлению движением.
1. Безопасность — главный приоритет медицинского оборудования
Во время работы хирургического робота или проведения КТ- и МРТ-исследования внезапное отключение питания может создать серьезную угрозу безопасности. Например, неуправляемая роботизированная рука может опуститься под действием силы тяжести, а стол сканера — сместиться, что потенциально подвергает пациента опасности.
Поэтому производителям медицинского оборудования необходимы решения для передачи движения с надежным торможением, точным удержанием положения и предсказуемым поведением при перебоях питания.
A. Тормоза с постоянными магнитами для безопасного удержания
Гармонические поворотные приводы HONPINEс внешними драйверами могут опционально комплектоваться тормозами с постоянными магнитами.
В отличие от обычных электромагнитных тормозов с пружинным приводом, тормоза с постоянными магнитами используют магнитную силу для включения тормозного механизма при отключении питания. Это помогает заблокировать выходной вал и сохранить его механическое положение при внезапном перебое питания.
Снижение тепловыделения и энергопотребления
В зависимости от конструкции тормоза для поддержания его расторможенного состояния не требуется постоянное электропитание. Это помогает снизить тепловыделение, связанное с тормозом, и энергопотребление, что соответствует требованиям к тепловому режиму медицинского оборудования, рассчитанного на длительную эксплуатацию.
Особенности электромагнитной совместимости
При эксплуатации медицинского оборудования в условиях сильных магнитных полей, например в системах МРТ, выбор тормоза требует тщательной оценки. Необходимо проверить магнитные материалы, остаточные магнитные поля, электромагнитную совместимость и требования безопасности для МРТ, чтобы убедиться, что привод в сборе подходит для предполагаемых условий установки.
B. Абсолютные энкодеры и передача без люфта для удержания положения
Гармонические поворотные приводы HONPINE с внешними драйверамимогут комплектоваться абсолютными энкодерами и передачей без люфта.
Абсолютный энкодер сохраняет информацию о положении в пределах заданных условий эксплуатации, позволяя системе управления определить положение привода после перебоя питания без обязательного выполнения обычной процедуры возврата в исходное положение.
В сочетании с отсутствием люфта в гармонической передаче привод помогает минимизировать ошибки движения, вызванные механическим люфтом.
Это особенно важно для медицинского оборудования, требующего точных и повторяемых перемещений, например роботов для малоинвазивной хирургии, систем позиционирования при биопсии и механизмов медицинской визуализации.
C. Полый вал предотвращает помехи от кабелей
Медицинское оборудование часто содержит сложные внутренние электропроводки, а также линии подачи жидкостей и сжатого воздуха.
Например, в роботах для эндоскопической хирургии необходимо предусмотреть место для кабелей камер и пневматических линий, а в крупных системах медицинской визуализации — для охлаждающих трубок и электропроводки. При многократных вращательных движениях кабели, проложенные снаружи, могут перекручиваться, запутываться или повреждаться.
Для медицинского оборудования, требующего внутренней прокладки кабелей, серия HONPINE HAT имеет полый вал с центральным сквозным отверстием, через которое можно провести кабели и другие компоненты, уменьшая помехи от внешней кабельной разводки.
Для задач, требующих более высокой несущей способности, серия HONPINE HAM оснащена конструкцией с большим полым валом и высокой жесткостью на опрокидывание. Это помогает сохранять стабильность вращения при тяжелых нагрузках и уменьшать угловой прогиб длинных консольных конструкций.
2. Высокая повторяемость определяет точность позиционирования медицинского оборудования
Точность позиционирования — важный эксплуатационный показатель хирургических роботов, систем биопсии, офтальмологического хирургического оборудования и высокоточных устройств медицинской визуализации.
В таких приложениях привод должен не только достигать заданного положения, но и стабильно возвращаться в то же положение в повторяющихся рабочих циклах.
A. Повторяемость и однонаправленная точность позиционирования
Гармонические поворотные приводы HONPINEобеспечивают следующие характеристики позиционирования в зависимости от модели и конфигурации:
Однонаправленная точность позиционирования: ≤30–90 угл. с
Повторяемость: ≤10–20 угл. с
Чем высокая повторяемость полезна для медицинского оборудования?
Типичные области применения:
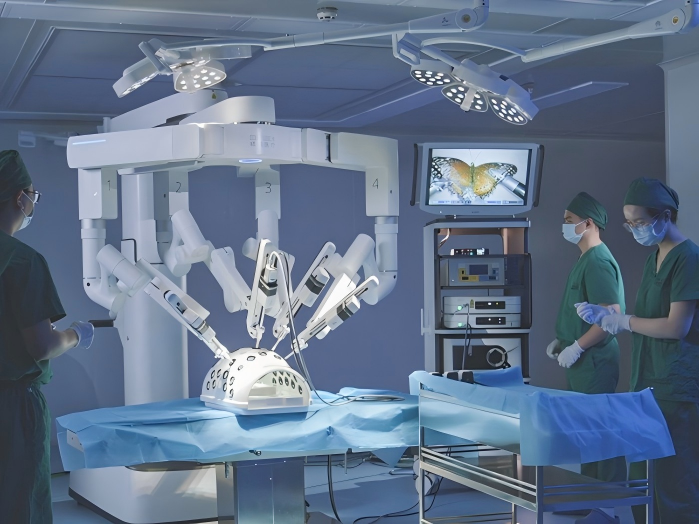
Роботизированные манипуляторы для малоинвазивной хирургии
Офтальмологическое хирургическое оборудование
Системы позиционирования и навигации для дентальной имплантации
Механизмы позиционирования для медицинской биопсии
Повторяемость ≤10 угл. с означает, что привод может возвращаться практически в одно и то же положение при многократном выполнении одинакового движения в заданных условиях испытаний.
Это особенно важно для медицинских роботизированных систем, которым необходимо выполнять точные движения в ограниченном анатомическом пространстве, где отклонения позиционирования могут повлиять на точность хирургических инструментов.
Для инженеров, разрабатывающих медицинское роботизированное оборудование, высокая повторяемость помогает повысить стабильность движения и обеспечивает более надежную механическую основу для точного управления позиционированием.
3. Высокая жесткость на опрокидывание повышает структурную стабильность при тяжелых нагрузках
Медицинское оборудование, особенно крупные системы визуализации и механизмы хирургической поддержки, часто имеет длинные консольные конструкции, рассчитанные на относительно тяжелые нагрузки.
Когда консольный рычаг выдвигается, сила тяжести и внешние силы создают на приводе опрокидывающий момент. Недостаточная жесткость конструкции может привести к угловому прогибу и повлиять на стабильность позиционирования оборудования.
Гармонические поворотные приводы HONPINE предназначены для решения этих механических задач благодаря высокой жесткости конструкции и опоре на подшипники.
A. Высокая жесткость на опрокидывание для длинных консольных конструкций
Типичные области применения в медицине:
Консольные системы DR и рентгеновской визуализации
Опорные рычаги хирургических микроскопов
Крупное реабилитационное и экзоскелетное оборудование
Почему важна жесткость на опрокидывание?
Чем длиннее консольная конструкция, тем больше возможный угловой прогиб под воздействием внешней нагрузки.
Высокая жесткость на опрокидывание, обеспечиваемая конструкцией привода и расположением перекрестно-роликовых подшипников, помогает противостоять внешним опрокидывающим моментам и минимизировать нежелательное угловое смещение.
В оборудовании для медицинской визуализации это способствует более стабильному позиционированию узла визуализации и помогает уменьшить отклонения изображения, связанные с движением.
В опорных рычагах хирургических микроскопов и реабилитационном оборудовании повышенная жесткость конструкции также помогает сохранять стабильное положение во время работы.
Фактическую грузоподъемность и допустимый опрокидывающий момент следует оценивать с учетом выбранной модели привода, конфигурации монтажа и условий эксплуатации.
4. Почему для медицинского оборудования выбирают гармонические поворотные приводы HONPINE?
Гармонические поворотные приводы HONPINE HAS,HAT иHAM сочетают высокоточную гармоническую передачу, интегрированные механические конструкции и гибкие варианты конфигурации для удовлетворения требований производителей медицинского оборудования к управлению движением.
К основным преимуществам относятся:
Высокая повторяемость: повторяемость ≤10–20 угл. с в зависимости от модели.
Передача без люфта: помогает минимизировать механические ошибки позиционирования, вызванные люфтом.
Высокая жесткость на опрокидывание: подходит для длинных консольных конструкций и внешних нагрузок.
Варианты с полым валом: упрощают внутреннюю прокладку кабелей и уменьшают помехи от кабельной разводки.
Дополнительные варианты торможения: помогают удерживать положение при перебоях питания.
Варианты с абсолютным энкодером: помогают сохранять информацию о положении и упрощают восстановление работы системы после перебоев питания.
Если вы разрабатываете хирургических роботов, системы медицинской визуализации, реабилитационное оборудование или другие высокоточные медицинские устройства, свяжитесь с HONPINE, чтобы запросить актуальный каталог гармонических поворотных приводов и обсудить решение для передачи движения, подходящее для вашего применения.
5. Часто задаваемые вопросы о гармонических поворотных приводах для медицинского оборудования
Вопрос 1. Как выбрать гармонический поворотный привод для медицинского оборудования?
При выборе гармонического поворотного привода необходимо учитывать несколько факторов, включая требуемый выходной крутящий момент, радиальные и осевые нагрузки, опрокидывающий момент, точность позиционирования, повторяемость, скорость вращения и монтажное пространство. Инженерам также следует учитывать требования к прокладке кабелей, конфигурации тормоза, типы энкодеров и условия эксплуатации. Привод следует выбирать с учетом фактических требований к механике и управлению движением всего медицинского устройства.
Вопрос 2. В чем разница между повторяемостью и точностью позиционирования поворотного привода?
Повторяемость показывает, насколько стабильно привод возвращается в одно и то же положение при повторении движений. Точность позиционирования показывает, насколько фактическое положение соответствует заданному. Оба параметра важны для медицинского оборудования, но характеризуют разные аспекты движения. При выборе приводов для хирургических роботов и высокоточных систем медицинского позиционирования инженерам следует учитывать оба параметра.
Вопрос 3. Как гармонический поворотный привод с полым валом упрощает проектирование медицинского оборудования?
Гармонический поворотный привод с полым валом имеет центральный канал для электрических кабелей, сигнальных линий, пневматических трубок и других компонентов. Такая конструкция упрощает интеграцию вращающихся медицинских механизмов, уменьшает помехи от внешней кабельной разводки и обеспечивает большую гибкость при компоновке оборудования.
Вопрос 4. Что следует учитывать инженерам при использовании поворотных приводов в оборудовании для МРТ?
При выборе привода для оборудования МРТ необходимо уделять особое внимание магнитной совместимости. Инженерам следует оценить магнитные свойства двигателя, тормоза, энкодера, подшипников и других компонентов, а также электромагнитные помехи и требования безопасности для МРТ. Не следует считать стандартные тормоза с постоянными магнитами и обычные конфигурации приводов совместимыми с МРТ без соответствующей оценки и проверки.
Вопрос 5. Почему при выборе медицинского поворотного привода следует учитывать допустимый опрокидывающий момент?
В медицинском оборудовании с длинными консольными рычагами внешние нагрузки создают опрокидывающие моменты на монтажном интерфейсе привода. Если допустимый момент недостаточен, конструкция может испытывать чрезмерный угловой прогиб, что повлияет на стабильность позиционирования. Инженерам следует оценивать допустимый опрокидывающий момент привода, жесткость подшипников, распределение нагрузки и условия монтажа, а не учитывать только выходной крутящий момент.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
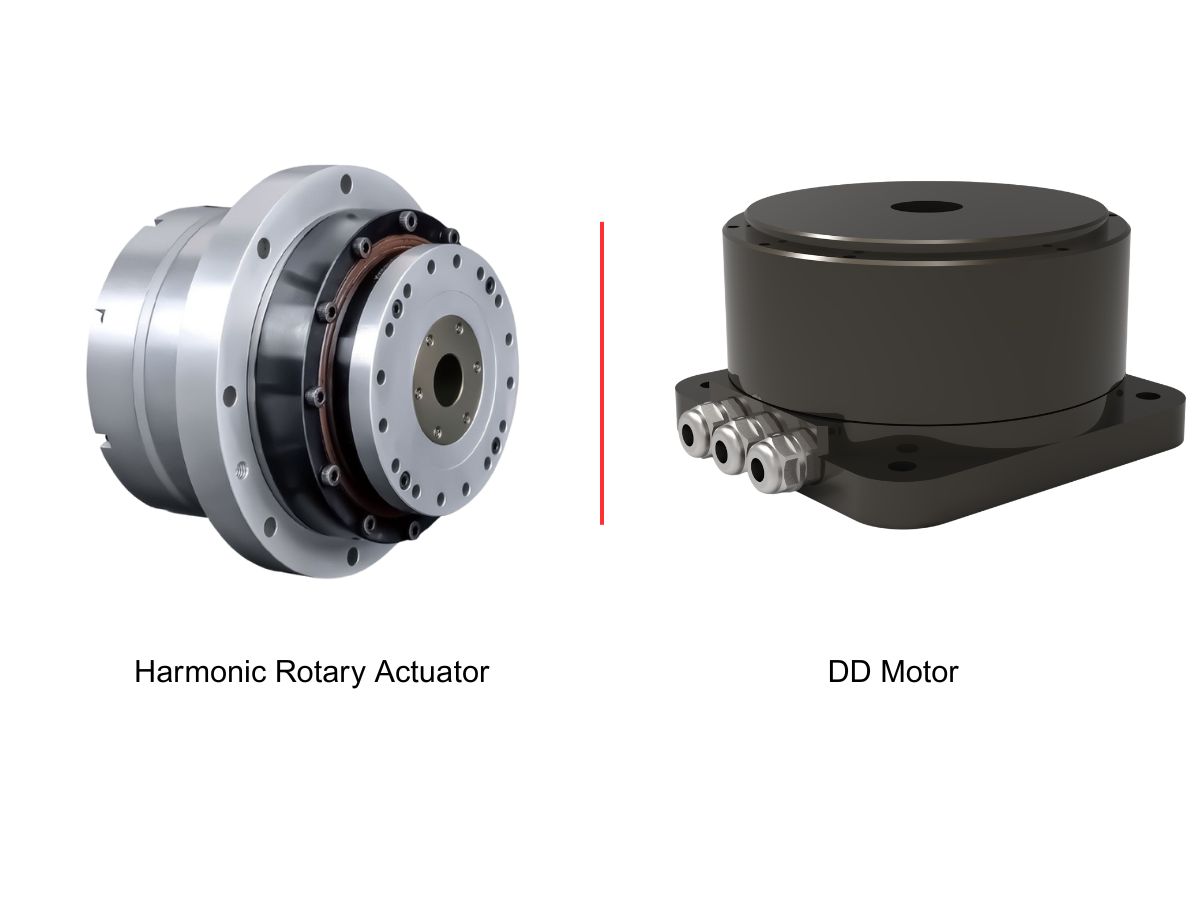
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
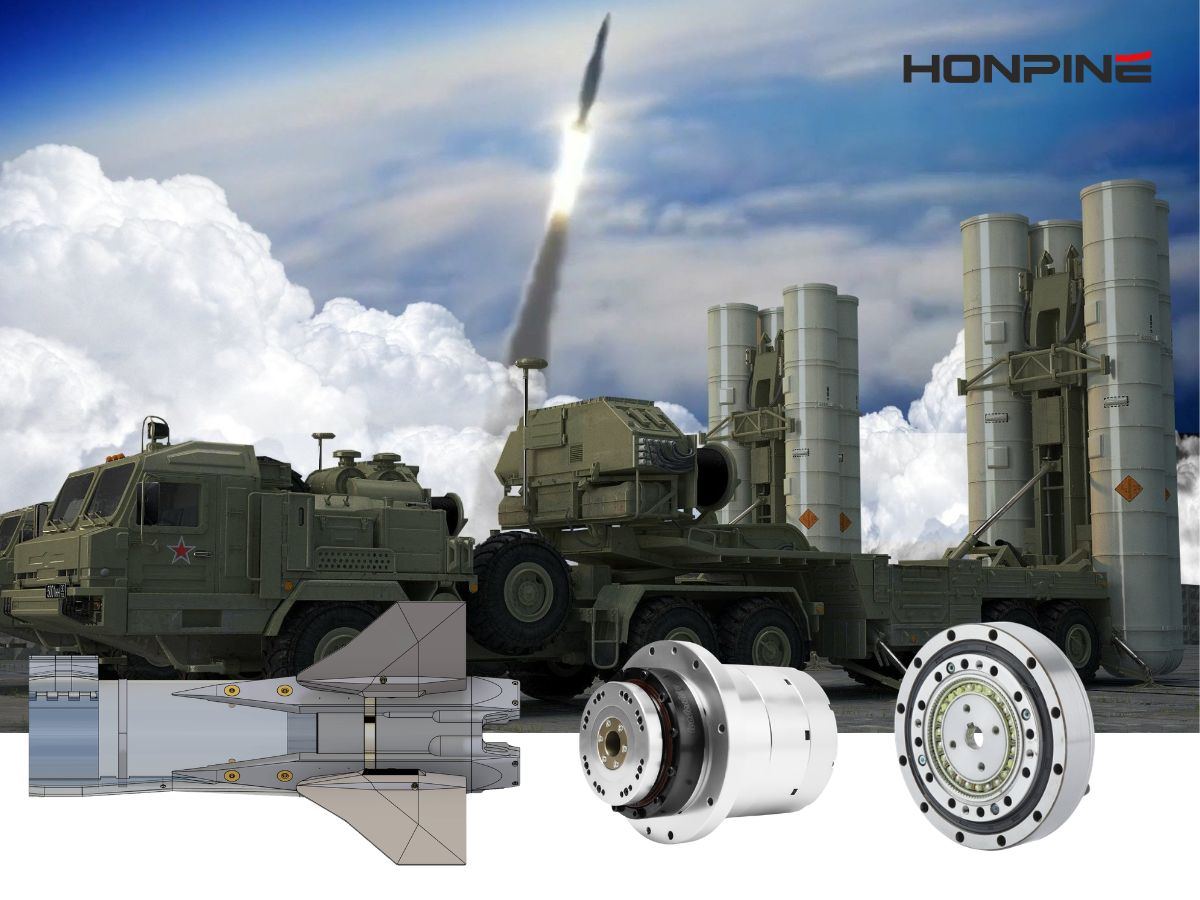
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
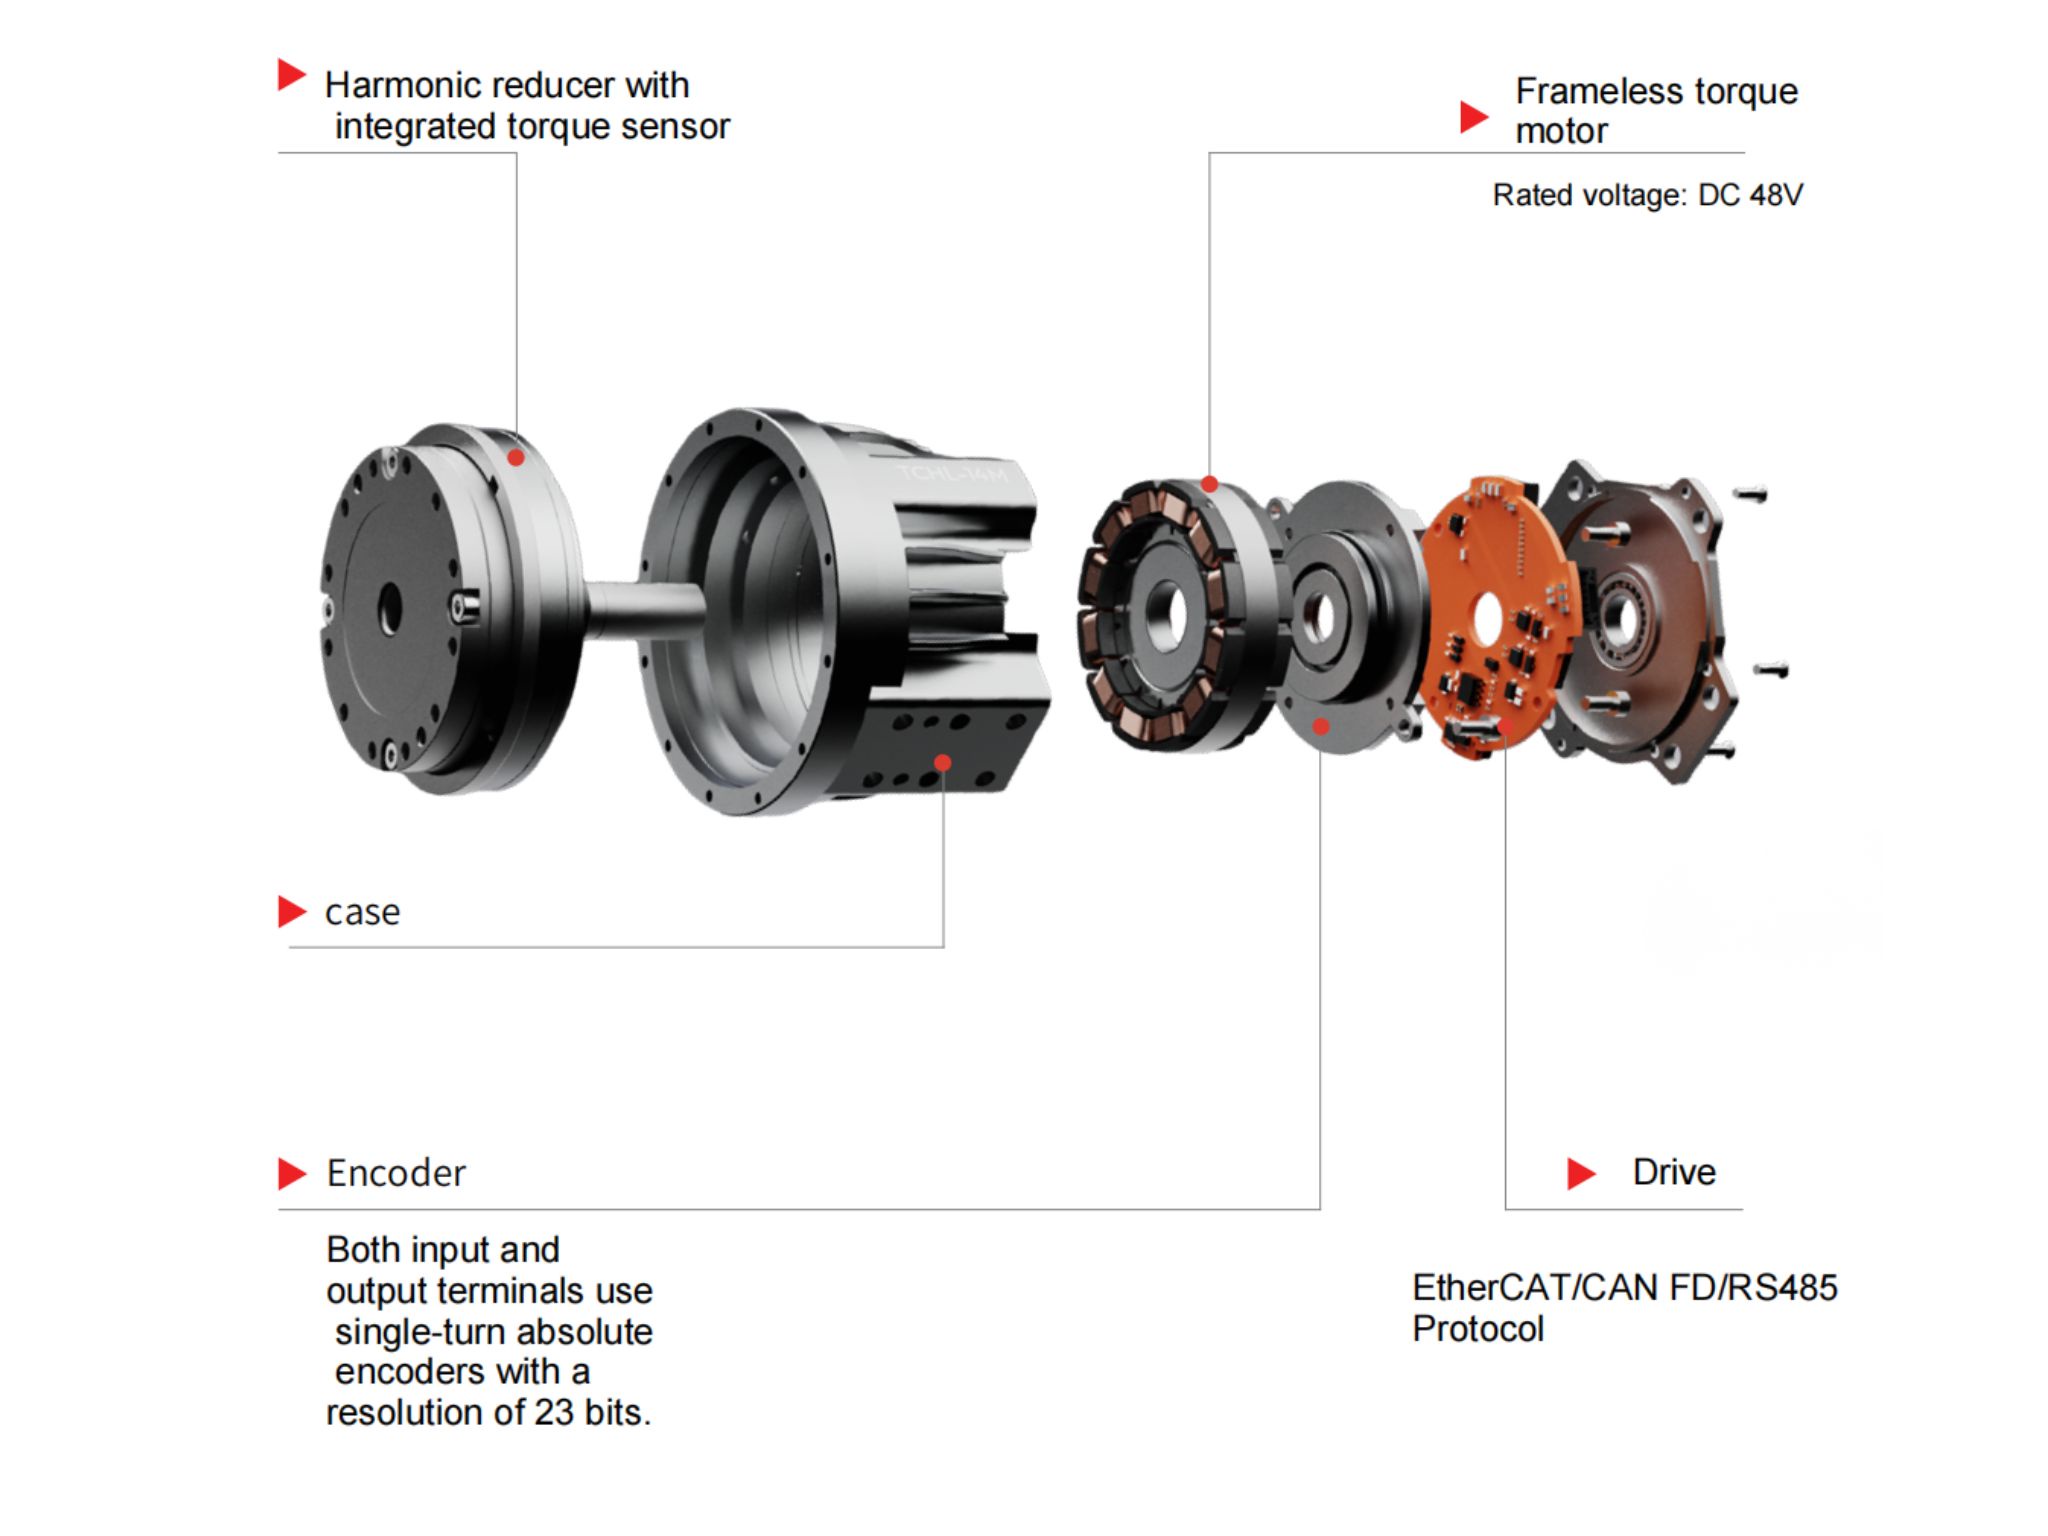
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
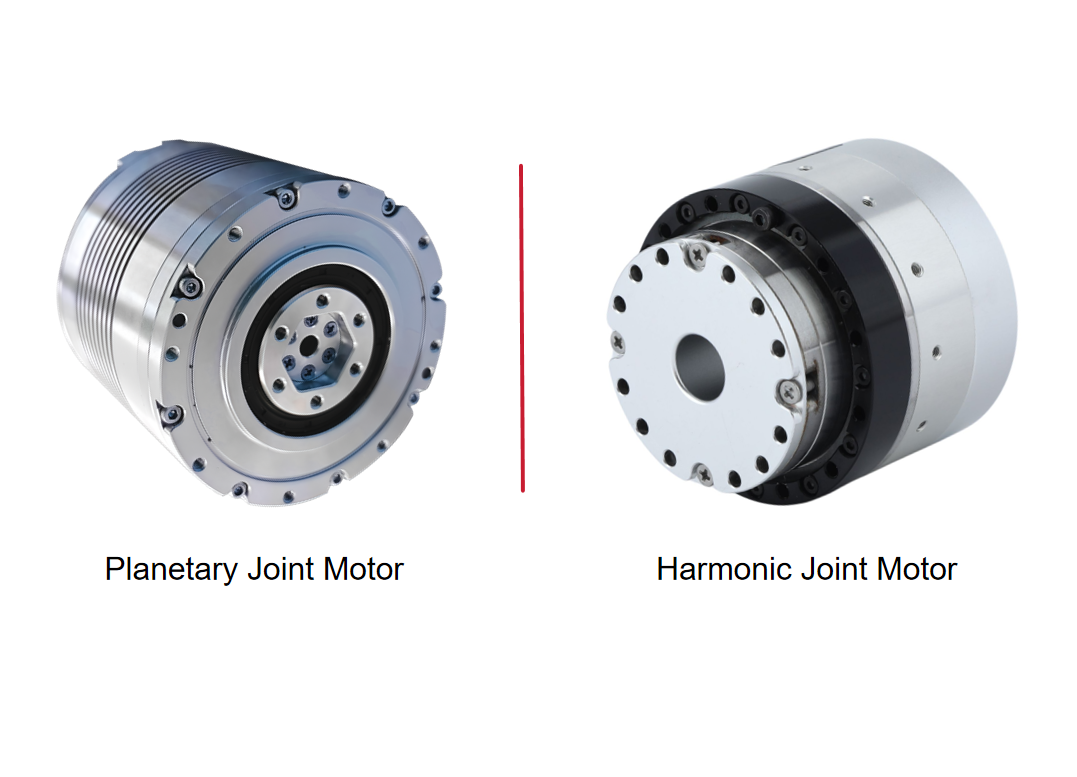
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Sumitomo Heavy Industries сообщает об операционной прибыли в размере 55 млрд иен на фоне восстановления бизнеса редукторов для роботовSumitomo Heavy Industries сообщает об операционной прибыли в размере 55 млрд иен на фоне восстановления спроса на редукторы для роботов. Узнайте, что эти результаты означают для поставщиков оборудования с ЧПУ и робототехники.
 Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкамМедицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
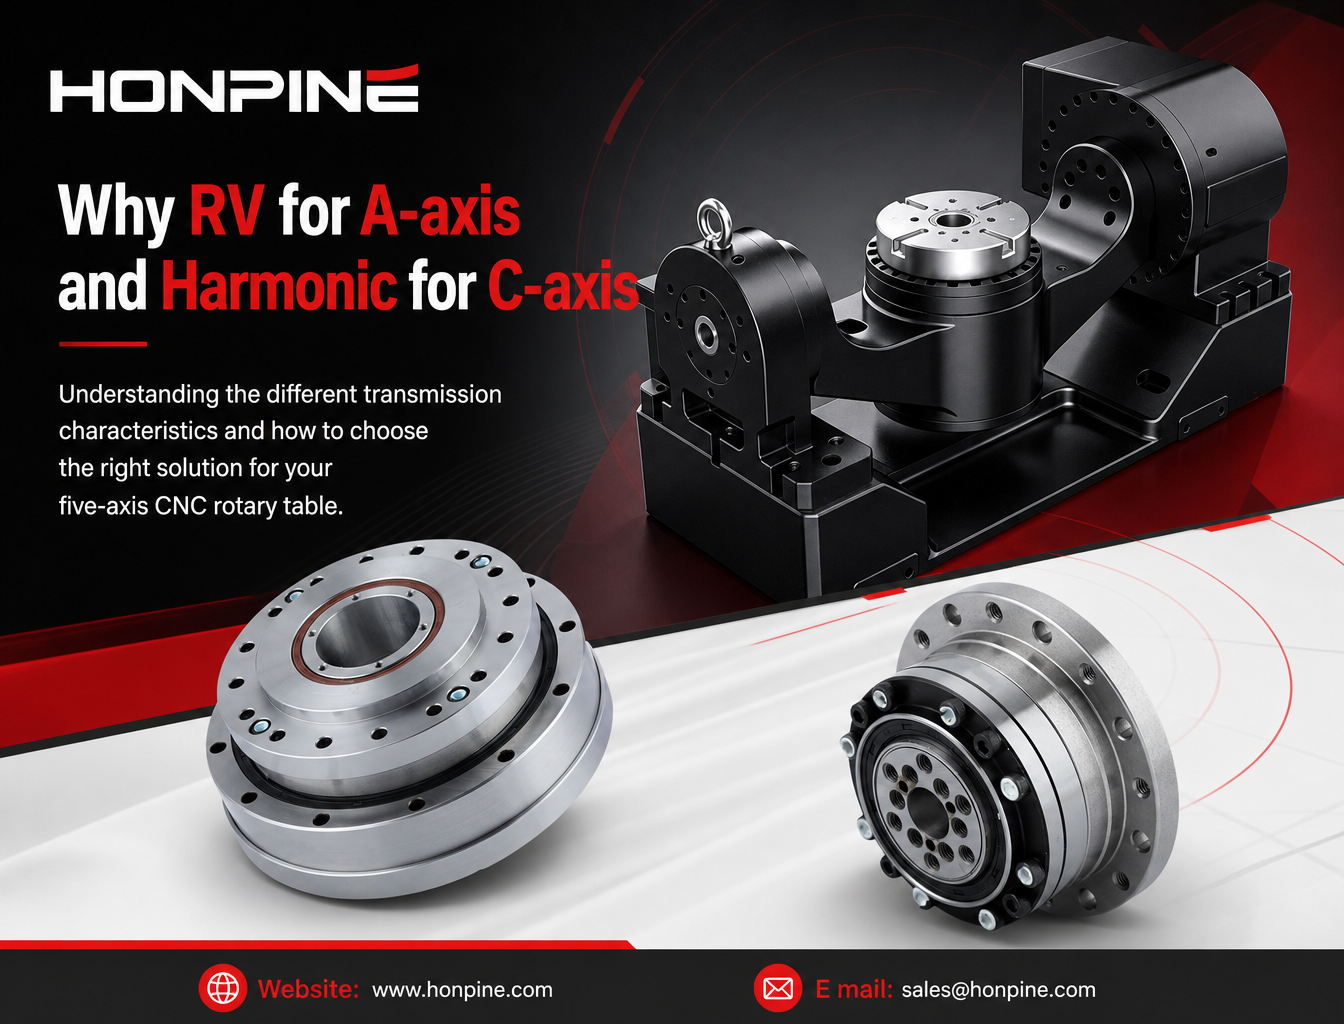
 Почему в пятиосевых поворотных столах с ЧПУ для осей A и C используются разные редукторы?Для пятиосевых поворотных столов с ЧПУ требуются разные характеристики передачи для осей A и C. Для оси A часто важны высокая крутильная жесткость и грузоподъемность, необходимые для поддержки люльки и заготовки, тогда как для оси C приоритетны малый люфт, точность углового позиционирования и динамический отклик. В этой статье объясняется, почему для оси A часто рассматривают редукторы RV, а для оси C — волновые редукторы. В ней рассматриваются принципы их работы, механические преимущества, обратная связь со стороны выходного вала и основные критерии выбора для производителей станков с ЧПУ.

Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкамМедицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
 Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?Гармонический шарнирный модуль HONPINE TCHL разработан для экзоскелетных роботов, которым необходимы лёгкая конструкция, компактная механическая интеграция и оперативное взаимодействие человека и робота. Благодаря встроенному датчику крутящего момента со стороны выхода, высокоинтегрированной конструкции и гибким вариантам подключения TCHL служит приводным решением для экзоскелетов нижних конечностей, ассистивных роботов для верхних конечностей, реабилитационного оборудования и промышленных носимых роботов.
 Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
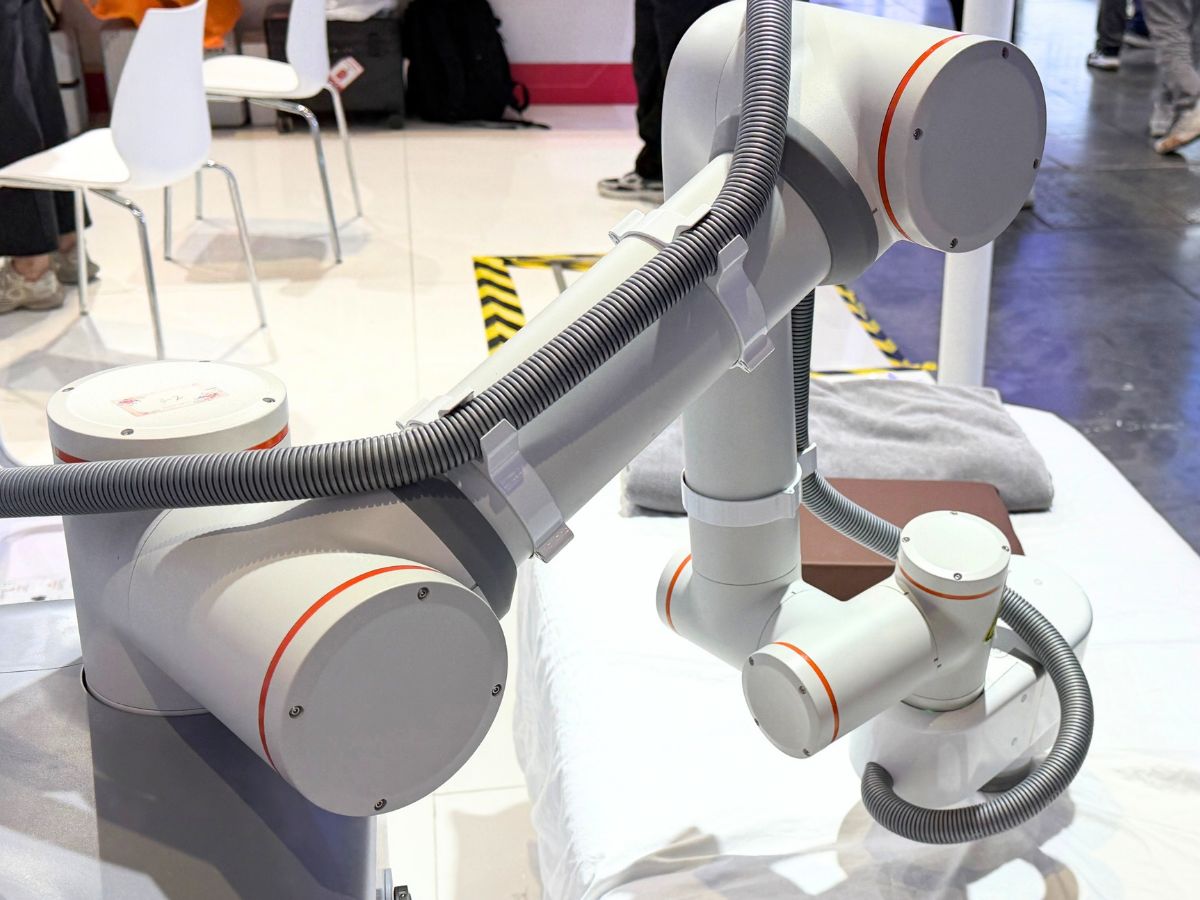
 Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
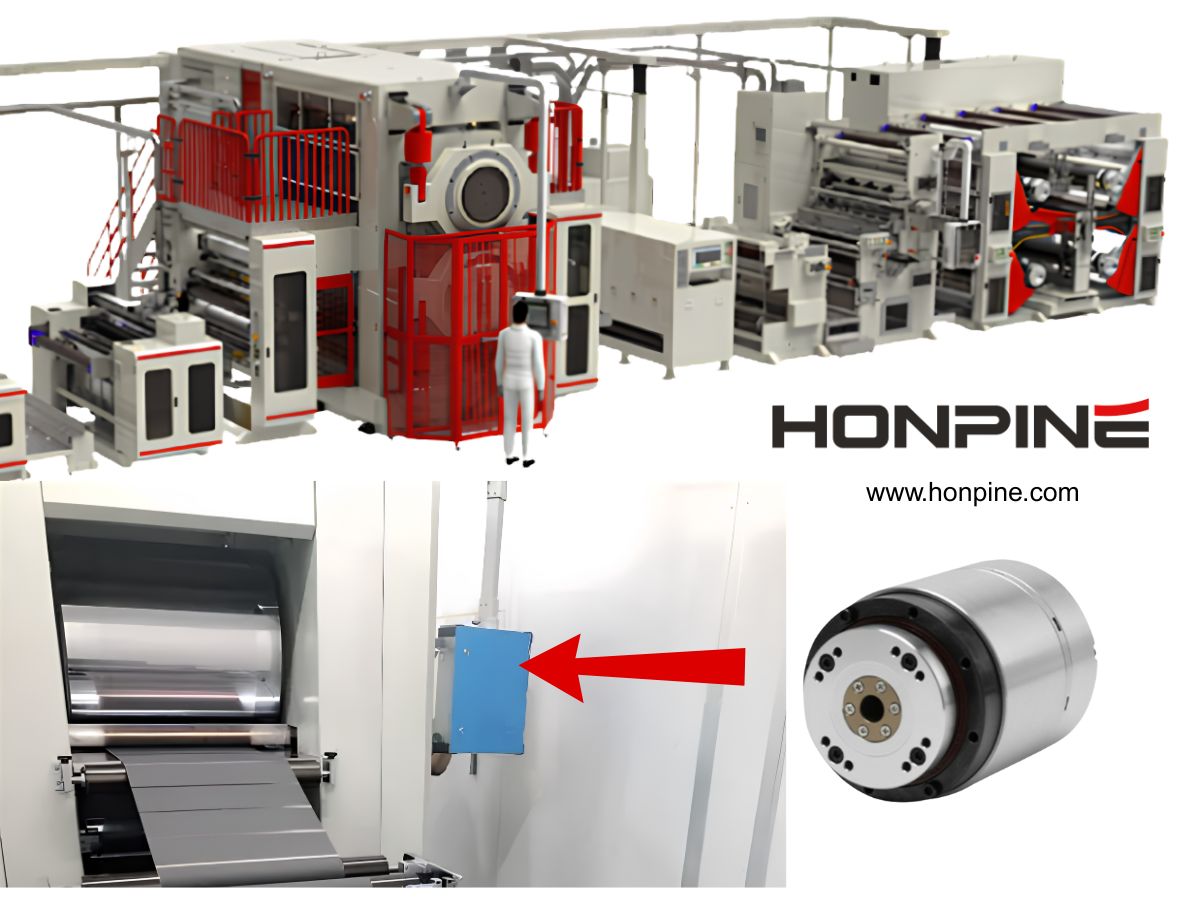
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.