










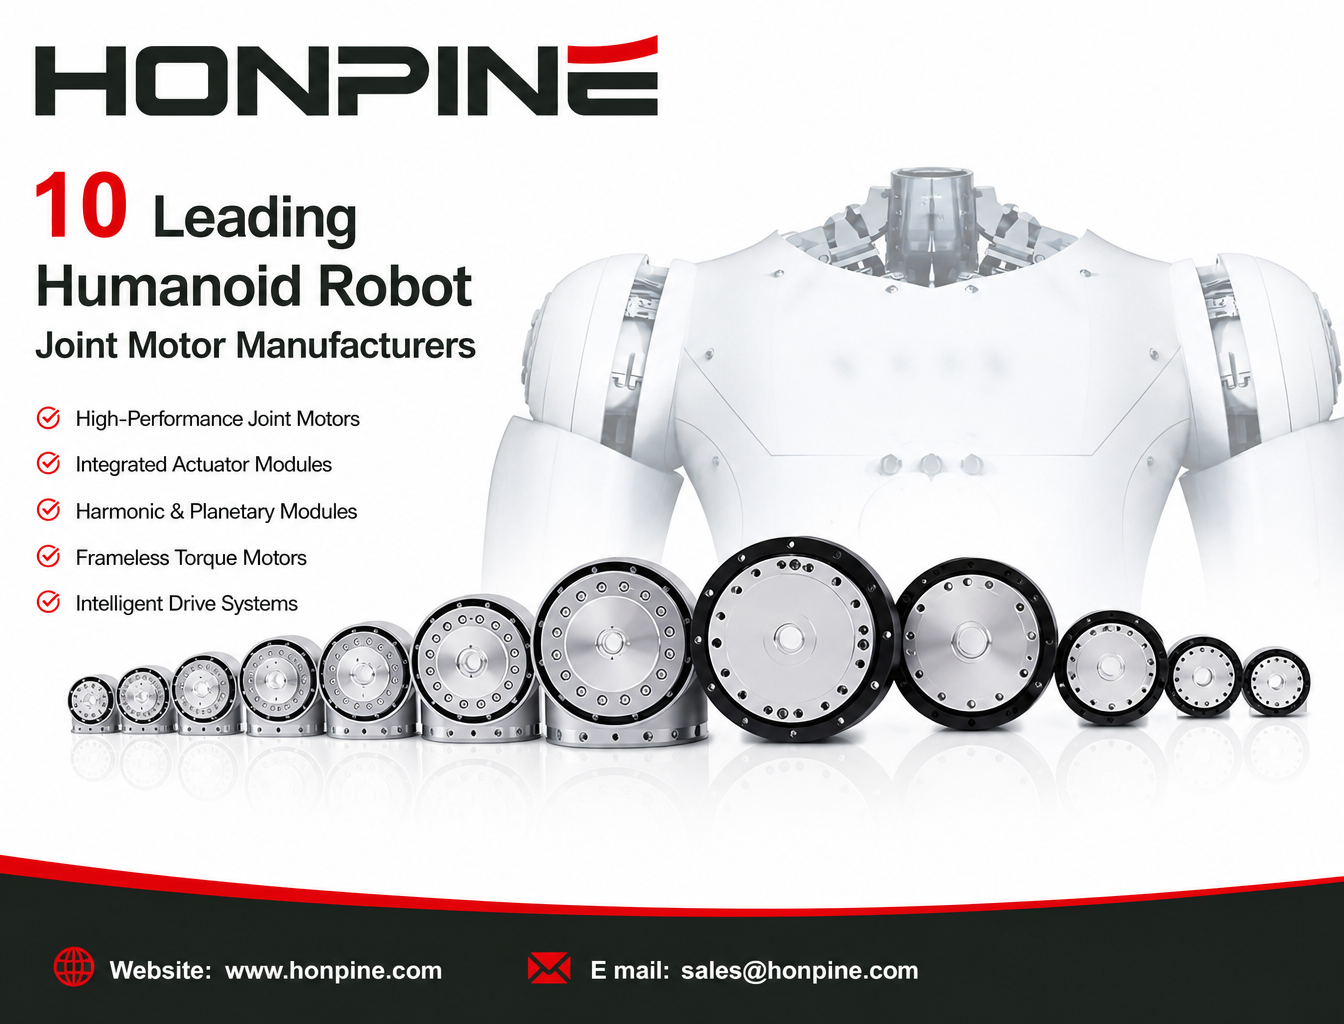
 Топ-10 производителей шарнирных двигателей для гуманоидных роботовБыстрое развитие гуманоидной робототехники стимулирует спрос на высокопроизводительные шарнирные двигатели и интегрированные модули приводов. Производители разрабатывают различные решения для шарниров гуманоидных роботов — от гармонических и планетарных шарнирных модулей до безрамных моментных двигателей и интеллектуальных приводных систем. Но какого поставщика выбрать? В этой статье мы расскажем о 10 производителях шарнирных двигателей для гуманоидных роботов из Китая и Японии, сравним их ассортимент продукции, технические особенности, характеристики крутящего момента и области применения, чтобы помочь разработчикам и производителям робототехники принимать более обоснованные решения при выборе поставщиков.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
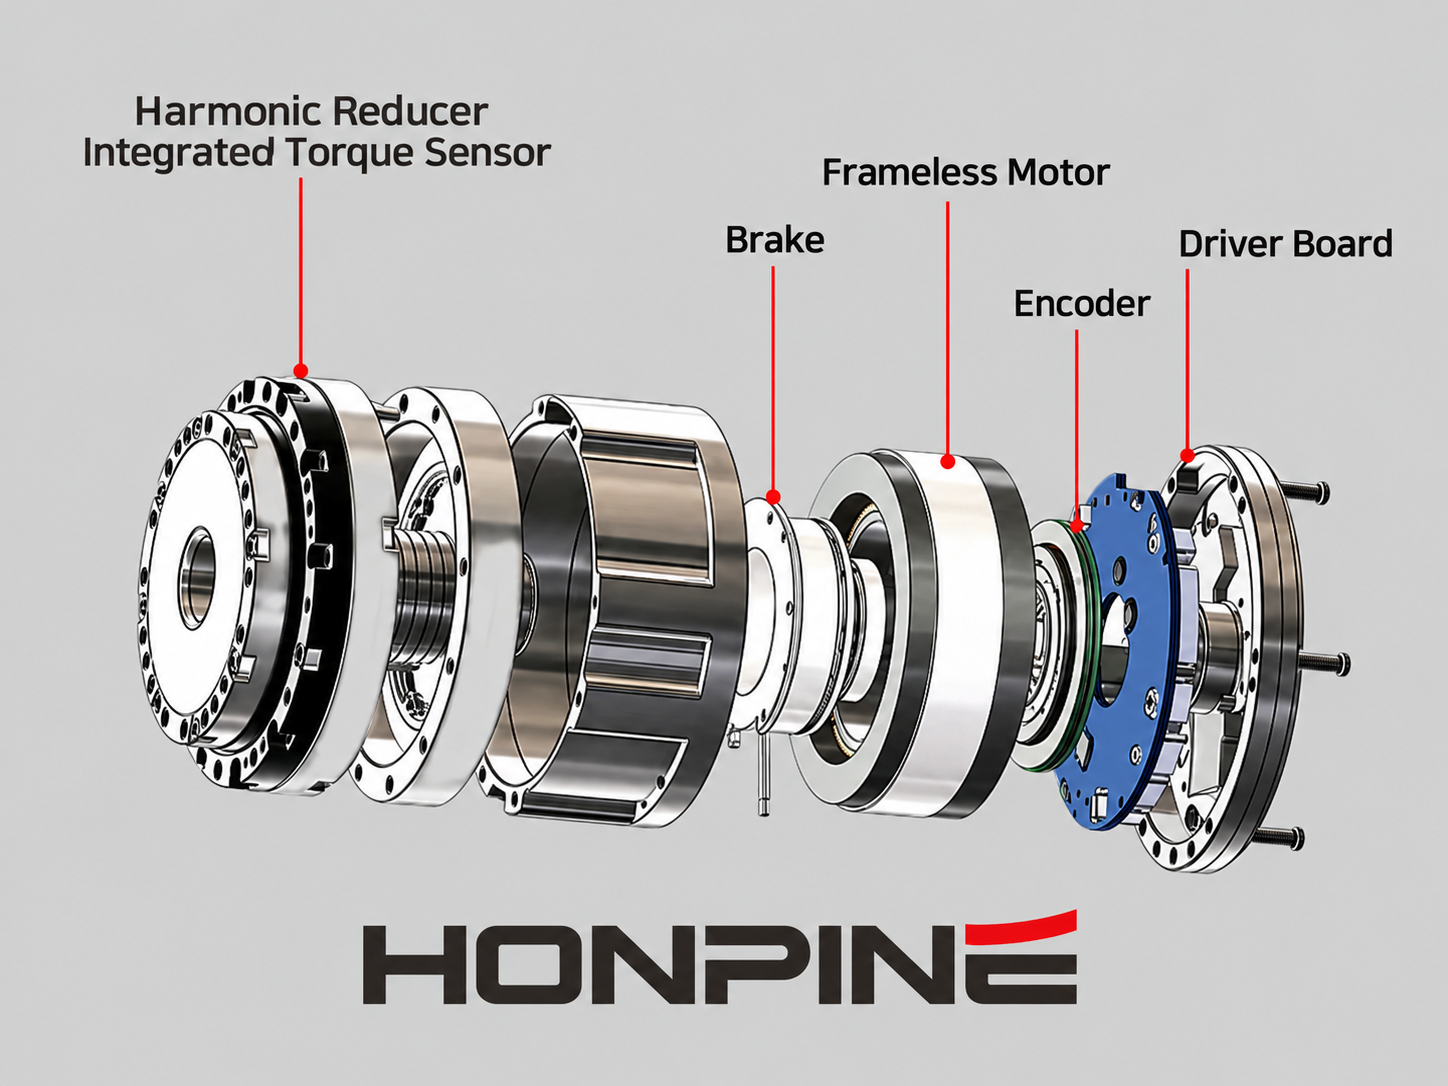
 Могут ли роботы ощущать прикосновение? Гармонические моторы роботизированных суставов HONPINE HAG с управлением по усилиюМожет ли робот реагировать на лёгкое прикосновение? Мотор роботизированного сустава HONPINE HAG с датчиком крутящего момента объединяет гармонический редуктор, встроенное измерение крутящего момента и замкнутое управление для обнаружения внешних сил и обеспечения плавного, податливого движения. В этой статье основатель HONPINE Аллен Ли демонстрирует реакцию модуля на лёгкий контакт и ручное ведение, объясняет его ключевые технологии управления по усилию и делится видением модулей суставов, разработанных для практической промышленной робототехники.
{item.title}
{item.description}




