Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?
Здравствуйте, я Теодор Ли, технический директор HONPINE. При работе с клиентами мне часто задают вопрос о различиях между режимом позиционирования и режимом скорости в гармонических приводах для роботизированных суставов.
Хотя оба режима широко применяются в системах управления движением роботов, они предназначены для решения разных задач управления. Неправильный выбор режима может повлиять на точность движения, эффективность работы и безопасность системы.
В этой статье на примере гармонического привода для суставов HONPINE HPJM я объясню, как работают режимы позиционирования и скорости, чем они отличаются и для каких применений подходит каждый из них.
1. Что такое режим позиционирования в приводе роботизированного сустава?
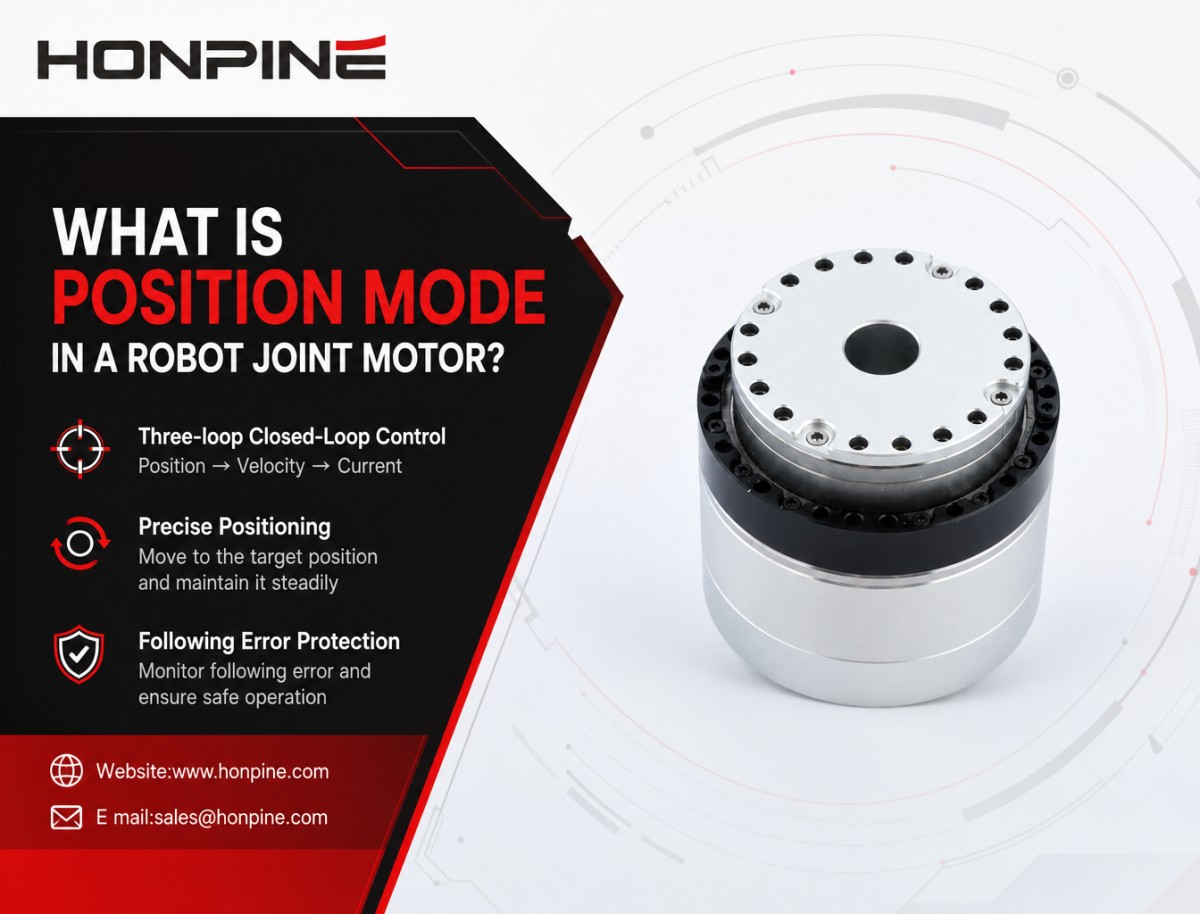
В режиме позиционирования двигатель перемещается в заданное целевое положение. Обычно используется структура управления с замкнутым контуром из трёх контуров:
Контур положения → контур скорости → контур тока
Во внешнем контуре положения PID-регулятор сравнивает заданное положение с фактическим. Заданное положение обычно выражается в отсчётах энкодера (cnt), соответствующих определённому угловому положению.
Регулятор положения формирует команду скорости для внутреннего контура скорости. Затем контроллер двигателя управляет ускорением и замедлением в соответствии с заданным профилем движения, перемещая сустав к целевому углу.
После достижения целевого положения контроллер поддерживает заданное положение с помощью управления с замкнутым контуром.
Контроль ошибки слежения: контроллер отслеживает разницу между заданным и фактическим положением. Если ошибка слежения превышает установленный порог, двигатель может выдать код неисправности 0x8611 (ошибка слежения) и остановиться — в соответствии с настройками защиты привода.
Эта функция особенно полезна в приложениях, где сустав должен достичь заданного угла и удерживать положение.
2. Что такое режим скорости в приводе роботизированного сустава?
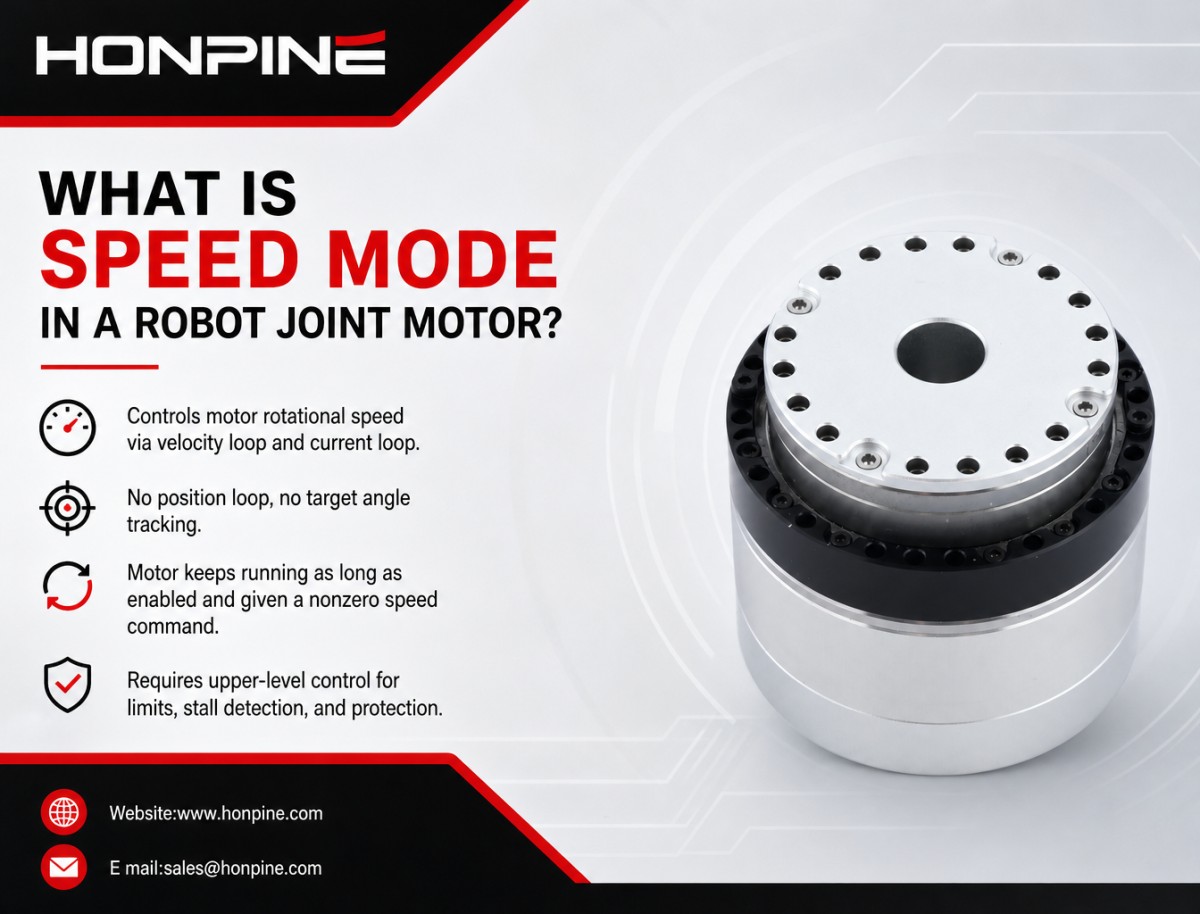
В режиме скорости непосредственно регулируется частота вращения двигателя. Обычно используется структура управления с замкнутым контуром из двух контуров:
Контур скорости → контур тока
В отличие от режима позиционирования, в режиме скорости для задания целевого угла не используется активный контур положения. Вместо этого контроллер получает заданную частоту вращения, указанную в единицах 0,01 Гц со стороны двигателя.
Двигатель регулирует скорость в соответствии с заданной командой и продолжает вращаться, пока он включён и получает ненулевую команду скорости.
В этом режиме:
Двигатель регулирует частоту вращения, а не целевое угловое положение.
Двигатель не останавливается автоматически при достижении суставом определённого угла.
Двигатель не корректирует ошибку слежения по положению с помощью внешнего контура положения.
Поэтому защита от ошибки слежения, предусмотренная для режима позиционирования, здесь недоступна в том же виде.
Важно: режим скорости не означает, что двигатель лишён защиты. Однако при заклинивании механической нагрузки двигатель может продолжать создавать крутящий момент в пределах установленных ограничений тока и настроек защиты. Контроллер верхнего уровня должен реализовать соответствующий контроль тока, обнаружение остановки и защиту по пределам перемещения.
3. Когда следует использовать режим позиционирования?
Режим позиционирования обычно предпочтителен, когда роботизированный сустав должен достичь заданного угла, перемещаться между заданными положениями или удерживать целевую позу.
К типичным применениям относятся человекоподобные роботы, реабилитационные экзоскелеты, коллаборативные роботы, системы поворота и наклона, а также механизмы с возвратно-колебательным движением.
Суставы человекоподобных роботов: тазобедренный, коленный, голеностопный, плечевой и локтевой
Требования к применению:
При ходьбе, приседании, вставании и других движениях каждый сустав должен переместиться на заданный угол и сохранять требуемую позу.
Рекомендуемый режим: режим позиционирования
Контроллер верхнего уровня рассчитывает целевой угол для каждого сустава и преобразует его в соответствующее количество отсчётов энкодера (cnt). Затем эти команды позиционирования передаются двигателю HPJM.
Внутренняя система управления двигателя с тремя контурами управляет движением к каждому целевому положению, включая ускорение, замедление и удержание положения.
Благодаря этому основной контроллер может сосредоточиться на координации общего движения робота, не реализуя отдельно внешний контур управления положением для каждого сустава.
Меры защиты:
Если сустав заклинивает или встречает чрезмерное сопротивление, ошибка слежения может превысить установленный порог, что приведёт к неисправности 0x8611 (ошибка слежения) и остановке двигателя — при условии, что соответствующая защита включена и настроена надлежащим образом.
Рекомендации по настройке:
При движениях с высокой нагрузкой, например при приседании и вставании, не устанавливайте чрезмерно высокий коэффициент усиления Kp контура положения: это может вызвать вибрацию или колебания.
Практическая последовательность настройки: сначала оптимизируйте коэффициенты усиления Kp и Ki контура скорости, затем настройте коэффициенты контура положения. При необходимости и если это поддерживается контроллером можно также отрегулировать Kd контура положения.
Настройки ускорения также должны соответствовать инерции сустава. Чрезмерное ускорение может увеличить ошибку слежения и вызвать неисправность, особенно при значительной инерционной нагрузке на сустав.
Суставы реабилитационных экзоскелетов: помощь при ходьбе и реабилитационные тренировки
Требования к применению:
Экзоскелет должен направлять конечность пользователя к заданному углу сустава, удерживать целевую позу и безопасно реагировать на аномальное сопротивление.
Рекомендуемый режим: режим позиционирования
Контроллер задаёт целевой угол сустава в соответствии с программой реабилитации. Затем двигатель перемещает сустав в заданное положение.
Меры безопасности:
Если пользователь сопротивляется движению или внешняя нагрузка становится чрезмерной, ошибка слежения по положению может превысить установленный порог и вызвать неисправность.
Однако одной защиты от ошибки слежения недостаточно для обеспечения безопасности при взаимодействии с человеком. Реабилитационные экзоскелеты также должны иметь соответствующие ограничения крутящего момента или усилия, механические ограничители хода, аварийный останов и независимые механизмы безопасности.
Коллаборативные роботы и небольшие роботизированные манипуляторы
Требования к применению:
Робот должен перемещаться между заданными положениями, выполнять операции захвата и переноса и удерживать заданную позу сустава.
Рекомендуемый режим: режим позиционирования
Контроллер верхнего уровня передаёт двигателю сустава целевые положения. Для выполнения простых перемещений из точки в точку можно задать несколько целевых положений.
Например, при первичной наладке двигателя можно провести тест позиционирования вперёд и назад, многократно задавая различные целевые положения.
Режим позиционирования подходит для применений, требующих повторяемого позиционирования суставов и заданных конечных точек движения.
Системы поворота и наклона и колебательные приводы
Требования к применению:
Механизм должен поворачиваться на заданный угол, останавливаться и оставаться в этом положении до следующего перемещения.
Рекомендуемый режим: режим позиционирования
Контроллер отправляет заданное количество отсчётов энкодера (cnt), и двигатель перемещается в соответствующее угловое положение, после чего удерживает его с помощью управления с замкнутым контуром.
Ограничения режима позиционирования:
Режим позиционирования обычно не является предпочтительным для применений, требующих непрерывного неограниченного вращения с заданной скоростью.
Для двигателей с большим передаточным отношением инженерам также необходимо учитывать преобразование отсчётов энкодера в фактический угол на выходе. В конфигурациях с двумя энкодерами необходимо различать показания энкодеров со стороны двигателя и на выходе, а также уточнить применяемый метод подсчёта оборотов — однооборотный или многооборотный.
4. Когда следует использовать режим скорости?
Режим скорости обычно предпочтителен, когда механизм должен непрерывно вращаться с заданной скоростью или когда контроллер верхнего уровня отвечает за управление положением и траекторией.
В такой конфигурации двигатель регулирует частоту вращения, а основной контроллер обрабатывает внешние сигналы обратной связи и определяет требуемую команду скорости.
Важное замечание по безопасности: режим скорости не обеспечивает такой же контроль ошибки слежения по положению, как режим позиционирования. При заклинивании механической системы двигатель может продолжать создавать крутящий момент в установленных пределах. Поэтому система управления верхнего уровня должна реализовать соответствующие ограничения хода, обнаружение остановки и контроль порогового значения тока.
Приводные колёса мобильных роботов
Требования к применению:
Двигатель роботизированного сустава можно также использовать в качестве привода колеса мобильного робота. Колесо должно вращаться с заданной скоростью, чтобы робот двигался вперёд, назад или по траектории поворота.
Рекомендуемый режим: режим скорости
Основной контроллер передаёт двигателю заданную частоту вращения. Команда задаётся в единицах 0,01 Гц со стороны двигателя.
Двигатель поддерживает заданную скорость, а контроллер верхнего уровня управляет положением и движением робота.
Например, основной контроллер может использовать данные обратной связи от IMU и энкодеров колёс или одометрии для расчёта требуемых скоростей колёс и оценки перемещения робота.
Меры защиты:
Если колесо заблокировано препятствием, режим скорости не вызовет автоматически ошибку слежения по положению. Двигатель может продолжать создавать крутящий момент в пределах ограничений тока.
Поэтому контроллер верхнего уровня должен отслеживать ток двигателя и другие соответствующие сигналы обратной связи. Если ток превышает установленный порог или обнаружена остановка, система должна снизить мощность двигателя либо остановить его в соответствии со своей стратегией безопасности.
Испытания на долговечность и стенды для непрерывного вращения
Требования к применению:
Во время испытаний на усталость и долговечность, а также длительной оценки рабочих характеристик двигатель сустава должен непрерывно вращаться с постоянной скоростью.
Рекомендуемый режим: режим скорости
Задайте постоянную целевую скорость и обеспечьте непрерывную работу двигателя в течение необходимого времени испытания.
Режим скорости подходит для таких применений, поскольку основное требование — стабильная частота вращения, а не перемещение в заданное положение.
Испытательные системы также должны иметь надлежащий контроль температуры, защиту от перегрузки и функции аварийного останова.
5. Подходит ли режим скорости для управления усилием и импедансом?
Не обязательно.
Двигатель HONPINE HPJM поддерживает режим тока, а также режимы управления положением и скоростью. Для применений, связанных с управлением усилием, крутящим моментом или импедансом, режим тока обычно является более подходящей отправной точкой, чем режим скорости.
В режиме тока контроллер непосредственно регулирует ток двигателя. Поскольку крутящий момент двигателя связан с током, этот режим служит основой для разработки стратегий управления крутящим моментом.
Для управления импедансом и более сложных задач управления усилием инженерам могут потребоваться дополнительные сигналы обратной связи, например данные датчика крутящего момента на выходной стороне, а также внешний алгоритм управления.
Режим скорости всё же может использоваться в составе некоторых архитектур управления, однако его не следует рассматривать как прямую замену управлению крутящим моментом на основе тока.
6. Режим позиционирования и режим скорости: основные различия
7. Заключение: выбирайте режим управления с учётом применения
Режимы позиционирования и скорости предназначены для разных задач управления движением. Ни один из них не является универсально лучшим.
Если роботизированному суставу необходимо достичь определённого угла, выполнять перемещения из точки в точку или удерживать заданную позу, обычно лучше выбрать режим позиционирования.
Если двигателю необходимо непрерывно вращаться с заданной скоростью, а контроллер верхнего уровня управляет положением и движением робота, обычно лучше подходит режим скорости.
Для управления усилием и импедансом более подходящей основой может быть режим тока.
При выборе режима управления для гармонического привода HONPINE HPJM инженерам следует учитывать цель движения, механическую нагрузку, архитектуру управления, конфигурацию обратной связи и требования безопасности в совокупности.
Свяжитесь с HONPINE, чтобы узнать больше о гармонических приводах для суставов HPJM, режимах управления, технических характеристиках и решениях для интеграции в роботизированные системы.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать высокоточный поворотный привод для промышленного применения?Выбор подходящего высокоточного поворотного привода требует большего, чем просто проверка номинального крутящего момента. В этом руководстве объясняется, как рассчитать момент нагрузки, выбрать подходящее передаточное отношение и оценить конструктивные исполнения, монтажные фланцы, электромагнитные тормоза, разрешение энкодера и направления вывода кабеля. Узнайте, как серии поворотных приводов HONPINE HAS, HAT, HAM и HPG отвечают различным требованиям промышленного управления движением и высокоточного позиционирования.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 Мотор шарнирного узла с волновым редуктором HONPINE HPJM: позиционный режим и режим скорости — как выбрать подходящий режим управления?Позиционный режим и режим скорости предназначены для разных задач управления движением в робототехнических системах. На примере мотора шарнирного узла с волновым редуктором HONPINE HPJM в этой статье рассматриваются архитектура управления, принципы работы, ключевые различия и сценарии применения этих режимов. Узнайте, как выбрать подходящий режим управления с учетом целей движения, механической нагрузки и требований безопасности системы — от суставов гуманоидных роботов и реабилитационных экзоскелетов до приводных колес мобильных роботов и испытательных систем непрерывного вращения.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.