






Как выбрать и использовать модули роботизированных сочленений?
Здравствуйте! Я Теодор Ли, технический директор HONPINE. В этой статье я на примере серии гармонических шарнирных модулей HONPINE HPJM расскажу, как выбрать и ввести в эксплуатациюроботизированные шарнирные модули, включая механический монтаж, подключение электропроводки, настройку связи и конфигурацию управления.
Роботизированный шарнирный модуль объединяет силовую электронику, редукторный механизм, энкодеры и тормоз в компактном цилиндрическом корпусе. Однако получение модуля еще не означает, что робот готов к движению. Неправильный выбор может потребовать переработки схемы электропроводки и архитектуры связи, а некорректное подключение — привести к ошибкам связи и повторяющимся аварийным сигналам при вводе в эксплуатацию.
Реализацию проекта часто замедляет отсутствие четкого процесса, связывающего выбор изделия с успешным запуском. Понимание всего рабочего процесса помогает инженерам избежать ненужных изменений и быстрее наладить работу систем.
1. Как выбрать роботизированный шарнирный модуль: пример серии HPJM
Серия HONPINE HPJM включает модули с наружным диаметром от 30 до 170 мм; для всех типоразмеров доступны конфигурации с одним и двумя энкодерами. Это позволяет подобрать модули для шарниров разных размеров — от компактных шарниров пальцев роботизированной кисти до более крупных тазобедренных шарниров гуманоидного робота.
Одно из решений, которое следует принять на раннем этапе, — выбор интерфейса связи. В модулях HPJM с одним энкодером используется связь CAN, а версии с двумя энкодерами поддерживают CAN и EtherCAT. В устройствах для роботизированных кистей часто применяется RS-485 — в зависимости от выбранного привода и архитектуры системы.
В HONPINE мы рекомендуем определить шину связи и архитектуру питания до завершения механического проектирования. Эти решения влияют на выбор контроллера, прокладку проводки и стратегию интеграции. Если отложить их до сборки прототипа, могут потребоваться ненужные изменения.
2. Почему интегрированные шарнирные модули проще устанавливать и использовать?
Одно из главных преимуществ современных облегченных шарнирных модулей заключается в том, что значительная часть работ по интеграции выполняется на заводе, что упрощает внедрение для заказчика. Гармонический шарнирный модуль HPJM объединяет сервопривод, систему энкодеров, безрамный моментный двигатель, тормоз и гармонический редуктор в одном узле.
Такая интегрированная конструкция упрощает монтаж и эксплуатацию, а также снижает потребность в регулярном техническом обслуживании. Большое сквозное отверстие оставляет место для прокладки кабелей и пневматических трубок, помогая инженерам упорядочить соединения внутри робота.
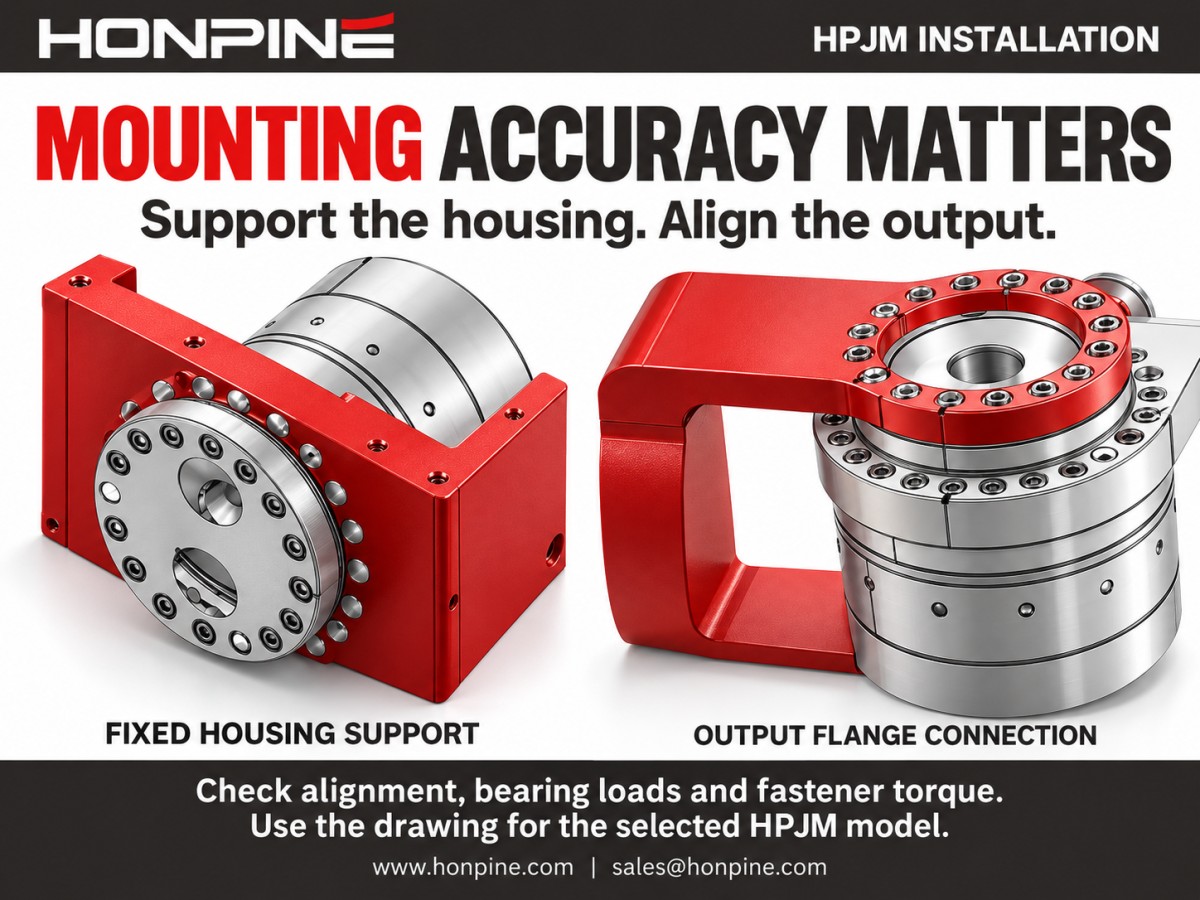
При этом механический монтаж по-прежнему требует внимания. Хотя модуль упрощает интеграцию, точность его установки должна обеспечиваться окружающей конструкцией. Надлежащую подготовку монтажных поверхностей и выверку должны обеспечить механические компоненты системы. Интегрированная конструкция не отменяет необходимости в точном и надежном монтаже.
3. Подключение электропроводки: питание и связь
Электропроводка включает два основных подключения: питание и связь. Оба требуют внимательного подхода, поскольку ошибка при подключении может помешать работе модуля или вызвать неисправности при вводе в эксплуатацию.
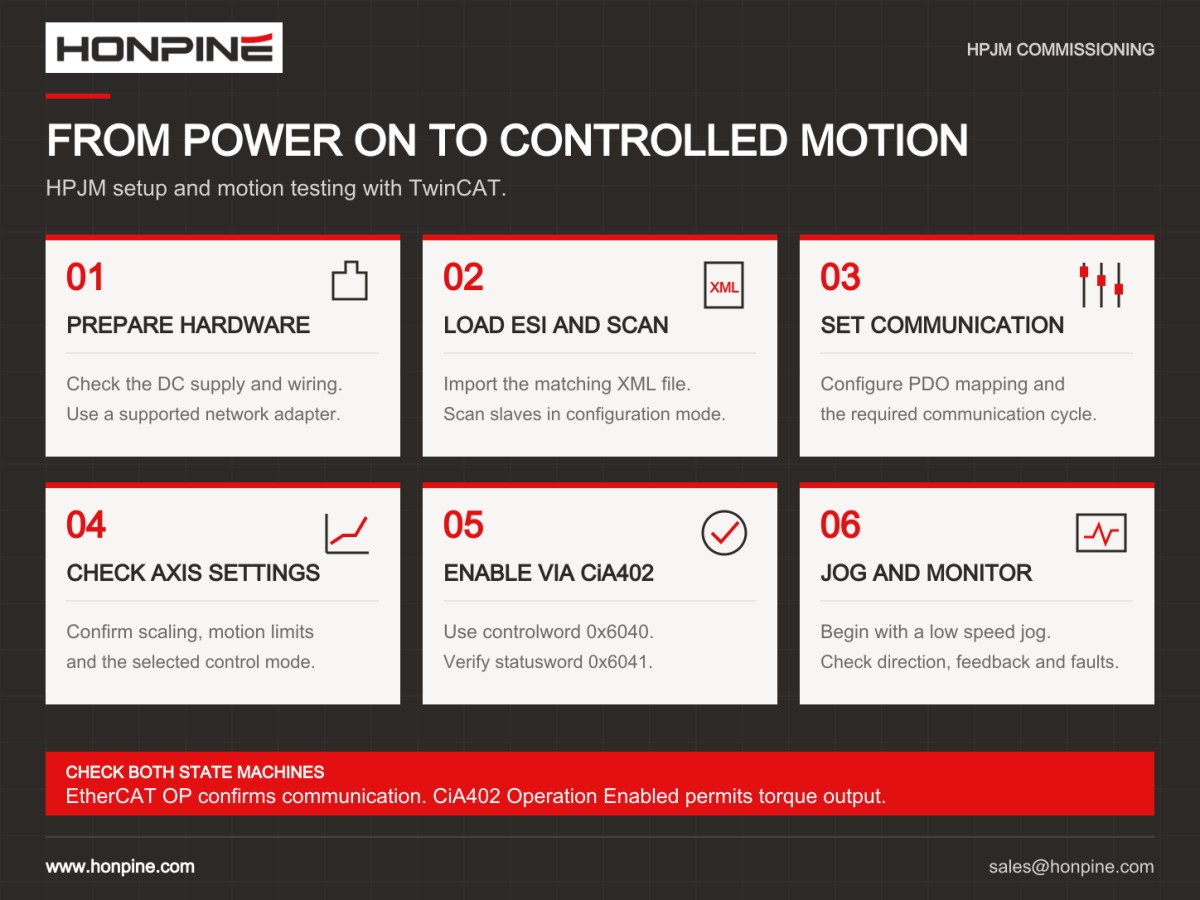
В модуле HPJM используется прямоугольный разъем питания с обозначенными положительным и отрицательным выводами. Перед подключением источника питания проверьте полярность по чертежу разъема для конкретной модели. Интерфейс CAN имеет три контакта: H — CAN High, L — CAN Low, G — земля.
Интерфейс EtherCAT оснащен отдельными портами IN и OUT и контактами сигналов связи Tx+, Tx−, Rx+ и Rx−. При цветовой маркировке кабеля по стандарту T568B им соответствуют бело-оранжевый, оранжевый, бело-зеленый и зеленый проводники. При подготовке или проверке кабелей всегда соблюдайте распиновку разъема, указанную для модуля.
В модулях с двумя энкодерами интерфейсы EtherCAT и CAN могут работать одновременно. Однако управляющие команды через оба интерфейса не могут быть активны одновременно. Приоритет имеет EtherCAT, а не CAN, поэтому при настройке контроллера необходимо учитывать, откуда должны поступать команды.
4. Настройка связи: CAN и EtherCAT
Связь объединяет отдельные шарниры в согласованно работающую роботизированную систему. Для CAN и EtherCAT предусмотрены собственные требования к настройке; выбор должен учитывать платформу контроллера, количество шарниров и требуемую частоту обновления данных.
Для серии HPJM заявленная скорость связи CAN составляет 1 Mbps. В системе с семью двигателями частота обновления связи составляет примерно 300 Hz. Каждому модулю необходимо назначить уникальный CAN ID. Последовательное присвоение идентификаторов упрощает управление системой с несколькими модулями, поиск неисправностей и расширение системы.
Серия HPJM поддерживает связь EtherCAT со скоростью 100 Mbps и частоту обновления связи до 4 kHz. EtherCAT разработан для поддержания коротких циклов связи между несколькими ведомыми устройствами. При этом достижимую частоту обновления необходимо проверить с учетом конкретного ведущего устройства, конфигурации сети и требований к процессным данным.
Система EtherCAT состоит из ведущего устройства и нескольких ведомых устройств. В качестве ведущего устройства может использоваться программная платформа, например TwinCAT или CODESYS, либо совместимый ПЛК таких производителей, как Inovance и HCFA. Для первичного тестирования компьютер с TwinCAT или CODESYS служит удобной платформой для проверки связи и базовой функциональности.
При подключении сети соедините EtherCAT-выход ведущего устройства с портом IN первого ведомого устройства, затем подключите порт OUT этого устройства к порту IN следующего. Продолжайте подключение в той же последовательности для остальных модулей. Соблюдение последовательности IN–OUT помогает сохранить ожидаемую топологию сети и идентификацию ведомых устройств.
5. Управление и ввод в эксплуатацию: запуск шарнира
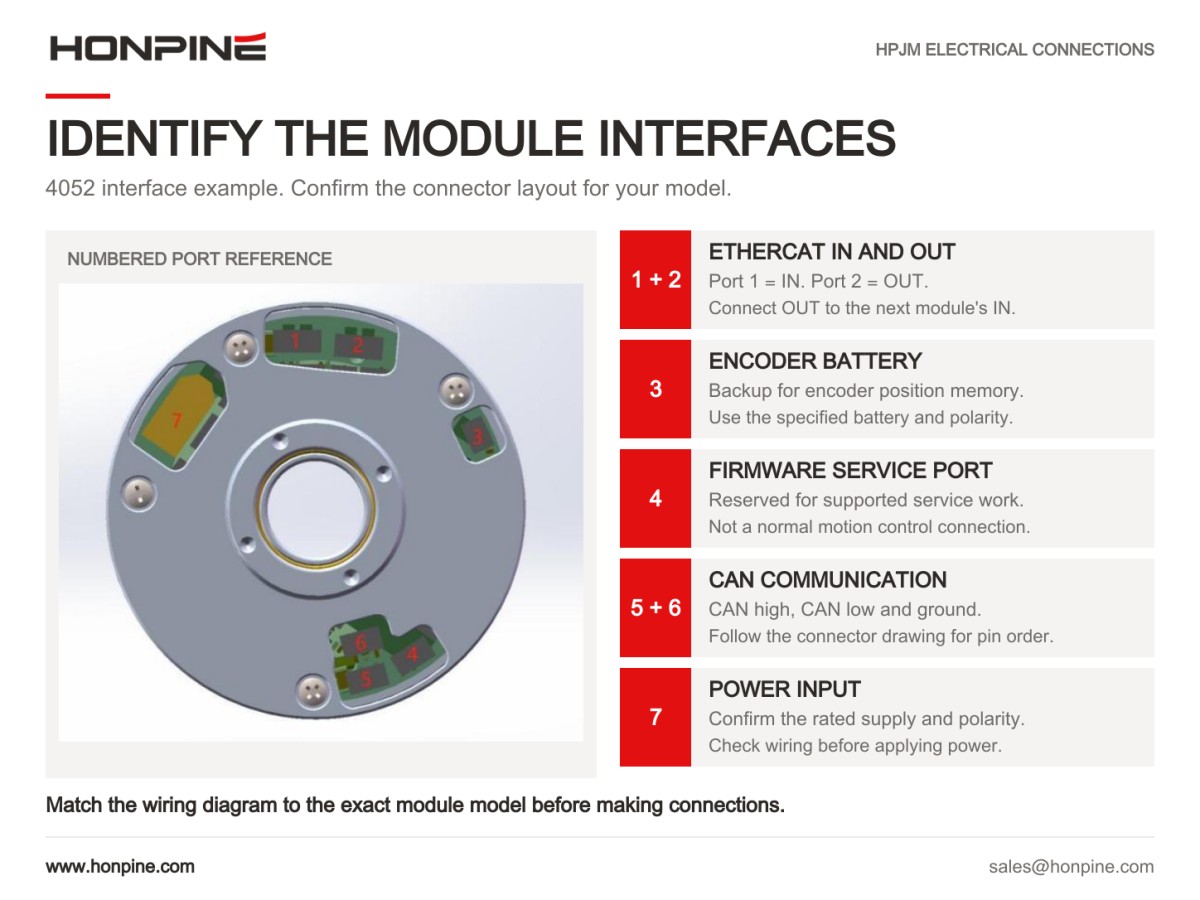
После завершения подключения электропроводки и настройки связи необходимо добиться корректной реакции шарнира на команды контроллера. Доступны режимы управления положением, скоростью, током или моментом, а также комбинированный режим управления усилием и положением. Эти режимы подходят для задач от позиционирования и отслеживания траектории до податливого взаимодействия с людьми, инструментами и окружающей средой.
В шарнирных двигателях HPJM применяются положения стандарта IEC 61800-7 и автомат состояний привода CiA 402. На практике ввод в эксплуатацию включает этапы инициализации, состояния отключения, готовности, включения и работы. Контроллер должен выдавать соответствующие команды для каждого перехода между состояниями, а не отправлять команды движения сразу после подачи питания. Точную последовательность переходов и настройки controlword необходимо выбирать в соответствии с документацией конкретного модуля.
Модули HPJM также оснащены кодами аварийных сигналов и зелеными и синими индикаторами состояния, которые помогают при поиске неисправностей. К типичным проблемам относятся невозможность открыть интерфейс CAN, использование устройства связи другим приложением, неисправности микросхемы привода, перенапряжение, пониженное напряжение и неисправности энкодера. В соответствующих инструкциях по поиску неисправностей описаны способы проверки и устранения этих проблем.
Перед отправкой команд движения во время ввода в эксплуатацию считайте слово состояния и проверьте информацию об активных неисправностях. Это поможет определить фактическую проблему и избежать лишних попыток наугад.
6. Как HONPINE помогает заказчикам избежать ошибок при выборе
HONPINE предлагает несколько серий роботизированных шарнирных модулей для различных задач. К нашимгармоническим шарнирным модулямотносятся серииHPJM,TCHLиHAG, а кпланетарным шарнирным модулям— серииJRMиHPA. В начале процесса выбора мы оцениваем бюджет заказчика и условия эксплуатации, чтобы предложить подходящую конфигурацию.
Успешное внедрение роботизированного шарнирного модуля включает пять взаимосвязанных этапов: выбор нужных характеристик, точный и надежный монтаж модуля, подключение электропроводки, настройку сети связи и ввод модуля в эксплуатацию в соответствии с автоматом состояний привода. Каждый этап важен для надежной работы, а решения, принятые в начале процесса, влияют на последующие работы.
HONPINE предоставляет индивидуальную техническую поддержку на всех этапах: от выбора и создания прототипов до мелкосерийного производства и поставок крупными партиями. Сообщите нам требования к нагрузке шарнира, платформу контроллера и график производства — и мы поможем подобрать роботизированный шарнирный модуль для вашей задачи.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
 Топ-7 производителей редукторов RV: почему Nabtesco по-прежнему доминирует?Чем отличаются производители редукторов RV и почему Nabtesco остаётся эталоном на этом рынке? Производство редукторов RV требует точной обработки компонентов, тщательной сборки и глубоких инженерных знаний. В этой статье представлены семь производителей редукторов RV и связанных с ними технологий передачи мощности, рассмотрены преимущества, обеспечившие позиции Nabtesco, а также возможности HONPINE в области разработки, чтобы помочь вам разобраться в выборе поставщиков.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
 Топ-7 производителей редукторов RV: почему Nabtesco по-прежнему доминирует?Чем отличаются производители редукторов RV и почему Nabtesco остаётся эталоном на этом рынке? Производство редукторов RV требует точной обработки компонентов, тщательной сборки и глубоких инженерных знаний. В этой статье представлены семь производителей редукторов RV и связанных с ними технологий передачи мощности, рассмотрены преимущества, обеспечившие позиции Nabtesco, а также возможности HONPINE в области разработки, чтобы помочь вам разобраться в выборе поставщиков.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.
 Почему гармонические редукторы подходят для поворотных столов станков с ЧПУ?Почему для поворотных столов с ЧПУ выбирают гармонические редукторы? Точное индексирование зависит не только от двигателя: люфт, крутильная жесткость и допустимый крутящий момент влияют на то, насколько надежно поворотный стол удерживает свое положение во время обработки. В этом руководстве рассматриваются основные требования к передаче для поворотных столов четвертой и пятой осей, распространенные области применения в станках, а также конфигурации гармонических редукторов HONPINE для различных условий монтажа и нагрузок.