

Honpine
  • Продукция

    
    • Гармонический редуктор

      
      • Стандартный гармонический привод

      • Фланцевый гармонический привод

      • Очень большой гармонический привод

      • Мини-привод гармоник

    • Двигатель роботизированного сустава

      
      • Двигатель с гармоничным соединением

      • Двигатель с планетарным шарниром

      • Бескаркасный моментный двигатель

    • Волновой сервопривод

      
      • Поворотные приводы с сервоприводом

      • Большие полые поворотные приводы

      • Высокоточные поворотные приводы

      • Стандартные поворотные приводы

    • Двигатель с прямым приводом

      
      • DD Motor

      • Прецизионный линейный модуль

    • Редуктор RV

    • Робот-манипулятор

    • Высокоточные планетарные редукторы

      
      • Полый вращающийся стол

      • Планетарный редуктор с высоким крутящим моментом

      • Экономичный планетарный редуктор

    • Колёсный двигатель постоянного тока

    • Коллаборативный робот-манипулятор

      
      • Стандартный коллаборативный робот-манипулятор

      • Водонепроницаемая роботизированная рука для глубоководных работ

    • Новая технология прецизионной передачи

  • Новости

    
    • Новости продукции

    • Новости отрасли

    • Новости компании

    • Новости о гармонических редукторах

    • Производитель планетарных редукторов

    • Новости о двигателях шарниров роботов

  • Решение

    
    • Сервис

    • Применение

    • Мотор сустава гуманоидного робота

    • Осевой поворотный стол с гармоническим приводом

    • Промышленные двигатели для роботизированных соединений

    • Гармонический привод для медицинских устройств

    • Гармонический привод Cobots

    • Истории о прецизионных приводах

      
      • Типы двигателей шарниров роботов

      • Гармонический привод, разработанный по индивидуальному заказу

    • Кейс

      
      • Гармонический поворотный привод

      • Гармоничный двигатель для сустава

  • Скачать

    
    • Продукция Чертежи

      
      • Гармонический приводной редуктор

      • Прецизионный планетарный редуктор

      • Гармонический двигатель постоянного тока

      • Гармонический двигатель переменного тока

    • Каталог продукции

  • О нас

    
    • Обзор компании

    • Соучредитель

    • График работы компании

    • Стратегические партнеры

  • Свяжитесь с нами


RURU


ENENDEDEFRFRESESKRKRJPJPSESETRTRCNCN
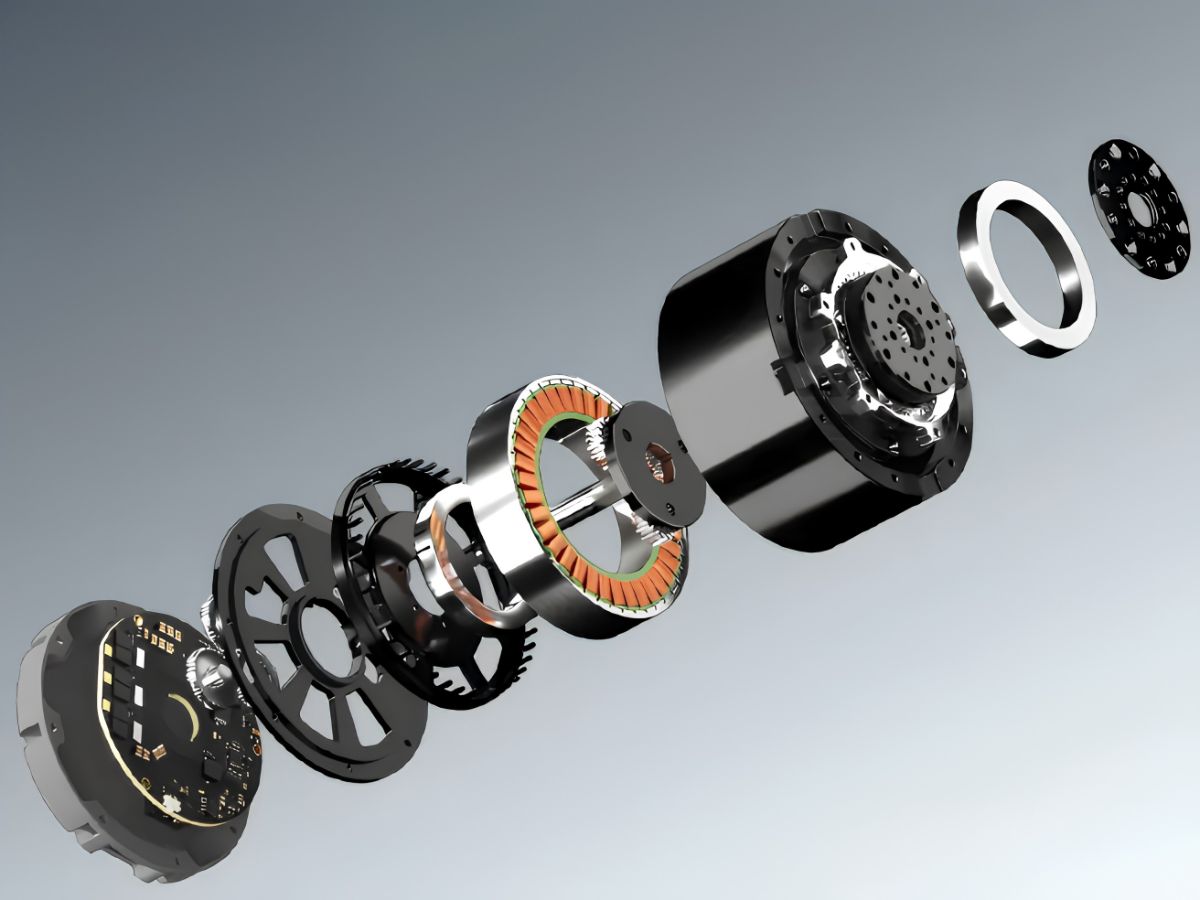
  • Robot Joint Actuator System Architecture
    Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системы
    Выбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
  • types of robot joint actuators
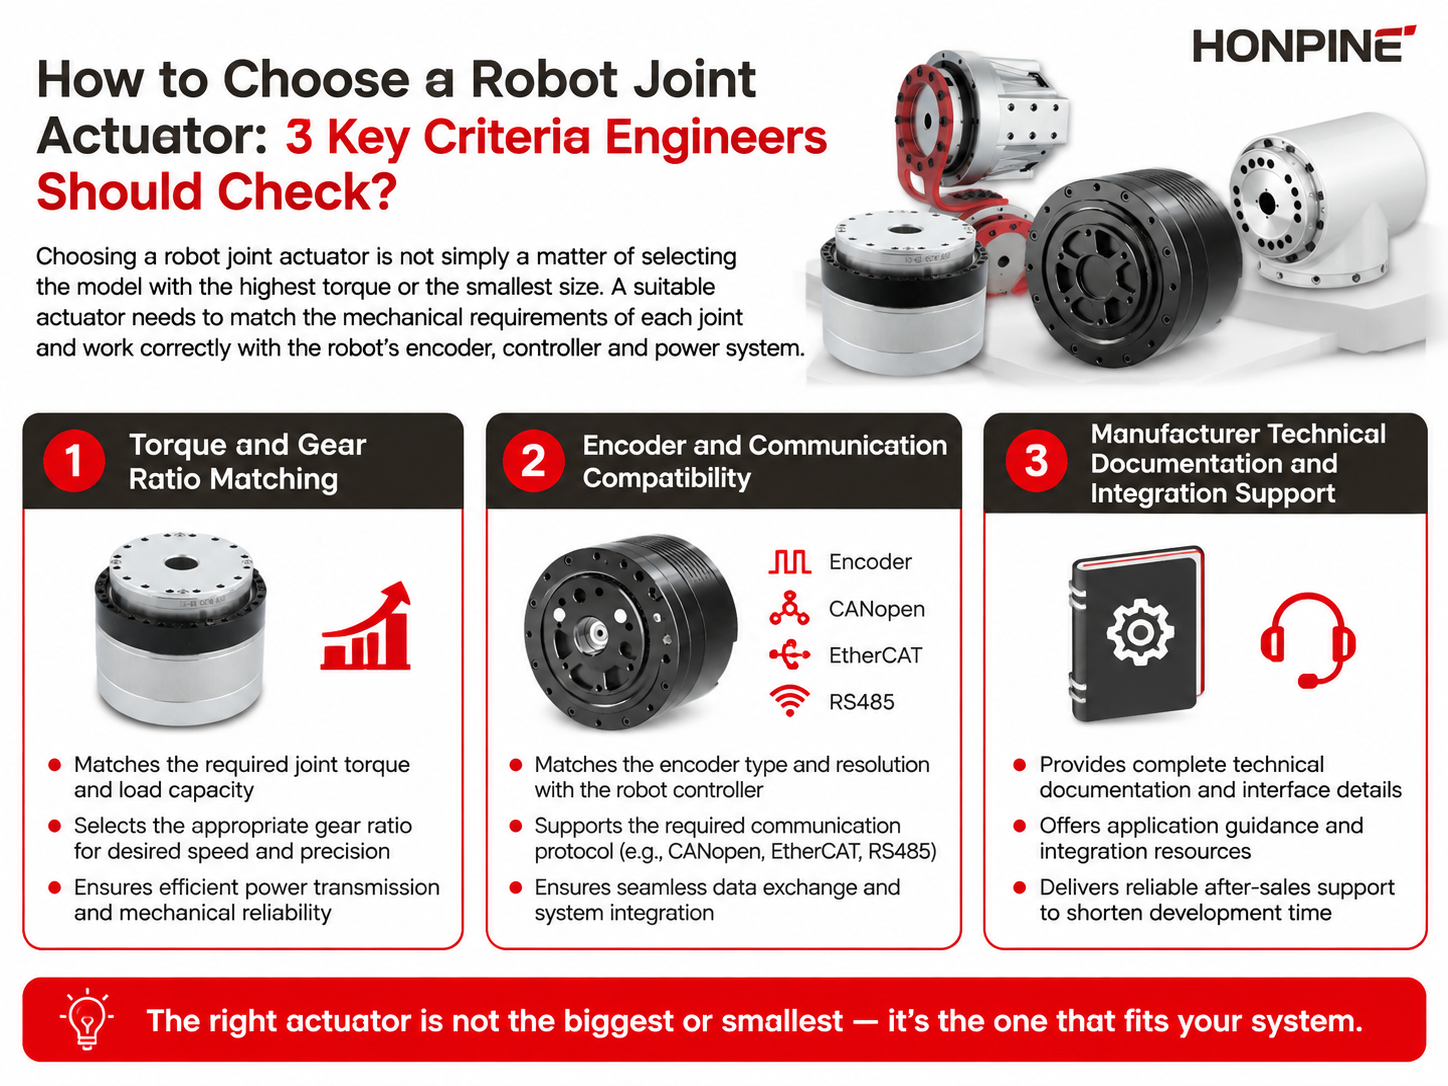
    Как выбрать привод сустава робота: 3 ключевых критерия, которые следует проверить инженерам?
    Выбор привода сустава робота — это инженерное решение, которое влияет не только на крутящий момент и характеристики движения, но и на стабильность управления, механическую интеграцию и время разработки. Для промышленных роботов, коллаборативных роботов, гуманоидных роботов и других робототехнических систем правильный привод должен соответствовать фактическим требованиям каждого сустава, оставаясь совместимым с двигателем, энкодером, контроллером, сетью связи и архитектурой питания робота. В этой статье я объясню три ключевых критерия, которые инженерам следует оценить при выборе привода сустава робота: соответствие крутящего момента и передаточного отношения, совместимость энкодера и связи, а также техническая документация и инженерная поддержка производителя.
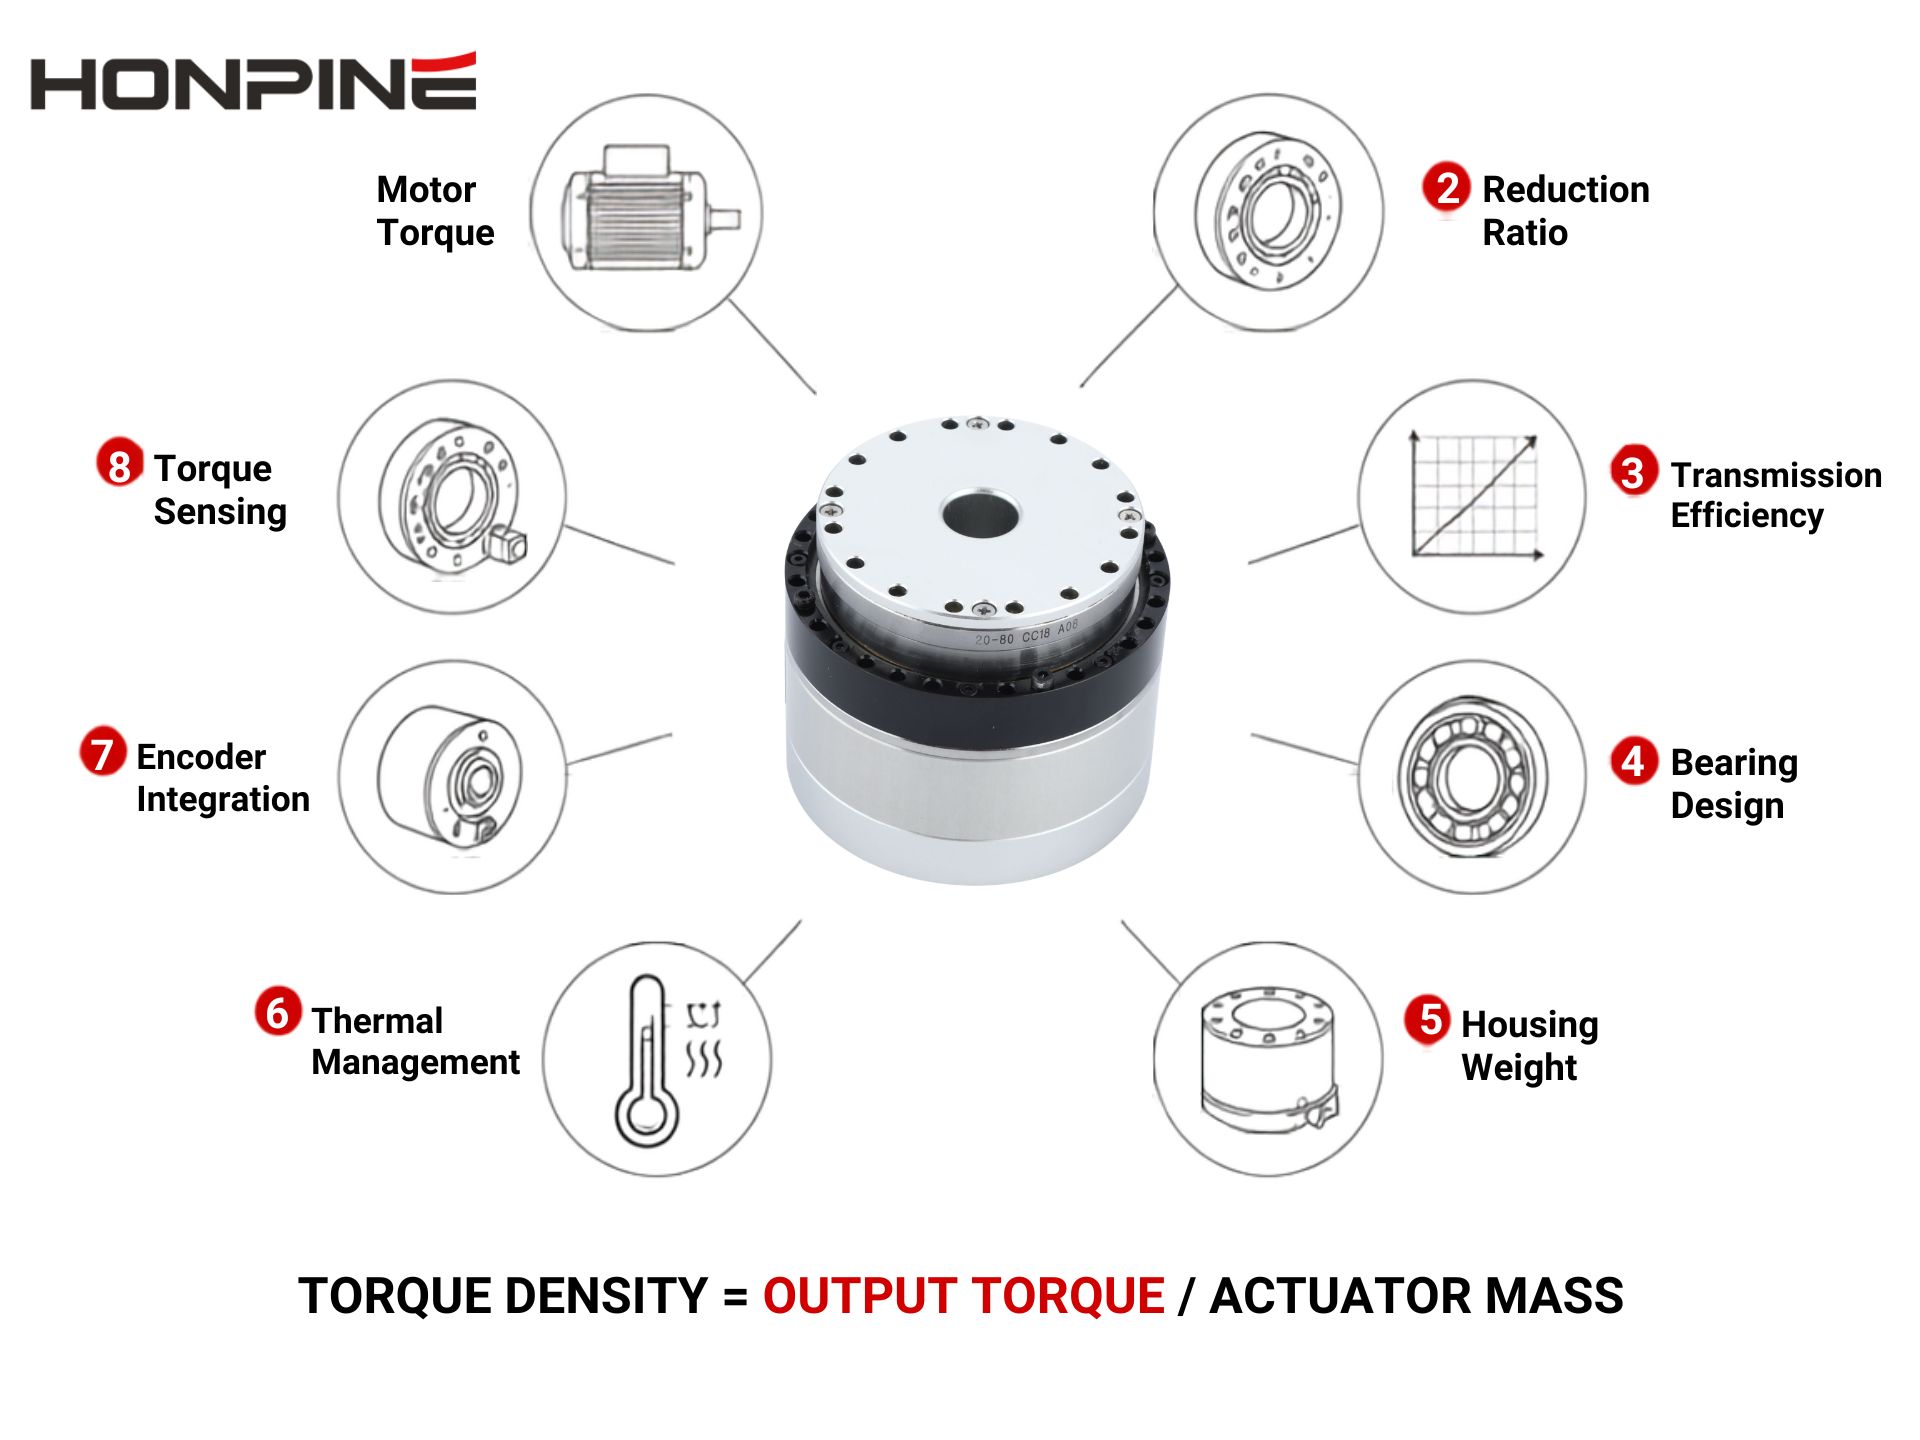
  • Harmonic Drive Actuator Achieve High Torque Density
    Как привод Harmonic Drive достигает высокой плотности крутящего момента?
    Крутящий момент привода Harmonic Drive является одним из ключевых параметров при выборе привода для роботизированных шарниров и систем высокоточного перемещения. Однако одного лишь номинального крутящего момента недостаточно, чтобы определить, подходит ли привод для конкретного применения. Необходимо учитывать инерцию нагрузки, ускорение, выходную скорость, пиковый крутящий момент, рабочий цикл и условия эксплуатации в совокупности. В этой статье объясняется, как оценивать крутящий момент гармонического привода и выбирать подходящую нагрузочную способность по крутящему моменту для различных роботизированных и автоматизированных применений.
  • Mini Harmonic Reducer for Small Robot Arms
    Миниатюрный гармонический редуктор для небольших роботизированных манипуляторов и настольных 6-осевых роботов
СВЯЖИТЕСЬ С НАМИ

Свяжитесь с нами, чтобы получить актуальную информацию о продукции и ценах

Представлено

ИНФОРМАЦИЯ О ПРОДУКЦИИ

  • Гармонический редуктор

  • Двигатель роботизированного сустава

  • Волновой сервопривод

  • Редуктор RV

  • Высокоточные планетарные редукторы

Навигация по сайту

  • Новости

  • Решение

  • Скачать

  • Свяжитесь с нами

ПОДПИСЫВАЙТЕСЬ НА НАС



СВЯЖИТЕСЬ С НАМИ

WhatsApp:
+8618994329920
E-mail:
sales@honpine.com
Контакты honpine

Wechat

Контакты honpine

WhatsApp

Copyright@2025 Suzhou Honpine Precision Industry Co., Ltd. Все права защищены.

Политика конфиденциальности

+8618994329920
sales@honpine.com

