Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?Выбор надежного производителя двигателей для суставов роботов является критически важным этапом при разработке гуманоидных роботов и других передовых робототехнических систем. Роботизированный сустав должен сочетать крутящий момент, скорость, точность, удельную плотность крутящего момента, тепловые характеристики, обратную связь, механическую жесткость и долговременную надежность в компактной конструкции. Поэтому для B2B-компаний в сфере робототехники оценка поставщика должна выходить за рамки технического паспорта изделия и учитывать инженерные возможности, производственные мощности, интеграцию суставов, испытания и масштабируемость производства. В этой статье Аллен Ли, основатель HONPINE, объясняет ключевые факторы, которые следует учитывать при выборе производителя двигателей для суставов роботов, а также то, как интегрированная технология гармонических роботизированных суставов может поддержать разработку гуманоидных роботов.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
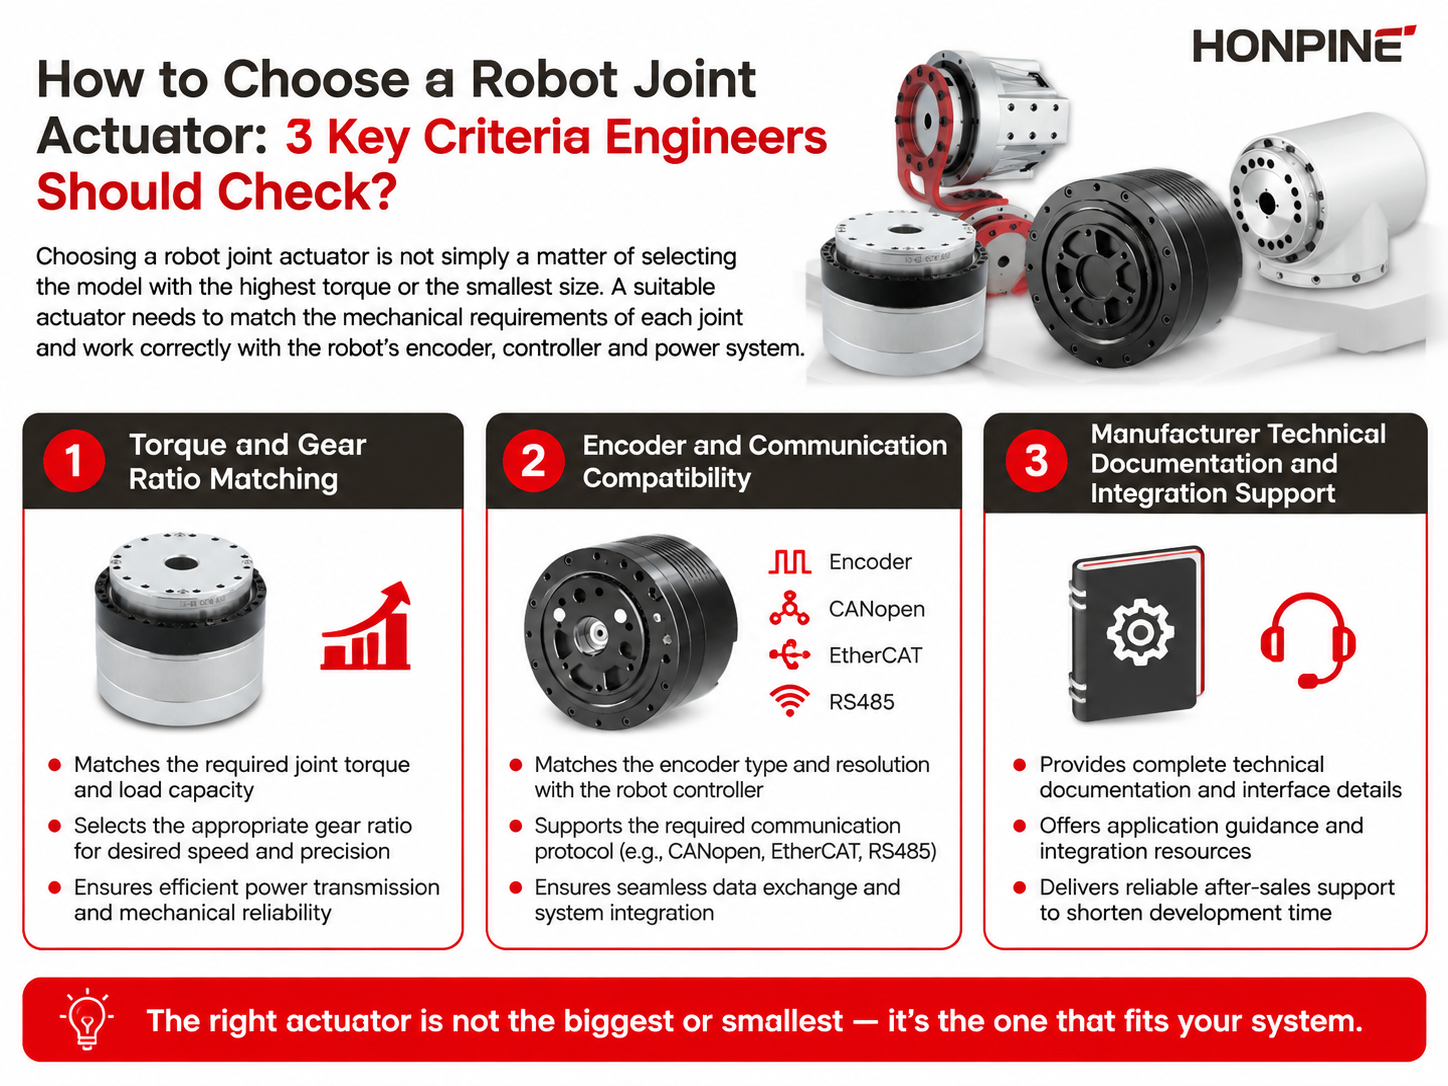
 Как выбрать привод сустава робота: 3 ключевых критерия, которые следует проверить инженерам?Выбор привода сустава робота — это инженерное решение, которое влияет не только на крутящий момент и характеристики движения, но и на стабильность управления, механическую интеграцию и время разработки. Для промышленных роботов, коллаборативных роботов, гуманоидных роботов и других робототехнических систем правильный привод должен соответствовать фактическим требованиям каждого сустава, оставаясь совместимым с двигателем, энкодером, контроллером, сетью связи и архитектурой питания робота. В этой статье я объясню три ключевых критерия, которые инженерам следует оценить при выборе привода сустава робота: соответствие крутящего момента и передаточного отношения, совместимость энкодера и связи, а также техническая документация и инженерная поддержка производителя.
 Решение для шарниров уличных роботов: гармонический модуль шарнира со встроенным датчиком крутящего моментаЗдравствуйте, я Теодор Ли, технический директор HONPINE. По мере того как роботы выходят за пределы контролируемых заводских условий, применение роботов на открытом воздухе предъявляет новые требования к конструкции роботизированных шарниров. Дождь, пыль, влажность, колебания температуры, низкотемпературные условия и непредсказуемые внешние нагрузки — всё это может влиять на работу роботизированного шарнира в полевых условиях. В таких средах шарнир должен обеспечивать не только точное вращение. Ему также необходимы надёжная обратная связь по крутящему моменту, соответствующая защита от внешних воздействий, стабильная работа при изменении температуры и практичная механическая интеграция. В этой статье я расскажу об основных инженерных аспектах нашего решения для шарниров уличных роботов, включая гармонический модуль шарнира, встроенный датчик крутящего момента, защиту IP65, низкотемпературную смазку, защиту кабельного вывода и механическую интеграцию, основываясь на нашем опыте применения уличных роботов, таких как роботы для установки солнечных панелей, строительства и очистки.