Миниатюрный гармонический привод для малоинвазивных хирургических роботов
Почему малоинвазивным хирургическим роботам требуются миниатюрные прецизионные передачи?
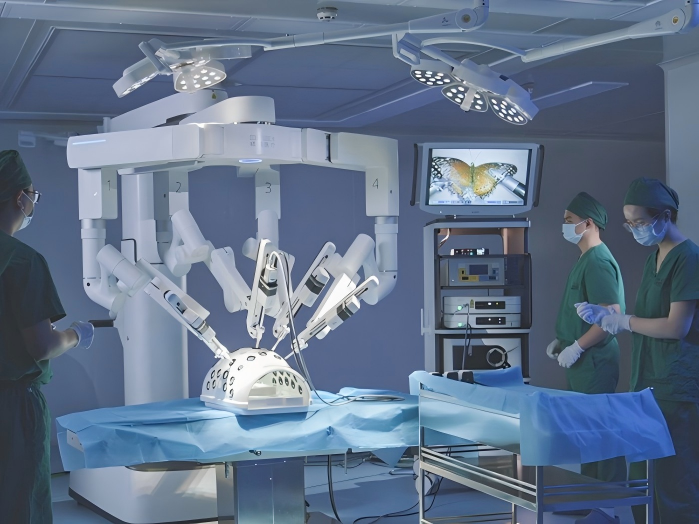
Малоинвазивные хирургические роботы предъявляют одни из самых высоких требований к системам прецизионных передач.
В отличие от обычных промышленных роботов, хирургический робот должен обеспечивать точное движение в крайне ограниченном механическом пространстве. Система передачи может управлять небольшим хирургическим инструментом, шарниром запястья, рабочим органом или гибким механизмом, сохраняя при этом компактные размеры, малый люфт, высокую точность позиционирования и надежную повторяемость.
Задача становится еще сложнее, когда передаточный механизм необходимо интегрировать вблизи дистального конца хирургического инструмента.
Именно в таких случаях миниатюрный гармонический привод может стать важным вариантом передачи.
HONPINE разрабатывает миниатюрные гармонические редукторные решения для компактных роботизированных механизмов, в которых обычные редукторы могут занимать слишком много места или создавать чрезмерный люфт передачи.
Серия HONPINECSF-mini разработана с учетом требований миниатюрных систем точного движения и обеспечивает компактное решение для таких применений, как хирургическая робототехника, миниатюрные роботизированные шарниры, прецизионные приборы, оптические механизмы и другое оборудование с ограниченным пространством.
Две архитектуры передачи для малоинвазивных хирургических роботов
Архитектура передачи оказывает значительное влияние на то, как гармонический редуктор может быть интегрирован в хирургическую роботизированную систему.
С механической точки зрения особенно актуальны два подхода.
Внешний привод с сухожильной передачей
В архитектуре с внешним приводом двигатель и редукторный механизм располагаются вне тела пациента или вне узкого стержня инструмента.
Внешний приводной блок создает необходимое движение, тогда как сухожилия или тросы передают его через стержень инструмента к дистальному механизму.
Для такой архитектуры мини-гармонический редуктор не обязательно устанавливать внутри самого хирургического инструмента.
Вместо этого гармонический редуктор может быть интегрирован во внешний исполнительный механизм или приводной модуль.
Такая компоновка обеспечивает больше доступного пространства для компонентов передачи и может упростить доступ для обслуживания и интеграции системы.
Ключевая инженерная задача в этом случае переносится на систему сухожильной передачи.
Упругость тросов, трение, прокладка, предварительное натяжение и гистерезис могут влиять на зависимость между движением со стороны двигателя и движением на дистальном конце. По мере увеличения расстояния между приводом и рабочим органом эти факторы могут становиться все более важными для высокоточного управления движением.
Миниатюрный гармонический привод, интегрированный в дистальный инструмент
Другая архитектура предусматривает размещение миниатюрной передачи непосредственно внутри инструмента или вблизи дистального шарнира запястья.
В такой конфигурации миниатюрный гармонический привод может потенциально заменить часть длинного пути сухожильной передачи.
Исполнительный механизм и редукторный механизм располагаются значительно ближе к подвижному шарниру, что делает передачу более прямой.
Эта архитектура особенно привлекательна для компактных хирургических роботов следующего поколения, гибких эндоскопических роботов, миниатюрных роботизированных инструментов и других систем, в которых критически важны характеристики движения на дистальном конце.
Однако инженерные требования становятся существенно более жесткими.
Гармонический редуктор должен занимать крайне малое пространство, одновременно обеспечивая требуемый крутящий момент, характеристики позиционирования, механическую прочность и эксплуатационную надежность.
Почему миниатюрный гармонический привод может быть ценен в шарнире роботизированного инструмента?
Одним из фундаментальных преимуществ размещения передачи ближе к шарниру является сокращение длинных гибких путей передачи.
Сухожильный механизм может вносить упругость и гистерезис между исполнительным механизмом и дистальным шарниром. Эти факторы могут усложнять точное управление положением и стратегии управления, связанные с усилием.
При размещении миниатюрного гармонического привода ближе к шарниру путь передачи может стать более компактным и механически прямым.
Это может обеспечить несколько потенциальных инженерных преимуществ:
Сниженная упругость передачи
Более короткий механический путь передачи может уменьшить влияние длинных гибких сухожилий и тросов на отклик движения.
Более прямое управление шарниром
Размещение редукторного механизма рядом с шарниром может сделать связь между движением исполнительного механизма и движением шарнира более прямой.
Компактная прецизионная передача
Миниатюрный гармонический редуктор может обеспечивать высокое передаточное отношение в ограниченном монтажном пространстве.
Движение с малым люфтом
Малый люфт передачи важен, когда дистальный шарнир требует точного двунаправленного позиционирования.
Высокий потенциал интеграции
Миниатюрный редуктор может быть интегрирован с миниатюрными двигателями, энкодерами, подшипниками и другими компонентами для создания компактного роботизированного шарнира.
Эти характеристики делают технологию миниатюрных гармонических передач особенно интересной для современных роботизированных инструментов.
Основная задача: размер передачи
Миниатюризация является одной из наиболее сложных инженерных задач в системах передачи хирургических роботов.
Обычный промышленный робот может иметь достаточно места для установки относительно крупного редуктора, двигателя, подшипника, энкодера и тормоза.
Хирургический инструмент принципиально отличается.
Механическое пространство может быть чрезвычайно ограниченным, особенно вблизи дистального конца инструмента.
Когда доступный диаметр приближается к размеру всего нескольких миллиметров или находится примерно в сантиметровом диапазоне, каждый компонент становится частью задачи компоновки.
Редуктор должен конкурировать за пространство с двигателем, подшипниками, энкодером, конструкционными компонентами, проводкой и другими механизмами.
Это создает сложный инженерный компромисс:
Уменьшение габаритов не должно происходить за счет требуемых характеристик передачи.
Это одна из областей, в которых технология миниатюрного гармонического привода становится особенно сложной.
Почему миниатюризация гармонического редуктора — это не просто уменьшение стандартного редуктора?
Распространенное заблуждение состоит в том, что миниатюрный гармонический редуктор можно создать простым уменьшением размеров более крупного гармонического редуктора.
На практике миниатюризация создает иной набор производственных и инженерных задач.
По мере уменьшения размеров критически важных компонентов производственные допуски становятся все более значимыми относительно общих размеров компонентов.
Гибкое колесо, жесткое колесо, волновой генератор, сопряжения подшипников и другие прецизионные компоненты должны сохранять требуемые геометрические соотношения в очень ограниченном механическом пространстве.
В то же время меньшая по размеру конструкция должна выдерживать повторяющиеся нагрузки и сохранять стабильные характеристики зацепления.
Это означает, что разработка миниатюрного гармонического редуктора требует большего, чем геометрическое масштабирование.
Она требует специальной оптимизации конструкции, материалов, производственных процессов, допусков сборки и подтверждения характеристик.
HONPINE CSF-Mini: миниатюрная гармоническая передача для компактных роботизированных систем
Серия миниатюрных гармонических редукторов CSF-mini компании HONPINE разработана для компактных применений прецизионной передачи, в которых монтажное пространство является критическим ограничением.
Семейство CSF-mini предоставляет решение для инженеров, которым необходимо интегрировать гармонический редуктор в небольшие роботизированные механизмы без использования обычного крупногабаритного гармонического редуктора.
В зависимости от требуемой архитектуры системы миниатюрный гармонический редуктор может быть объединен с двигателем, энкодером, подшипником и системой управления для создания компактного прецизионного шарнира.
Эта архитектура актуальна для миниатюрных шарниров роботов, роботизированных инструментов, оптических механизмов, систем точного позиционирования и других применений, в которых объем передачи напрямую влияет на общую конструкцию оборудования.
Для медицинской и хирургической робототехники конкретный метод интеграции должен оцениваться в соответствии с полной архитектурой инструмента и применимыми требованиями к системе.
CSF-Mini для миниатюрных роботизированных шарниров
Миниатюрные роботизированные шарниры требуют сочетания характеристик, которое может быть трудно обеспечить одновременно.
Шарнир должен быть достаточно малым, чтобы помещаться в доступном механическом пространстве, при этом обеспечивая достаточный выходной крутящий момент и точное двунаправленное движение.
Миниатюрный гармонический редуктор может служить ступенью понижения между компактным двигателем и роботизированным шарниром.
Полученная архитектура может использоваться в применениях, где конструкторам необходимо сбалансировать:
Ограниченное монтажное пространство
Высокое передаточное отношение
Малый люфт
Точное угловое позиционирование
Компактную механическую интеграцию
Повторяющееся двунаправленное движение
Высокую плотность крутящего момента
Эти требования актуальны не только для хирургических роботов, но и для миниатюрных манипуляторов, гибких роботов, инспекционных механизмов, оптических систем и специализированных роботизированных шарниров.
Миниатюрный гармонический привод для эндоскопических и гибких роботизированных систем
Гибкие эндоскопические роботы создают еще один уровень механической сложности.
Инструмент должен перемещаться по ограниченному каналу, одновременно управляя несколькими степенями свободы на дистальном конце.
Традиционные длинные передаточные механизмы могут вносить трение, упругость, гистерезис и сложность прокладки.
Миниатюрный гармонический привод, интегрированный возле дистального шарнира, предлагает принципиально иной подход к проектированию.
Вместо передачи всего движения от относительно удаленного исполнительного механизма через длинный гибкий механизм редукторный механизм может быть размещен ближе к шарниру.
Это может упростить механический путь передачи и потенциально улучшить управляемость дистального механизма.
Однако такая интеграция требует тщательного рассмотрения доступного пространства, теплового поведения, требований к стерилизации, герметизации, материалов, смазки, сборки и общей архитектуры медицинского устройства.
Эти требования необходимо оценивать на системном уровне, а не выбирать редуктор только по его внешним размерам.
Точность становится еще важнее по мере уменьшения передачи
Миниатюризация повышает важность производственной точности.
Когда редуктор становится меньше, даже небольшое отклонение размеров может составлять значительную долю геометрии компонента.
По этой причине характеристики миниатюрного гармонического привода во многом зависят от точности его критически важных компонентов и их взаимного расположения при сборке.
HONPINE уделяет внимание стабильности изготовления ключевых компонентов передачи, включая гибкое колесо, жесткое колесо и волновой генератор.
Для миниатюрных применений цель заключается не просто в изготовлении меньшего редуктора.
Цель состоит в сохранении стабильных характеристик передачи в значительно меньшем механическом пространстве.
Малый люфт в миниатюрной роботизированной передаче
Люфт становится особенно важным, когда миниатюрный редуктор используется для точного роботизированного позиционирования.
В хирургическом роботизированном механизме небольшие угловые ошибки на ступени передачи могут влиять на конечное положение дистального инструмента.
Этот эффект становится еще более значимым, когда инструмент содержит несколько шарниров или когда ошибки накапливаются в последовательном механизме.
Миниатюрный гармонический привод с малым люфтом может помочь уменьшить механический зазор в ступени понижения и обеспечить более предсказуемую зависимость между вращением двигателя и выходным движением.
Однако фактическая точность системы зависит не только от редуктора.
Разрешение энкодера, зазор подшипников, деформация конструкции, управление двигателем, допуски сборки и механическая архитектура — все это влияет на итоговые характеристики позиционирования.
Поэтому миниатюрный гармонический редуктор следует оценивать как часть полной системы управления движением.
Размер — лишь одна часть выбора миниатюрного гармонического привода
Для крайне компактного роботизированного механизма выбор наименьшего возможного редуктора не обязательно является лучшим решением.
Редуктор необходимо оценивать в соответствии с полными эксплуатационными требованиями.
Важные факторы включают выходной крутящий момент, передаточное отношение, частоту вращения, допустимую нагрузку, люфт, крутильную жесткость, рабочий цикл, монтажные размеры, конфигурацию вала, расположение подшипников, интеграцию энкодера и требования к окружающей среде.
Для хирургической робототехники также могут применяться дополнительные требования системного уровня в зависимости от того, расположена ли передача внутри или вне части инструмента, контактирующей с пациентом.
Это различие имеет критическое значение.
Не следует автоматически считать, что редуктор, предназначенный для внешнего исполнительного механизма, подходит для интеграции в дистальный хирургический инструмент.
Окончательный выбор должен основываться на полной конструкции инструмента и применимых требованиях к валидации.
Внешний привод или дистальный миниатюрный гармонический привод?
Выбор между внешней архитектурой с сухожильным приводом и дистальным миниатюрным гармоническим приводом зависит от приоритетов роботизированной системы.
Архитектура внешнего привода может обеспечить больше монтажного пространства для двигателя и редукторного механизма, а также упростить механический доступ.
Дистальный миниатюрный гармонический привод может обеспечить более компактную и прямую архитектуру передачи, потенциально уменьшая влияние длинной сухожильной передачи.
Ни одна из архитектур не является универсально превосходящей.
Подходящее решение зависит от диаметра инструмента, количества степеней свободы, требуемого крутящего момента шарнира, точности движения, расстояния передачи, условий окружающей среды, стратегии стерилизации и общей архитектуры системы.
По этой причине HONPINE рекомендует оценивать архитектуру передачи до выбора модели редуктора.
Почему миниатюрные гармонические приводы актуальны для будущего хирургической робототехники?
По мере того как хирургические роботизированные системы становятся меньше и более маневренными, технология передачи должна развиваться соответствующим образом.
Роботизированные инструменты будущего могут требовать большего количества степеней свободы в меньшем механическом пространстве.
Это создает потребность во все более компактных двигателях, энкодерах, подшипниках, передачах и интегрированных системах управления.
Миниатюрный гармонический привод предлагает одно из возможных решений для обеспечения высокоточной передачи с высоким передаточным отношением в ограниченном пространстве.
Эта технология особенно актуальна там, где роботизированный механизм требует компактных размеров, точного углового движения и малого механического люфта.
Для HONPINE миниатюрная гармоническая передача не ограничивается одной конкретной архитектурой медицинского робота.
Те же инженерные принципы могут применяться к миниатюрным роботизированным шарнирам, системам оптического позиционирования, прецизионным приборам, компактным манипуляторам и другим механизмам с ограниченным пространством.
Почему стоит выбрать HONPINE для решений с миниатюрными гармоническими приводами?
HONPINE разрабатывает гармонические редукторы для систем точного движения, в которых необходимо совместно учитывать размеры, точность, характеристики передачи и требования к интеграции.
Серия CSF-mini предлагает вариант миниатюрного гармонического редуктора для инженеров, разрабатывающих компактные роботизированные и прецизионные механизмы.
HONPINE может поддержать клиентов в оценке размера редуктора, передаточного отношения, требований к выходным характеристикам, конфигурации монтажа и требований к интеграции в соответствии с целевым применением.
Для современных роботизированных систем наиболее подходящим решением не всегда является самый маленький доступный редуктор.
Это редуктор, который обеспечивает требуемые характеристики передачи, одновременно соответствуя механической архитектуре и поддерживая необходимые условия эксплуатации.
Этот системный подход особенно важен при разработке миниатюрных роботизированных шарниров и механизмов с крайне ограниченным пространством.
Заключение
Малоинвазивная хирургическая робототехника представляет собой одну из наиболее требовательных областей применения миниатюрных прецизионных передач.
Независимо от того, использует ли система внешний исполнительный механизм с сухожильной передачей или интегрирует миниатюрный редуктор непосредственно в дистальный роботизированный шарнир, архитектура передачи должна учитывать строгие ограничения по размерам, точности, механическому отклику и надежности.
Миниатюрный гармонический привод может стать привлекательным решением для передачи там, где требуется компактный редуктор с высоким передаточным отношением и малым люфтом.
Серия CSF-mini компании HONPINE разработана для удовлетворения требований миниатюрных систем точного движения и предлагает компактный мини-гармонический редуктор для роботизированных шарниров, прецизионных приборов, оптических механизмов и других применений с ограниченным пространством.
Для малоинвазивных роботов следующего поколения и миниатюрных роботизированных систем задача больше не заключается лишь в достижении высокой точности передачи.
Задача заключается в достижении этой точности в чрезвычайно ограниченном механическом пространстве.
Именно здесь технология миниатюрных гармонических передач приобретает все большее значение.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
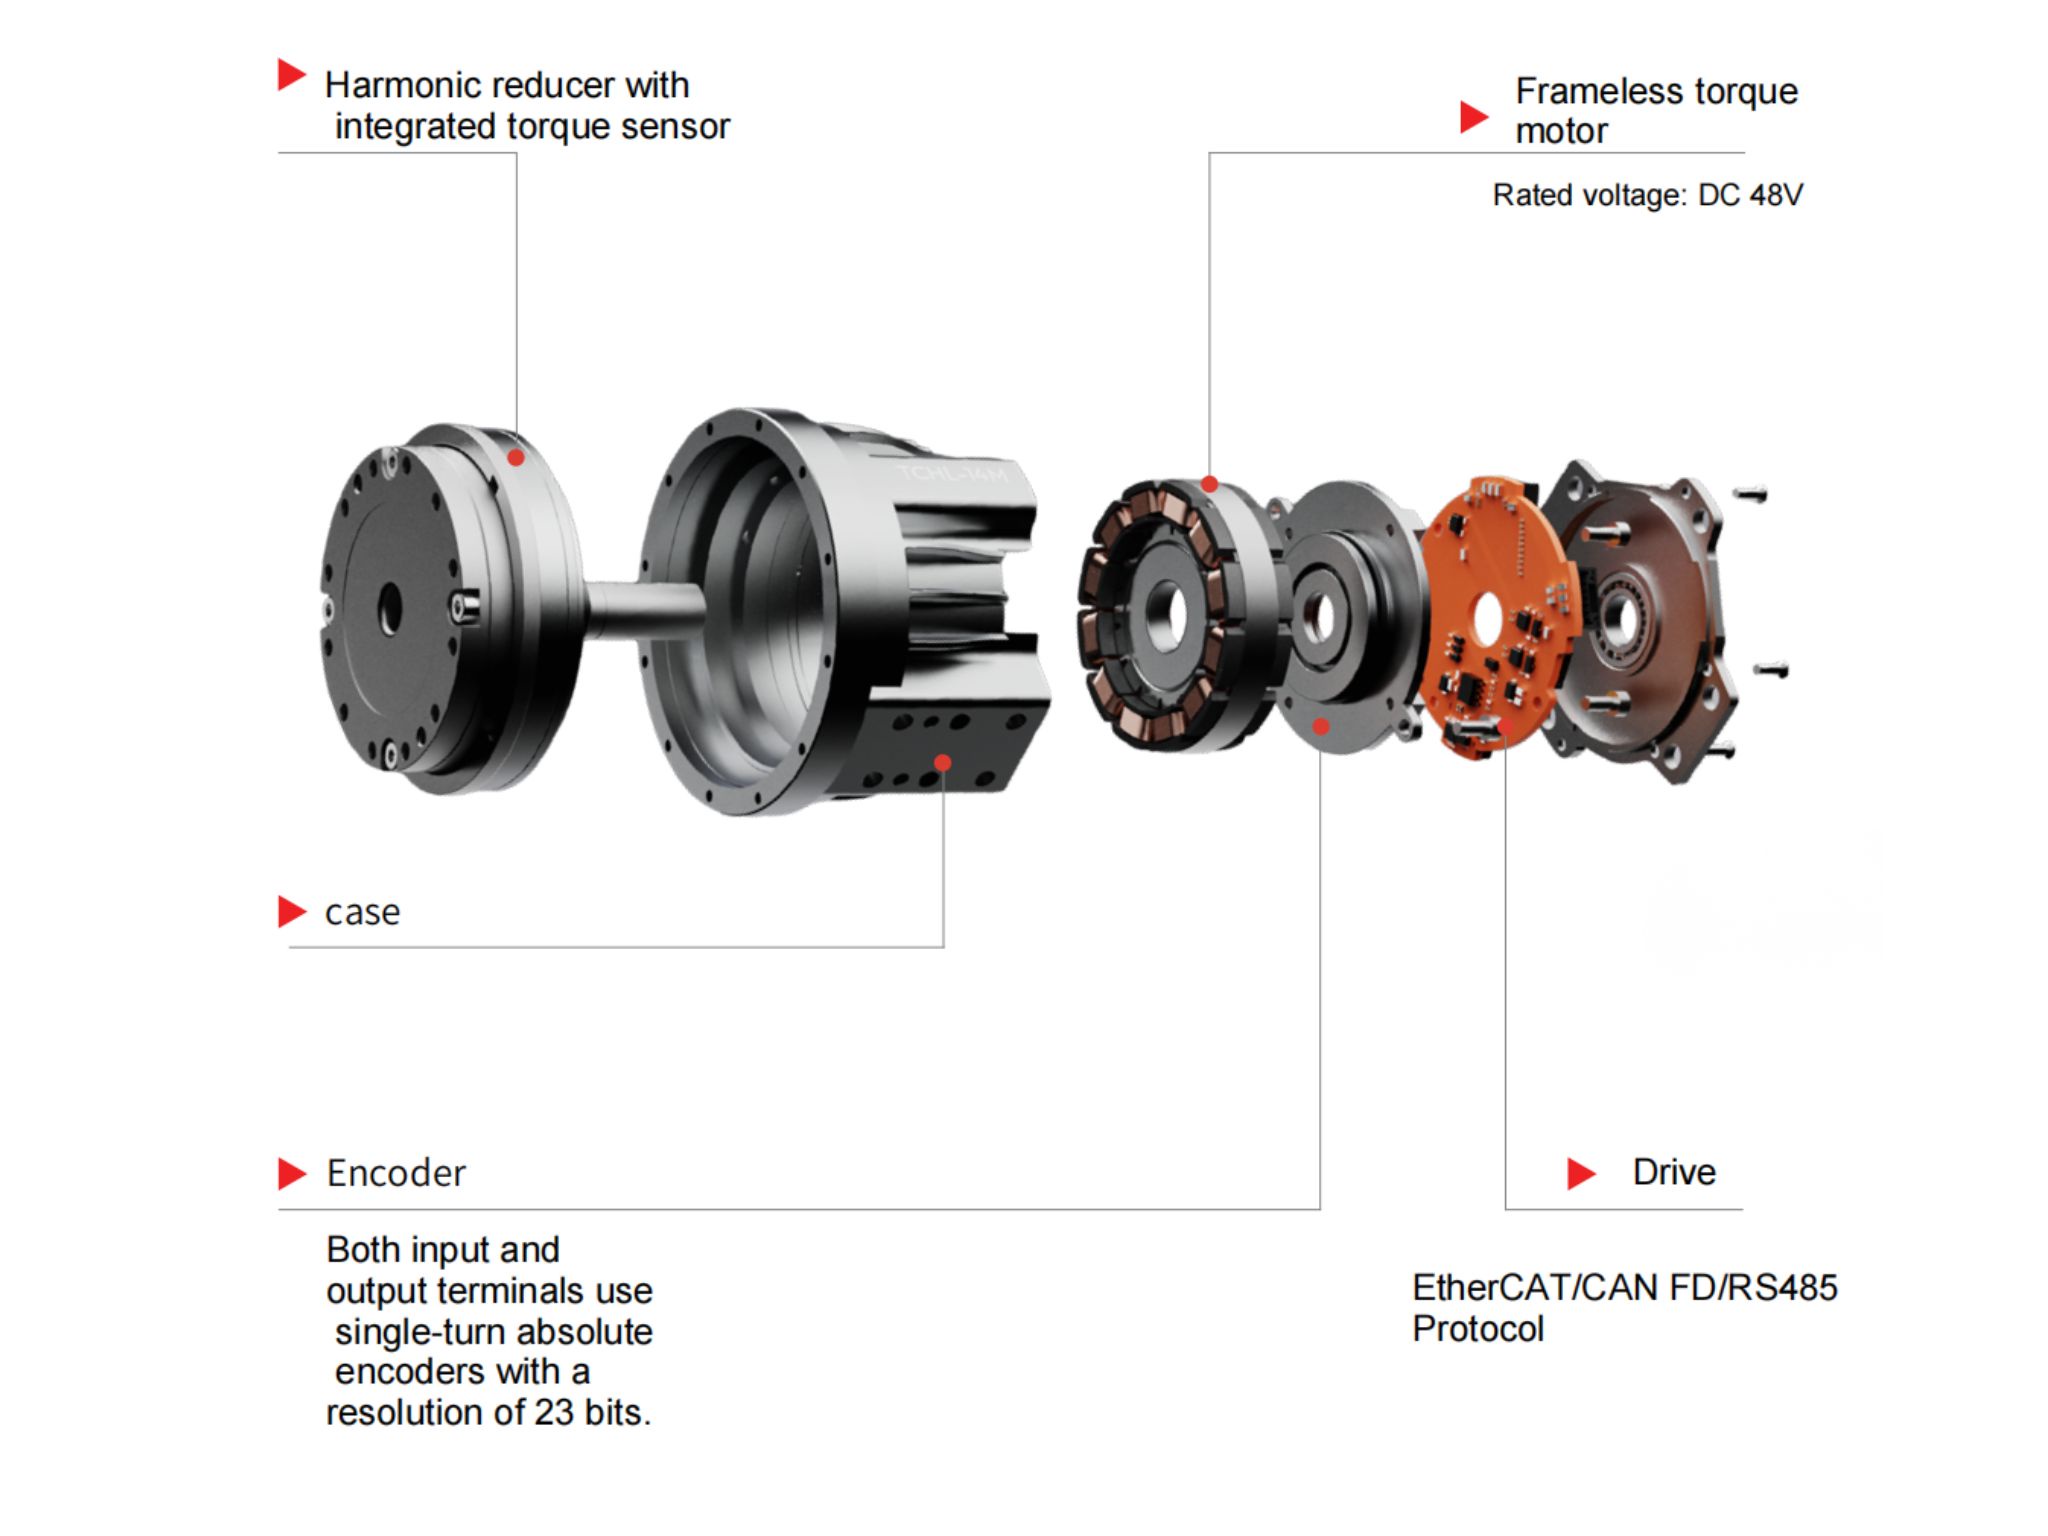
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
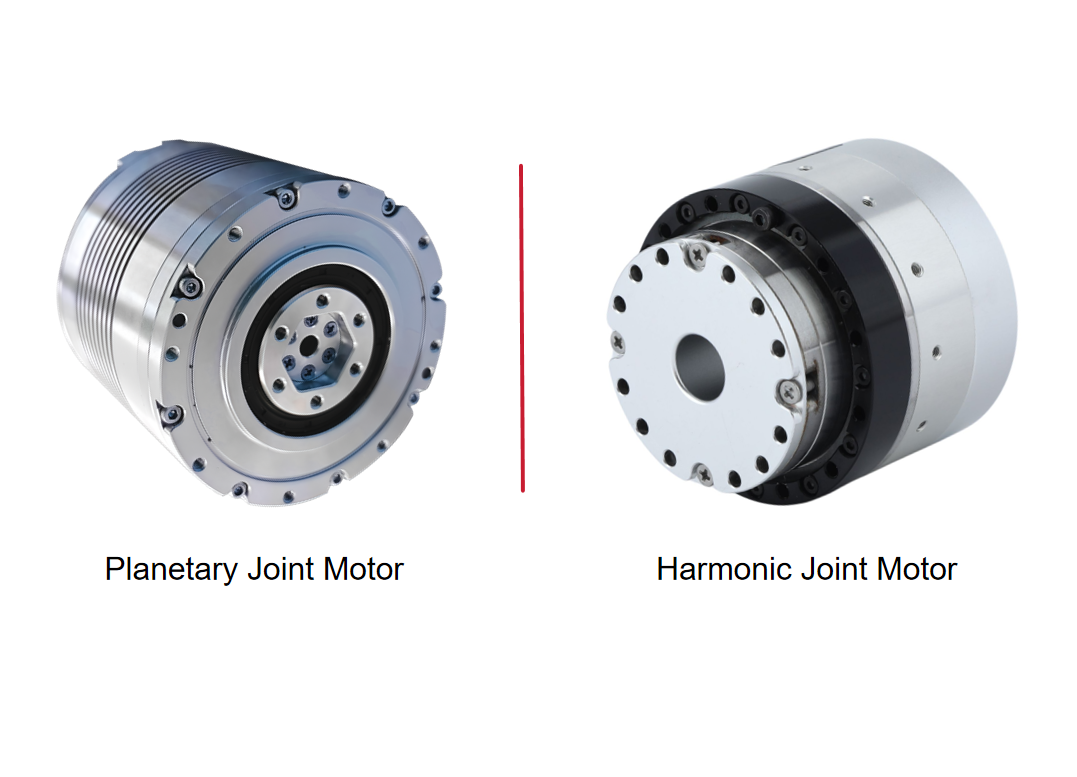
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Легкие гуманоидные роботы начинаются с прецизионной передачиПо мере перехода гуманоидных роботов от экспериментальных прототипов к практическому применению все более важными становятся легкая конструкция, энергоэффективность, характеристики движения и долгосрочная надежность. В центре этих задач находится прецизионная передача. От гармонических редукторов и легких роботизированных шарниров до интегрированных комплектов для разработки — конструкция каждого ключевого компонента напрямую влияет на общую производительность гуманоидного робота. В этой статье Аллен Ли, основатель HONPINE, делится своим взглядом на то, как технологии прецизионной передачи могут поддерживать разработку легких гуманоидных роботов и как HONPINE расширяет свой опыт от гармонических редукторов к легким роботизированным шарнирам и интегрированным робототехническим решениям.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.
 Гармонический поворотный привод для поворотной оси станка с ЧПУ: высокоточное решение для гравировальных станковУзнайте, как гармонические поворотные приводы повышают эффективность поворотной оси станков с ЧПУ для 4-осевых и 5-осевых гравировальных станков благодаря точному позиционированию, низкому люфту, высокой жёсткости и компактной интеграции.
 12 советов по выбору подходящего привода для поворотного стола с ЧПУ: волновой редуктор, волновой поворотный актуатор, двигатель DD и планетарный редукторУзнайте, как выбрать подходящий привод поворотного стола с ЧПУ с учетом точности, люфта, крутящего момента, скорости, жесткости, термической стабильности и интеграции. Сравните волновые редукторы, волновые поворотные приводы, двигатели DD, редукторы RV и планетарные редукторы.
 Миниатюрный гармонический редуктор для небольших роботизированных манипуляторов и настольных 6-осевых роботов
 Применение инспекционных роботов: почему гармонические мотор-редукторы являются предпочтительным решением для приводных систем?Инспекционные роботы стали незаменимыми в современных отраслях промышленности, помогая компаниям автоматизировать проверку оборудования, повышать безопасность работников и собирать высококачественные эксплуатационные данные. От производственных предприятий и электростанций до объектов нефтегазовой отрасли, складов, железных дорог и умных городов — автономные инспекционные роботы меняют подходы к техническому обслуживанию и управлению активами.
Каждое движение инспекционного робота — от поворота тепловизионной камеры до позиционирования LiDAR-сканера или управления инспекционным манипулятором — зависит от точности его системы привода. Гармонические редукторные двигатели HONPINE сочетают практически нулевой люфт, компактные размеры, высокую удельную плотность крутящего момента и исключительную точность позиционирования, что делает их идеальным решением для инспекционных роботов нового поколения. Что наиболее важно при выборе миниатюрного гармонического редуктора для медицинских роботов?Высокоточные мотор-редукторы для роботов повышенной грузоподъёмности помогают сделать более обоснованный выбор миниатюрного гармонического редуктора для медицинских роботов — повысить точность и надёжность, а также обеспечить компактную интеграцию с учётом рекомендаций экспертов.
 Гуманоидные роботы переходят на подстанции и в производство: почему надежность модуля сустава робота становится основой промышленного внедренияПо мере перехода гуманоидных роботов от лабораторных демонстраций к реальным промышленным условиям внимание отрасли смещается с возможностей движения на долгосрочную эксплуатационную надежность. Последние изменения в отраслевых стандартах для гуманоидных роботов, используемых на подстанциях и в производстве бытовой техники, показывают, что будущая оценка будет делать акцент на непрерывной работе, повторяемой производительности и надежности системы, а не на отдельных демонстрациях.Для OEM-производителей роботов и производителей автоматизированного оборудования модуль сустава робота становится одной из наиболее критически важных технологий, обеспечивающих крупномасштабное промышленное внедрение.