










Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?
По мере того как гуманоидные роботы переходят из исследовательских лабораторий к коммерческому внедрению, производители роботов сталкиваются с задачей, которая выходит далеко за рамки выбора подходящего двигателя или редуктора. Характеристики каждого роботизированного сустава напрямую влияют на крутящий момент робота, точность движения, динамический отклик, энергопотребление и общую надежность.
Поэтому для разработчиков роботов выбор производителя двигателей для роботизированных суставов — это не просто сравнение характеристик крутящего момента. Надежный поставщик должен обеспечивать стабильные характеристики суставов, инженерную поддержку, производственные мощности, возможности кастомизации и долгосрочную масштабируемость производства.
Это становится еще более важным, когда проект требует сотрудничества в формате OEM, ODM или JDM, поскольку поставщик суставов может стать важной частью разработки продукции и цепочки поставок производителя роботов.
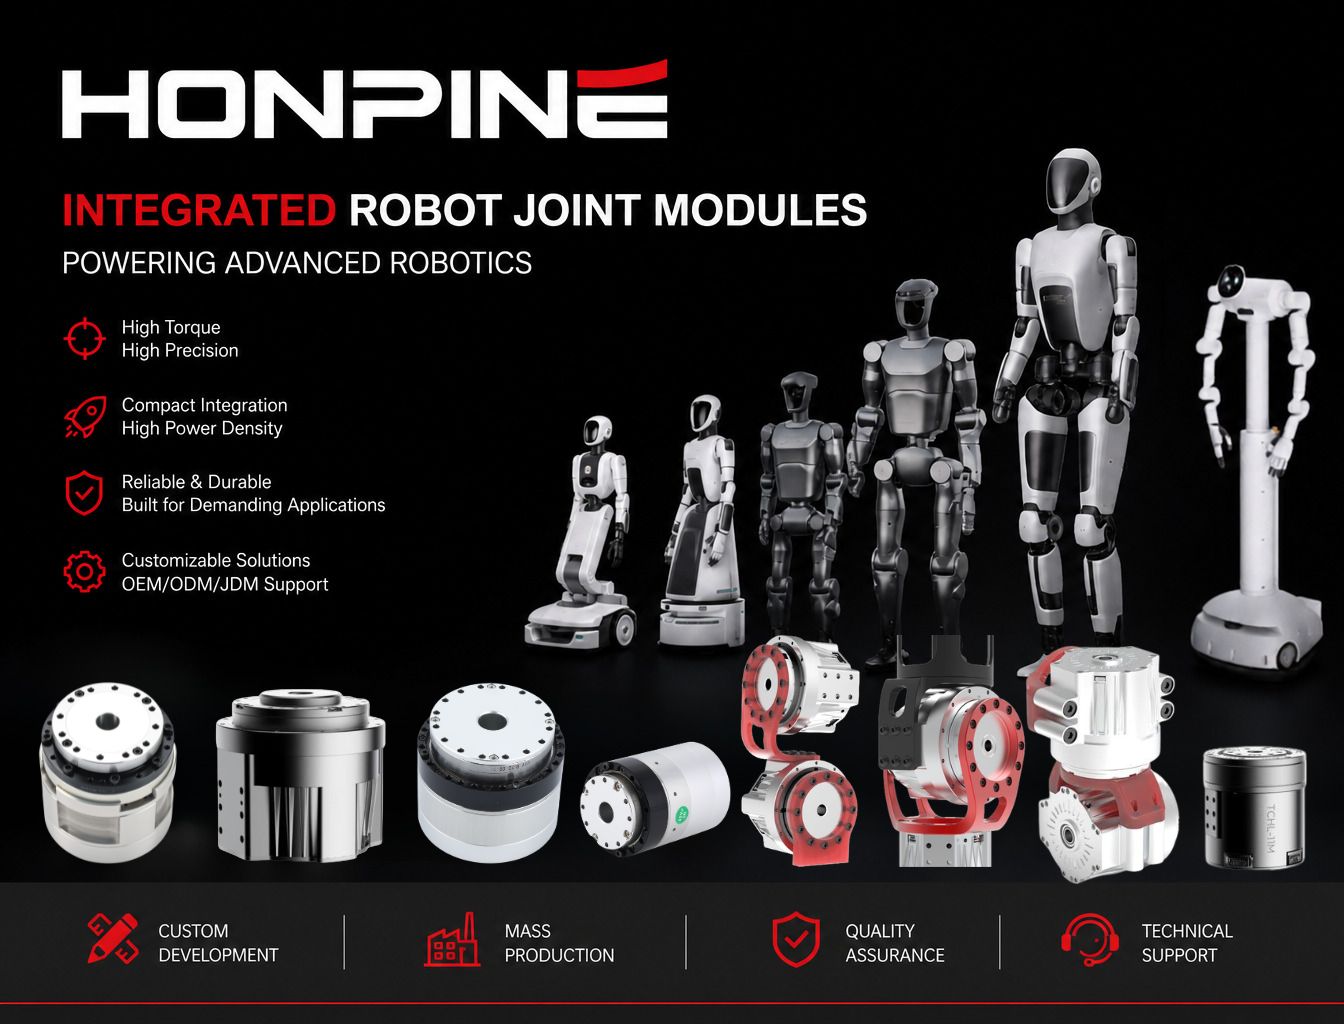
HONPINE специализируется на разработке и производстве интегрированных модулей роботизированных суставов, предлагая решения для движения гуманоидных роботов, роботизированных манипуляторов, коллаборативных роботов и других передовых робототехнических систем.
Что делает производителя двигателей для роботизированных суставов надежным?
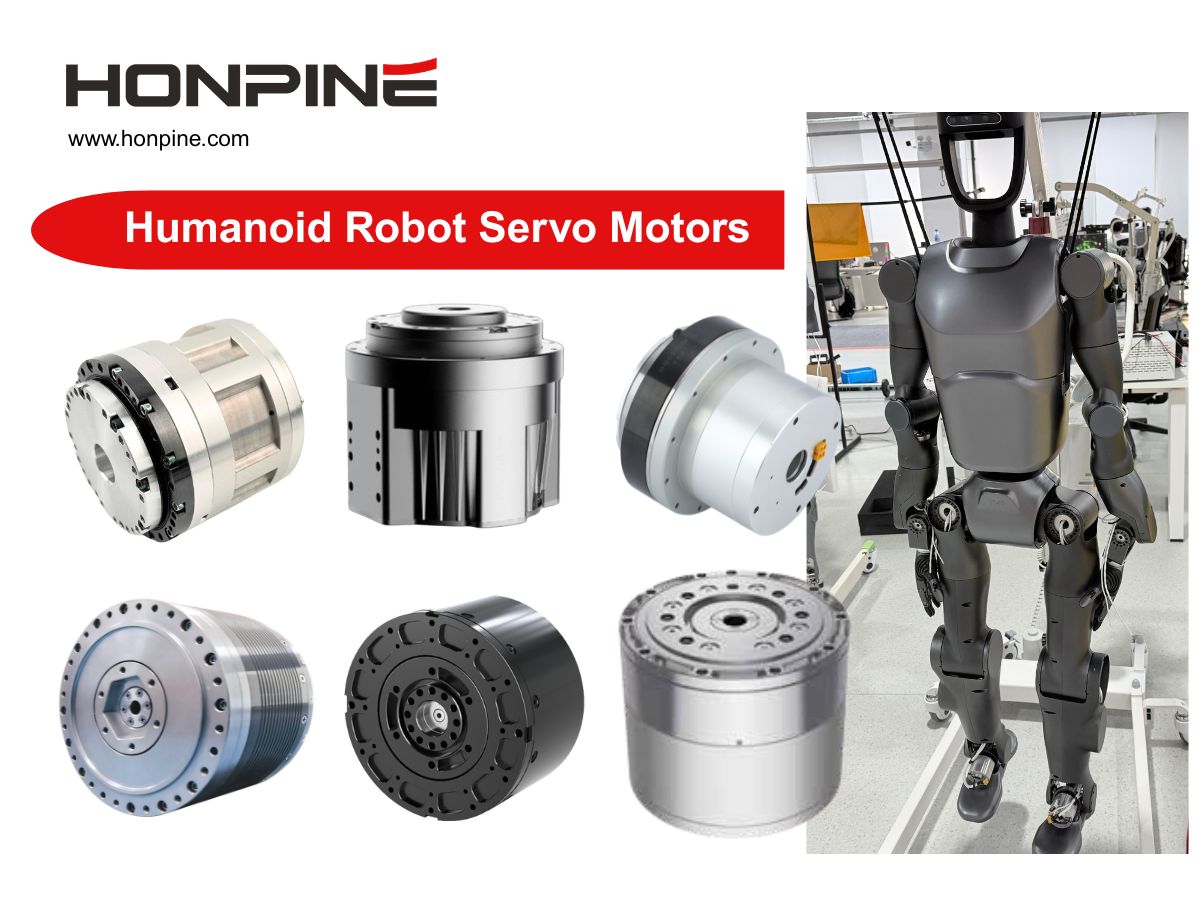
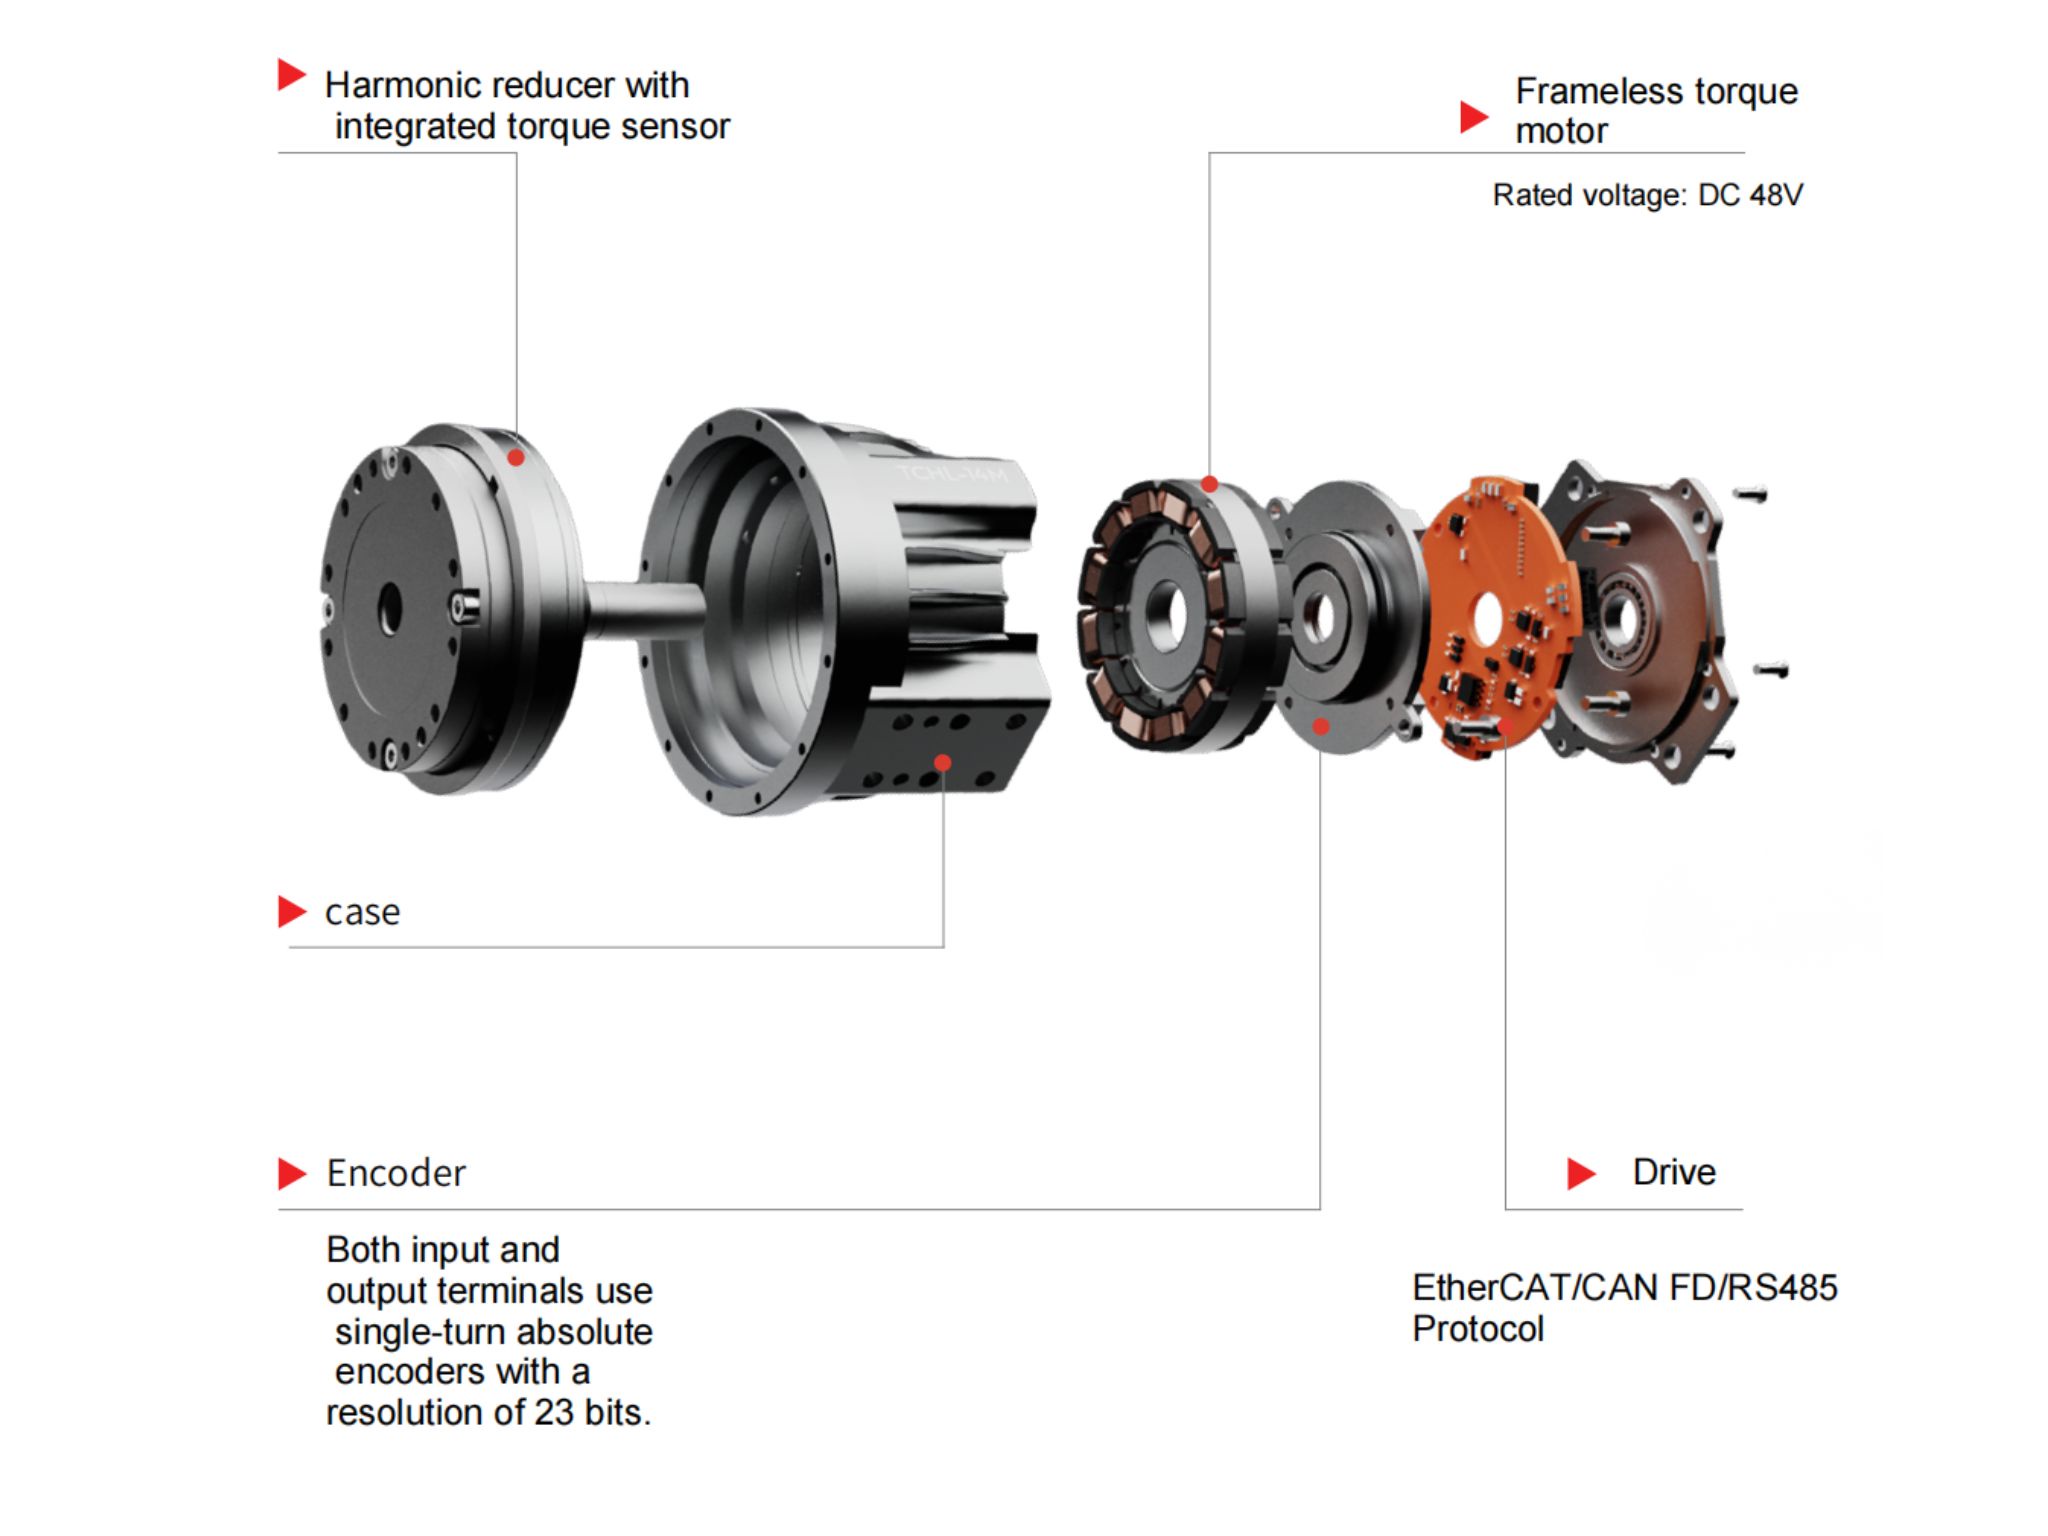
Двигатель роботизированного сустава представляет собой высокоинтегрированный компонент привода. В зависимости от архитектуры изделия он может объединять двигатель, прецизионный механизм редукции, энкодер, управляющую электронику, интерфейс связи, тормоз, датчик крутящего момента и другие функции управления или безопасности.
Это означает, что возможности поставщика нельзя оценивать по одному параметру, например номинальному крутящему моменту.
Для B2B-проекта в области робототехники более полная оценка должна охватывать пять направлений: инженерные возможности, характеристики продукции, производственные возможности, возможности кастомизации и коммерческую масштабируемость.
Поставщик с сильными компетенциями во всех пяти областях способен предоставить значительно большую ценность, чем производитель, поставляющий только стандартные двигатели.
Конструкция интегрированного двигателя роботизированного сустава для гуманоидных роботов
Гуманоидным роботам требуется множество компактных суставов, интегрированных в относительно небольшую конструкцию корпуса. Суставы плеча, локтя, запястья, бедра, колена и голеностопа имеют различные механические требования.
Интегрированный двигатель роботизированного сустава может объединять двигатель, прецизионную трансмиссию, энкодер и компоненты управления в единый компактный узел. Это позволяет упростить механическую интеграцию и сократить количество внешних компонентов, необходимых производителю робота.
Например, сустав гуманоидного робота может обеспечивать высокий крутящий момент при сохранении ограниченного внешнего диаметра. Одновременно сустав должен предоставлять точную обратную связь по положению и быстро реагировать на команды контроллера робота.
Интеграция этих функций особенно ценна, когда производитель робота стремится сократить время механической разработки и упростить общую архитектуру суставов.
Однако интеграция не должна означать отказ от гибкости. Для различных суставов робота могут требоваться разные диапазоны крутящего момента, передаточные числа, конфигурации энкодеров, протоколы связи, тормозные системы или функции безопасности.
Поэтому компетентный производитель двигателей для роботизированных суставов должен быть способен предлагать несколько конфигураций суставов, а не только одно фиксированное изделие.
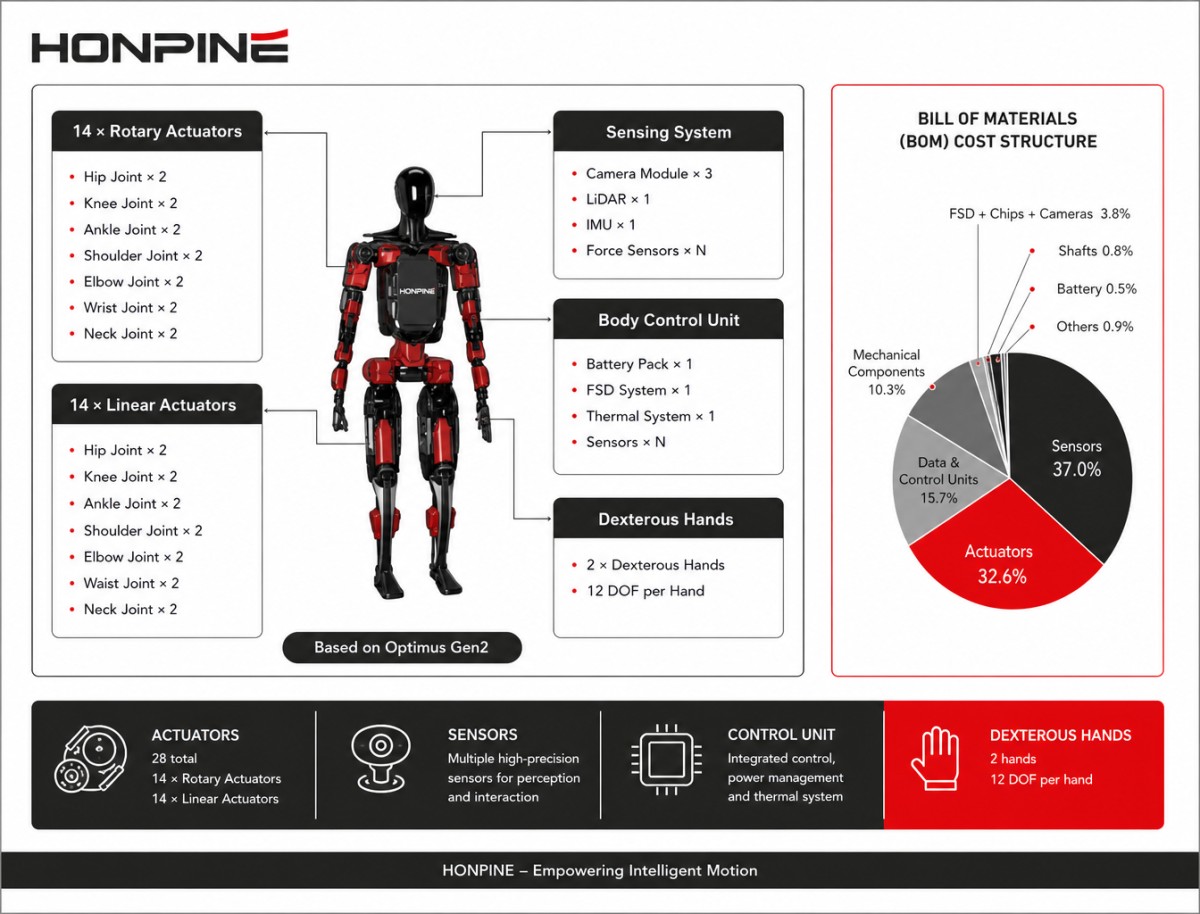
Почему гармоническая передача важна для двигателей роботизированных суставов?
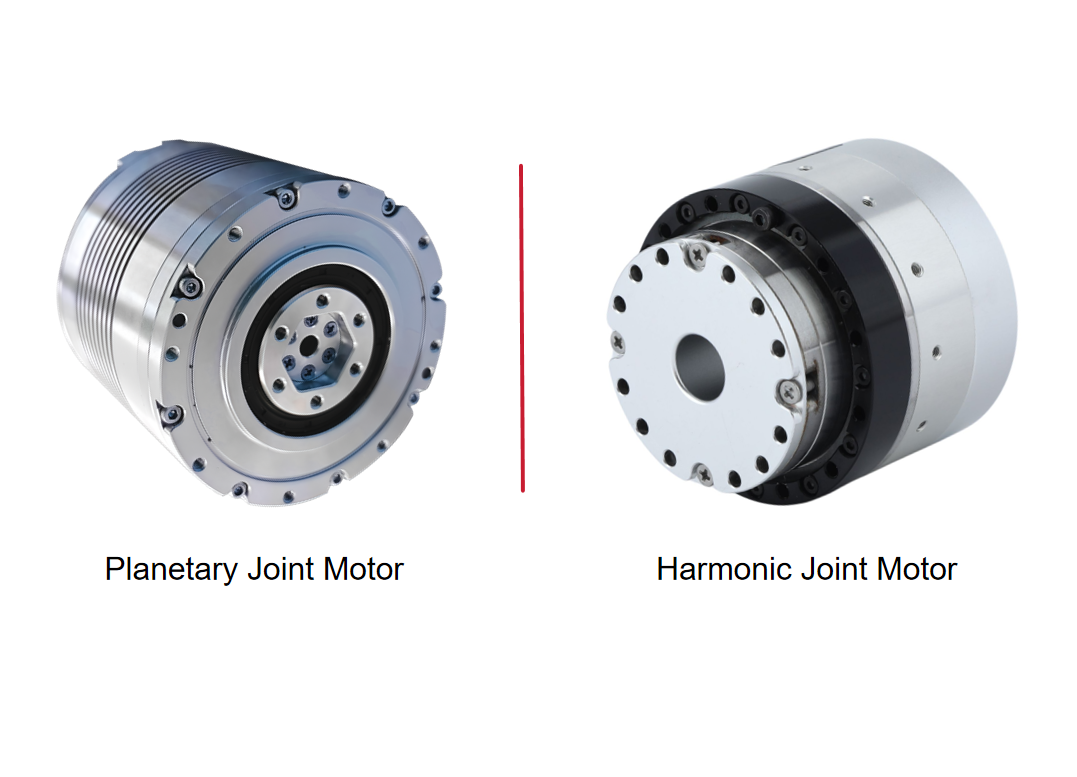
Для многих компактных роботизированных суставов гармоническая передача обеспечивает привлекательное сочетание высокого передаточного числа, малого люфта, компактных габаритов и высокой плотности крутящего момента.
Эти характеристики особенно полезны для роботизированных манипуляторов, гуманоидных роботов, коллаборативных роботов и систем прецизионной автоматизации.
В роботизированном суставе люфт может напрямую влиять на взаимосвязь между движением двигателя и выходным движением. Когда робот меняет направление, чрезмерный механический зазор способен снизить точность позиционирования и затруднить точное управление движением.
Двигатель роботизированного сустава с гармонической передачей может уменьшить этот механический люфт, обеспечивая при этом высокое передаточное число в компактной конструкции.
Для применений, в которых размеры и масса сустава критически важны, это особенно ценно, поскольку привод должен обеспечивать достаточный крутящий момент без неоправданного увеличения массы роботизированной конструкции.
Характеристики двигателя роботизированного сустава необходимо оценивать на системном уровне
Профессиональную спецификацию двигателя роботизированного сустава не следует оценивать только по крутящему моменту.
Например, сустав может иметь достаточный пиковый крутящий момент, но все же не соответствовать требованиям робота, если его тепловые характеристики недостаточны при непрерывной работе.
Аналогично, энкодер высокого разрешения не гарантирует автоматически высокую точность позиционирования, если должным образом не контролируются люфт трансмиссии, крутильная деформация, механическая жесткость или управляющий отклик.
Поэтому производителям роботов следует оценивать:
Номинальный крутящий момент, пиковый крутящий момент, скорость, передаточное число, люфт, крутильную жесткость, разрешение энкодера, тепловые характеристики, механическую прочность, интерфейс связи и управляющий отклик.
Взаимосвязь между этими параметрами определяет, как сустав будет работать внутри робота в реальных условиях.
Конфигурация энкодера имеет критическое значение для управления роботизированными суставами
Система энкодера является еще одним важным фактором при выборе производителя двигателей для роботизированных суставов.
Энкодер на стороне двигателя может обеспечивать высокоскоростную обратную связь для управления двигателем и векторного управления, тогда как энкодер на выходной стороне может напрямую контролировать положение выходного звена сустава.
Для высокопроизводительных роботизированных суставов архитектура с двумя энкодерами может обеспечивать более полную обратную связь, поскольку контроллер может отслеживать движение как со стороны двигателя, так и со стороны выхода.
Это может быть ценно для применений, требующих точного позиционирования, компенсации движения, оценки обратной приводимости или расширенного управления суставом.
В зависимости от архитектуры робота производителям также могут требоваться абсолютные энкодеры, многооборотная обратная связь по положению или индивидуальные конфигурации энкодеров.
Поэтому при оценке поставщика двигателей роботизированных суставов важно спрашивать не только «сколько бит имеет энкодер?», но и где установлен энкодер и какую роль он играет в системе управления.
Плотность крутящего момента важна для двигателей суставов гуманоидных роботов
Гуманоидные роботы очень чувствительны к массе приводов.
Привод, установленный в плече или ноге, добавляет не только собственный вес. Его масса также становится частью нагрузки, которую должны перемещать расположенные ниже суставы.
Это создает каскадный эффект во всей конструкции робота.
Например, увеличение массы плечевого привода может увеличить нагрузку на локоть и запястье. Увеличение массы сустава ноги может повлиять на динамические требования к расположенным ниже суставам.
Именно поэтому плотность крутящего момента является важным параметром при проектировании двигателей суставов гуманоидных роботов.
Привод с высокой плотностью крутящего момента может обеспечивать требуемый крутящий момент сустава, помогая роботу сохранять относительно компактную и легкую механическую конструкцию.
По этой причине производители двигателей роботизированных суставов, работающие с разработчиками гуманоидных роботов, должны учитывать не только выходной крутящий момент, но и диаметр, длину, массу привода, тепловую способность и механическую интеграцию.
Различные суставы робота требуют разных конструкций приводов
Гуманоидному роботу не требуется одинаковая спецификация двигателя сустава для каждой оси.
Для запястья обычно приоритетны компактность, малый люфт, низкая инерция и точное управление положением.
Локоть требует более высокого крутящего момента при сохранении относительно компактной конструкции.
Плечо должно справляться с большей инерцией расположенных ниже звеньев и может требовать существенно более высокого крутящего момента и жесткости.
Бедро и колено предъявляют еще более высокие требования, поскольку участвуют в поддержании тела, ходьбе, ускорении, замедлении и динамическом равновесии.
Поэтому профессиональный производитель двигателей для роботизированных суставов должен быть способен предлагать линейку приводов суставов, охватывающую различные требования к крутящему моменту и габаритам.
Такой подход позволяет производителю робота оптимизировать каждый сустав вместо выбора чрезмерно крупного привода для всего робота.
От модуля роботизированного сустава к полноценному гуманоидному роботу
Для B2B-клиентов в области робототехники еще одним важным фактором является объем инженерных возможностей поставщика.
Один поставщик может предоставлять только отдельные двигатели.
Другой поставщик может предоставлять двигатели вместе с прецизионными редукторами.
Более компетентный производитель робототехники способен предлагать интегрированные модули суставов и поддерживать их интеграцию в роботизированные манипуляторы или полноценных гуманоидных роботов.
Эта разница может существенно повлиять на разработку проекта.
Компании, разрабатывающей гуманоидного робота, может потребоваться поддержка на нескольких уровнях, включая:
Проектирование приводов суставов
Механическая интеграция
Выбор двигателя и трансмиссии
Конфигурация энкодера
Интерфейсы привода и связи
Управление суставом
Интеграция роботизированного манипулятора
Аппаратное обеспечение гуманоидного робота
Изготовление прототипов
Серийное производство
Когда эти возможности доступны в рамках одной инженерной организации, взаимодействие между механическими, электротехническими командами и командами управления может стать более эффективным.
Сотрудничество OEM, ODM и JDM для двигателей роботизированных суставов
Крупные робототехнические проекты часто требуют большего, чем закупка стандартной продукции.
Производитель робота может иметь собственную механическую архитектуру и нуждаться в индивидуально разработанном двигателе сустава.
В OEM-проекте поставщик может производить продукцию в соответствии со спецификациями клиента, требованиями к брендингу и производству.
В ODM-проекте поставщик может внести больше возможностей в области проектирования и инженерии для разработки продукта, отвечающего функциональным требованиям клиента.
В JDM-проекте обе компании могут участвовать в разработке продукции, объединяя знания клиента о применении с компетенциями поставщика в аппаратной инженерии и производстве.
Для гуманоидной робототехники JDM может быть особенно ценным, поскольку приводы суставов тесно связаны с механической архитектурой робота.
Диаметр сустава, выходной вал, монтажный интерфейс, энкодер, прокладка кабелей, диапазон крутящего момента, система управления тепловым режимом и система связи могут требовать согласования с общей конструкцией робота.
Таким образом, производитель двигателей роботизированных суставов, обладающий возможностями кастомизации и инженерными компетенциями, может стать партнером по разработке, а не просто поставщиком компонентов.
Производственные возможности важны для поставщиков двигателей роботизированных суставов
Инженерные характеристики — лишь одна часть оценки поставщика.
Когда роботизированный сустав выходит на коммерческое производство, стабильность производства становится не менее важной.
Поставщик должен иметь достаточный контроль над критически важными производственными процессами, сборкой, испытаниями, контролем качества и производственными мощностями.
Для B2B-клиентов особенно важны следующие вопросы:
Может ли производитель выпускать требуемый объем?
Может ли производство прототипов плавно перейти в серийное производство?
Может ли стабильность продукции поддерживаться в нескольких производственных партиях?
Имеет ли поставщик собственные производственные мощности?
Имеет ли он специализированное испытательное оборудование для модулей суставов?
Можно ли расширить производственные мощности, когда робототехнический проект выходит на коммерческий этап?
Эти вопросы особенно важны для гуманоидных роботов, поскольку спрос на производство может быстро возрасти, когда роботизированная платформа переходит от разработки прототипа к коммерческому внедрению.
Производственные возможности и возможности R&D HONPINE
В HONPINE работает около 400 сотрудников, включая примерно 50 инженеров по аппаратным исследованиям и разработкам и 90 инженеров по разработке программного обеспечения.
Компания располагает собственными производственными объектами с производственной площадью более 10 000 квадратных метров, на которых работает около 150 производственных сотрудников.
Сочетание аппаратной инженерии, разработки программного обеспечения и собственного производства позволяет HONPINE рассматривать разработку роботизированных суставов как комплексную систему управления движением, а не как отдельный компонент двигателя.
HONPINE произвела более 300 000 модулей суставов, более 1 200 комплектов гуманоидных роботов и более 3 000 комплектов роботов в общей сложности за последние три года.
Эти производственные возможности обеспечивают опыт как в области модулей роботизированных суставов, так и полноценных робототехнических систем.
От валидации прототипа к серийному производству
Одним из наиболее важных отличий между поставщиком компонентов и стратегическим партнером в области робототехники является способность поддерживать полный жизненный цикл продукции.
Типичный робототехнический проект может проходить несколько этапов:
Концептуальное проектирование → Выбор сустава → Разработка прототипа → Инженерная валидация → Интеграция робота → Пилотное производство → Серийное производство
На каждом этапе требования могут меняться.
На этапе прототипирования гибкость и скорость инженерного реагирования могут быть важнее.
В ходе валидации критическое значение приобретают надежность, тепловые характеристики, совместимость системы управления и механическая долговечность.
При серийном производстве все более важными становятся стабильность производства, контроль качества, возможности поставки и оптимизация затрат.
Производитель двигателей роботизированных суставов, способный поддерживать все эти этапы, может значительно снизить риски в цепочке поставок и инженерные риски для разработчика робота.
Поддержка международных клиентов в области робототехники
Глобальные робототехнические проекты также требуют эффективной международной коммуникации.
HONPINE имеет опыт обслуживания зарубежных клиентов, а ее инженерные и коммерческие команды способны общаться с международными клиентами на английском языке.
В существующую клиентскую базу компании входят ведущие компании и организации Китая и зарубежных рынков, включая China Mobile, Alibaba, State Grid, Amazon, CERN, WSP, Vingroup и Samsung.
Для международных разработчиков робототехники этот опыт может упростить техническое взаимодействие, подтверждение спецификаций продукции, инженерную координацию и коммерческое управление проектами.
Создание долгосрочной цепочки поставок двигателей роботизированных суставов
Гуманоидные роботы переходят к этапу, на котором стабильность цепочки поставок будет приобретать все большее значение.
Первоначально производителю роботов могут потребоваться лишь десятки или сотни модулей суставов для разработки и испытаний. Когда платформа выходит на коммерческое внедрение, спрос может значительно увеличиться.
Это означает, что при выборе поставщика необходимо учитывать не только текущие требования к прототипам, но и будущую масштабируемость производства.
Надежный производитель двигателей роботизированных суставов должен быть способен поддерживать:
Объемы для прототипов → Мелкосерийное производство → Пилотное производство → Серийное производство → Расширение мощностей
Поставщик также должен быть способен продолжать оптимизацию продукции по мере развития роботизированной платформы.
Например, сустав второго поколения может требовать меньшей массы, более высокой плотности крутящего момента, улучшенных тепловых характеристик, более качественной обратной связи или новой архитектуры связи.
Долгосрочное инженерное сотрудничество позволяет совместно разрабатывать такие улучшения, не вынуждая производителя роботов заново выстраивать цепочку поставок для каждого поколения продукции.
За пределами аппаратного обеспечения: совместная модель аппаратного и программного обеспечения
Гуманоидная робототехника требует тесной координации между аппаратным и программным обеспечением.
Модуль сустава отвечает за физическое выполнение движения, в то время как программное обеспечение верхнего уровня определяет, как робот воспринимает окружающую среду, принимает решения, планирует задачи и взаимодействует с пользователями.
По этой причине эффективная модель сотрудничества не обязательно требует, чтобы один поставщик предоставлял каждый уровень технологического стека робота.
Производитель, ориентированный на аппаратное обеспечение, может предоставить полную аппаратную платформу робота и базовое программное обеспечение управления суставами, тогда как разработчик робота вносит свой опыт в области высокоуровневого AI, восприятия, навигации, планирования задач и алгоритмов для конкретных применений.
Эта взаимодополняющая модель позволяет обеим сторонам сосредоточиться на своих наиболее сильных технических компетенциях.
Что следует спросить у производителя двигателей для роботизированных суставов?
Прежде чем выбирать поставщика, производителям роботов следует оценить больше, чем просто технический паспорт изделия.
Важные вопросы включают:
Есть ли у поставщика собственная команда R&D?
Может ли он кастомизировать двигатель сустава в соответствии с механической архитектурой робота?
Есть ли у него собственные производственные мощности?
Каков его текущий объем производства?
Может ли он поддерживать разработку прототипов и серийное производство?
Какие доступны варианты энкодеров и связи?
Может ли он предложить сотрудничество OEM, ODM или JDM?
Есть ли у него опыт работы с полноценными робототехническими системами?
Может ли его инженерная команда эффективно общаться с международными клиентами?
Эти вопросы дают гораздо более полное представление о том, может ли поставщик поддерживать долгосрочный робототехнический проект.
Почему стоит выбрать HONPINE в качестве производителя двигателей для роботизированных суставов?
Основная экспертиза HONPINE сосредоточена на интегрированных модулях роботизированных суставов и подкреплена компетенциями в области прецизионных передач, систем двигателей, обратной связи от энкодеров, технологий приводов, управляющего программного обеспечения и интеграции роботизированного оборудования.
Вместо того чтобы сосредотачиваться только на поставке стандартного двигателя, HONPINE стремится предоставлять решения для движения, которые могут адаптироваться к различным архитектурам роботов.
Возможности ее продукции охватывают отдельные модули суставов, ловкие кисти, роботизированные манипуляторы с 7 степенями свободы и полноценных гуманоидных роботов.
Этот более широкий опыт работы с продукцией помогает HONPINE понимать взаимосвязь между приводом сустава и полной робототехнической системой.
Для клиентов, разрабатывающих гуманоидных роботов, коллаборативных роботов, промышленные роботизированные манипуляторы или другие передовые робототехнические платформы, HONPINE может поддерживать проекты от индивидуальной разработки суставов до производственного сотрудничества OEM, ODM и JDM.
Заключение
Выбор производителя двигателей для роботизированных суставов является стратегическим решением для любой робототехнической компании, разрабатывающей новую роботизированную платформу.
Правильный поставщик должен предлагать больше, чем высокий крутящий момент или компактный двигатель. Он должен объединять инженерию роботизированных суставов, прецизионные передачи, технологии энкодеров и управления, производственные возможности, кастомизацию, управление качеством и масштабируемость производства.
В частности, для гуманоидных роботов способность разрабатывать различные конфигурации суставов, оптимизировать плотность крутящего момента, интегрировать системы обратной связи и управления, а также масштабировать производство может напрямую влиять на конкурентоспособность конечного робота.
HONPINE объединяет разработку интегрированных модулей суставов с собственными возможностями R&D и производства, поддерживая клиентов от инженерной разработки на уровне суставов до разработки робототехнических систем и серийного производства.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
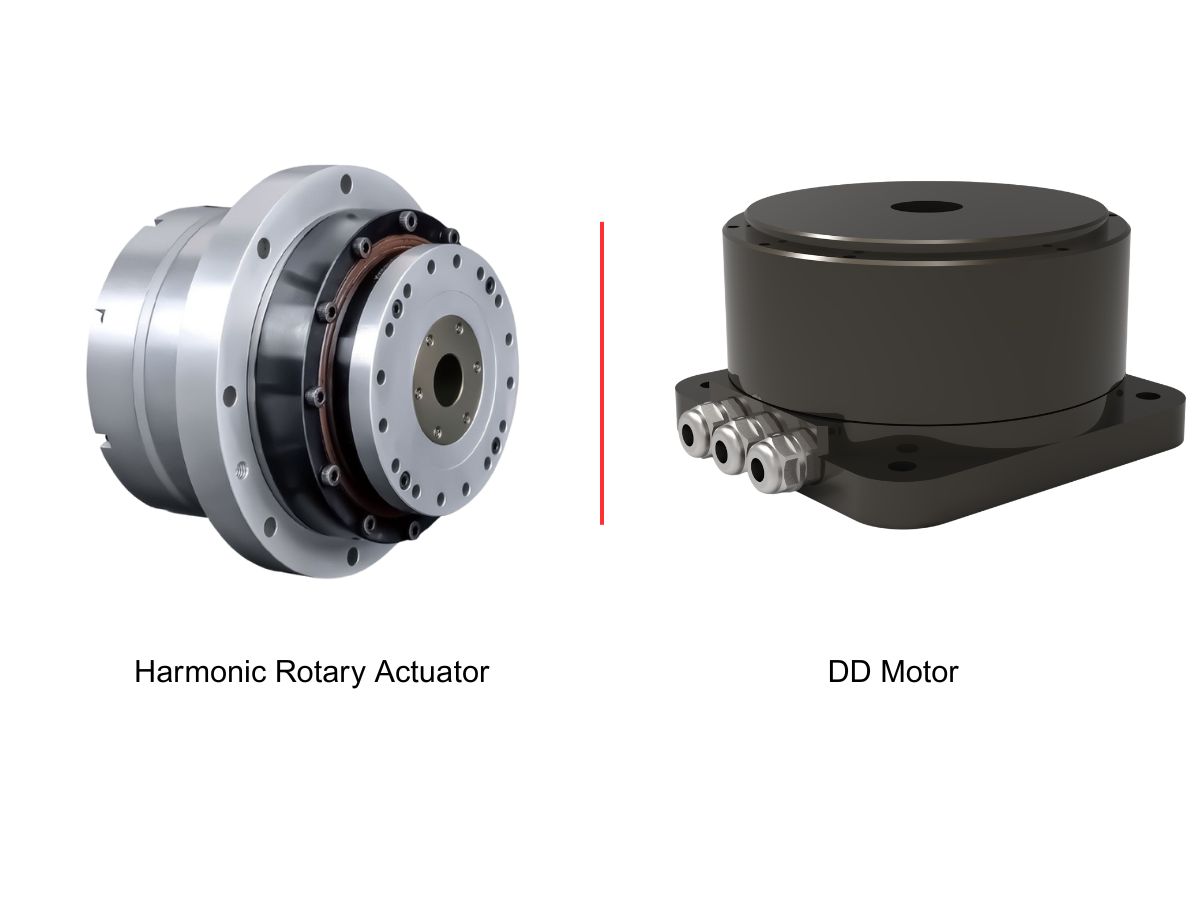
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
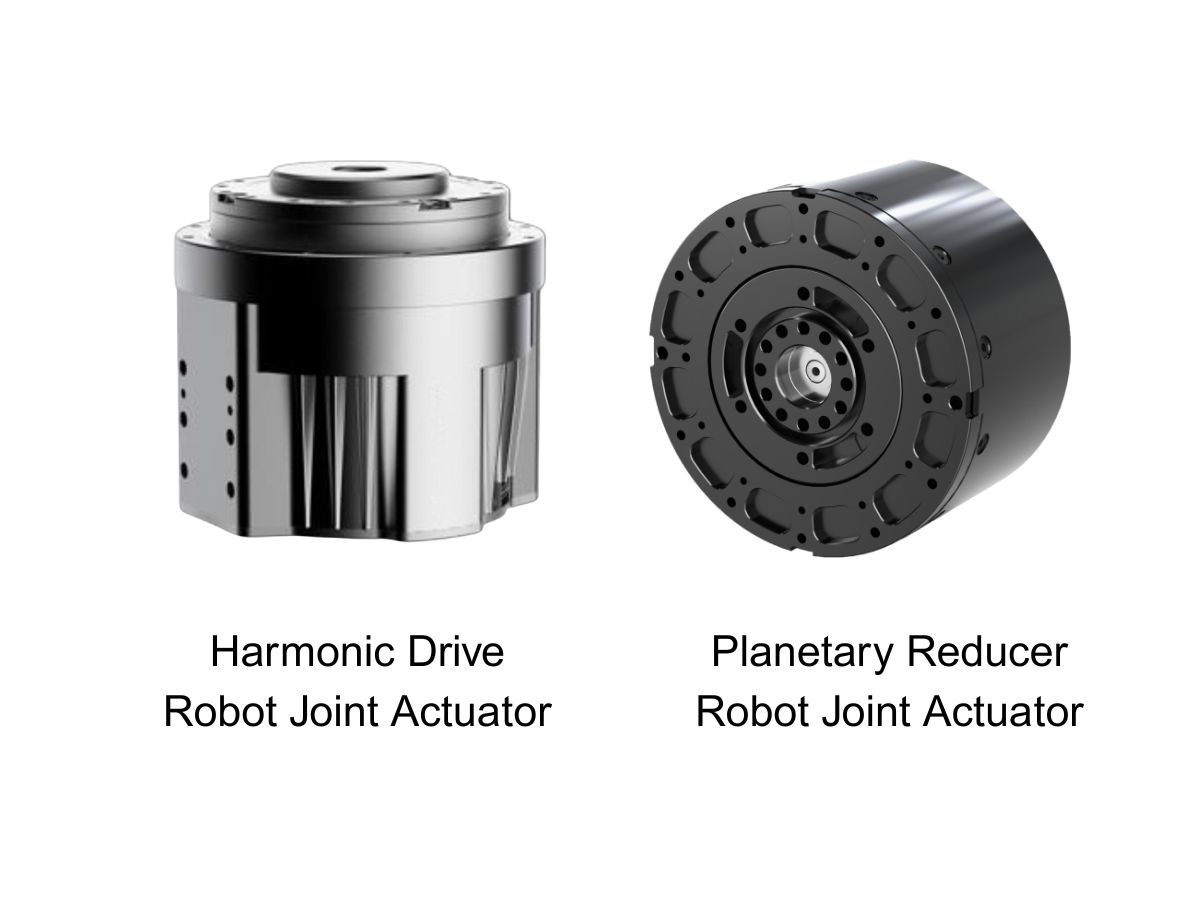
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?Выбор надежного производителя двигателей для суставов роботов является критически важным этапом при разработке гуманоидных роботов и других передовых робототехнических систем. Роботизированный сустав должен сочетать крутящий момент, скорость, точность, удельную плотность крутящего момента, тепловые характеристики, обратную связь, механическую жесткость и долговременную надежность в компактной конструкции. Поэтому для B2B-компаний в сфере робототехники оценка поставщика должна выходить за рамки технического паспорта изделия и учитывать инженерные возможности, производственные мощности, интеграцию суставов, испытания и масштабируемость производства. В этой статье Аллен Ли, основатель HONPINE, объясняет ключевые факторы, которые следует учитывать при выборе производителя двигателей для суставов роботов, а также то, как интегрированная технология гармонических роботизированных суставов может поддержать разработку гуманоидных роботов.
 Легкие гуманоидные роботы начинаются с прецизионной передачиПо мере перехода гуманоидных роботов от экспериментальных прототипов к практическому применению все более важными становятся легкая конструкция, энергоэффективность, характеристики движения и долгосрочная надежность. В центре этих задач находится прецизионная передача. От гармонических редукторов и легких роботизированных шарниров до интегрированных комплектов для разработки — конструкция каждого ключевого компонента напрямую влияет на общую производительность гуманоидного робота. В этой статье Аллен Ли, основатель HONPINE, делится своим взглядом на то, как технологии прецизионной передачи могут поддерживать разработку легких гуманоидных роботов и как HONPINE расширяет свой опыт от гармонических редукторов к легким роботизированным шарнирам и интегрированным робототехническим решениям.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать надежного производителя двигателей для суставов гуманоидных роботов?Выбор надежного производителя двигателей для суставов роботов является критически важным этапом при разработке гуманоидных роботов и других передовых робототехнических систем. Роботизированный сустав должен сочетать крутящий момент, скорость, точность, удельную плотность крутящего момента, тепловые характеристики, обратную связь, механическую жесткость и долговременную надежность в компактной конструкции. Поэтому для B2B-компаний в сфере робототехники оценка поставщика должна выходить за рамки технического паспорта изделия и учитывать инженерные возможности, производственные мощности, интеграцию суставов, испытания и масштабируемость производства. В этой статье Аллен Ли, основатель HONPINE, объясняет ключевые факторы, которые следует учитывать при выборе производителя двигателей для суставов роботов, а также то, как интегрированная технология гармонических роботизированных суставов может поддержать разработку гуманоидных роботов.
 Легкие гуманоидные роботы начинаются с прецизионной передачиПо мере перехода гуманоидных роботов от экспериментальных прототипов к практическому применению все более важными становятся легкая конструкция, энергоэффективность, характеристики движения и долгосрочная надежность. В центре этих задач находится прецизионная передача. От гармонических редукторов и легких роботизированных шарниров до интегрированных комплектов для разработки — конструкция каждого ключевого компонента напрямую влияет на общую производительность гуманоидного робота. В этой статье Аллен Ли, основатель HONPINE, делится своим взглядом на то, как технологии прецизионной передачи могут поддерживать разработку легких гуманоидных роботов и как HONPINE расширяет свой опыт от гармонических редукторов к легким роботизированным шарнирам и интегрированным робототехническим решениям.
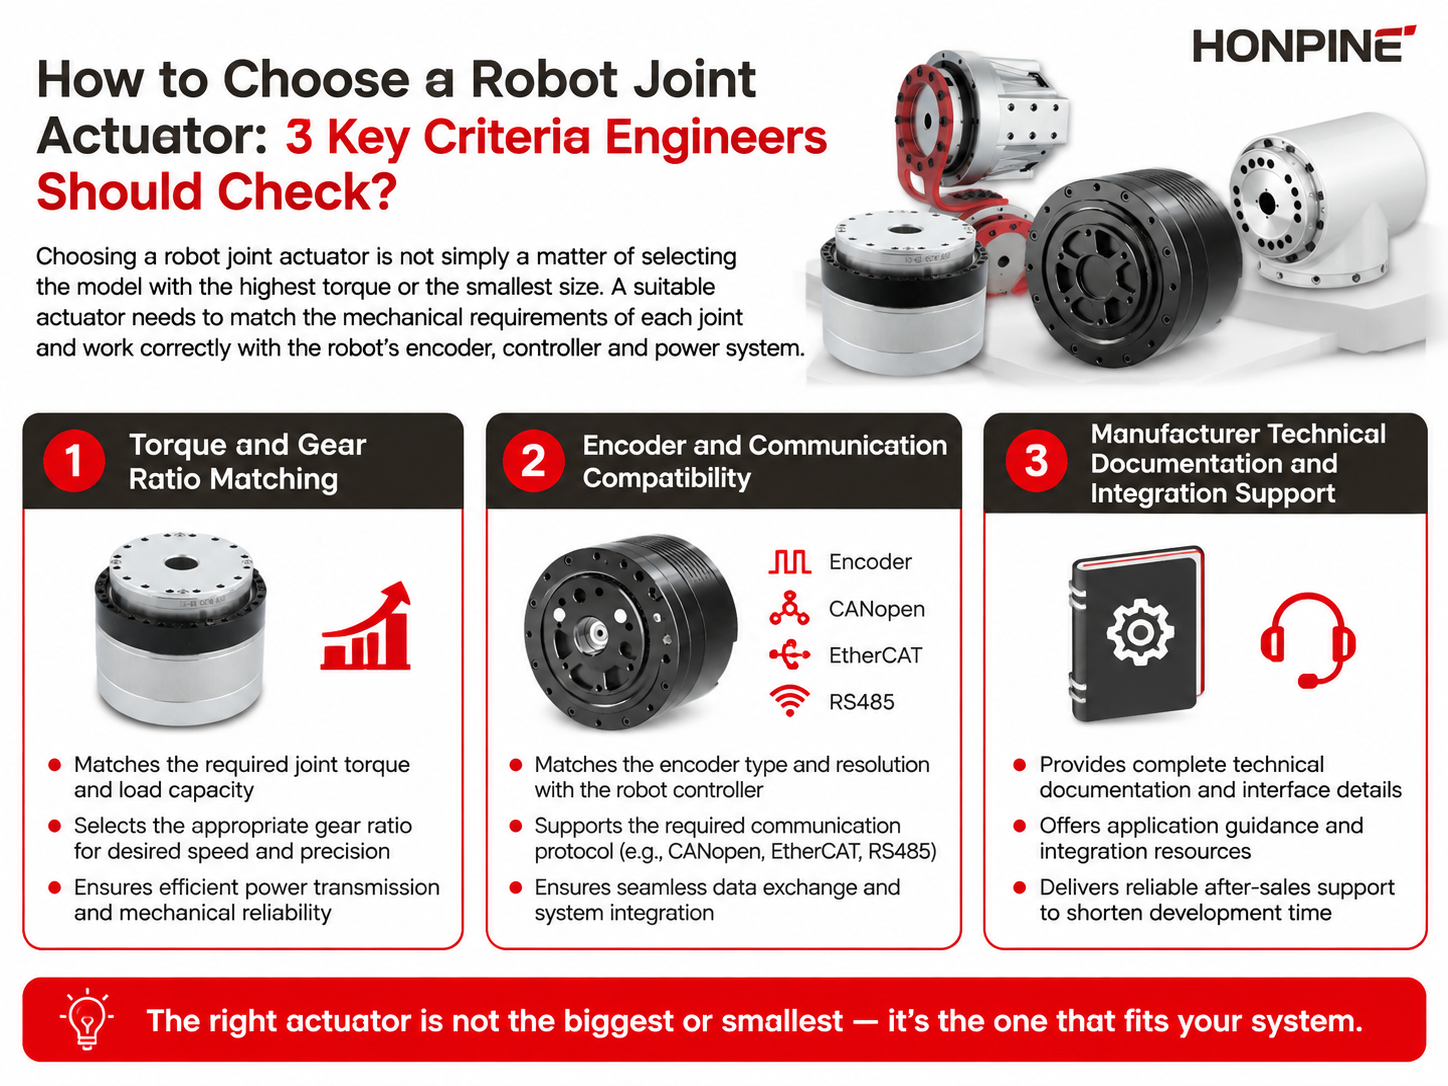
 Как выбрать привод сустава робота: 3 ключевых критерия, которые следует проверить инженерам?Выбор привода сустава робота — это инженерное решение, которое влияет не только на крутящий момент и характеристики движения, но и на стабильность управления, механическую интеграцию и время разработки. Для промышленных роботов, коллаборативных роботов, гуманоидных роботов и других робототехнических систем правильный привод должен соответствовать фактическим требованиям каждого сустава, оставаясь совместимым с двигателем, энкодером, контроллером, сетью связи и архитектурой питания робота. В этой статье я объясню три ключевых критерия, которые инженерам следует оценить при выборе привода сустава робота: соответствие крутящего момента и передаточного отношения, совместимость энкодера и связи, а также техническая документация и инженерная поддержка производителя.
 Решение для шарниров уличных роботов: гармонический модуль шарнира со встроенным датчиком крутящего моментаЗдравствуйте, я Теодор Ли, технический директор HONPINE. По мере того как роботы выходят за пределы контролируемых заводских условий, применение роботов на открытом воздухе предъявляет новые требования к конструкции роботизированных шарниров. Дождь, пыль, влажность, колебания температуры, низкотемпературные условия и непредсказуемые внешние нагрузки — всё это может влиять на работу роботизированного шарнира в полевых условиях. В таких средах шарнир должен обеспечивать не только точное вращение. Ему также необходимы надёжная обратная связь по крутящему моменту, соответствующая защита от внешних воздействий, стабильная работа при изменении температуры и практичная механическая интеграция. В этой статье я расскажу об основных инженерных аспектах нашего решения для шарниров уличных роботов, включая гармонический модуль шарнира, встроенный датчик крутящего момента, защиту IP65, низкотемпературную смазку, защиту кабельного вывода и механическую интеграцию, основываясь на нашем опыте применения уличных роботов, таких как роботы для установки солнечных панелей, строительства и очистки.
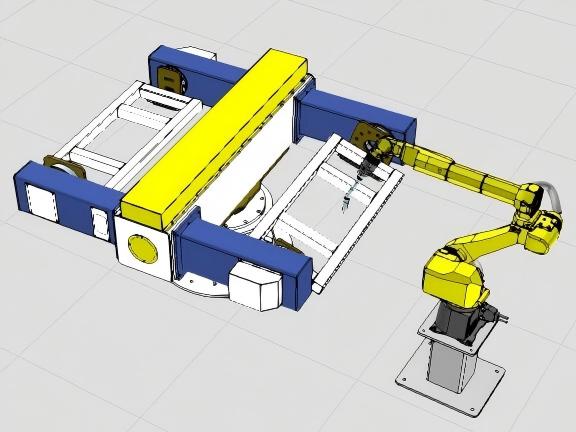
 RV-редуктор для сварочных позиционеров: выбор и расчет крутящего момента для тяжелых сварочных работВыбор подходящего RV-редуктора для сварочного позиционера требует большего, чем простое сопоставление редуктора с массой заготовки. Сварочный позиционер для тяжелых условий эксплуатации должен обеспечивать достаточный выходной крутящий момент, высокую крутильную жесткость, стабильное вращение на низкой скорости, точное позиционирование и надежную работу при ускорении, замедлении и реверсировании. В этой статье мы объясняем, как выбрать RV-редуктор и серводвигатель для сварочного позиционера путем расчета выходной скорости, передаточного отношения, момента инерции заготовки, крутящего момента от гравитационной нагрузки, момента ускорения, крутящего момента двигателя и пикового крутящего момента. Практический пример сварочного позиционера грузоподъемностью 500 kg также используется для демонстрации того, как эти параметры влияют на выбор RV-редуктора.
- precision transmission
- harmonic transmission
- robot joint
- honpine
- joint motors
- harmonic gear
- robot joint motor
- robot joint module
- joint motor
- joint module
- harmonic
- harmonic gear robotic
- dexterous hands
- robotic joint
- humanoid robot
- small
- actuator
- joint actuator
- joint actuators
- robotic arm
- integrated joint module
- robot joint motors
- 90
- производитель двигателей для шарниров роботов
- двигатель роботизированного шарнира




