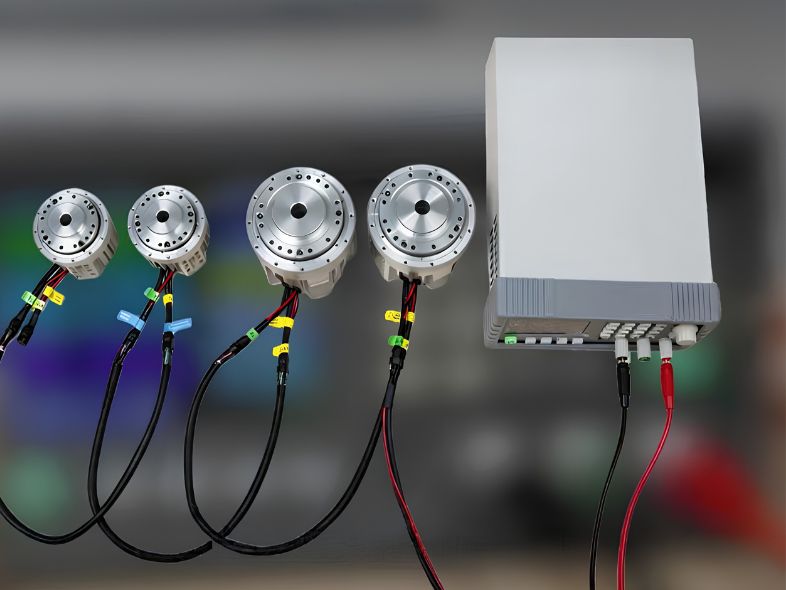
Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.
 Гармонические суставные модули с управлением по усилию: ключевое решение для коммерциализации роботовПо мере перехода роботов от точного позиционирования к физическому взаимодействию обратная связь по крутящему моменту на уровне суставов приобретает всё большее значение. Суставной модуль робота с управлением по усилию позволяет роботу воспринимать изменения выходного крутящего момента и более точно реагировать на внешние нагрузки, обеспечивая податливое движение, обнаружение контакта и применение управления по усилию. Гармонические суставные модули HONPINE HAG и HAU интегрируют датчик крутящего момента непосредственно в сустав, обеспечивая замкнутое управление крутящим моментом, непрерывное вращение выходного вала на 360°, точность управления крутящим моментом менее 1% и полосу пропускания по крутящему моменту 50 Hz. Такая интегрированная конструкция также сохраняет единые габариты для конфигураций с управлением по усилию и без него, предоставляя производителям роботов гибкую платформу суставных модулей.
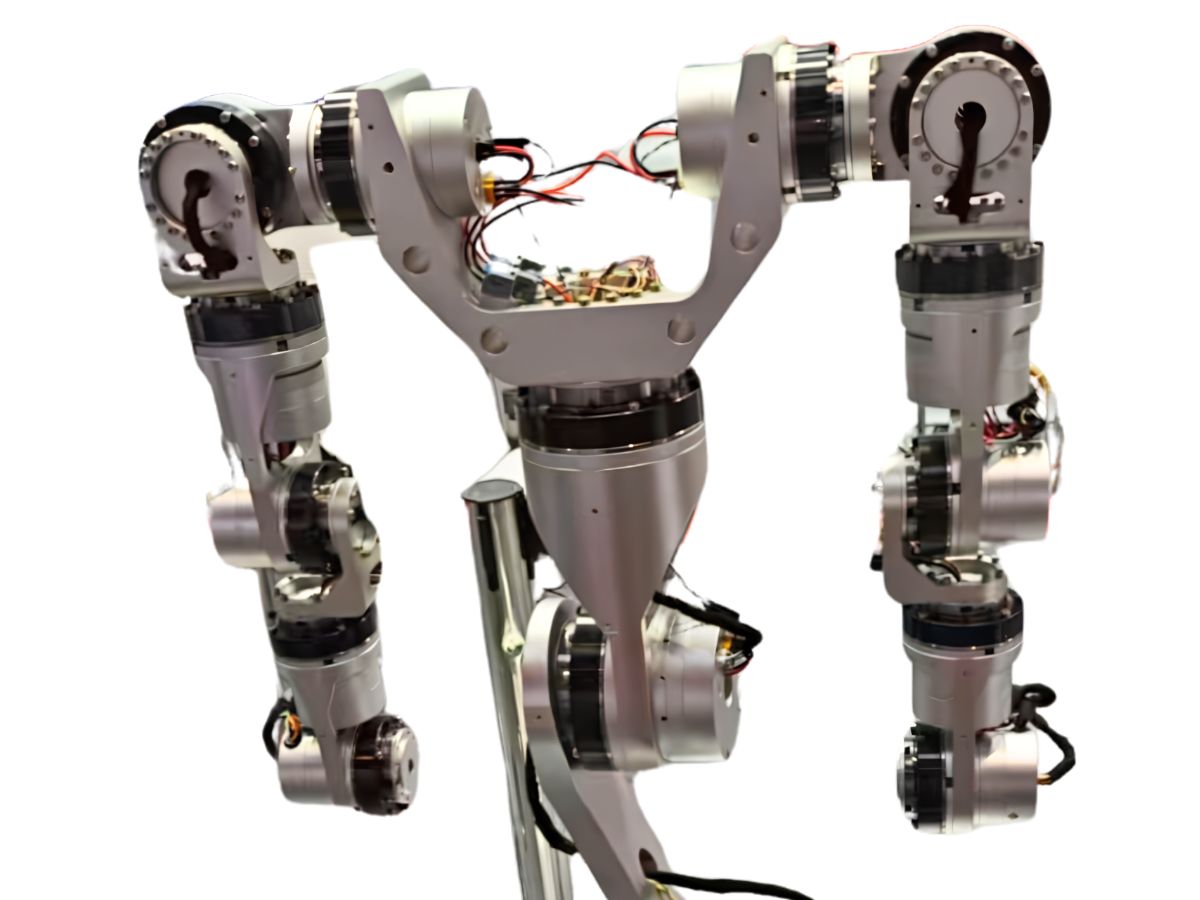
 Решения на основе модулей суставов роботов для рук и ног гуманоидных роботовГуманоидным роботам требуются различные характеристики суставов в области плеча, локтя, запястья, бедра, колена и лодыжки. Для меньших суставов приоритетны малый вес и быстрый отклик, тогда как для более крупных суставов необходимы более высокая плотность крутящего момента, грузоподъемность и надежность. Поэтому подходящий модуль сустава робота должен соответствовать конкретным требованиям каждого сустава по крутящему моменту, весу, диапазону движений и управлению. В этой статье HONPINE на примере серии гармонических модулей суставов HPJM представляет решение по конфигурации суставов верхних и нижних конечностей гуманоидного робота, охватывающее требования к крутящему моменту от небольших суставов запястья и пальцев до высоконагруженных суставов бедра.
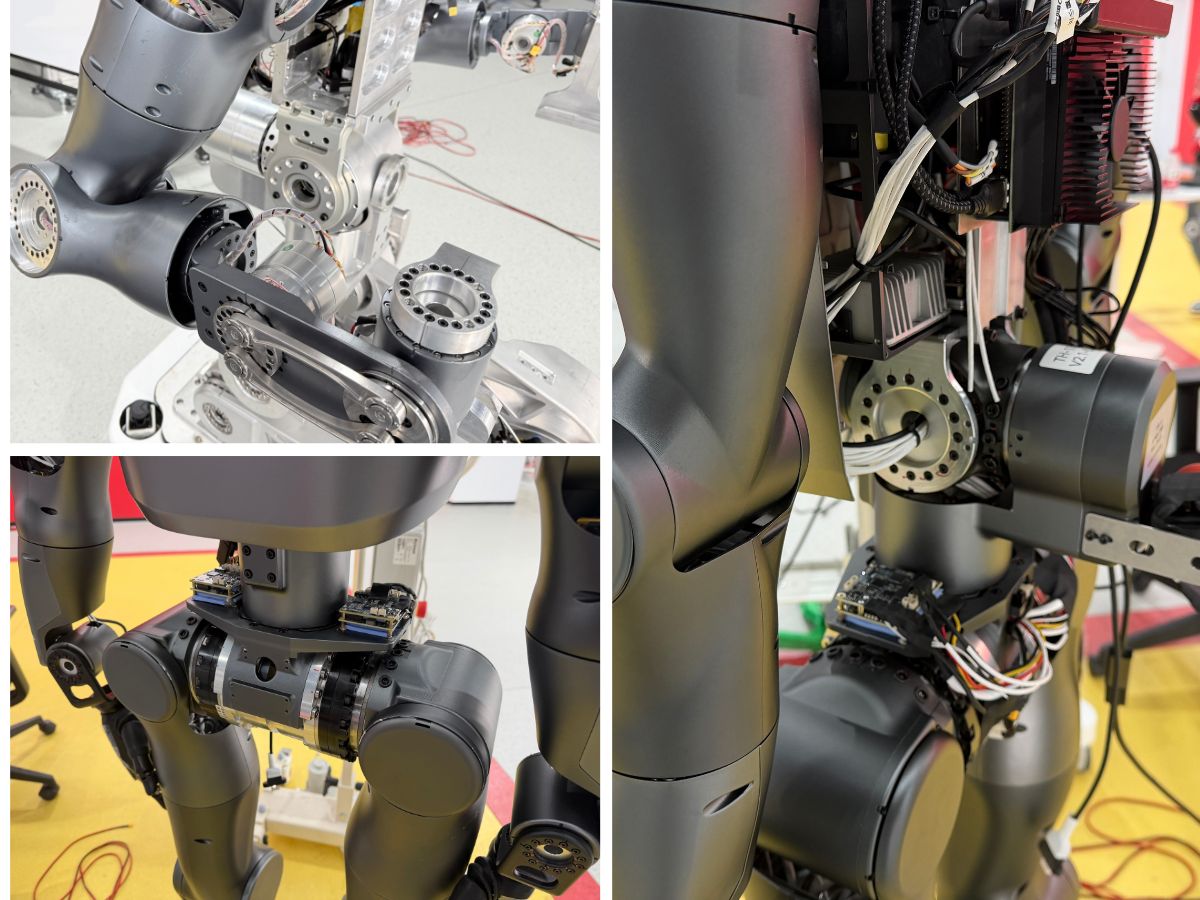
 Актуатор шарнира с гармоническим приводом и большим сквозным отверстием для поясничных суставов гуманоидного робота: практическое руководство по выборуПоясничный сустав гуманоидного робота является одним из наиболее требовательных к движению суставов в гуманоидном роботе. В отличие от обычных суставов роботизированных манипуляторов, он поддерживает верхнюю часть тела, одновременно обеспечивая наклоны, скручивания, переходы между позами и работу при постоянно изменяющихся динамических нагрузках. В то же время в ограниченном внутреннем пространстве необходимо разместить силовые кабели, сигнальные линии, датчики и конструктивные компоненты. Эти требования делают актуатор шарнира с гармоническим приводом и большим сквозным отверстием важным вариантом для поясничных суставов гуманоидных роботов. В этой статье объясняется, как выбрать подходящий актуатор шарнира с гармоническим приводом с учетом размера полого отверстия, динамического крутящего момента, передаточного отношения, механической жесткости, интеграции и срока службы.