Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?
В 2026 году, после технических обсуждений с десятками производителей человекоподобных роботов, мне стало ясно одно: многие компании не просто разрабатывают роботов, способных ходить или выполнять базовые движения. Они стремятся к гораздо более амбициозной цели — созданию человекоподобных роботов, способных выполнять точные практические задачи, действительно помогая людям в повседневной жизни и в промышленной среде.
Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE.
Сегодня я хочу представить модуль гармонического шарнира для человекоподобных роботов, которым нужно не просто двигаться. Для роботов, которым предстоит выполнять реальные задачи, требующие точного позиционирования, точного управления усилием и стабильного движения, я рекомендую модуль гармонического шарнира HONPINE HAG.
Пять ключевых преимуществ модуля гармонического шарнира HONPINE HAG
1. Высокая точность позиционирования и превосходное управление крутящим моментом
Основа точных движений, близких к человеческим
Человекоподобным роботам необходимо выполнять сложные задачи, такие как сборка, манипулирование объектами, захват и ходьба. Эти задачи предъявляют чрезвычайно высокие требования к точности позиционирования шарниров и управлению движением.
Модуль гармонического шарнира HONPINE HAG обладает рядом характеристик, обеспечивающих высокоточное управление движением:
Два абсолютных энкодера: Все модели оснащены однооборотным абсолютным энкодером на 20 бит (1 048 576 отсчётов на оборот) и многооборотным абсолютным энкодером на 12 бит; поддерживается протокол связи BiSS-C.
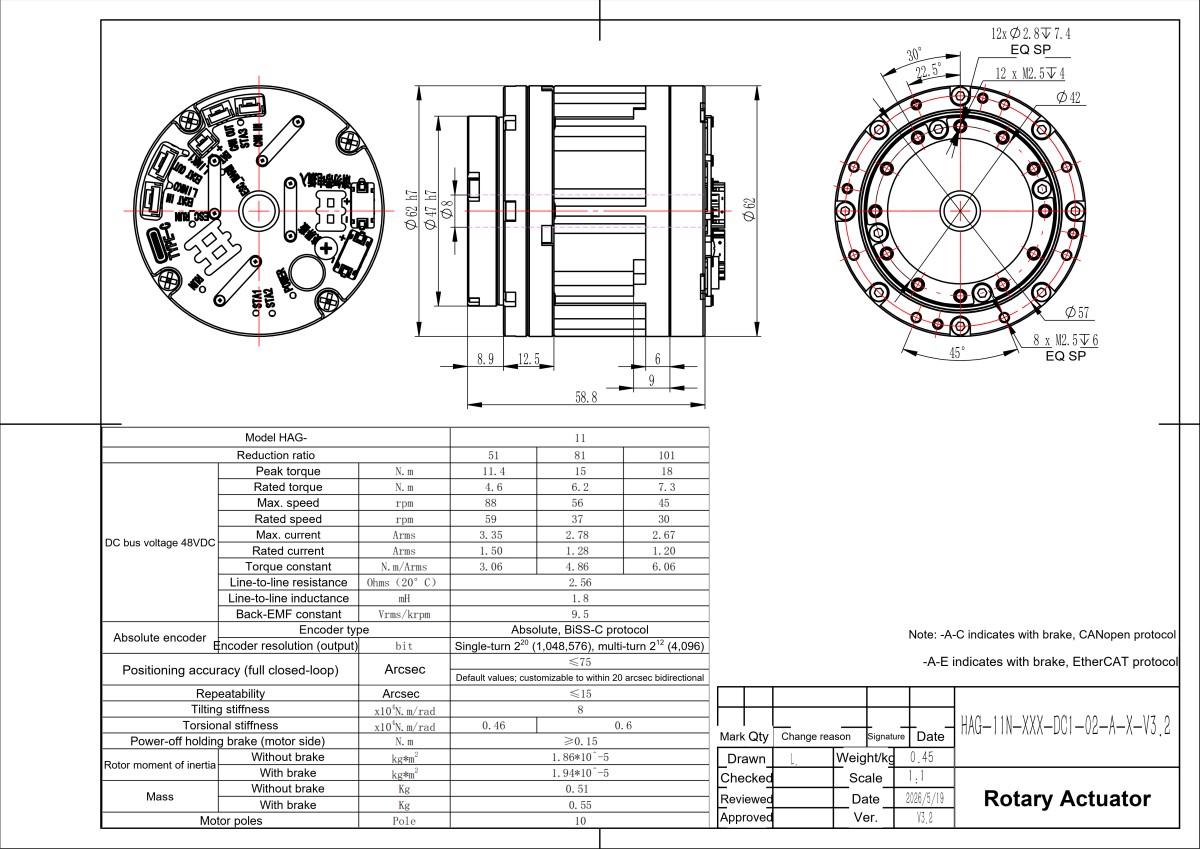
Высокая точность позиционирования: Однонаправленная точность позиционирования достигает ≤45 угловых секунд, повторяемость — ≤10 угловых секунд. Эти характеристики помогают человекоподобным роботам выполнять точные корректировки движения и обеспечивать более стабильное позиционирование при сложных операциях.
Датчик крутящего момента — опция: Согласно спецификациям изделия, для серии HAG доступен встроенный датчик крутящего момента (суффикс T) с диапазоном измерения от 25 N·m до 500 N·m и нелинейностью всего 0,5%.
Это позволяет применять стратегии управления на основе крутящего момента, такие как податливое взаимодействие, обратная связь по усилию и обнаружение столкновений, которые необходимы для более безопасного взаимодействия человека и робота и выполнения задач, требующих точных манипуляций.
Высокая крутильная жёсткость: у более крупных моделей, таких как HAG-40, крутильная жёсткость достигает 18.6 × 10⁴ N·m/rad. Высокая крутильная жёсткость помогает уменьшить деформацию под нагрузкой, подавить нежелательные вибрации и сохранить стабильность движения и точность позиционирования конечного эффектора.
2. Высокая плотность крутящего момента и мощная перегрузочная способность
Соответствие высоким требованиям человекоподобных роботов к мощности
Тазобедренным и коленным шарнирам необходим достаточный крутящий момент для выполнения энергозатратных движений, таких как прыжки, подъём по лестнице, вставание и восстановление после падения. При этом ограниченное монтажное пространство и ёмкость аккумулятора человекоподобных роботов делают плотность крутящего момента и общую массу критически важными факторами при проектировании.
Серия HONPINE HAG предлагает широкий диапазон крутящего момента для различных требований к шарнирам.
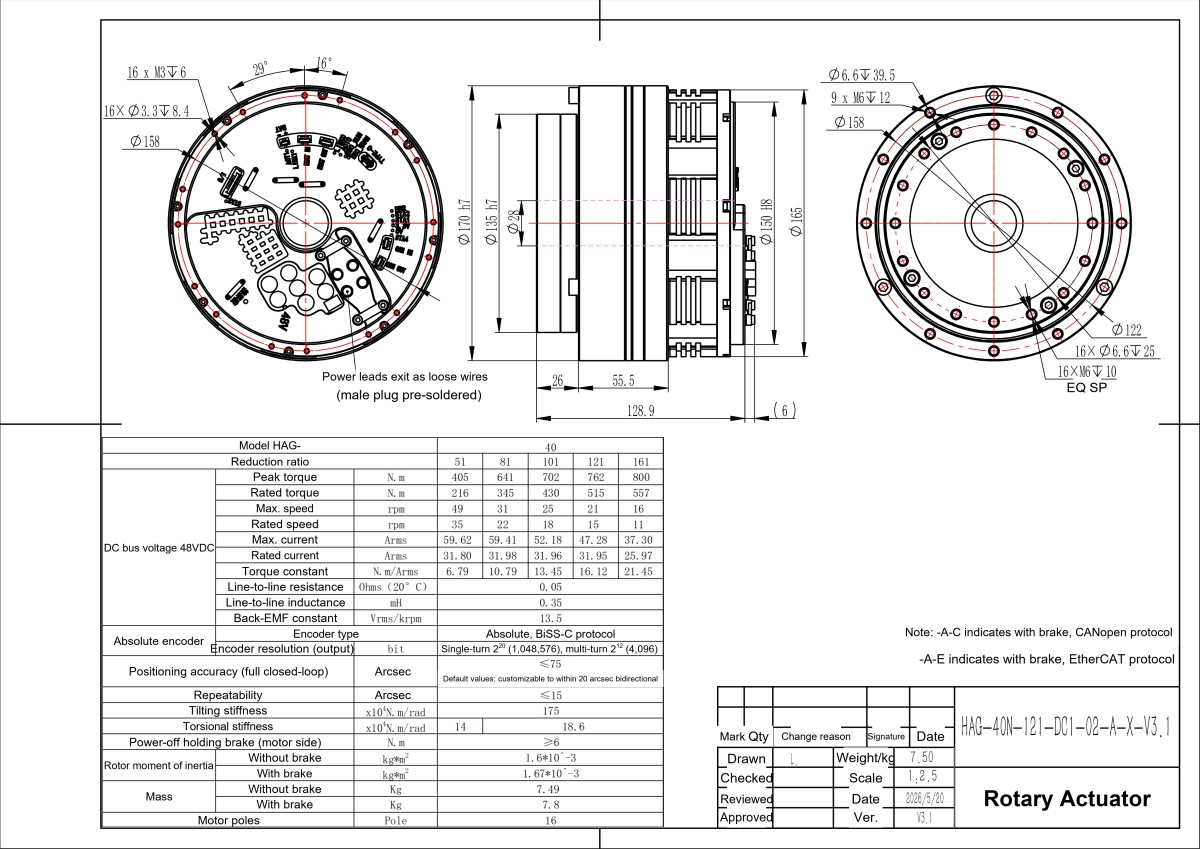
Широкий диапазон крутящего момента: От HAG-11 с пиковым крутящим моментом от 11.4 до 18 N·m до HAG-40, обеспечивающего пиковый крутящий момент до 800 N·m и номинальный — 557 N·m, серия HAG подходит для широкого спектра применений в шарнирах человекоподобных роботов.
В зависимости от механической конструкции робота и требований к нагрузке компактные модели можно использовать, например, в шарнирах запястий и рук, а более крупные — в шарнирах с повышенной нагрузкой, таких как плечевые, тазобедренные и коленные.
Высокая кратковременная перегрузочная способность: Во время динамических движений человекоподобные роботы часто сталкиваются с кратковременными высокими нагрузками. Например, номинальный крутящий момент HAG-25 составляет 48–115 N·m, а пиковый — 86–203 N·m.
Дополнительный кратковременный запас крутящего момента помогает выполнять сложные движения, такие как прыжки, быстрое ускорение и восстановление после падения.
3. Компактная лёгкая конструкция с прокладкой кабелей через полое отверстие
Оптимизировано для ограниченного внутреннего пространства человекоподобных роботов
Внутренняя компоновка человекоподобных роботов сильно ограничена. Каждый компонент необходимо тщательно разместить, а избыточная масса напрямую влияет на время работы от аккумулятора, динамические характеристики и общую энергоэффективность.
Модуль гармонического шарнира HAG решает эти задачи благодаря интегрированной архитектуре и конструкции с полым отверстием.
Прокладка кабелей через полое отверстие: серия HAG имеет центральное сквозное отверстие для внутренней прокладки кабелей. Например, диаметр центрального отверстия HAG-20 составляет Φ16.8 mm, а у HAG-40 — Φ28 mm.
Силовые кабели, линии связи и другие необходимые провода можно прокладывать через центр шарнира. Это упрощает организацию кабельной разводки внутри устройства и помогает уменьшить помехи, перегибы и износ, вызванные наружной прокладкой кабелей.
Лёгкая конструкция с высокой степенью интеграции: HAG объединяет бескорпусной двигатель с высоким крутящим моментом, гармонический редуктор, плату драйвера и опциональный электромагнитный тормоз в компактный шарнирный узел.
Например, масса HAG-20 с установленным тормозом составляет всего 1.63 kg. Компактная конструкция подходит для человекоподобных роботов, в которых монтажное пространство и масса являются серьёзными ограничениями.
4. Высокая динамическая отзывчивость и совместимость с протоколами связи
Поддержка отзывчивого движения и бесшовной интеграции в систему
Человекоподобным роботам необходимо непрерывно корректировать движения шарниров в ответ на изменение команд, внешних сил и условий окружающей среды. Для этого модулям шарниров нужны высокая отзывчивость движения и надёжные интерфейсы связи.
Высокая скорость работы: Компактные модели, такие как HAG-14, развивают максимальную скорость 98 rpm, что позволяет использовать их в приложениях, требующих относительно быстрых движений шарниров, включая ходьбу и быстрые движения рук.
Промышленные протоколы связи: Серия HAG поддерживает протоколы связи CANopen и EtherCAT, упрощая интеграцию модуля шарнира в различные архитектуры управления роботом.
Встроенная функция безопасности STO: В HAG также встроена функция Safe Torque Off (STO). При активации соответствующей системой управления безопасностью функция STO отключает создание крутящего момента двигателем, помогая снизить риски при аварийных ситуациях и сбоях системы.
Важно отметить, что STO не обеспечивает механическое торможение и не блокирует шарнир механически. Если в случае отключения питания необходимо удерживать положение, следует также рассмотреть опциональный электромагнитный тормоз.
5. Высокая жёсткость конструкции и надёжная механическая конструкция
Стабильность шарнира в сложных условиях эксплуатации
Шарниры человекоподобных роботов испытывают сложные нагрузки при ходьбе, стоянии, подъёме и других динамических движениях. Модуль шарнира должен не только передавать крутящий момент, но и выдерживать внешние изгибающие моменты, сохраняя стабильность конструкции.
Высокая жёсткость при наклоне: крупные модели HAG обладают высокой жёсткостью при наклоне. Например, у HAG-40 этот показатель достигает 175 × 10⁴ N·m/rad, что помогает шарниру выдерживать изгибающие моменты, возникающие при движении робота и под воздействием внешней нагрузки.
Это особенно важно для несущих шарниров, таких как тазобедренные и коленные, поскольку деформация конструкции может повлиять на точность движений и устойчивость робота.
Опциональный электромагнитный тормоз: для серии HAG доступна конфигурация с дополнительным тормозом. Для человекоподобных роботов, которым необходимо сохранять вертикальное положение или удерживать шарнир в заданном положении, когда двигатель не приводит его в движение, электромагнитный тормоз обеспечивает дополнительную механическую фиксацию.
Это особенно полезно в приложениях, где важно сохранять положение шарнира во время перебоев питания или периодов простоя.
Подходит ли модуль гармонического шарнира HONPINE HAG для вашего человекоподобного робота?
Если ваша компания разрабатывает человекоподобных роботов для выполнения реальных задач, а не только демонстрации базовых движений, к выбору модуля шарнира следует подойти внимательно.
Точность позиционирования, управление крутящим моментом, перегрузочная способность, жёсткость конструкции, динамическая отзывчивость и интеграция в систему — всё это влияет на способность робота надёжно выполнять сложные задачи.
Модуль гармонического шарнира HONPINE HAG объединяет гармонический редуктор, бескорпусной двигатель с высоким крутящим моментом, встроенную управляющую электронику, абсолютные энкодеры и опциональные функции измерения крутящего момента и торможения в компактном шарнирном решении.
Если вы разрабатываете человекоподобных роботов, которым необходимы высокоточное управление движением и надёжная работа шарниров, свяжитесь с HONPINE, чтобы запросить техническую документацию модуля гармонического шарнира HAG и обсудить требования вашего применения с нашей инженерной командой.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
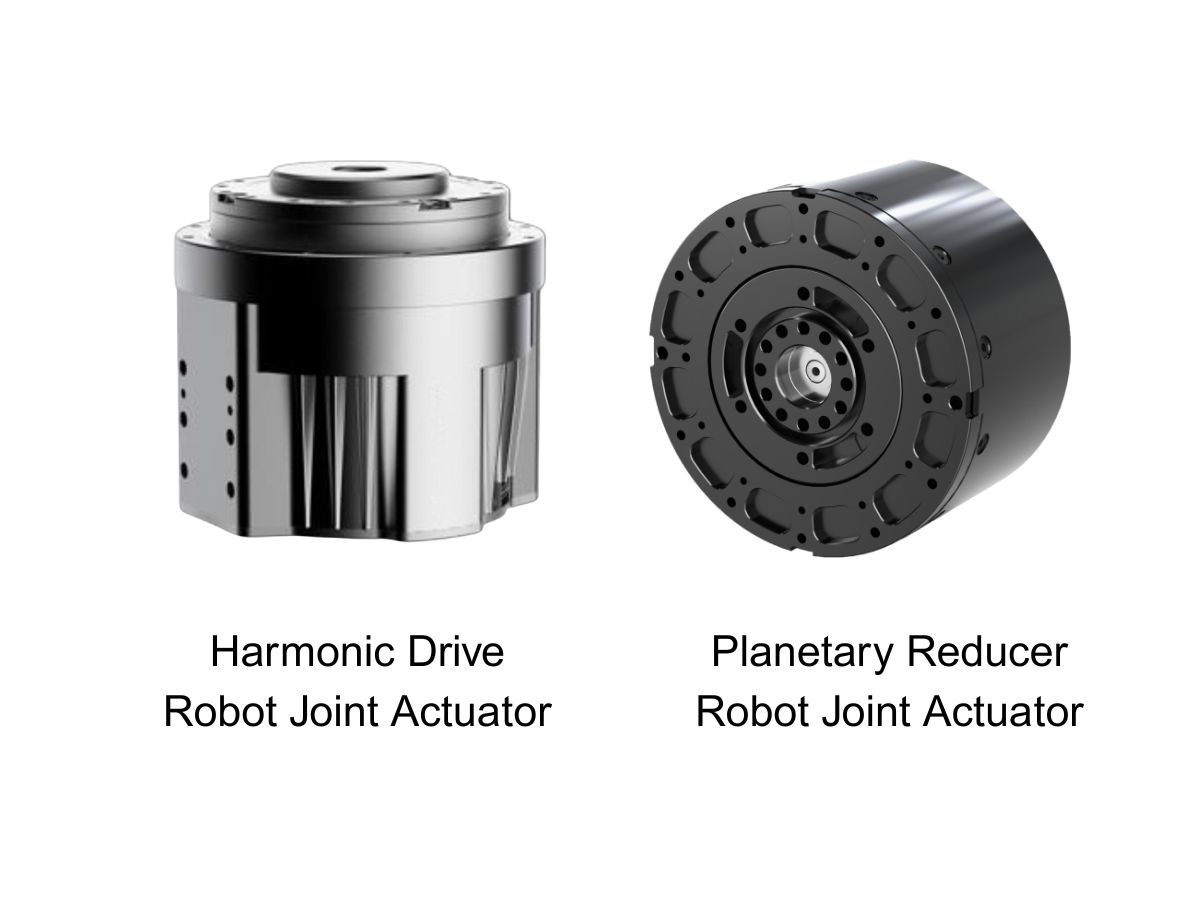
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
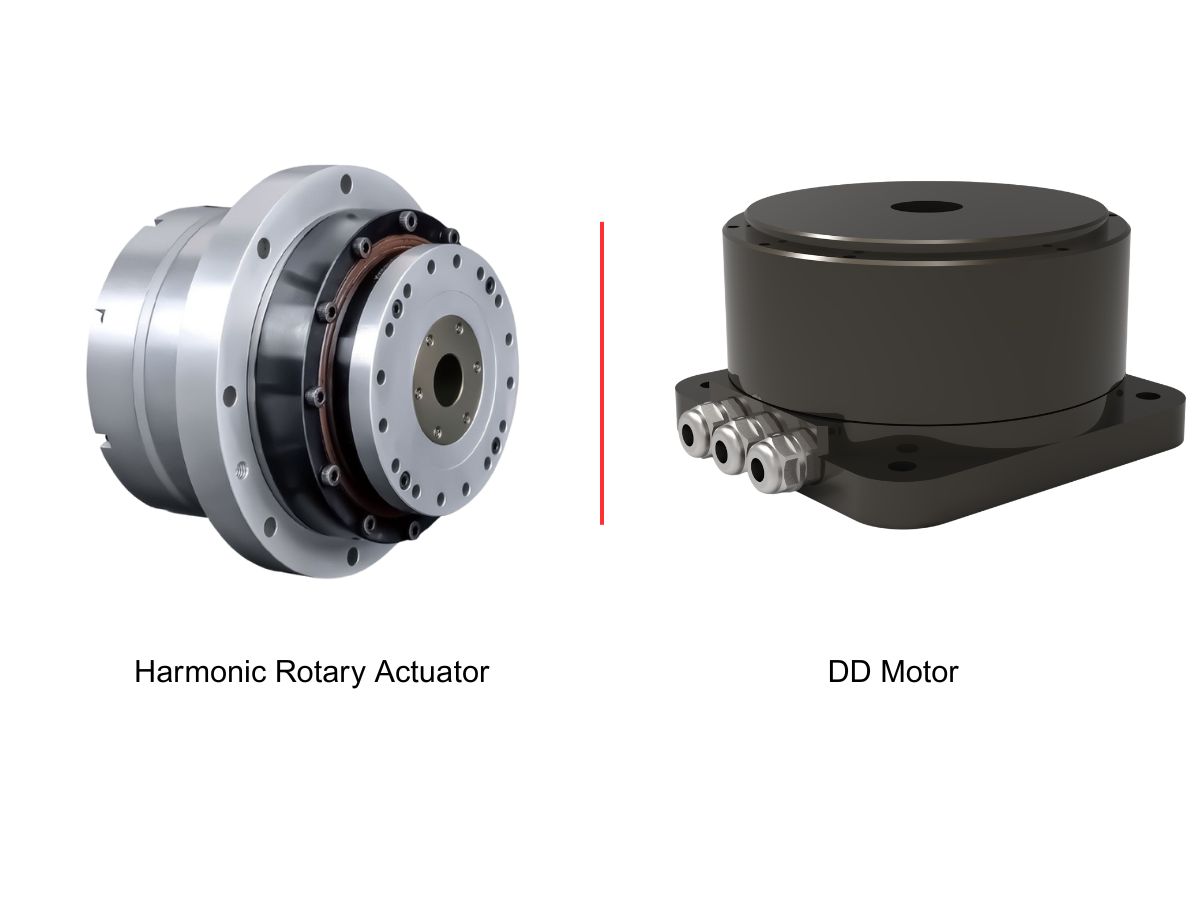
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
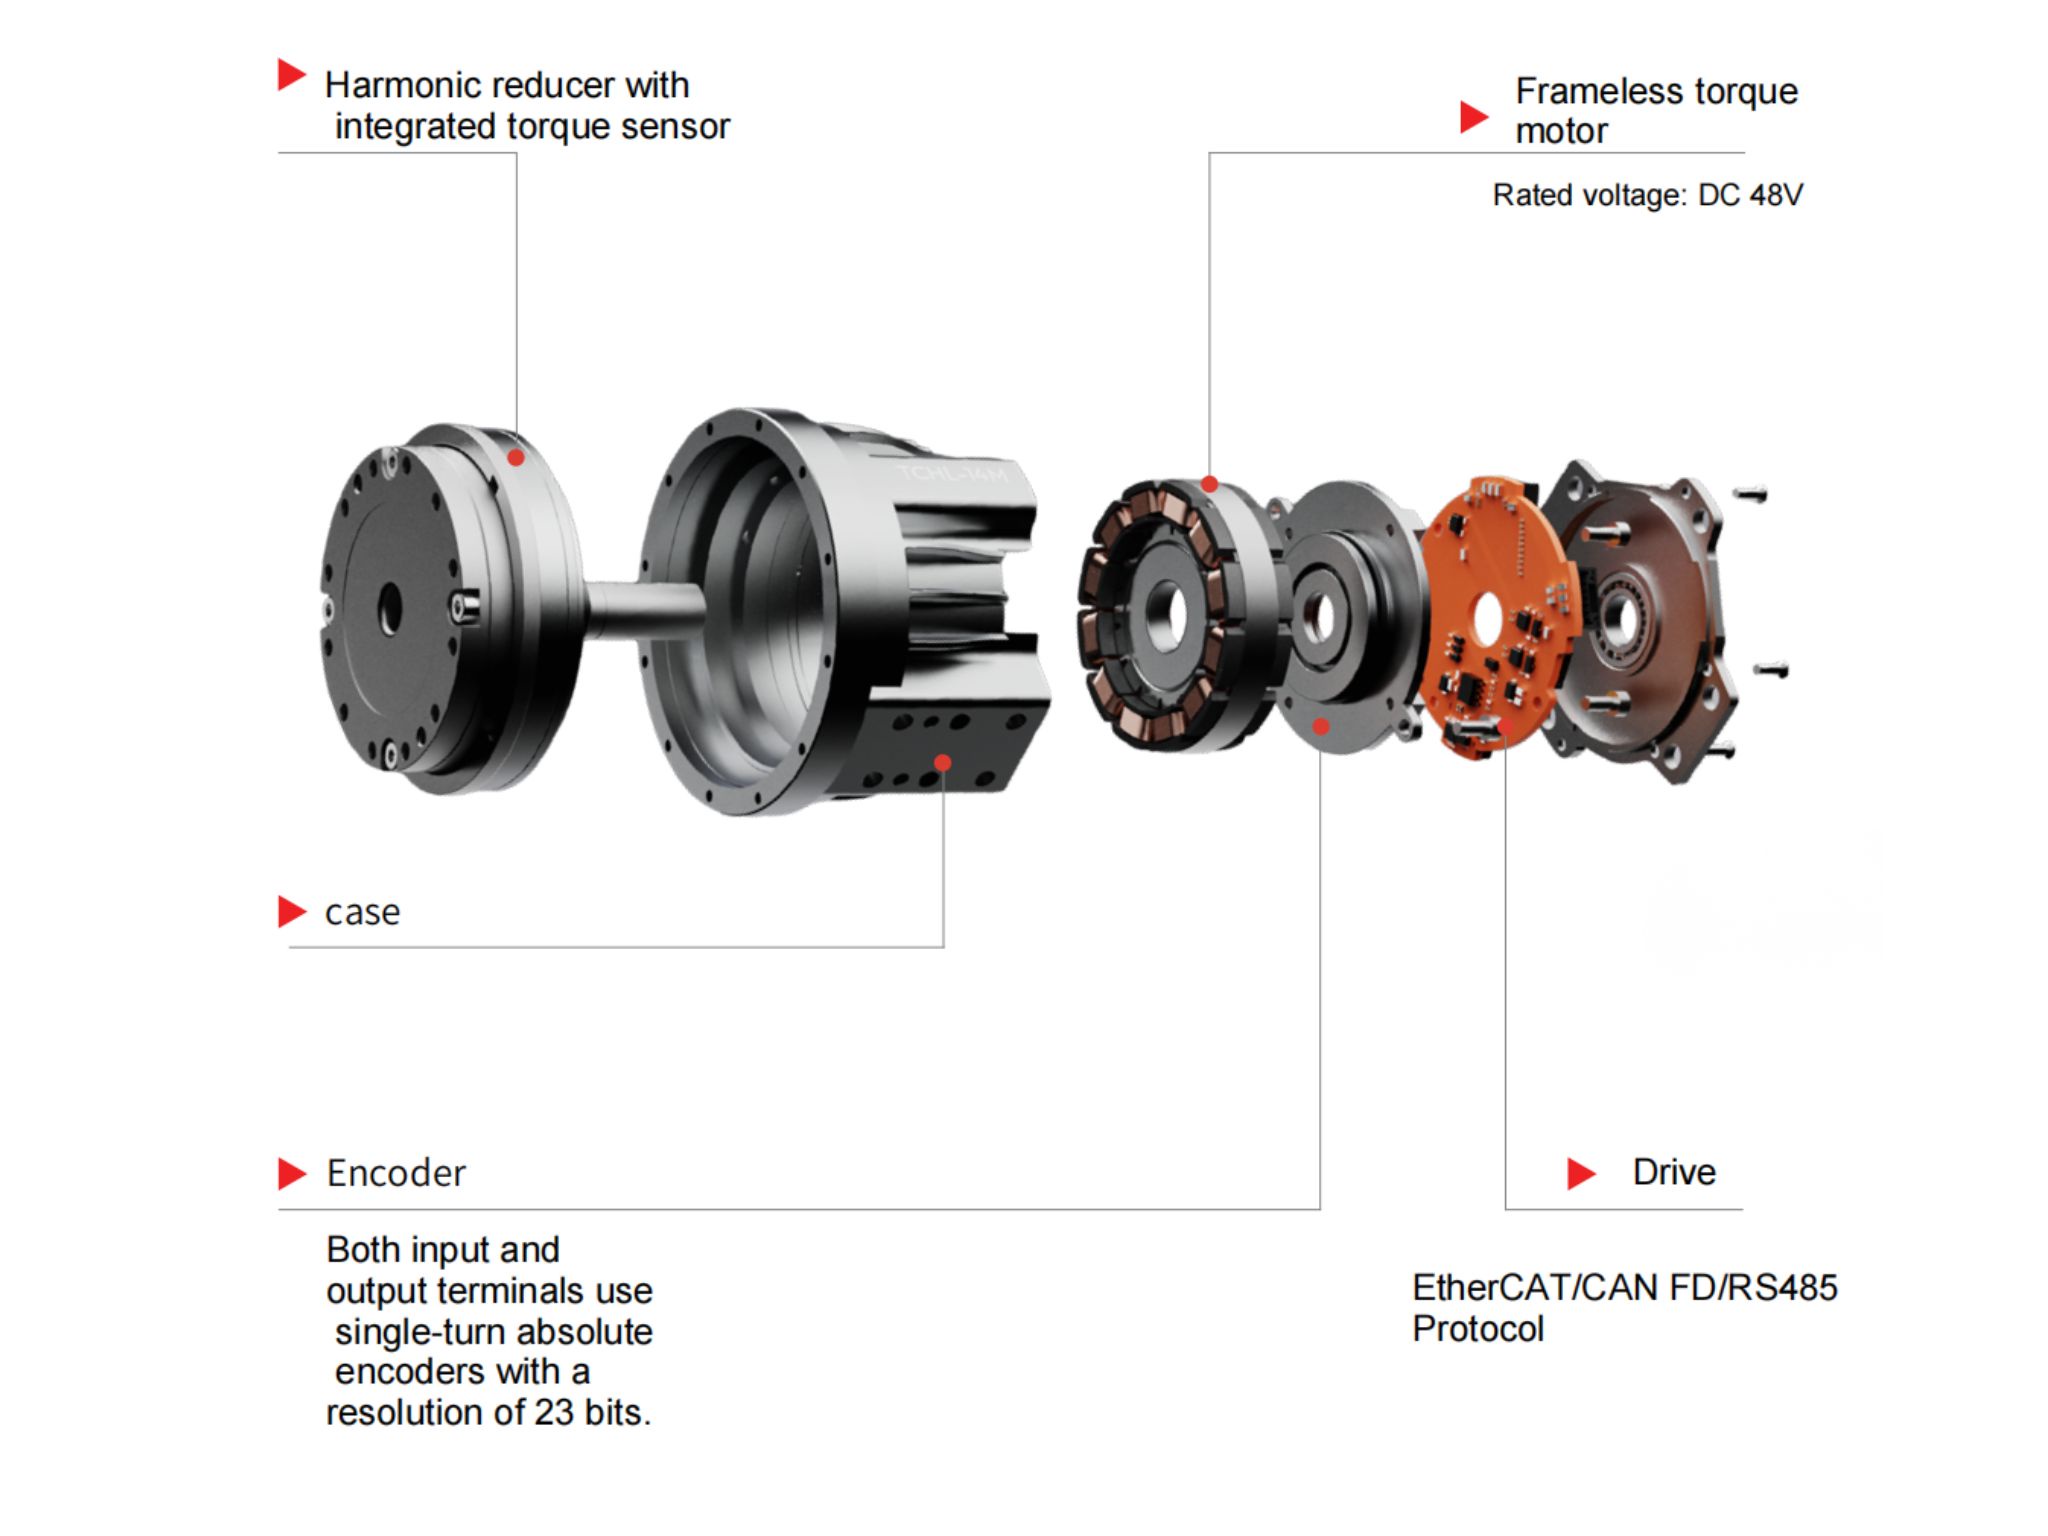
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
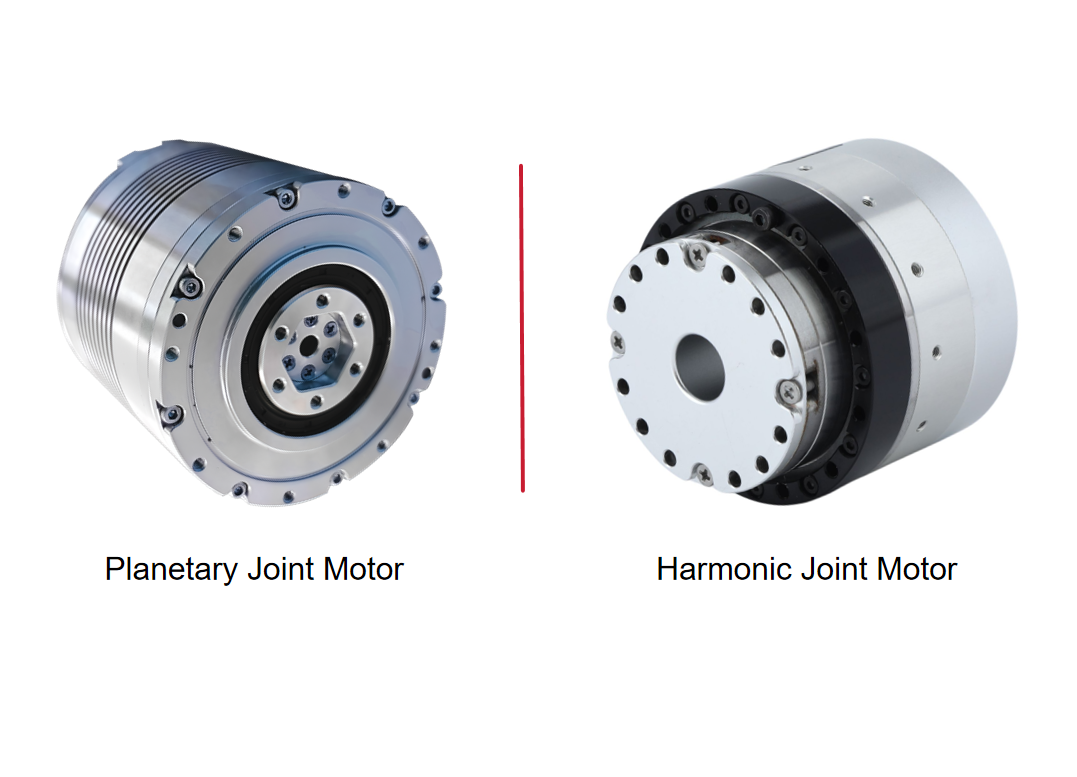
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Какой модуль роботизированного сочленения выбрать для высокоточного управления гуманоидным роботом?По мере того как гуманоидные роботы переходят от простых задач ходьбы и демонстраций к сложным приложениям в реальных условиях, их модули сочленений должны обеспечивать не только высокий крутящий момент. Точное позиционирование, точное управление крутящим моментом, высокая жесткость конструкции и динамический отклик играют важную роль при выполнении деликатных операций. Какой модуль сочленения выбрать для гуманоидного робота, предназначенного для выполнения высокоточных задач? В этой статье Теодор Ли, технический директор HONPINE, представляет гармонический модуль сочленения HAG и рассказывает о пяти его ключевых особенностях, благодаря которым он подходит для требовательных применений в гуманоидной робототехнике.
 3 лучших волновых редуктора для оборудования для производства полупроводниковОборудование для производства полупроводников требует высокоточного управления движением, компактных механических конструкций и надежной передачи усилия. В разных областях применения — от роботов для работы с пластинами и систем OHT до литографического и метрологического оборудования — предъявляются разные требования к волновым редукторам. В этой статье Теодор Ли, технический директор HONPINE, рассказывает о трех решениях на основе волновых редукторов: серии FHG с полым валом, сверхтонкой серии FHD и сверхплоской серии FSD. Также мы рассмотрим 10 ключевых технических параметров, которые инженерам следует учитывать при выборе волнового редуктора для оборудования для производства полупроводников, включая номинальный крутящий момент, люфт, торсионную жесткость, диаметр полого вала и допустимую моментную нагрузку.
 Как подобрать планетарные редукторы для сервомоторов 6 ведущих брендов?При выборе планетарного редуктора для сервомотора недостаточно учитывать только мощность двигателя и передаточное отношение. Для обеспечения надежной работы привода инженерам также необходимо учитывать выходной крутящий момент, инерцию нагрузки, люфт, крутильную жесткость и совместимость креплений. У сервомоторов разных брендов, включая Inovance, Estun, Panasonic, Mitsubishi, Yaskawa и MOONS', могут различаться размеры валов и монтажные интерфейсы. Как инженерам подобрать подходящий планетарный редуктор для каждого сервомотора? В этом руководстве рассматриваются основные принципы подбора, необходимые расчеты и практические аспекты выбора, которые помогут принять обоснованное решение.
 Почему производители волновых редукторов с гибким колесом выпускают продукцию с настолько разным уровнем качества и точности?Волновые редукторы с гибким колесом работают по одному и тому же принципу, однако их качество, точность и срок службы могут существенно различаться у разных производителей. Чем обусловлены эти различия? Основатель HONPINE Аллен Ли объясняет, как выбор материалов, проектирование профиля зубьев, прецизионная обработка, методы сборки и контроль качества влияют на итоговые характеристики волновых редукторов с гибким колесом. Узнайте о ключевых различиях между китайскими и японскими производителями, а также о том, на что обратить внимание при выборе надежного поставщика волновых редукторов с гибким колесом.
 Что такое номинальный, кратковременный и пиковый крутящий момент в волновом приводе?При выборе волнового привода для роботизированного сочленения инженеры часто обращают внимание на максимальный выходной крутящий момент. Однако одного значения крутящего момента недостаточно, чтобы полностью описать рабочие возможности привода. Роботизированному сочленению может потребоваться постоянно поддерживать нагрузку, создавать повышенный крутящий момент во время периодических движений или выдерживать кратковременные внешние удары. Номинальный, кратковременный и пиковый крутящий момент соответствуют трём различным режимам работы, каждый из которых имеет свои ограничения. Для гуманоидных роботов, четвероногих роботов и роботизированных манипуляторов понимание этих различий важно для оценки характеристик привода, предотвращения перегрузки и обеспечения длительной надёжной работы.