Повторяемость и абсолютная точность позиционирования в гармонических приводных модулях: различия и применение в промышленности
Гармонические шарнирные модулишироко применяются в высокотехнологичных отраслях промышленности, включая промышленную робототехнику, прецизионное автоматизированное оборудование, оптические инспекционные приборы, полупроводниковое оборудование и передовые медицинские устройства. Компактная конструкция, высокий коэффициент редукции, отсутствие люфта в передаче и высокая плотность крутящего момента делают их оптимальным выбором для сложных задач управления движением.
Среди ключевых параметров производительности гармонических шарнирных модулей повторяемость и абсолютная точность позиционирования являются двумя основными показателями оценки позиционирования. Хотя оба показателя связаны с точностью позиционирования, они существенно различаются определениями, источниками погрешностей и подходящими условиями эксплуатации. Понимание этих различий необходимо для выбора оборудования, калибровки точности и подбора решения для конкретного применения.
На практике гармонические шарнирные модули обычно демонстрируют отличную повторяемость, но сравнительно более низкую абсолютную точность позиционирования. Кроме того, большинство производителей указывают в каталогах своей продукции прежде всего повторяемость, что может привести к ошибочным выводам при выборе оборудования. Это, в свою очередь, может стать причиной несоответствия характеристик позиционирования требованиям и неправильной конфигурации исполнительного механизма.
В этой статье объясняются основные различия между повторяемостью и абсолютной точностью позиционирования, рассматриваются соответствующие источники погрешностей и особенности их компенсации, а также способы выбора подходящих гармонических шарнирных модулей для различных промышленных задач.
1. Основные определения и различия между повторяемостью и абсолютной точностью позиционирования
1.1 Повторяемость: оценка стабильности движения и позиционирования
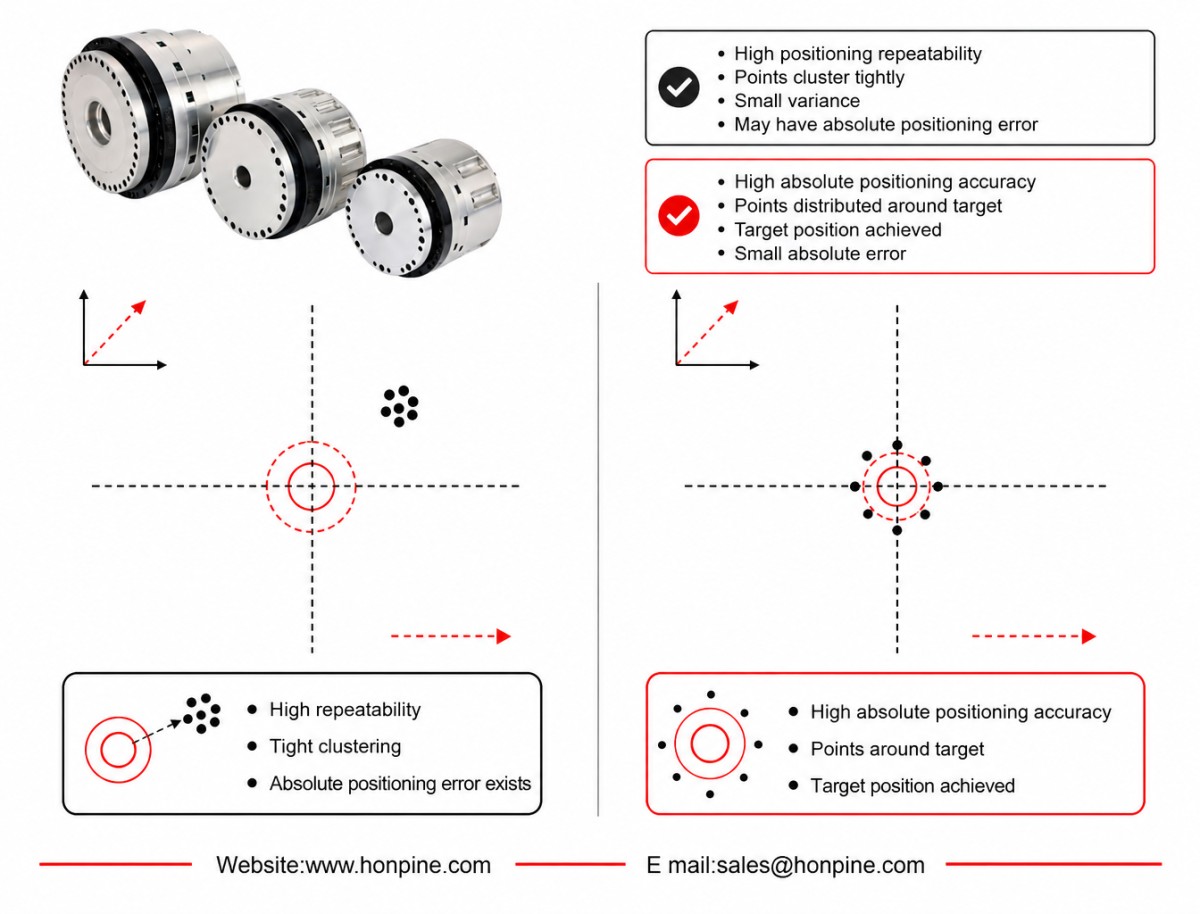
Повторяемость — это диапазон отклонений, наблюдаемых при многократном подходе гармонического шарнирного модуля к одной и той же целевой позиции с одного направления при выполнении одной и той же команды позиционирования.
Этот показатель преимущественно оценивает стабильность и согласованность повторных движений позиционирования. Проще говоря, он показывает, может ли устройство надежно возвращаться в заданное положение в течение нескольких рабочих циклов.
Повторяемость характеризует разброс результатов повторного позиционирования, а не постоянное систематическое смещение всей системы.
Даже если модуль имеет постоянное смещение положения, его повторяемость может оставаться отличной, если это смещение практически одинаково при каждом позиционировании.
Благодаря безлюфтовой гибкой конструкции передачи гармонические шарнирные модули изначально обеспечивают отличную повторяемость. Типичные промышленные модели достигают повторяемости в диапазоне от ±2 до ±10 угловых секунд.
1.2 Абсолютная точность позиционирования: оценка фактической точности позиционирования
Абсолютная точность позиционирования — это фактическое отклонение между физическим положением выходного звена модуля и заданным теоретическим положением во всем диапазоне его работы.
Она показывает, насколько точно фактическое механическое положение соответствует запрограммированной координате.
Проще говоря, когда контроллер задает модулю перемещение в определенную координату, абсолютная точность позиционирования показывает, насколько близко модуль подходит к этому фактическому физическому положению.
В отличие от повторяемости, абсолютная точность позиционирования учитывает ошибки позиционирования во всем диапазоне перемещения, включая постоянные систематические ошибки, периодические ошибки передачи и отклонения, связанные с установкой или сборкой.
Из-за таких факторов, как упругая деформация гибкого колеса, эксцентриситет сборки и погрешности изготовления профиля зубьев, обычные гармонические шарнирные модули, оснащенные только энкодером со стороны двигателя, как правило, имеют относительно низкую абсолютную точность позиционирования.
Типичные промышленные характеристики составляют от ±10 до ±60 угловых секунд, что может значительно отличаться от отличной повторяемости этих модулей.
2. Источники погрешностей и особенности компенсации
2.1 Основные источники погрешностей, влияющих на повторяемость
Погрешности повторяемости в первую очередь связаны со случайными изменениями и неопределенностью при работе оборудования.
К типичным источникам относятся:
Небольшие колебания трения в передаче.
Незначительный шум сигнала энкодера.
Небольшая вибрация окружающей среды.
Незначительный гистерезис при реверсе движения.
Изменения условий эксплуатации.
Эти погрешности носят относительно случайный характер и не всегда подчиняются определенной закономерности. Поэтому их трудно полностью устранить с помощью программной калибровки или алгоритмической компенсации.
Вместо этого повторяемость можно повысить за счет оптимизации процессов механической сборки, улучшения условий эксплуатации и обеспечения стабильности рабочих условий.
Гистерезис при реверсе движения является одним из ограничений систем с гармонической передачей. Он может непосредственно влиять на двунаправленную повторяемость.
Однако если модуль всегда выполняет позиционирование с одного направления, влияние гистерезиса, связанного с реверсом, значительно уменьшается. Поэтому однонаправленная повторяемость, как правило, более стабильна.
2.2 Основные источники погрешностей, влияющих на абсолютную точность позиционирования
Абсолютные погрешности позиционирования в основном состоят из систематических ошибок и периодических ошибок передачи. Такие ошибки обычно подчиняются выявляемым закономерностям, поэтому их можно измерить и компенсировать.
К распространенным источникам относятся:
Погрешности изготовления профиля зубьев.
Упругая деформация гибкого колеса под нагрузкой.
Несоосность валов и эксцентриситет сборки.
Погрешности калибровки механического нулевого положения.
Дрейф положения, связанный с температурой.
Отклонения положения между энкодером двигателя и выходным валом редуктора.
Поскольку эти погрешности относительно предсказуемы, их можно корректировать с помощью нескольких технических решений, включая:
Калибровку погрешности позиционирования во всем диапазоне.
Оптимизацию алгоритма упреждающей компенсации.
Замкнутое управление с использованием оптического энкодера или оптической шкалы со стороны выходного звена.
Многоточечное картирование и компенсацию погрешностей.
Эти методы позволяют значительно повысить абсолютную точность позиционирования.
Важное ограничение обычных гармонических шарнирных модулей с одним энкодером заключается в том, что энкодер со стороны двигателя измеряет только угловое положение вала двигателя.
Он не может непосредственно обнаруживать фактические отклонения положения выходного звена, вызванные деформацией гибкого колеса и погрешностями передачи.
Это одна из основных причин, по которым обычные гармонические шарнирные модули с одним энкодером, как правило, имеют более низкую абсолютную точность позиционирования.
Поэтому конфигурация с двумя энкодерами и обратной связью от оптического энкодера со стороны выходного звена является одним из наиболее эффективных способов повысить абсолютную точность позиционирования гармонических шарнирных модулей.
3. Сценарии промышленного применения: как выбрать требуемую точность позиционирования?
При выборе гармонических шарнирных модулей для промышленных задач следует руководствоваться четким принципом:
Для задач, связанных с повторяющимися перемещениями между фиксированными точками, в первую очередь следует учитывать повторяемость.
Для задач, требующих точного позиционирования в произвольных координатах во всем рабочем диапазоне, необходимо тщательно оценивать абсолютную точность позиционирования.
Соотнося характеристики позиционирования с фактическими требованиями к работе, инженеры могут избежать дефектов продукции из-за недостаточной точности и одновременно предотвратить неоправданные расходы на избыточные характеристики.
3.1 Применения, в которых приоритетом является высокая повторяемость
Для таких применений обычно характерны программирование с обучением и повторением, фиксированные рабочие положения и частые повторяющиеся движения.
Оборудование должно обеспечивать стабильное достижение одного и того же положения в каждом рабочем цикле.
Любое постоянное систематическое смещение позиционирования обычно можно компенсировать при первоначальном обучении и калибровке. Поэтому чрезвычайно высокая абсолютная точность координат требуется не всегда.
Для многих таких применений обычные гармонические шарнирные модули с одним энкодером удовлетворяют требованиям к позиционированию.
Типичные области применения:
Электронное оборудование и автоматизация в отрасли 3C:
Дозирование в фиксированном положении.
Автоматическая затяжка винтов.
Сборка электронных компонентов.
Автоматизированная загрузка и выгрузка материалов.
Общепромышленная робототехника и автоматизация:
Шарнирные узлы коллаборативных роботов.
Шарнирные узлы человекоподобных роботов.
Механизмы перемещения на производственных линиях.
Компактное оборудование для шлифования и полирования.
Стандартные поворотные индексные столы.
Эти области применения имеют несколько общих характеристик: траектории движения, как правило, фиксированы, рабочие циклы часто повторяются, а оборудование не должно постоянно реагировать на произвольные команды позиционирования.
В таких случаях стабильность работы и повторяемость часто важнее абсолютной точности координат.
3.2 Применения, в которых приоритетом является высокая абсолютная точность позиционирования
Такие применения обычно основаны на автономном программировании, машинном зрении или технологиях позиционирования по произвольным координатам.
Оборудование должно точно позиционироваться в произвольных точках во всем рабочем диапазоне, при этом фактические механические координаты должны максимально точно соответствовать запрограммированным.
Поскольку заданные положения не являются фиксированными, систематические ошибки позиционирования нельзя просто устранить с помощью первоначальной калибровки в режиме обучения и повторения.
Поэтому к абсолютной точности позиционирования в таких применениях предъявляются более высокие требования.
Как правило, рекомендуется система с двумя энкодерами, замкнутым контуром управления, калибровкой и компенсацией погрешности позиционирования во всем диапазоне.
Типичные области применения:
Оборудование для производства и инспекции полупроводников:
Модули перемещения кремниевых пластин.
Полупроводниковые пробные станции.
Столы литографических установок.
Прецизионная обработка и оптическое оборудование:
Высокотехнологичное оборудование для лазерной обработки.
Поворотные столы для 5-осевых станков с ЧПУ.
Прецизионные оптические инспекционные приборы.
Медицина и передовая робототехника:
Хирургические роботы.
КТ-сканеры и вращающиеся гантри медицинских систем визуализации.
Оптоэлектронные системы и системы наблюдения:
Оптико-электронные подвесные платформы.
Вращающиеся платформы для радиолокационного наблюдения.
Интеллектуальное сборочное оборудование с системой технического зрения.
В таких применениях обычно не используются фиксированные траектории движения. Вместо этого оборудование должно реагировать на динамически формируемые команды позиционирования.
Точность соответствия координат напрямую влияет на точность обработки, надежность инспекции, безопасность хирургических операций и точность позиционирования наблюдательного оборудования.
3.3 Применения, требующие одновременно высокой повторяемости и высокой абсолютной точности позиционирования
Для некоторых высокотехнологичных прецизионных устройств необходимы исключительные показатели как стабильности позиционирования, так и абсолютной точности позиционирования.
Эти применения являются важным рынком для высокопроизводительных гармонических шарнирных модулей.
Типичные примеры:
Передовое оборудование для инспекции полупроводников.
Прецизионные измерительные приборы.
Системы регулировки ориентации космических аппаратов.
Роботы для малоинвазивной хирургии.
Для достижения таких высоких требований к позиционированию недостаточно использовать только один метод оптимизации.
Необходимо комплексное применение нескольких технологий, включая:
Высокоточную механическую обработку и прецизионную сборку.
Многоточечную калибровку погрешности позиционирования во всем диапазоне.
Компенсацию дрейфа рабочей температуры в режиме реального времени.
Управление позиционированием с замкнутым контуром по двум контурам.
Совместное применение этих методов позволяет повысить как повторяемость, так и абсолютную точность позиционирования, обеспечивая стабильную и точную работу системы движения в сложных условиях эксплуатации.
4. Заключение: при выборе необходимо учитывать и повторяемость, и абсолютную точность
Повторяемость и абсолютная точность позиционирования описывают разные аспекты работы гармонического шарнирного модуля.
Повторяемость показывает, насколько стабильно модуль возвращается в одно и то же положение, а абсолютная точность позиционирования — насколько фактическое положение соответствует заданной координате.
Для повторяющихся операций в фиксированных точках может быть достаточно высокой повторяемости. Для задач, связанных с позиционированием по произвольным координатам, визуальным управлением или автономным программированием, особенно важна абсолютная точность позиционирования.
Для передового прецизионного оборудования, требующего обеих характеристик, инженерам следует учитывать обратную связь от двух энкодеров, калибровку погрешностей во всем диапазоне, температурную компенсацию и высокоточную механическую сборку.
Понимание этих различий помогает инженерам точнее выбирать гармонические шарнирные модули и соотносить характеристики исполнительных механизмов с фактическими требованиями конкретного применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
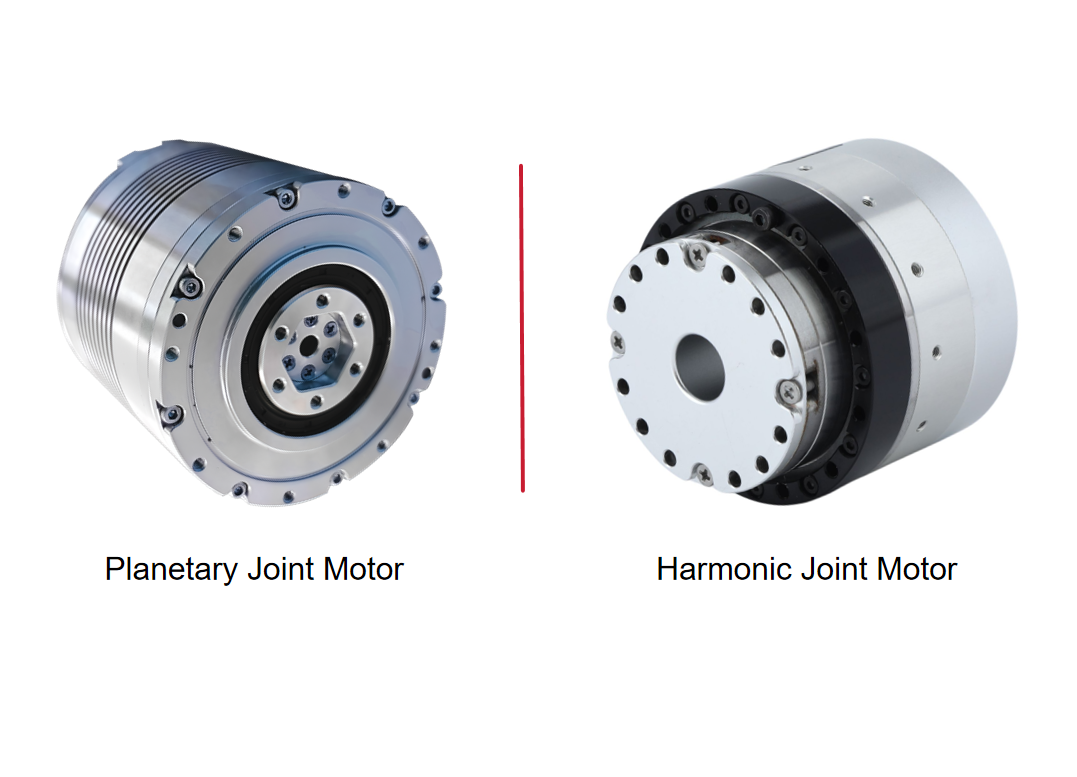
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Повторяемость и абсолютная точность позиционирования в гармонических приводных модулях: различия и применение в промышленностиПри оценке точности позиционирования гармонического приводного модуля повторяемость и абсолютная точность позиционирования являются двумя важными, но часто неправильно понимаемыми характеристиками. Модуль может многократно с высокой точностью достигать одного и того же положения, но при этом заметно отклоняться от заданного положения. Понимание этого различия важно при выборе компонентов движения для робототехники, оборудования для производства полупроводников, прецизионной обработки и медицинских устройств. В этой статье объясняется, чем отличаются эти две характеристики, какие факторы на них влияют и каким показателям позиционирования следует отдавать приоритет в различных промышленных применениях.
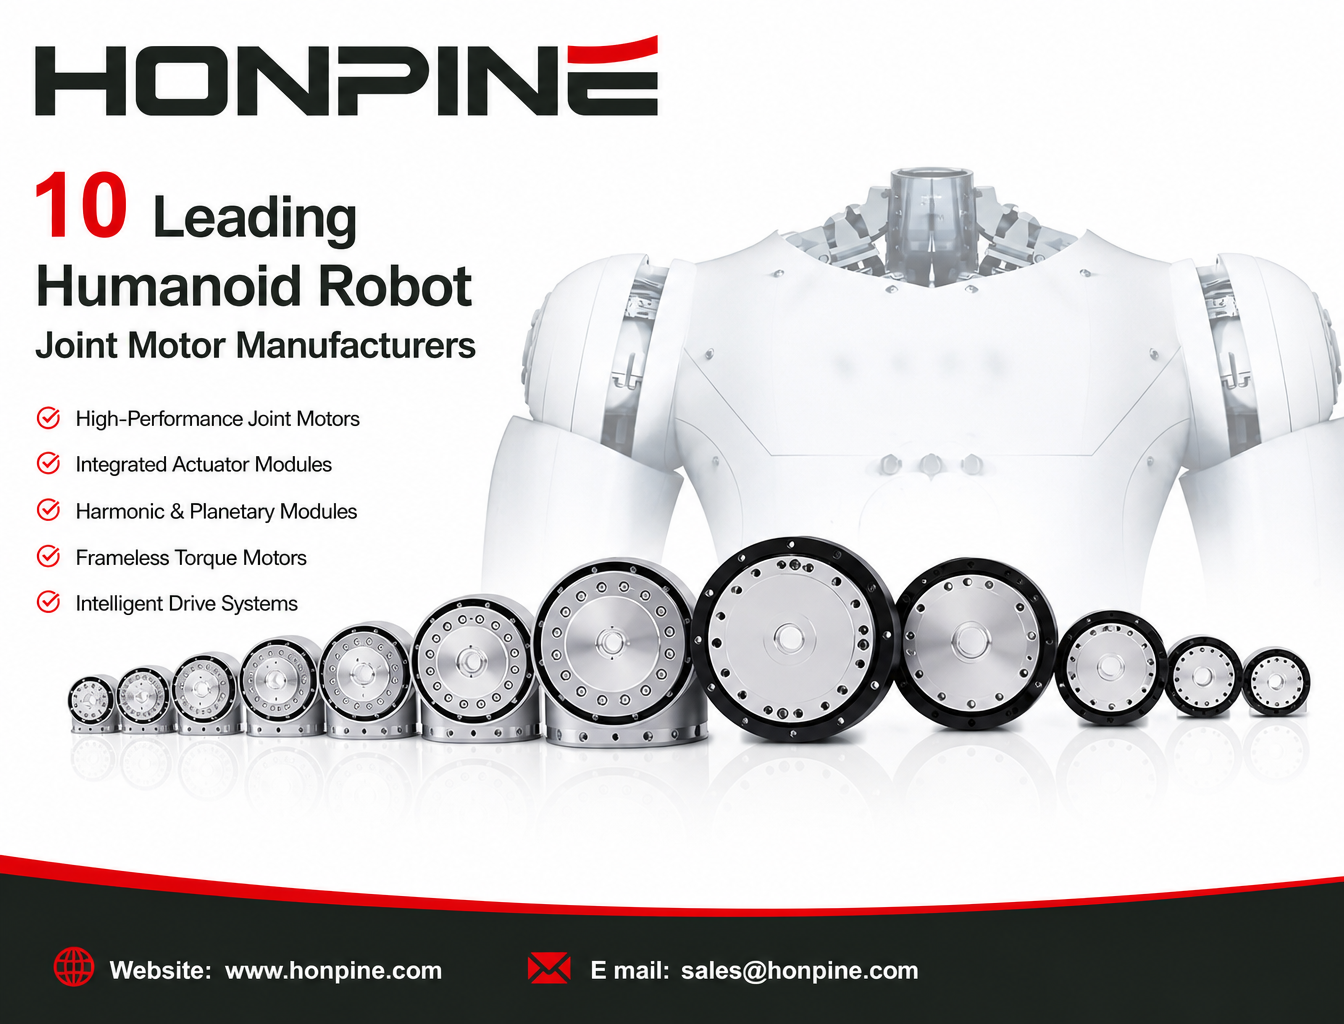
 Топ-10 производителей шарнирных двигателей для гуманоидных роботовБыстрое развитие гуманоидной робототехники стимулирует спрос на высокопроизводительные шарнирные двигатели и интегрированные модули приводов. Производители разрабатывают различные решения для шарниров гуманоидных роботов — от гармонических и планетарных шарнирных модулей до безрамных моментных двигателей и интеллектуальных приводных систем. Но какого поставщика выбрать? В этой статье мы расскажем о 10 производителях шарнирных двигателей для гуманоидных роботов из Китая и Японии, сравним их ассортимент продукции, технические особенности, характеристики крутящего момента и области применения, чтобы помочь разработчикам и производителям робототехники принимать более обоснованные решения при выборе поставщиков.
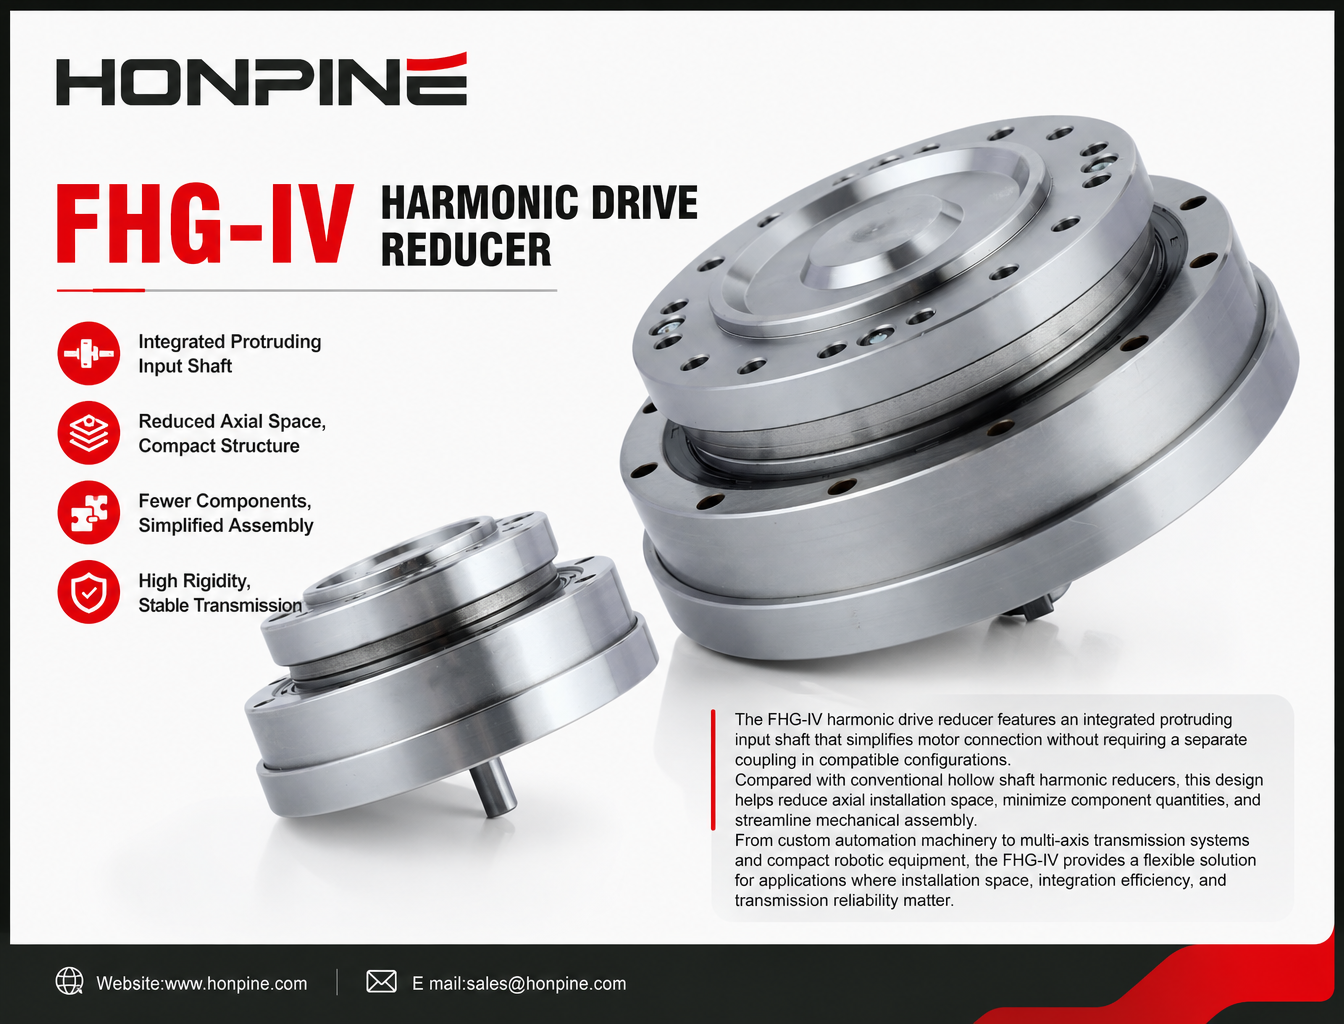
 Редуктор с волновой передачей FHG-IV: отказ от муфты для более компактной конструкцииРедуктор с волновой передачей FHG-IV оснащён встроенным выступающим входным валом, который упрощает соединение с двигателем и в совместимых конфигурациях позволяет обойтись без отдельной муфты. По сравнению с традиционными редукторами с волновой передачей и полым валом такая конструкция помогает сократить осевое пространство для установки, уменьшить количество компонентов и упростить механическую сборку. FHG-IV представляет собой гибкое решение для автоматизированного оборудования, изготавливаемого на заказ, многоосевых систем передачи движения и компактного роботизированного оборудования, где важны пространство для установки, эффективность интеграции и надёжность передачи движения.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Повторяемость и абсолютная точность позиционирования в гармонических приводных модулях: различия и применение в промышленностиПри оценке точности позиционирования гармонического приводного модуля повторяемость и абсолютная точность позиционирования являются двумя важными, но часто неправильно понимаемыми характеристиками. Модуль может многократно с высокой точностью достигать одного и того же положения, но при этом заметно отклоняться от заданного положения. Понимание этого различия важно при выборе компонентов движения для робототехники, оборудования для производства полупроводников, прецизионной обработки и медицинских устройств. В этой статье объясняется, чем отличаются эти две характеристики, какие факторы на них влияют и каким показателям позиционирования следует отдавать приоритет в различных промышленных применениях.
 Топ-10 производителей шарнирных двигателей для гуманоидных роботовБыстрое развитие гуманоидной робототехники стимулирует спрос на высокопроизводительные шарнирные двигатели и интегрированные модули приводов. Производители разрабатывают различные решения для шарниров гуманоидных роботов — от гармонических и планетарных шарнирных модулей до безрамных моментных двигателей и интеллектуальных приводных систем. Но какого поставщика выбрать? В этой статье мы расскажем о 10 производителях шарнирных двигателей для гуманоидных роботов из Китая и Японии, сравним их ассортимент продукции, технические особенности, характеристики крутящего момента и области применения, чтобы помочь разработчикам и производителям робототехники принимать более обоснованные решения при выборе поставщиков.
 Редуктор с волновой передачей FHG-IV: отказ от муфты для более компактной конструкцииРедуктор с волновой передачей FHG-IV оснащён встроенным выступающим входным валом, который упрощает соединение с двигателем и в совместимых конфигурациях позволяет обойтись без отдельной муфты. По сравнению с традиционными редукторами с волновой передачей и полым валом такая конструкция помогает сократить осевое пространство для установки, уменьшить количество компонентов и упростить механическую сборку. FHG-IV представляет собой гибкое решение для автоматизированного оборудования, изготавливаемого на заказ, многоосевых систем передачи движения и компактного роботизированного оборудования, где важны пространство для установки, эффективность интеграции и надёжность передачи движения.
 Почему EtherCAT становится основной коммуникационной шиной для модулей роботизированных суставов?Почему EtherCAT становится основным коммуникационным решением для интеллектуальных модулей роботизированных суставов? В этой статье рассматриваются семь ключевых преимуществ, включая обмен данными в реальном времени с микросекундной точностью, синхронизацию по Distributed Clock, стандартизацию CiA 402, передачу PDO с высокой пропускной способностью, объединение нескольких осей в сеть, диагностику неисправностей и зрелую экосистему разработки. Узнайте, как EtherCAT помогает удовлетворить высокие требования к управлению гуманоидными роботами, коллаборативными роботами и высокоточными автоматизированными системами.
 Как выбрать планетарные мотор-редукторы для четвероногих роботов?Правильный выбор планетарных мотор-редукторов имеет решающее значение для производительности, грузоподъёмности и мобильности четвероногого робота. В этом руководстве рассматривается выбор моторов для традиционных шагающих роботов, роботов с колёсно-шагающим движителем, лёгких манёвренных роботов, а также тяжёлых или взрывозащищённых четвероногих роботов. Узнайте, как подобрать планетарные шарнирные модули HONPINE JRM для разных суставов с учётом требований к номинальному и пиковому крутящему моменту, скорости вращения, напряжению и массе.