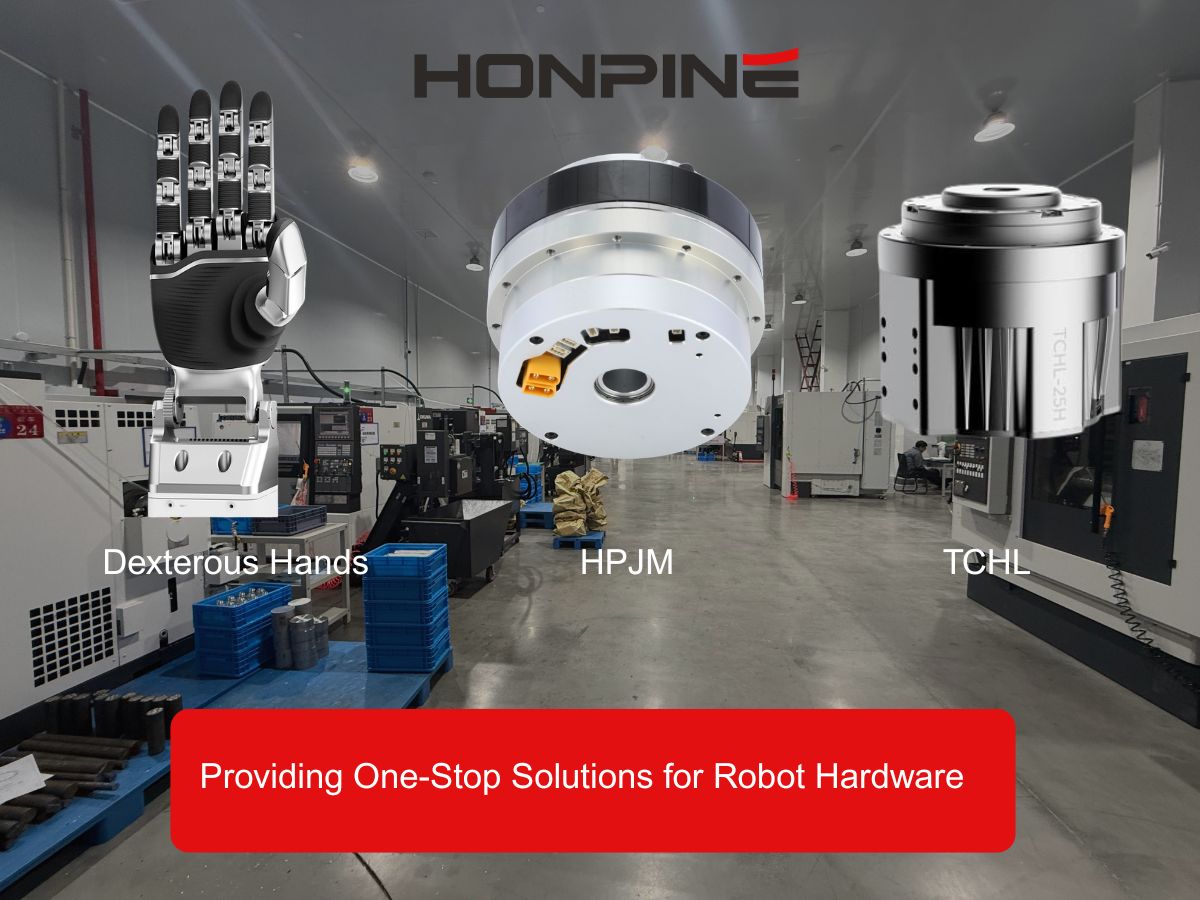
Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Выбор привода суставов робота: от согласования инерции к оптимизации на уровне системыВыбор привода сустава робота — это не просто подбор крутящего момента двигателя или достижение подходящего соотношения инерции. В реальной роботизированной системе передаточное отношение, спектр нагрузок, тепловые характеристики, механическая жёсткость, нелинейность передачи, архитектура энкодера, полоса пропускания системы управления и срок службы взаимодействуют между собой и определяют конечный результат. Сустав может соответствовать требованию по пиковому крутящему моменту, но при этом в реальной эксплуатации сталкиваться с вибрацией, перегревом, ошибками позиционирования или преждевременным износом. В этой статье рассматривается инженерная логика выбора приводов суставов робота и объясняется, почему переход от согласования по одному параметру к оптимизации на уровне системы может обеспечить более надёжную и предсказуемую работу суставов робота.
 Малогабаритный гармонический редуктор: преимущества, области применения и руководство по выборуМалогабаритный редуктор с гармонической передачей для компактных прецизионных систем движения, обеспечивающий высокое передаточное отношение, практически нулевой люфт, малый вес и точную передачу.
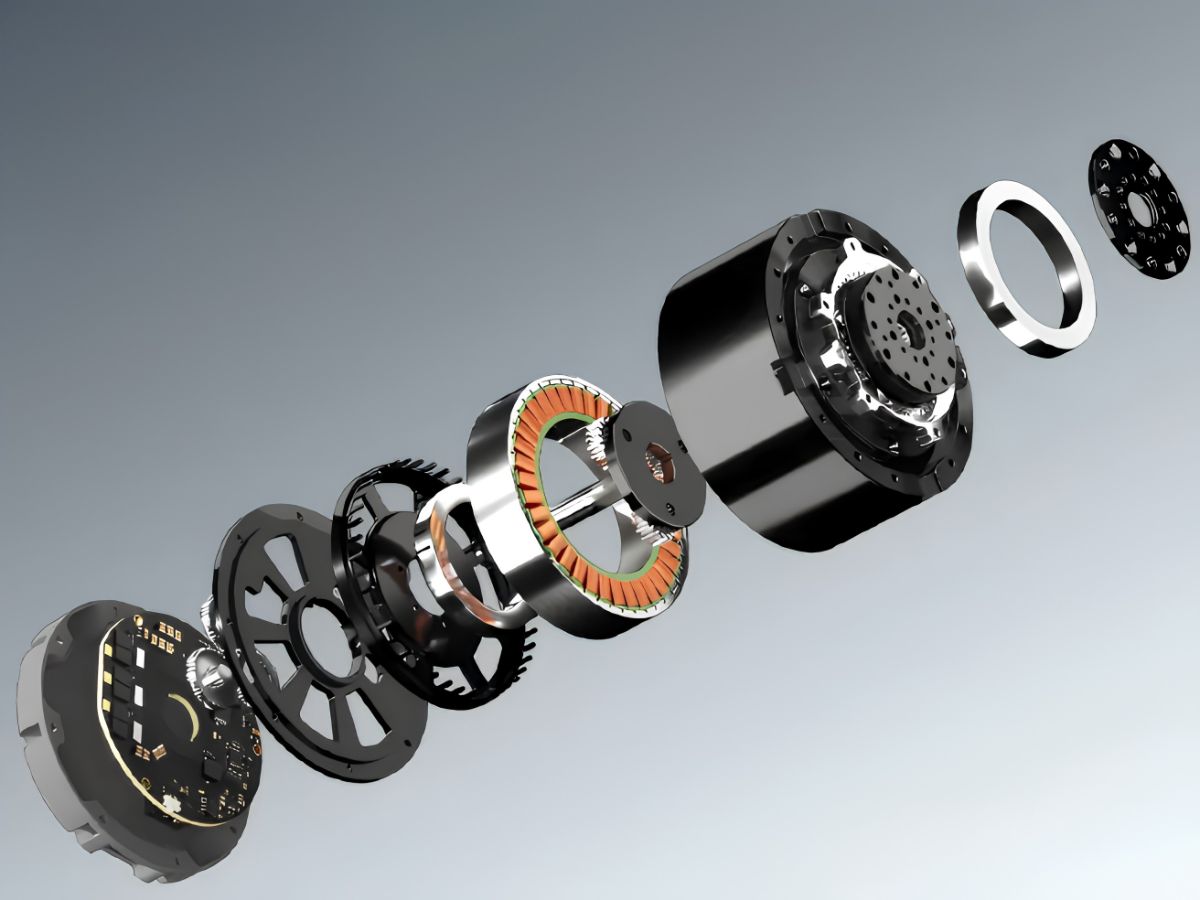
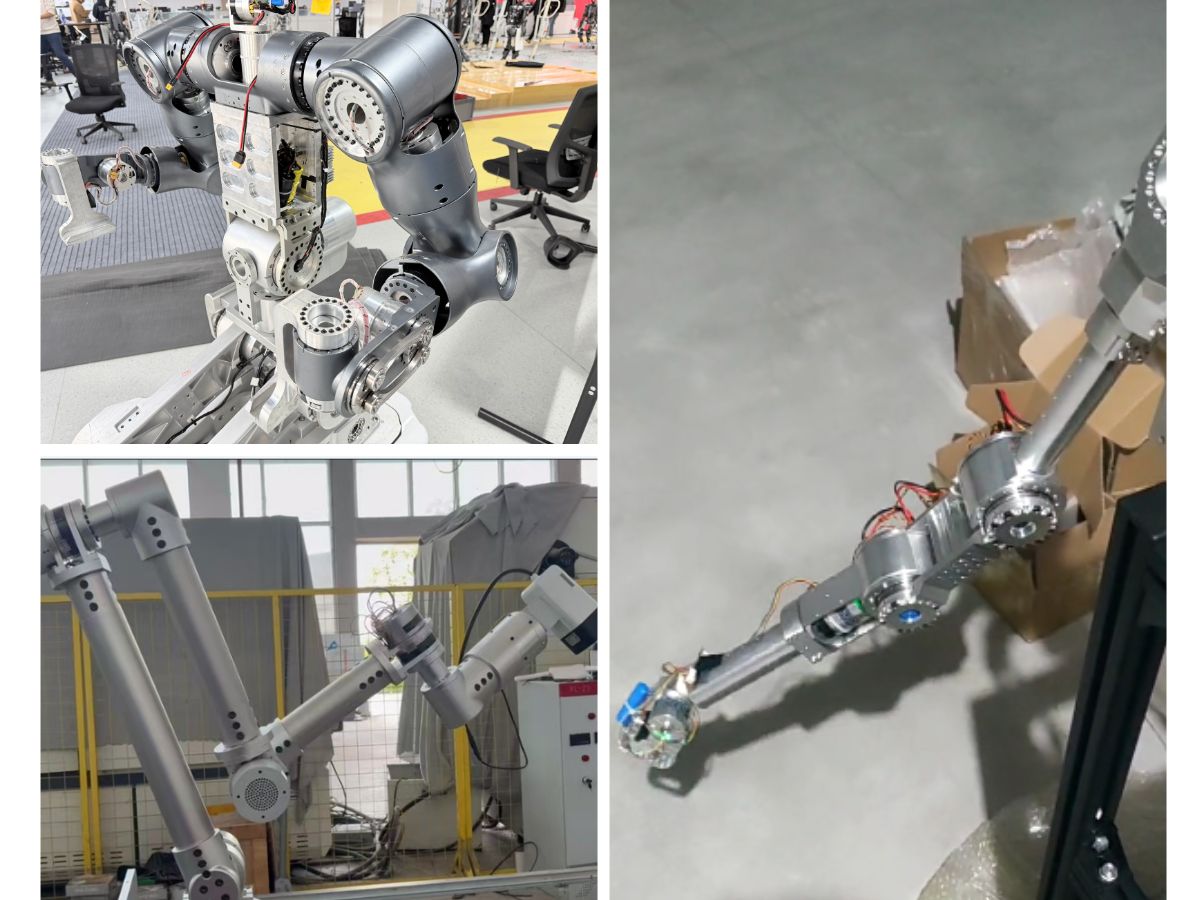
 Высокоточное решение с гармоническим приводом для суставного актуатора роботизированного локтяЛоктевой сустав робота играет ключевую роль в сгибании руки, регулировке положения и позиционировании конечного эффектора. По мере расширения возможностей гуманоидных роботов, коллаборативных роботов и роботизированных манипуляторов локтевые актуаторы должны обеспечивать высокий крутящий момент и точное движение во всё более ограниченном монтажном пространстве. Высокоточный суставной актуатор робота с гармоническим приводом объединяет гармонический редуктор, двигатель, энкодер, тормоз и систему управления в компактном блоке, обеспечивая малый люфт, высокую жёсткость, высокую плотность крутящего момента и точное управление движением. В этой статье HONPINE представляет три серии суставных актуаторов, подходящих для применения в роботизированных локтях и отвечающих различным требованиям к размеру, крутящему моменту, скорости, точности и интеграции.