




Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJM
Для гуманоидных роботов требуется тщательно согласованная система приводов суставов, обеспечивающая баланс грузоподъёмности, скорости движения, точности позиционирования, динамического отклика и общей массы. Правильный выборгармонического суставного приводадля каждого сустава необходим для обеспечения устойчивой ходьбы, точных манипуляций и надёжной длительной работы.
Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE. В предыдущих статьях я рассказывал орешениях на основе гармонических суставных приводовдля отдельных суставов гуманоидного робота, включая плечи, поясницу, руки и ноги. После публикации этих статей несколько читателей в LinkedIn попросили меня рассказать о более комплексном решении для всего гуманоидного робота.
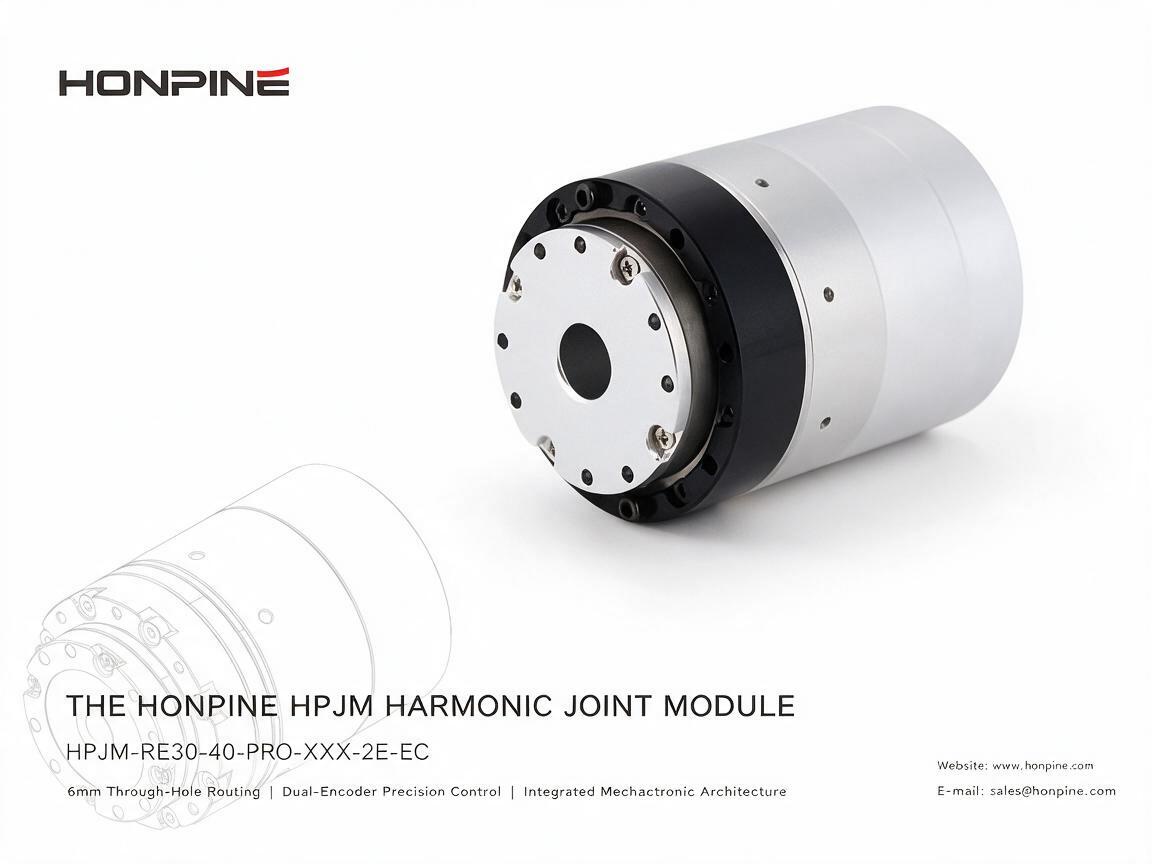
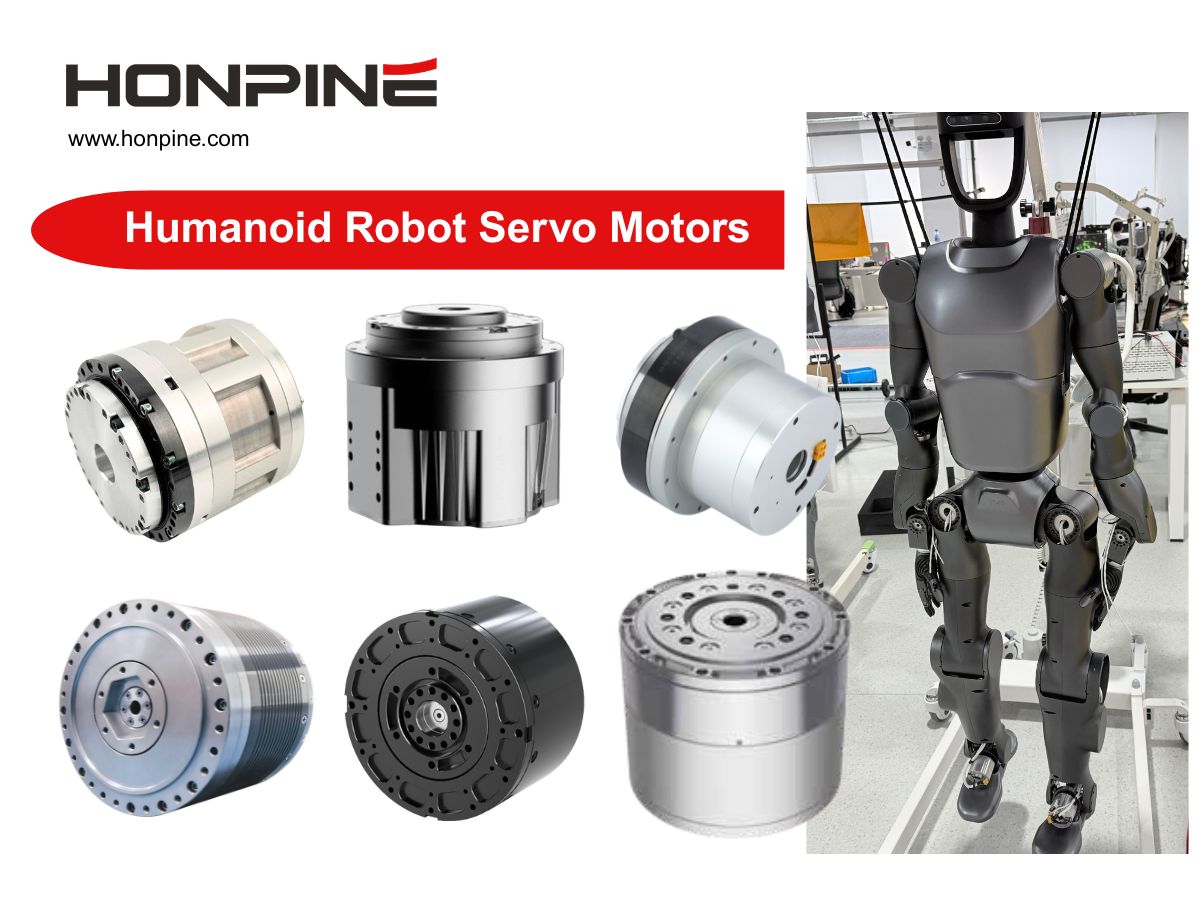
В этом руководстве я расскажу, как сконфигурировать полную систему приводов суставов гуманоидного робота с использованием реальных моделей изсерии гармонических суставных приводов HONPINE HPJM. Рекомендации охватывают расположение суставов, требования к крутящему моменту, передаточные отношения, динамические характеристики и конфигурации тормозов, помогая инженерам разработать практическую отправную точку для выбора приводов всего тела.
Окончательную конфигурацию всегда следует проверять с учётом массы робота, полезной нагрузки, геометрии суставов, требуемых профилей движения, тепловых ограничений и требований безопасности.
1. Основные принципы выбора системы гармонических суставных приводов для гуманоидного робота
Перед выбором отдельных моделей HPJM инженерам следует понять четыре основных принципа, влияющих на работу робота в целом.
1.1 Лёгкие дистальные суставы и высокомоментные проксимальные суставы
Запястье и голеностоп расположены сравнительно далеко от основной несущей конструкции робота. Их масса и момент инерции могут существенно влиять на динамический отклик и характеристики управления. Поэтому там, где достаточна их грузоподъёмность по крутящему моменту, предпочтительны лёгкие компактные гармонические суставные приводы.
Напротив, плечевой, тазобедренный и коленный суставы должны выдерживать значительные нагрузки, в том числе вес соединённых конструкций, усилия от полезной нагрузки и динамические нагрузки, возникающие при движении. Для этих суставов обычно требуются более высокая допустимая нагрузка по крутящему моменту и достаточный запас по перегрузке.
Цель состоит не в том, чтобы установить самый мощный привод в каждый сустав. Необходимо подобрать привод под механическую нагрузку, одновременно сводя к минимуму избыточную массу и инерцию.
1.2 Верхняя часть тела — точность, нижняя — динамика
Суставы верхней части тела обеспечивают захват, сборку, телеуправление и взаимодействие человека с роботом. В таких задачах часто важны точное позиционирование, плавность движения и управляемость на низких скоростях.
Суставы нижней части тела должны обеспечивать ходьбу, приседание, восстановление равновесия и управление ударными нагрузками при контакте с землёй. Для них обычно важнее допустимый крутящий момент, выходная скорость, ускорение и динамический отклик.
Это различие служит полезной отправной точкой для выбора моделей гармонических суставных приводов HPJM и передаточных отношений, хотя требования к отдельным суставам могут отличаться.
1.3 Выбирайте передаточное отношение с учётом условий эксплуатации
Передаточное отношение влияет на выходной крутящий момент, скорость, приведённый момент инерции и общие характеристики управления гармоническим суставным приводом.
Для конфигураций HPJM, рассматриваемых в этом руководстве, важны два варианта: 51:1 и 101:1.
Передаточное отношение 51:1: потенциальный вариант для суставов, которым требуются более высокая выходная скорость и динамический отклик, при условии соблюдения ограничений по скорости и крутящему моменту двигателя.
Передаточное отношение 101:1: потенциальный вариант для суставов, где приоритетны более высокий коэффициент увеличения крутящего момента и точное позиционирование на сравнительно низких скоростях.
Более высокое передаточное отношение само по себе не гарантирует повышенную точность позиционирования или улучшенное управление усилием. Фактические характеристики также зависят от разрешения энкодера, свойств редуктора, управления двигателем, трения, податливости и архитектуры системы управления.
Передаточное отношение следует выбирать с учётом требуемого диапазона «скорость — крутящий момент» для сустава, а не только самого значения передаточного отношения.
1.4 Конфигурация тормоза как часть системы безопасности
Серия HPJMв зависимости от модели включает конфигурации со встроенным удерживающим тормозом и без него.
Тормоз помогает удерживать сустав в заданном положении при отключении питания, особенно если сустав поддерживает подвешенную руку или несёт вес робота. Однако тормоз не заменяет полноценную разработку системы безопасности.
При выборе тормоза следует учитывать удерживающий крутящий момент, время срабатывания и отпускания, поведение при аварийной остановке, износ тормоза и механические последствия отключения питания.
Для гуманоидных роботов требования к тормозам следует оценивать отдельно для каждого сустава и условий эксплуатации.
2. Выбор приводов для всей верхней части тела: баланс точности, массы и крутящего момента
К верхней части тела относятся запястье, локоть, плечо и поясница. Эти суставы выполняют разные функции, поэтому характеристики приводов следует подбирать в соответствии с индивидуальными механическими требованиями каждого сустава.
Для задач, требующих высокой точности, могут подойти более высокие передаточные отношения, например 101:1, если требуемая выходная скорость и динамический отклик остаются в пределах рабочих характеристик привода.
2.1 Сустав запястья: HPJM30-40-PRO-101
Запястье находится вблизи конца руки и управляет ориентацией кисти или ловкого захвата. Оно играет важную роль при точном позиционировании, работе с мелкими деталями, прецизионной сборке и аккуратном взаимодействии.
HPJM30-40-PRO-101 — возможный вариант для запястий, где важны компактные размеры и небольшая масса привода.
Компактное исполнение помогает ограничить дополнительную инерцию, приходящуюся на локоть и плечо. Это особенно важно, когда роботу необходимо многократно ускорять, замедлять или менять ориентацию кисти.
Конфигурация с передаточным отношением 101:1 может обеспечить значительное увеличение крутящего момента при управляемых движениях на низкой скорости. Фактические характеристики позиционирования и минимальный управляемый выходной крутящий момент необходимо проверить при предполагаемых условиях нагрузки.
Возможные области применения:
Точное совмещение и сборка мелких деталей
Ориентация запястья для роботизированных кистей с высокой ловкостью
Точные манипуляции в телеуправляемых роботизированных системах
Управляемое взаимодействие с лёгкими объектами
Что следует учитывать при выборе: увеличение размера привода может повысить допустимый крутящий момент, но также увеличивает массу и инерцию дистальной части. Перед переходом на более крупную модель инженерам следует убедиться, что дополнительная мощность действительно необходима.
2.2 Сустав локтя: HPJM40-52-PRO-101
Локоть поддерживает предплечье, запястье и концевое устройство. Он должен обеспечивать достаточный крутящий момент для вытягивания руки, подъёма, удержания и управляемого движения во всём рабочем диапазоне.
HPJM40-52-PRO-101 — возможный вариант для задач, требующих баланса между размером привода и выходным крутящим моментом.
Указанные значения крутящего момента:
Номинальный крутящий момент: 8.9 N·m
Пиковый крутящий момент: 25 N·m
Номинальный и пиковый крутящий момент используются для разных целей. Номинальное значение следует сопоставлять с непрерывными рабочими нагрузками и тепловыми ограничениями, а пиковое — оценивать с учётом допустимой продолжительности и рабочего цикла.
Конфигурация 101:1 может подойти для управляемого позиционирования, отслеживания траектории и манипуляций на относительно низкой скорости, если требуемые скорость и крутящий момент соответствуют характеристикам привода.
Возможные области применения:
Локтевые суставы гуманоидных роботов
Позиционирование телеуправляемой руки
Манипуляции под управлением системы технического зрения
Управляемый подъём и удержание подходящих полезных нагрузок
При расчёте крутящего момента локтя инженерам следует учитывать массу и положение центра тяжести предплечья, запястья, захвата и полезной нагрузки. Требуемый крутящий момент может значительно меняться по мере удаления руки от корпуса.
2.3 Плечевой сустав: HPJM60-70-PRO-101
Плечо поддерживает и перемещает всю руку в сборе. В зависимости от архитектуры робота оно может испытывать значительный гравитационный крутящий момент, нагрузки при ускорении и моменты, создаваемые полезной нагрузкой.
HPJM60-70-PRO-101 — возможный вариант для плечевых суставов, которым требуется больший крутящий момент, чем дистальным суставам, при сохранении сравнительно компактной интегрированной конструкции.
Вариант с передаточным отношением 101:1 может подойти для управляемого подъёма, позиционирования руки и точных манипуляций, если требуемая выходная скорость соответствует возможностям привода.
Инженерам следует оценивать наиболее неблагоприятную механическую конфигурацию плеча, а не выбирать привод только по массе руки. Полностью вытянутая рука создаёт значительно больший гравитационный момент, чем та же рука, прижатая к туловищу.
Для сложных задач проверьте непрерывный крутящий момент, допустимую продолжительность пикового момента, тепловые характеристики, требования к ускорению и жёсткость крепления привода.
2.4 Сустав поясницы: HPJM50-60-PRO-101
Поясница соединяет верхнюю часть тела с конструкцией нижней части тела и, в зависимости от конструкции робота, может обеспечивать вращение, наклоны и другие движения туловища.
HPJM50-60-PRO-101 — возможный вариант для осей поясницы, где важны компактная интеграция, управляемое движение и точное позиционирование туловища.
Передаточное отношение 101:1 может подойти для медленного вращения туловища и корректировки позы при условии, что требуемые скорость и ускорение находятся в рабочем диапазоне привода.
При выборе привода для поясницы следует учитывать не только массу верхней части тела. На требуемый крутящий момент также влияют центр тяжести, инерция туловища, движения рук и динамическая связь между верхней и нижней частями тела.
В конструкции поясницы с несколькими осями каждую ось следует оценивать отдельно, поскольку направления нагрузок и динамические требования могут различаться.
2.5 Сводная конфигурация верхней части тела
Типоразмеры HPJM30, HPJM40, HPJM50 и HPJM60 служат отправной точкой для распределения мощности приводов по верхней части тела.
Предварительная конфигурация может включать HPJM30-40-PRO-101 для запястья, HPJM40-52-PRO-101 для локтя, HPJM60-70-PRO-101 для плеча и HPJM50-60-PRO-101 для одной из осей поясницы.
Это отправные точки для инженерной оценки, а не универсальные спецификации. При окончательном выборе необходимо учитывать фактические характеристики «крутящий момент — скорость», механические интерфейсы, варианты энкодеров, тепловые ограничения и рабочие циклы каждой модели.
3. Выбор приводов для всей нижней части тела: крутящий момент и динамический отклик
Нижняя часть тела должна поддерживать вес робота, управлять равновесием и реагировать на изменение условий контакта с поверхностью. Поэтому при выборе тазобедренных, коленных и голеностопных суставов необходимо тщательно оценивать непрерывный и пиковый крутящий момент, выходную скорость, ускорение и ударные нагрузки.
Приводы нижней части тела не следует выбирать просто по принципу максимального типоразмера или минимального передаточного отношения. Необходимо учитывать весь диапазон «крутящий момент — скорость» и стратегию управления движением робота.
3.1 Коленный сустав: HPJM100-120-PRO-51
Колено — один из основных несущих суставов при ходьбе, приседании, вставании и восстановлении равновесия после возмущений.
В зависимости от геометрии робота и походки крутящий момент в колене может значительно возрастать при опоре на одну ногу, глубоком приседании, быстром ускорении или приземлении. Привод должен выдерживать как длительные нагрузки, так и кратковременные динамические пики.
HPJM100-120-PRO-51 — возможный вариант для коленных суставов, требующих высокого крутящего момента и динамического отклика.
Конфигурация с передаточным отношением 51:1 может обеспечить полезный баланс между увеличением крутящего момента и выходной скоростью по сравнению с более высоким передаточным отношением в сопоставимой приводной системе. Однако фактическую скорость и пиковый крутящий момент необходимо проверить по характеристикам конкретной модели.
Основные инженерные проверки:
Непрерывный крутящий момент в колене при стоянии и ходьбе
Пиковый крутящий момент при приседании, вставании и восстановительных движениях
Выходная скорость и ускорение при предусмотренной походке
Тепловые характеристики при повторяющихся нагрузках
Механическая жёсткость и допустимая ударная нагрузка
Рекуперативное торможение и поведение шины постоянного тока при замедлении
Что следует учитывать при выборе: передаточное отношение 101:1 не является заведомо неподходящим для любого коленного сустава. Выбор зависит от требуемых скорости и крутящего момента, характеристик двигателя и полосы пропускания системы управления. В конструкции с высокими динамическими требованиями вариант 51:1 может быть предпочтительнее, но это необходимо подтвердить анализом характеристик «крутящий момент — скорость» и профиля движения.
3.2 Тазобедренный сустав: HPJM70-80-PRO-51 или HPJM70-80-PRO-101
Тазобедренная область — одна из наиболее нагруженных механических частей гуманоидного робота. В зависимости от архитектуры она может включать оси тангажа, крена и рыскания.
Хотя эти оси находятся в одной анатомической области, условия их эксплуатации могут существенно различаться.
Тангаж и крен тазобедренного сустава
Оси тангажа и крена часто непосредственно участвуют в движении ноги, поддержании тела, боковом балансировании и восстановлении равновесия после возмущений. Для них могут требоваться значительный крутящий момент и быстрый динамический отклик.
HPJM70-80-PRO-51 — возможный вариант для этих осей, когда требуемые выходные скорость и ускорение оправдывают более низкое передаточное отношение.
Рыскание тазобедренного сустава
Ось рыскания управляет вращением вокруг вертикальной оси. В зависимости от походки робота и стратегии поворота для неё может быть важнее управляемая ориентация и позиционирование, чем максимально возможная выходная скорость.
HPJM70-80-PRO-101 — возможный вариант, если его характеристики «крутящий момент — скорость» соответствуют требованиям оси рыскания, а более высокое передаточное отношение подходит для предполагаемой стратегии управления.
Не каждому гуманоидному роботу требуется одинаковая трёхосевая конфигурация тазобедренного сустава. В некоторых архитектурах используются приводы других размеров или иные механические решения для снижения массы, упрощения управления или улучшения компоновки.
3.3 Голеностопный сустав: HPJM60-70-PRO-51
Голеностоп управляет ориентацией стопы и участвует в поддержании равновесия, контакте с поверхностью и переходе между фазами опоры и переноса ноги.
При ходьбе голеностоп должен реагировать на изменения сил реакции опоры и помогать регулировать положение центра масс робота. Требования к крутящему моменту и скорости зависят от геометрии стопы, скорости ходьбы, рельефа и стратегии управления.
HPJM60-70-PRO-51 — возможный вариант для голеностопных суставов, которым требуется сочетание высокого крутящего момента и динамического отклика.
Более низкое передаточное отношение может способствовать более быстрому выходному движению, если двигатель и приводная система обеспечивают требуемые скорость и крутящий момент.
Если робот использует датчики усилия в стопе или датчики контакта, привод голеностопа может стать частью согласованной системы управления точной постановкой стопы и контактом с поверхностью. Однако поглощение ударов и устойчивость контакта также зависят от механической податливости, полосы пропускания датчиков, задержки управления и общей конструкции ноги.
Основные факторы при выборе:
Пиковый крутящий момент голеностопа при отталкивании и восстановлении равновесия
Выходная скорость при ходьбе и перемещении стопы
Геометрия стопы и силы реакции опоры
Ударные нагрузки и допустимый уровень ударных воздействий
Согласование с контурами управления коленом и тазобедренным суставом
Тепловые ограничения при непрерывной ходьбе
3.4 Сводная конфигурация нижней части тела
Типоразмеры HPJM60, HPJM70 и HPJM100 служат предварительной основой для конфигурации голеностопных, тазобедренных и коленных суставов.
В качестве возможной отправной точки можно рассмотреть HPJM60-70-PRO-51 для голеностопа, HPJM70-80-PRO-51 или HPJM70-80-PRO-101 для соответствующих осей тазобедренного сустава и HPJM100-120-PRO-51 для коленного сустава с высокой нагрузкой.
Окончательную конфигурацию следует проверить с учётом общей массы робота, длины ног, полезной нагрузки, походки, условий контакта с поверхностью и требуемых динамических характеристик.
4. Выбор удерживающего тормоза для суставных приводов гуманоидного робота
Удерживающие тормоза помогают сохранять положение сустава при отключении приводной системы или потере электропитания. Они особенно важны для суставов, поддерживающих конструкции под действием силы тяжести или сохраняющих заданное положение в режиме ожидания.
В серии HPJM предусмотрены конфигурации с тормозом для моделей, где он указан. Суффикс -B обозначает версию с тормозом, если он включён в обозначение соответствующей модели.
Перед заказом уточните точный код модели, наличие тормоза, удерживающий крутящий момент, электрические требования и механический интерфейс.
4.1 Суставы верхней части тела: тормоз для удержания подвешенных нагрузок
Для запястья, локтя, плеча и поясницы тормоза могут потребоваться, если робот должен удерживать подвешенную нагрузку или сохранять позу без постоянного крутящего момента двигателя.
Например, плечо, поддерживающее вытянутую руку, может испытывать значительный гравитационный момент при отключении привода. Подходящий удерживающий тормоз поможет предотвратить неконтролируемое движение при заданных условиях нагрузки.
Поэтому для соответствующих осей верхней части тела стоит рассмотреть конфигурации HPJM30, HPJM40, HPJM50 и HPJM60 с тормозом.
Однако тормоз нужен не каждому суставу верхней части тела. При принятии решения следует учитывать ориентацию сустава, гравитационную нагрузку, поведение системы при отказе и потенциальную опасность неконтролируемого движения.
Для суставов, работающих преимущественно в коротких динамических циклах с постоянным питанием, конфигурация без тормоза может уменьшить массу и упростить систему, если общая конструкция безопасности остаётся достаточной.
4.2 Суставы нижней части тела: тормоза и управление гравитационной нагрузкой
Тазобедренные, коленные и голеностопные суставы могут поддерживать значительную часть массы робота. Когда робот неподвижен или теряет питание, неконтролируемое движение суставов может привести к потере позы или падению.
Для осей нижней части тела, где удержание сустава при отключённом питании является частью стратегии безопасности, могут подойти конфигурации HPJM70 и HPJM100 с тормозом.
Тем не менее один удерживающий тормоз не гарантирует, что весь робот останется в вертикальном положении после потери питания. Результат зависит от центра тяжести робота, геометрии суставов, тормозного момента, нагрузки на конструкцию и наличия дополнительной опоры или стратегии контролируемого опускания.
Для коммерческих гуманоидных роботов выбор тормозов и анализ отказов следует включать в общую оценку рисков, а не рассматривать как простое решение при выборе модели.
4.3 Четыре важных преимущества встроенного удерживающего тормоза
Удержание при отключённом питании
Правильно подобранный тормоз помогает предотвратить нежелательное движение сустава при отключении электропитания, снижая риск неожиданного перемещения подвешенной руки или груза.
Снижение энергопотребления при удержании
После включения подходящий удерживающий тормоз может сохранять положение без непрерывного создания двигателем удерживающего крутящего момента. Это позволяет уменьшить потребление энергии и тепловыделение в неподвижном состоянии.
Повышение безопасности при обслуживании и вводе в эксплуатацию
Управление тормозом может поддерживать установленные процедуры обслуживания, настройки и позиционирования суставов. Ручное растормаживание, если оно предусмотрено, должно выполняться согласно инструкциям производителя и применимым требованиям безопасности.
Согласование с сервоприводом
Последовательность отпускания и включения тормоза следует согласовать с созданием крутящего момента двигателя, сигналами разрешения сервопривода и обработкой неисправностей. Неправильная синхронизация может вызвать резкое движение, механический удар или потерю устойчивой позы.
Для вертикальных суставов или суставов, нагруженных силой тяжести, инженерам следует проверить номинальную удерживающую способность тормоза и поведение системы в целом при аварийной остановке, неисправности привода и перебоях питания.
5. Проверка конфигурации гармонических суставных приводов HPJM
Для создания комплексного решения по приводам суставов гуманоидного робота недостаточно назначить модель для каждой анатомической позиции. Инженерам необходимо проверить механические и электрические характеристики каждого привода в реальных условиях эксплуатации робота.
5.1 Рассчитайте требуемый крутящий момент сустава
Начните с расчёта гравитационного момента, создаваемого соединёнными звеньями и полезной нагрузкой. Для упрощённого статического случая гравитационный крутящий момент можно оценить по перпендикулярному расстоянию между осью сустава и центром тяжести нагрузки.
При расчёте динамического крутящего момента также следует учитывать ускорение, момент инерции вращения, трение, внешние контактные силы и движение робота.
Для шагающих роботов по возможности используйте моделирование походки или обратную динамику. Пиковый крутящий момент сустава может значительно меняться в течение цикла движения.
5.2 Проверьте диапазон «крутящий момент — скорость»
Номинального и пикового крутящего момента недостаточно, чтобы определить, способен ли привод выполнить конкретное движение.
Проверьте требуемый выходной крутящий момент при требуемой выходной скорости, включая фазы ускорения и замедления. Убедитесь, что пиковый крутящий момент допустим при необходимой продолжительности и частоте повторения нагрузки.
Конфигурация, удовлетворяющая требованиям по пиковому крутящему моменту, всё ещё может оказаться неподходящей, если её непрерывная тепловая нагрузочная способность или крутящий момент на высокой скорости недостаточны.
5.3 Оцените передаточное отношение и требования к управлению
Конфигурацию 51:1 или 101:1 следует оценивать с учётом требуемой скорости сустава, увеличения крутящего момента, приведённого момента инерции, трения и характеристик управления.
Для задач, связанных с податливым взаимодействием или управлением усилием, также следует учитывать датчики крутящего момента, обратную связь энкодера, частоту контура управления, задержку передачи данных и механическую податливость узла сустава в сборе.
Не следует считать, что качество управления усилием или способность поглощать удары определяются только передаточным отношением.
5.4 Проверьте механическую интеграцию и электрическую совместимость
Перед окончательным выбором модели проверьте:
Монтажные размеры и доступное пространство для установки
Требования к полому валу и прокладке кабелей
Требования к номинальному напряжению и току
Конфигурацию энкодера и совместимость обратной связи
Протокол связи и поддержку контроллера
Напряжение тормоза, удерживающий крутящий момент и последовательность управления
Требования к теплоотводу и условиям окружающей среды
Механическая совместимость и интеграция с контроллером особенно важны, когда в одном гуманоидном роботе используются приводы нескольких типоразмеров.
5.5 Проверьте безопасность и надёжность
Проведите моделирование и физические испытания в условиях, соответствующих предполагаемой эксплуатации, включая стояние, ходьбу, приседание, подъём груза, повороты, аварийную остановку и, если применимо, потерю питания.
Оцените непрерывные и пиковые нагрузки, повышение температуры, работу тормоза, механическую усталость и последствия отказа одного сустава.
Окончательный выбор должен основываться на проверенных характеристиках изделия и испытаниях системы в целом, а не только на типоразмере или передаточном отношении.
6. Почему стоит рассмотреть серию гармонических суставных приводов HONPINE HPJM?
Серия HPJM представляет собойинтегрированную платформу приводов суставовдля разработчиков гуманоидных роботов, которым необходимо распределить мощность приводов между несколькими суставами.
Различные типоразмеры и передаточные отношения позволяют подбирать сочетание, соответствующее требованиям к монтажному пространству, крутящему моменту и характеристикам движения. Это даёт инженерам возможность разрабатывать согласованную архитектуру суставов вместо использования одинаковой спецификации привода во всём роботе.
При оценке серии HPJM инженерам следует сравнивать характеристики конкретных моделей, включая номинальный и пиковый крутящий момент, выходную скорость, массу, габариты, конфигурацию энкодера, варианты тормоза и интерфейсы связи.
Наиболее подходящей будет конфигурация, которая удовлетворяет механическим, управляющим, тепловым требованиям и требованиям безопасности конкретного применения, сводя к минимуму избыточную массу и сложность.
7. Закажите в HONPINE решение для приводов суставов гуманоидного робота
При разработке гуманоидного робота необходимо согласовать систему манипуляции верхней части тела и систему передвижения нижней части тела. Для запястья и локтя могут быть приоритетны компактная интеграция и управляемое позиционирование, а тазобедренные, коленные и голеностопные суставы должны отвечать требованиям по крутящему моменту и динамике при ходьбе и управлении равновесием.
Сериягармонических суставных приводов HONPINE HPJMслужит отправной точкой для разработки конфигураций с учётом требований к каждому суставу.
Если вы разрабатываете гуманоидного робота, роботизированную руку, четвероногого робота или другую передовую роботизированную платформу, свяжитесь с HONPINE, чтобы обсудить требования к суставам и выбор приводов.
Наша команда поможет оценить подходящие модели HPJM, передаточные отношения, конфигурации тормозов и требования к интеграции с учётом вашего применения.
Свяжитесь с HONPINE, чтобы получитьпомощь в выборе гармонических суставных приводов для гуманоидных роботови обсудить индивидуальные решения для приводов суставов.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
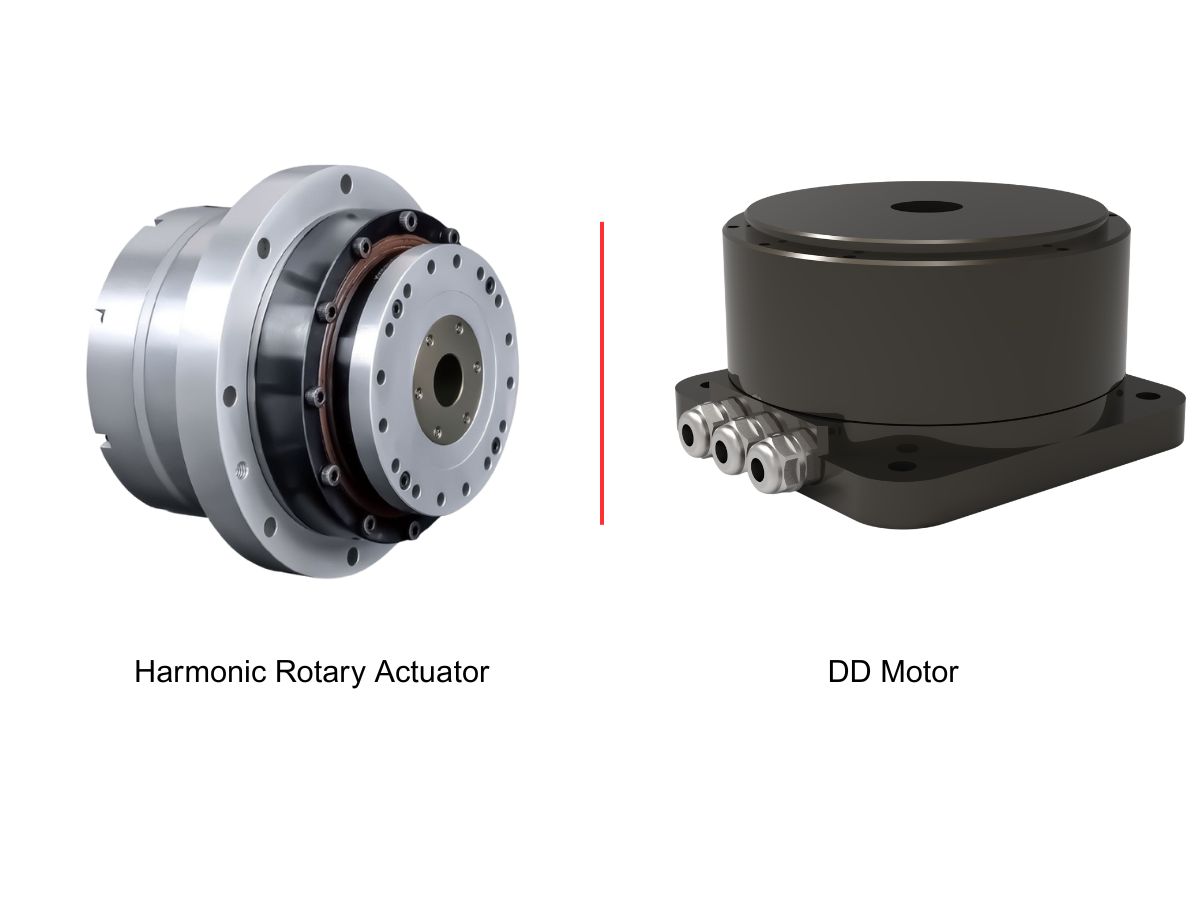
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
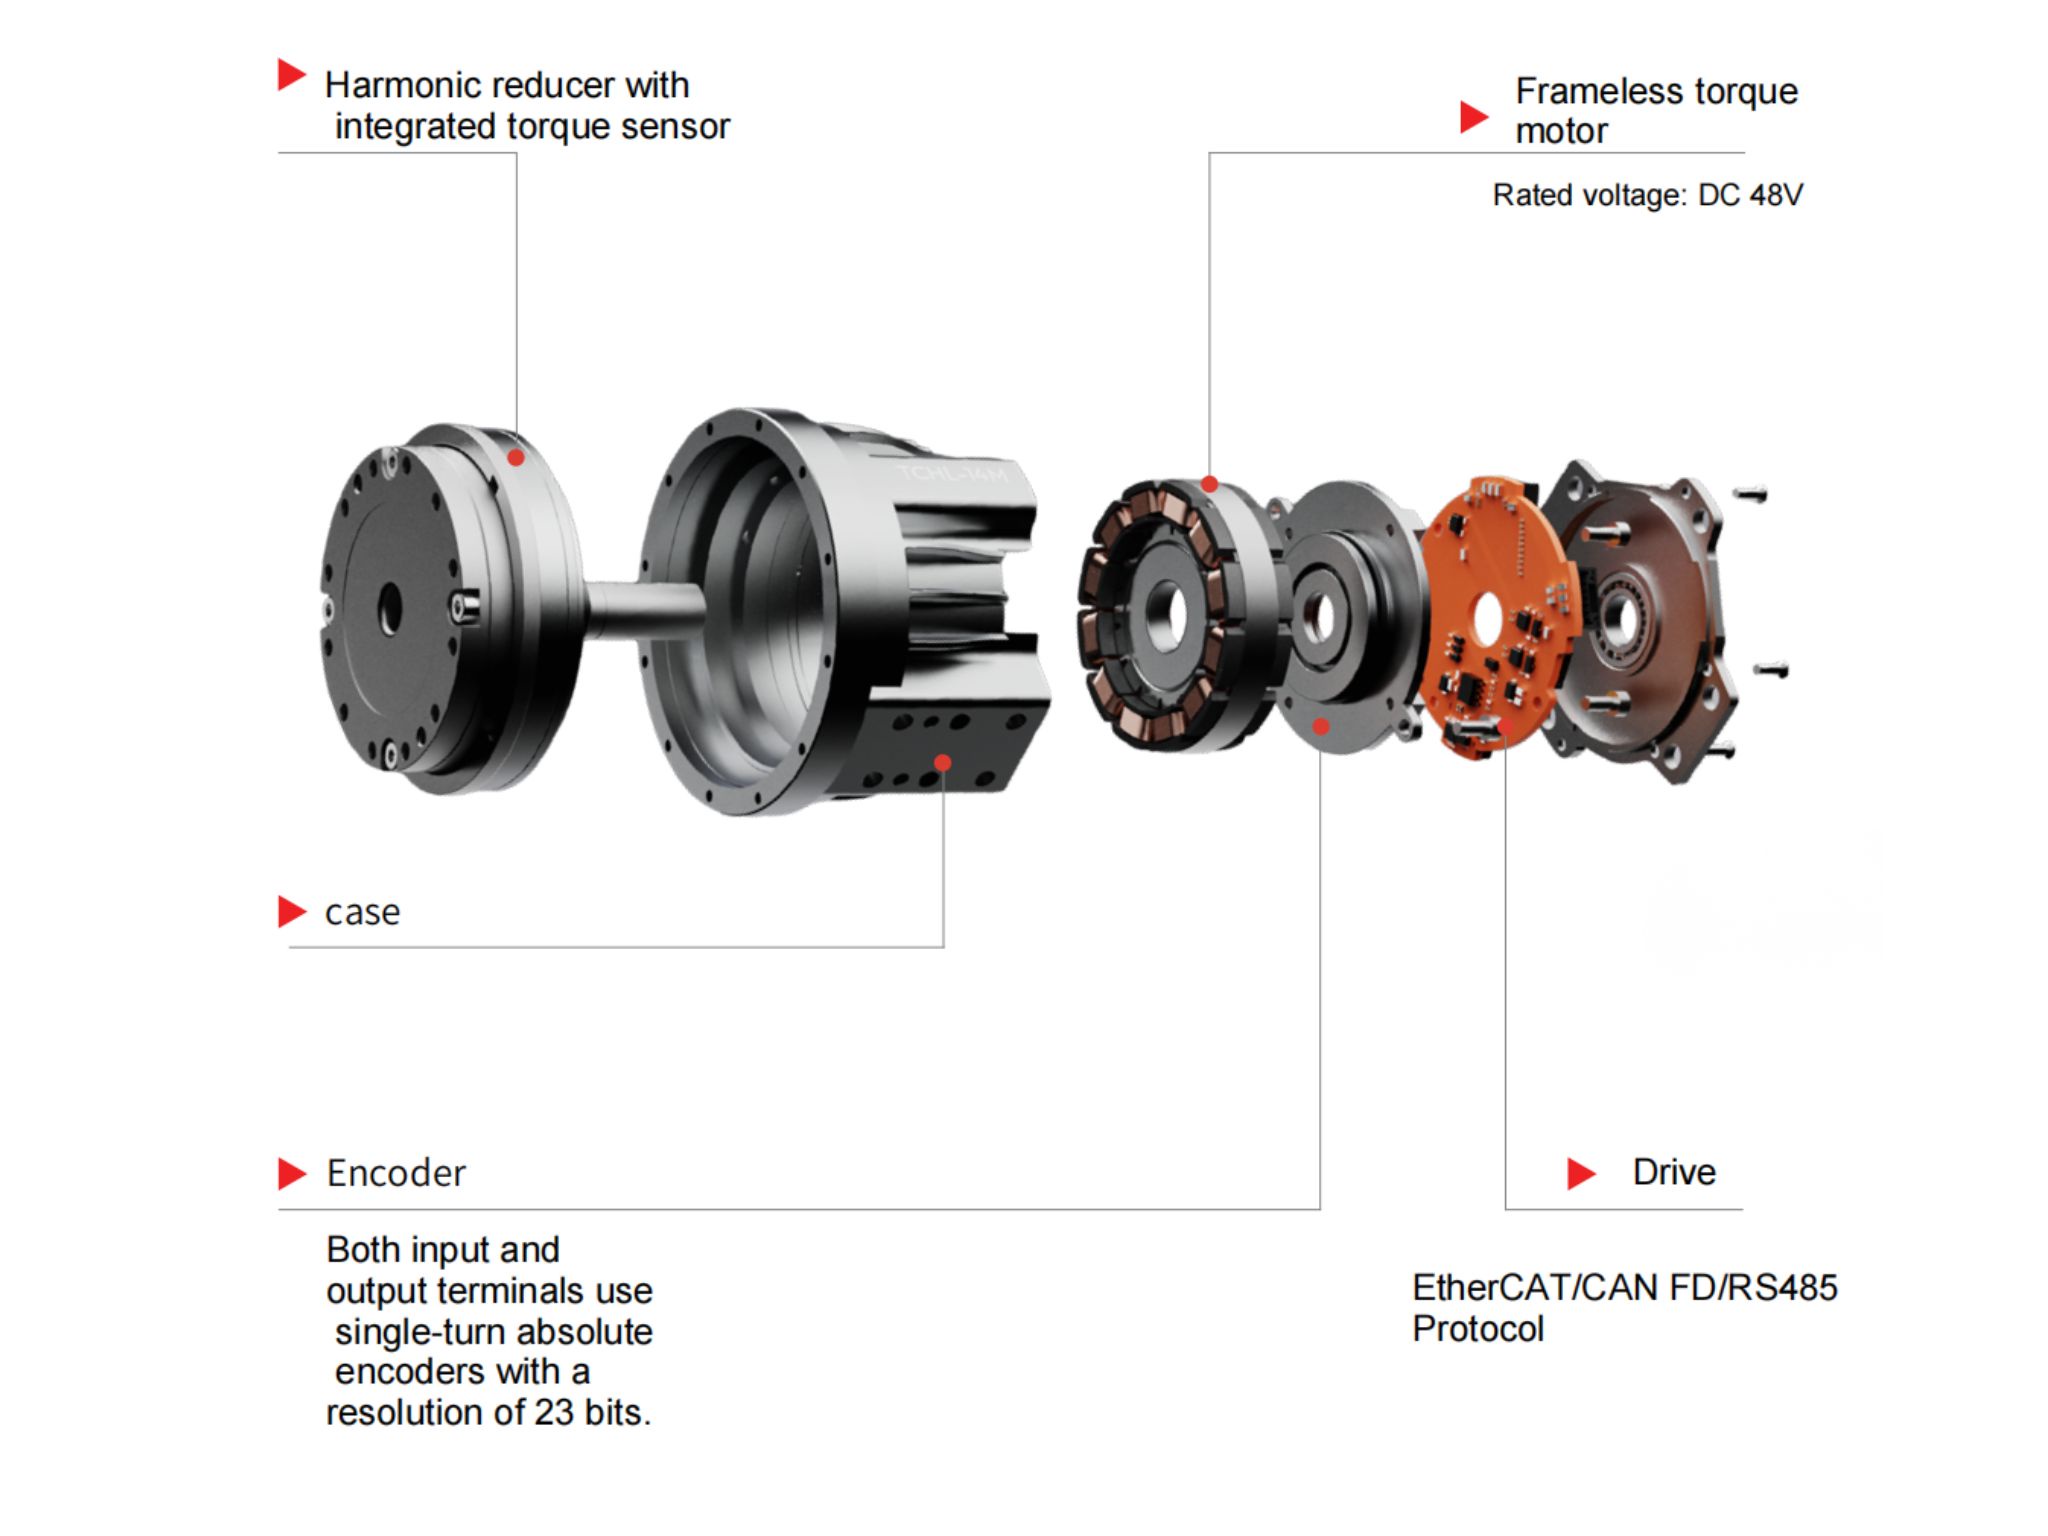
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
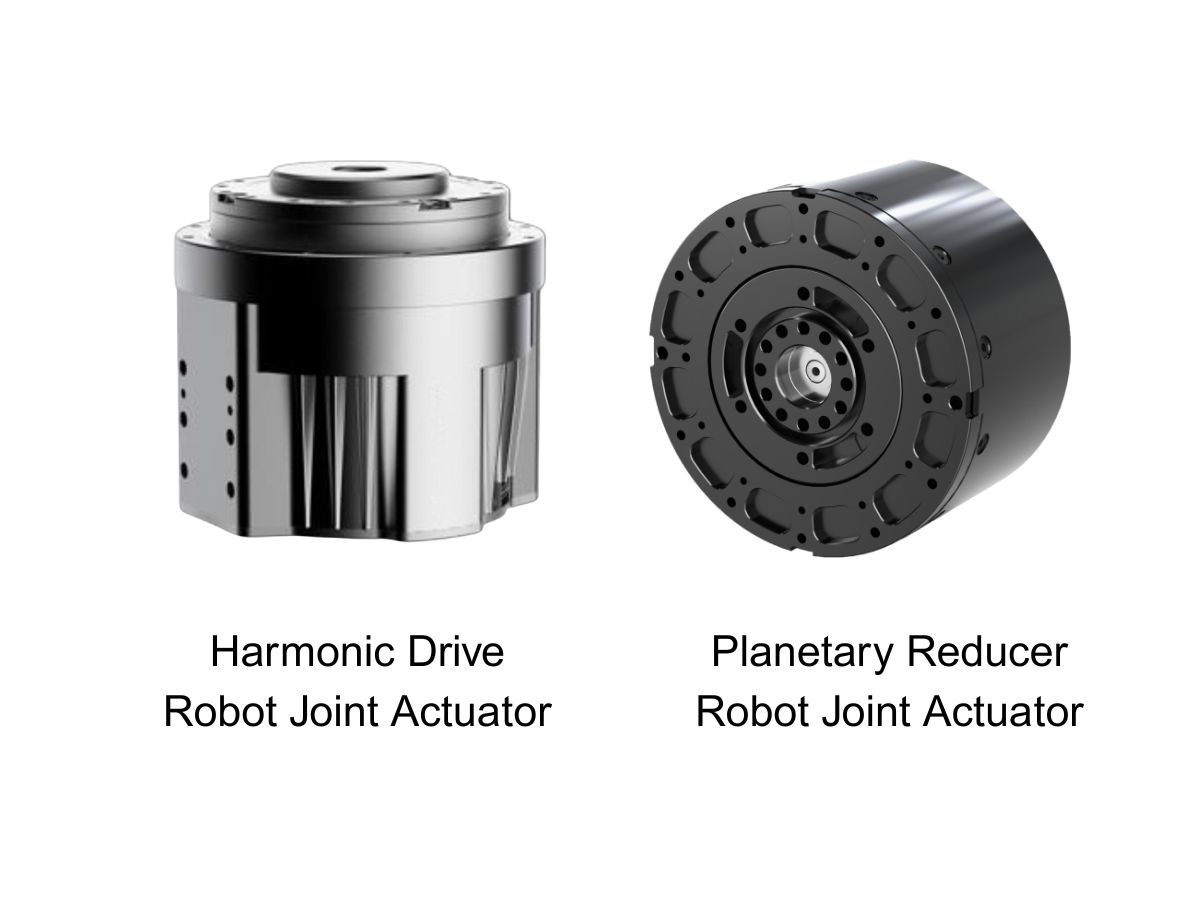
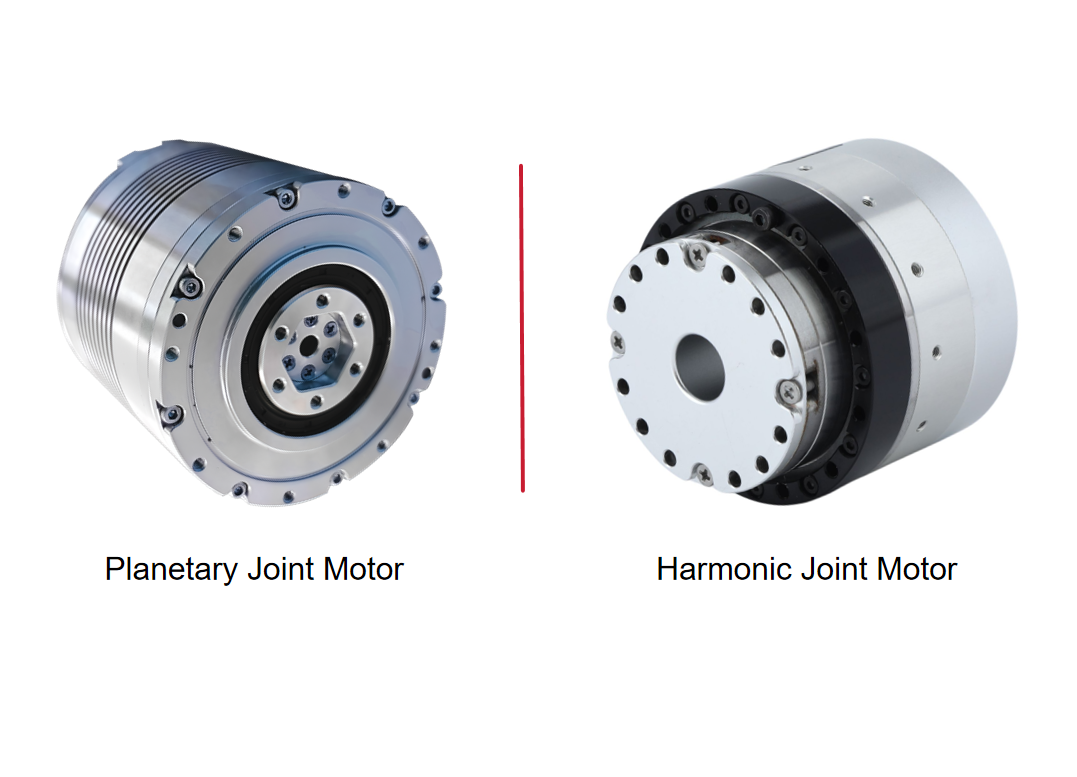
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
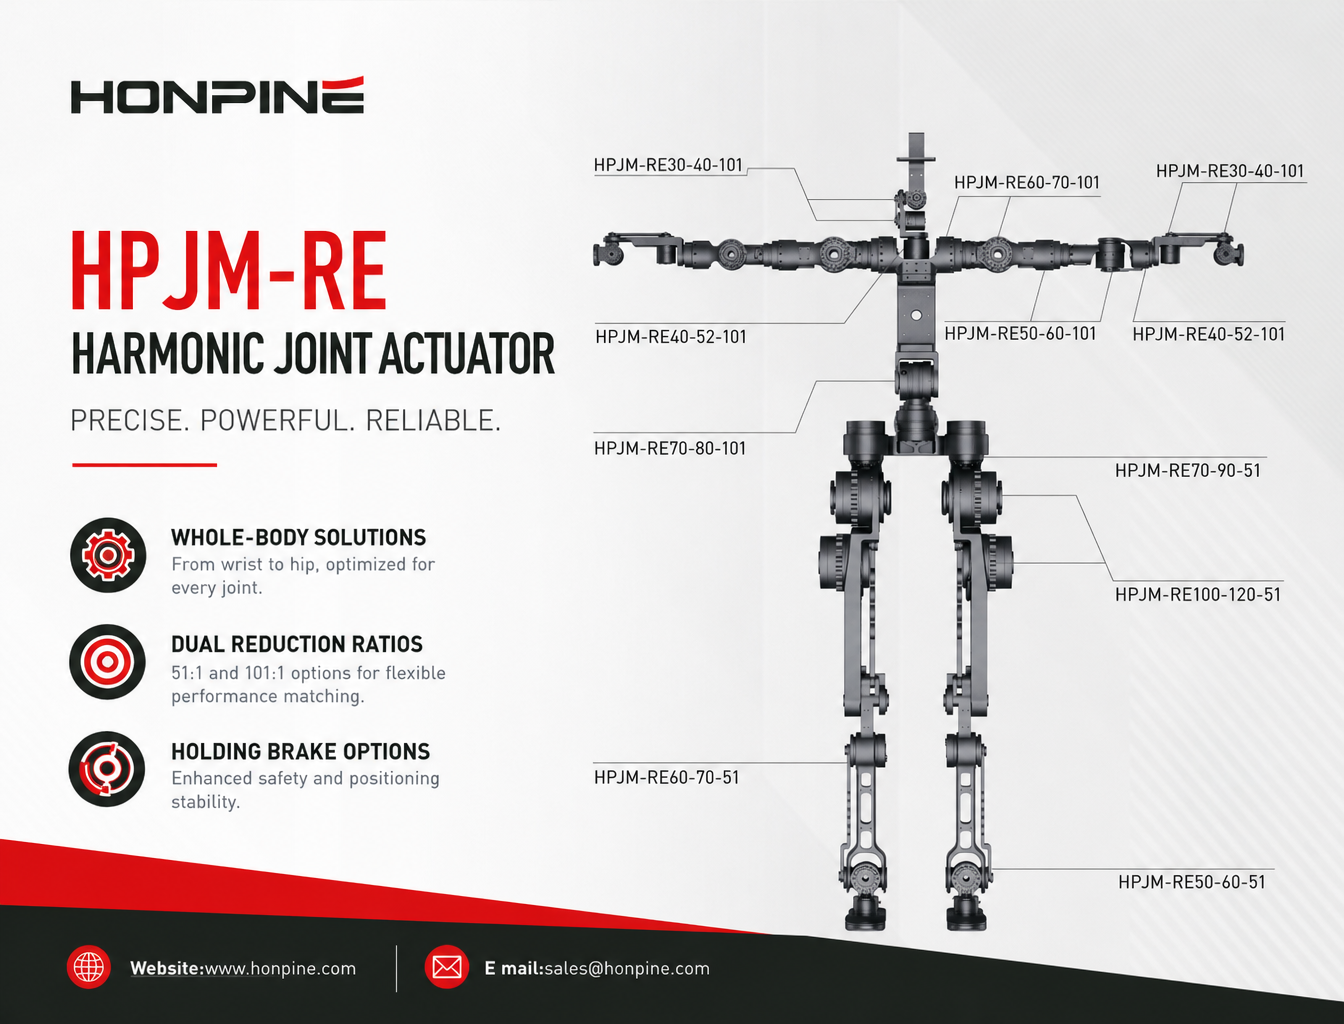
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.
 Сверхкомпактный гармонический редукторный модуль с полым валом диаметром 6 ммПо мере развития гуманоидных роботов и компактных робототехнических систем к шарнирным модулям предъявляются всё более высокие требования: они должны обеспечивать высокую плотность крутящего момента, точное управление движением и гибкую прокладку кабелей при постоянно ограниченном монтажном пространстве. Гармонический шарнирный модуль HONPINE HPJM-RE30-40-PRO решает эти задачи благодаря компактной конструкции, полому валу диаметром 6 мм, обратной связи от двух энкодеров и интегрированным двигателю и приводу FOC. В этой статье мы рассмотрим основные конструктивные особенности модуля и объясним, как полый вал, подключение по EtherCAT и гибкие варианты монтажа помогают разрабатывать гуманоидных роботов, дроны, оптические платформы и оборудование для прецизионной автоматизации.