




STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?
По мере того как безопасность роботов приобретает все большее значение в промышленной автоматизации, инженерам, работающим с гуманоидами, коллаборативными роботами и другими роботизированными системами, необходимо понимать назначение каждого компонента, связанного с безопасностью, вмодуле роботизированного шарнира. Что выбрать: модуль шарнира с функцией безопасного отключения момента (STO), удерживающим тормозом или с обоими решениями?
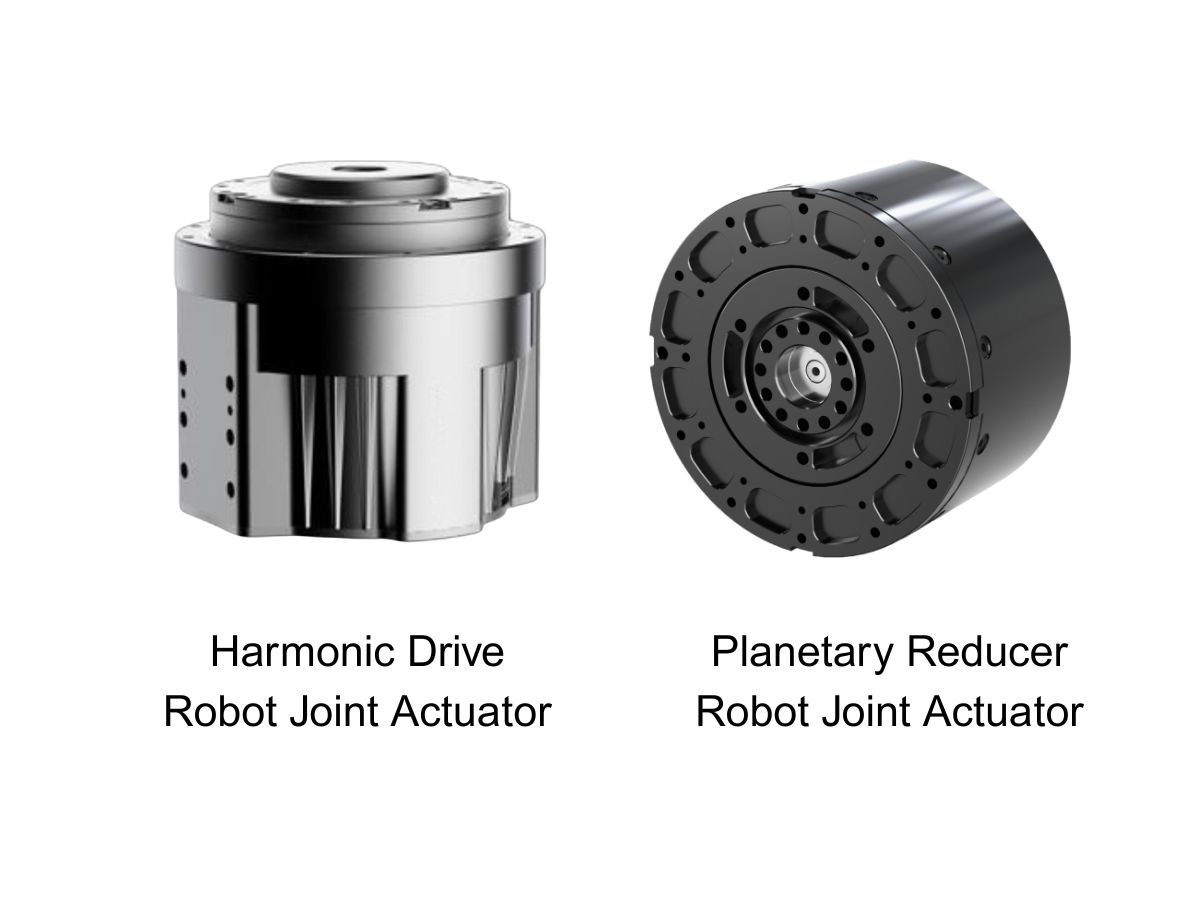
Здравствуйте! Меня зовут Теодор Ли, я технический директор HONPINE. В этой статье я расскажу о различиях между STO и удерживающими тормозами, принципах их работы и ситуациях, в которых требуется каждая из этих функций. На примерегармонического интегрированного шарнирного привода HONPINE HAGмы рассмотрим, для чего предназначена каждая из них и как они могут работать совместно в составе правильно спроектированной системы безопасности робота.
Что такое STO (безопасное отключение момента)?
STO, или безопасное отключение момента, — это функция безопасности, которая не позволяет двигателю создавать приводной момент, отключая выходную мощность привода посредством аппаратной архитектуры, связанной с безопасностью.
В серии HONPINE HAG функция STO реализована как аппаратная функция безопасности привода. При корректной активации входов STO привод не позволяет двигателю создавать момент. В отличие от обычной программной команды останова, правильно реализованная функция STO предназначена для независимой работы от стандартных команд управления движением и инструкций связи.
Это помогает снизить риск непреднамеренного возникновения момента двигателя из-за определенных сбоев управляющего программного обеспечения или нарушений связи.
Как работает STO?
При срабатывании STO привод блокирует способность силового каскада создавать момент двигателя. Двигатель больше не может активно создавать приводной момент через привод.
Однако STO не блокирует механически вал шарнира и не гарантирует немедленную остановку робота. Шарнир может продолжать двигаться под действием инерции, силы тяжести, внешней силы или другого источника механической энергии.
Например, если при активации STO манипулятор робота находится в движении, он может остановиться по инерции. Если у манипулятора есть вертикально расположенный шарнир с подвешенным грузом, после прекращения создания двигателем поддерживающего момента шарнир может начать опускаться под действием силы тяжести.
Каковы основные преимущества STO?
STO обеспечивает связанный с безопасностью способ не допустить создания двигателем момента, не полагаясь на обычную программную команду управления движением.
Типичные области применения включают реакции, связанные с безопасностью, на блокировки защитных дверей, системы аварийного останова и доступ для обслуживания при условии, что вся система безопасности спроектирована и проверена для предполагаемого применения.
STO особенно полезна для снижения риска непреднамеренного возникновения момента двигателя вследствие определенных неисправностей управления приводом.
Каковы ограничения STO?
STO не позволяет приводу создавать момент двигателя, но не обеспечивает механического удерживающего усилия.
Для шарниров роботов с подвешенными грузами, вертикальных осей и других механизмов, нагруженных силой тяжести, одной STO может быть недостаточно, чтобы предотвратить движение шарнира. Могут потребоваться дополнительные меры, например удерживающий тормоз с подходящими характеристиками или другое механическое устройство удержания нагрузки.
STO также не гарантирует автоматически определенное время или расстояние остановки. Они зависят от механической системы и общей конструкции системы безопасности.
Что такое удерживающий тормоз в модуле роботизированного шарнира?
Удерживающий тормоз — это механическое устройство, предназначенное для удержания в заданном положении вала двигателя или шарнира при включенном тормозе. Во многихинтегрированных шарнирных приводах роботовиспользуется электромагнитный тормоз с пружинным замыканием.
В типовой конструкции электрическое питание растормаживает тормоз, а при отключении питания пружинный механизм приводит его в действие. Конкретный принцип работы зависит от конструкции тормоза.
В серии HONPINE HAG удерживающий тормоз может быть настроен для сохранения положения шарнира при отключении двигателя или потере питания системы — с учетом характеристик тормоза и правильности его установки.
Как работает удерживающий тормоз?
Типичный электромагнитный удерживающий тормоз работает следующим образом:
Привод включен: На тормоз подается питание для растормаживания, что позволяет двигателю и шарниру вращаться.
Привод отключен: Подается команда на включение тормоза в соответствии с заданной последовательностью управления.
Потеря питания: Тормоз с пружинным замыканием и растормаживанием под питанием обычно срабатывает при снятии питания с его привода, помогая удерживать шарнир в заданном положении.
В серии HONPINE HAG включением и выключением тормоза можно управлять командами EtherCAT или CANopen SDO в зависимости от конфигурации.
Механическая реакция тормоза не происходит мгновенно. Согласно рабочим параметрам HAG, приведенным в этой статье, физическое время срабатывания тормоза составляет приблизительно 150 ms. Указанный минимальный интервал между отключением и повторным включением привода составляет 300 ms; после включения необходимо выдержать не менее 500 ms, прежде чем подавать команды движения.
Эти значения относятся к конкретному изделию и не являются универсальными для всех модулей роботизированных шарниров. Перед вводом системы в эксплуатацию всегда сверяйтесь с актуальным руководством HAG и параметрами настройки привода.
Каковы основные преимущества удерживающего тормоза?
Главное преимущество удерживающего тормоза — способность создавать механическое сопротивление движению шарнира, когда двигатель активно не приводит нагрузку в движение.
Типичные области применения:
Удержание вертикального шарнира робота против силы тяжести при отключенном двигателе.
Сохранение положения шарнира в режиме ожидания или при отключенном питании.
Предотвращение опускания подвешенного груза при отсутствии момента двигателя.
Сохранение положения во время обслуживания или в других режимах работы, если это предусмотрено системой безопасности.
Каковы ограничения удерживающего тормоза?
Удерживающий тормоз не заменяет STO.
Если привод продолжает создавать момент двигателя при включенном тормозе, возникающее усилие может превысить номинальную удерживающую способность тормоза. Это может привести к износу тормоза, перегреву, механическим повреждениям или утрате способности удерживать нагрузку.
Обычный удерживающий тормоз, как правило, предназначен для статического удержания, а не для многократной остановки быстро движущегося шарнира. Для динамического аварийного торможения необходимы тормоз, рассчитанный на такой режим, и проверенная конструкция системы.
Поэтому тормоз не следует считать единственным средством защиты от непреднамеренного возникновения момента двигателя.
STO и удерживающий тормоз: ключевые различия
В модуле роботизированного шарнира STO и удерживающий тормоз выполняют разные функции. Основные различия приведены ниже.
Ключевое различие простое: STO не позволяет двигателю создавать момент, а удерживающий тормоз создает механическое сопротивление движению шарнира. Ни одна из этих функций автоматически не заменяет другую.
Что произойдет, если в модуле роботизированного шарнира использовать только STO или только удерживающий тормоз?
При проектировании безопасного роботизированного шарнира важно понимать ограничения каждой функции, особенно если механизм несет вертикальную нагрузку.
Сценарий 1 — использование STO без удерживающего тормоза
Почему вертикальный шарнир робота может опуститься после активации STO?
Когда STO отключает способность двигателя создавать момент, вертикальный шарнир может лишиться момента двигателя, необходимого для противодействия силе тяжести.
Если у шарнира нет другого эффективного механизма удержания нагрузки, манипулятор или полезная нагрузка могут опуститься. Это может привести к повреждению оборудования, нарушению положения робота или травмированию находящихся рядом людей.
По этой причине шарнир робота, который должен безопасно удерживать нагруженный силой тяжести механизм, не может полагаться только на STO, если требуемую защиту не обеспечивает другая подходящая механическая мера или мера на уровне системы.
Подходящие области применения: STO может быть частью решения по безопасности, предотвращающего непреднамеренное возникновение момента двигателя при доступе для обслуживания, срабатывании защитного ограждения или других условиях, связанных с безопасностью. При этом вся система безопасности должна учитывать остаточное движение, силу тяжести и внешние воздействия.
Ограничение: STO не блокирует вал механически и не удерживает подвешенный груз.
Сценарий 2 — использование удерживающего тормоза без STO
Почему удерживающего тормоза недостаточно для предотвращения непреднамеренного возникновения момента двигателя?
Удерживающий тормоз может удерживать шарнир в заданном положении при включенном тормозе, если приложенная нагрузка не превышает его номинальную способность. Однако он не препятствует неисправному приводу пытаться создать момент двигателя.
Если из-за неисправности привода двигатель создает момент при включенном тормозе, чрезмерный момент может повредить тормоз или другие механические компоненты. Если удерживающая способность тормоза будет превышена, шарнир может неожиданно сместиться.
Следовательно, удерживающий тормоз не может самостоятельно обеспечить такую же защиту от непреднамеренного возникновения момента двигателя, как правильно реализованная функция STO.
Подходящие области применения: удерживающие тормоза полезны для сохранения положения вертикальных шарниров, удержания подвешенного груза и фиксации механизма при отключенном двигателе.
Ограничение: обычный удерживающий тормоз не следует считать основным средством предотвращения непреднамеренного возникновения момента двигателя или использовать как динамический аварийный останов, если он специально не спроектирован и не рассчитан для этой цели.
Как должны работать совместно STO и удерживающий тормоз?
Для роботизированных шарниров, несущих нагрузку под действием силы тяжести, сочетание STO с удерживающим тормозом, рассчитанным на соответствующие условия, может обеспечить взаимодополняющую защиту. Однако простая установка обоих компонентов сама по себе не делает весь робот безопасным. Последовательность их управления необходимо проектировать с учетом реальной механической системы и требуемых функций безопасности.
Рекомендуемые принципы управления безопасностью
Типовая конструкция системы безопасности должна предусматривать следующие этапы:
Обнаружение события, связанного с безопасностью. Входной сигнал, связанный с безопасностью, например цепь аварийного останова или блокировка защитного ограждения, запускает требуемую реакцию.
Управление движением шарнира при необходимости. Если оценка рисков требует управляемого замедления, система должна использовать подходящую проверенную функцию останова, а не немедленно отключать момент двигателя без учета последующего движения.
Включение удерживающего тормоза в подходящий момент. Тормоз необходимо включать в соответствии с требованиями производителя и проверенной последовательностью обеспечения безопасности. Конструкция должна предотвращать опускание шарнира с нагрузкой под действием силы тяжести в период задержки срабатывания тормоза.
Применение STO в соответствии с требованиями конструкции системы безопасности. После выполнения необходимых условий останова и удержания нагрузки STO может предотвращать дальнейшее создание момента двигателя. Если в аварийной ситуации требуется немедленно отключить момент, конструкция системы безопасности должна учитывать возникающее движение по инерции или под действием силы тяжести.
Проверка всей системы. Время срабатывания тормоза, грузоподъемность, тормозной путь, реакцию на неисправности и условия повторного запуска необходимо проверить для конкретного робота и среды его эксплуатации.
Важно: единой последовательности, подходящей для каждого робота, не существует. В частности, активация STO с последующим ожиданием остановки шарнира перед включением тормоза может быть небезопасной для оси с нагрузкой под действием силы тяжести, если в этот промежуток шарнир начнет опускаться. Правильная последовательность зависит от оценки рисков, доступных функций безопасности, характеристик тормоза и применимых стандартов.
В каких роботизированных системах полезны и STO, и удерживающий тормоз?
Совместное применение STO и удерживающего тормоза стоит рассмотреть в случаях, когда роботу необходимо предотвращать непреднамеренное возникновение момента двигателя и одновременно механически удерживать нагруженный шарнир.
Гуманоидные роботы
Гуманоидные роботы имеют несколько шарниров, которые могут поддерживать вес тела или нести нагрузки в разных положениях. Удерживающий тормоз помогает удерживать шарнир, когда момент двигателя недоступен, а STO предотвращает непреднамеренное возникновение момента двигателя при активации соответствующей функции безопасности.
Требуемая конфигурация зависит от назначения шарнира, положения робота и последствий потери момента двигателя.
Коллаборативные роботы
Коллаборативные роботы могут работать в непосредственной близости от людей и часто переходят между режимами движения, ожидания и обслуживания. STO и удерживающие тормоза могут устранять разные виды опасности, однако в состав робота также должны входить соответствующие защитные устройства, система управления безопасностью и меры по снижению рисков.
Ни одна из этих функций сама по себе не подтверждает безопасность робота для совместной работы с людьми.
Промышленные роботизированные манипуляторы
Промышленные роботизированные манипуляторы часто имеют вертикальные оси и шарниры, несущие значительную полезную нагрузку. При проектировании таких механизмов необходимо учитывать силу тяжести, характер остановки, удерживающую способность тормоза и последствия отказов привода.
Правильно спроектированное сочетание STO и механического удержания нагрузки помогает учитывать эти различные опасности.
Медицинские, образовательные и исследовательские роботы
Медицинским роботам, лабораторным и исследовательским платформам могут требоваться управляемое движение, предсказуемое поведение при остановке и надежное удержание положения. Подходящая архитектура безопасности зависит от конкретных рисков применения, в том числе от того, несет ли шарнир подвешенный груз и работает ли робот рядом с людьми.
STO и удерживающие тормоза следует выбирать как часть проектирования всей системы, а не рассматривать как взаимозаменяемые варианты.
Гармонический интегрированный шарнирный привод HONPINE HAG: варианты STO и удерживающего тормоза
Гармонический интегрированный шарнирный привод HONPINE HAGможет быть сконфигурирован с STO и удерживающим тормозом для выполнения различных требований к управлению движением и проектированию систем безопасности.
Объединяя гармоническую передачу и функции двигателя и привода в компактном модуле шарнира, серия HAG представляет собой практичную платформу для роботизированных шарниров. STO и удерживающий тормоз выполняют в системе разные задачи: STO предотвращает создание момента двигателя, а тормоз помогает механически сохранять положение.
При выборе конфигурации HAG инженерам следует оценить следующие факторы:
Ориентация шарнира и нагрузка: определите, поддерживает ли шарнир вертикальную ось, подвешенную полезную нагрузку или другой механизм, нагруженный силой тяжести.
Удерживающая способность тормоза: убедитесь, что номинальный удерживающий момент тормоза достаточен для максимальной нагрузки и наиболее неблагоприятных механических условий.
Конфигурация привода и связи: проверьте реализацию STO, способ управления тормозом и поддерживаемые функции EtherCAT или CANopen для выбранной модели.
Останов и повторный запуск: проверьте требуемое время срабатывания тормоза, последовательность включения привода и допустимые команды движения.
Требования к безопасности на уровне системы: оцените весь робот, включая контроллер безопасности, архитектуру питания, механическую конструкцию и возможные условия отказа.
Правильная конфигурация зависит от фактических условий работы робота и требований безопасности. STO и удерживающий тормоз — взаимодополняющие функции, а не взаимозаменяемые возможности.
Заключение: STO предотвращает возникновение момента двигателя, а удерживающий тормоз сохраняет механическое положение
Вмодулях роботизированных шарнировSTO и удерживающие тормоза решают разные задачи.
При активации функции безопасности STO не позволяет приводу создавать момент двигателя. Удерживающий тормоз создает механическое сопротивление движению шарнира и помогает удерживать механизм, нагруженный силой тяжести, когда двигатель отключен.
В системах с вертикальными шарнирами или подвешенными грузами использование только одной из этих функций может оставить важные опасности без внимания. Их совместное применение может обеспечить более комплексное решение, если функции правильно выбраны, согласованы по времени и проверены в рамках общей конструкции системы безопасности робота.
HONPINE предлагает гармонические интегрированные шарнирные приводы для гуманоидных роботов, коллаборативных роботов, промышленной автоматизации и других областей высокоточного управления движением.
Свяжитесь с HONPINE, чтобы узнать больше огармоническом интегрированном шарнирном приводе HAGи обсудить конфигурацию STO и удерживающего тормоза, подходящую для вашего роботизированного шарнира.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
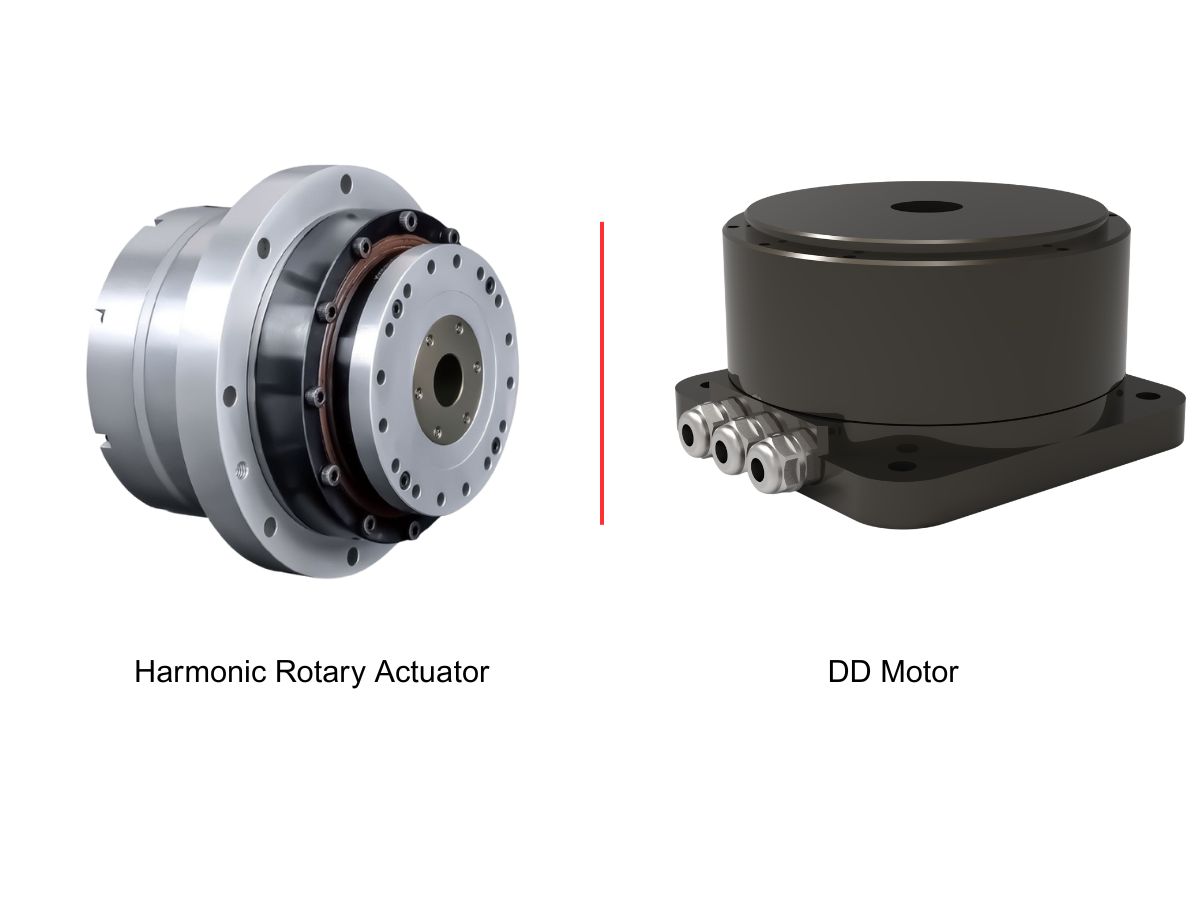
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
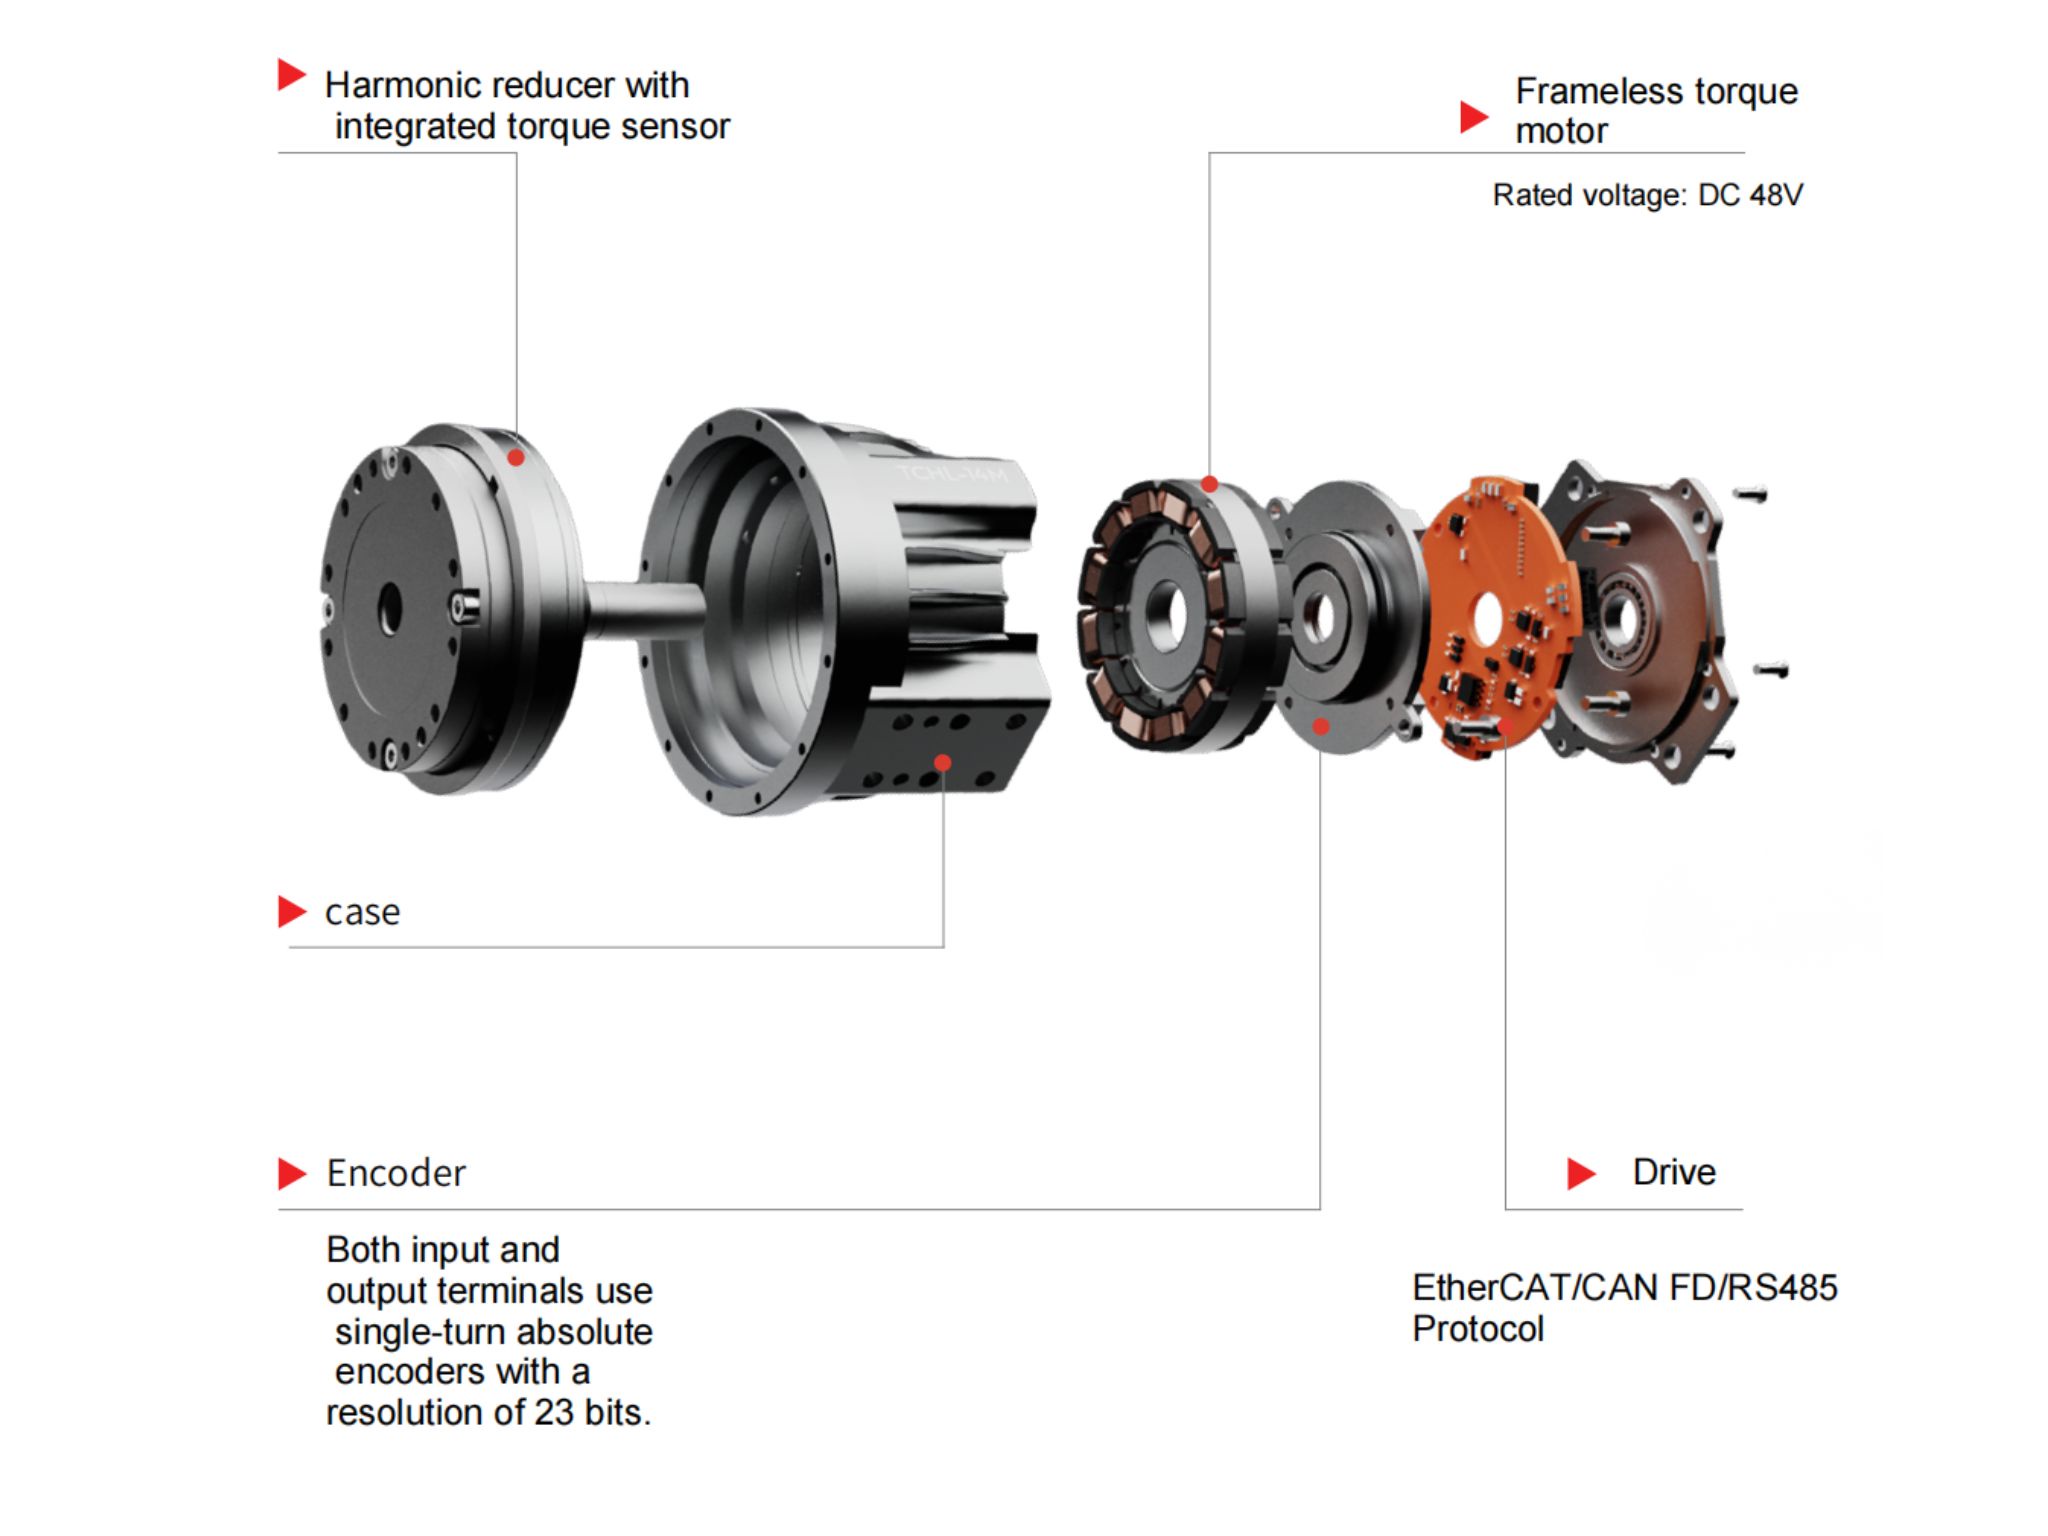
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
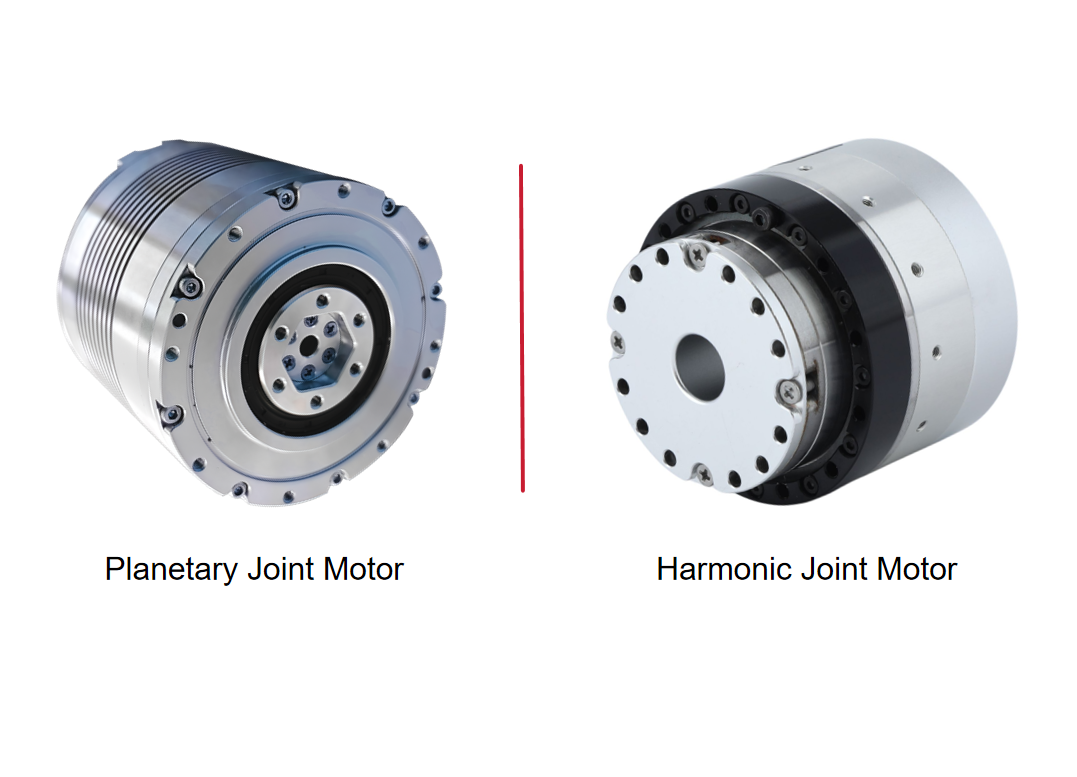
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
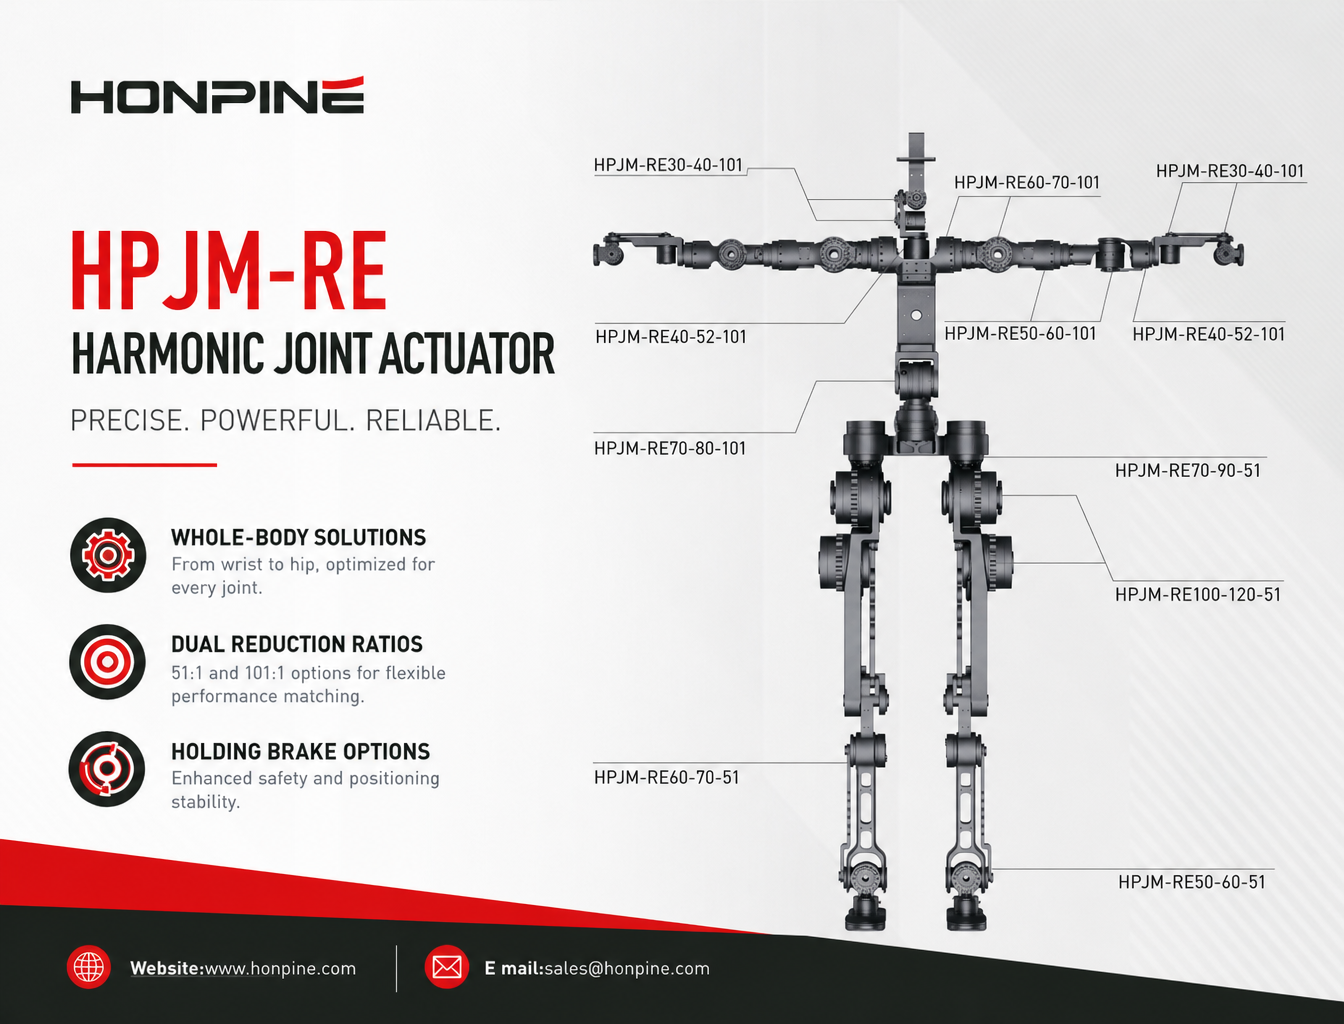
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
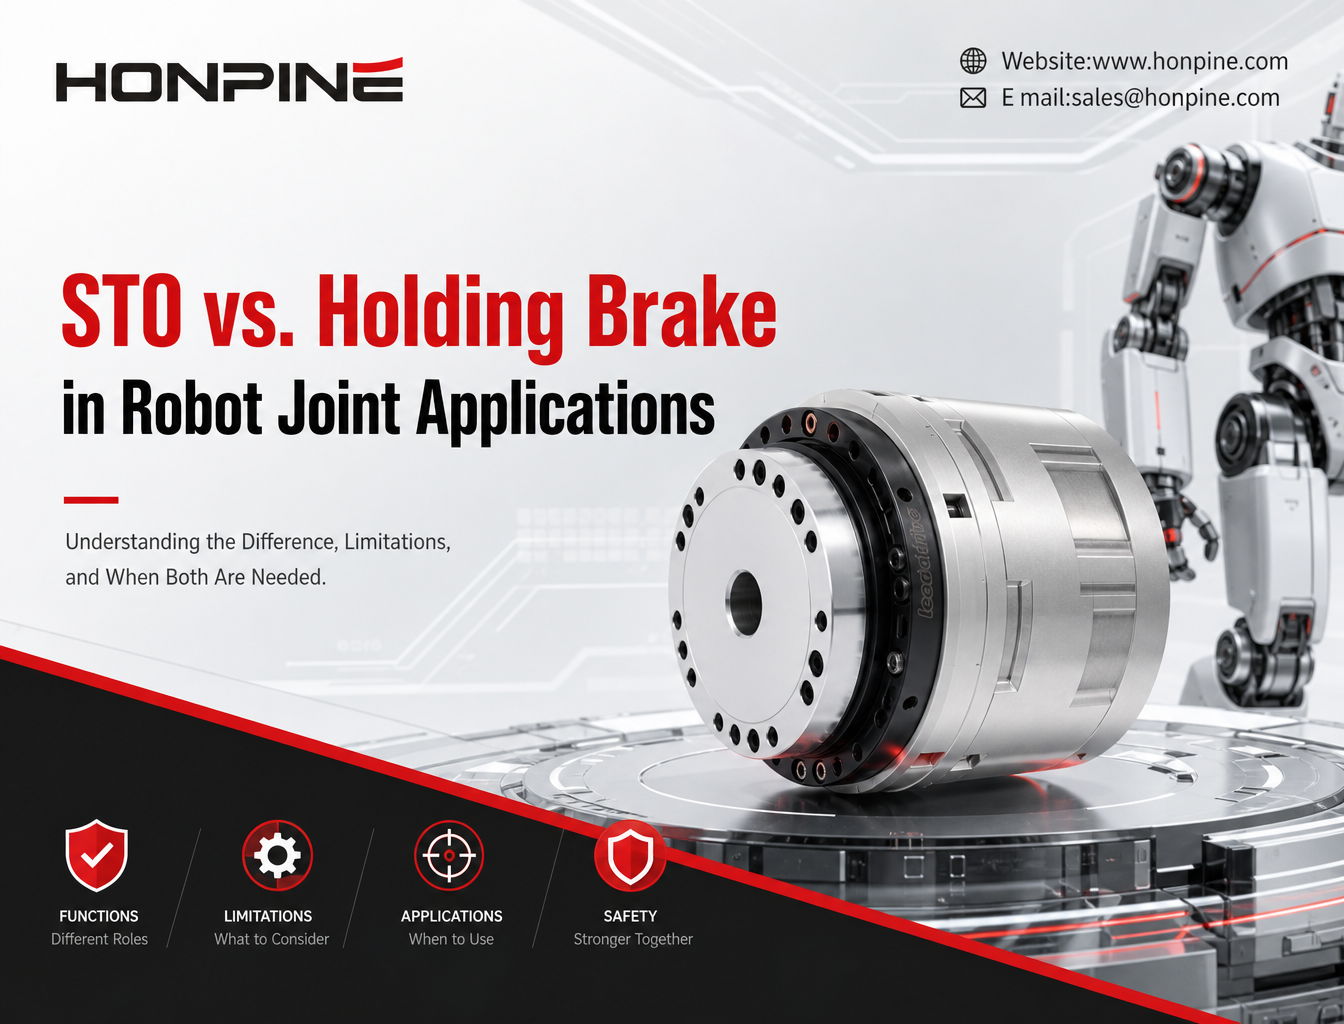
 STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?STO (Safe Torque Off) и удерживающие тормоза выполняют разные функции в обеспечении безопасности роботизированных суставов. STO не позволяет двигателю создавать движущий крутящий момент, тогда как удерживающий тормоз механически препятствует движению сустава и помогает удерживать нагрузку при отключённом двигателе. Понимание этой разницы крайне важно при выборе модуля роботизированного сустава для гуманоидных роботов, коботов и промышленной автоматизации. В этой статье Теодор Ли, технический директор HONPINE, объясняет, как работают эти функции, каковы их ограничения и в каких случаях следует использовать обе функции в гармоническом интегрированном суставном приводе, например в серии HONPINE HAG.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?STO (Safe Torque Off) и удерживающие тормоза выполняют разные функции в обеспечении безопасности роботизированных суставов. STO не позволяет двигателю создавать движущий крутящий момент, тогда как удерживающий тормоз механически препятствует движению сустава и помогает удерживать нагрузку при отключённом двигателе. Понимание этой разницы крайне важно при выборе модуля роботизированного сустава для гуманоидных роботов, коботов и промышленной автоматизации. В этой статье Теодор Ли, технический директор HONPINE, объясняет, как работают эти функции, каковы их ограничения и в каких случаях следует использовать обе функции в гармоническом интегрированном суставном приводе, например в серии HONPINE HAG.
 Поворотное приводное колесо AGV-робота: подробное руководство по компонентам, применению и выборуПоворотное приводное колесо AGV объединяет тяговый привод и активное рулевое управление, обеспечивая гибкое перемещение промышленных мобильных роботов. В этом руководстве рассматриваются его основные компоненты, принцип работы, промышленное применение и ключевые критерии выбора, включая грузоподъёмность, тяговый момент, момент поворота, диаметр колеса, скорость и интерфейсы управления. Узнайте, как выбрать подходящий поворотный приводной модуль для AGV, AMR, автономных вилочных погрузчиков и тяжёлых систем обработки материалов.
 Как гармонический шарнирный привод с датчиком крутящего момента улучшает силовое управление роботом?Узнайте, как гармонический шарнирный привод HONPINE TCHL использует встроенный датчик выходного крутящего момента для обеспечения обратной связи по усилию, обнаружения столкновений, сборки с податливостью, робототехники для реабилитации и телеуправления.