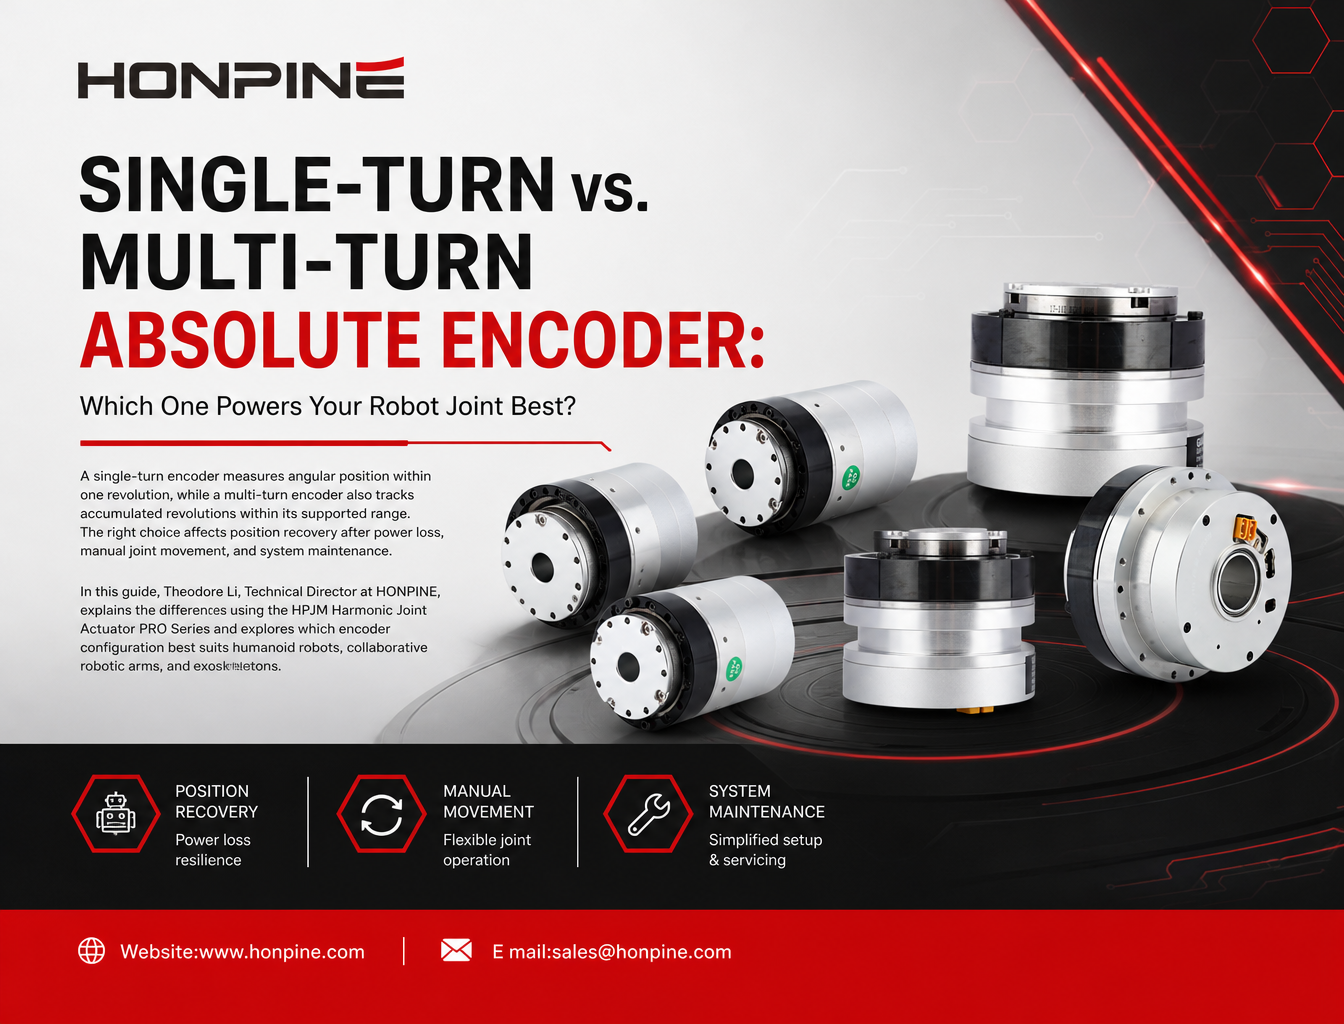





Однооборотные и многооборотные абсолютные энкодеры для модулей роботизированных суставов: как выбрать?
При разработке гуманоидных роботов, коллаборативных роботизированных манипуляторов и экзоскелетов инженеры знают, что точная обратная связь по положению суставов имеет решающее значение. Абсолютные энкодеры широко используются вмодулях роботизированных суставов, поскольку они предоставляют данные о положении сразу после включения питания, без необходимости выполнять стандартную процедуру поиска исходного положения, при условии правильной настройки энкодера и системы управления.
Однако какой вариант выбрать: однооборотный или многооборотный абсолютный энкодер?
Здравствуйте, меня зовут Теодор Ли, я технический директор HONPINE. В этой статье на примере серии HONPINEHPJM Harmonic Joint ActuatorPRO я объясню основные различия между этими двумя конфигурациями энкодеров, расскажу, как они работают в реальных условиях, и как выбрать подходящий вариант для роботизированного сустава.
Неправильно выбранная конфигурация энкодера может привести к неоднозначному определению положения после отключения питания, неправильной позе робота, неустойчивому положению стоя, повторному выполнению процедуры поиска исходного положения и неожиданным ошибкам определения положения сустава после его перемещения вручную.
Главное — понимать принципиальное различие: однооборотный абсолютный энкодер измеряет угловое положение в пределах одного оборота, а многооборотный абсолютный энкодер также отслеживает число оборотов. Однако сохранение данных о числе оборотов после отключения питания зависит от конкретной технологии памяти энкодера и схемы резервного питания.
В чём разница между однооборотными и многооборотными абсолютными энкодерами?
Однооборотный абсолютный энкодер определяет угловое положение в пределах одного полного оборота, обычно от 0° до 360°. Он самостоятельно не определяет, сколько полных оборотов совершил вал.
Многооборотный абсолютный энкодер определяет как угловое положение в пределах одного оборота, так и накопленное число оборотов, позволяя системе определять абсолютное положение в пределах поддерживаемого диапазона измерения при нескольких оборотах.
Однооборотный абсолютный энкодер: положение в пределах 360°
Однооборотный абсолютный энкодер сообщает угловое положение вала в пределах одного оборота. Например, одно и то же значение угла может быть получено после разного числа полных оборотов вала.
Если механический диапазон движения роботизированного сустава ограничен, а система управления может надёжно определять положение сустава в этом диапазоне, может быть достаточно однооборотного энкодера.
Для многих суставов гуманоидных роботов, например коленных, тазобедренных, плечевых и суставов, отвечающих за наклон туловища, механические ограничители хода делают однооборотную обратную связь практичным решением.
Многооборотный абсолютный энкодер: угловое положение и число оборотов
Многооборотный абсолютный энкодер отслеживает угловое положение в пределах одного оборота, а также число оборотов в пределах поддерживаемого диапазона.
Эти дополнительные данные особенно полезны для суставов, способных совершать несколько оборотов или перемещаться вручную при выключенном приводе.
Однако не все многооборотные энкодеры сохраняют данные о числе оборотов одинаковым способом. В одних используются энергонезависимая память или технологии сбора энергии, в других электронный подсчёт оборотов поддерживается резервной батареей.
В энкодерах с батарейным резервированием сохранение числа оборотов зависит от того, остаётся ли резервное питание в пределах заданных рабочих условий. Если резервное питание теряется, сохранённое число оборотов может стать недоступным — в зависимости от конструкции энкодера.
Серия HONPINE HPJM PRO: две конфигурации абсолютных энкодеров
Серия HONPINEHPJM Harmonic Joint ActuatorPRO предлагает различные конфигурации энкодеров для удовлетворения требований роботизированных систем к обратной связи по положению. Стоит сравнить два варианта: исполнение с двумя однооборотными энкодерами и исполнение с многооборотным энкодером с батарейным резервированием.
Ключевое различие заключается не просто в количестве энкодеров. Важно, способна ли конфигурация сохранять накопленное число оборотов сустава при отключении основного питания.
Модуль сустава HPJM с однооборотным абсолютным энкодером — исполнение с двумя энкодерами
Конфигурация аппаратной части: обратная связь от двух энкодеров с измерением однооборотного абсолютного положения и без интерфейса для резервной батареи энкодера согласно указанной конфигурации.
Принцип работы?
Однооборотный энкодер определяет угловое положение в пределах одного оборота. После отключения питания он не сохраняет накопленное число оборотов.
После перезапуска робот может получить от энкодера текущее значение угла в пределах одного оборота. Если сустав остаётся в известном диапазоне механического перемещения, а контроллер может однозначно определить его положение по этим данным, система может восстановить рабочее положение без стандартной процедуры поиска исходного положения.
Однако если сустав вручную повернуть на полный оборот или переместить в положение, при котором показания однооборотного энкодера неоднозначны, контроллер может утратить возможность определить фактическое механическое положение только по данным однооборотного измерения.
Практические инженерные преимущества
1. Подходит для суставов с ограниченным угловым перемещением
Для суставов, работающих в заданном механическом диапазоне, например ±180° или ±120°, однооборотная обратная связь может предоставлять достаточно данных о положении при условии, что механические ограничители и логика управления исключают неоднозначность определения положения.
2. Упрощённые требования к резервному питанию
Конфигурация без интерфейса для батареи энкодера не требует резервной батареи для подсчёта нескольких оборотов. Это исключает связанные с батарейным резервированием вопросы износа батареи и её обслуживания.
3. Практичное решение для роботизированных суставов, рассчитанных на серийное производство
Если механический диапазон сустава ограничен, а его положение можно надёжно восстановить по однооборотной обратной связи, такая конфигурация упрощает архитектуру системы и снижает требования к обслуживанию.
Ограничения однооборотных абсолютных энкодеров
Главное ограничение — отсутствие независимо сохраняемого счётчика числа оборотов.
Если при выключенном питании сустав переместить вручную и в результате одно и то же показание однооборотного энкодера будет соответствовать нескольким возможным механическим положениям, контроллер может не определить фактическое положение сустава.
Например, показание 30° может соответствовать углу 30°, 390° или другому эквивалентному углу — в зависимости от допустимого диапазона движения сустава и принятого способа отсчёта.
Это не означает, что каждый цикл отключения и включения питания приводит к ошибкам определения положения. Риск возникает, когда механическое положение может измениться таким образом, что его нельзя однозначно определить по имеющимся данным однооборотной обратной связи и другим исходным данным.
Рекомендуемые области применения
Однооборотную конфигурацию HPJM стоит рассмотреть для:
коленных суставов гуманоидных роботов
тазобедренных суставов с заданными механическими ограничениями хода
плечевых суставов с ограниченным вращением
суставов, отвечающих за наклон туловища
суставов коллаборативных роботов с ограниченным угловым перемещением
суставов экзоскелетов, работающих в заранее заданном диапазоне движения
Для таких применений однооборотная обратная связь может быть практичным решением, если механическая конструкция, стратегия управления и рабочие процедуры обеспечивают надёжное восстановление положения.
Модуль сустава HPJM с многооборотным абсолютным энкодером — исполнение с батарейным резервированием
Конфигурация аппаратной части: обратная связь по многооборотному абсолютному положению с выделенным интерфейсом для резервной батареи энкодера согласно указанной конфигурации.
Принцип работы?
В многооборотной конфигурации с батарейным резервированием резервное питание используется для поддержания электронного подсчёта оборотов при отключении основного питания.
При правильной настройке и работе в заданных для энкодера условиях резервного питания он может сохранять накопленное число оборотов и после перезапуска сообщать как текущее значение угла в пределах одного оборота, так и многооборотное положение.
Это позволяет сократить необходимость поиска исходного положения или ручного восстановления положения после циклов отключения и включения питания, а также упростить процессы разработки.
Возможность перемещать сустав при выключенном питании без потери абсолютного положения зависит от фактической способности энкодера сохранять многооборотные данные, состояния резервной батареи и допустимого диапазона измерения.
Практические инженерные преимущества
1. Упрощённое восстановление положения после отключения питания
Если многооборотные данные сохраняются корректно, после перезапуска контроллер может восстановить абсолютное положение сустава, не полагаясь только на значение угла в пределах одного оборота.
2. Удобство разработки прототипов
При разработке роботов инженеры часто корректируют положение суставов, вручную направляют механизмы и многократно повторяют испытания движений. Сохранение многооборотного положения может упростить эти процессы, если суставы перемещаются на несколько оборотов при отключённом основном питании.
3. Лучше подходит для суставов с несколькими оборотами
Для суставов, которым требуется совершать более одного полного оборота, многооборотная обратная связь предоставляет данные о положении, которые однооборотный энкодер самостоятельно обеспечить не может.
Это особенно актуально для суставов запястья и других вращательных механизмов, рассчитанных на непрерывное вращение или несколько оборотов.
Ограничения многооборотных энкодеров с батарейным резервированием
Основной фактор, который необходимо учитывать, — обслуживание резервной батареи.
Если батарея изношена, разряжена или не обеспечивает достаточное питание в заданных условиях окружающей среды, энкодер может потерять накопленное число оборотов. Конкретное поведение зависит от конструкции энкодера и логики обработки неисправностей.
Не следует автоматически считать, что потеря многооборотных данных вызовет безопасный или беспроблемный переход к однооборотному режиму. Контроллер должен обнаруживать и обрабатывать ошибки состояния энкодера или достоверности положения в соответствии с документацией производителя.
Поэтому инженерам следует проверить срок службы батареи, интервалы её замены, диагностику низкого заряда, ограничения по рабочей температуре и процедуру восстановления в случае недействительности многооборотных данных.
Рекомендуемые области применения
Многооборотную конфигурацию HPJM с батарейным резервированием стоит рассмотреть для:
роботизированных суставов, вращающихся на несколько оборотов
суставов запястья, рассчитанных на непрерывное или неограниченное вращение в пределах механических ограничений
прототипов роботов, которые часто перемещают вручную в ходе разработки
систем обучения и демонстрации, требующих частого ручного позиционирования
применений, где сохранение положения сустава после его перемещения при выключенном питании является важным эксплуатационным требованием
Для любого сустава, способного вращаться непрерывно, убедитесь, что поддерживаемый энкодером диапазон подсчёта оборотов и вся механическая конструкция соответствуют требованиям применения.
Как выбрать подходящий абсолютный энкодер для роботизированного сустава?
Выбор между однооборотным и многооборотным абсолютным энкодером должен основываться на механическом диапазоне перемещения сустава, ожидаемом перемещении при выключенном питании, требованиях к восстановлению положения и стратегии обслуживания.
Выберите однооборотный абсолютный энкодер, если...
Сустав имеет чётко заданный механический диапазон перемещения.
Система управления может определить фактическое положение сустава по доступным данным однооборотной обратной связи.
Не предполагается, что при выключенном питании сустав переместится в положение, затрудняющее однозначное определение его положения.
Вы хотите избежать подсчёта нескольких оборотов, зависящего от батареи.
В применении приоритетом является более простое обслуживание.
Выберите многооборотный абсолютный энкодер с батарейным резервированием, если...
Сустав может совершать несколько полных оборотов.
Сустав могут перемещать вручную при отключённом основном питании.
После перезапуска системе требуются данные о многооборотном положении.
Испытания прототипа включают частое перемещение вручную и повторные циклы отключения и включения питания.
Вы можете внедрить надлежащие процедуры контроля состояния батареи и её обслуживания.
Что нужно выяснить перед выбором энкодера
Перед окончательным выбором конфигурации энкодера для интегрированного привода роботизированного сустава инженерам следует выяснить:
Каков максимальный механический диапазон вращения сустава?
Можно ли перемещать сустав вручную при отключённом основном питании?
Сохраняет ли энкодер многооборотные данные без внешнего резервного питания?
Что происходит при разряде батареи энкодера?
Проверяет ли контроллер достоверность абсолютного положения перед разрешением движения?
Требуется ли процедура поиска исходного положения после неисправности энкодера или потери данных о положении?
Эти вопросы помогают предотвратить неоднозначность определения положения и повысить надёжность процедур запуска и восстановления.
Заключение: подбирайте энкодер с учётом механической конструкции сустава
Однооборотные и многооборотные абсолютные энкодеры предназначены для решения разных инженерных задач.
Однооборотный абсолютный энкодер может быть практичным решением для роботизированных суставов с ограниченным угловым перемещением, если механическая конструкция и система управления обеспечивают надёжное определение положения сустава. Многооборотный энкодер с батарейным резервированием лучше подходит, когда накопленный угол поворота необходимо сохранять при перебоях питания, особенно для суставов с несколькими оборотами и применений, предусматривающих частое перемещение вручную.
Для серии HONPINEHPJM Harmonic Joint Actuator PRO Seriesподходящая конфигурация зависит от диапазона вращения сустава, требований к сохранению положения и стратегии обслуживания.
Компания HONPINE поставляет гармонические приводы суставов для гуманоидных роботов, коллаборативных роботизированных манипуляторов, экзоскелетов и других применений, требующих точного управления движением.
Свяжитесь с HONPINE, чтобы узнать больше о серии HPJM PRO и выбрать конфигурацию энкодера, соответствующую конструкции вашего роботизированного сустава.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
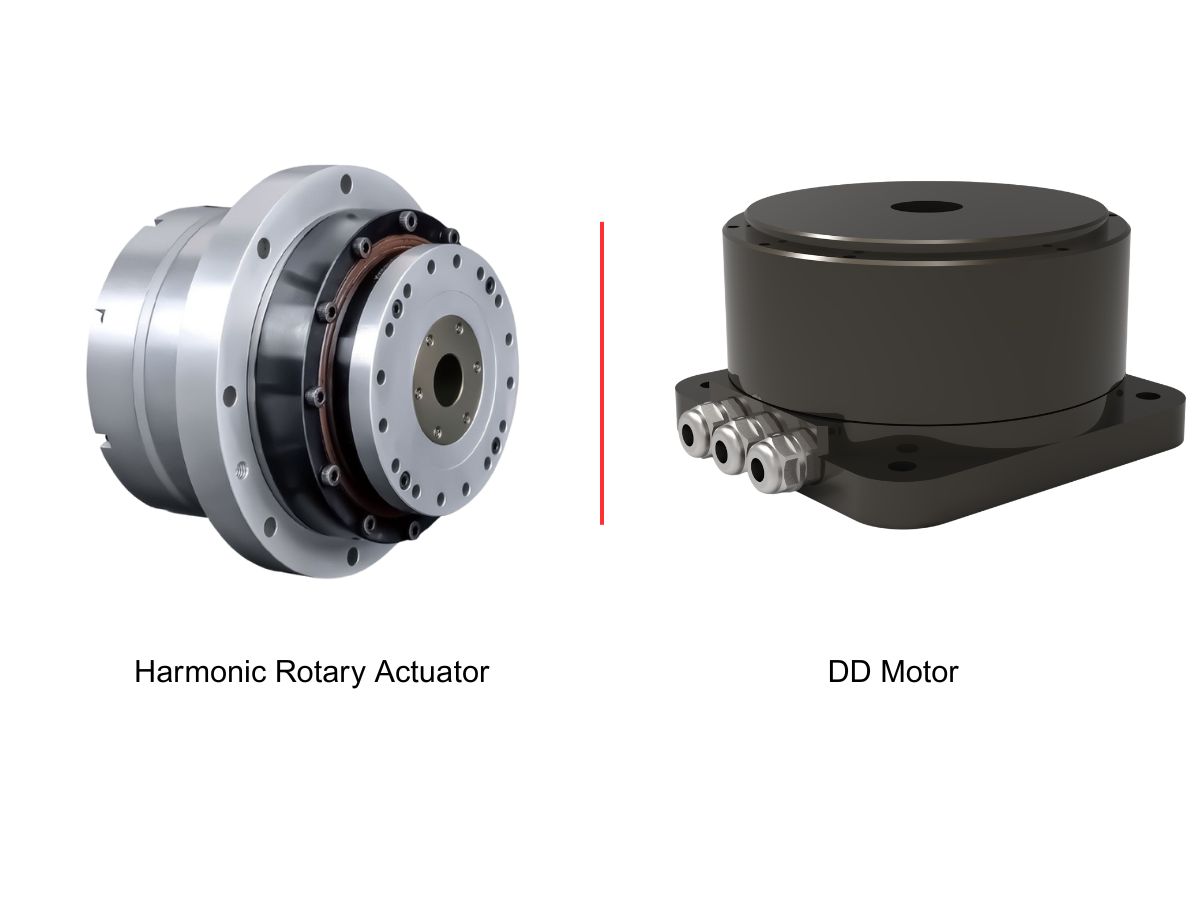
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
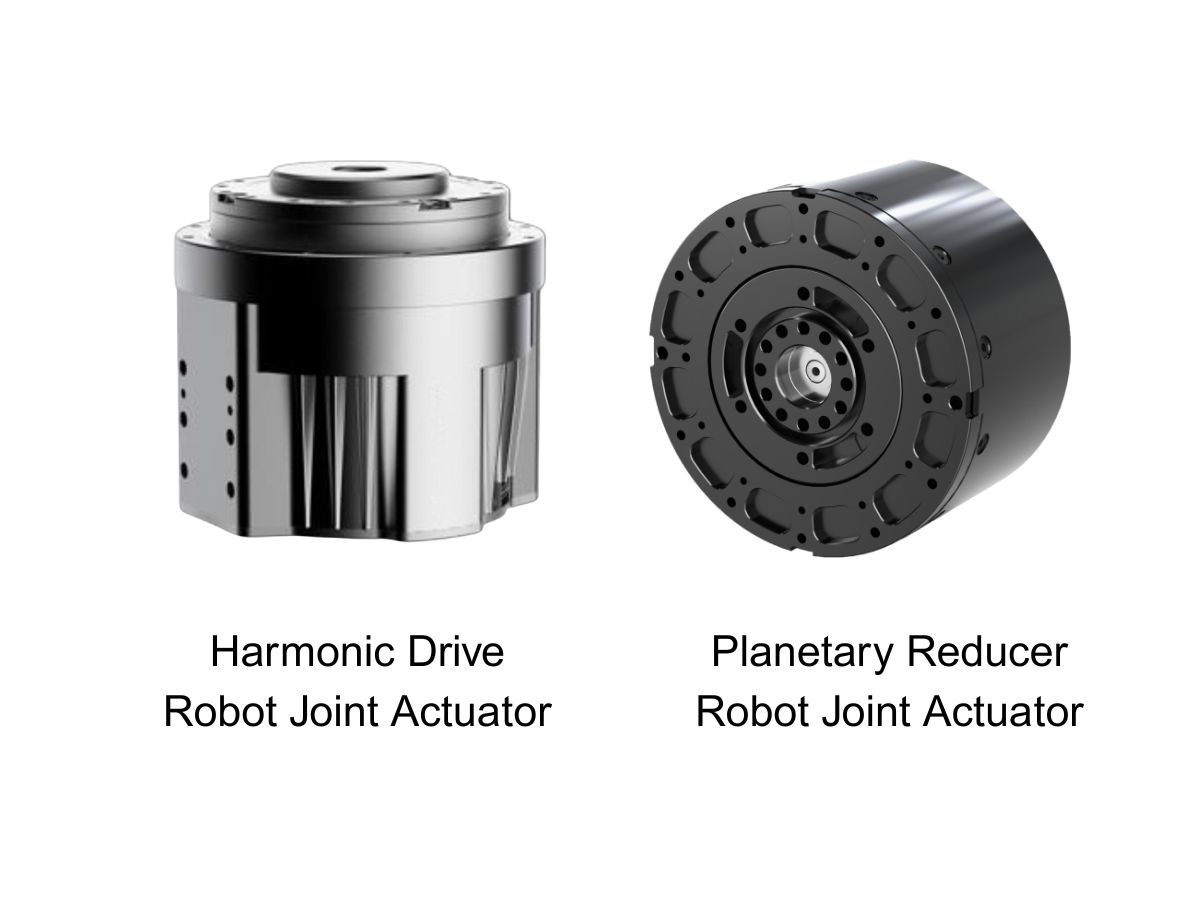
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
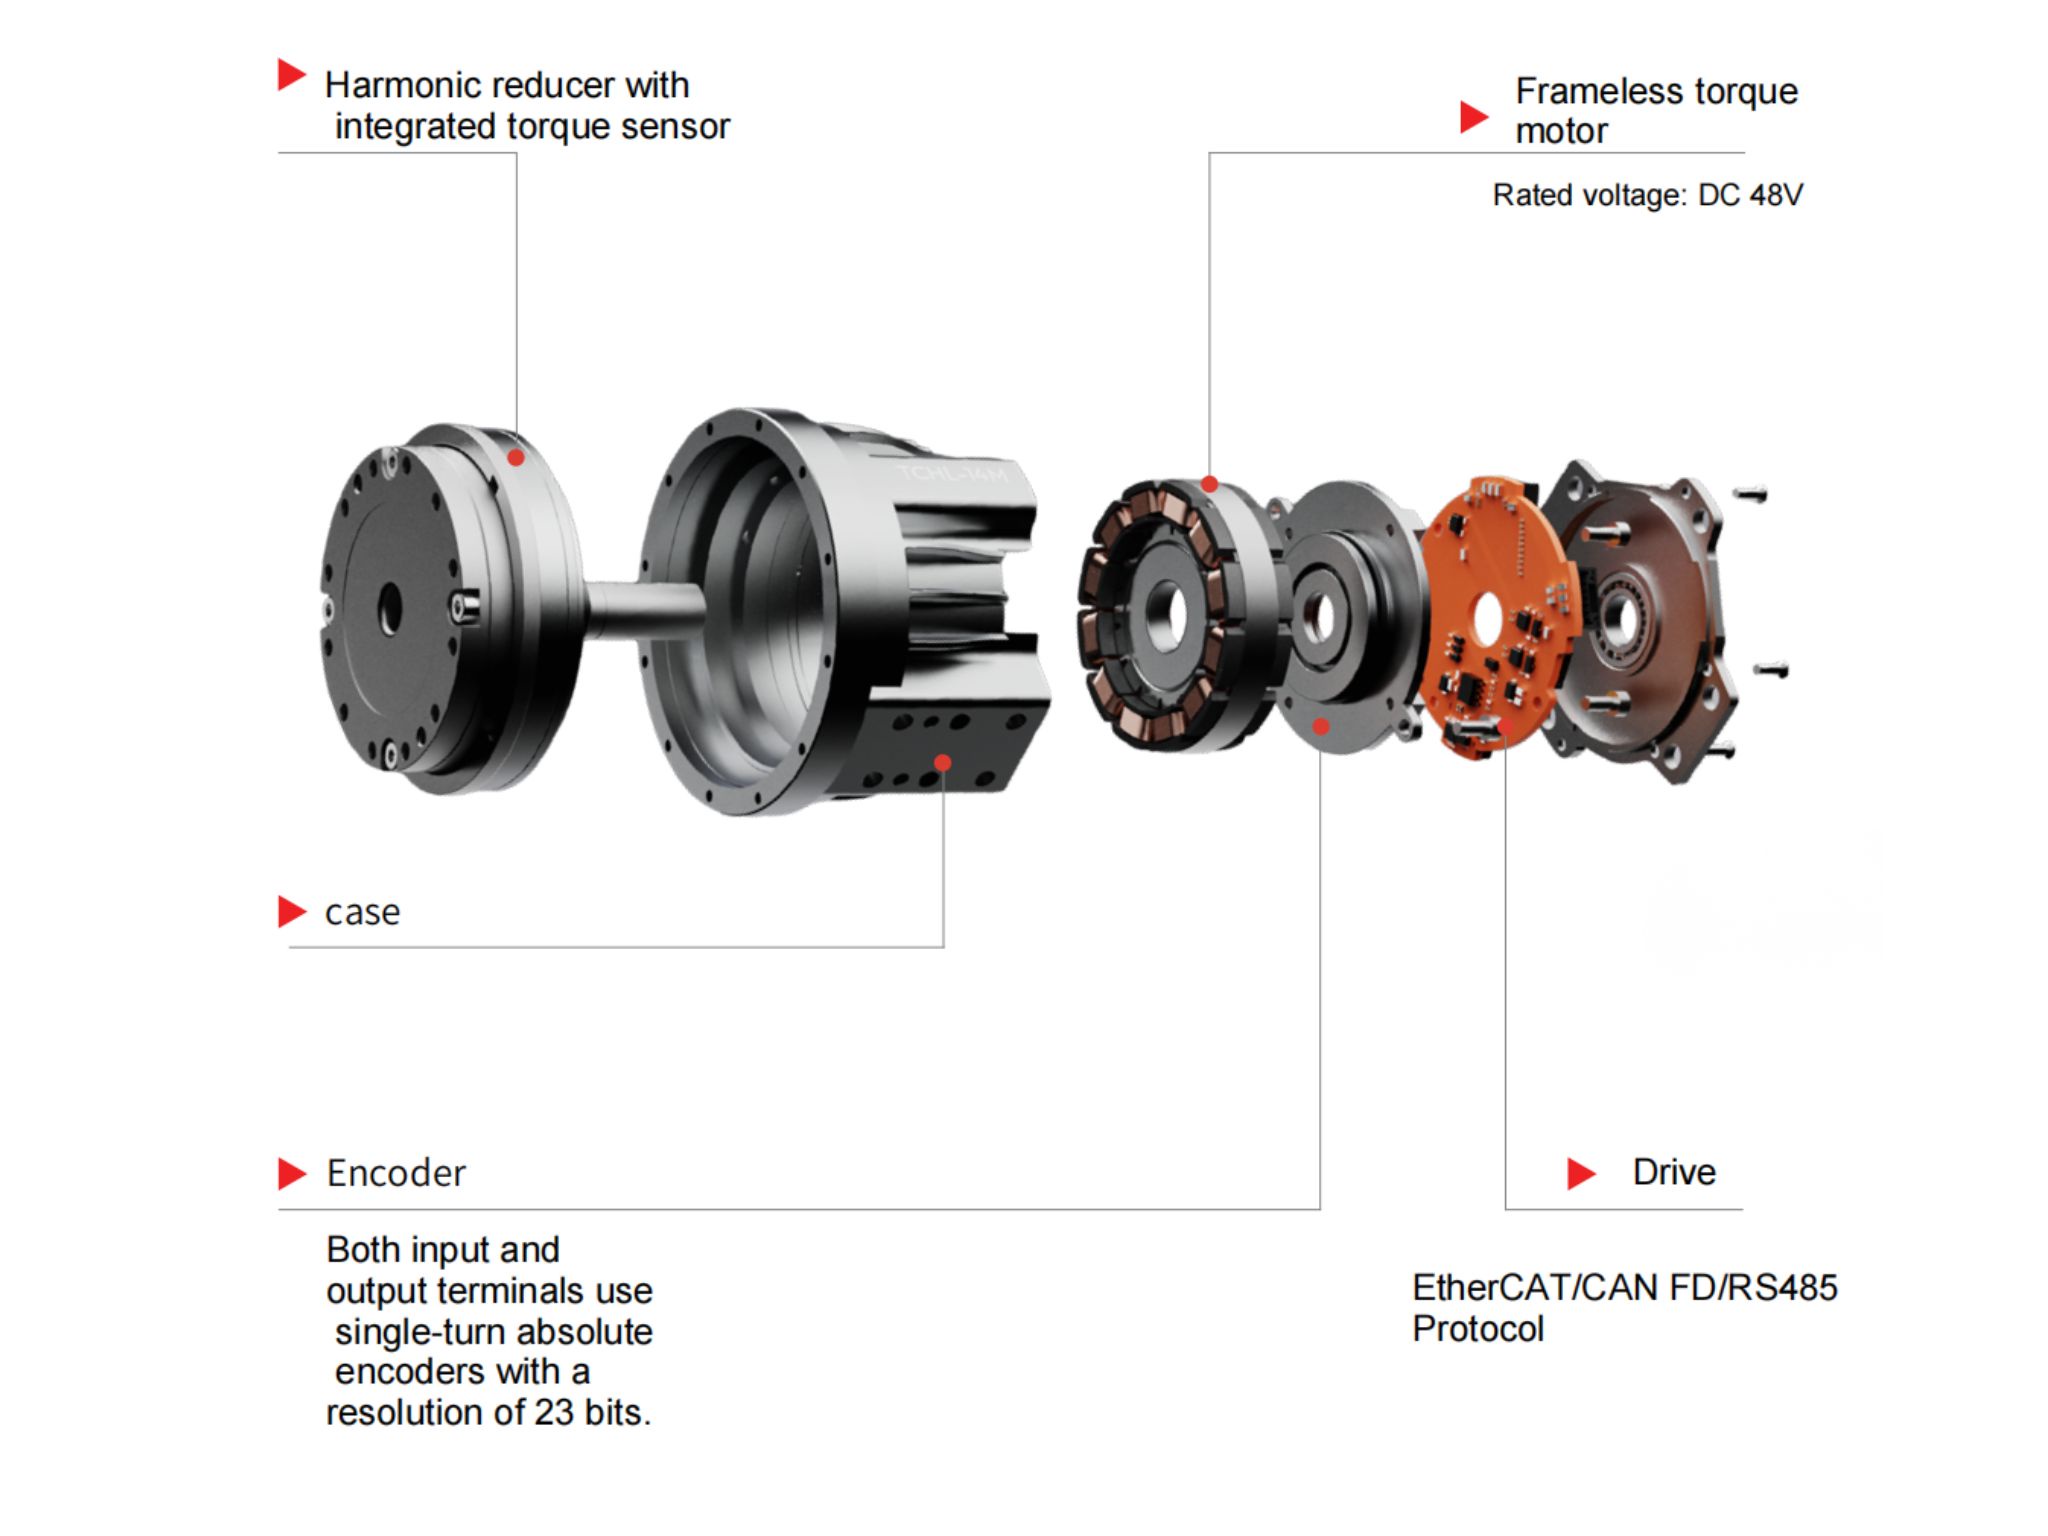
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
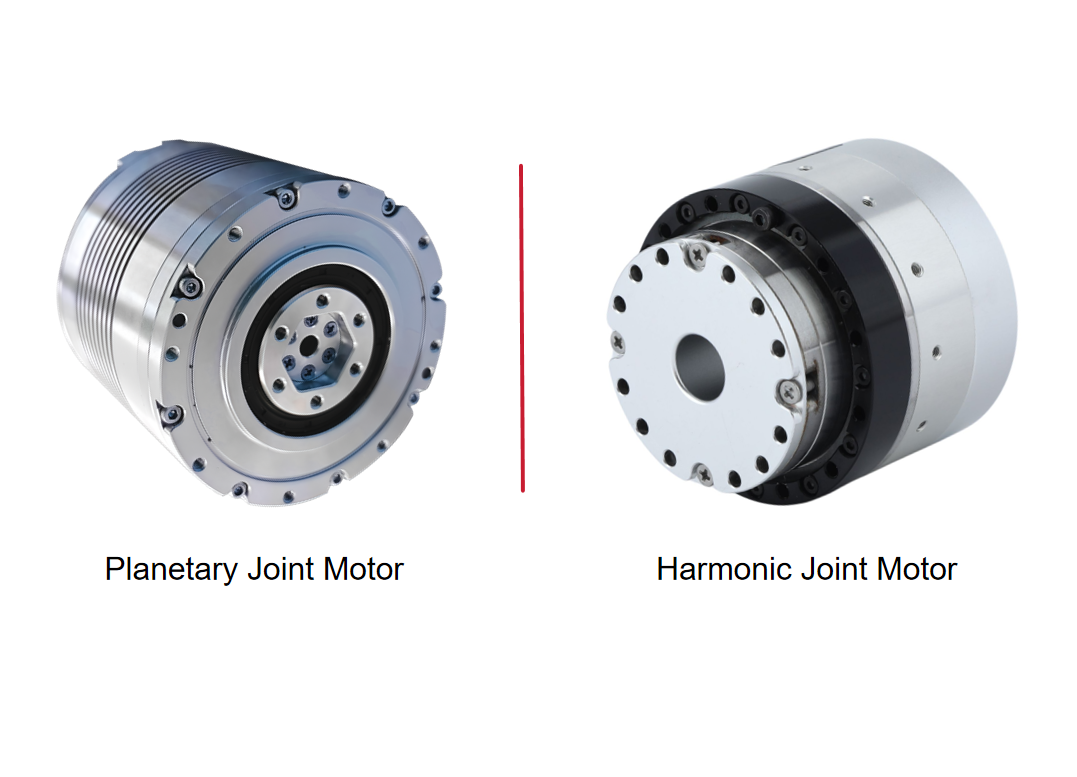
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
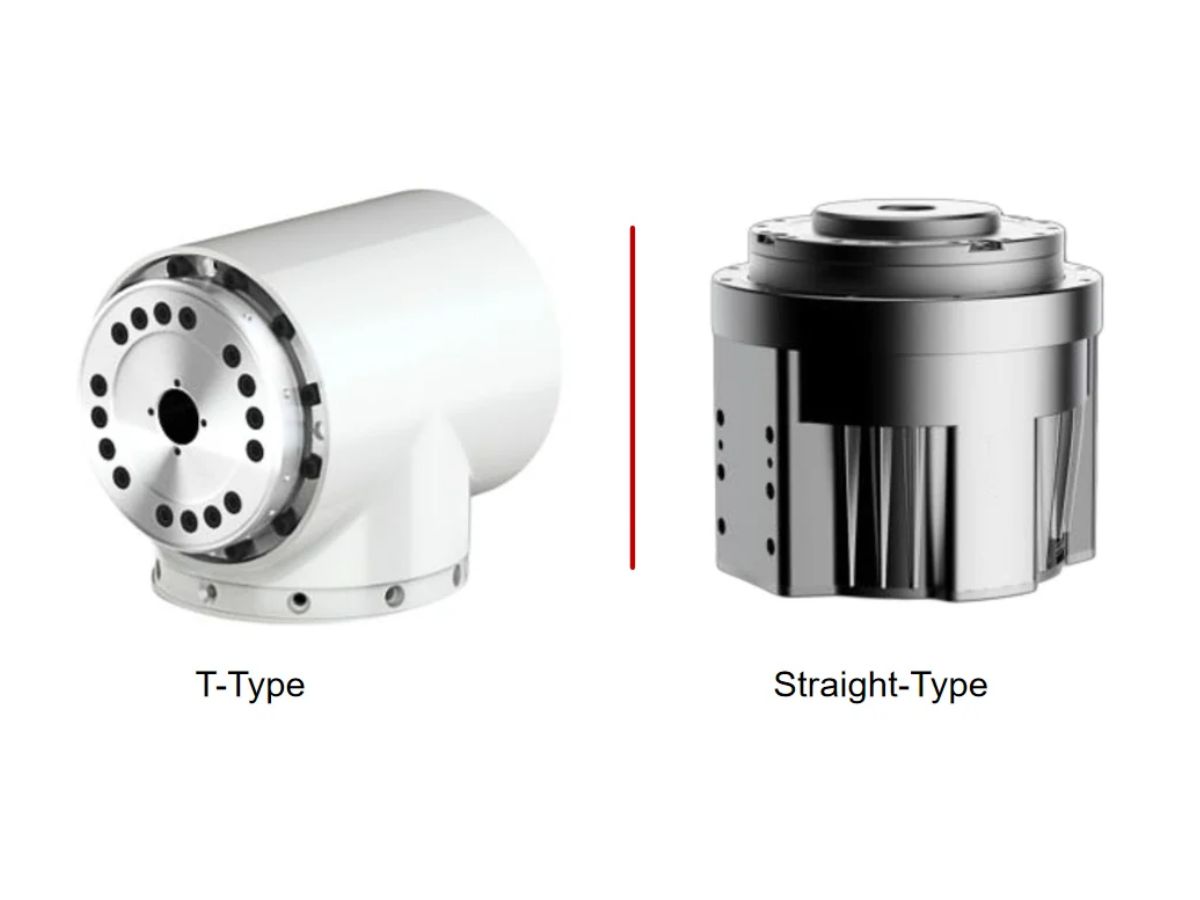
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
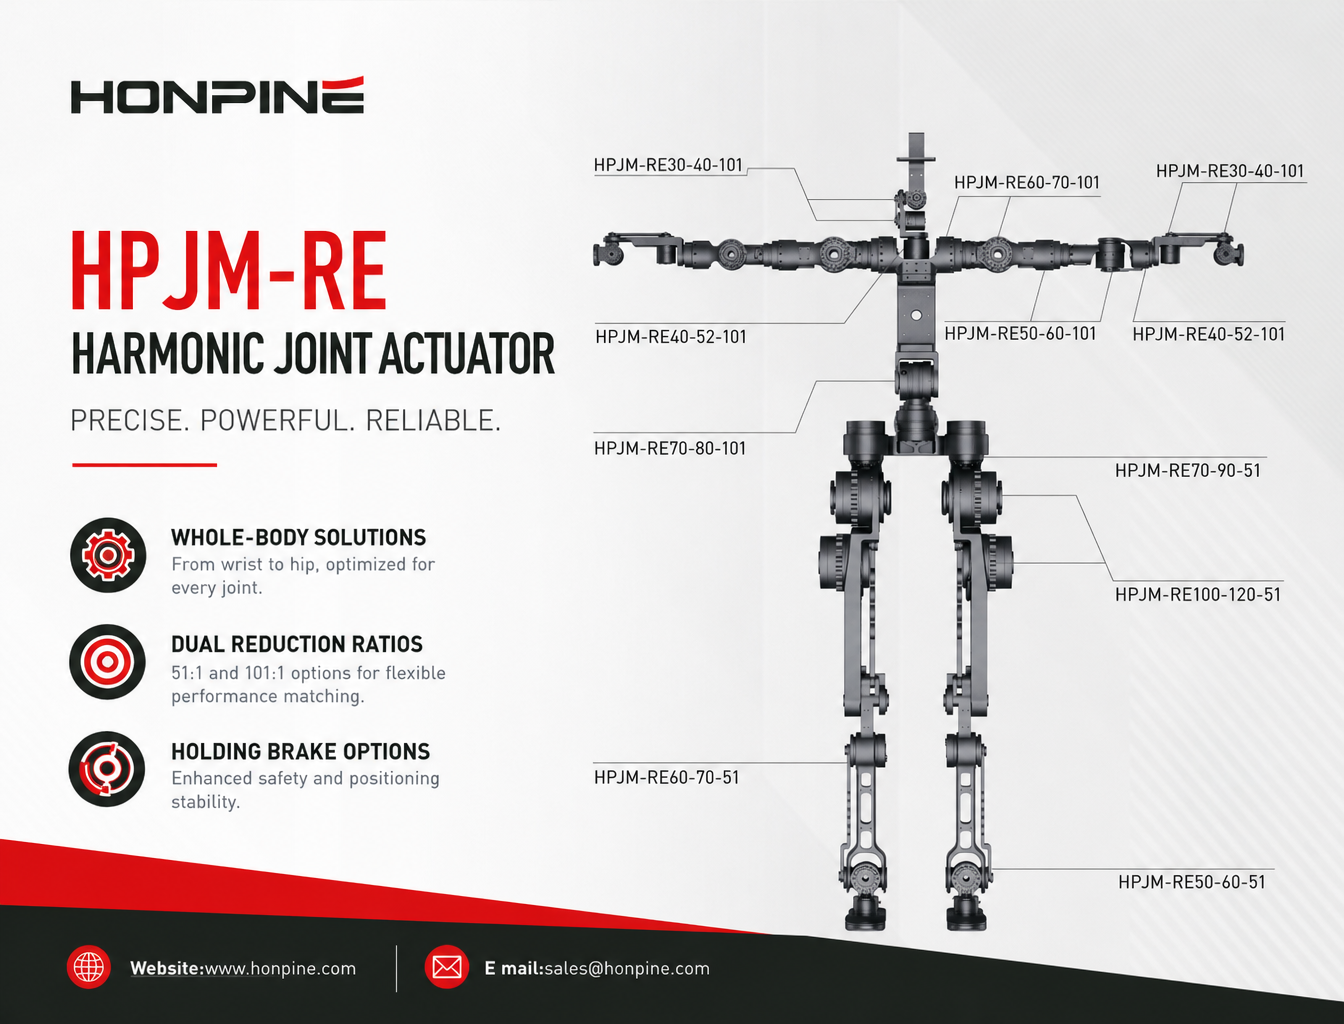
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Какой модуль гармонического шарнира выбрать для коллаборативного робота: Т-образный или прямой?Выбор подходящего модуля гармонического шарнира имеет важное значение при проектировании компактного высокопроизводительного коллаборативного робота. Что выбрать: прямой модуль TCHL или Т-образный модуль HTS? Обе конфигурации обеспечивают точное движение робота, однако различия в геометрии выходного фланца влияют на монтажное пространство, соединение звеньев, прокладку кабелей и механическую интеграцию. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет основные различия между двумя конструкциями, их преимущества и ограничения, а также рассказывает, как выбрать наиболее подходящую конфигурацию для роботизированной руки коллаборативного робота.
 Комплексное решение для гармонического привода суставов гуманоидных роботов: руководство по выбору серии HPJMПолное руководство по выбору гармонических приводов суставов для гуманоидных роботов. Ознакомьтесь с моделями HONPINE HPJM для суставов запястья, локтя, плеча, поясницы, бедра, колена и голеностопа, а также с практическими рекомендациями по выбору крутящего момента, передаточного отношения, динамического отклика и конфигурации удерживающего тормоза.
 Почему актуаторы с волновой передачей идеально подходят для промышленного оборудования с ограниченным пространством?В современном промышленном оборудовании ограниченное пространство для монтажа часто усложняет механическое проектирование. Актуаторы с волновой передачей обеспечивают компактное решение для управления движением благодаря объединению основных компонентов привода в одном блоке. Высокие передаточные отношения, упрощённая механическая конструкция и гибкие варианты монтажа помогают производителям оборудования сократить занимаемое пространство, упростить сборку и оптимизировать внутреннюю компоновку. В этой статье рассматриваются четыре способа, с помощью которых интегрированные актуаторы с волновой передачей позволяют экономить пространство в промышленном оборудовании.
 Однооборотные и многооборотные абсолютные энкодеры для модулей роботизированных суставов: как выбрать?В этом руководстве сравниваются однооборотные и многооборотные абсолютные энкодеры для модулей роботизированных суставов и объясняются различия в обратной связи по положению, сохранении положения при отключении питания и требованиях к техническому обслуживанию. Узнайте, как выбрать подходящую конфигурацию энкодера для гуманоидных роботов, коллаборативных роботизированных манипуляторов и экзоскелетов на примере серии HONPINE HPJM Harmonic Joint Actuator PRO.
 STO и удерживающий тормоз в модулях роботизированных суставов: в чём разница для безопасного управления роботом?STO (Safe Torque Off) и удерживающие тормоза выполняют разные функции в обеспечении безопасности роботизированных суставов. STO не позволяет двигателю создавать движущий крутящий момент, тогда как удерживающий тормоз механически препятствует движению сустава и помогает удерживать нагрузку при отключённом двигателе. Понимание этой разницы крайне важно при выборе модуля роботизированного сустава для гуманоидных роботов, коботов и промышленной автоматизации. В этой статье Теодор Ли, технический директор HONPINE, объясняет, как работают эти функции, каковы их ограничения и в каких случаях следует использовать обе функции в гармоническом интегрированном суставном приводе, например в серии HONPINE HAG.