Как понять مفهوم привода шарнира робота
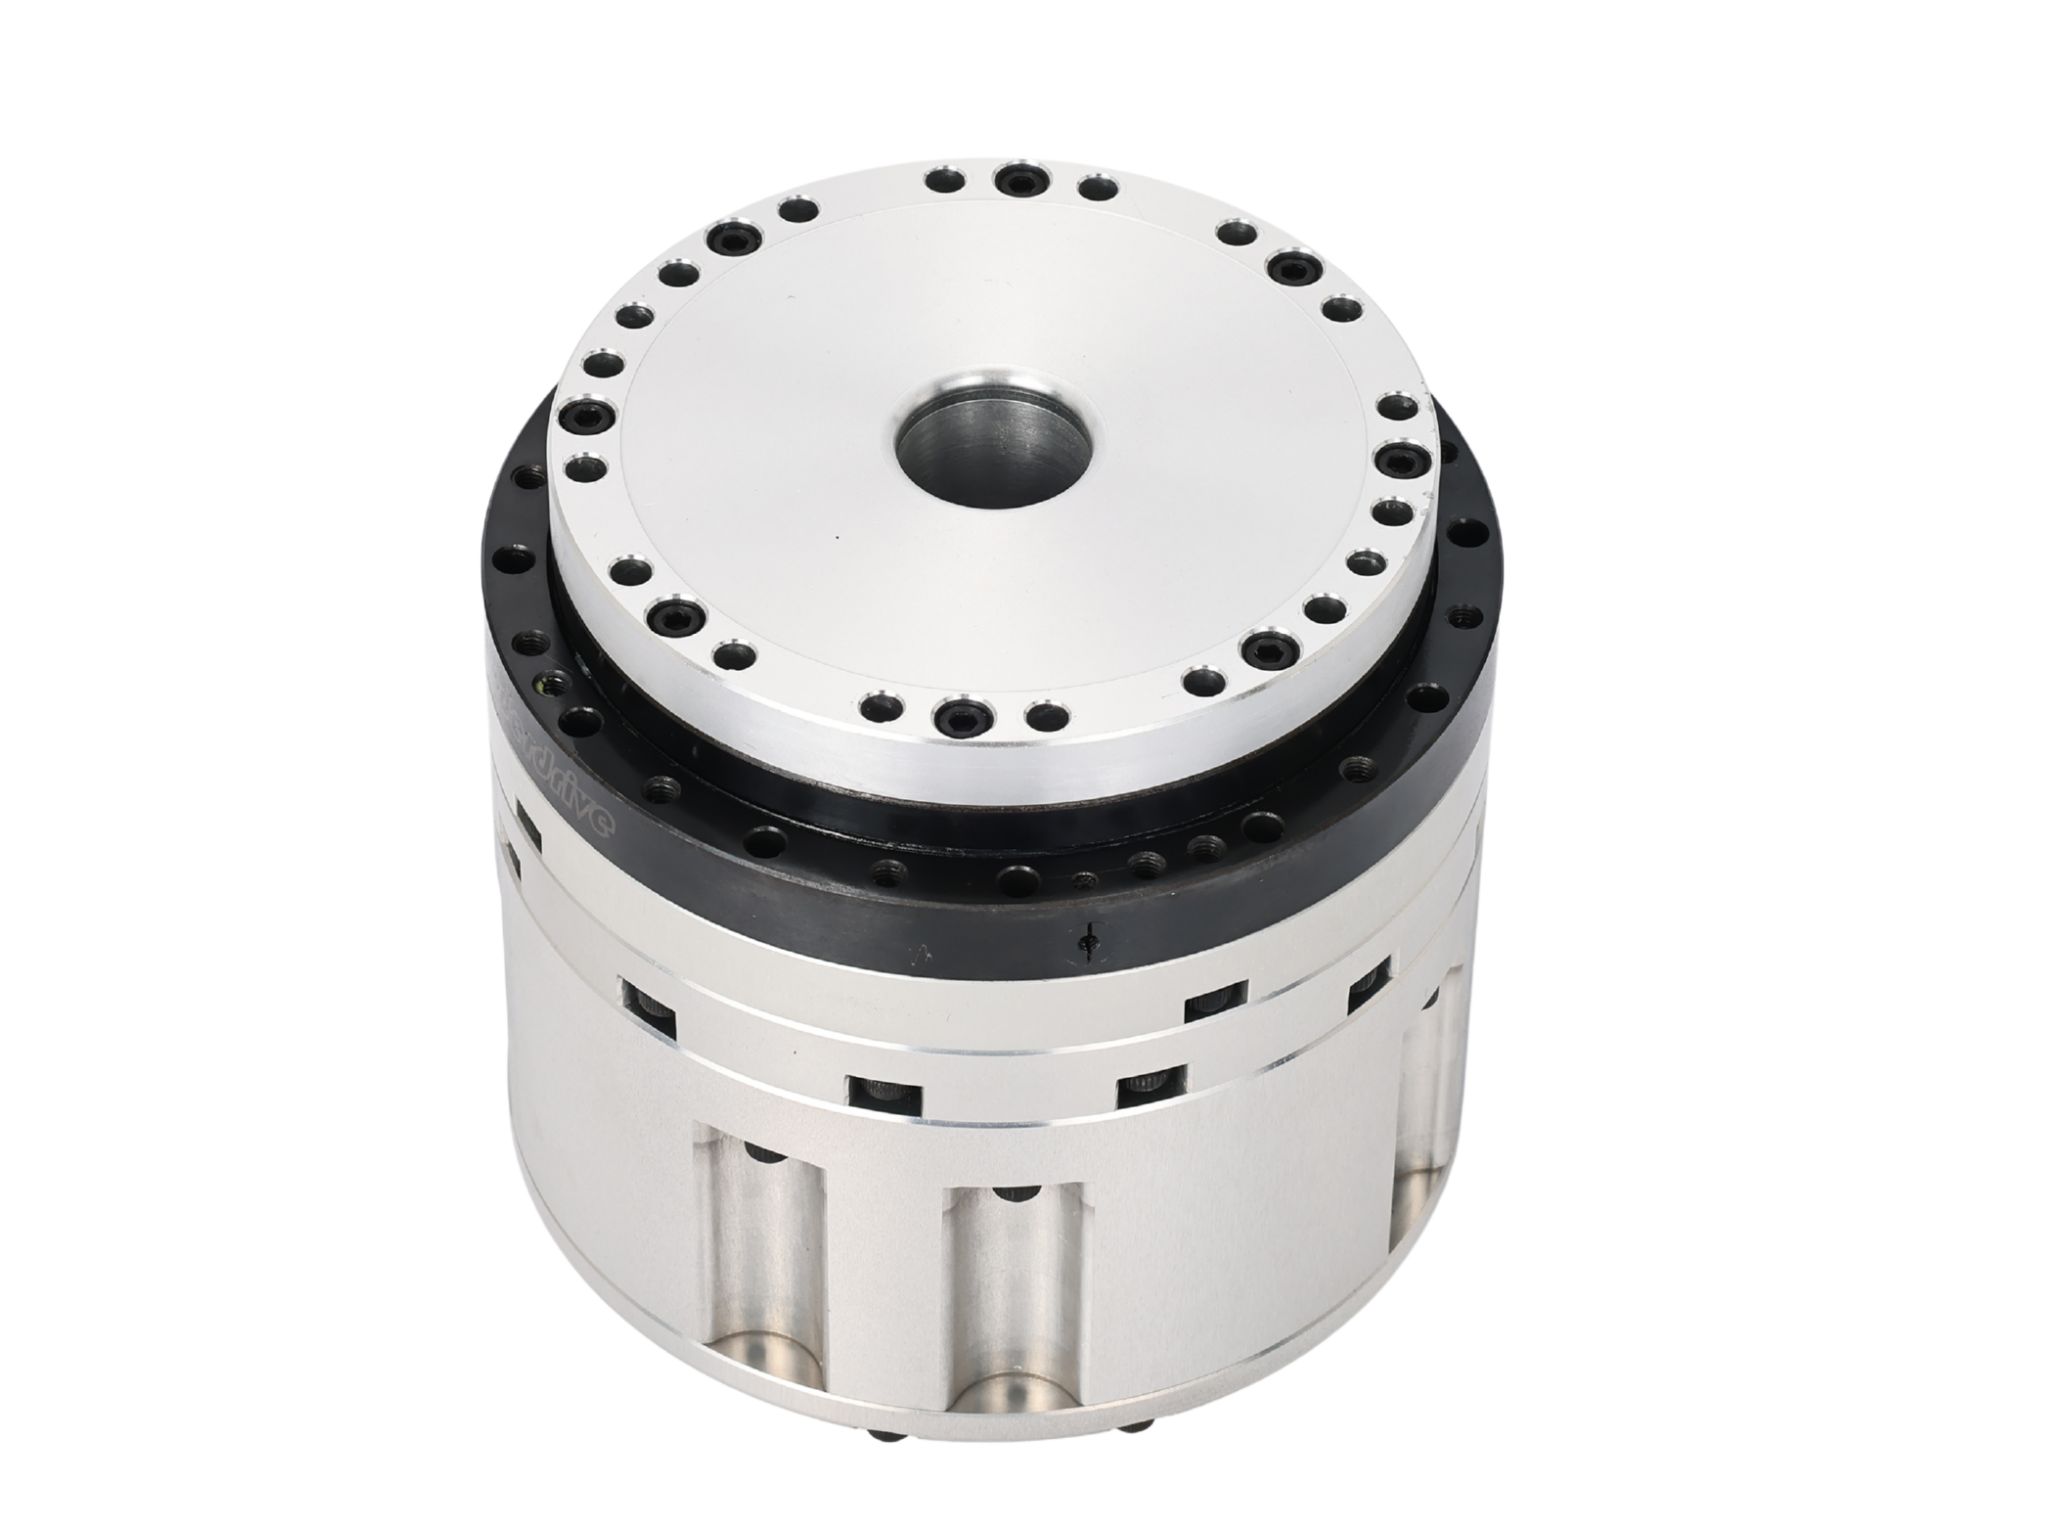
Привод шарнира робота, также называемый модулем шарнира робота или шарнирным приводом, является ключевым компонентом, который напрямую влияет на стоимость аппаратной части и характеристики движения робота.
Установленный в местах соединения различных звеньев робота, привод приводит в движение механизмы робота, такие как руки и ноги, обеспечивая управляемое движение. В типичном вращательном шарнире привод преобразует вращательное движение, создаваемое двигателем, в управляемое движение соединённого звена.
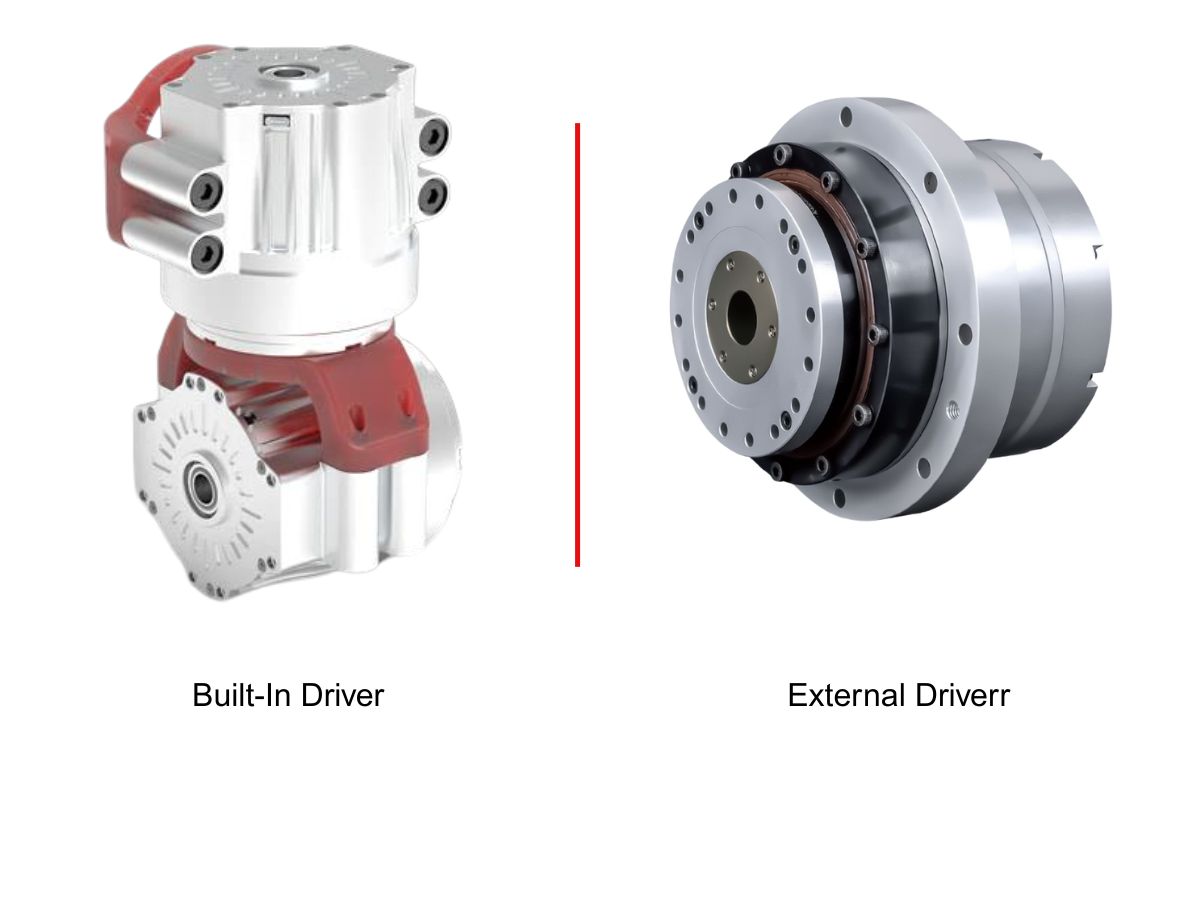
Привод шарнира робота может состоять из нескольких функциональных компонентов, включая двигатель в качестве приводного элемента, редуктор в качестве передаточного элемента, энкодер в качестве чувствительного элемента, а также плату управления и программное обеспечение управления в качестве системы управления.
В современных робототехнических системах эти компоненты всё чаще интегрируются в компактный модуль привода, что делает привод шарнира робота важной частью общей архитектуры робота.
Типы приводов шарниров роботов
Приводы шарниров роботов можно классифицировать различными способами в зависимости от типа движения, источника питания, передаточной архитектуры и области применения.
Понимание типов приводов шарниров роботов помогает инженерам выбирать привод в соответствии с требуемыми для робота крутящим моментом, скоростью, точностью, жёсткостью, податливостью, размером и рабочей средой.
Типы приводов шарниров роботов по типу движения
Вращательный привод
Вращательный привод создаёт вращательное выходное движение и обычно основан на двигателе в сочетании с редуктором или передаточным механизмом.
Вращательные приводы широко используются для шарниров роботов, требующих углового перемещения, включая плечевые, поясничные, тазобедренные, локтевые, лучезапястные и другие вращательные шарниры.
В зависимости от области применения в передаче могут использоваться гармонический редуктор, редуктор RV, планетарный редуктор или другая прецизионная передаточная архитектура.
Линейный привод
Линейный привод создаёт линейное выходное движение, а не вращательное движение.
Типичный электрический линейный привод может объединять двигатель с шарико-винтовой передачей, ролико-винтовой передачей или другим механизмом линейной передачи.
Линейные приводы подходят для робототехнических механизмов, требующих толкания, тяги, подъёма или других линейных перемещений. Они также могут использоваться в ногах роботов и других механизмах, где линейное движение преобразуется в движение шарнира посредством рычажного механизма.
Типы приводов шарниров роботов по источнику питания
Приводы роботов также могут классифицироваться по источнику энергии, используемому для создания механического движения. Основные типы включают электрические, гидравлические и пневматические приводы.
Электрический привод
Электрические приводы используют электродвигатель в качестве основного источника энергии. В зависимости от области применения двигатель может быть серводвигателем, шаговым двигателем, бескорпусным моментным двигателем или двигателем без сердечника.
Электрические приводы обеспечивают точное управление движением, быстрый отклик и относительно простую интеграцию с электронными системами управления. В настоящее время они широко используются в роботах, особенно в коллаборативных, промышленных, мобильных и гуманоидных роботах.
Для компактных шарниров роботов электрический привод может объединять двигатель, редуктор, энкодер, тормоз и приводную электронику в одном модуле.
Гидравлический привод
Гидравлические приводы создают механическое усилие за счёт гидравлической жидкости под давлением.
Их основным преимуществом является высокая плотность усилия и мощности, что делает их подходящими для тяжёлых робототехнических систем и областей применения, требующих очень высокого выходного усилия.
Гидравлический привод использовался в тяжёлых промышленных роботах, строительных роботах и некоторых ранних проектах разработки гуманоидных роботов.
Однако гидравлические системы обычно требуют дополнительных насосов, клапанов, трубопроводов и управления рабочей жидкостью. Сложность системы, требования к техническому обслуживанию, вопросы утечек и требования к управлению также могут повышать общую сложность конструкции.
Пневматический привод
Пневматические приводы используют сжатый воздух для создания механического движения.
Они обеспечивают быстрый отклик и относительно простую механическую конструкцию, при этом сжимаемость воздуха также может обеспечивать определённую естественную податливость.
Пневматические приводы обычно используются для простых захватных, зажимных механизмов, механизмов захвата и размещения, а также лёгкой автоматизации.
Однако по сравнению с электрическими сервоприводами пневматические системы могут быть более сложными для точного управления в областях применения, требующих точного непрерывного управления положением.
Типы приводов шарниров роботов по передаточной и механической архитектуре
Другим важным способом классификации приводов шарниров роботов является их передаточная архитектура.
Традиционный жёсткий привод (TSA)
Традиционный жёсткий привод обычно состоит из двигателя в сочетании с редуктором с высоким передаточным отношением.
Высокое передаточное отношение увеличивает выходной крутящий момент при сохранении относительно точного управления движением. Эта архитектура широко используется в промышленных и робототехнических шарнирах благодаря зрелости технологии и отработанным передаточным решениям.
Гармонические редукторы и редукторы RV обычно используются в этом типе привода шарнира робота.
Однако привод с высоким передаточным отношением может иметь ограничения по обратной приводимости, прозрачности усилия и поведению при ударах по сравнению с архитектурами с меньшим передаточным отношением или прямым приводом.
Последовательный упругий привод (SEA) и параллельный упругий привод (PEA)
Последовательный упругий привод (SEA) вводит в путь передачи упругий элемент, например пружину. Параллельный упругий привод (PEA) использует упругий элемент, установленный параллельно приводу.
Упругие элементы могут поглощать механические удары и обеспечивать контролируемую податливость, что может быть ценным для взаимодействия человека и робота и динамичных движений.
Поэтому эти архитектуры приводов рассматриваются для коллаборативных роботов, шагающих роботов, реабилитационных роботов и других применений, где важны податливость и безопасность взаимодействия.
Дополнительный упругий элемент также создаёт более сложные механические требования и требования к управлению.
Привод квазипрямого действия (QDD)
Привод квазипрямого действия (QDD) обычно сочетает двигатель с высокой плотностью крутящего момента с передачей с низким передаточным отношением.
По сравнению с приводами с редукторами высокого передаточного отношения системы QDD могут обеспечивать более высокую прозрачность усилия, лучшую обратную приводимость и быстрый динамический отклик.
Эта архитектура особенно актуальна для шагающих, четырёхногих и других робототехнических систем, требующих быстрых изменений крутящего момента и движения.
Компромисс состоит в том, что меньшее передаточное отношение требует от самого двигателя значительно более высокого крутящего момента, что может увеличивать размеры двигателя, требования к току и тепловую нагрузку.
Привод прямого действия (DD)
Привод прямого действия (DD) соединяет двигатель непосредственно с выходом шарнира без механического редуктора.
Поскольку между двигателем и выходом отсутствует редуктор, система может устранить люфт редуктора и обеспечить очень высокую прозрачность усилия и обратную приводимость.
Приводы прямого действия могут быть привлекательны для систем прецизионного движения и применений, требующих высокоотзывчивого управления крутящим моментом.
Однако получение высокого выходного крутящего момента при низкой скорости требует двигателя с высокой плотностью крутящего момента, что может привести к увеличению габаритов двигателя, массы и стоимости по сравнению с приводами с редуктором.
Концевые эффекторные устройства робота и их связь с приводами
Концевые эффекторы роботов иногда рассматриваются вместе с приводами роботов, но они выполняют разные функции.
Привод шарнира робота приводит в движение шарниры и звенья робота, тогда как концевой эффектор непосредственно взаимодействует с заготовкой или окружающей средой.
Захваты
Захваты роботов включают механические захваты, такие как параллельные или вращательные захватные механизмы, а также вакуумные и магнитные захваты.
Они используются для захвата, перемещения, позиционирования и зажима заготовок.
Специализированные инструменты для роботов
К специализированным концевым эффекторам относятся сварочные клещи, инструменты для шлифования и полировки, распылители, режущие инструменты, системы дозирования и другое оборудование для конкретных задач.
Эти инструменты выполняют фактическую задачу на рабочем конце робота, тогда как приводы шарниров робота обеспечивают движение, необходимое для позиционирования и ориентации концевого эффектора.
Как выбрать привод шарнира робота?
Выбор привода шарнира робота должен основываться на механической конструкции робота, требованиях задачи, профиле нагрузки, требуемых характеристиках движения и рабочей среде.
Различные типы архитектур приводов шарниров роботов могут иметь совершенно разные характеристики, поэтому привод следует выбирать совместно с полной системой робота.
Степени свободы
Степени свободы (DOF) обозначают количество независимо управляемых направлений движения робота.
Гуманоидному роботу обычно требуется несколько степеней свободы для воспроизведения сложных движений, подобных человеческим. Увеличение количества DOF может расширить диапазон возможных движений и гибкость робота, но также увеличивает количество необходимых приводов, каналов управления, датчиков, кабелей и механических интерфейсов.
Поэтому необходимое количество степеней свободы должно определяться предполагаемыми задачами робота и его механической архитектурой.
Номинальная полезная нагрузка
Номинальная полезная нагрузка, также называемая эффективной полезной нагрузкой, описывает максимальную нагрузку, которую робот может непрерывно перемещать при заданных условиях эксплуатации.
Требования к полезной нагрузке напрямую влияют на требования к крутящему моменту шарниров робота.
Когда требуемый выходной крутящий момент высок, увеличение мощности двигателя не всегда является единственным решением. В подходящем диапазоне скоростей соответствующее передаточное отношение может увеличить выходной крутящий момент, позволяя использовать двигатель меньшего размера.
При выборе привода следует учитывать полный профиль нагрузки, включая ускорение, замедление, пиковый крутящий момент и внешние силы.
Рабочая зона
Рабочая зона, или рабочий диапазон, описывает трёхмерную область, которую может достигать робот.
Размер и форма рабочей зоны зависят от общей механической архитектуры робота, размеров звеньев, расположения шарниров и количества степеней свободы.
Приводы шарниров робота напрямую влияют на доступный угол поворота шарнира, выходной крутящий момент, габариты привода и механическую компоновку, что, в свою очередь, влияет на общую рабочую зону робота.
Точность движения
Точность движения описывает, насколько точно робот может достичь заданного положения или траектории.
Повторяемость зависит от точности редуктора и системы передачи, разрешения энкодера, механической жёсткости и системы управления.
Абсолютная точность позиционирования зависит от совокупных характеристик энкодера, редуктора, механической передачи, калибровки и алгоритмов управления.
Поэтому для роботов, выполняющих прецизионную сборку, инспекцию, перемещение или другие задачи точного движения, привод следует оценивать как часть полной системы управления движением, а не только по точности редуктора.
Другие параметры, которые следует учитывать при выборе привода шарнира робота
Помимо степеней свободы, полезной нагрузки, рабочей зоны и точности движения инженерам следует учитывать другие параметры привода, включая:
Рабочая скорость
Непрерывный и пиковый крутящий момент
Метод управления
Архитектура привода
Источник питания и напряжение
Способ установки
Габариты привода
Масса привода
Тип и разрешение энкодера
Требования к тормозу
Интерфейс связи
Степень защиты
Рабочая температура
Рабочий цикл
Ожидаемый срок службы
В совокупности эти параметры определяют, где может работать привод робота и какого уровня производительности может достичь робот.
В частности, для гуманоидных роботов выбор привода предполагает баланс между плотностью крутящего момента, массой, размерами, жёсткостью, обратной приводимостью, точностью, тепловыми характеристиками и динамическим откликом.
Как различные приводы шарниров роботов соответствуют различным требованиям конструкции?
Не существует единой архитектуры привода, подходящей для каждого шарнира робота.
Привод на основе гармонического редуктора с высоким передаточным отношением может обеспечивать компактные габариты, высокое передаточное отношение и практически нулевой люфт, что делает его подходящим для многих прецизионных шарниров роботов.
Привод на основе редуктора RV может обеспечивать высокий крутящий момент и крутильную жёсткость для более крупных и более нагруженных осей робота.
Планетарный привод может обеспечивать высокую эффективность и гибкие передаточные отношения для различных сервообластей применения.
Архитектуры QDD и прямого привода могут обеспечивать более высокую обратную приводимость и динамический отклик там, где эти характеристики являются приоритетными.
Архитектуры упругих приводов могут обеспечивать податливость для применений, требующих силового взаимодействия и поглощения ударов.
Поэтому выбор привода должен определяться целями проектирования робота и требованиями применения, а не опираться на единственную передаточную архитектуру.
Решения HONPINE для приводов шарниров роботов
HONPINE специализируется на электрических вращательных приводах шарниров роботов и интегрированных решениях для управления движением в робототехнических системах и системах автоматизации.
Привод шарнира робота может объединять двигатель, прецизионный редуктор, энкодер, тормоз и компоненты управления в компактную механическую систему, снижая сложность интеграции отдельных компонентов в робота.
HONPINE разрабатывает решения на основе электрических вращательных приводов с использованием различных технологий передачи, включая гармонические редукторы и другие прецизионные передаточные архитектуры.
Для применений, требующих компактных габаритов, высокой точности позиционирования, малого люфта и интегрированного управления движением, подходящий привод шарнира робота может быть выбран в соответствии с требуемыми крутящим моментом, скоростью, точностью, жёсткостью, монтажным пространством и условиями эксплуатации.
Инженеры, которым необходимы сведения о типах приводов шарниров роботов, спецификациях приводов или информация о подборе для конкретных применений, могут обратиться в HONPINE за технической документацией и информацией о продукции.
- Как выбрать волновой редуктор?Apr 29, 2026В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
- Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахApr 24, 2026Платформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
- Что такое двигатель DD? Как выбрать двигатель DD?Apr 24, 2026Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
- Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?Apr 14, 2026В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
- Двигатели DD против гармонических роторных приводовApr 01, 2026В данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.