










Высокоточный гармонический привод роботизированного шарнира с высокой точностью позиционирования
● Введение
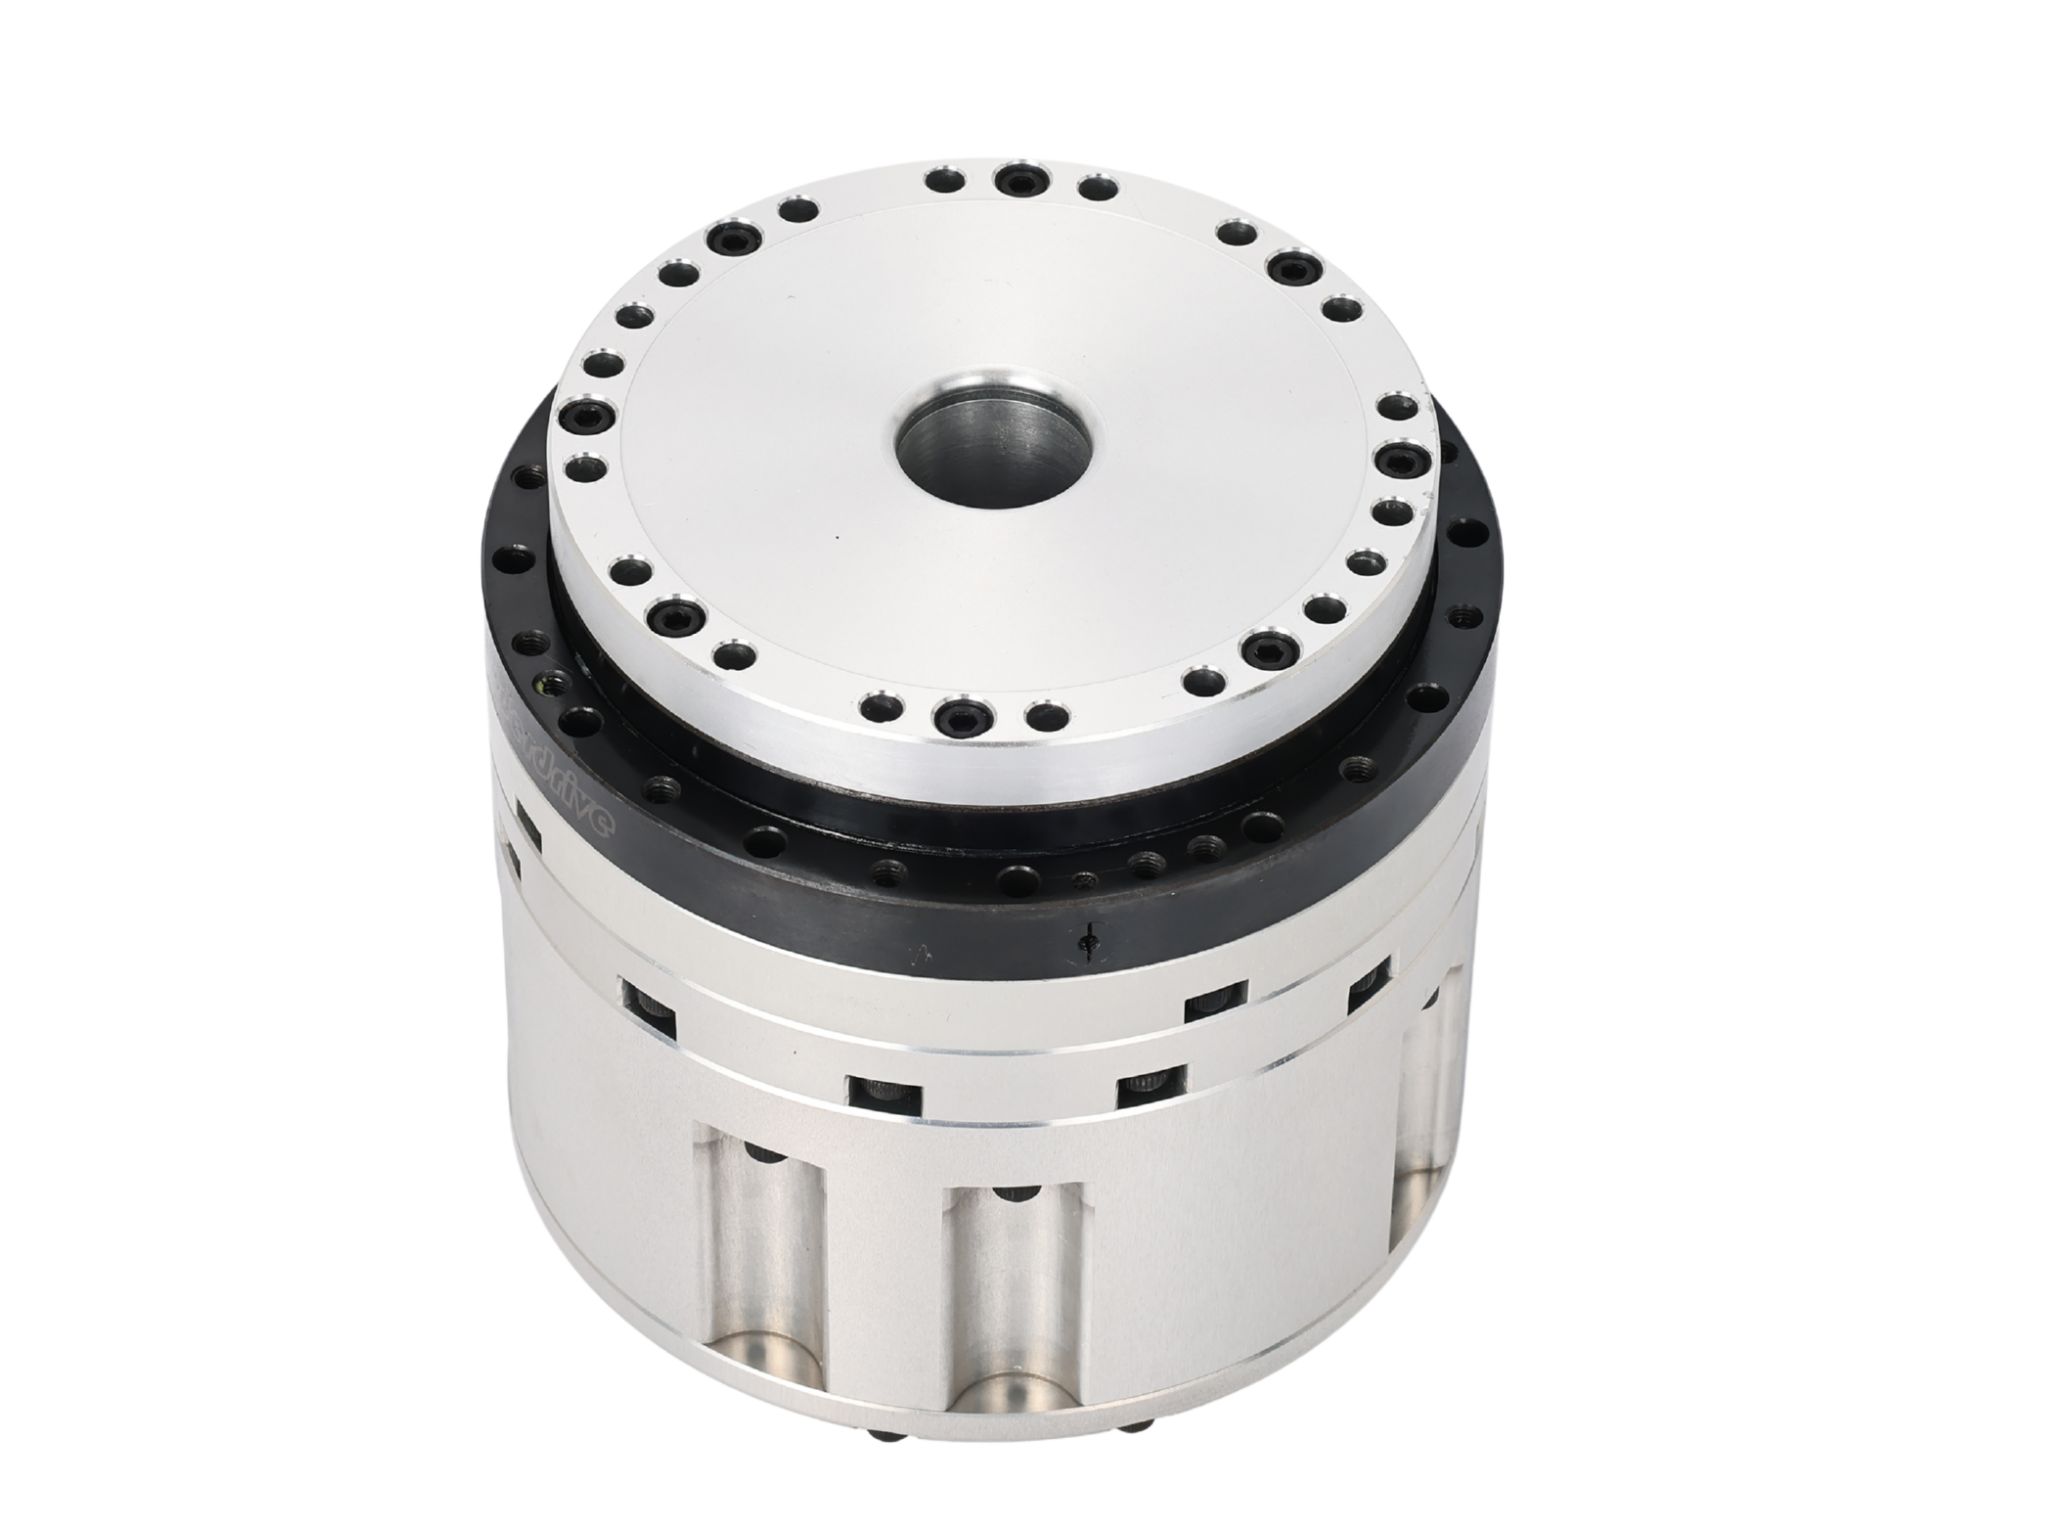
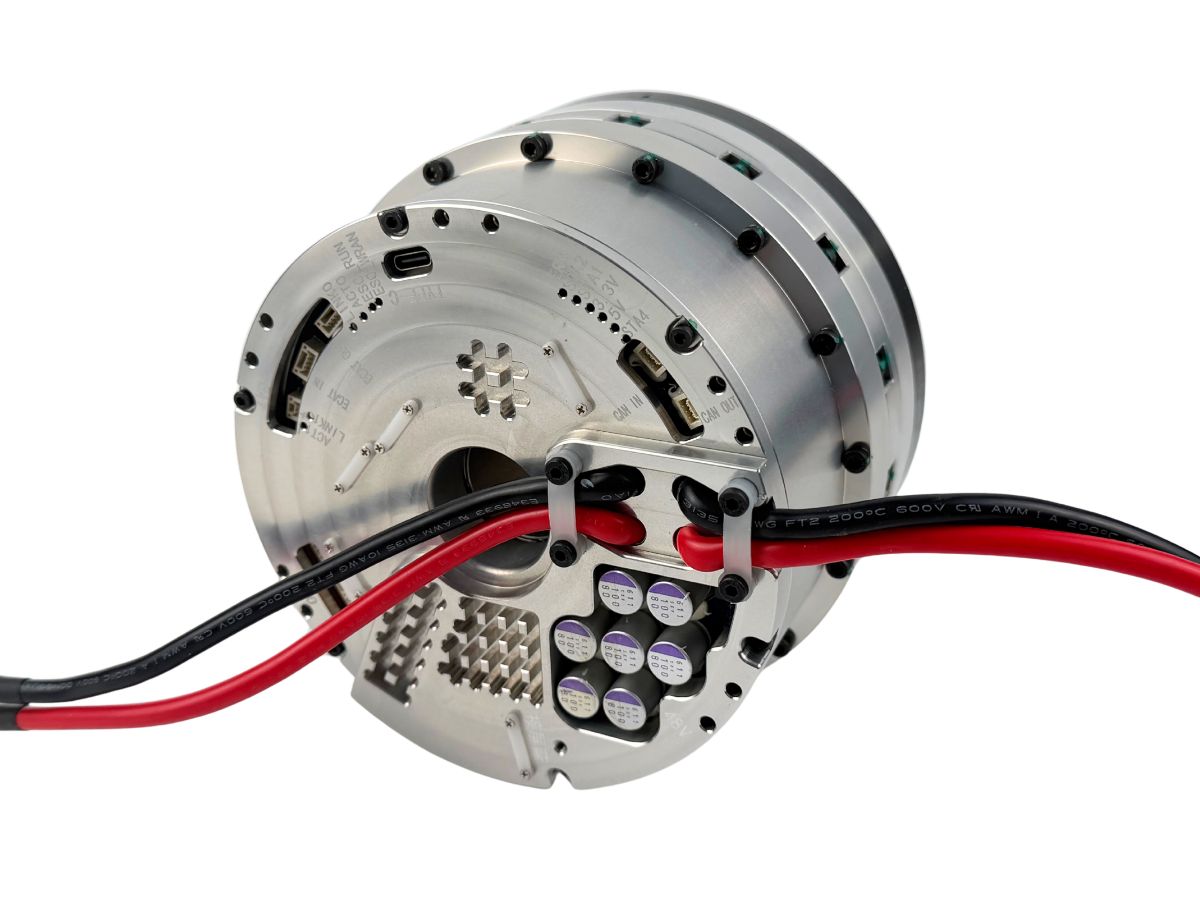
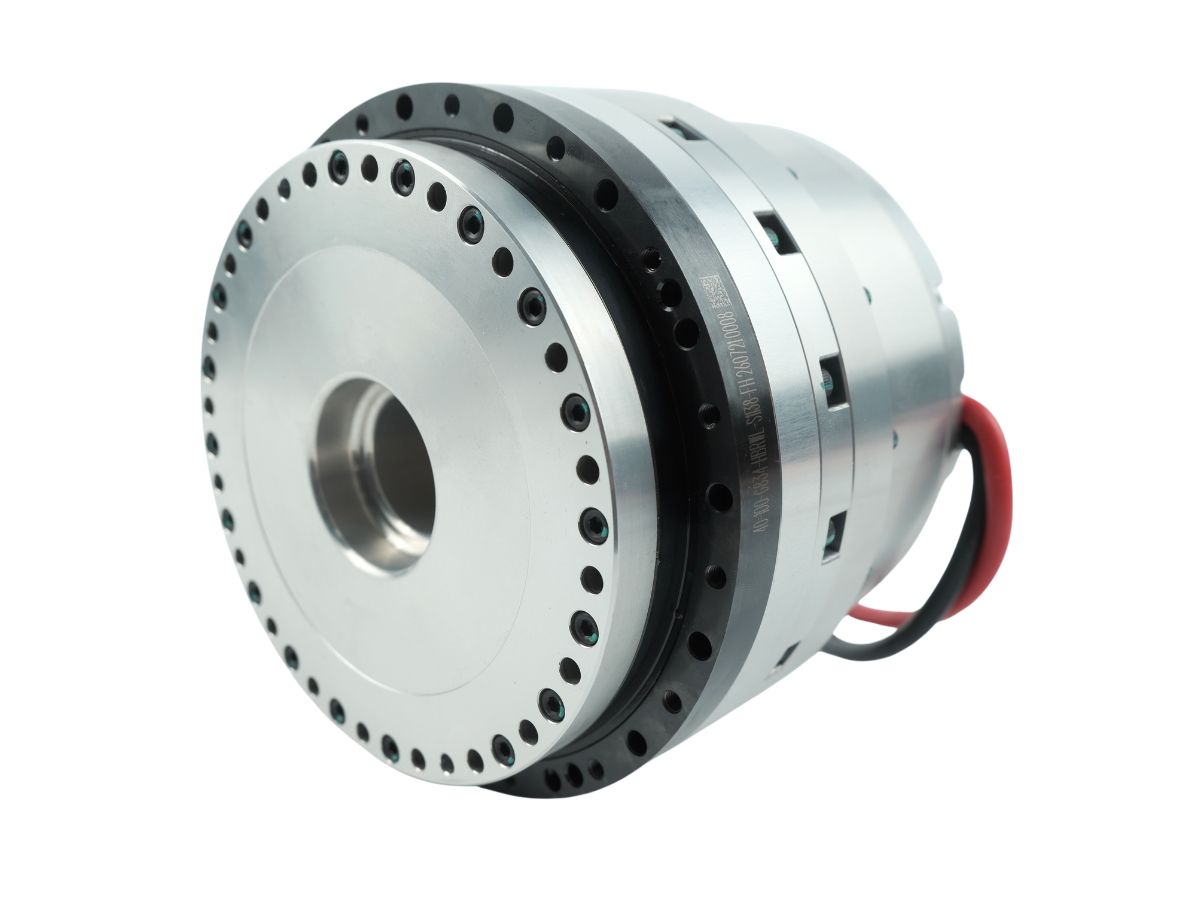
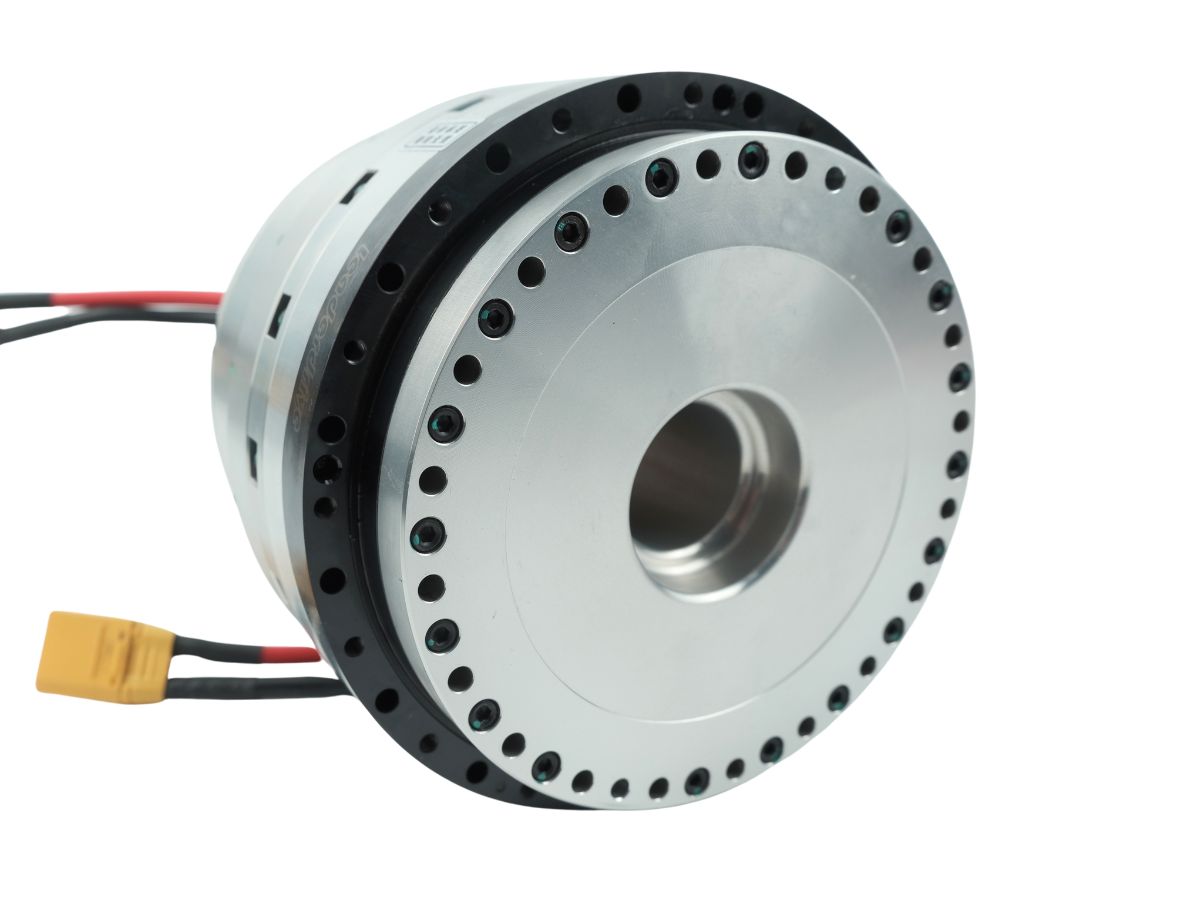
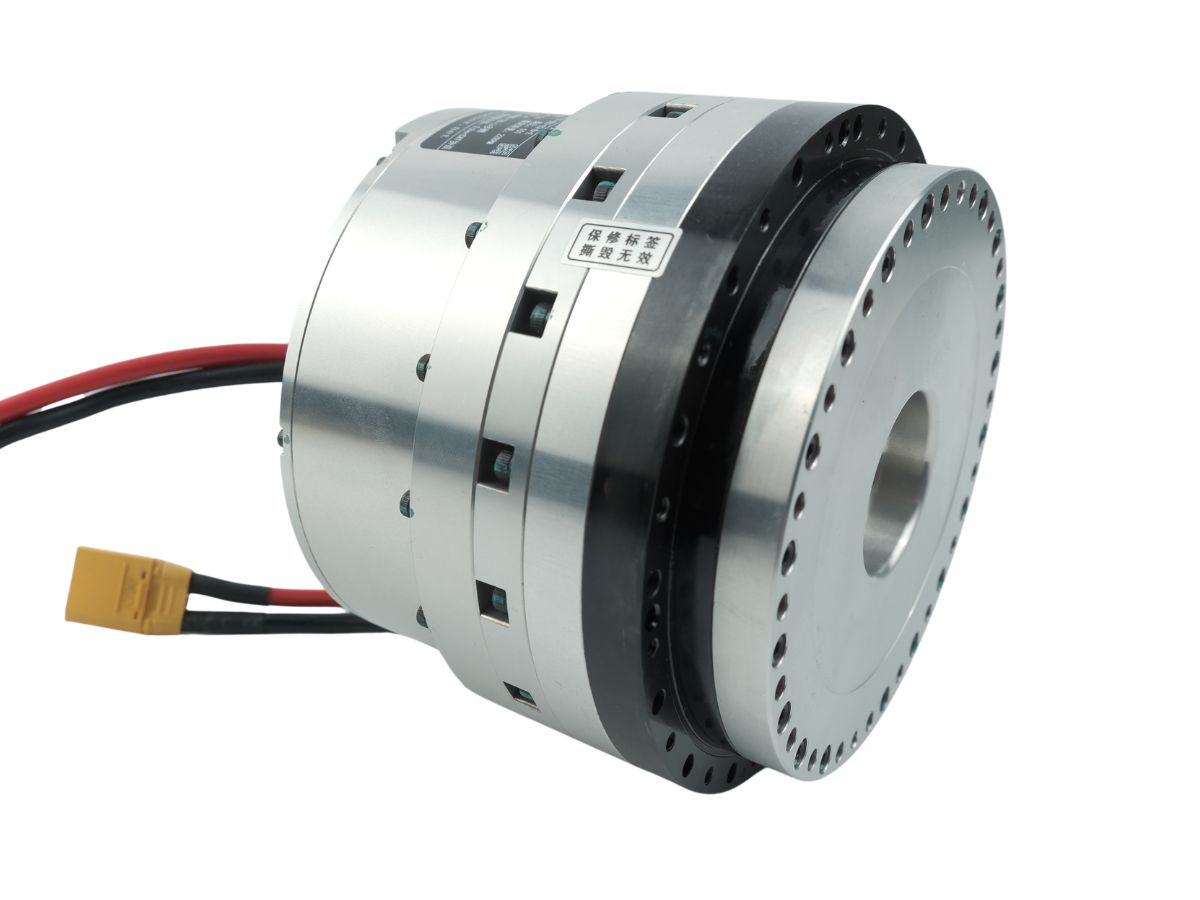
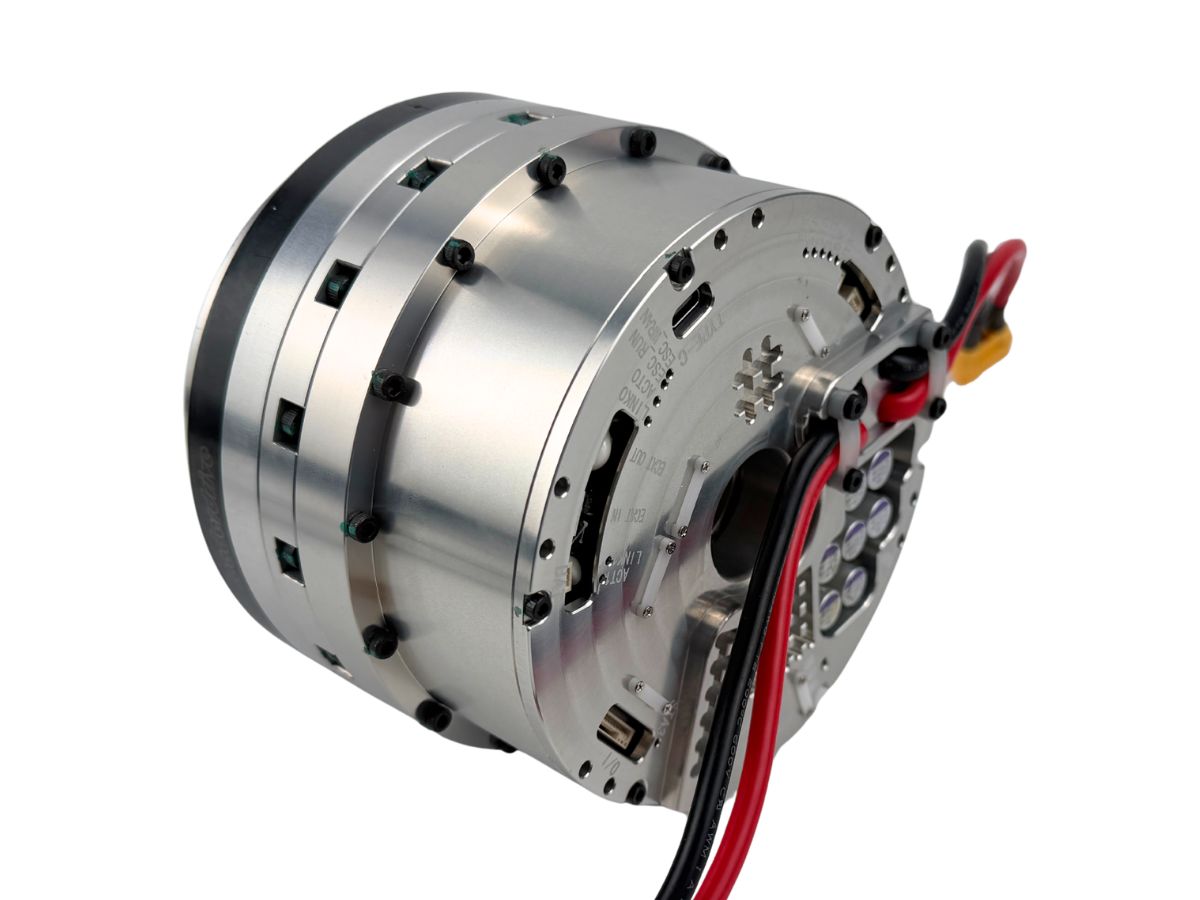
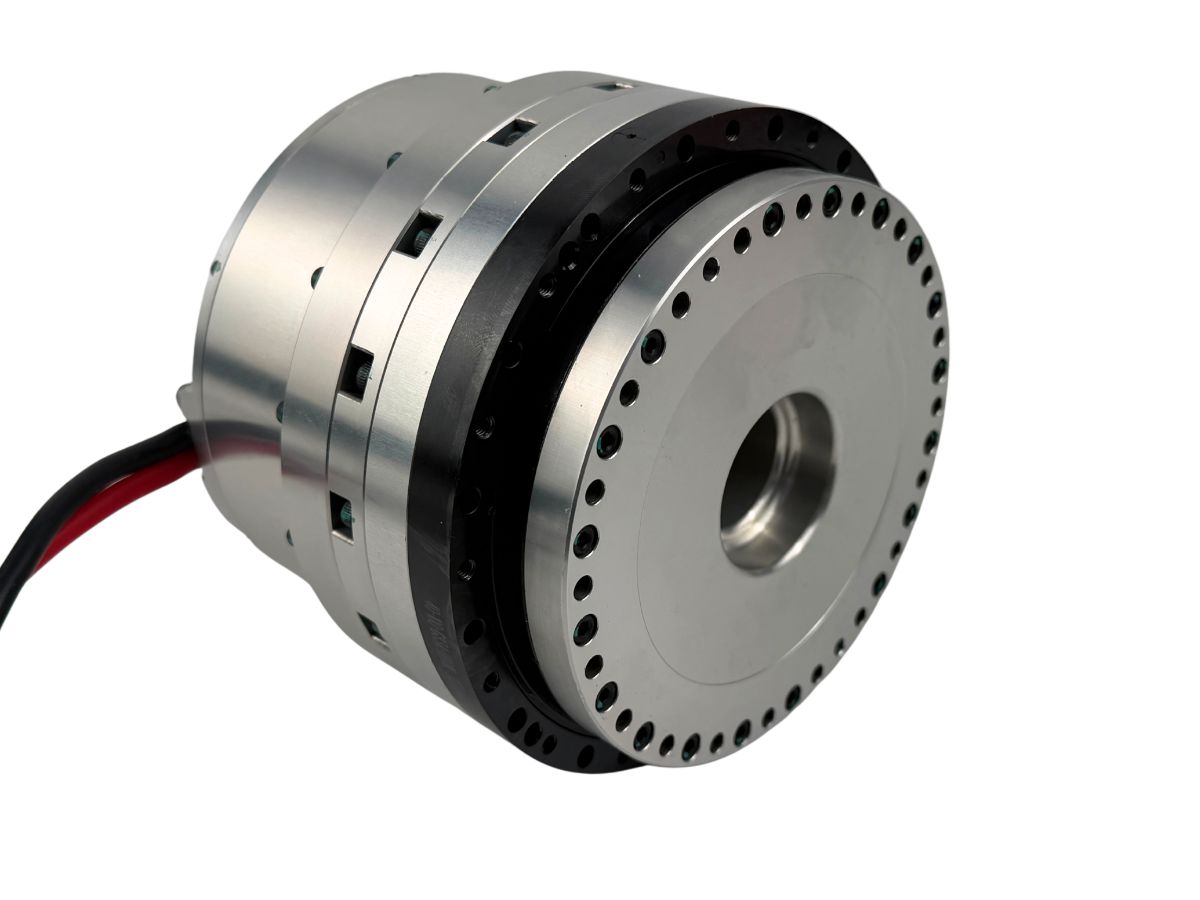
Гармонический суставной актуатор HAU особенно подходит для высокоточных гуманоидных роботов, специальных роботов и роботизированных манипуляторов. Сочетая высокую точность позиционирования, промышленную устойчивость к перегрузкам и большой внутренний диаметр, HAU помогает роботам обеспечивать стабильное и точное движение в сложных условиях применения.
Особенности
Высокая точность позиционирования
Гармонический суставной привод HONPINE HAU обеспечивает точность позиционирования менее 15 угловых секунд и повторяемость менее 1,5 угловой секунды, обеспечивая точное управление движением роботизированных суставов, требующих стабильных характеристик позиционирования.
По сравнению со многими аналогичными гармоническими суставными приводами на рынке, HAU обеспечивает высокий уровень точности позиционирования, сохраняя при этом механическую прочность, необходимую для практического применения в робототехнике.
Для проектов с более высокими требованиями к точности HONPINE также может предоставить индивидуальные решения на базе гармонических суставных приводов с точностью позиционирования менее 15 угловых секунд в соответствии с конкретными требованиями применения.
Перегрузочная способность промышленного класса
Гармонический суставной привод HONPINE HAU разработан для сложных промышленных применений и обладает достаточным запасом механической прочности и мощности для обеспечения надежной работы при переменных нагрузках и динамических условиях эксплуатации.
Широкий рабочий диапазон пикового крутящего момента и скорости позволяет приводу сохранять более эффективную динамическую реакцию при различных скоростях движения. Например, HAU14 может обеспечивать пиковый крутящий момент 35 Н·м в диапазоне скоростей 0–4 000 об/мин.
Более широкий полезный диапазон крутящего момента и скорости обеспечивает гармоническому суставному приводу большую гибкость при работе робота с различными профилями движения. Вместо оптимизации только для узкого рабочего диапазона HAU разработан для обеспечения более стабильной и отзывчивой выходной мощности в более широком диапазоне рабочих условий.
Конструкция с большим сквозным отверстием для более удобной прокладки кабелей
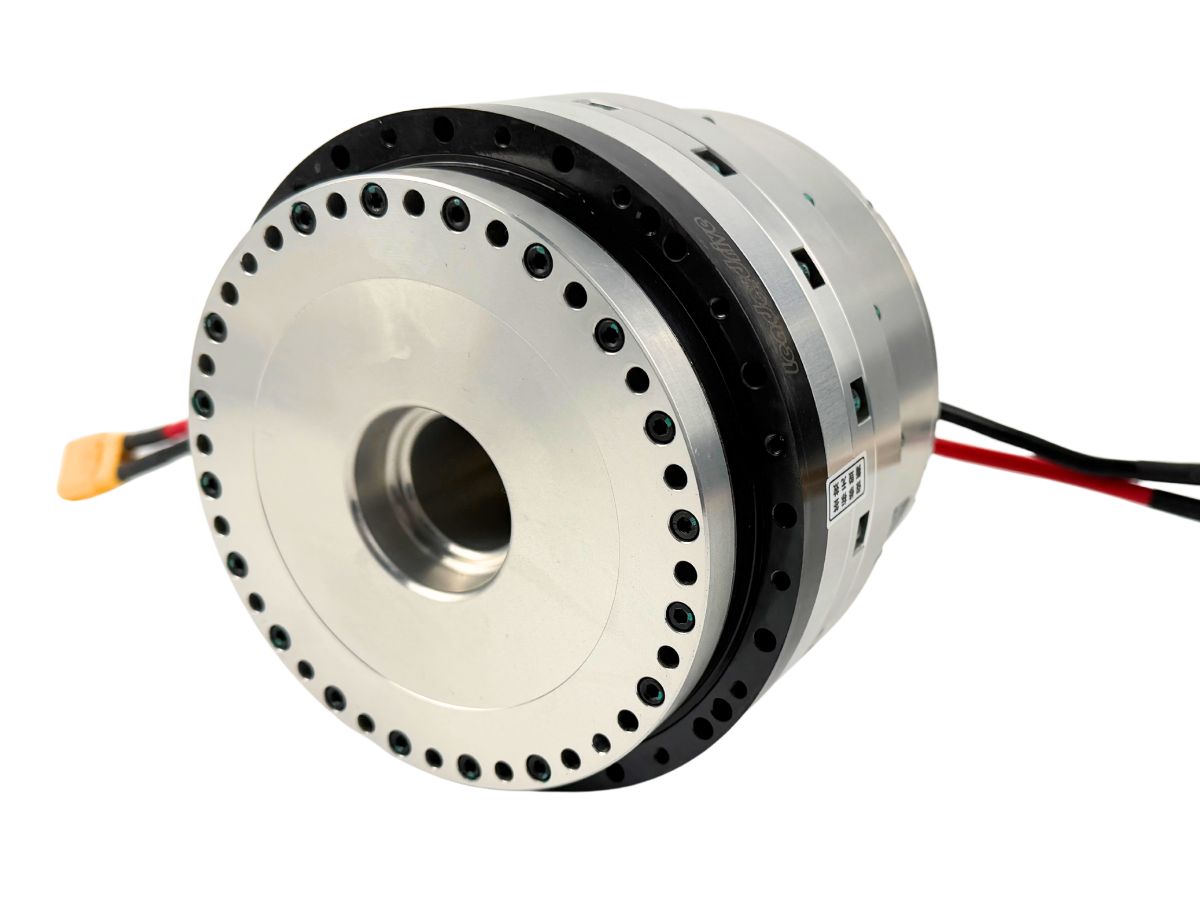
Еще одним важным преимуществом гармонического суставного привода HONPINE HAU является его конструкция с большим сквозным отверстием. Диаметр отверстия составляет от 16,8 мм до 28 мм, что больше, чем у многих сопоставимых гармонических суставных приводов.
Увеличенный сквозной канал предоставляет дополнительное пространство для прокладки силовых кабелей, сигнальных линий, коммуникационных кабелей и другой проводки через сустав робота. Это позволяет упростить управление кабелями и способствует снижению помех механической конструкции, особенно в гуманоидных роботах и роботизированных манипуляторах с компактной компоновкой суставов.
Для роботизированных систем, в которых важны внутренняя прокладка кабелей и компактная механическая интеграция, конструкция HAU с большим сквозным отверстием обеспечивает большую гибкость при проектировании суставов и роботов.
Характеристики
Лист 1




