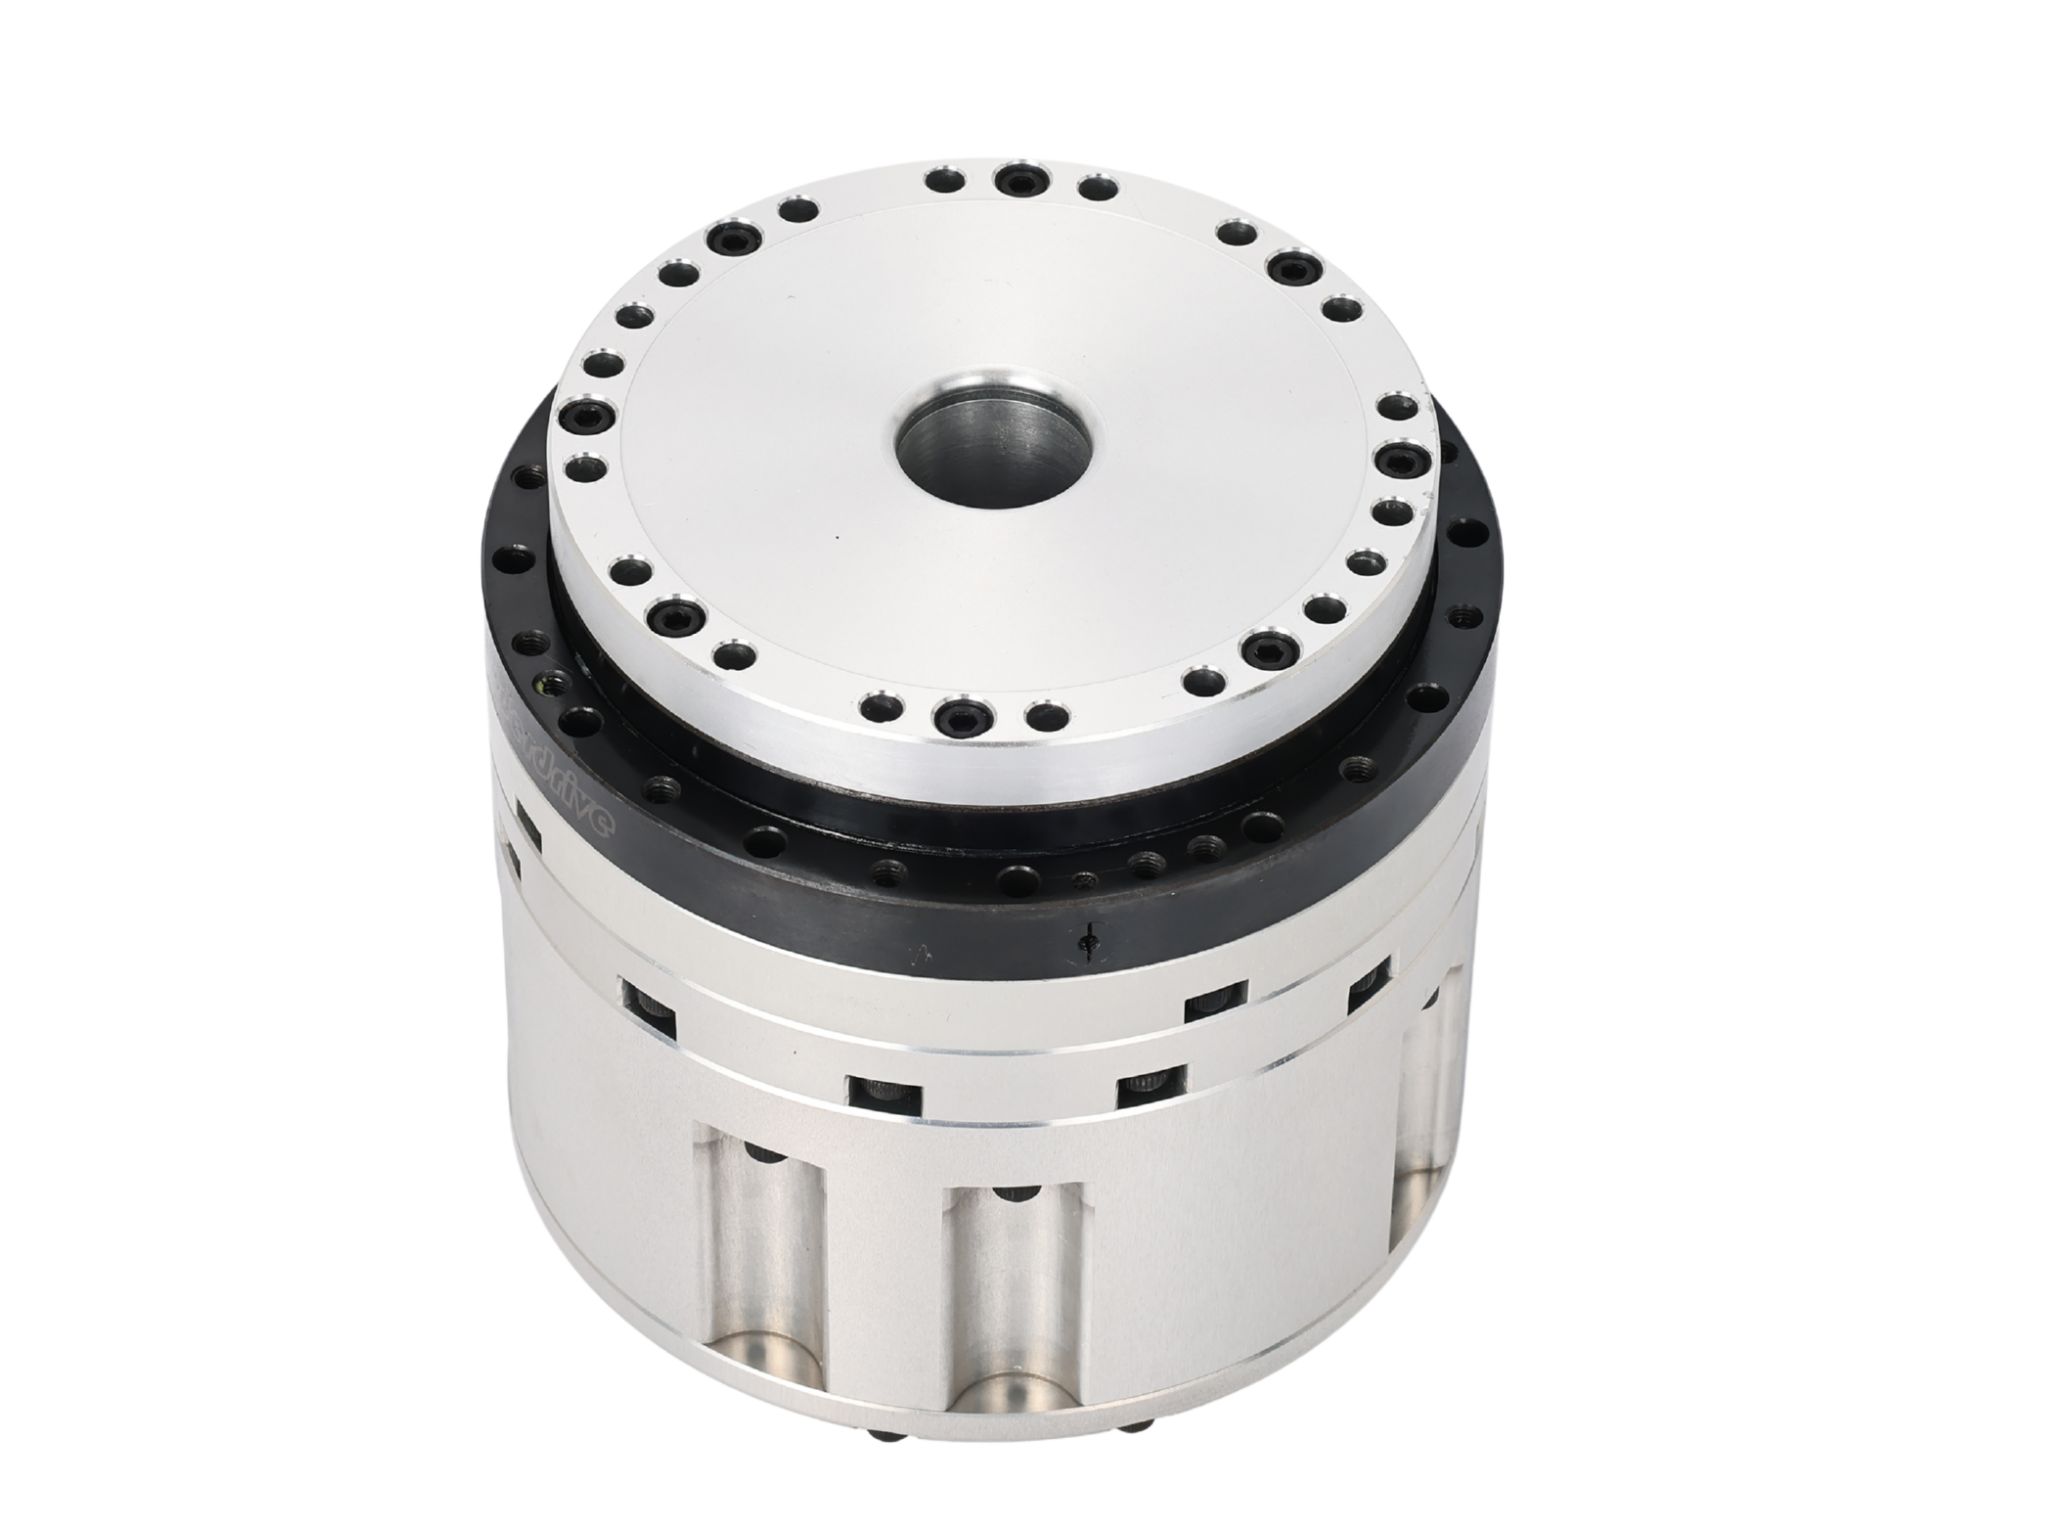







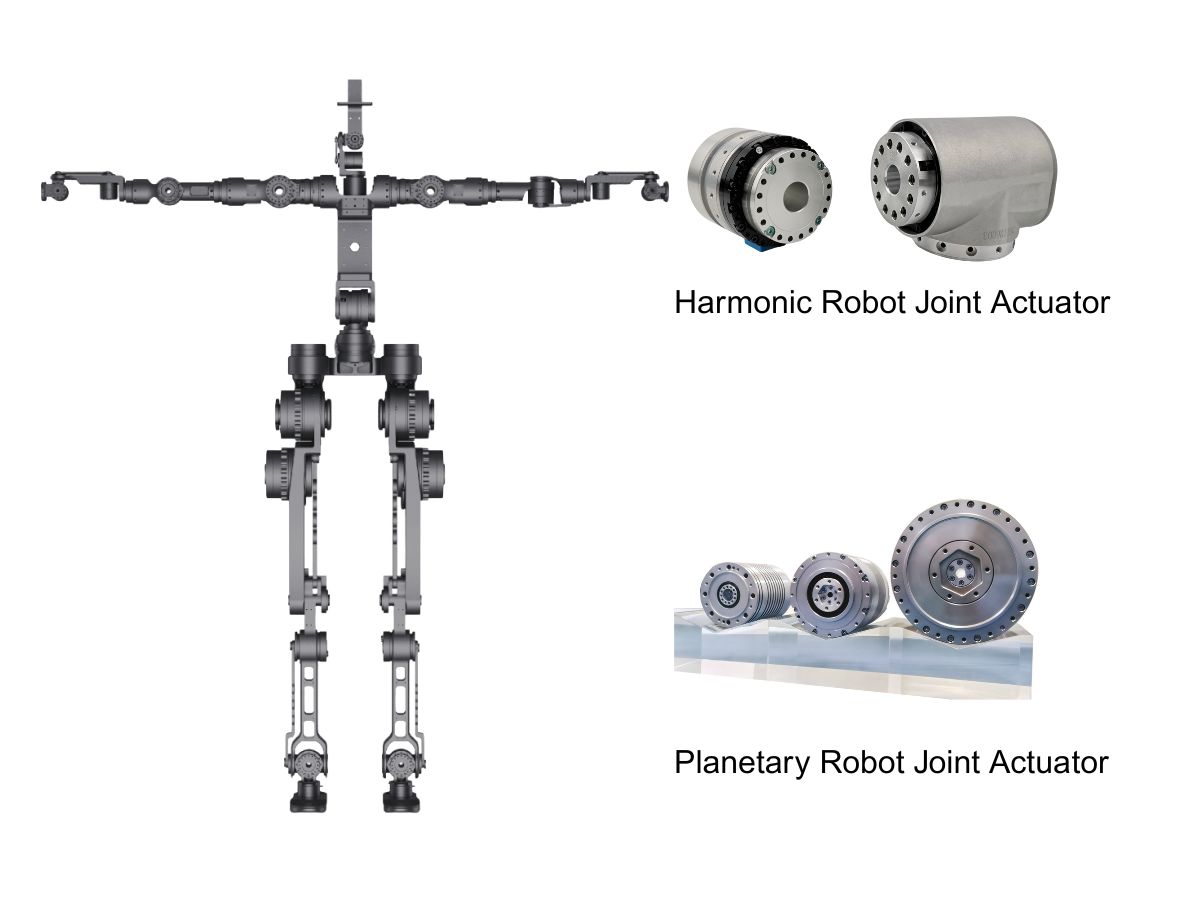
Двигатель роботизированного шарнира с гармоническим редуктором может применяться в широком спектре роботизированных систем, однако фактические требования к каждому шарниру могут существенно различаться. Запястье, локоть, плечо, тазобедренный сустав и другие шарниры робота могут требовать различных сочетаний крутящего момента, скорости, точности, жёсткости, габаритов и обратной связи.
Поэтому выбор двигателя роботизированного шарнира с гармоническим редуктором всегда должен начинаться с механических требований конкретного шарнира, а не только с рассмотрения общего типа робота.
Промышленные роботизированные манипуляторы
Промышленные роботизированные манипуляторы обычно имеют шесть или более осей, и каждая ось выполняет различные механические задачи. Это делает выбор привода особенно важным.
Для шарниров запястья двигатель роботизированного шарнира с гармоническим редуктором часто является отличным выбором, поскольку этим осям требуются точное угловое позиционирование, малый люфт, компактные размеры и относительно низкая подвижная инерция. Запястье часто должно изменять ориентацию сварочной горелки, захвата, полировального инструмента, обрабатывающего шпинделя или другого концевого эффектора, поэтому точное и повторяемое вращательное движение имеет существенное значение.
Для локтевых шарниров и шарниров предплечья требования становятся более высокими, поскольку привод должен перемещать расположенную далее конструкцию руки и полезную нагрузку. Двигатель роботизированного шарнира с гармоническим редуктором может обеспечить высокую плотность крутящего момента и движение с малым люфтом, сохраняя при этом относительно компактные размеры руки. Окончательный выбор должен основываться на фактической инерции нагрузки, требуемом ускорении, непрерывном крутящем моменте и пиковом крутящем моменте.
Для крупных осей плеча, основания или осей с высокой полезной нагрузкой механическая нагрузка может быть значительно выше. Эти шарниры должны ускорять значительную часть конструкции робота и могут испытывать существенные внешние усилия. В тяжёлых промышленных роботах также может рассматриваться редуктор RV, когда требуются чрезвычайно высокая жёсткость и грузоподъёмность. Однако для компактных и ориентированных на точность осей робота правильно подобранная гармоническая передача по-прежнему может обеспечить привлекательный баланс между плотностью крутящего момента, точностью и механической интеграцией.
Ключевой момент заключается в том, что даже в рамках одного промышленного робота разные оси могут иметь совершенно разные требования к приводам.
Коллаборативные роботы
В коллаборативных роботах особое внимание уделяется компактным размерам, малому весу, плавности движения и точному управлению.
Двигатель роботизированного шарнира с гармоническим редуктором особенно подходит для компактных шарниров коботов, поскольку гармоническая передача может обеспечить высокое передаточное отношение и малый люфт в пределах относительно небольшого механического объёма.
Локоть и запястье имеют особенно важное значение. Эти шарниры напрямую влияют на положение и ориентацию концевого эффектора, поэтому точность передачи непосредственно влияет на способность робота выполнять задачи сборки, захвата, инспекции и взаимодействия человека с роботом.
Для продвинутых коллаборативных роботов при выборе привода также следует учитывать конфигурацию энкодера, обратную связь по крутящему моменту, коммуникацию, функции безопасности и полосу пропускания системы управления, а не рассматривать только характеристики редуктора.
Гуманоидные роботы
Гуманоидные роботы предъявляют одни из самых высоких требований к приводам роботизированных шарниров, поскольку робот должен сочетать компактные габариты, малый вес, высокую плотность крутящего момента, точное управление и динамичное движение.
Двигатель роботизированного шарнира с гармоническим редуктором может быть особенно полезен в области запястья и локтя, где привод должен оставаться компактным, обеспечивая при этом точное движение и достаточный крутящий момент для манипулирования.
Плечо требует более высокого крутящего момента, поскольку оно должно ускорять руку и любую полезную нагрузку, переносимую кистью. Здесь размер привода следует выбирать в соответствии с длиной руки, массой расположенных далее частей, инерцией и требуемым ускорением, а не просто выбирать самый большой из доступных двигателей.
Для тазобедренных, коленных и голеностопных шарниров требования становятся ещё более высокими, поскольку эти шарниры непосредственно участвуют в поддержании веса тела и создании динамичного движения. Важными становятся высокая плотность крутящего момента, крутильная жёсткость, тепловые характеристики, обратная связь энкодера и механическая прочность.
Для лёгких гуманоидных конструкций двигатели роботизированных шарниров с гармоническим редуктором могут обеспечить компактное решение для достижения высоких передаточных отношений, малого люфта и высокой плотности крутящего момента при сохранении массы шарнира под контролем.
Роботы для прецизионной сборки
Прецизионная сборка является одной из областей применения, в которых характеристики малого люфта гармонической передачи становятся особенно ценными.
Роботам, используемым для сборки электроники, установки разъёмов, работы с оптическими компонентами, точного позиционирования и манипулирования мелкими деталями, часто необходимо выполнять повторяющиеся движения с очень малыми угловыми ошибками.
В этих областях применения шарниры запястья и ориентационные шарниры особенно чувствительны к люфту передачи. Небольшой угловой зазор в шарнире может преобразоваться в большую ошибку позиционирования концевого эффектора, особенно если робот имеет длинную руку.
Двигатель роботизированного шарнира с гармоническим редуктором, малым люфтом и обратной связью высокого разрешения может помочь повысить повторяемость и точность траектории, сохраняя компактную конструкцию шарнира.
Автоматизация производства полупроводников и электроники
Оборудование для производства полупроводников и электроники часто предъявляет строгие требования к точности позиционирования, повторяемости, чистоте, компактности и управляемому движению.
Роботизированным механизмам перемещения может потребоваться перемещать пластины, лотки, компоненты, инспекционные системы или другие прецизионные детали с высокой повторяемостью вращательного позиционирования.
Для этих применений шарнир робота не обязательно должен иметь чрезвычайно высокий выходной крутящий момент. Вместо этого более важными факторами могут стать малый люфт, точная обратная связь, стабильное движение и компактный монтаж.
Это делает двигатели роботизированных шарниров с гармоническим редуктором особенно подходящими для компактных осей роботизированного позиционирования, используемых в прецизионной автоматизации.
Роботы с визуальным наведением
Роботы с визуальным наведением используют камеры и датчики для определения положения объектов и непрерывной корректировки своего движения.
Однако точная визуальная обратная связь не может компенсировать чрезмерный механический люфт внутри шарнира робота.
Если контроллер задаёт небольшую угловую коррекцию, но передача имеет значительный люфт, часть заданного движения может быть потеряна до реакции выходного вала. Это может снизить точность визуального выравнивания и манипулирования объектами.
Таким образом, двигатель роботизированного шарнира с гармоническим редуктором и малым люфтом может дополнять управление на основе технического зрения, обеспечивая предсказуемое и повторяемое вращательное движение.
Это особенно полезно для таких задач, как прецизионный захват, инспекция, сборка, сортировка и манипулирование с наведением по камере.
Роботизированная сварка
Роботизированная сварка требует стабильного позиционирования и повторяемой ориентации инструмента на протяжении всей сварочной траектории.
При традиционной дуговой сварке запястье робота должно непрерывно управлять ориентацией сварочной горелки, в то время как более крупные шарниры руки воспринимают вес руки и сварочного оборудования.
Двигатель роботизированного шарнира с гармоническим редуктором особенно привлекателен для запястья и других ориентированных на точность осей, поскольку малый люфт помогает сохранять точную ориентацию горелки при повторяющихся изменениях направления.
В системах лазерной сварки требования могут быть ещё более чувствительными, поскольку небольшие угловые ошибки в оптическом механизме способны влиять на положение лазерного луча.
По этой причине компактное гармоническое вращательное движение также может использоваться в механизмах прецизионной лазерной сварки, где требуются точное вращательное позиционирование и динамический отклик.
Медицинские и лабораторные роботы
Медицинские и лабораторные роботы, как правило, отдают приоритет точному позиционированию, плавности движения, компактным механическим конструкциям и повторяемости.
Примеры включают манипуляторы для лабораторной автоматизации, системы обращения с образцами, медицинские механизмы позиционирования, инспекционное оборудование и роботизированные вспомогательные системы.
Многие из этих механизмов работают с относительно небольшими нагрузками, но требуют управляемого и повторяемого движения.
Двигатель роботизированного шарнира с гармоническим редуктором может обеспечить требуемое передаточное отношение и возможности позиционирования, сохраняя компактность привода.
В частности, для лабораторной автоматизации компактный привод может помочь уменьшить размеры всего механизма, что важно, когда несколько осей движения необходимо интегрировать в ограниченное монтажное пространство.
AGV и мобильные манипуляторы
Мобильным манипуляторам необходимо обеспечивать баланс между полезной нагрузкой робота, характеристиками руки и общим весом транспортного средства.
Поскольку каждый дополнительный килограмм в роботизированной руке может влиять на энергопотребление и динамическую устойчивость мобильной платформы, компактные приводы с высокой плотностью крутящего момента могут быть ценными.
Двигатели роботизированных шарниров с гармоническим редуктором могут использоваться в запястье, локте и других шарнирах руки, где важны малый люфт, компактные размеры и точное позиционирование.
Для более тяжёлых мобильных манипуляторов размер привода следует выбирать в соответствии с полезной нагрузкой, вылетом руки, ускорением и инерцией шарнира.
Системы инспекции и прецизионного позиционирования
Роботизированные инспекционные системы часто объединяют камеры, датчики, оптическое оборудование или измерительные инструменты с многоосевыми механизмами позиционирования.
В этих системах шарнир должен не просто перемещаться. Он должен точно и повторяемо позиционировать датчик или оптический компонент.
Двигатель роботизированного шарнира с гармоническим редуктором может обеспечить компактную вращательную ось с малым люфтом и точной обратной связью, что делает его подходящим для инспекции, оптического выравнивания, измерений и других задач прецизионного позиционирования.
Это особенно полезно, когда робот должен многократно возвращаться в одно и то же угловое положение или выполнять небольшие угловые коррекции.
Подбор двигателя гармонического шарнира для шарнира робота
Само применение является лишь первым шагом. Окончательный привод всегда следует выбирать в соответствии с фактическими требованиями каждого шарнира.
Например, один и тот же роботизированный манипулятор может использовать приводы разных размеров для запястья, локтя и плеча:
Запястье → Компактный двигатель гармонического шарнира с малым люфтом
Локоть → Двигатель гармонического шарнира с более высоким крутящим моментом и достаточной крутильной жёсткостью
Плечо → Двигатель гармонического шарнира с высоким крутящим моментом и высокой жёсткостью
Затем выбор следует проверить по следующим параметрам:
Требуемый крутящий момент → Инерция нагрузки → Скорость → Ускорение → Люфт → Крутильная жёсткость → Энкодер → Тепловые характеристики → Монтажное пространство
Такой подход позволяет производителям роботов избежать как недостаточного, так и неоправданно избыточного выбора размеров.
Роботизированный шарнир не следует выбирать только потому, что он имеет наибольший крутящий момент или наибольший диаметр. Цель состоит в том, чтобы найти двигатель роботизированного шарнира с гармоническим редуктором, обеспечивающий требуемые характеристики при сохранении надлежащего баланса между крутящим моментом, точностью, весом, размерами и динамическим откликом.
Для HONPINE это означает разработку различных конфигураций приводов роботизированных шарниров для различных механических требований, а не рассмотрение каждого шарнира робота как одинакового применения.
- Как выбрать волновой редуктор?Apr 29, 2026В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
- Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахApr 24, 2026Платформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
- Что такое двигатель DD? Как выбрать двигатель DD?Apr 24, 2026Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
- Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?Apr 14, 2026В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
- Двигатели DD против гармонических роторных приводовApr 01, 2026В данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.