






Почему сервоприводы и редукторы идеально сочетаются?
Каковы преимущества сервоприводов?
Сервоприводы обладают тремя ключевыми преимуществами: быстрым откликом, высокой точностью позиционирования и отличной управляемостью. Однако обычные сервоприводы, как правило, развивают номинальную мощность при относительно высокой частоте вращения, а крутящий момент непосредственно на валу двигателя ограничен.
Номинальная частота вращения многих сервоприводов переменного тока составляет примерно 1 500–3 000 об/мин, а у некоторых высокоскоростных моделей превышает 5 000 об/мин. При заданной механической мощности с увеличением частоты вращения крутящий момент уменьшается. Например, сервопривод мощностью 1 кВт при частоте вращения 3 000 об/мин развивает номинальный крутящий момент около 3,2 Н·м.
Такого крутящего момента может быть недостаточно для прямого привода манипулятора робота массой в десятки килограммов. В зависимости от размера и назначения робота, для суставов запястья может потребоваться пиковый крутящий момент в десятки и даже сотни ньютон-метров, а для суставов основания — несколько сотен ньютон-метров.
Можно ли спроектировать сервопривод, обеспечивающий высокий крутящий момент на низкой частоте вращения? Да — для этого предназначены двигатели прямого привода с высоким крутящим моментом. Однако достижение требуемого крутящего момента может повлечь компромиссы в отношении габаритов и массы двигателя, стоимости и отвода тепла. Из-за этого прямой привод может быть сложным решением для суставов робота с жесткими ограничениями по пространству и массе.
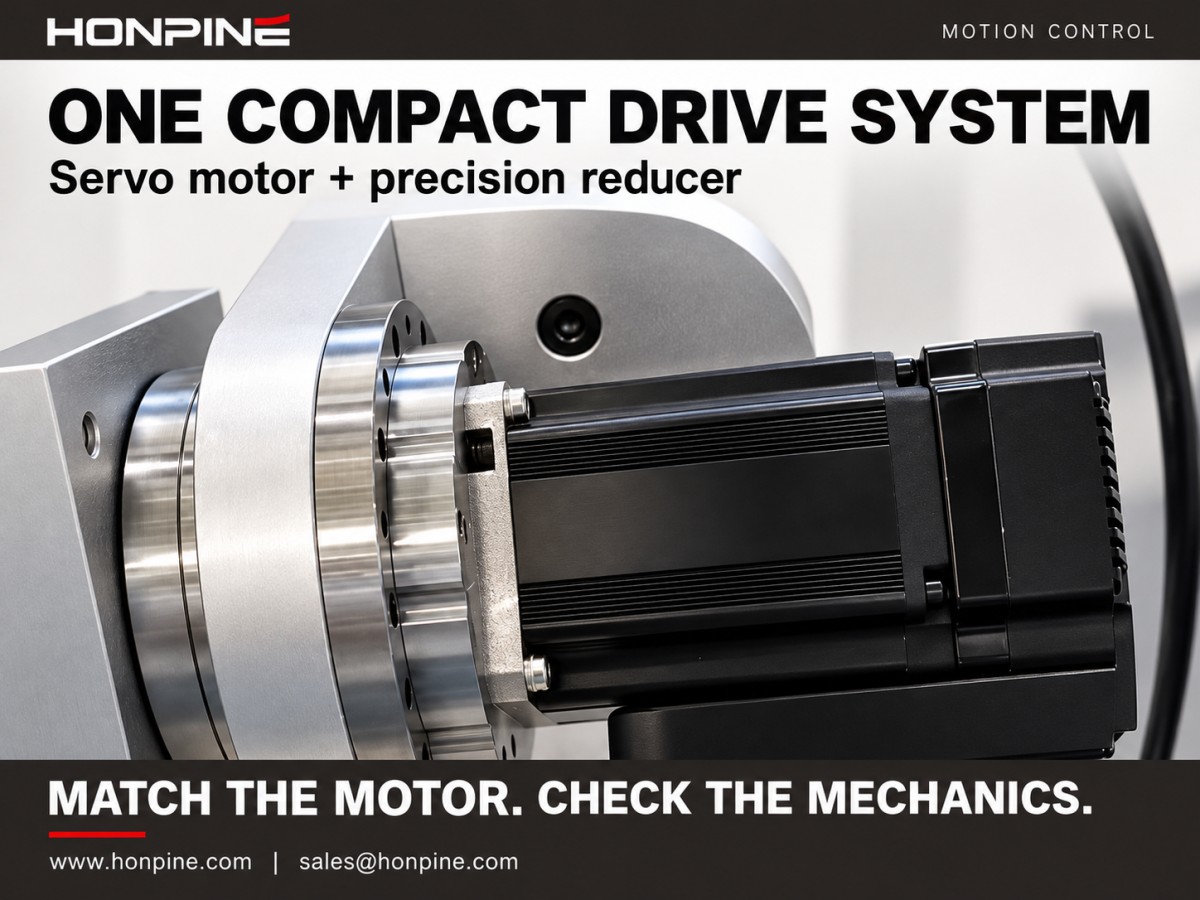
Основная задача — согласовать рабочие характеристики двигателя с нагрузкой: сервопривод вращается относительно быстро, тогда как суставу робота часто нужны более низкая скорость и более высокий крутящий момент. Разницу помогает компенсировать редуктор.
Как редуктор повышает эффективность сервопривода?
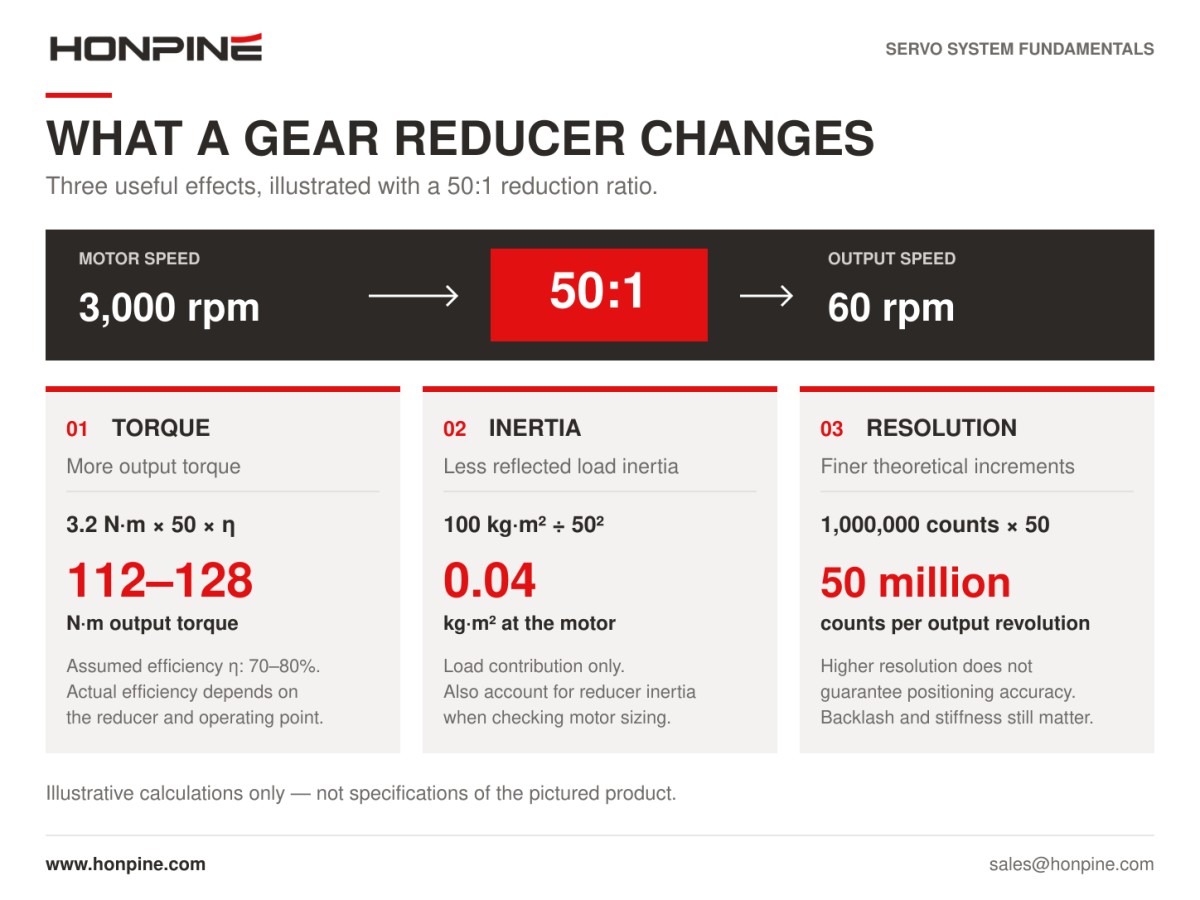
Редуктор не только снижает частоту вращения. Он также увеличивает выходной крутящий момент, уменьшает приведенный к валу двигателя момент инерции нагрузки и повышает теоретическое разрешение позиционирования на выходе.
1. Снижение скорости и увеличение выходного крутящего момента
Если не учитывать потери, механическая мощность при прохождении через редуктор остается примерно постоянной. Снижение скорости увеличивает доступный выходной крутящий момент пропорционально передаточному отношению. На практике необходимо также учитывать КПД передачи:
Выходной крутящий момент = крутящий момент двигателя × передаточное отношение × КПД передачи
Рассмотрим волновой редуктор с передаточным отношением 50:1. При входном крутящем моменте 3,2 Н·м и предполагаемом КПД передачи 70–80% расчетный выходной крутящий момент составит 3,2 × 50 × 0,70–0,80 = 112–128 Н·м.
Этот пример показывает, как компактный сервопривод может развивать значительно больший крутящий момент при использовании редуктора. При этом фактический выходной момент должен оставаться в пределах номинального, ускорительного и пикового крутящего момента редуктора, а его КПД следует проверять для предполагаемых условий эксплуатации.
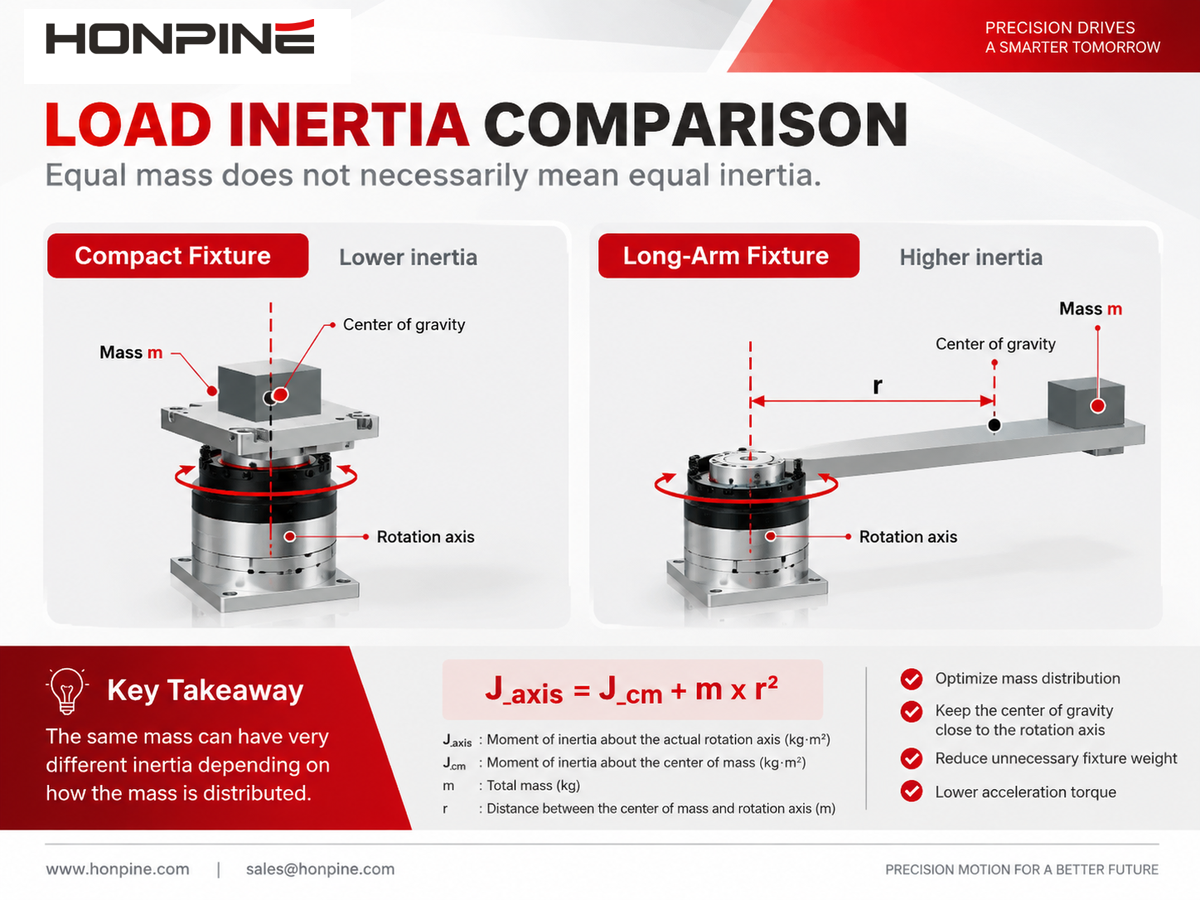
2. Снижение приведенного момента инерции нагрузки
Еще одна важная функция редуктора — уменьшение момента инерции нагрузки, приведенного к валу двигателя. Приведенный момент инерции нагрузки делится на квадрат передаточного отношения:
Приведенный момент инерции нагрузки = момент инерции нагрузки ÷ передаточное отношение²
Например, рассмотрим поворотный стол с моментом инерции нагрузки 100 кг·м². При использовании редуктора 50:1 приведенный к двигателю момент инерции нагрузки составит 100 ÷ 50² = 0,04 кг·м², то есть уменьшится в 2 500 раз.
Это математический пример приведения момента инерции, а не полный расчет выбора двигателя. Также необходимо учитывать момент инерции редуктора, требуемое ускорение, трение и рабочую скорость. Тем не менее снижение приведенного момента инерции нагрузки может облегчить управление сервосистемой при работе с тяжелой нагрузкой.
3. Более высокое теоретическое разрешение позиционирования на выходе
Энкодер двигателя имеет фиксированное разрешение. Если он обеспечивает один миллион отсчетов на оборот двигателя, то при прямом приводе на один оборот выходного вала приходится один миллион отсчетов.
С редуктором 50:1 двигатель совершает 50 оборотов на каждый оборот выходного вала. Таким образом, система обеспечивает эквивалентное разрешение 50 миллионов отсчетов энкодера на один оборот выходного вала, повышая теоретическое разрешение позиционирования в 50 раз.
Однако разрешение — это не то же самое, что точность позиционирования. На фактическое положение выходного звена влияют люфт, погрешность передачи, упругая деформация, точность энкодера и характеристики системы управления.
Умножение крутящего момента, снижение момента инерции и повышение теоретического разрешения позиционирования объясняют, почему редукторы широко применяются вместе с сервоприводами в робототехнике и автоматизации.
Что обеспечивает эффективную совместную работу сервопривода и редуктора?
Для успешной работы недостаточно просто соединить высокоскоростной двигатель с выходным звеном, вращающимся медленнее. На характеристики всей системы влияют согласование моментов инерции, люфт и крутильная жесткость.
Согласование моментов инерции: сможет ли двигатель управлять нагрузкой?
На работу сервопривода влияет соотношение момента инерции, приведенного к валу двигателя, и момента инерции ротора двигателя. Высокое отношение моментов инерции может затруднить быстрое ускорение, замедление и выход в установившееся положение, особенно если жесткость передачи невелика.
В качестве первоначального ориентира при подборе часто используют отношение моментов инерции около 10:1 или меньше; для более высоких требований к быстродействию проектировщики могут ориентироваться примерно на 5:1 или меньше. Это отправные значения, а не универсальные пределы. Допустимое отношение зависит от сервопривода, двигателя, механической конструкции, профиля движения и настройки системы.
Низкое отношение моментов инерции само по себе не является причиной нестабильности и не гарантирует оптимальных характеристик. Необходимо оценивать систему в целом.
Передаточное отношение служит коэффициентом настройки: при его увеличении приведенный момент инерции нагрузки быстро уменьшается, а при уменьшении — возрастает момент инерции, воспринимаемый двигателем. Поэтому согласование моментов инерции является важным фактором при выборе передаточного отношения.
Люфт: что происходит при смене направления движения?
Люфт — это механический зазор, из-за которого при смене направления движения возникают потери перемещения. При чрезмерном люфте двигатель может повернуться на небольшой угол, прежде чем выходное звено начнет двигаться.
Такая задержка может приводить к ошибкам позиционирования, ударным нагрузкам при реверсе и неравномерности движения. Поэтому для прецизионных применений часто требуются редукторы с очень малым люфтом или потерянным ходом.
В зависимости от модели и метода измерения прецизионные волновые редукторы и редукторы RV могут иметь характеристики на уровне одной угловой минуты или ниже. Для стандартных прецизионных планетарных редукторов типичные значения люфта составляют примерно 3–10 угловых минут, тогда как у моделей повышенной точности этот показатель также может достигать одной угловой минуты.
Одна угловая минута равна 1/60 градуса. Всегда проверяйте спецификацию выбранного производителя, условия испытаний и используемую терминологию: люфт, потерянный ход и гистерезис — связанные характеристики, но их нельзя считать взаимозаменяемыми измерениями.
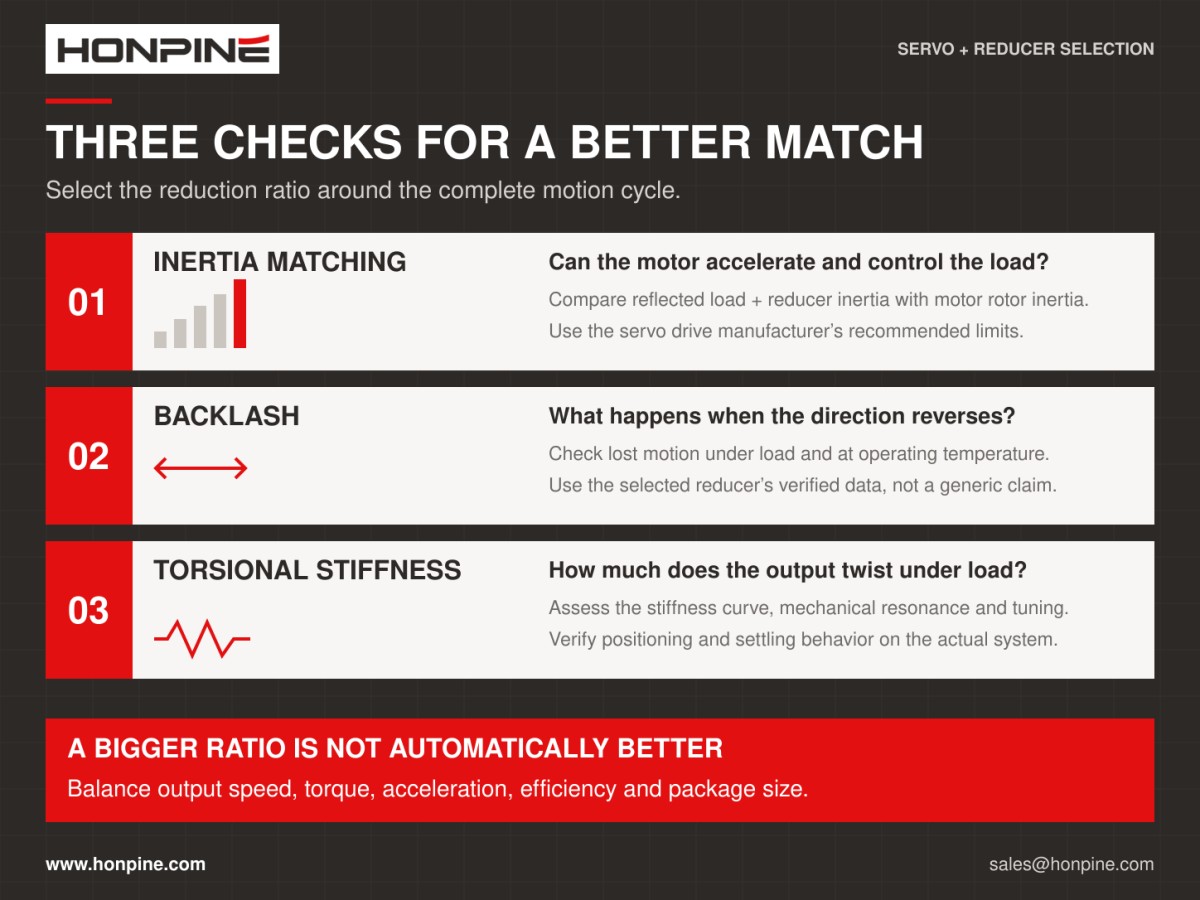
Крутильная жесткость: насколько скручивается передача?
Крутильная жесткость описывает сопротивление передачи угловой деформации под действием крутящего момента. При недостаточной жесткости выходной элемент может упруго скручиваться при изменении нагрузки.
Если обратная связь по положению поступает только со стороны двигателя, контроллер может показывать достижение заданного положения, хотя выходной элемент при этом отклонился. Податливость механической системы также может вызывать резонансы, ограничивающие усиление системы управления и затрудняющие настройку.
Одновременное достижение малого люфта и высокой крутильной жесткости может усложнить конструкцию, повысить требования к производству и увеличить стоимость. Подходящий редуктор обеспечивает баланс этих характеристик с грузоподъемностью, сроком службы и требованиями конкретного применения.
Всегда ли лучше большее передаточное отношение?
Может показаться, что большее передаточное отношение всегда предпочтительнее, поскольку оно увеличивает выходной крутящий момент. На практике передаточное отношение необходимо выбирать с учетом крутящего момента, скорости, ускорения, момента инерции и ограничений по установке.
При заданном ускорении двигателя более высокое передаточное отношение приводит к меньшему ускорению на выходе. Поэтому в применениях, требующих быстрого пуска и останова или частых возвратно-поступательных движений, необходимо тщательно оценивать характеристики двигателя в зависимости от крутящего момента и частоты вращения, а также полный профиль ускорения.
Большее передаточное отношение также меняет соотношение между моментом инерции двигателя и приведенным моментом инерции нагрузки. Хотя момент инерции нагрузки, воспринимаемый двигателем, уменьшается, само по себе это не гарантирует улучшения динамических характеристик. Важную роль по-прежнему играют момент инерции редуктора, механическая жесткость, трение и настройка контроллера.
Еще одно ограничение — выходная скорость. Чрезмерное снижение скорости может помешать механизму достичь требуемой рабочей скорости, увеличить длительность цикла и снизить производительность.
В зависимости от конструкции редуктора более высокое передаточное отношение может также потребовать дополнительных ступеней передачи, изменения габаритов или увеличения стоимости. Эти компромиссы различаются для волновых, RV- и планетарных редукторов; их следует проверять для выбранной модели.
Принцип выбора прост: обеспечить требуемые выходную скорость, крутящий момент и характеристики позиционирования, сохранив совместимость двигателя и приведенного момента инерции нагрузки с системой управления. Окончательный выбор передаточного отношения должен быть подтвержден расчетами и испытаниями в конкретном применении.
Как выбрать между волновыми, RV- и планетарными редукторами?
Волновые редукторы часто выбирают для компактных и легких суставов, требующих высокого передаточного отношения и точного позиционирования. Редукторы RV обычно рассматривают для суставов с высокой нагрузкой, плеч и оснований роботов, где важны жесткость и грузоподъемность. Прецизионные планетарные редукторы обеспечивают практичный баланс характеристик, КПД и стоимости во многих задачах общей автоматизации.
Это полезные отправные ориентиры, однако окончательный выбор следует делать с учетом требований к нагрузке для каждой оси. Более подробное сравнение трех типов редукторов будет представлено в отдельной статье.
Заключение
Сервосистема обеспечивает быстрое и точное управление движением, а редуктор адаптирует скорость и крутящий момент двигателя к нагрузке. Благодаря взаимодополняющим функциям сервоприводы и редукторы эффективно работают вместе во многих суставах роботов и механизмах автоматизации.
Наилучшие результаты достигаются, когда их выбирают как единую приводную систему. Согласование крутящего момента, скорости, моментов инерции, люфта и жесткости помогает инженерам обеспечить требуемые характеристики движения в пределах доступных габаритов, массы и бюджета.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
 Топ-7 производителей редукторов RV: почему Nabtesco по-прежнему доминирует?Чем отличаются производители редукторов RV и почему Nabtesco остаётся эталоном на этом рынке? Производство редукторов RV требует точной обработки компонентов, тщательной сборки и глубоких инженерных знаний. В этой статье представлены семь производителей редукторов RV и связанных с ними технологий передачи мощности, рассмотрены преимущества, обеспечившие позиции Nabtesco, а также возможности HONPINE в области разработки, чтобы помочь вам разобраться в выборе поставщиков.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.