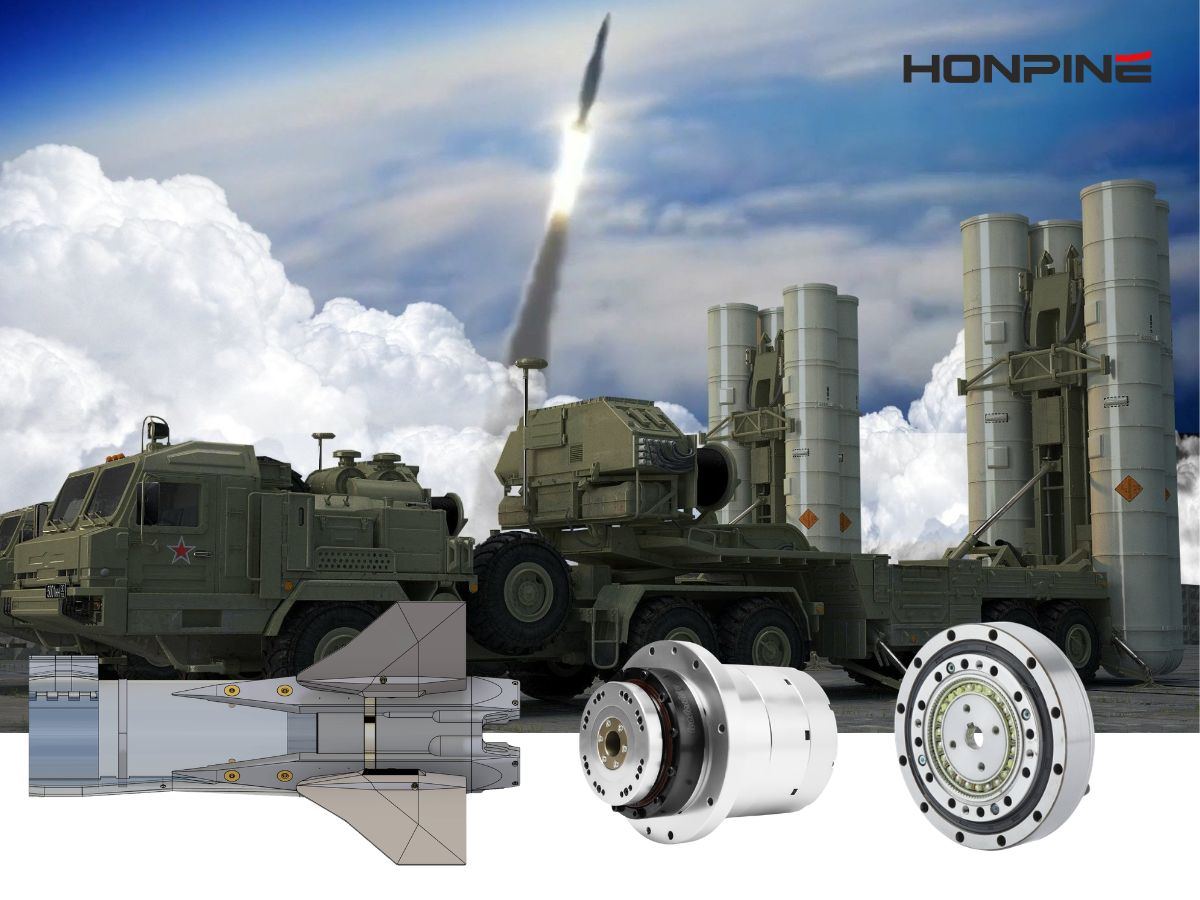
Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков. Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем.
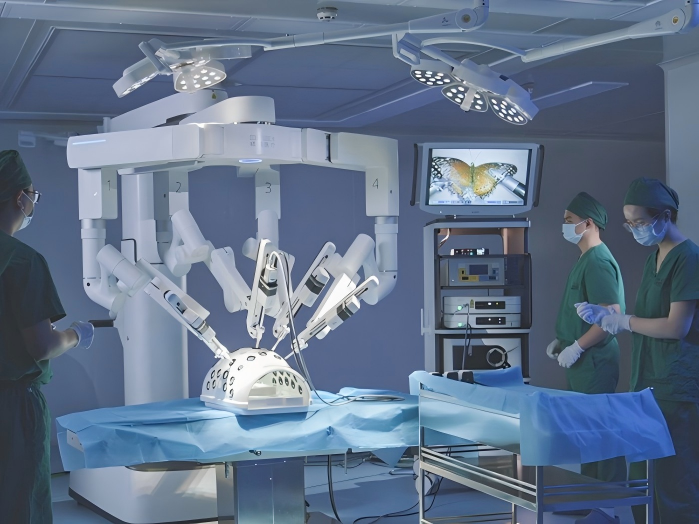
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
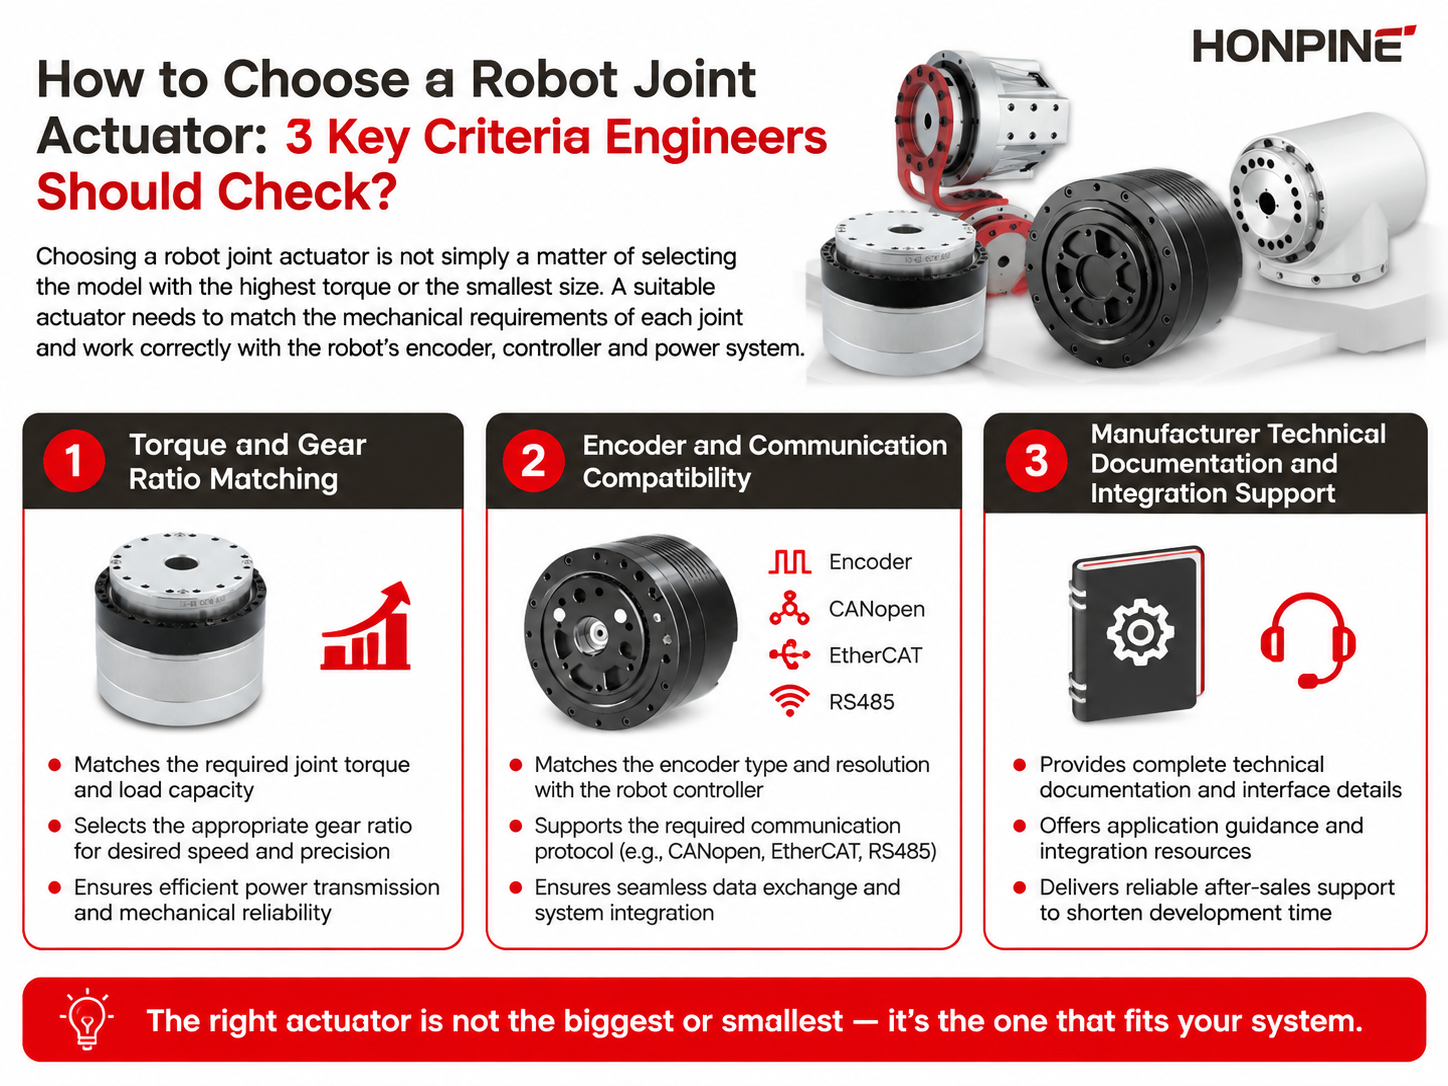
 Как выбрать привод сустава робота: 3 ключевых критерия, которые следует проверить инженерам?Выбор привода сустава робота — это инженерное решение, которое влияет не только на крутящий момент и характеристики движения, но и на стабильность управления, механическую интеграцию и время разработки. Для промышленных роботов, коллаборативных роботов, гуманоидных роботов и других робототехнических систем правильный привод должен соответствовать фактическим требованиям каждого сустава, оставаясь совместимым с двигателем, энкодером, контроллером, сетью связи и архитектурой питания робота. В этой статье я объясню три ключевых критерия, которые инженерам следует оценить при выборе привода сустава робота: соответствие крутящего момента и передаточного отношения, совместимость энкодера и связи, а также техническая документация и инженерная поддержка производителя.
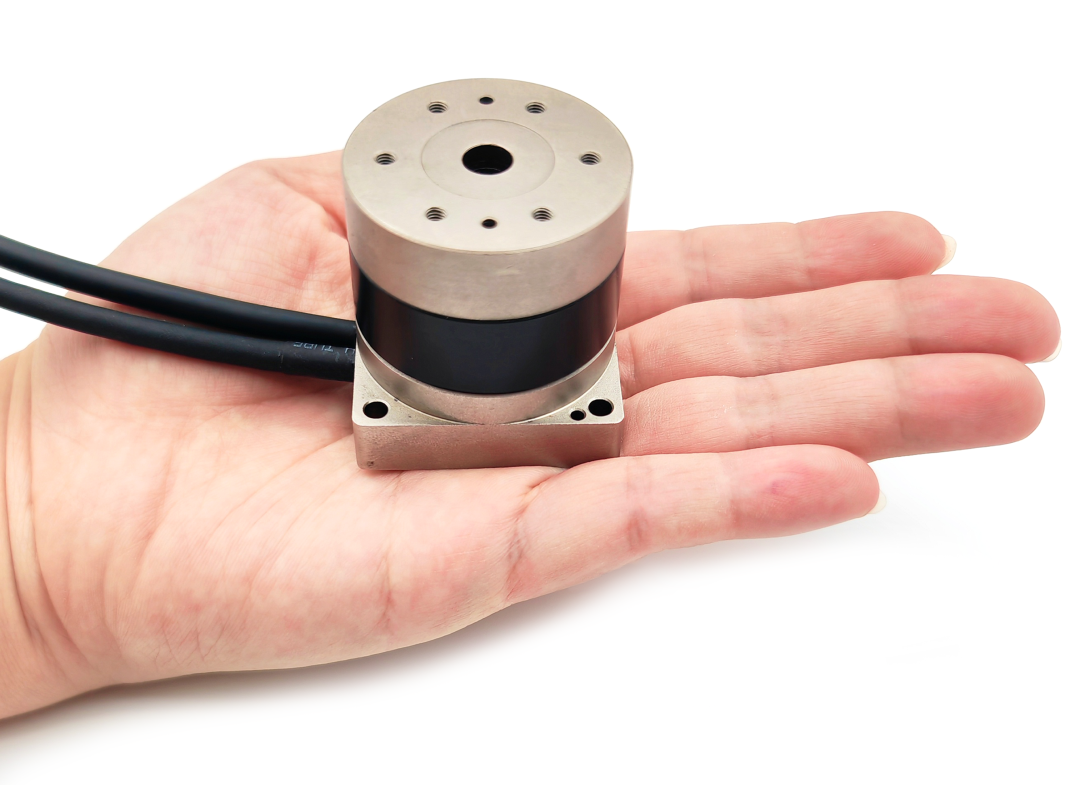
 Малогабаритный DD-двигатель для точного вращательного движения и промышленной автоматизацииПо мере того как оборудование промышленной автоматизации становится компактнее, быстрее и точнее, системы вращательного движения требуют более высокой производительности в условиях все более ограниченного монтажного пространства. Малогабаритный DD-двигатель представляет собой решение с прямым приводом, исключающее необходимость в традиционном редукторе и обеспечивающее прямую передачу крутящего момента, высокую динамическую реакцию и точное управление вращательным движением. От электроники 3C и полупроводникового оборудования до лазерной обработки, систем контроля и прецизионных поворотных столов — технология двигателей с прямым приводом предлагает компактную альтернативу традиционным системам с редукторами. Однако, когда для применения требуются более высокий выходной крутящий момент и плотность крутящего момента, сервопривод с гармонической передачей может быть более подходящим решением. В этой статье рассматриваются принципы работы, преимущества, области применения и ключевые факторы выбора малогабаритных DD-двигателей, а также с инженерной точки зрения сравниваются архитектуры прямого привода и гармонических приводов.