






Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочленения
На заводе по производству литиевых аккумуляторов выбор редуктора для роботизированной руки — это не поиск одной «лучшей» модели. Необходимо распределить задачи по осям: с учетом крутящего момента, который воспринимает каждая ось, требуемой точности и условий эксплуатации.
Поэтому мы предлагаем две линейки продукции как единое решение, а не заставляем выбирать одну из них:
Плечевые и локтевые сочленения (J1–J3) →редукторы RV: высокая жесткость, ударостойкость, большие передаточные отношения.
Сочленения запястья (J4–J6) →гармонические редукторы: практически нулевой люфт, высокая плотность крутящего момента, малый вес.
Декартовы координатные системы и портальные перемещения → планетарные редукторы: низкая стоимость, большой ход.
Помимо этой общей логики, производство литиевых аккумуляторов предъявляет два жестких требования: проверка пикового крутящего момента и применение чистой смазки (для предотвращения загрязнения аккумуляторных ячеек металлическими частицами).
Какую роль на самом деле играет редуктор в сочленении робота?
Многие споры о выборе редуктора заходят в тупик, потому что его считают простым «умножителем крутящего момента». В сочленении он одновременно выполняет четыре функции.
Четыре функции редуктора сочленения
1. Снижение скорости и увеличение крутящего момента — редуктор переводит рабочую точку двигателя в область высокого КПД, позволяя двигателю меньшего размера развивать больший крутящий момент.
2. Передача точности в обратном направлении — погрешности со стороны двигателя уменьшаются в соответствии с передаточным отношением N, однако собственный люфт редуктора и погрешность передачи полностью передаются на конец руки, а затем усиливаются по всей длине руки, превращаясь в погрешность позиционирования рабочего органа.
3. Несение нагрузки — крутящий момент нагрузки передается от вала двигателя на конструкцию; двигатель только создает усилие и управляет скоростью.
4. Жесткость — крутильная жесткость напрямую определяет механическую резонансную частоту, которая, в свою очередь, задает полосу пропускания сервосистемы и достижимое время цикла.
Два следствия, определяющие весь выбор
Чем ближе сочленение к основанию, тем выше должна быть его жесткость. Оно воспринимает наибольший крутящий момент: момент силы тяжести всей руки и полезной нагрузки, а также инерционные моменты при ускорении.
Чем ближе сочленение к рабочему органу, тем легче оно должно быть. Каждый дополнительный килограмм на запястье требует последовательного усиления всех расположенных выше по цепи сочленений и конструкций — возникает «спираль увеличения массы».
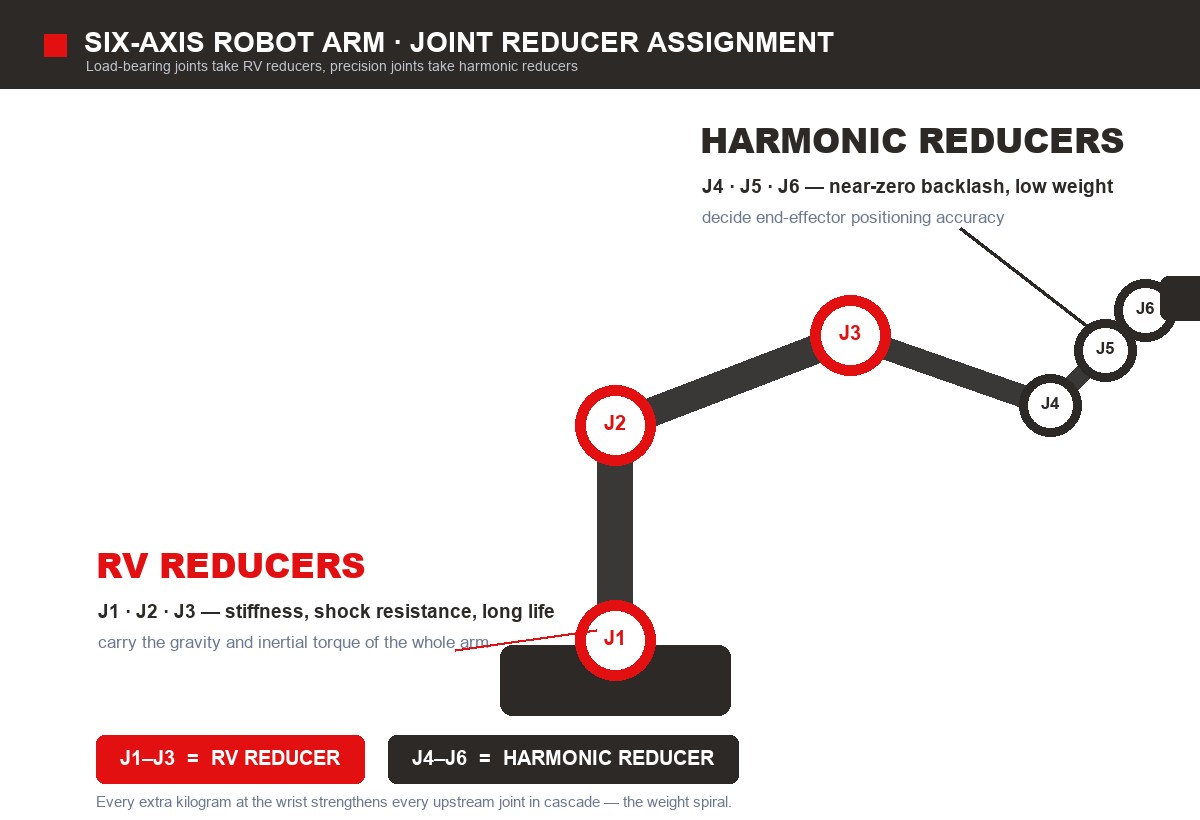
Именно поэтому с инженерной точки зрения редукторы RV и гармонические редукторы распределяются по разным участкам руки — и поэтому мы разрабатываем эти две линейки как единое согласованное решение.
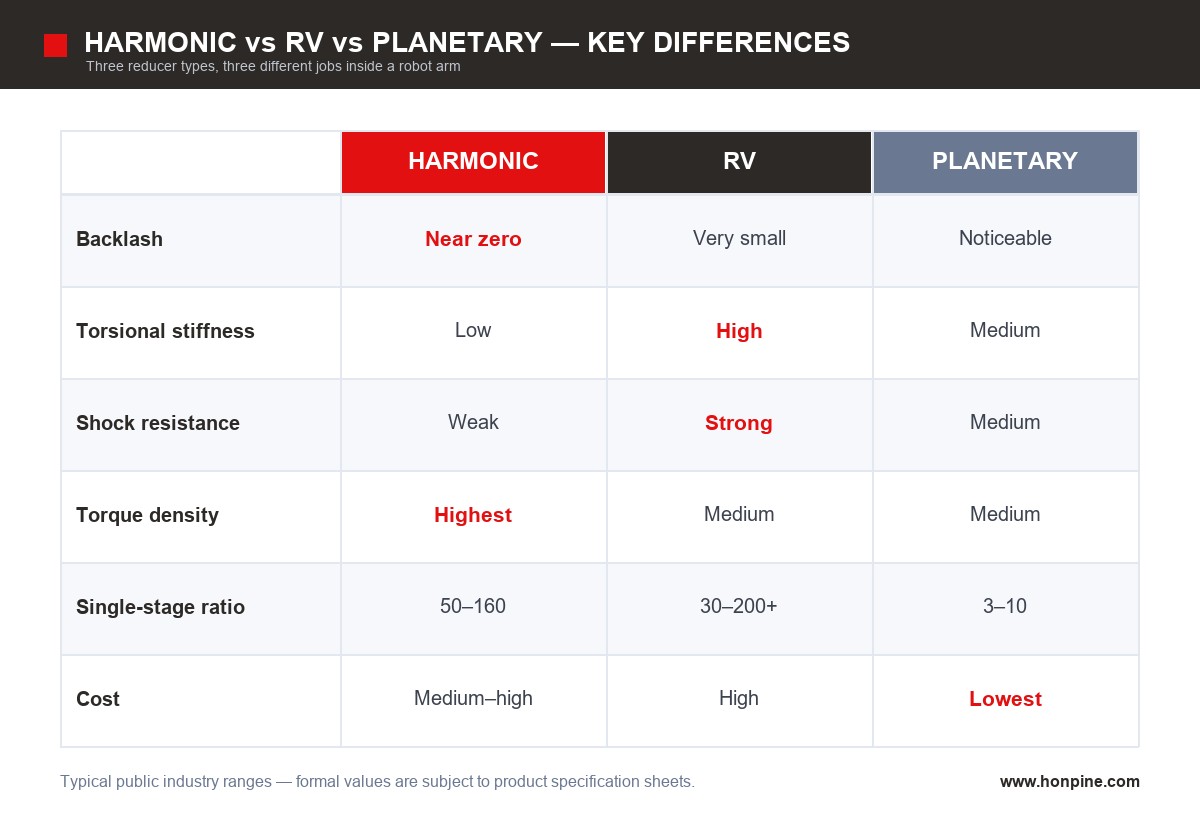
Гармонический, RV или планетарный редуктор: где заканчивается разделение задач
Краткое правило: гармонический редуктор обеспечивает точность и малый вес ценой жесткости; редуктор RV обеспечивает жесткость и долговечность ценой габаритов и стоимости.
На высокопроизводительных линиях производства литиевых аккумуляторов часто происходят интенсивные разгоны и торможения, создающие большие инерционные моменты и ударные нагрузки при аварийной остановке. Для несущих нагрузку сочленений приоритетом должна быть жесткость; гармонические редукторы следует применять только в сочленениях, критичных к точности. Это не вопрос предпочтений, а требование механики.
Линейка 1: гармонические редукторы для прецизионных сочленений (J4–J6, легкие сочленения, все сочленения коллаборативных роботов)
Области применения гармонических редукторов
Запястья шестиосевых роботов (J4–J6)
Все сочленения роботов для работы с малой полезной нагрузкой (класс 5–20 кг)
Все сочленения коллаборативных роботов — малый вес сам по себе повышает безопасность, позволяя контролировать усилия при столкновении
Высокоскоростные операции захвата и укладки, сортировки и сканирования на роботах SCARA и Delta
Типичные диапазоны параметров
Где они не подходят?
Сочленения с большим вылетом и высокой инерцией, несущие нагрузку и часто подвергающиеся аварийной остановке: гибкое колесо плохо переносит ударные нагрузки. Если проверка пикового момента не пройдена, не следует использовать такой редуктор вопреки результатам расчета.
Непрерывная работа с очень короткими интервалами для замены смазки: ресурс гибкого колеса необходимо тщательно оценивать расчетом L10.
Линейка 2: редукторы RV для несущих нагрузку сочленений (J1–J3, позиционеры, гайковерты)
Области применения редукторов RV
Плечевые и локтевые сочленения шестиосевых роботов (J1–J3), особенно моделей для тяжелых полезных нагрузок массой 30–200 кг
Сборка модулей, сварка шин, нанесение клея: большой вылет руки и высокая частота циклов
Поворотные узлы и позиционеры, станции затяжки гаек: главным образом для восприятия опрокидывающего момента
Любые сочленения, которым требуется большое передаточное отношение и способность поглощать удар при аварийной остановке
Типичные диапазоны параметров
Где они не подходят
Запястья и легкие сочленения рабочего органа: их размеры и масса увеличивают нагрузку на все расположенные выше по цепи сочленения, поэтому такое решение становится экономически нецелесообразным.
Линейное перемещение на большое расстояние: конструкция не рассчитана на большой ход — лучше подойдет планетарный редуктор с реечно-зубчатой передачей.
Как две линейки работают вместе на шестиосевой руке?
Стоит отдельно отметить распространенную ошибку: нельзя автоматически переносить на J3 выводы, сделанные для J1/J2. В моделях для малой полезной нагрузки гармонический редуктор большого типоразмера позволяет существенно снизить массу и стоимость; в тяжелых моделях редуктор RV обязателен. Границу следует определять расчетом крутящего момента, а не по привычке.
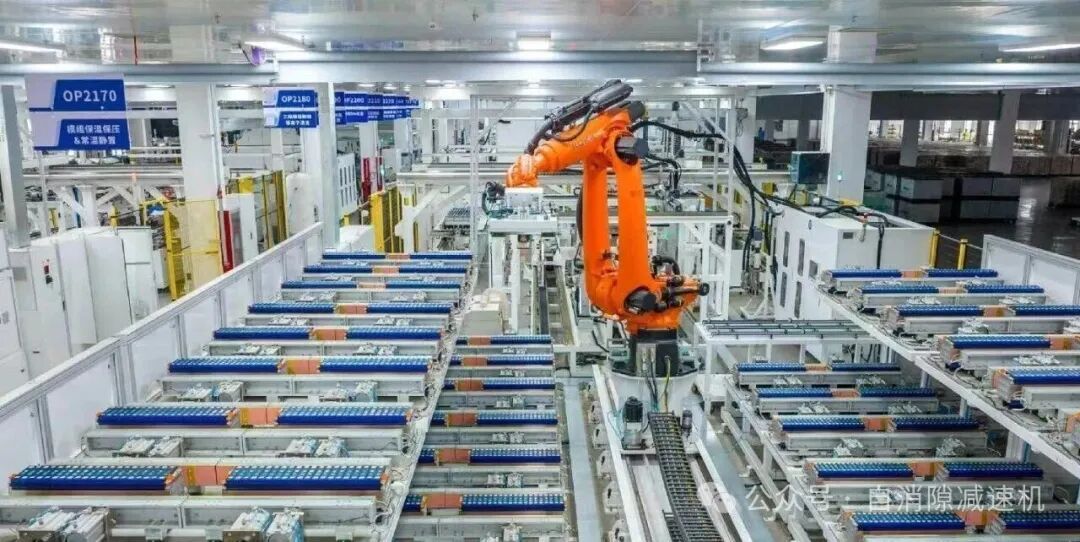
Почему производство литиевых аккумуляторов требовательнее общей автоматизации?
Та же комбинация редукторов RV и гармонических редукторов, которая работает на линии сварки автомобильных кузовов, может не пройти приемку на линии производства литиевых аккумуляторов. Разница заключается в трех дополнительных требованиях.
Требование 1: предельно высокая точность
Выравнивание выводов и крышек, сварка шин, загрузка модулей в блоки — повторяемость шестиосевого робота обычно составляет ±0.02–0.05 mm. Это значение определяется суммой «люфт + угловая погрешность передачи, умноженные на длину руки». Чем длиннее рука, тем сильнее один и тот же люфт влияет на положение рабочего органа. Поэтому люфт в сочленениях запястья необходимо проверять отдельно, а не ориентироваться на паспортную табличку машины.
Требование 2: быстрые циклы и высокая нагрузка
Сортировка и загрузка ячеек могут выполняться со скоростью от нескольких десятков до более чем ста деталей в минуту, при постоянных ускорениях и замедлениях. Высокая полоса пропускания сервосистемы — жесткое требование. Ее верхний предел равен механической резонансной частоте, которая определяется крутильной жесткостью редуктора. Недостаточная жесткость проявляется в характерной остаточной вибрации: «остановка, а затем дрожание». Подбирайте редуктор по средней допустимой входной скорости, а не по мгновенному пиковому значению.
Требование 3: нулевая допустимость загрязнения частицами
Литиевые аккумуляторы чрезвычайно чувствительны к металлическим частицам — одна частица износа может вызвать внутреннее короткое замыкание или саморазряд. Необходимо проверить три параметра:
Класс герметизации — частицы износа должны оставаться внутри сочленения.
Малопылящая смазка с низким выделением паров — часто применяются смазки на основе PFPE (перфторполиэфира).
Различия между производственными зонами — в зонах заливки электролита и намотки может потребоваться работа без смазки или применение специальных смазок; в зонах заливки/формирования дополнительно необходимы взрывозащита и антистатические меры из-за паров легковоспламеняющегося электролита.
При круглосуточной непрерывной работе ресурс редуктора и интервалы замены смазки напрямую влияют на планирование простоев. Ресурс гибких колес гармонических редукторов необходимо проверять расчетом L10 — одного только номинального крутящего момента недостаточно.
Рекомендуемая конфигурация редукторов для разных станций
Указанные диапазоны полезной нагрузки типичны для отрасли. Для реального выбора необходимо выполнить повторный расчет с учетом фактической полезной нагрузки, вылета и времени цикла вашей станции.
Метод выбора из пяти шагов: от данных станции до диапазона моделей
1. Составьте модель нагрузки сочленений. Определите статический гравитационный момент каждого сочленения (рука + полезная нагрузка), динамический инерционный момент и ударный момент при аварийной остановке; сформируйте данные для номинальных и пиковых нагрузок.
2. Выберите тип по пиковому крутящему моменту. Высокий пиковый момент, большой вылет, частые аварийные остановки → RV. Умеренный пиковый момент при критичных требованиях к точности → гармонический редуктор. Линейное перемещение на большое расстояние → планетарный редуктор.
3. Проверьте крутящий момент и опрокидывающий момент. Базовый коэффициент запаса по пиковому моменту — 1.5–2, при ударных нагрузках — 2–3; отдельно проверьте опрокидывающий момент на фланце запястья, иначе возможен преждевременный отказ.
4. Совместно проверьте инерцию, скорость и нагрев. Передаточное отношение, коэффициент инерции, среднюю допустимую входную скорость и повышение температуры необходимо рассчитывать одновременно. Слишком высокий коэффициент инерции вызывает вибрацию и резонанс, которые невозможно устранить настройкой. Это проявляется в том, что время цикла не удается сократить, а точность не удерживается.
5. Учтите условия эксплуатации. Подтвердите класс герметизации, тип смазки (в том числе требования к низкому пыле- и паровыделению), необходимость антистатической защиты или взрывозащиты для каждой производственной зоны; для каждого гибкого колеса гармонического редуктора дополнительно рассчитайте ресурс L10.
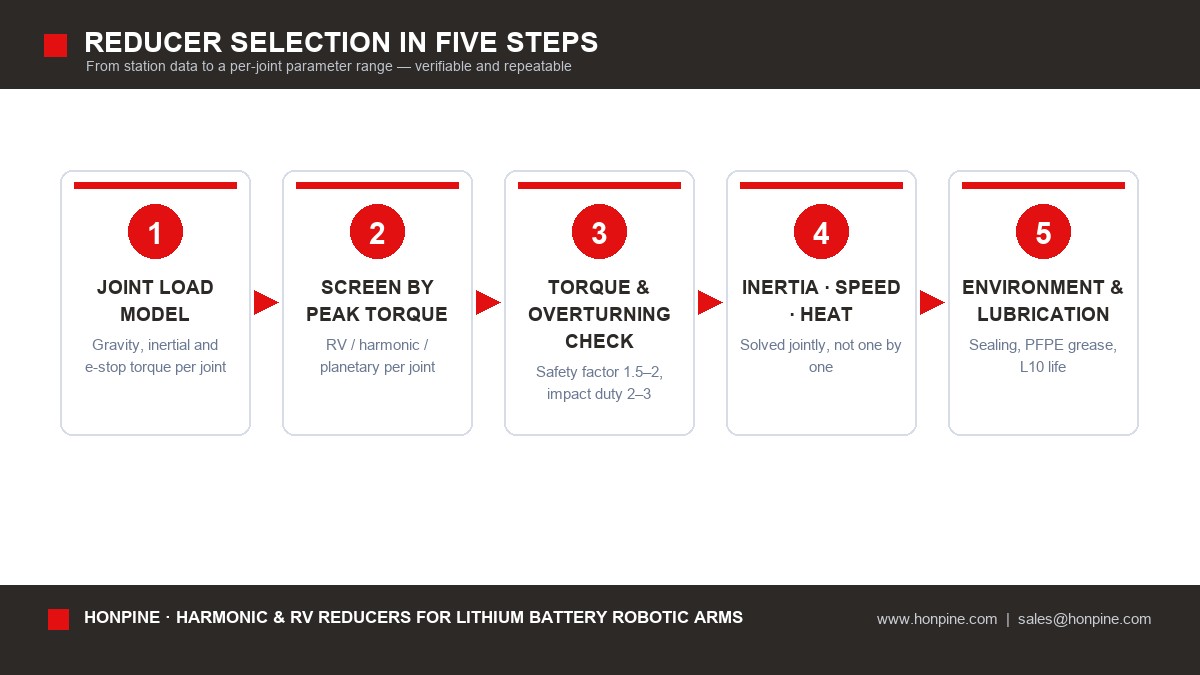
Предоставьте исходные данные для этих пяти шагов, и мы определим диапазоны параметров и моделей для каждого сочленения — вместо рекомендации одной отдельной модели.
Четыре ошибки, приводящие к преждевременным отказам
1. Проверка только номинального крутящего момента без учета пиковых нагрузок и опрокидывающих моментов. При аварийной остановке на линиях производства литиевых аккумуляторов мгновенный крутящий момент может в 3–5 раз превышать номинальный; опрокидывающий момент на фланце запястья часто вовсе не учитывают. Используйте коэффициент запаса по пиковому моменту 1.5–2, а при ударных нагрузках — 2–3.
2. Игнорирование нагрева и рабочего цикла. Частые ускорения нагревают редуктор, из-за чего стареет смазка и ухудшается точность. Подбирайте редуктор по средней допустимой входной скорости, а не по мгновенному значению.
3. Игнорирование совместимости смазки с чистым помещением. Выделение паров и пыли загрязняет ячейки; в зонах заливки/формирования дополнительно необходимы взрывозащита и антистатические меры. Это ключевое отличие от обычных автомобильных линий и причина, по которой скопированные спецификации не подходят.
4. Несогласованность инерции редуктора и двигателя. Слишком высокий коэффициент инерции вызывает вибрацию и резонанс, которые трудно устранить настройкой; в результате время цикла не удается сократить, а точность — удержать. Согласование инерции необходимо выполнять совместно с учетом передаточного отношения, точности и жесткости.
Часто задаваемые вопросы инженеров
Как правильно сравнивать люфт?
Сначала уточните определение и условия измерения (способ нагружения, положение измерения, учитывается ли гистерезис), а затем сравнивайте значения. Показатели люфта, измеренные по разным методикам, нельзя напрямую сравнивать — поэтому некоторые редукторы с «лучшими показателями» на практике работают хуже.
Какой редуктор следует использовать для J3 — RV или гармонический?
Границу определяет расчет крутящего момента. В моделях для малой полезной нагрузки гармонический редуктор большого типоразмера позволяет снизить массу и стоимость; в тяжелых моделях с большим вылетом необходим редуктор RV. Решение принимают не по привычке.
Как выбрать смазку для работы в чистом помещении?
Обычно выбирают малопылящую смазку PFPE с низким выделением паров; в зонах намотки и заливки может потребоваться работа без смазки или применение специальных смазок. Для каждой зоны необходимо подтвердить класс смазки и класс чистоты. [Требует подтверждения: варианты смазки HONPINE и сведения о совместимости]
Как корректно рассчитать ресурс гибкого колеса гармонического редуктора?
Нельзя рассчитывать ресурс только по номинальному крутящему моменту: выполните расчет L10, укажите рекомендуемый интервал замены смазки и включите это окно обслуживания в план простоев.
Как планировать обслуживание при работе 24/7?
Включите ресурс и интервалы замены смазки непосредственно в план простоев, а затем рассчитайте допустимую частоту технического обслуживания исходя из целевого показателя OEE. Чем выше целевой OEE, тем сильнее производительность зависит от ресурса редуктора.
Можете ли вы просто порекомендовать конкретную модель?
Мы предпочитаем начинать с диапазонов параметров: предоставьте данные о полезной нагрузке, вылете, времени цикла, точности и производственной зоне, и сначала мы определим диапазоны крутящего момента и типы редукторов для каждого сочленения, а затем сузим выбор до диапазонов моделей. Такой подход остается применимым при смене поставщика или перепроектировании. [Требует подтверждения: обозначения моделей и таблицы характеристик HONPINE]
Следующий шаг: предоставьте данные по одной рабочей станции
Если у вас есть конкретная станция, предоставьте следующие шесть исходных данных, и мы рассчитаем диапазон параметров редуктора для каждого сочленения по описанному выше методу из пяти шагов:
1. Масса полезной нагрузки (включая концевую оснастку руки)
2. Вылет / распределение длины руки
3. Время цикла и профиль движения (включая максимальное ускорение)
4. Целевая повторяемость
5. Производственная зона (сухое помещение / чистое помещение / зона заливки электролита / формирования / сборки …)
6. Монтажный интерфейс и ограничения по пространству
[Требует подтверждения: поля формы запроса, подача заявки на образец, политика обслуживания и запасных частей, время ответа технической поддержки]
Примечания о параметрах и соответствии требованиям
Все диапазоны параметров в этой статье — общедоступные типичные для отрасли значения, приведенные для объяснения логики выбора; они не являются гарантированными характеристиками. Официальные параметры указаны в технической документации на продукцию HONPINE.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
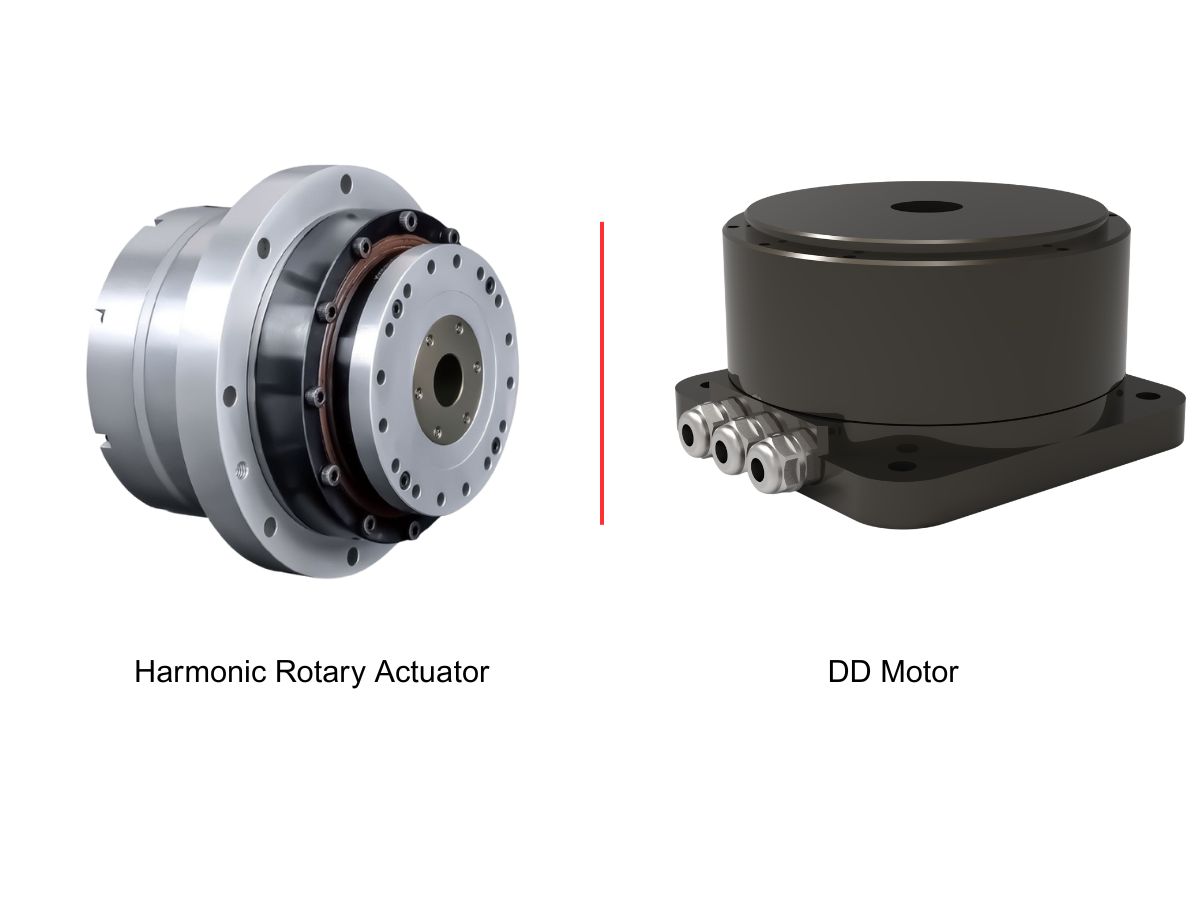
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
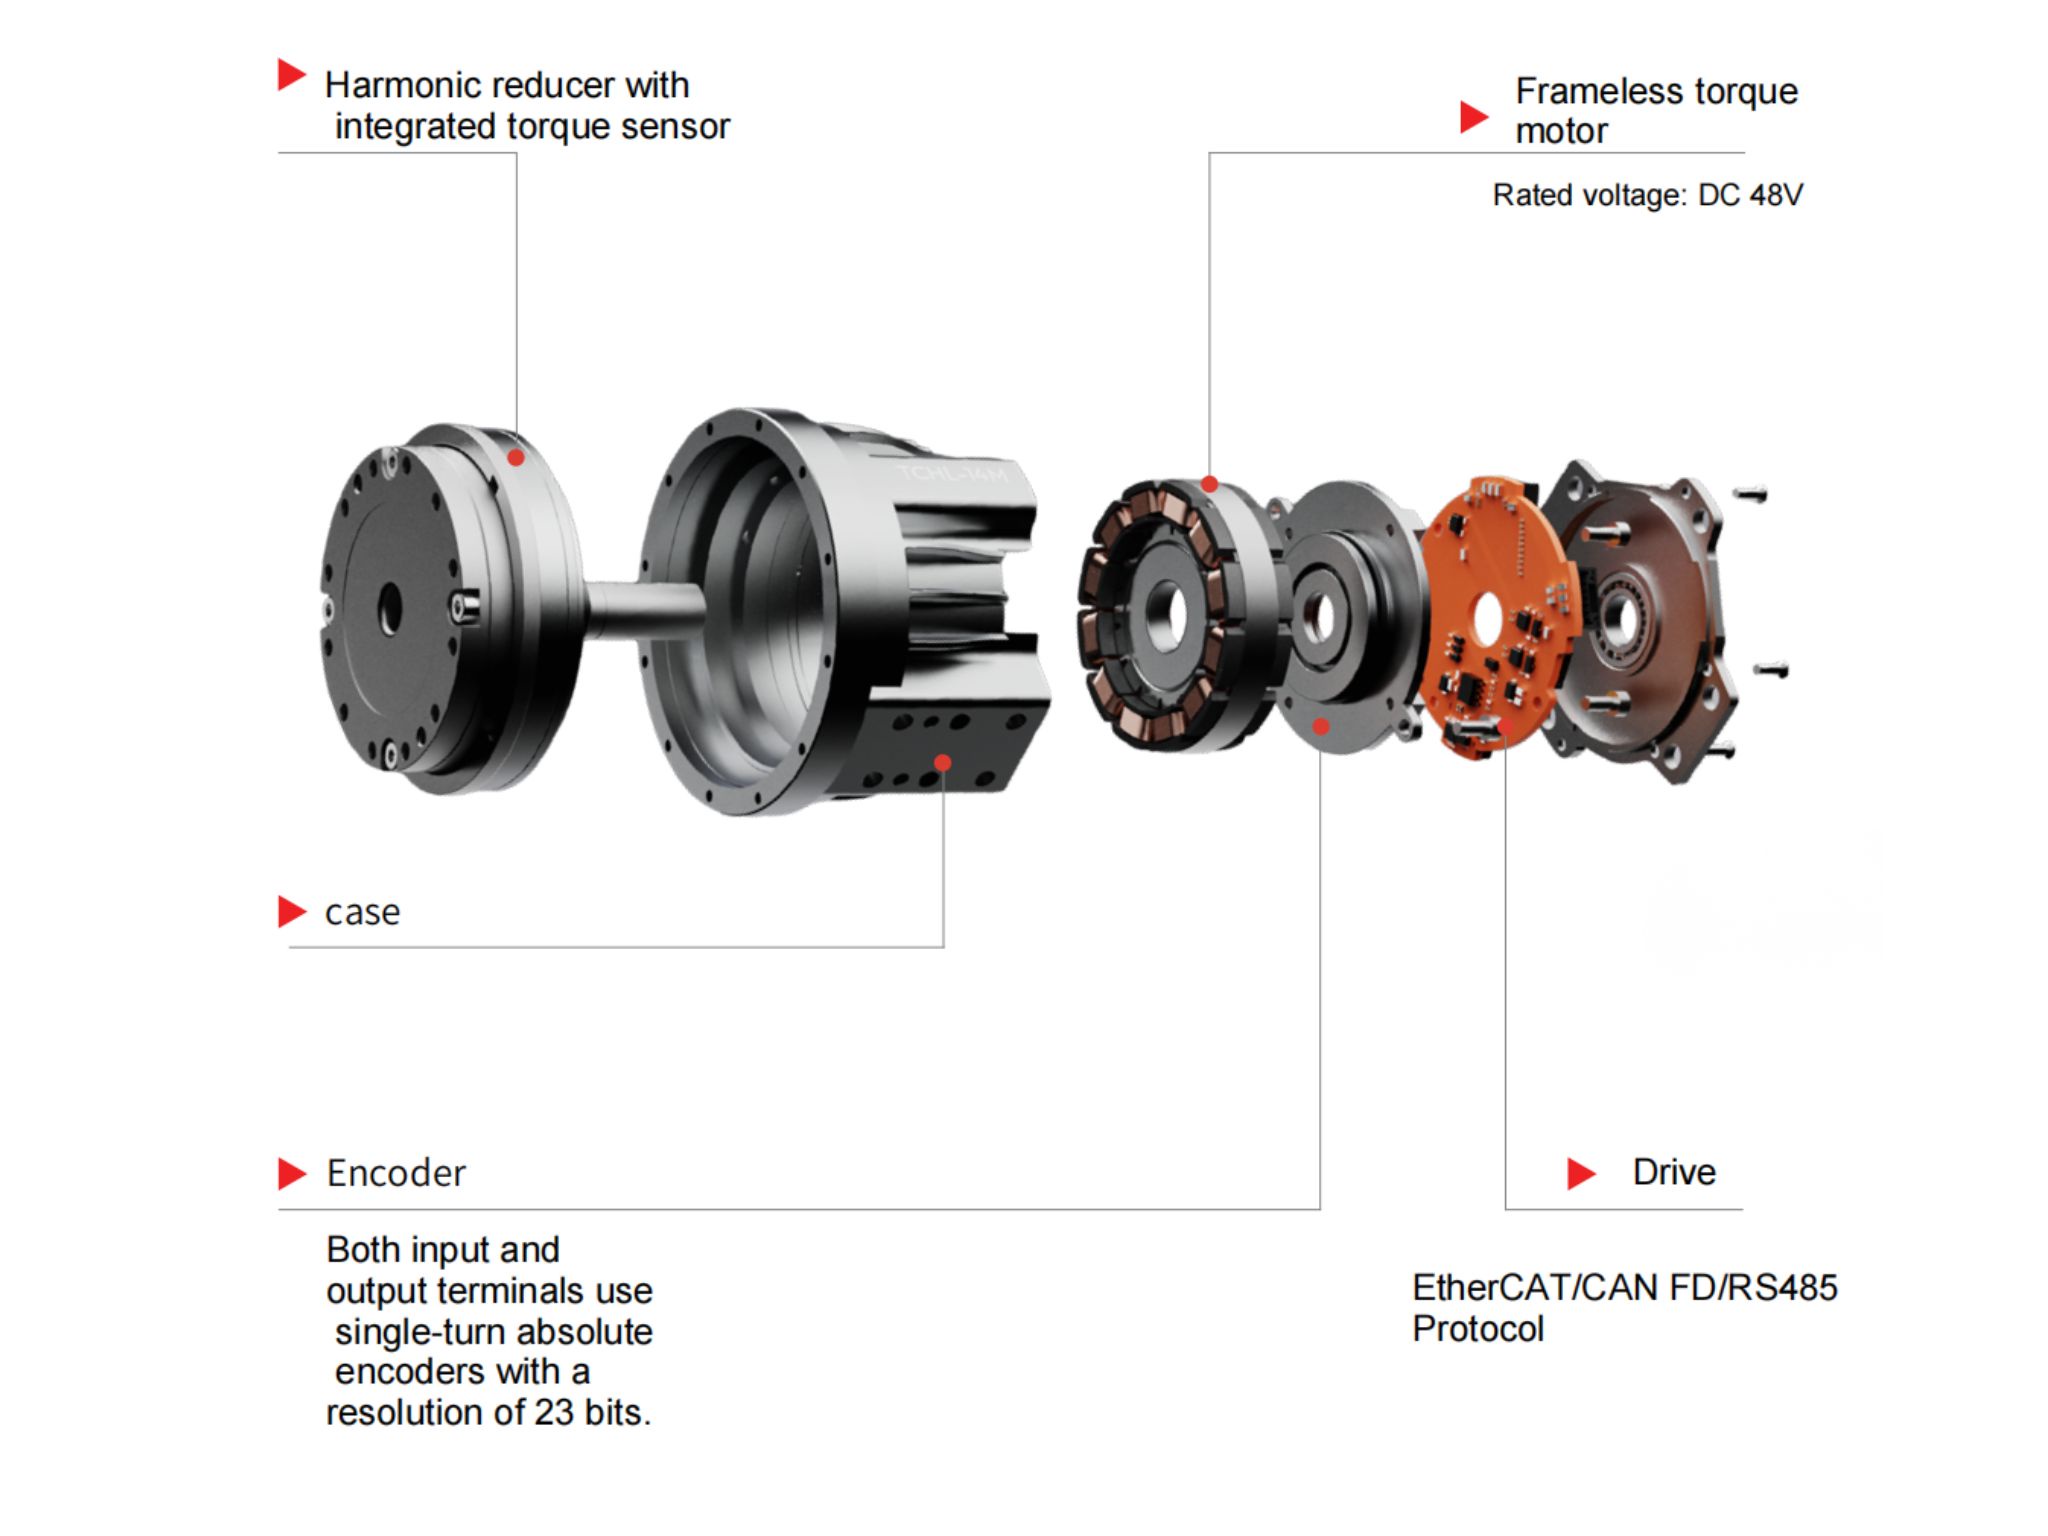
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
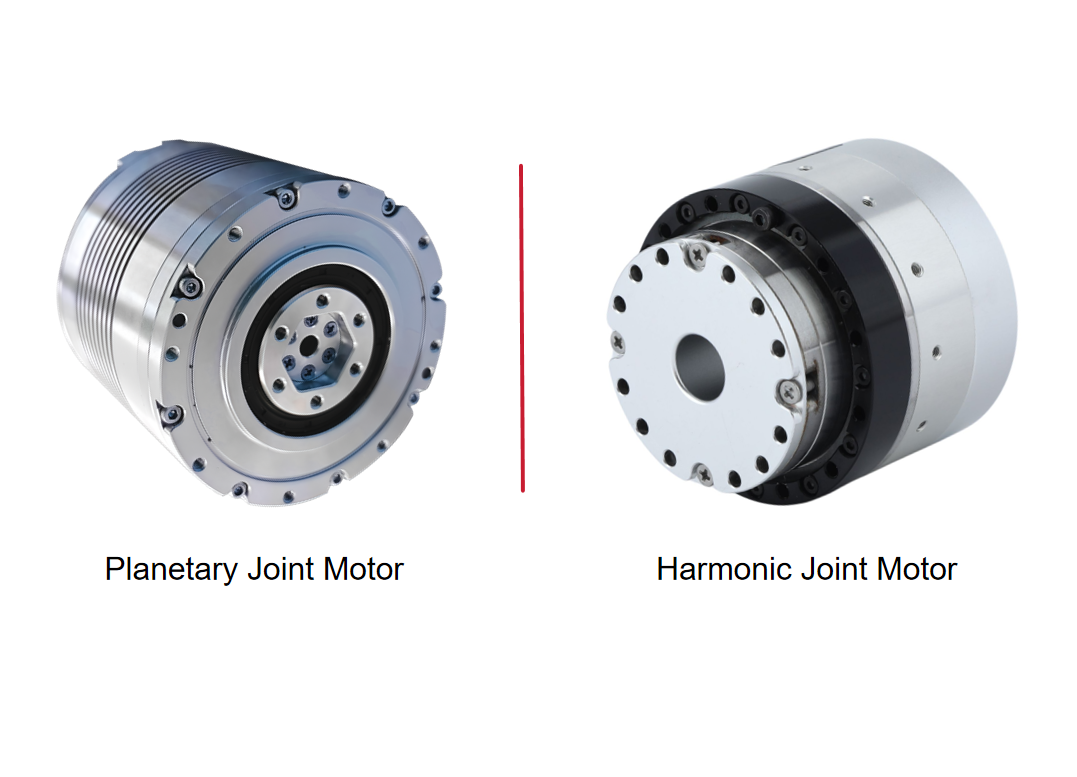
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.
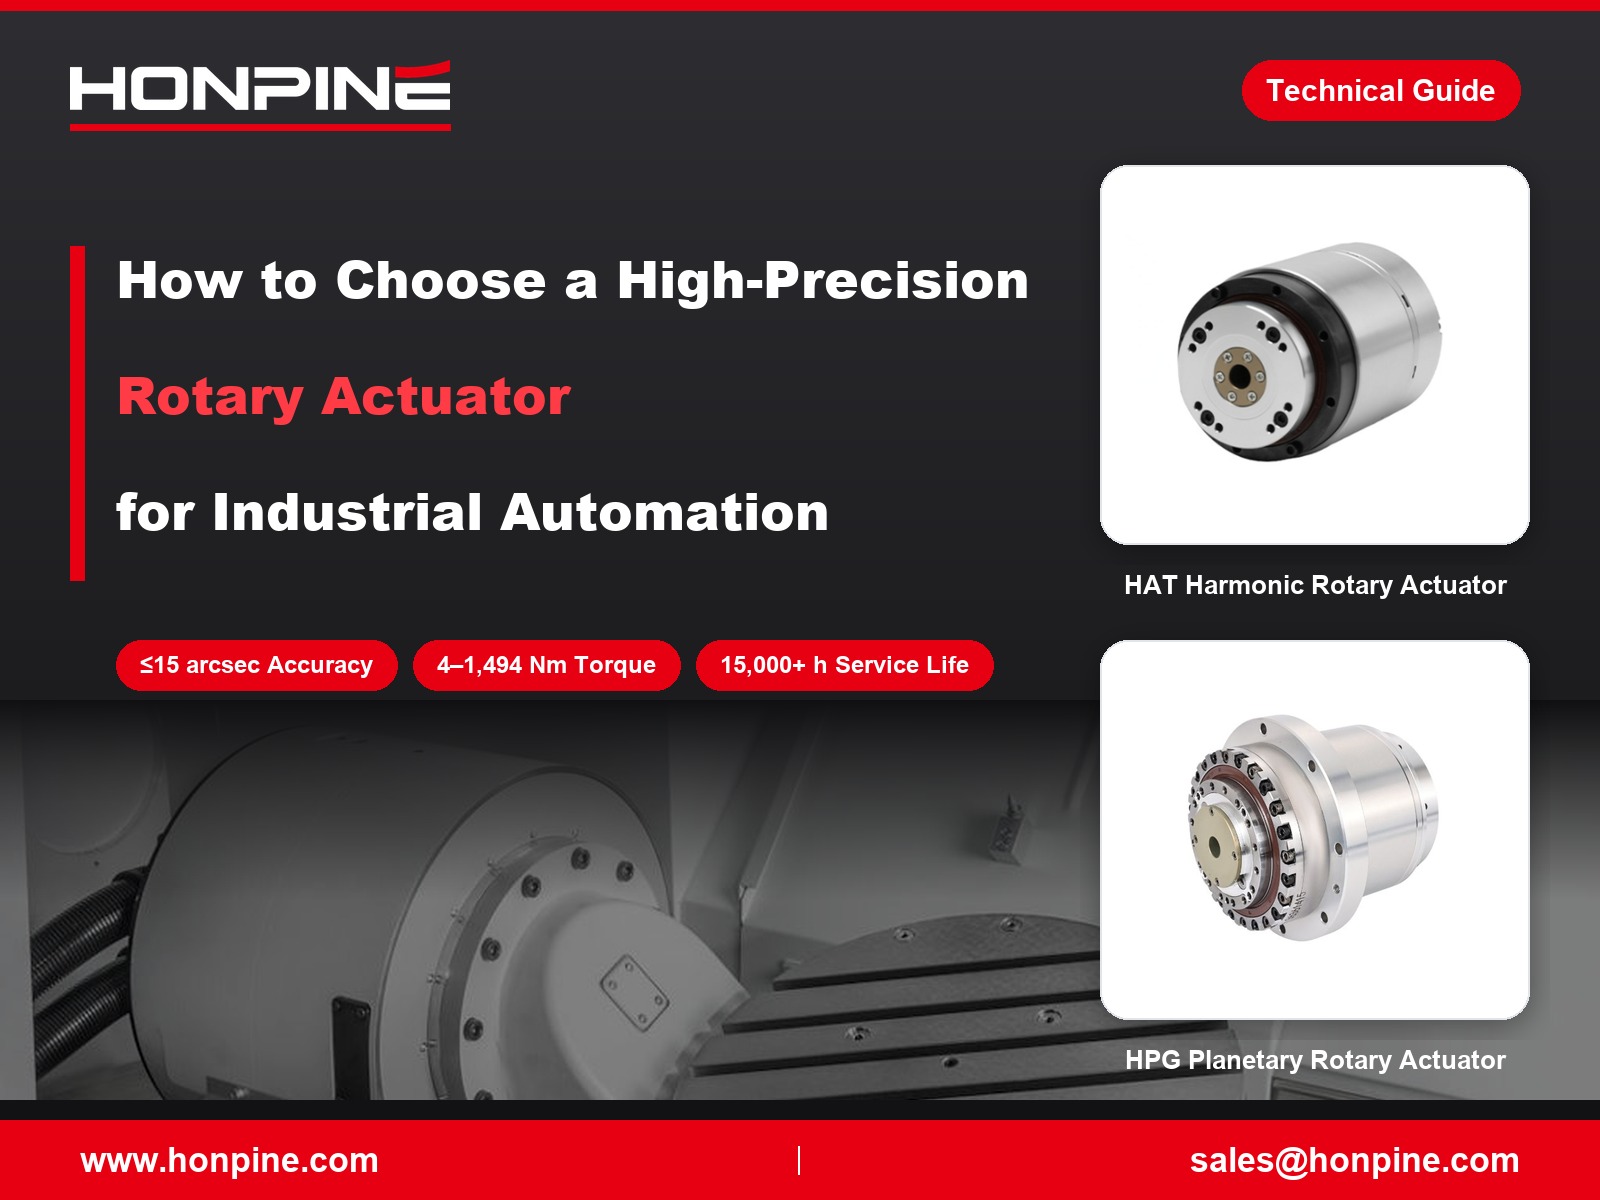
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
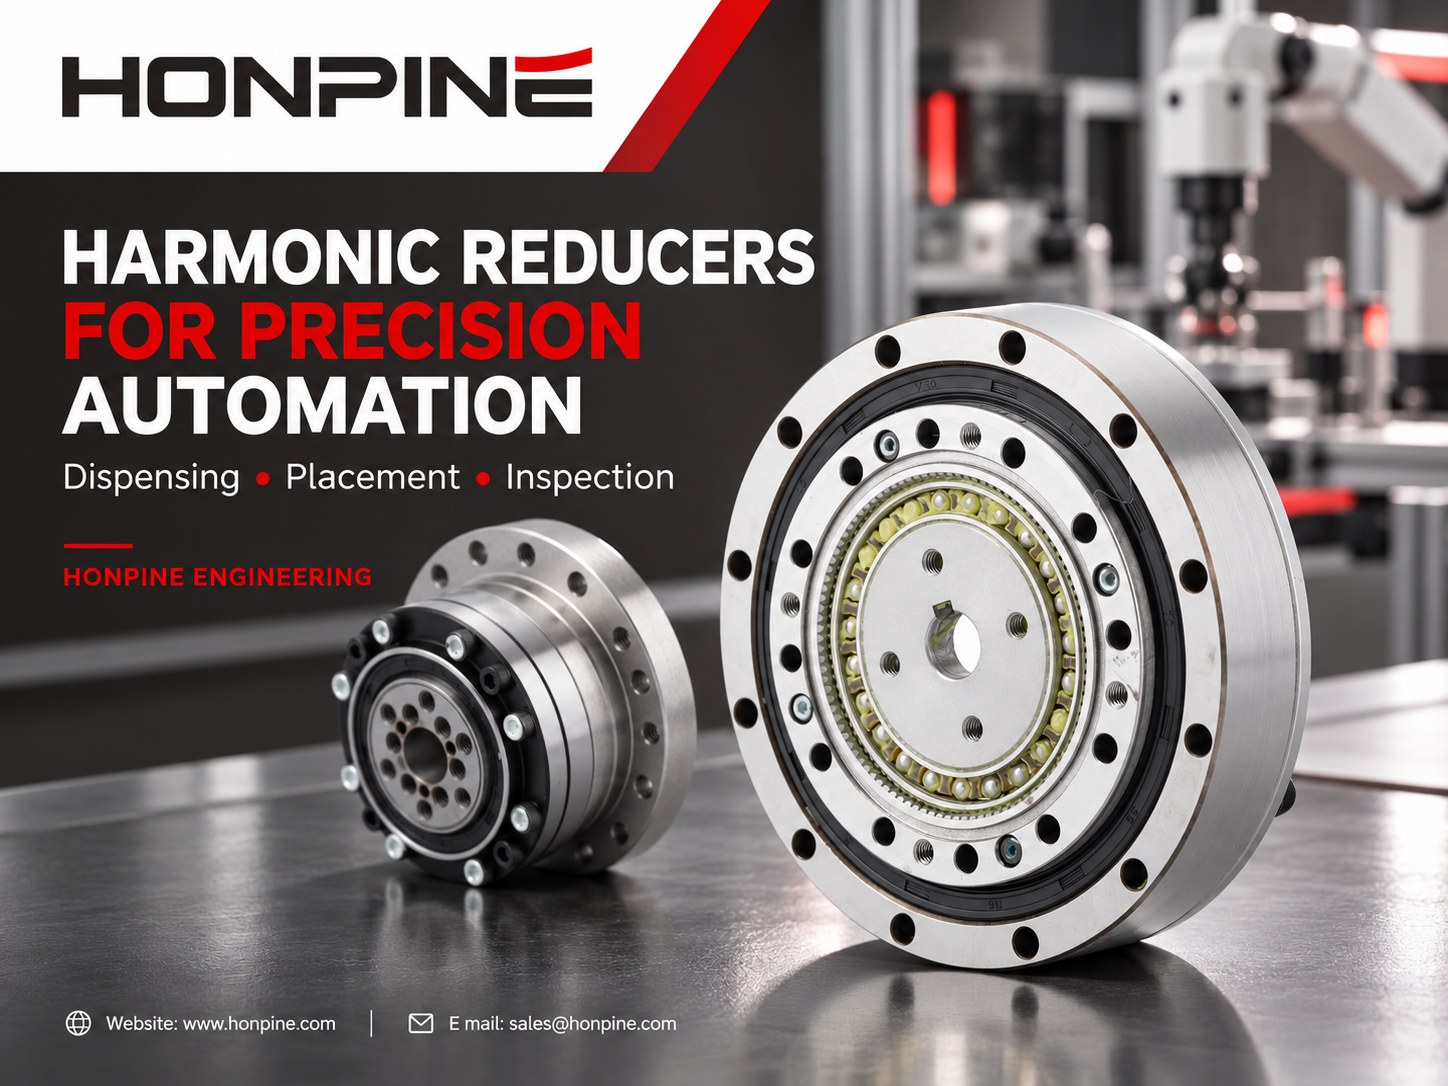
 Почему гармонические редукторы подходят для высокоточного автоматизированного оборудования?Высокоточное автоматизированное оборудование зависит от стабильного вращательного движения, надежного позиционирования и компактной конструкции трансмиссии. От ориентации дозирующей головки и углового выравнивания компонентов до автоматизированной индексации при контроле качества, гармонические редукторы предлагают практичное решение для применений, требующих малого люфта и высоких передаточных чисел в условиях ограниченного монтажного пространства. В этой статье объясняется, как гармонические редукторы обеспечивают повторяемое движение, сравниваются ключевые конструктивные решения и описывается, как выбрать подходящее передаточное число и конструкцию редуктора в зависимости от нагрузки, скорости, точности и требований к времени цикла работы машины.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.
 Как выбрать высокоточный поворотный привод для промышленной автоматизации?Высокоточные поворотные приводы играют важную роль в промышленной автоматизации: точность позиционирования, повторяемость, долговечность и гибкость монтажа напрямую влияют на производительность оборудования. HONPINE предлагает четыре основные серии прецизионных поворотных приводов, включая гармонические поворотные приводы HAT, HAM и HAS, а также планетарные приводы HPG с низким люфтом. Диапазон номинального крутящего момента изделий составляет от 4 до 1 494 Н·м. Эти решения предназначены для применения в производстве полупроводников, автоматизации 3C-производства, лазерной обработке и станках с ЧПУ. Узнайте, как выбрать подходящий поворотный привод с учетом условий эксплуатации, требований к точности и потребностей механической интеграции.
 Почему гармонические редукторы подходят для высокоточного автоматизированного оборудования?Высокоточное автоматизированное оборудование зависит от стабильного вращательного движения, надежного позиционирования и компактной конструкции трансмиссии. От ориентации дозирующей головки и углового выравнивания компонентов до автоматизированной индексации при контроле качества, гармонические редукторы предлагают практичное решение для применений, требующих малого люфта и высоких передаточных чисел в условиях ограниченного монтажного пространства. В этой статье объясняется, как гармонические редукторы обеспечивают повторяемое движение, сравниваются ключевые конструктивные решения и описывается, как выбрать подходящее передаточное число и конструкцию редуктора в зависимости от нагрузки, скорости, точности и требований к времени цикла работы машины.
 Почему сервоприводы и редукторы идеально сочетаются?Сервоприводы обеспечивают быстрое и точное управление движением, а редукторы согласуют скорость и крутящий момент с нагрузкой. В этом руководстве объясняется, как сервоприводы и редукторы работают вместе благодаря увеличению крутящего момента, снижению приведённого момента инерции и повышению теоретического разрешения позиционирования. Узнайте, как на производительность влияют согласование инерции, люфт, крутильная жёсткость и передаточное отношение.
 Как выбрать и использовать модули роботизированных сочленений?Как перейти от выбора модулей роботизированных сочленений к управляемому движению? На примере гармонического модуля сочленения HONPINE HPJM технический директор Теодор Ли объясняет основные этапы: механический монтаж, электрическое подключение, настройку CAN и EtherCAT, а также пусконаладку системы управления. Узнайте, что необходимо проверить перед интеграцией и как выполнить настройку, чтобы каждое сочленение корректно реагировало на команды контроллера.