






Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?
Всем привет, я Теодор Ли, технический директор HONPINE.
При выборе гармонических поворотных приводов для автоматизации 3C-оборудования многие клиенты задают нам один частый вопрос:
«Моему переворачивающему механизму нужно повернуть нагрузку 10 кг на 180 градусов. Какой крутящий момент должен быть у гармонического поворотного привода?»
Это типичная задача при проектировании прецизионного автоматизированного оборудования.
В машинах для переворачивания рам смартфонов, системах переворачивания печатных плат, сборочном оборудовании электронных компонентов и автоматизированных машинах визуального контроля переворачивающие механизмы должны обеспечивать точное и стабильное вращательное движение в ограниченном монтажном пространстве.
Однако знание только веса нагрузки и угла поворота недостаточно для определения требуемого крутящего момента привода.
Инженеры также должны учитывать расстояние между центром тяжести и осью вращения, момент инерции нагрузки, скорость поворота, время ускорения и замедления, а также частоту операций.
В этой статье я объясню, как рассчитать требуемый выходной крутящий момент для гармонического поворотного привода, используя практический пример переворачивающего механизма для 3C-автоматизации.
Почему расчет крутящего момента важен для переворачивающих механизмов в 3C-автоматизации?
В производстве электроники многие автоматизированные машины используют переворачивающие механизмы для изменения ориентации заготовок между производственными процессами.
Типичные применения включают переворачивание рам смартфонов, обработку печатных плат, сборку модулей камер и многоугловой визуальный контроль.
Эти применения имеют разные требования к движению.
Например, машина для переворачивания рам смартфонов может нуждаться в выполнении поворота на 180° за короткое время цикла, в то время как прецизионная машина визуального контроля может уделять больше внимания стабильности и повторяемости после позиционирования.
Если привод не может обеспечить достаточный крутящий момент, механизм может не достичь требуемого ускорения, вызвать сигнал перегрузки или не сможет завершить переворачивающее движение.
И наоборот, выбор чрезмерно большого привода может увеличить стоимость оборудования, вес и монтажное пространство без необходимости, не обязательно улучшая характеристики позиционирования.
Поэтому точный расчет крутящего момента является важным шагом при выборе гармонических поворотных приводов для автоматизированных переворачивающих механизмов.
Какие параметры необходимы для расчета крутящего момента переворачивающего механизма?
Перед расчетом требуемого крутящего момента инженеры должны подтвердить вращающуюся массу, положение центра тяжести, момент инерции нагрузки, угол поворота, время движения и условия эксплуатации.
Два важных фактора часто упускаются из виду.
Вес заготовки не является всей вращающейся нагрузкой
Предположим, рамка смартфона весит всего 0,5 кг, а приспособление, удерживающее её, весит 4 кг.
Расчет крутящего момента должен учитывать всю вращающуюся сборку, а не только рамку смартфона.
Дополнительные вращающиеся компоненты, такие как монтажные пластины и переходники, также следует учитывать, где это применимо.
Положение центра тяжести имеет решающее значение
Две нагрузки с одинаковой массой могут требовать очень разных гравитационных крутящих моментов.
Если центр тяжести находится непосредственно на оси вращения, статический гравитационный крутящий момент относительно этой оси равен нулю.
Однако если центр тяжести смещен на 100 мм, гравитация может создавать значительный крутящий момент во время вращения.
Поэтому механическая компоновка и положение центра тяжести должны быть определены до расчета требуемого крутящего момента привода.
Каковы основные компоненты крутящего момента переворачивающего механизма?
Для переворачивающего механизма, вращающегося вокруг горизонтальной оси, требуемый выходной крутящий момент привода обычно включает три основных компонента:
Гравитационный крутящий момент
Крутящий момент ускорения
Крутящий момент трения и других сопротивлений
Используя постоянное положительное направление вращения, основное уравнение движения выглядит так:
T_out(t) = J_total × α(t) + T_g(t) + T_f(t) + T_ext(t)
Где:
T_out: Требуемый мгновенный выходной крутящий момент (Н·м)
J_total: Суммарный момент инерции, приведённый к выходной оси (кг·м²)
α: Угловое ускорение (рад/с²)
T_g: Крутящий момент, необходимый для противодействия гравитации (Н·м)
T_f: Крутящий момент сопротивления трения (Н·м)
T_ext: Дополнительный крутящий момент, вызванный внешними технологическими усилиями (Н·м)
Эти компоненты крутящего момента имеют направления.
Во время работы гравитация может сопротивляться вращению в одной части движения и помогать вращению в другой.
Поэтому не всегда правильно предполагать, что все компоненты крутящего момента действуют в одном и том же направлении.
Для предварительного подбора инженеры могут использовать консервативную оценку:
T_estimate = |T_g|max + |T_a|max + |T_f|max + |T_ext|max
Это уравнение полезно для первичного отбора моделей приводов.
Однако окончательный выбор должен основываться на фактическом профиле движения и требованиях к мгновенному крутящему моменту в течение всего рабочего цикла.
Шаг 1: Как рассчитать гравитационный крутящий момент в переворачивающем механизме
Гравитационный крутящий момент является одним из наиболее важных факторов при проектировании горизонтального переворачивающего механизма.
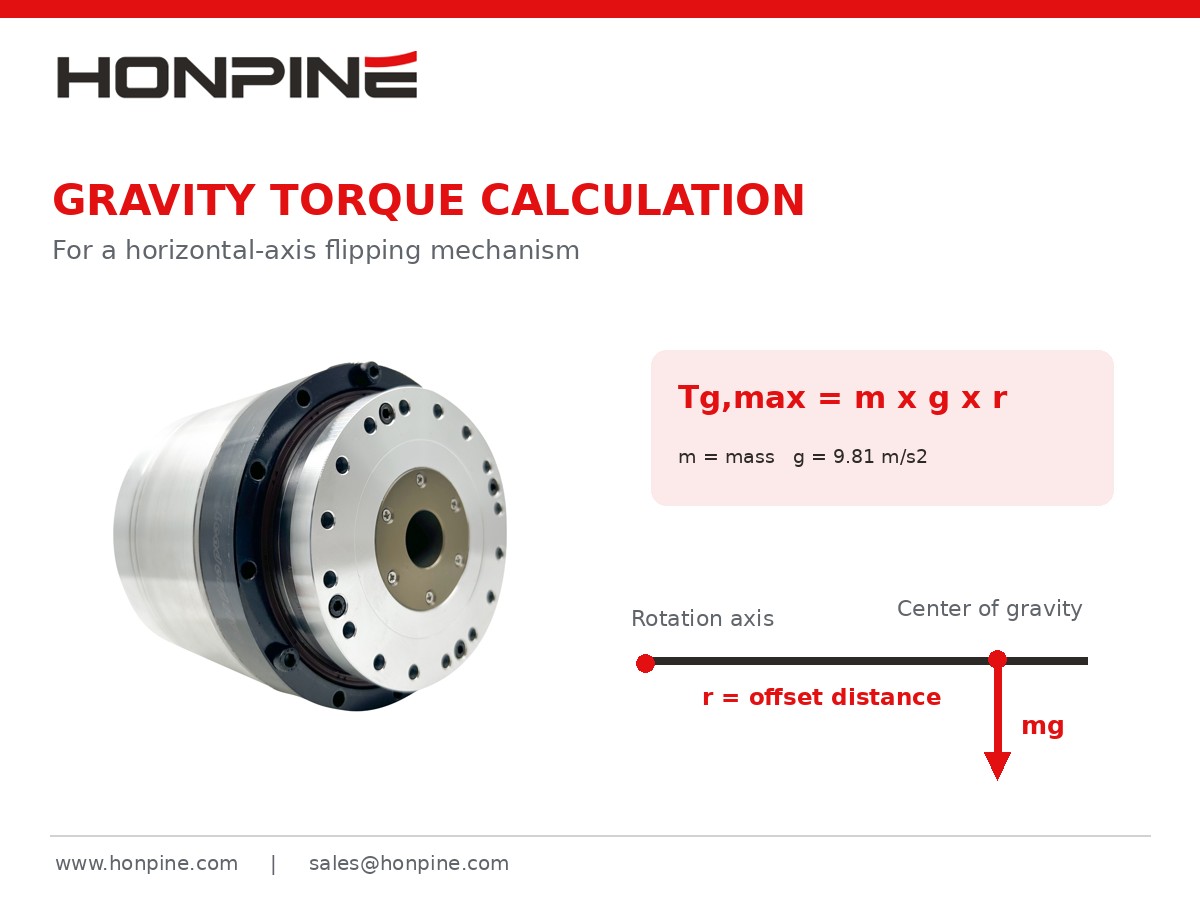
Если центр тяжести нагрузки не совпадает с осью вращения, гравитация создает момент относительно этой оси.
Максимальный гравитационный крутящий момент можно рассчитать следующим образом:
T_g,max = m × g × r
Где:
m: Суммарная масса вращающейся сборки (кг)
g: Ускорение свободного падения, приблизительно 9,81 м/с²
r: Расстояние между центром тяжести и осью вращения (м)
Расстояние r относится к смещению центра тяжести, а не к радиусу выходного вала привода.
Пример: Нагрузка 10 кг со смещением центра тяжести 100 мм
Предположим, машина для переворачивания рам смартфонов имеет комбинированную массу заготовки и приспособления 10 кг.
Центр тяжести расположен на расстоянии 100 мм от горизонтальной оси вращения.
Дано:
Общая масса = 10 кг
Смещение центра тяжести = 0,1 м
Ускорение свободного падения = 9,81 м/с²
Подставим эти значения в уравнение:
T_g,max = 10 × 9,81 × 0,1
T_g,max = 9,81 Н·м
Следовательно, когда линия, соединяющая центр тяжести и ось вращения, горизонтальна, максимальный гравитационный крутящий момент составляет приблизительно 9,81 Н·м.
Однако, когда центр тяжести находится непосредственно над или под осью вращения, статический гравитационный крутящий момент становится нулевым.
Это демонстрирует, что гравитационный крутящий момент изменяется в зависимости от положения вращения, а не остается постоянным в течение всего процесса переворачивания.
Для вертикального поворотного механизма гравитация обычно не создает прямого статического крутящего момента относительно оси вращения, при условии отсутствия дополнительных нагрузочных эффектов, вызванных гравитацией.
Шаг 2: Как рассчитать момент инерции нагрузки
Одного гравитационного крутящего момента недостаточно для выбора привода.
В автоматизированном оборудовании переворачивающие механизмы часто ускоряются, вращаются и замедляются в течение короткого периода времени.
Поэтому также должен учитываться момент инерции.
Момент инерции описывает сопротивление объекта изменениям угловой скорости.
Для нагрузки, которую можно аппроксимировать как сосредоточенную массу:
J = m × r²
Однако это уравнение подходит только для аппроксимации точечной массой или для расчета вклада инерции, вызванного смещением центра тяжести.
Для реальных заготовок с измеримыми размерами также необходимо учитывать собственный момент инерции объекта.
Согласно теореме Штейнера:
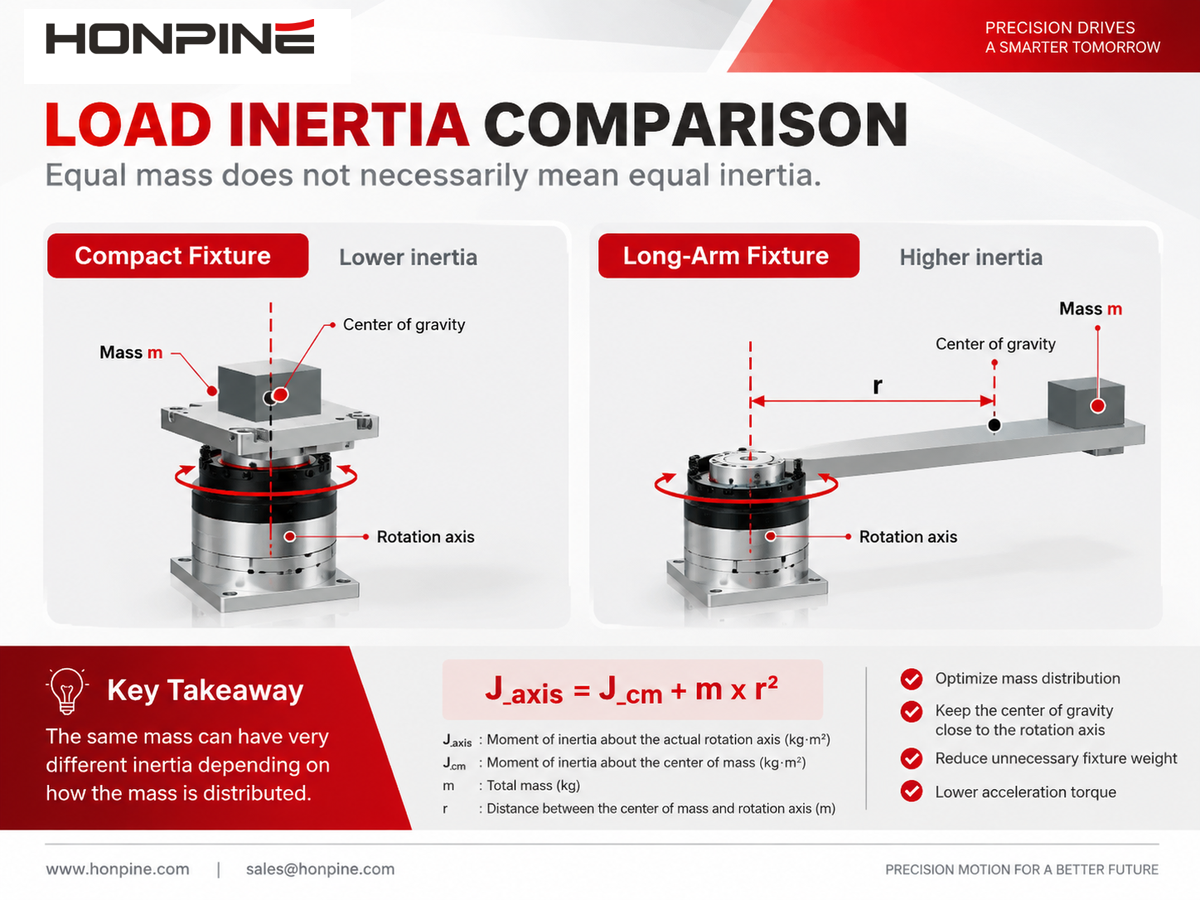
J_axis = J_cm + m × r²
Где:
J_axis: Момент инерции относительно фактической оси вращения
J_cm: Момент инерции относительно параллельной оси, проходящей через центр масс
m: Масса нагрузки
r: Расстояние между центром масс и осью вращения
Почему одного веса нагрузки недостаточно для определения инерции?
Рассмотрим два приспособления с одинаковой общей массой.
Первое приспособление имеет компактную конструкцию, большая часть его массы сосредоточена вблизи оси вращения.
Второе приспособление имеет вытянутую конструкцию, с большей долей массы, расположенной дальше от оси вращения.
Хотя оба приспособления имеют одинаковую массу, второе может иметь значительно больший момент инерции.
Следовательно, для достижения того же углового ускорения требуется больший крутящий момент ускорения.
Для сложных приспособлений для рам смартфонов, удерживающих рам для печатных плат и двусторонних переворачивающих механизмов инженерам предпочтительно использовать CAD-программы, такие как SolidWorks или Inventor, для определения фактического момента инерции относительно проектируемой оси вращения.
Шаг 3: Как рассчитать крутящий момент ускорения
Крутящий момент ускорения, требуемый переворачивающим механизмом, зависит главным образом от суммарного момента инерции и требуемого углового ускорения.
Формула:
T_a = J_total × α
Если известны целевая угловая скорость и время ускорения, при условии постоянного углового ускорения:
α = ω_max / t_a
Где:
ω_max: Максимальная угловая скорость (рад/с)
t_a: Время ускорения (с)
Всегда ли механизм переворачивания на 180° требует большего крутящего момента?
Не обязательно.
Угол поворота сам по себе не определяет максимальный требуемый крутящий момент.
Рассмотрим две машины, которые поворачивают заготовку на 180°:
Машина A завершает движение за 3 секунды.
Машина B завершает движение за 0,6 секунды.
Если обе машины имеют одинаковые нагрузки и используют один и тот же тип профиля движения, Машина B обычно потребует большего углового ускорения и, следовательно, большего крутящего момента ускорения.
Однако окончательный результат также зависит от фаз ускорения и замедления, профиля движения и ориентации нагрузки.reduct>
Для коротких движений может использоваться треугольный профиль скорости без фазы постоянной скорости.
Поэтому деление угла поворота на общее время движения напрямую не дает угловое ускорение.
Шаг 4: Как учесть крутящий момент трения и коэффициенты запаса
Помимо гравитационного крутящего момента и момента ускорения, инженеры должны учитывать сопротивление, вызванное подшипниками, уплотнениями и другими механическими компонентами.
На этапе предварительного проектирования крутящий момент трения может быть оценен по спецификациям подшипников, измерениям аналогичного оборудования или консервативным инженерным предположениям.
Однако не рекомендуется применять фиксированный процент трения к каждому механизму без учета его фактической конструкции.
Какой коэффициент запаса следует использовать?
В инженерных проектах часто предусматривается запас по крутящему мому для учета неопределенности условий нагрузки.
Например, предварительный расчет может применять коэффициент 1,5:
T_design = 1,5 × T_estimate
Коэффициент 1,5 используется здесь только в качестве иллюстративного допущения. Это не универсальное требование для выбора приводов HONPINE.
Применения, связанные с частыми пусками и остановками, ударными нагрузками или значительными изменениями полезной нагрузки, могут требовать других запасов.
Выбранный привод должен также удовлетворять номинальному крутящему моменту, повторяющемуся пиковому крутящему моментру и мгновенному пиковому крутящему моментру производителя.
Важно отметить, что коэффициент запаса не может заменить расчеты непрерывного крутящего момента и тепловых характеристик.
Привод, который успешно выполняет один цикл переворачивания, может все же перегреться при многократной работе с высокой скважностью.
Практический пример: Как выбрать гармонический поворотный привод для машины переворачивания рам смартфонов
Давайте рассмотрим полный пример расчета на основе применения в 3C-автоматизации.
Предположим, производитель автоматизированного оборудования разрабатывает машину для переворачивания рам смартфонов.
Машина использует приспособление для удержания заготовка и гармонический поворотный привод для поворота узла на 180° вокруг горизонтальной оси.
1. Определите рабочие параметры
Предположим, что вращающаяся масса и момент инерции были определены с помощью CAD-программ.
Эти значения являются гипотетическими и предназначены для демонстрации метода расчета. Они не являются измеренными характеристиками конкретного привода HONPINE или реального проекта клиента.
2. Рассчитайте максимальный гравитационный крутящий момент
Используя формулу:
T_g,max = m × g × r
Подставляем:
T_g,max = 10 × 9,81 × 0,1
T_g,max = 9,81 Н·м
3. Рассчитайте угловое ускорение
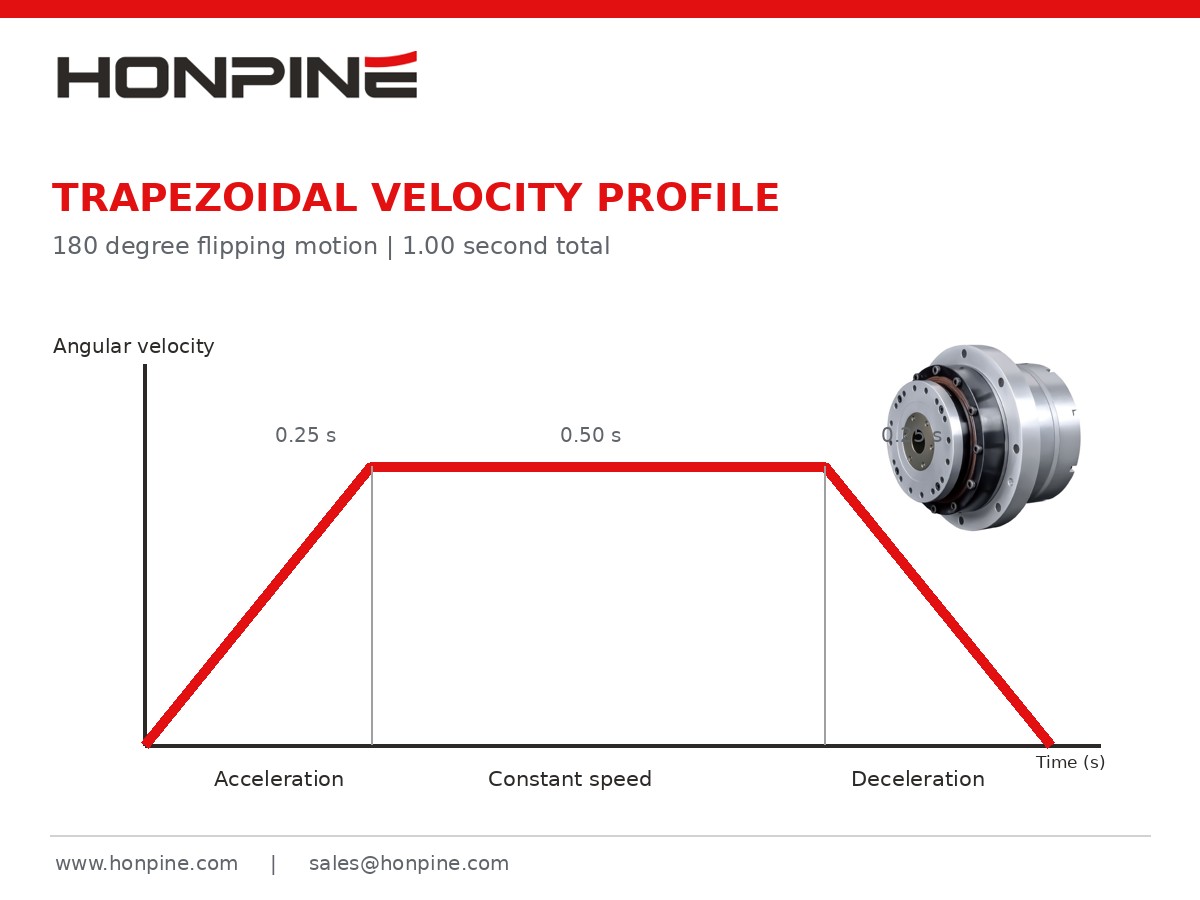
В этом примере механизм использует симметричный трапециевидный профиль скорости:
Ускорение: 0,25 секунды
Постоянная скорость: 0,50 секунды
Замедление: 0,25 секунды
Сначала преобразуем угол поворота в радианы:
180° = π рад
Для симметричного трапециевидного профиля скорости:
ω_max = θ / (t − t_a)
Подставляем:
ω_max = π / (1,0 − 0,25)
ω_max ≈ 4,189 рад/с
Затем рассчитываем угловое ускорение:
α = 4,189 / 0,25
α ≈ 16,76 рад/с²
4. Рассчитайте крутящий момент ускорения
Дано:
J = 0,12 кг·м²
α = 16,76 рад/с²
Используя:
T_a = J × α
T_a = 0,12 × 16,76
T_a ≈ 2,01 Н·м
Это представляет крутящий момент ускорения, связанный с предполагаемой инерцией нагрузки.
Дополнительная инерция от внутренних компонентов привода пока не включена.
5. Оцените требуемый пиковый выходной крутящий момент
Для предварительного выбора привода мы консервативно складываем максимальный гравитационный крутящий момент, крутящий момент ускорения и предполагаемый крутящий момент трения.
T_estimate = 9,81 + 2,01 + 0,5
T_estimate = 12,32 Н·м
Затем применяем иллюстративный запас:
T_design = 12,32 × 1,5
T_design = 18,48 Н·м
Результаты расчетов сведены ниже.
При этих предполагаемых условиях приблизительно 18,5 Н·м можно использовать в качестве предварительной цели для выбора пикового выходного крутящего момента.
Однако это не означает, что выбор привода с номинальным крутящим моментом выше 18,5 Н·м автоматически гарантирует пригодность.
Расчет использует консервативное сложение крутящих моментов и не полностью учитывает внутреннюю инерцию вращения, направление отдельных компонентов крутящего момента под каждым углом или тепловую нагрузку при повторной работе.
Окончательный выбор требует проверки повторяющегося пикового крутящего момента, непрерывного номинального крутящего момента, рабочей скорости и фактической скважности.
Почему одного пикового крутящего момента недостаточно для выбора гармонического поворотного привода?
В реальном 3C-оборудовании одно переворачивающее движение представляет лишь часть общего рабочего цикла.
Например, машина для переворачивания рам смартфонов может выполнять 20 или более операций переворачивания в минуту.
Привод может многократно ускоряться, вращаться, замедляться и удерживать позицию.
Даже если требование к пиковому крутящему моменту удовлетворено, частая работа может привести к значительной тепловой нагрузке.
Поэтому инженеры также должны оценивать среднеквадратичный крутящий момент, обычно называемый RMS-крутящий момент.
T_RMS = √[(Σ T_i² × t_i) / (Σ t_i)]
Где:
T_i: Крутящий момент на каждом этапе работы
t_i: Продолжительность каждого этапа
n: Количество этапов в полном рабочем цикле
Расчет должен включать полный цикл вперед и обратно, включая периоды удержания.
Для приводов без механического тормоза удержание стационарного положения против гравитации может требовать непрерывного крутящего момента двигателя и создавать дополнительное тепло.
RMS-крутящий момент на стороне двигателя не обязательно равен RMS-крутящему моменту на выходе. Преобразование требует учета передаточного отношения, КПД, внутренних потерь и спецификаций привода.
Поэтому пиковый крутящий момент и непрерывные тепловые характеристики должны проверяться отдельно.
Какие другие параметры следует проверять помимо крутящего момента?
1. Грузоподъемность выходного подшипника
Во многих переворачивающих механизмах заготовка и приспособление создают больше, чем просто крутящий момент привода.
Они также могут прикладывать радиальные нагрузки, осевые нагрузки или опрокидывающие моменты к выходному подшипнику привода.
Это особенно важно для больших приспособлений для печатных плат, механизмов обработки рам смартфонов и эксцентричной оснастки.
Инженеры должны проверить:
Допустимая радиальная нагрузка
Допустимая осевая нагрузка
Допустимый опрокидывающий момент
Жесткость выходного подшипника
Крутящий момент привода и опрокидывающий момент подшипника являются разными механическими требованиями и не должны рассматриваться как взаимозаменяемые параметры.
2. Крутильная жесткость и точность позиционирования
Для приложений визуального контроля и точной сборки привод должен не только вращать заготовку, но и сохранять стабильное позиционирование после остановки.
Крутильная жесткость гармонического поворотного привода влияет на угловую деформацию под нагрузкой.
Когда эксцентричная нагрузка относительно велика, упругая деформация может все еще возникать на механическом выходе даже если энкодер показывает, что командирная позиция достигнута.
Поэтому высокоточные переворачивающие системы следует учитывать крутильную жесткость, точность позиционирования на выходе, повторяемость и жесткость всей монтажной конструкции.
3. Выходная скорость и время цикла переворачивания
Для быстрых операций переворачивания максимальная выходная скорость является еще одним важным соображением.
В нашем примере расчета:
ω_max = 4,189 рад/с
Преобразуем угловую скорость в частоту вращения:
n = (ω_max × 60) / (2π)
n ≈ 40 об/мин
Следовательно, выбранный привод должен поддерживать примерно 40 об/мин на выходе, обеспечивая при этом соответствующий крутящий момент и эксплуатационные требования.
Одних спецификаций статического крутящего момента недостаточно для выбора модели.
4. Способность удержания нагрузки при потере питания
Для горизонтальной оси переворачивания с эксцентричной нагрузкой гравитация может вызывать нежелательное вращение при отключении питания.
Хотя гармонические передачи обеспечивают высокие передаточные отношения, их не следует автоматически считать надежными самоблокирующимися устройствами.
Если машина должна безопасно удерживать заготовку при потере питания или аварийной остановке, конструкция может потребовать механического тормоза, блокирующего механизма, противовеса или другой меры защиты, основанной на оценке риска машины.
Как выбрать гармонический поворотный привод HONPINE для 3C-оборудования переворачивания?
HONPINE предлагает интегрированные гармонические поворотные приводы для применений precision motion, требующих компактной конструкции, контролируемого позиционирования и подходящего выходного крутящего момента.
По сравнению с традиционной компоновкой, состоящей из отдельного сервопривода, гармонического редуктора, муфты и системы обратной связи, интегрированный гармонический поворотный привод может уменьшить количество механических интерфейсов и упростить определенные аспекты сборки и ввода в эксплуатацию оборудования.
Для таких применений, как машины для переворачивания рам смартфонов, системы переворачивания печатных плат и роботы точной сборки, инженерная группа HONPINE может помочь оценить требования к приводу на основе фактических условий нагрузки и движения заказчика.
Чтобы поддержать процесс выбора, клиентам рекомендуется предоставить подробную техническую информацию.
С этими параметрами инженеры могут дополнительно оценить требуемый номинальный крутящий момент, пиковый крутящий момент, частоту вращения, нагрузки на подшипники и механические интерфейсы.
Окончательный выбор привода должен быть проверен по фактическим спецификациям продукта HONPINE, конфигурации привода и инженерным требованиям.
Часто задаваемые вопросы о расчете крутящего момента переворачивающего механизма
1. Какой крутящий момент требуется гармоническому поворотному приводу для переворачивания нагрузки 10 кг?
Вес нагрузки сам по себе недостаточен для определения требуемого крутящего момента.
Инженеры также должны учитывать смещение центра тяжести, момент инерции, время переворачивания, профиль ускорения и механическое сопротивление.
Например, нагрузка 10 кг со смещением центра тяжести 100 мм на горизонтальной оси вращения создает максимальный гравитационный крутящий момент примерно 9,81 Н·м.
Однако sebelum выбора привода также необходимо учитывать крутящий момент ускорения и другие нагрузки.
2. Требуют ли механизмы поворота на 90° и 180° одинаковый крутящий момент?
Не обязательно.
Если оба механизма должны завершать свое движение за одно и то же время, поворот на 180° обычно требует более высокой скорости и может требовать большего ускорения.
Однако максимальный гравитационный крутящий момент также зависит от оси вращения, положения центра тяжести и углового диапазона движения.
3. Может ли обычный сервопривод заменить гармонический поворотный привод в переворачивающем механизме?
Да, в зависимости от применения.
Обычный сервопривод в сочетании с подходящим редуктором также может обеспечивать точное вращательное движение.
Интегрированный гармонический поворотный привод может иметь преимущества в компактности, высоком передаточном отношении и механической интеграции.
Однако наиболее подходящее решение зависит от требований к крутящему моментру, скорости, точности, опоре подшипника, монтажному пространству и общим требованиям оборудования.
4. Как инженеры могут снизить требуемый крутящий момент переворачивающего механизма?
Несколько улучшений конструкции могут помочь снизить требуемый крутящий момент:
Переместите центр тяжести ближе к оси вращения.
Уменьшите лишний вес приспособления.
Оптимизируйте профиль движения и требования к ускорению.
Используйте противовесы или балансирующие механизмы для снижения гравитационного крутящего момента.
Однако снижение гравитационного крутящего момента не обязательно уменьшает момент инерции.
Эти два фактора следует оценивать отдельно.
5. В чем разница между номинальным и пиковым крутящим моментом в гармоническом поворотном приводе?
Номинальный крутящий момент обычно относится к непрерывной рабочей способности привода при определенных условиях.
Пиковый крутящий момент относится к более высокому уровню крутящего момента, допускаемому в течение ограниченного времени.
Некоторые приводы различают повторяющийся пиковый крутящий момент и максимальный мгновенный крутящий момент.
Допустимые уровни крутящего момента и длительности должны быть подтверждены по технической документации производителя.
Свяжитесь с HONPINE для получения решений гармонических поворотных приводов для переворачивающих механизмов
Для производителей 3C-оборудования выбор правильного гармонического поворотного привода влияет не только на то, может ли переворачивающий механизм успешно вращаться.
Это также может влиять на точность позиционирования, время цикла, надежность оборудования и общую механическую конструкцию.
От расчетов гравитационного крутящего момента и крутящего момента ускорения до момента инерции нагрузки, грузоподъемности выходного подшипника, жесткости и характеристик непрерывной работы — каждый параметр требует тщательного рассмотрения.
HONPINE предоставляет решения ки гармоническими передачами и интегрированными поворотными приводами для робототехники, точного автоматизированного оборудования и промышленных систем управления движением.
Если вы разрабатываете машину для переворачивания рам смартфонов, систему переворачивания печатных плат, машину для сборки электронных компонентов или другой точный переворачивающий механизм ситте, свяжитесь с инженерной группой HONPINE с вашими требованиями к нагрузке, размерами и движением.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.
 Гармонический редуктор или поворотный актуатор с гармоническим приводом: что лучше для станков с ЧПУ?Выбор между гармоническим редуктором и поворотным актуатором с гармоническим приводом является важным решением при проектировании станков с ЧПУ. Оба решения обеспечивают высокоточное управление движением, но различаются по интеграции, требованиям к установке, жёсткости и гибкости системы. Для поворотных столов четвёртой оси ЧПУ и компактных пятиосевых обрабатывающих систем выбор подходящего гармонического привода может существенно повлиять на производительность станка. В этой статье технический директор HONPINE Теодор Ли сравнивает гармонические редукторы и поворотные актуаторы с гармоническим приводом, чтобы помочь инженерам определить наиболее подходящее решение для их применений в ЧПУ.