Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тонн
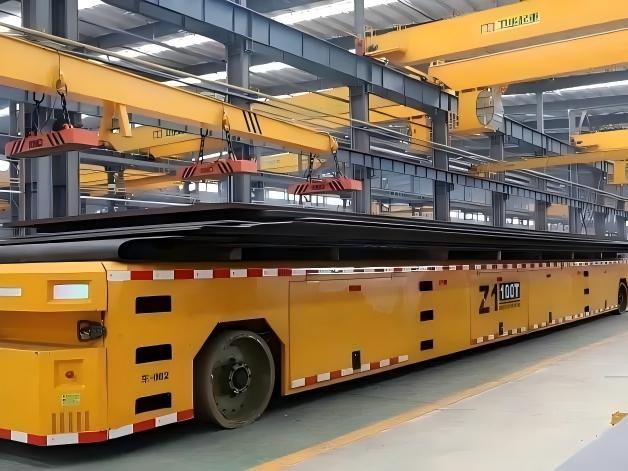
Для тяжелонагруженного AGV выбор колесного мотор-редуктора — это не просто выбор двигателя с достаточно высоким крутящим моментом на основе общей массы транспортного средства. По мере увеличения грузоподъемности AGV от нескольких тонн до десятков и даже более ста тонн система ведущих колес должна одновременно воспринимать вертикальные нагрузки, пусковой крутящий момент, усилия разгона и торможения, нагрузки при повороте, трение шин о пол, ударные нагрузки и длительную усталость. Поэтому выбор колесного мотор-редуктора для тяжелонагруженного AGV по сути представляет собой процесс согласования тяговых характеристик, несущей способности колес, тяги, способа рулевого управления, системы подвески и конструкции шасси в реальных динамических условиях эксплуатации.
Для крупных промышленных AGV этот процесс согласования может напрямую влиять на общую конструкцию шасси и долговременную эксплуатационную надежность.
Почему выбор колесного мотор-редуктора для тяжелонагруженных AGV сложнее?
Для обычного AGV выбор ведущих колес обычно основывается на нескольких базовых параметрах, включая общую массу AGV, максимальную полезную нагрузку, скорость движения, ускорение, преодолеваемый уклон, количество ведущих колес, диаметр колес, мощность двигателя и передаточное число. Однако для тяжелонагруженного AGV одних этих параметров недостаточно, поскольку фактическая нагрузка на ведущее колесо не равна просто статической массе транспортного средства.
При трогании с места, ускорении, замедлении, экстренном торможении, повороте или движении по неровной поверхности фактическая нагрузка, воспринимаемая системой ведущих колес, непрерывно меняется. В условиях высокой нагрузки кратковременное динамическое усилие может значительно превышать статическую нагрузку, рассчитанную по номинальной грузоподъемности транспортного средства.
Например, AGV массой 1 тонна нельзя оценивать, просто предполагая, что ведущее колесо всегда испытывает нагрузку в 1 тонну. При быстром ускорении, экстренном торможении или движении по неровному покрытию динамическая нагрузка зависит от таких факторов, как распределение массы транспортного средства, ускорение и замедление, способ торможения, компоновка колес и применимый коэффициент ударной нагрузки. Поэтому фактическое пиковое значение необходимо рассчитывать и проверять в соответствии с конкретной конструкцией транспортного средства и условиями эксплуатации.
Это приводит к первому важному вопросу при выборе колесного мотор-редуктора для тяжелонагруженного AGV: какую динамическую нагрузку должна фактически выдерживать система ведущих колес?
Динамическое согласование нагрузки и тяговых характеристик
У ведущего колеса тяжелонагруженного AGV есть две основные функции. Оно должно воспринимать вертикальную нагрузку от транспортного средства и груза, а также непрерывно обеспечивать требуемую тяговую силу и крутящий момент на колесе. Это означает, что шестерни, подшипники, ступица колеса, ось, корпус и материал колеса в системе колесного мотор-редуктора работают не под одним видом нагрузки. В реальной эксплуатации они могут одновременно испытывать радиальную нагрузку, тяговый крутящий момент, ударную и боковую нагрузки.
Как рассчитать крутящий момент на колесе для тяжелонагруженного AGV
На этапе предварительного подбора сначала можно рассчитать требуемую тяговую силу, а затем определить необходимый крутящий момент на колесе по радиусу колеса:
T = F × r
Здесь T обозначает требуемый крутящий момент на колесе, F обозначает тяговую силу, которую должно создавать ведущее колесо, а r обозначает радиус колеса.
Это лишь базовый расчет. Полный процесс выбора колесного мотор-редуктора для тяжелонагруженного AGV также должен учитывать общую массу AGV, максимальную полезную нагрузку, ускорение, максимальную скорость движения, уклон, сопротивление качению, коэффициент трения о поверхность, количество ведущих колес, распределение нагрузки между ведущими колесами, КПД трансмиссии и коэффициент динамической ударной нагрузки.
По этой причине номинальный крутящий момент колесного мотор-редуктора нельзя просто считать равным фактическому пиковому крутящему моменту, требуемому AGV. Для тяжелонагруженного AGV важнее проверить, способен ли колесный мотор-редуктор непрерывно обеспечивать требуемый крутящий момент при пиковых условиях эксплуатации, одновременно гарантируя, что редуктор, подшипники, ось, колесо и корпус остаются в пределах допустимых механических нагрузок.
Не выбирайте ведущее колесо только по общей массе AGV
Это еще одна распространенная ошибка при проектировании тяжелонагруженных AGV. Если общая масса AGV составляет 120 тонн, это не означает, что фактическую нагрузку на каждый колесный мотор-редуктор можно рассчитать простым делением 120 тонн на количество ведущих колес.
Фактическое распределение нагрузки на колеса зависит от многих факторов, включая центр тяжести груза, расположение аккумуляторной батареи, положение ведущих и опорных колес, количество колесных модулей, конструкцию подвески, ровность пола, условия ускорения и торможения, условия поворота, а также способность колесной системы балансировать нагрузки между различными группами колес.
Поэтому при выборе колесного мотор-редуктора для тяжелонагруженного AGV следует ориентироваться на максимальную динамическую нагрузку на колесо, а не на среднюю нагрузку на колесо. Именно поэтому систему ведущих колес тяжелонагруженного AGV часто необходимо проектировать совместно с подвеской, плавающим механизмом и конструкцией шасси, а не рассматривать как независимый стандартный компонент.
Что требуется от системы колесных мотор-редукторов AGV массой 120 тонн?
Когда общая масса AGV достигает класса 120 тонн, колесный мотор-редуктор уже не является просто устройством для вращения колеса. Он становится критически важным механическим связующим звеном между силовой системой, шасси, колесами, подвеской и полом.
При такой массе транспортного средства систему ведущих колес необходимо оценивать как минимум с пяти важных инженерных точек зрения.
Несущая способность одного ведущего колеса определяет гибкость компоновки шасси
AGV массой 120 тонн не может без ограничений увеличивать число групп ведущих колес. Если одна группа ведущих колес способна выдерживать лишь около 10 или 15 тонн, транспортному средству может потребоваться восемь или более приводных блоков для выполнения общего требования по нагрузке. По мере увеличения количества приводных блоков шасси усложняется, управление приводом становится труднее, распределением нагрузки между группами колес сложнее управлять, а общая стоимость системы и требования к техническому обслуживанию возрастают.
По этой причине несущая способность одной группы ведущих колес становится важным параметром при проектировании шасси сверхтяжелонагруженного AGV. Более высокая несущая способность одного блока дает инженерам большую гибкость при проектировании компоновки ведущих колес, конструкции шасси и доступного монтажного пространства.
Стабильная выдача крутящего момента при высоких вертикальных нагрузках
Одна из наиболее непосредственных проблем тяжелонагруженного AGV заключается в том, что чем тяжелее нагрузка, воспринимаемая ведущим колесом, тем выше требования к тяге и крутящему моменту. При трогании с полной нагрузкой, движении на подъеме или работе с высокой нагрузкой на малой скорости колесный мотор-редуктор должен обеспечивать достаточный крутящий момент на колесе, одновременно воспринимая очень большую вертикальную нагрузку от транспортного средства.
Поэтому колесный мотор-редуктор, разработанный для тяжелонагруженных AGV, необходимо оценивать как интегрированную механическую систему, состоящую из редуктора, подшипника, колеса, оси и корпуса. Эти компоненты должны выдерживать совместное воздействие радиальной нагрузки и тягового крутящего момента.
Для применений с высокой нагрузкой недостаточно учитывать только номинальную мощность двигателя или номинальный крутящий момент редуктора. Инженерам также необходимо проверить максимальную нагрузку на колесо, пиковый крутящий момент на колесе, ресурс подшипников, ресурс зубчатых передач, прочность оси, прочность колеса, долговечность материала колеса и устойчивость к механическим ударам. Это одно из принципиальных отличий ведущего колеса тяжелонагруженного AGV от обычного промышленного ролика или колеса легкого AGV.
Следует ли тяжелонагруженному AGV использовать рулевое ведущее колесо или колесо с дифференциальным приводом?
Это один из наиболее распространенных вопросов при проектировании системы привода AGV. Рулевые ведущие колеса и колеса с дифференциальным приводом — это не просто два изделия, которые можно ранжировать как лучшее или худшее. Они используют разные принципы управления движением транспортного средства и поэтому подходят для разных архитектур AGV.
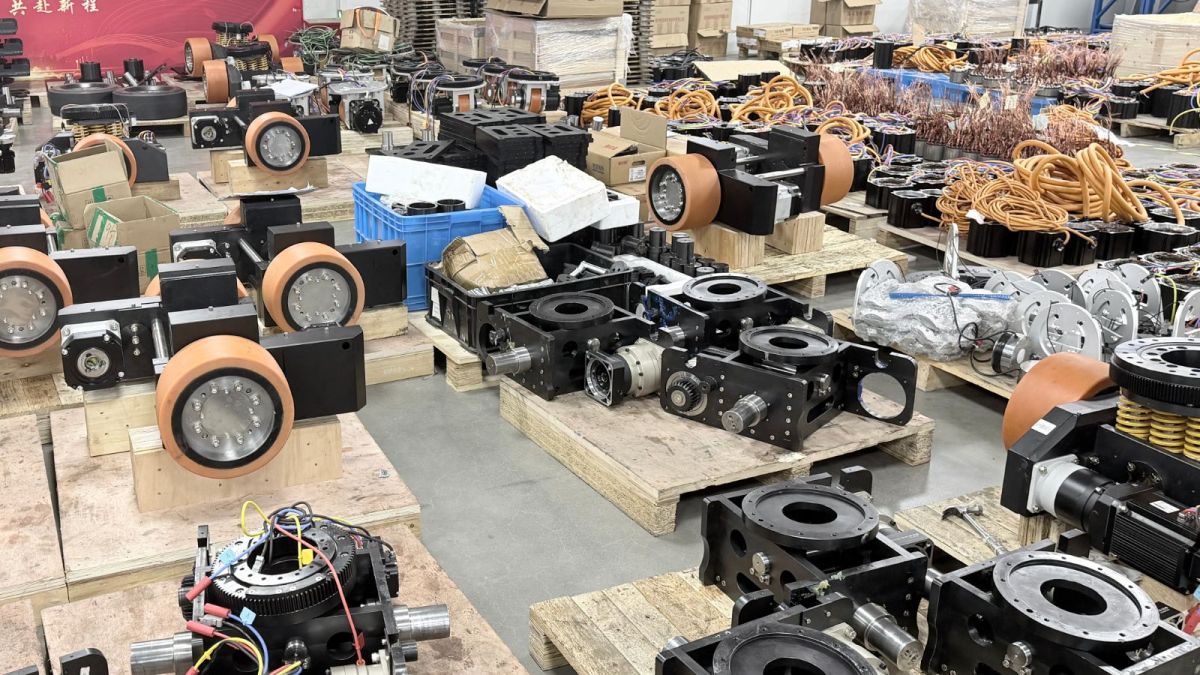
Рулевое ведущее колесо объединяет тяговый привод с независимым механизмом рулевого управления, позволяя системе напрямую управлять как направлением колеса, так и скоростью движения. Система дифференциального привода, напротив, использует разницу скоростей между левыми и правыми ведущими колесами для управления поворотом транспортного средства.
Для тяжелонагруженного AGV подходящее решение зависит от общей массы транспортного средства, количества ведущих колес, габаритов транспортного средства, минимального радиуса поворота, ширины проходов, необходимости разворота на месте, требований к боковому перемещению, точности позиционирования, состояния пола, высоты шасси и общей стоимости системы.
Когда следует рассматривать рулевое ведущее колесо
Для применений, требующих сложных траекторий, точного позиционирования, узких проходов и гибкого перемещения транспортного средства, рулевое ведущее колесо обеспечивает прямое управление углом поворота и скоростью движения. Такая конфигурация может рассматриваться для тяжелонагруженных AGV, автоматизированных вилочных погрузчиков, крупных транспортных средств для перемещения материалов, логистики автомобильного производства, транспортировки оборудования ветроэнергетики и логистики аэрокосмического производства.
Когда следует рассматривать колесо с дифференциальным приводом
Системы дифференциального привода управляют направлением транспортного средства посредством разницы скоростей между левыми и правыми ведущими колесами, что позволяет использовать относительно простую механическую архитектуру. Они могут подходить для AGV с относительно простыми маршрутами, менее строгими требованиями к высоте шасси или для применений, где независимый механизм рулевого управления не требуется.
Однако при использовании системы дифференциального привода на очень тяжелом AGV инженерам необходимо уделять особое внимание боковому трению между шинами и полом при повороте, а также распределению нагрузки и синхронизации скоростей между различными группами ведущих колес.
Поэтому выбор между рулевым ведущим колесом и колесом с дифференциальным приводом не следует сводить к простому предположению, что более тяжелый AGV обязательно должен использовать рулевое колесо. Решение должно основываться на фактических требованиях к движению транспортного средства и архитектуре шасси.
Почему дифференциальное рулевое управление сложнее для сверхтяжелых AGV?
Для сверхтяжелого AGV ключевой вопрос при дифференциальном рулевом управлении состоит не просто в том, может ли транспортное средство поворачивать. Гораздо важнее, могут ли группы колес поддерживать стабильное, синхронизированное и управляемое движение при чрезвычайно высоких вертикальных нагрузках.
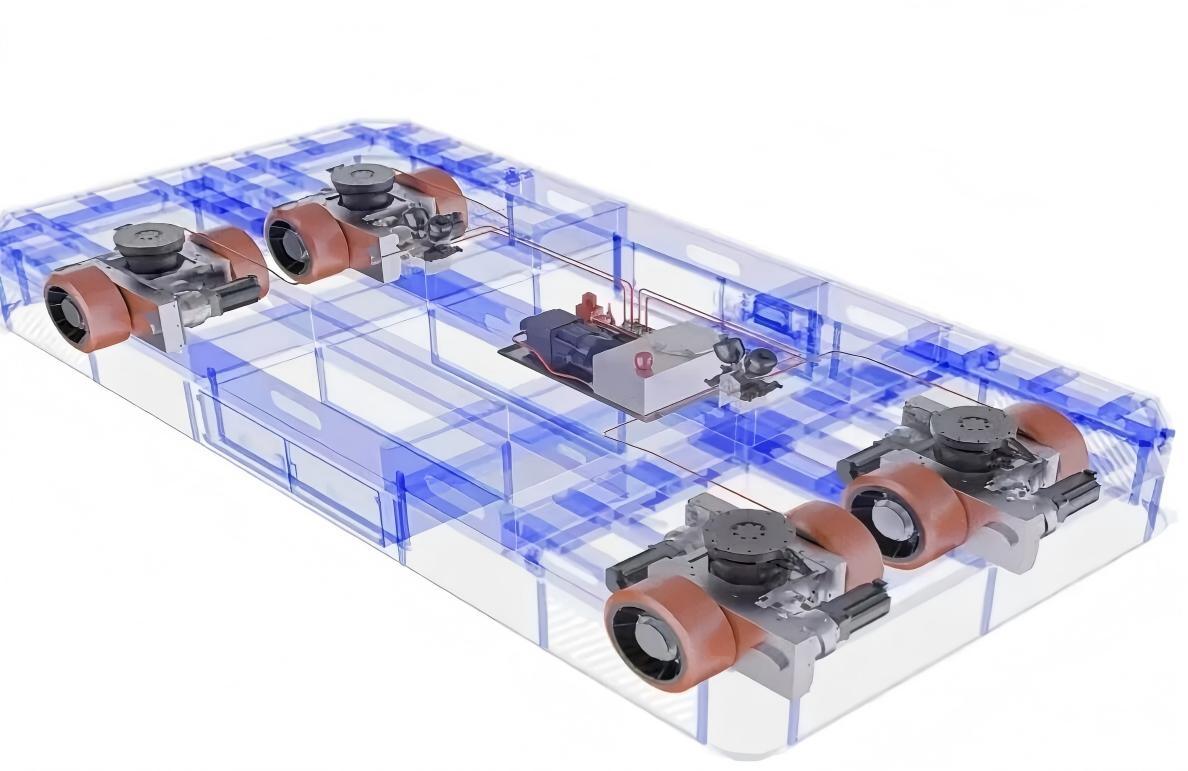
Компоновка с четырьмя или несколькими группами колес с дифференциальным приводом может использовать разницу скоростей между левой и правой сторонами для управления направлением транспортного средства без необходимости независимого рулевого механизма для каждой группы колес. Это может упростить часть механической архитектуры, но также предъявляет более высокие требования к балансировке нагрузки, синхронизации приводов, трению между шинами и полом, боковой жесткости и точности управления движением.
Если возникают существенные различия между нагрузками на ведущие колеса или скоростями колес, шины могут испытывать дополнительное проскальзывание и износ при повороте с высокой нагрузкой, при этом механическая нагрузка на систему привода также может увеличиваться.
По этой причине при проектировании крупного AGV с дифференциальным приводом не следует сосредотачиваться только на том, обеспечивает ли двигатель достаточный крутящий момент. Необходимо также оценивать синхронизацию всей системы привода и механическую жесткость колесных модулей.
Почему для колесных мотор-редукторов тяжелонагруженных AGV следует предусматривать вертикальную регулировку?
Когда масса AGV достигает десятков или даже 120 тонн, неровности пола, изменение центра тяжести груза и неравномерная нагрузка на колеса становятся все более важными инженерными вопросами.
Например, требования к нагрузке на колеса и высоте транспортного средства могут значительно меняться между полностью загруженным и незагруженным состояниями либо при въезде AGV на стыковочную станцию, где необходимо поддерживать определенную высоту транспортного средства.
По этой причине некоторые тяжелонагруженные AGV включают функции вертикальной регулировки или гидравлического подъема в систему ведущих колес, что позволяет регулировать положение колес или высоту транспортного средства в соответствии с условиями эксплуатации.
Если колесный мотор-редуктор не интегрирует эту функцию, между шасси и ведущим колесом может потребоваться установка дополнительной подвески, плавающего механизма или гидравлической системы регулировки высоты. Это увеличивает необходимое монтажное пространство и может влиять на высоту шасси, механическую сложность и общую интеграцию системы.
Поэтому для сверхтяжелонагруженных AGV колесный мотор-редуктор не следует рассматривать просто как сочетание двигателя, редуктора и колеса. Более уместно считать его полноценным модулем ведущего колеса для тяжелых условий эксплуатации.
Почему долговременная надежность важнее одного только пикового крутящего момента?
Еще одной определяющей характеристикой тяжелонагруженного AGV является высокая стоимость простоя. При выходе из строя ведущего колеса обычного AGV замена колесного модуля может быть относительно выполнимой задачей обслуживания. Однако когда AGV перевозит 100 тонн или более, отказ критически важного приводного блока может остановить транспортировку материалов и повлиять на производственные процессы выше и ниже по технологической цепочке. Для замены крупных колесных модулей также может потребоваться специализированное сервисное оборудование и значительно больше времени.
Поэтому надежность колесного мотор-редуктора для тяжелонагруженного AGV нельзя оценивать только по одному испытанию на пиковый крутящий момент. Долговременная надежность зависит от совокупной работы редуктора, подшипников, колеса, корпуса, энкодера, тормоза, системы уплотнений и общей механической конструкции.
Ключевые компоненты, влияющие на надежность колесного мотор-редуктора
Редуктор необходимо оценивать с точки зрения материала шестерен, прочности зубьев, передаточного числа, смазки и герметизации. Система подшипников должна выдерживать радиальные, осевые и ударные нагрузки при обеспечении требуемого срока службы. Само колесо необходимо выбирать в соответствии с диаметром, материалом, конструкцией протектора, твердостью и износостойкостью. Корпус должен обеспечивать достаточную жесткость и ударопрочность, а энкодер должен поддерживать стабильную обратную связь по скорости и положению при длительной эксплуатации. Если требуются торможение и удержание, тормозную систему также необходимо оценивать при остановке с полной нагрузкой, стоянке на уклоне и отключении питания.
Иными словами, надежность ведущего колеса тяжелонагруженного AGV является результатом совокупной работы его механической конструкции, системы привода и системы управления.
Как следует выбирать колесный мотор-редуктор для тяжелонагруженного AGV?
Для реального проекта AGV процесс выбора должен начинаться с общей массы транспортного средства, включая собственную массу AGV и максимальную полезную нагрузку. Следующим шагом является определение максимальной динамической нагрузки на колесо, а не опора только на среднюю нагрузку на колеса. В расчете необходимо учитывать центр тяжести груза, систему подвески, ускорение, торможение и возможные ударные условия.
Затем требуемую тяговую силу можно определить с учетом сопротивления качению, уклона, ускорения, трения о поверхность и рабочей скорости. На основе требуемой тяговой силы и диаметра колеса можно рассчитать необходимый крутящий момент на колесе, после чего выбрать двигатель, редуктор и передаточное число в соответствии с требованиями к скорости колеса и крутящему моменту.
Затем для системы колесного мотор-редуктора следует выполнить проверку механических нагрузок, включая нагрузку на колесо, крутящий момент редуктора, нагрузку на подшипники, прочность оси, прочность колеса и жесткость корпуса. Наконец, подходящую архитектуру рулевого управления следует выбирать в соответствии с маршрутом транспортного средства, требованиями к маневренности, конструкцией шасси и требованиями к позиционированию.
Проверяйте колесный мотор-редуктор в реальных условиях эксплуатации
Окончательная проверка не должна ограничиваться нормальной эксплуатацией при прямолинейном движении. Колесный мотор-редуктор для тяжелонагруженного AGV также следует оценивать при трогании с полной нагрузкой, экстренном торможении, максимальном уклоне, поверхностях с низким сцеплением, поворотах, неровном полу и продолжительной непрерывной работе, чтобы подтвердить, что система ведущих колес остается стабильной и управляемой в динамических условиях.
От «двигателя» к «модулю ведущего колеса»: иной подход к проектированию тяжелонагруженных AGV
Для обычного AGV инженеры могут начинать с мощности двигателя, передаточного числа и диаметра колеса. Для тяжелонагруженного AGV более полный подход к проектированию начинается с массы транспортного средства, динамической нагрузки на колесо, тяги, крутящего момента на колесе, редуктора, двигателя, рулевого управления, подвески и управления.
Именно поэтому разработка колесного мотор-редуктора для тяжелонагруженного AGV не может быть сосредоточена только на мощности двигателя. Возможность надежной длительной работы ведущего колеса определяется взаимодействием всей механической системы и системы управления.
Проблемы становятся особенно значительными, когда масса AGV достигает 50, 80, 100 или даже 120 тонн. На этом этапе колесный мотор-редуктор становится важным несущим компонентом шасси транспортного средства, а не просто источником тяги.
Заключение: ведущее колесо тяжелонагруженного AGV — это прежде всего несущий компонент, а затем компонент привода
Выбор колесного мотор-редуктора для тяжелонагруженного AGV по сути является задачей системного проектирования, связанной с несущей способностью механической системы, передачей мощности, движением транспортного средства и долговременной надежностью.
Для AGV легкого класса мощность двигателя и крутящий момент на колесе могут быть основными параметрами выбора. По мере перехода AGV в тяжелый и сверхтяжелый класс инженерам необходимо учитывать несущую способность одного блока, динамическую нагрузку на колесо, пиковый крутящий момент, тягу, способ рулевого управления, боковые силы между шинами и полом, вертикальную регулировку и долговременную надежность.
Особенно ясно это демонстрируют задачи AGV массой 120 тонн. Его система ведущих колес должна не только перемещать транспортное средство, но и непрерывно выдерживать огромные вертикальные нагрузки, тяговый крутящий момент, ударные нагрузки и боковые силы.
Поэтому при выборе колесного мотор-редуктора для тяжелонагруженного AGV ключевой вопрос заключается не только в том, достаточно ли у двигателя мощности или достаточно ли у редуктора номинального крутящего момента. Более важный вопрос — правильно ли весь модуль ведущего колеса согласован с массой AGV, характеристиками движения, конструкцией шасси и реальной рабочей средой.
В этом состоит суть выбора ведущего колеса для тяжелонагруженного AGV.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
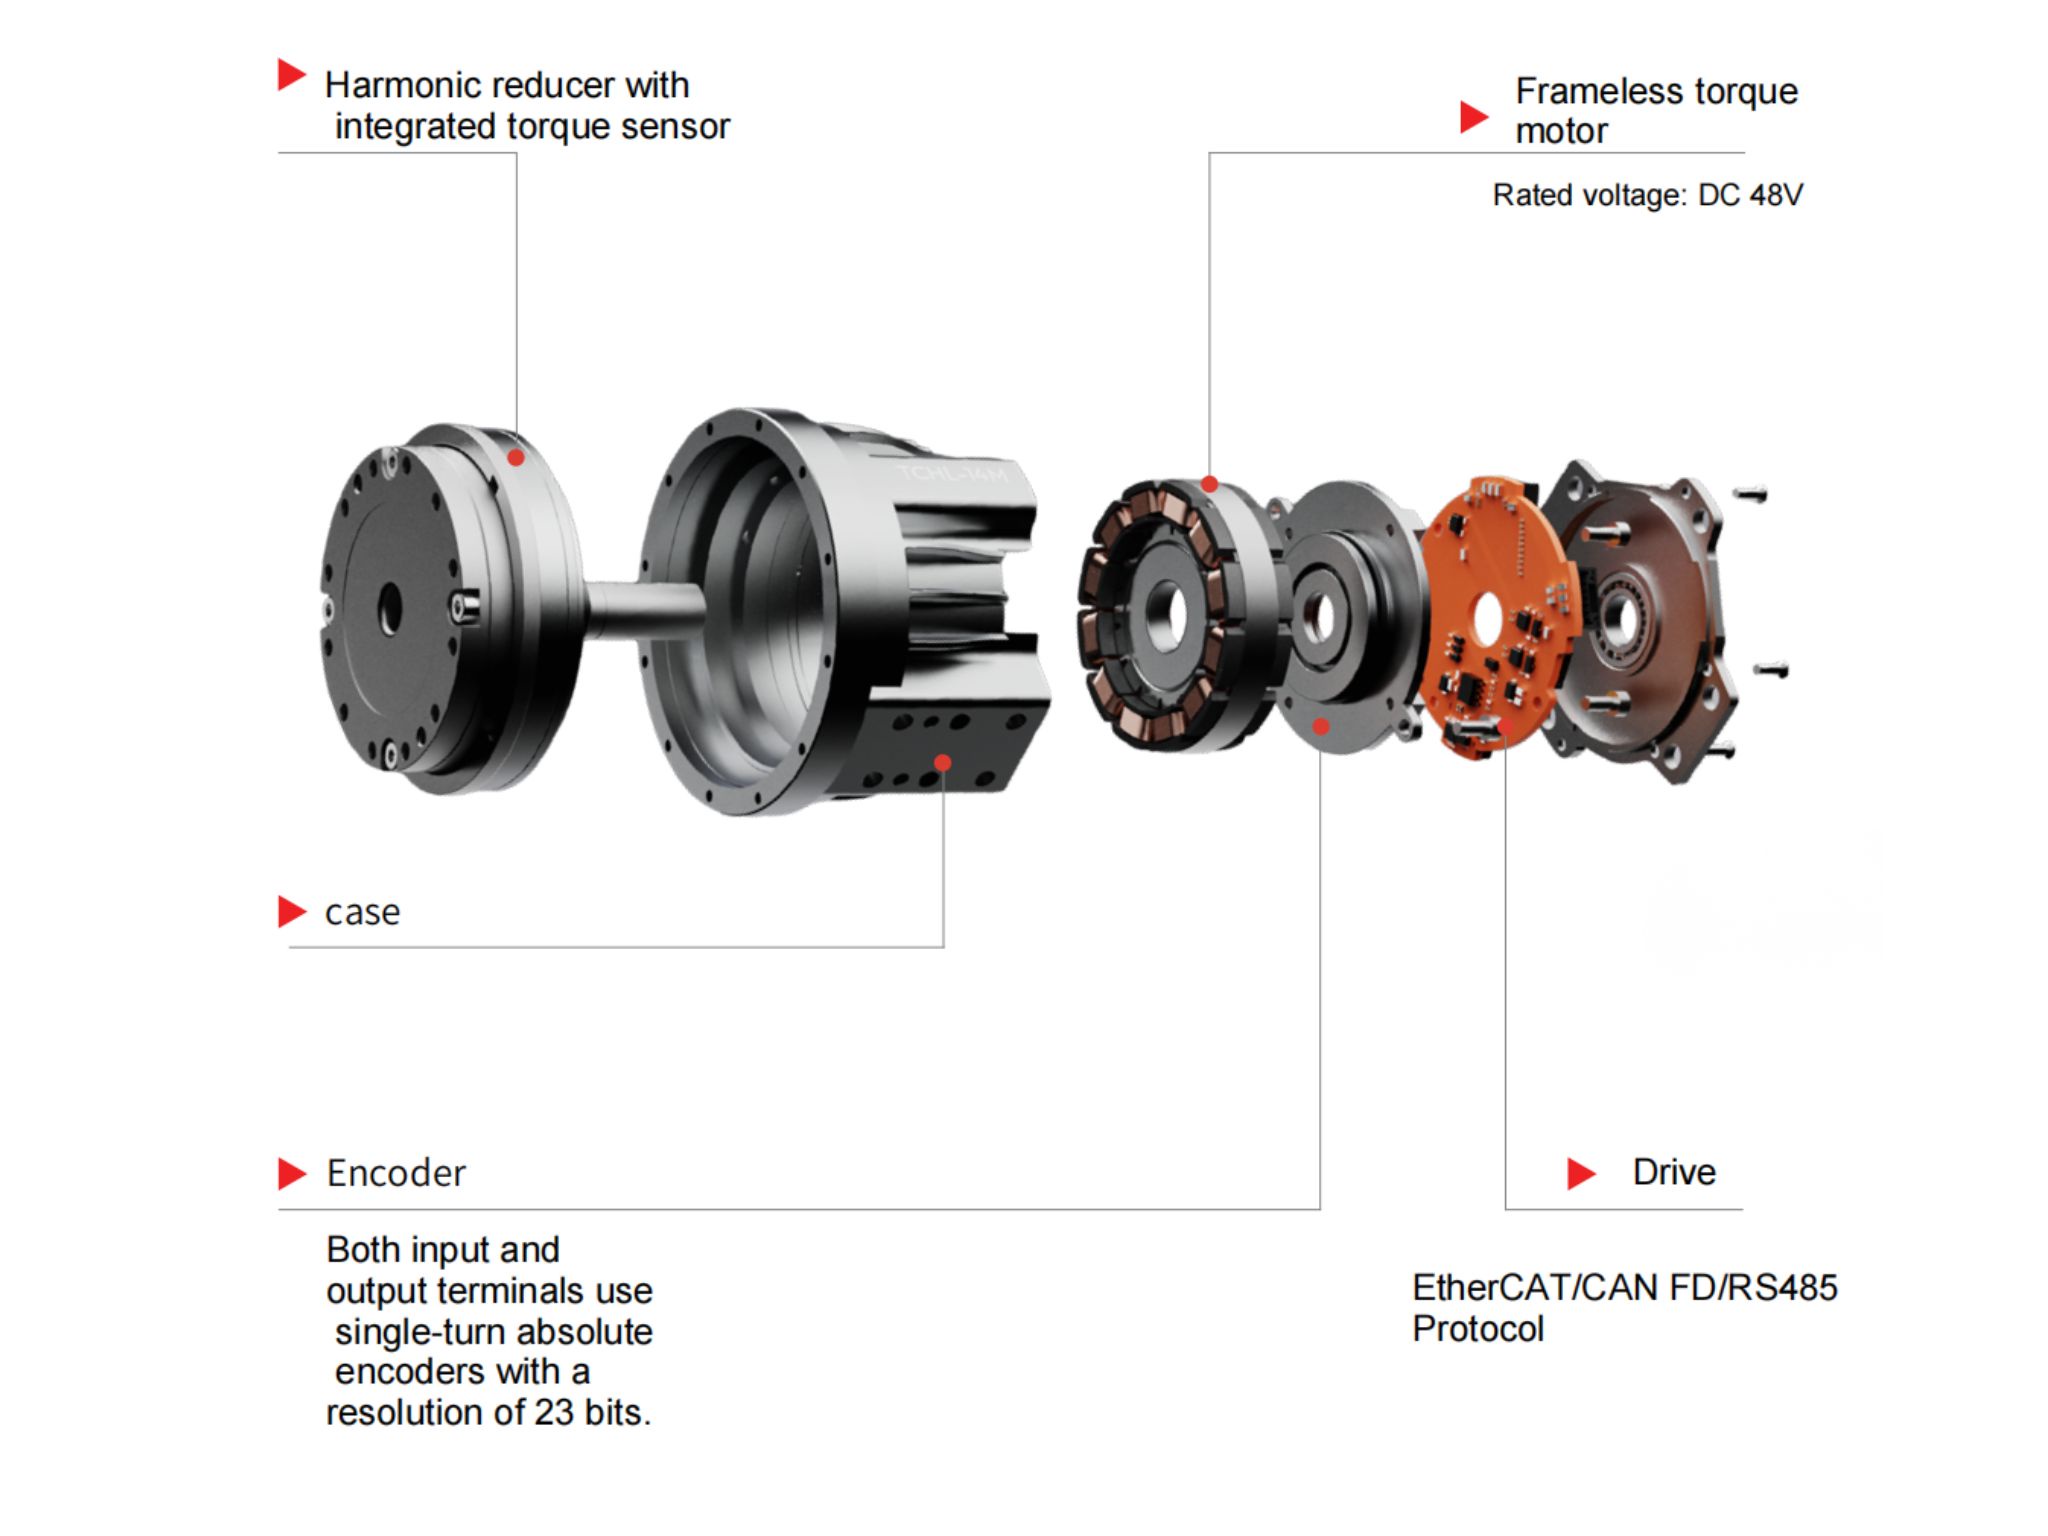
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
 Сервосистема DD-двигателя: как понять механический резонанс и устранить вибрацию оборудования?В этой статье объясняется взаимосвязь между настройкой сервопривода DD-двигателя, механическим резонансом и полосой пропускания сервосистемы в системах движения с прямым приводом. Рассматривается, почему вибрация и нестабильность могут возникать даже после многократной регулировки параметров сервопривода, а также объясняется, как механическая жёсткость, движущаяся масса, состояние подшипников, распределение нагрузки и геометрия конструкции влияют на резонансную частоту. В статье также сравниваются подходы к высоко- и низкочастотному резонансу, объясняется, в каких случаях цифровая режекторная фильтрация может быть эффективной, и приводится практическая стратегия настройки для инженеров, работающих с DD-двигателями, моментными двигателями с прямым приводом и линейными двигателями.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать малогабаритный гармонический привод?Малогабаритные гармонические приводы HONPINE серии 11 обеспечивают компактное и высокопроизводительное решение для вращательного движения в системах прецизионной автоматизации. Доступны варианты с полым или сплошным валом, питанием 48 В или 220 В, опциональными тормозами, абсолютными энкодерами и различными передаточными числами. Серия 11 разработана для применений, требующих компактных габаритов, контролируемого крутящего момента и точного позиционирования.
 Как выбрать мотор-колесо для тяжёлого AGV? Основные проблемы: от динамических нагрузок до систем приводных колёс AGV грузоподъёмностью 120 тоннВыбор мотор-колеса для тяжёлого AGV — это не просто сопоставление мощности двигателя или номинального крутящего момента с полезной нагрузкой транспортного средства. По мере перехода AGV от традиционной обработки материалов к многотонным применениям и даже к решениям класса 120 тонн система приводных колёс должна выдерживать динамические нагрузки, ускорение, торможение, усилия при повороте, тяговое усилие и длительные механические напряжения. Фактическая задача заключается в согласовании грузоподъёмности колёс, крутящего момента на колесе, характеристик редуктора, архитектуры рулевого управления, подвески и конструкции шасси в реальных условиях эксплуатации. В этой статье рассматриваются ключевые проблемы выбора мотор-колеса для тяжёлого AGV и объясняется, как можно оценивать рулевые приводные колёса и дифференциальные приводные колёса для различных тяжёлых AGV.
 Сервосистема DD-двигателя: как понять механический резонанс и устранить вибрацию оборудования?В этой статье объясняется взаимосвязь между настройкой сервопривода DD-двигателя, механическим резонансом и полосой пропускания сервосистемы в системах движения с прямым приводом. Рассматривается, почему вибрация и нестабильность могут возникать даже после многократной регулировки параметров сервопривода, а также объясняется, как механическая жёсткость, движущаяся масса, состояние подшипников, распределение нагрузки и геометрия конструкции влияют на резонансную частоту. В статье также сравниваются подходы к высоко- и низкочастотному резонансу, объясняется, в каких случаях цифровая режекторная фильтрация может быть эффективной, и приводится практическая стратегия настройки для инженеров, работающих с DD-двигателями, моментными двигателями с прямым приводом и линейными двигателями.
 Высокоточное решение с гармоническим приводом для суставного актуатора роботизированного локтяЛоктевой сустав робота играет ключевую роль в сгибании руки, регулировке положения и позиционировании конечного эффектора. По мере расширения возможностей гуманоидных роботов, коллаборативных роботов и роботизированных манипуляторов локтевые актуаторы должны обеспечивать высокий крутящий момент и точное движение во всё более ограниченном монтажном пространстве. Высокоточный суставной актуатор робота с гармоническим приводом объединяет гармонический редуктор, двигатель, энкодер, тормоз и систему управления в компактном блоке, обеспечивая малый люфт, высокую жёсткость, высокую плотность крутящего момента и точное управление движением. В этой статье HONPINE представляет три серии суставных актуаторов, подходящих для применения в роботизированных локтях и отвечающих различным требованиям к размеру, крутящему моменту, скорости, точности и интеграции.
 Взрывозащищенное решение для роботизированных суставов четвероногих инспекционных роботов для химической промышленности: планетарный суставной привод с пиковым крутящим моментом до 500 Н·мВ нефтехимической, горнодобывающей, энергетической и других опасных средах инспекционные роботы переходят от простого мониторинга к практическим операциям, таким как работа с инструментами, инспекция оборудования и аварийное реагирование. Этот переход предъявляет повышенные требования к приводам роботизированных суставов, особенно в части взрывозащиты, выходного крутящего момента, теплового управления, устойчивости к воздействию окружающей среды и мобильности. Взрывозащищенный привод роботизированного сустава HONPINE разработан для четвероногих инспекционных роботов и других роботизированных платформ, работающих в опасных средах, объединяя высоконагруженную планетарную передачу, взрывозащищенную конструкцию и надежные характеристики движения. Благодаря пиковому крутящему моменту до 500 Н·м на сустав, опциональной защите IP67 и сертификации Ex db IIB T4 Gb решение предназначено для поддержки сложных роботизированных задач в промышленных средах с высоким уровнем риска.