








Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровнях
Точностьгармонического привода часто понимают неправильно, поскольку для описания его движения используют несколько различных показателей. Разрешение энкодера, повторяемость, однонаправленная точность позиционирования и двунаправленная точность позиционирования связаны между собой, но не являются взаимозаменяемыми понятиями.
Например, энкодер с высоким разрешением может обеспечивать очень малые шаги измерения, однако это не означает, что выходной вал привода способен достичь такого же уровня абсолютной точности позиционирования. На конечный результат влияют ошибки механической передачи, податливость конструкции, характеристики подшипников, конфигурация энкодера и параметры управления.
Для инженеров, выбирающих гармонический поворотный привод, понимание этих четырёх уровней точности помогает избежать переоценки характеристик на основании одного показателя.
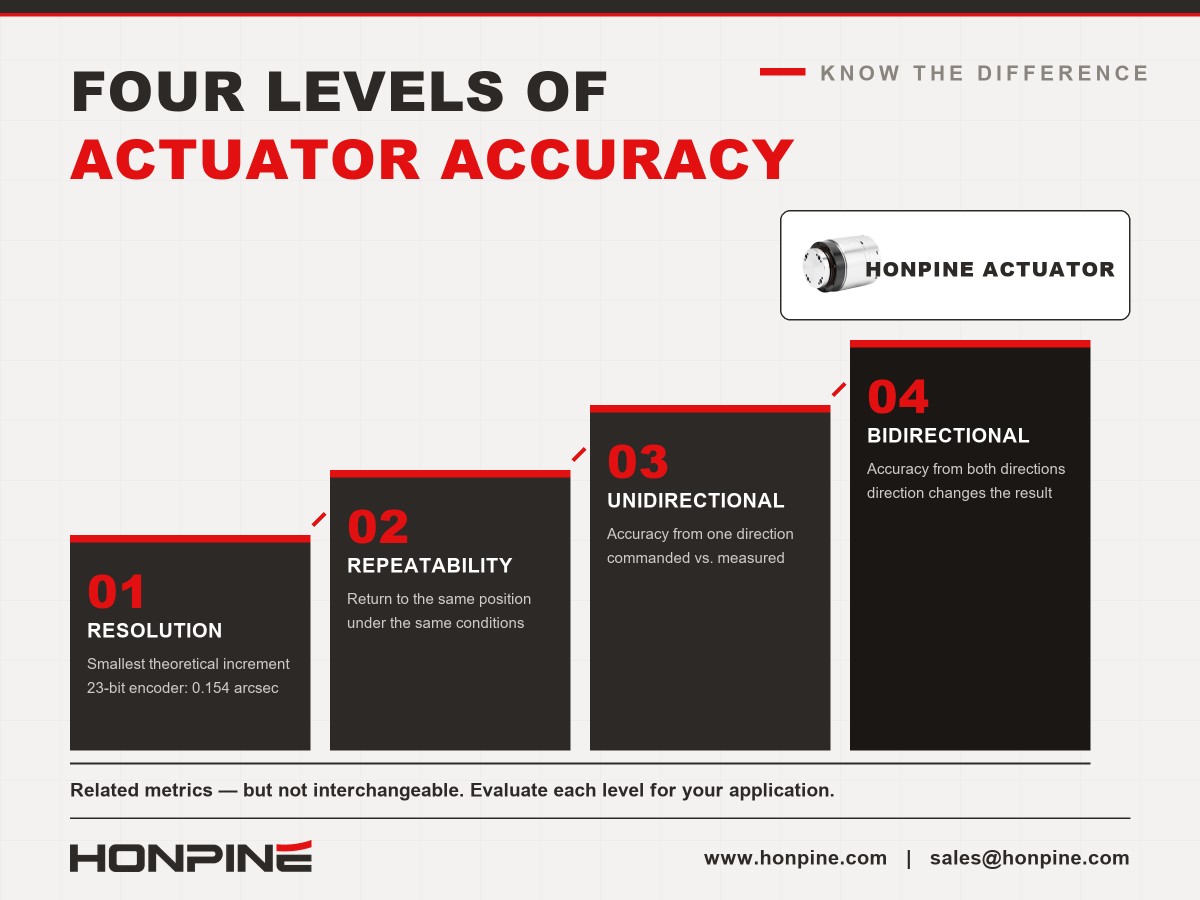
1. Разрешение: насколько мал теоретический шаг измерения?
Разрешение описывает наименьший различимый или задаваемый шаг измерительной либо управляющей системы. В поворотном приводе этот показатель часто связан с разрешением энкодера.
Рассмотрим поворотный привод, оснащённый однооборотным энкодером с разрешением 23 бита. Энкодер делит один оборот примерно на 8,39 миллиона теоретических отсчётов. Соответствующий угловой шаг на валу энкодера составляет приблизительно 0,154 угловой секунды.
Если этот энкодер установлен со стороны двигателя гармонического привода с передаточным отношением 101:1, теоретический шаг на выходе составит приблизительно 0,0015 угловой секунды при условии идеального передаточного отношения и отсутствия дополнительных ограничений, связанных с квантованием или обработкой данных.
Эти значения могут выглядеть впечатляюще, но их не следует интерпретировать как фактическую точность позиционирования привода.
Энкодер измеряет угловое перемещение в точке своей установки. В состав привода также входят механические компоненты, которые могут вносить ошибки передачи, упругую деформацию, трение и другие отклонения. На практический результат также влияют конфигурация энкодера со стороны выхода, архитектура обратной связи, контроллер и метод измерения.
Главное: разрешение описывает малость шагов измерения или задания. Само по себе оно не определяет точность положения выходного звена привода.
2. Повторяемость: может ли привод возвращаться в одно и то же положение?
Повторяемость показывает, насколько близко привод возвращается в одно и то же положение при повторении одной и той же операции позиционирования в заданных условиях.
В промышленной автоматизации повторяемость часто является одним из наиболее полезных параметров, поскольку оборудование может выполнять один и тот же цикл движения тысячи или миллионы раз.
Однако повторяемость необходимо оценивать в определённых условиях испытаний. На результат могут влиять направление движения, нагрузка, скорость, температура, жёсткость крепления, настройки управления и метод измерения. Поэтому перед сравнением изделий важно проверить, как именно измерялось значение, указанное производителем.
Почему повторяемость важна для практического применения?
Повторяемость особенно важна для таких применений, как поворотное индексирование, повторяющийся контроль, дозирование, завинчивание и перемещение компонентов. Если привод каждый раз достигает стабильного положения, машина часто может компенсировать известное систематическое смещение посредством калибровки.
Тем не менее высокая повторяемость не обязательно означает высокую абсолютную точность позиционирования. Привод может каждый раз возвращаться почти в одно и то же положение, но постоянно останавливаться немного в стороне от заданной точки.
При оценке такой характеристики, как ≤10 угловых секунд, инженерам следует уточнить модель, условия эксплуатации, метод испытаний, а также то, относится ли значение к однонаправленной или двунаправленной повторяемости.
3. Однонаправленная точность позиционирования: насколько фактическое положение близко к заданному?
Однонаправленная точность позиционирования описывает отклонение между заданным целевым положением и измеренным положением, когда цель достигается с определённого направления.
В отличие от повторяемости, которая оценивает стабильность при повторных перемещениях, точность позиционирования также учитывает систематические отклонения между заданным и фактическим положениями.
В гармоническом приводе на ошибки позиционирования могут влиять характеристики передачи, механическая деформация, производственные допуски, условия сборки и система управления. При вращении также могут возникать периодические составляющие ошибки. Их величина и характер зависят от конкретной конструкции и условий эксплуатации.
Может ли компенсация ошибок повысить точность позиционирования?
В некоторых системах карту измеренных ошибок или таблицу компенсации можно использовать для уменьшения повторяемых систематических ошибок. Контроллер может применять коррекции, используя измеренную зависимость между заданными и фактическими положениями.
Однако компенсация не может автоматически устранить все ошибки позиционирования. Её эффективность зависит от стабильности характера ошибки, качества измерений, возможностей контроллера, рабочей нагрузки, температуры и других условий. Ошибки, изменяющиеся в зависимости от направления, нагрузки или времени, компенсировать полностью может быть сложнее.
Поэтому инженерам следует различать заявленную производителем однонаправленную точность позиционирования, результат для системы с компенсацией и общие характеристики позиционирования готовой машины.
4. Двунаправленная точность позиционирования: влияет ли направление на результат?
Двунаправленная точность позиционирования оценивает характеристики позиционирования при достижении целевого положения с обоих направлений. Она важна для применений, где привод часто меняет направление движения или должен точно позиционироваться при подходе к цели с любой стороны.
Характеристики механической передачи, трение, упругая деформация и зависящие от направления ошибки могут приводить к тому, что измеренное положение будет различаться в зависимости от направления подхода. Фактическое влияние зависит от конструкции привода, стратегии управления, нагрузки и процедуры испытаний.
Не следует считать, что двунаправленная точность позиционирования совпадает с однонаправленной. Инженерам следует уточнить, охватывает ли опубликованная спецификация оба направления и каким образом производитель определяет и измеряет этот показатель.
Для поворотного индексирования, сканирования, контроля и других задач с частой сменой направления этот показатель может иметь особое значение. Испытание привода в условиях, характерных для эксплуатации, поможет определить, соответствует ли его производительность требованиям применения.
Характеристики гармонических поворотных приводов HONPINE
HONPINE предлагает гармонические поворотные приводы с внешним драйвером в исполнениях со сплошным и полым валом. Эти исполнения отвечают различным требованиям монтажа, включая поддержку конструкции, прокладку кабелей через ось и интеграцию с автоматизированным оборудованием.
В таблице ниже приведены выбранные серии моделей и заявленные характеристики. Фактические показатели зависят от модели и конфигурации, поэтому перед окончательным выбором инженерам следует проверить соответствующий технический паспорт.
При сравнении характеристик не следует считать повторяемость и однонаправленную точность позиционирования эквивалентными показателями. Они описывают разные характеристики и должны оцениваться с учётом фактических требований машины.
Разрешение энкодера также следует оценивать как часть полной системы обратной связи и управления, а не использовать вместо измеренной точности на выходе.
Почему 10 угловых секунд имеют значение в прецизионной автоматизации?
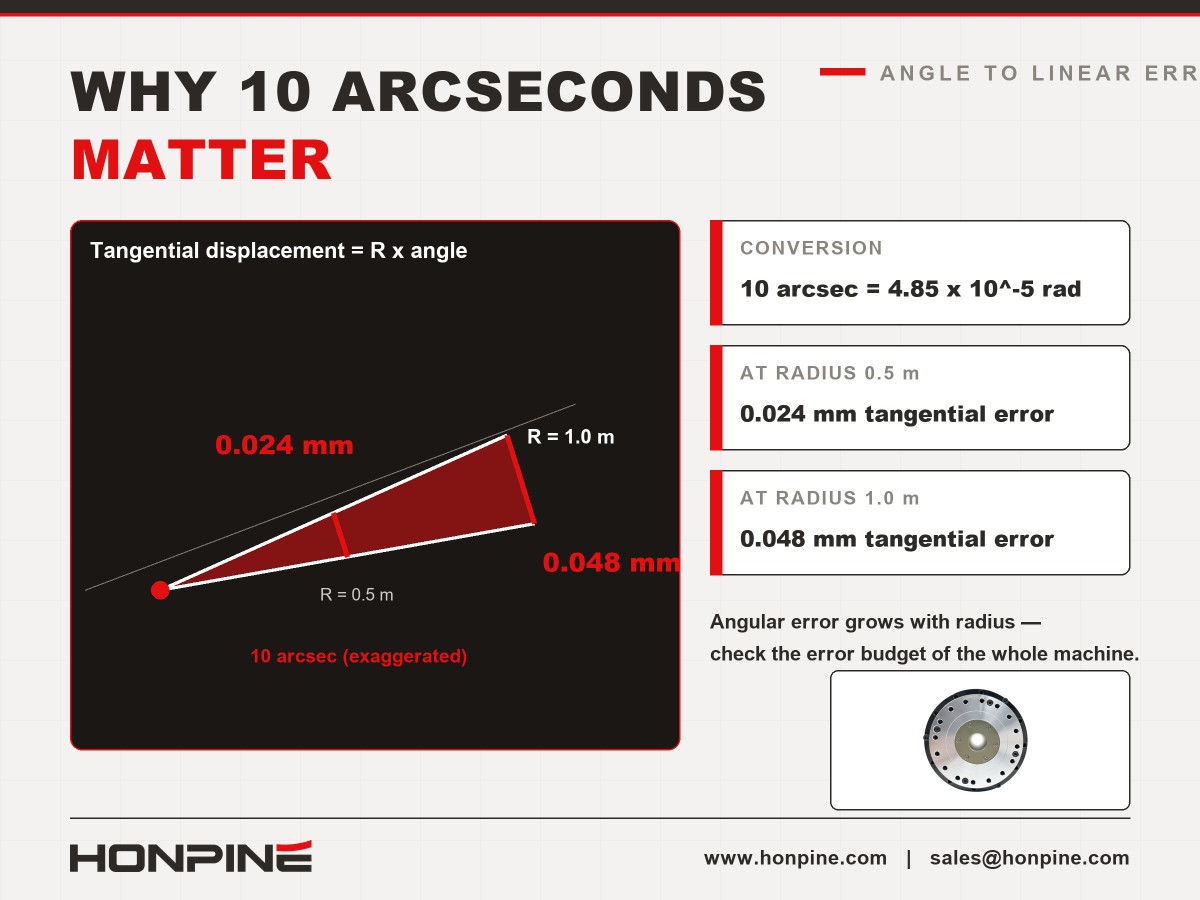
Десять угловых секунд — это малое угловое перемещение, однако его практическая значимость зависит от расстояния от оси вращения до точки, в которой важна ошибка позиционирования.
Десять угловых секунд — это приблизительно 4,85 × 10⁻⁵ радиан. Для точки, расположенной на расстоянии 0,5 м от оси вращения, это соответствует тангенциальному перемещению приблизительно 0,024 мм. При радиусе 1 м соответствующее перемещение составляет приблизительно 0,048 мм.
Эти расчёты показывают, как угловая ошибка может преобразовываться в линейное перемещение. Они не гарантируют точность всей машины, на которую также могут влиять прогиб конструкции, ошибки монтажа, калибровка, тепловые эффекты и другие источники погрешности.
Оборудование для производства полупроводников и метрологические применения
Для перемещения пластин, контроля, выравнивания и других автоматизированных процессов в полупроводниковом оборудовании может требоваться точное поворотное позиционирование. В таких системах характеристики привода необходимо рассматривать вместе с требованиями к точности и повторяемости всего механизма.
Требования к позиционированию поворотных столов для метрологии и контроля могут быть особенно строгими. Инженерам следует оценивать не только повторяемость и точность позиционирования привода, но и жёсткость на выходе, радиальное биение, геометрию монтажа, вибрацию, термическую стабильность и измерительную систему.
Применение в EFEM и вакуумных роботах
В модулях загрузки оборудования (EFEM) и системах для работы с полупроводниковыми пластинами могут применяться компактные поворотные приводы, в которых предусмотрено место для кабелей, вакуумных линий, пневматических линий и других коммуникаций.
Гармонические поворотные приводы с полым валом упрощают прокладку коммуникаций через ось вращения. В зависимости от модели увеличенное сквозное отверстие может помочь уменьшить загромождение кабелями и облегчить интеграцию оборудования.
Требования к условиям эксплуатации также следует тщательно проверять. Защита IP65 или индивидуальная конфигурация IP67 может быть актуальна для некоторых установок, однако необходимый уровень защиты нужно подтвердить для конкретного привода и его разъёмов. Для вакуумных сред следует согласовать с производителем газовыделение смазки, совместимость материалов и условия эксплуатации, а не делать выводы на основании общих характеристик привода.
Применение гармонических поворотных приводов в автоматизации 3C
В производстве 3C — компьютеров, коммуникационного оборудования и бытовой электроники — поворотные приводы могут использоваться в индексирующих столах, системах склеивания, дозирующем оборудовании, станциях завинчивания и линиях прецизионной сборки.
Требуемый уровень точности зависит от допуска процесса, расстояния между осью вращения и рабочей точкой, конструкции оснастки и общего бюджета погрешностей машины.
Например, линейный допуск ±0,05 мм при радиусе 0,5 м соответствует угловому допуску приблизительно 20,6 угловой секунды, если угловая ошибка позиционирования является единственным источником погрешности. Угловая ошибка 10 угловых секунд при том же радиусе соответствует тангенциальному перемещению приблизительно 0,024 мм.
Такое сравнение помогает инженерам оценить, подходит ли характеристика привода для проектируемой системы. Это не следует трактовать как гарантию допуска на уровне всей машины, поскольку другие источники ошибок могут использовать часть доступного бюджета погрешностей.
Архитектура с внешним драйвером также может быть полезна, если силовую электронику необходимо установить в шкафу управления или если электрическая и тепловая компоновка машины предполагает отделение драйвера от привода. Однако решения с внешним и интегрированным драйвером следует сравнивать по фактическим характеристикам двигателя, характеристикам передачи, полосе пропускания системы управления, условиям охлаждения, ограничениям монтажа и общим требованиям системы. Ни одна из архитектур не является безусловно лучшей для всех применений.
Как выбрать подходящий привод HONPINE для вашего применения?
Выбор следует начинать с требуемых характеристик на выходе и механического интерфейса, а не с отдельного значения разрешения энкодера или точности.
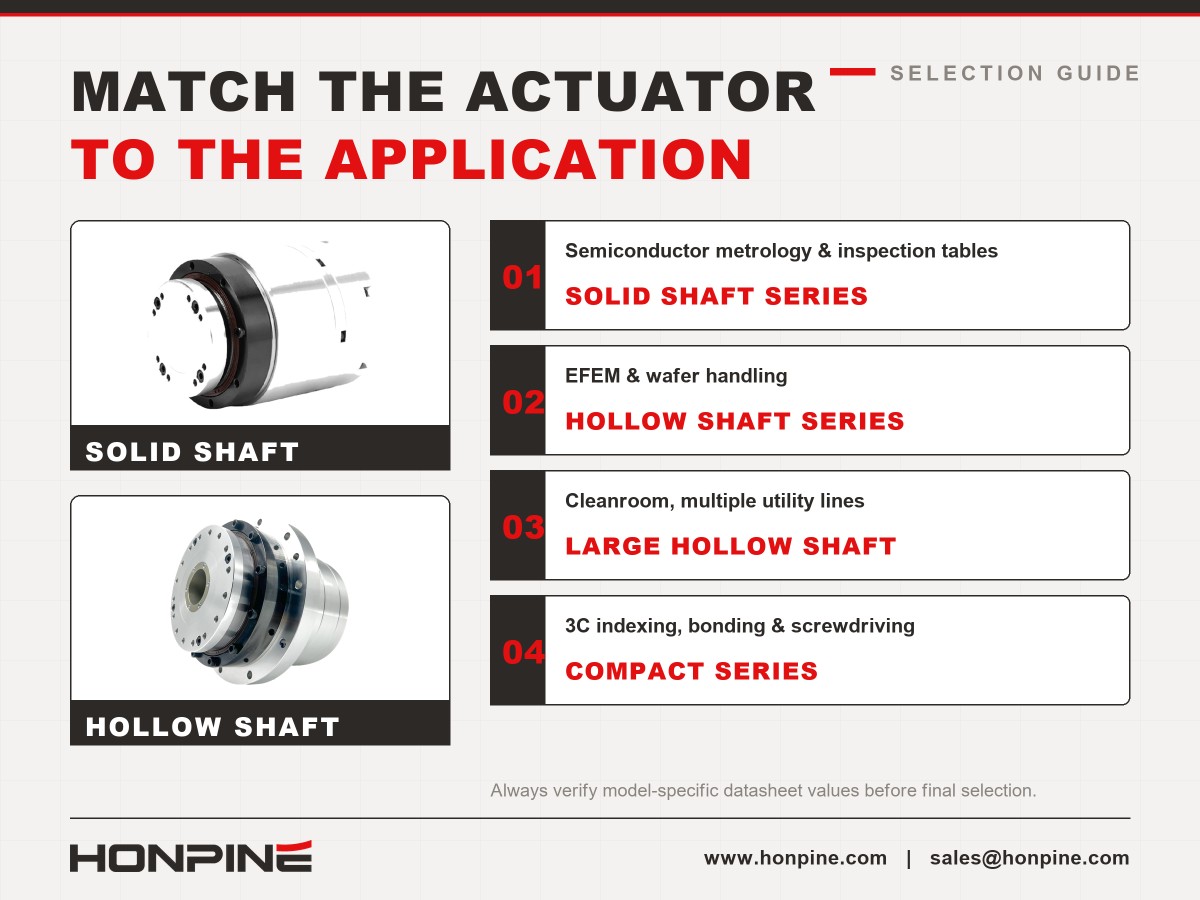
Поворотные столы для полупроводниковой метрологии и контроля
Для прецизионных поворотных столов оценивайте точность позиционирования, повторяемость, крутильную жёсткость, биение, термические характеристики и жёсткость монтажной конструкции. Исполнение со сплошным валом может подойти для конструкций, в которых приоритетны определённый механический интерфейс или схема опоры. Сопоставьте характеристики выбранной модели с бюджетом погрешностей системы.
Системы EFEM и вакуумной обработки
В применениях EFEM и системах обработки пластин привод с полым валом может упростить прокладку кабелей и коммуникаций через ось вращения. Выбирайте диаметр отверстия с учётом фактических требований к прокладке, одновременно проверяя нагрузку, жёсткость, характеристики позиционирования, совместимость с условиями эксплуатации и монтажное пространство.
Системы для чистых помещений с несколькими линиями коммуникаций
Если через ось поворота необходимо провести несколько кабелей, пневматических линий или других коммуникаций, конфигурация с большим полым валом может упростить интеграцию. Для каждой конкретной модели сравните полезный диаметр сквозного отверстия, внешние размеры привода, монтажные интерфейсы и доступное пространство для прокладки внутри.
Поворотное индексирование, склеивание и завинчивание в производстве 3C
Для автоматизации 3C выбирайте привод с учётом допуска процесса, времени цикла, полезной нагрузки, момента инерции вращения и требуемой повторяемости. Если допуск процесса относительно широкий, может быть достаточно более экономичной модели. Если рабочая точка находится далеко от оси вращения или допуск процесса строгий, тщательно оцените бюджет угловой погрешности.
Применения с требуемой точностью позиционирования около 5 угловых секунд
Если для применения требуется точность позиционирования на уровне приблизительно 5 угловых секунд, не выбирайте тип передачи исключительно на основании общего правила. Запросите данные испытаний для конкретной модели и подтвердите условия испытаний, метод измерения на выходе, нагрузку, конфигурацию системы управления и стратегию компенсации.
Высокоточный планетарный привод или другое решение с иным типом передачи имеет смысл рассмотреть, если его измеренные характеристики, жёсткость и динамические свойства лучше соответствуют требованиям применения. Окончательное решение следует принимать на основании подтверждённых характеристик и испытаний всей системы, а не только типа передачи.
Заключение: оценивайте точность как характеристику всей системы
Точность гармонического привода не должна оцениваться только по разрешению энкодера. Разрешение описывает малость шагов измерения; повторяемость — стабильность при повторных перемещениях; однонаправленная точность позиционирования — отклонение при подходе с одного направления; двунаправленная точность позиционирования учитывает позиционирование с обоих направлений.
Для полупроводникового оборудования, систем EFEM и автоматизации 3C наиболее подходящим будет привод, подтверждённые характеристики которого соответствуют требованиям машины к точности, её механическим ограничениям и условиям эксплуатации.
При сравнении гармонических поворотных приводов HONPINE проверяйте характеристики для конкретной модели и конфигурации и оценивайте их вместе с системой обратной связи, контроллером, монтажной конструкцией и фактическими условиями эксплуатации. Такой подход обеспечивает более надёжную основу для выбора привода, чем опора на одно заявленное значение точности.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
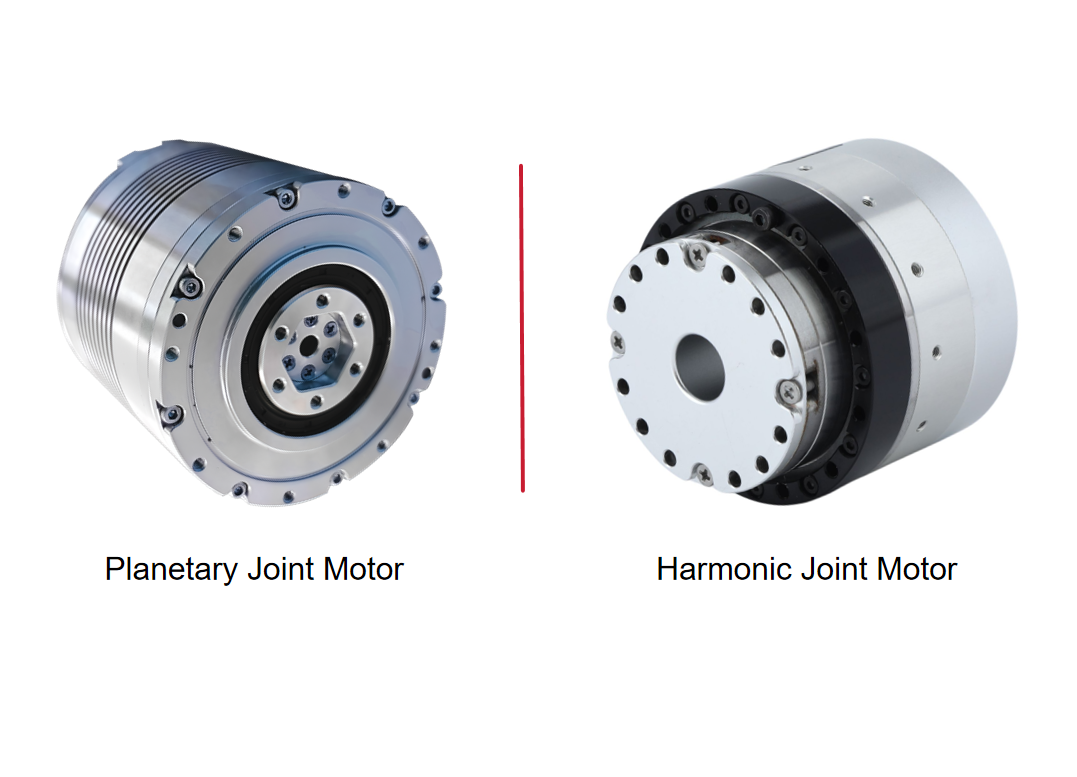
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Точность актуатора с гармоническим приводом: почему её следует оценивать на четырёх уровняхТочность актуатора с гармоническим приводом зависит не только от разрешения энкодера. Почему инженерам следует оценивать её на четырёх уровнях? Разрешение, повторяемость, однонаправленная и двунаправленная точность позиционирования описывают разные аспекты характеристик движения. Понимание этих различий помогает инженерам выбирать поворотные актуаторы с гармоническим приводом для оборудования для производства полупроводников, систем EFEM и автоматизации 3C, не путая теоретические шаги энкодера с фактической точностью позиционирования.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Гармонические суставные модули HONPINE TCHL: управление усилием робота и практическое применениеЗдравствуйте! Я Теодор Ли, технический директор HONPINE.
Гармонические модули суставов HONPINE TCHL используются в различных системах управления движением роботов, включая двуруких роботов-гуманоидов, однорукие системы с адаптивным силовым управлением и складные поясные механизмы колесных роботов-гуманоидов. В качестве интегрированных компонентов управления движением они находят широкое применение в робототехнике, интеллектуальном производстве и промышленной автоматизации.
От ключевых компонентов до интегрированных модулей управления движением — благодаря разнообразному ассортименту продукции и практическим демонстрациям движения HONPINE показывает возможности технологий прецизионных передач в различных робототехнических системах.