



Подбор двигателя для полой поворотной платформы: полное руководство
Выбор подходящего двигателя дляполой поворотной платформыначинается с понимания требований к нагрузке, скорости и позиционированию. В этом руководстве сравниваются серводвигатели, шаговые двигатели и бесщеточные двигатели постоянного тока, объясняется согласование крутящего момента, скорости, инерции и точности, а также рассматриваются компактные варианты монтажа. Используйте его, чтобы подобрать подходящую комбинацию двигателя и платформы для вашего проекта автоматизации.
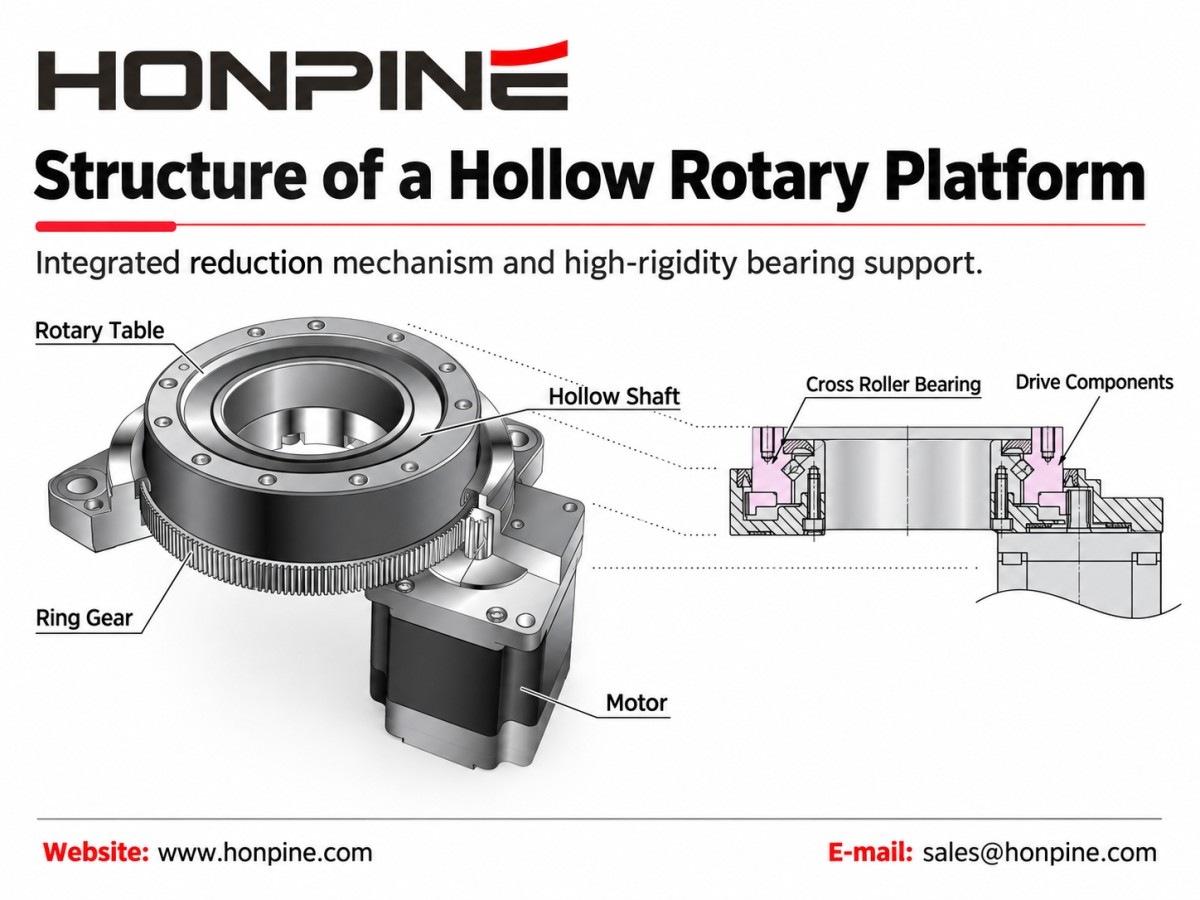
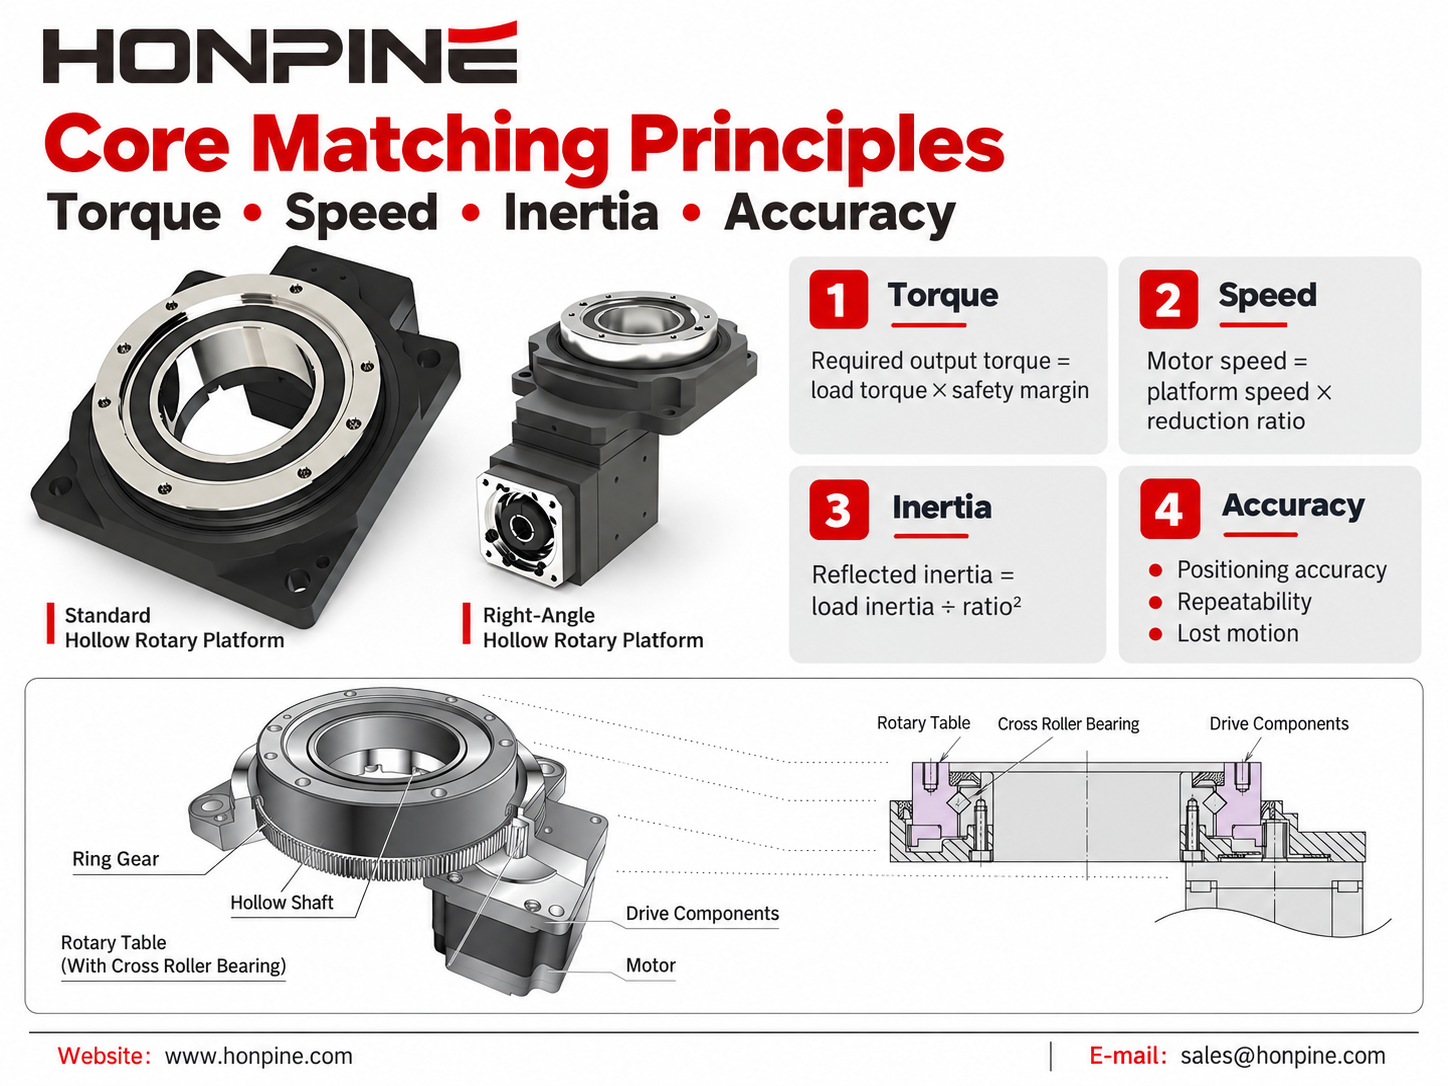
Aполая поворотная платформа— этопрецизионное поворотное устройство позиционирования с центральным сквозным отверстием. Типичная конструкция с редуктором объединяет механизм понижения передачи с жестким выходным столом на подшипниковых опорах. В некоторых конструкциях для обеспечения высокожесткого вращательного движения используются перекрестные роликовые подшипники, а полый центр предоставляет пространство для кабелей, пневматических трубок или других компонентов.
Как источник питания платформы, двигатель напрямую влияет на характеристики движения, включая скорость отклика, способность к ускорению и поведение при позиционировании. Однако выбор подходящего двигателя требует большего, чем сравнение номиналов мощности. Двигатель, привод, передача и нагрузка должны оцениваться как единая система.
1. Типы двигателей и рекомендации по выбору
Полые поворотные платформы могут сочетаться с различными типами двигателей в зависимости от требований к движению и механической совместимости платформы. Серводвигатели, шаговые двигатели и бесщеточные двигатели постоянного тока имеют различные преимущества.
1.1 Серводвигатели для высокоточных и высокодинамичных применений
Рабочие характеристики
Серво-системы используют обратную связь для сравнения заданного движения с фактическим движением двигателя и соответствующей корректировки выхода. Это делает их подходящими для применений, требующих быстрого управления положением, скоростью и крутящим моментом.
Фактические характеристики зависят от выбранного двигателя, энкодера, настроек привода, передачи и механической конструкции. Один только энкодер высокого разрешения не гарантирует высокую точность позиционирования на выходе платформы.
Подходящие применения
Серводвигатели являются хорошим вариантом для прецизионной сборки, работы с полупроводниками, визуального контроля и других применений с высокими требованиями к позиционированию или частыми ускорениями и замедлениями.
При выборе двигателя и привода определите требуемое время цикла, ускорение и характеристики установления. Не предполагайте, что каждая серво-система обеспечит одинаковую точность или скорость отклика.
1.2 Шаговые двигатели для экономичного позиционирования и индексирования
Рабочие характеристики
Традиционные шаговые двигатели преобразуют командные импульсы в пошаговое угловое перемещение и могут работать без обратной связи по положению. Они обеспечивают относительно простой и экономичный подход к позиционированию.
Однако недостаточный крутящий момент или неподходящие настройки ускорения могут вызвать пропуск шагов. Микрошаговый режим может повысить плавность движения, но фактическая точность позиционирования по-прежнему зависит от двигателя, привода, нагрузки и условий эксплуатации.
Для применений, требующих обратной связи, также доступны шаговые системы с замкнутым контуром.
Подходящие применения
Шаговые двигатели стоит рассмотреть для обычных сборочных станций, поворотного индексирования, обработки материалов и упаковочного оборудования, когда требуемые скорость и профиль движения совместимы с двигателем.
При выборе проверяйте доступный крутящий момент при предполагаемой рабочей скорости, а не полагайтесь только на удерживающий момент двигателя.
1.3 Бесщеточные двигатели постоянного тока для вращательного движения с переменной скоростью
Рабочие характеристики
Системы бесщеточного двигателя постоянного тока и привода полезны для управляемого вращательного движения в диапазоне скоростей. Их доступные функции различаются: некоторые ориентированы на регулирование скорости, тогда как другие также поддерживают позиционирование и ограничение крутящего момента.
Эффективность двигателя, диапазон скоростей и возможности управления следует оценивать по характеристикам выбранной комбинации двигателя и привода.
Подходящие применения
Рассмотрите бесщеточный двигатель постоянного тока, когда в применении приоритетны стабильная частота вращения или работа с регулируемой скоростью.
Высокоскоростной двигатель не делает всю платформу автоматически пригодной для высокоскоростной работы. Необходимо также проверить допустимую входную и выходную скорость платформы, требования к смазке и способность к продолжительному режиму работы.
2. Основные принципы согласования двигателей с полыми поворотными платформами
2.1 Согласование крутящего момента
Двигатель должен обеспечивать достаточный крутящий момент для преодоления нагрузки и ускорения или замедления вращающегося узла.
Рассчитайте как постоянный момент нагрузки, так и момент ускорения. Учитывайте соответствующий запас надежности на основе неопределенности трения, изменения нагрузки, условий эксплуатации и рабочего цикла применения.
Для предварительной проверки передачи:
Передаваемый выходной крутящий момент ≈ Входной крутящий момент двигателя × Передаточное отношение × КПД передачи
Это соотношение не заменяет полного расчета потребности в ускорении, внутренней инерции и рабочего цикла. Полученный выходной крутящий момент также должен оставаться в пределах допустимых пределов крутящего момента платформы.
Для серво-систем убедитесь, что требуемый пиковый момент остается в пределах разрешенного прерывистого рабочего диапазона. Среднеквадратичный, или RMS, крутящий момент цикла должен оставаться в пределах способности двигателя к продолжительному режиму работы в соответствующих условиях эксплуатации.
Также следует проверить допустимую продолжительность пикового крутящего момента.
2.2 Согласование скорости
Начните с требуемой выходной скорости платформы и передаточного отношения:
Требуемая скорость двигателя = Требуемая выходная скорость платформы × Передаточное отношение
Например, выходная скорость платформы 100 об/мин при передаточном отношении 10:1 требует скорости двигателя 1,000 об/мин.
Проверьте доступный крутящий момент двигателя при этой скорости, а также допустимые входную и выходную скорости платформы.
Для индексирующих применений средней частоты вращения недостаточно для выбора двигателя. Фактический профиль движения может требовать значительно более высокой максимальной скорости во время каждого перемещения, особенно при коротком доступном времени ускорения и замедления.
Выбирайте двигатель и платформу на основе полного цикла движения, а не только номинальной мощности двигателя.
2.3 Согласование инерции
Согласование инерции сравнивает инерцию нагрузки, приведенную к валу двигателя, с инерцией ротора двигателя.
Для идеальной ступени редукции:
Приведенная инерция нагрузки со стороны выхода = Инерция нагрузки со стороны выхода ÷ Передаточное отношение²
Затем рассчитайте:
Коэффициент инерции = Общая приведенная инерция нагрузки ÷ Инерция ротора двигателя
В окончательный расчет включите соответствующую инерцию платформы, муфты и передачи.
Например, передаточное отношение 10:1 уменьшает приведенную к валу двигателя инерцию нагрузки со стороны выхода до 1/100 ее исходного значения, до добавления других соответствующих инерций системы.
Соотношение инерции нагрузки и двигателя, например от 1:1 до 10:1, может служить исходным ориентиром проектирования для некоторых серво-применений, но не является универсальным требованием или ограничением.
Допустимое соотношение зависит от механической жесткости, требований к ускорению, настройки привода и выбранной системы двигателя и привода.
2.4 Согласование точности
Оценивайте разрешение обратной связи двигателя вместе с требованиями к позиционированию всей платформы.
Более высокое разрешение энкодера дает более точную информацию обратной связи, но точность выходного позиционирования также зависит от точности передачи, потерянного движения, механической жесткости, условий нагрузки и характеристик управления.
Запросите отдельные характеристики для:
Точности позиционирования: Насколько фактическое выходное положение соответствует заданному положению.
Повторяемости: Насколько стабильно платформа возвращается в одно и то же положение в заданных условиях.
Потерянного движения: Движения, которое не передается на выход немедленно, особенно при смене направления.
Для требовательных применений проверьте характеристики с предполагаемой нагрузкой, направлением движения и временем установления.
Указывайте требования к поворотному позиционированию в угловых единицах, например в градусах или угловых секундах. Допуск линейного позиционирования следует указывать только при определенном рабочем радиусе.
2.5 Совместимость механической установки и интерфейса
Перед заказом проверьте полный интерфейс между двигателем и платформой.
Сравните диаметр и длину вала двигателя, размеры фланца, схему крепежных отверстий, центрирующие элементы и расположение муфты с монтажным чертежом платформы.
Двигатель с подходящим номинальным крутящим моментом не обязательно подходит механически.
Правильное выравнивание вала и подходящая компоновка муфты важны для надежной передачи. Ошибки установки могут привести к дополнительным напряжениям, вибрации и преждевременному износу.
Также учитывайте требования к защите от окружающей среды, направление выхода кабеля, зазор для разъемов и доступ для установки и обслуживания.
3. Типичные комбинации двигателя и платформы
3.1 Прецизионная сборка и контроль: Серводвигатель + Полая поворотная платформа
Для проектов прецизионной сборки или контроля начните с оценки сервоприводнойполой поворотной платформыпо требуемой точности позиционирования, инерции нагрузки и времени цикла.
Эта комбинация подходит для применений, требующих быстрого управления движением, частых пусков и остановок, а также контролируемого ускорения и замедления.
Однако серводвигатель не устраняет автоматически механический люфт или ошибки передачи. Отдавайте приоритет характеристикам полной системы, а не полагайтесь только на номинальную мощность двигателя или спецификацию энкодера.
Проверяйте двигатель, привод, муфту и платформу вместе в предполагаемых условиях эксплуатации.
3.2 Обычная сборка и индексирование: Шаговый двигатель + Полая поворотная платформа
Для стандартных операций индексирования и сборки оцените, может ли платформа с шаговым приводом обеспечить требуемые скорость, ускорение и характеристики позиционирования.
Эта комбинация может обеспечить экономичное решение, когда требования к движению умеренны и во всем рабочем диапазоне доступен достаточный крутящий момент.
Конфигурация шагового двигателя с замкнутым контуром является еще одним вариантом, когда желательна обратная связь при сохранении управления движением на основе шагового двигателя.
Для надежной работы подтвердите доступный рабочий крутящий момент и используйте профиль ускорения, подходящий для нагрузки.
3.3 Вращение с регулированием скорости: Бесщеточный двигатель постоянного тока + Совместимая полая поворотная платформа
Для применения, ориентированного на управляемую частоту вращения, оцените комплект бесщеточного двигателя постоянного тока и привода вместе с совместимой полой поворотной платформой.
Подтвердите требуемый диапазон скорости, продолжительный рабочий режим, доступный крутящий момент и функции управления.
Если также требуются точные положения остановки, убедитесь, что выбранный привод поддерживает необходимую операцию позиционирования.
Платформа должна быть рассчитана на предполагаемую частоту вращения и продолжительность работы. Возможности скорости двигателя никогда не следует рассматривать как рабочий предел всего поворотного узла.
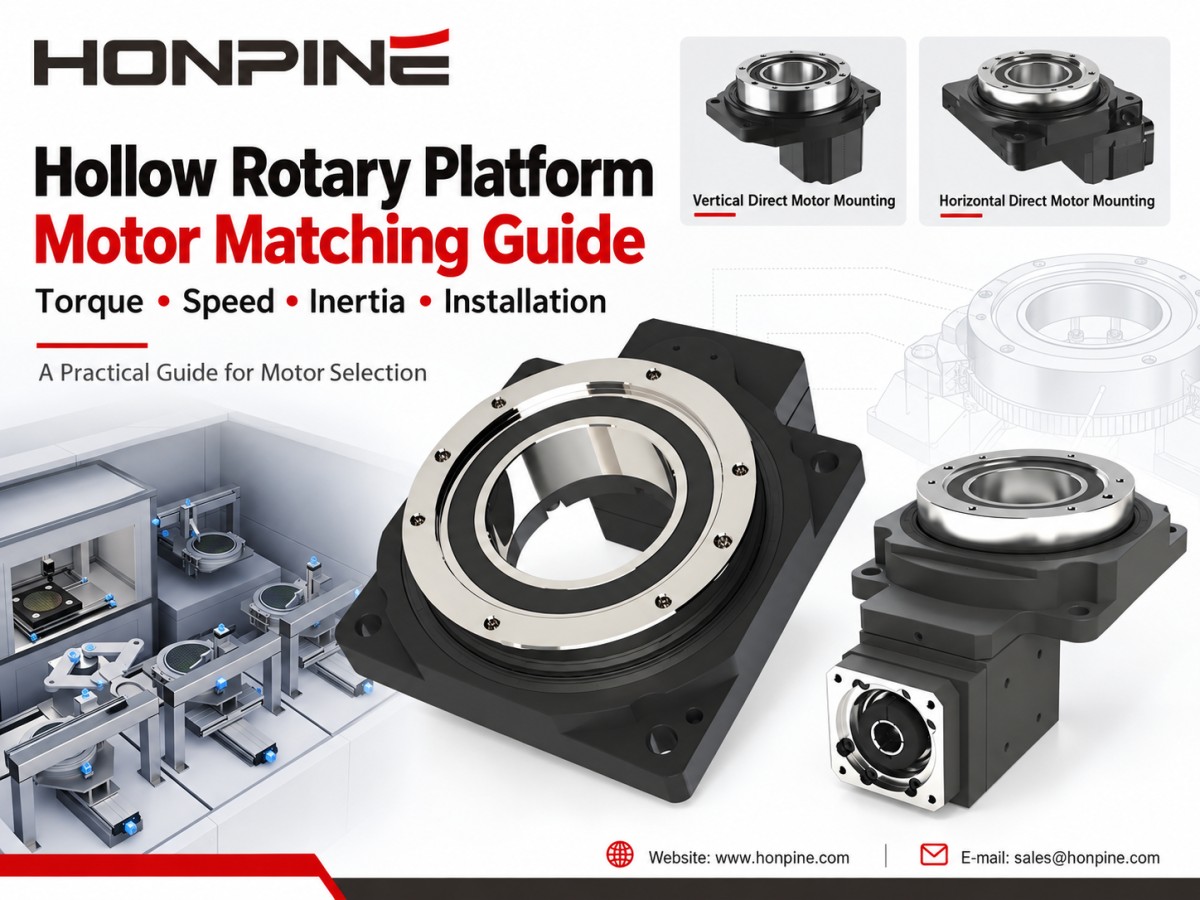
4. Как уменьшить монтажное пространство для полой поворотной платформы?
4.1 Используйте полый центр для прокладки кабелей и трубок
Центральное отверстие может вмещать проводку, пневматические трубки или другие коммуникации, которые должны проходить через поворотный узел.
Это может упростить прокладку по сравнению с размещением каждого соединения вокруг внешней стороны платформы.
При планировании компоновки проверьте полезный диаметр отверстия и предусмотрите достаточное пространство для фактического пучка кабелей и трубок.
Планируйте прокладку вместе с требуемым диапазоном вращения. Полое отверстие обеспечивает путь прокладки, но не предотвращает автоматически скручивание кабелей или трубок.
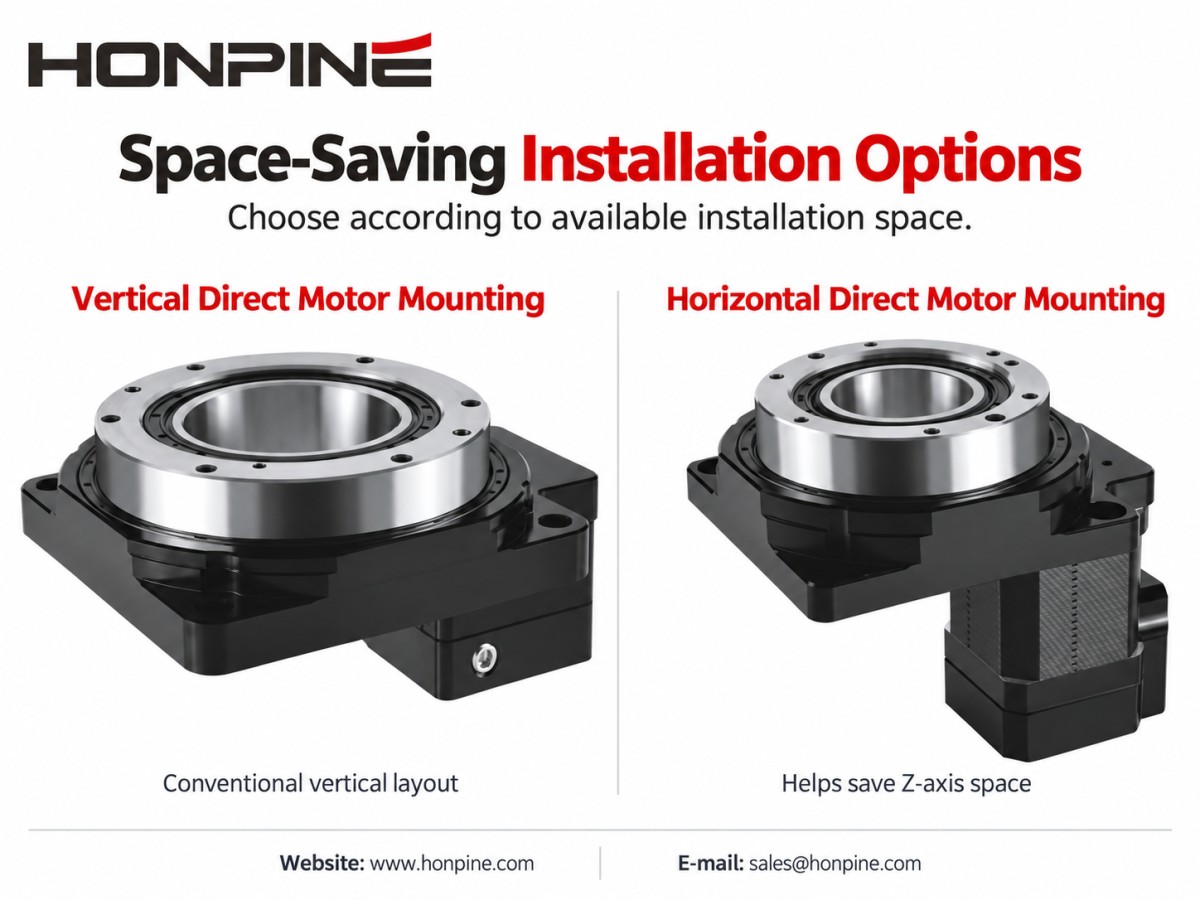
4.2 Рассмотрите горизонтальный или угловой монтаж двигателя
При ограниченном вертикальном зазоре сравните конфигурации с горизонтально установленным или угловым двигателем с обычным вертикальным расположением.
Подходящая горизонтальная или угловая конфигурация может уменьшить пространство, необходимое вдоль оси Z, что полезно для оборудования с ограниченной высотой установки.
Однако уменьшение вертикальной высоты может увеличить занимаемую горизонтальную площадь.
Сравните полные установочные размеры, включая платформу, двигатель, разъемы, радиус изгиба кабеля и зазоры для обслуживания.
Выбирайте компоновку, соответствующую общей планировке оборудования, а не оценивайте только корпус платформы.
4.3 Выбирайте организацию кабелей в соответствии с характером вращения
Для движения на ограниченный угол, например возвратно-поступательного индексирования на 90°, подходящая гибкая компоновка кабеля или трубки может устранить необходимость в контактном кольце.
Прокладка все равно должна допускать движение без чрезмерного изгиба, скручивания, натяжения или помех для соседних компонентов.
Для непрерывного вращения, когда электрическая мощность или сигналы должны передаваться между неподвижными и вращающимися компонентами, распространенным решением является электрическое контактное кольцо.
Если через вращающийся интерфейс также должен проходить сжатый воздух, может потребоваться пневматическое поворотное соединение или комбинированный пневматическо-электрический узел.
Одно перемещение на 360° с последующим возвратом — это не то же самое, что непрерывное вращение в одном направлении.
Выбирайте схему организации кабелей в соответствии с фактическим характером движения, рабочей частотой и коммуникациями, которые должны пересекать вращающийся интерфейс, а не только по углу вращения.
5. Окончательный контрольный список выбора
Перед выбором двигателя иполой поворотной платформыопределите массу и размеры нагрузки, выходную скорость, угол индексирования, время ускорения, рабочий цикл, требования к позиционированию и доступное монтажное пространство.
Используйте эти требования для сравнения рассматриваемых комбинаций. Проверьте пиковый и продолжительный крутящий момент, скорость двигателя, приведенную инерцию нагрузки, механические интерфейсы и прокладку кабелей.
Для требовательных применений перед окончательным выбором проверьте полный узел по предполагаемому профилю движения.
Правильная комбинация — не обязательно двигатель с наибольшей мощностью или платформа самого большого размера. Это комбинация, которая соответствует требованиям применения к производительности, одновременно вписываясь в доступное пространство и условия эксплуатации.
Планируете проект поворотной автоматизации? Свяжитесь с HONPINE, предоставив сведения о нагрузке, требуемую выходную скорость, цикл движения и монтажные размеры, чтобы обсудить подходящую комбинацию полой поворотной платформы и двигателя.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
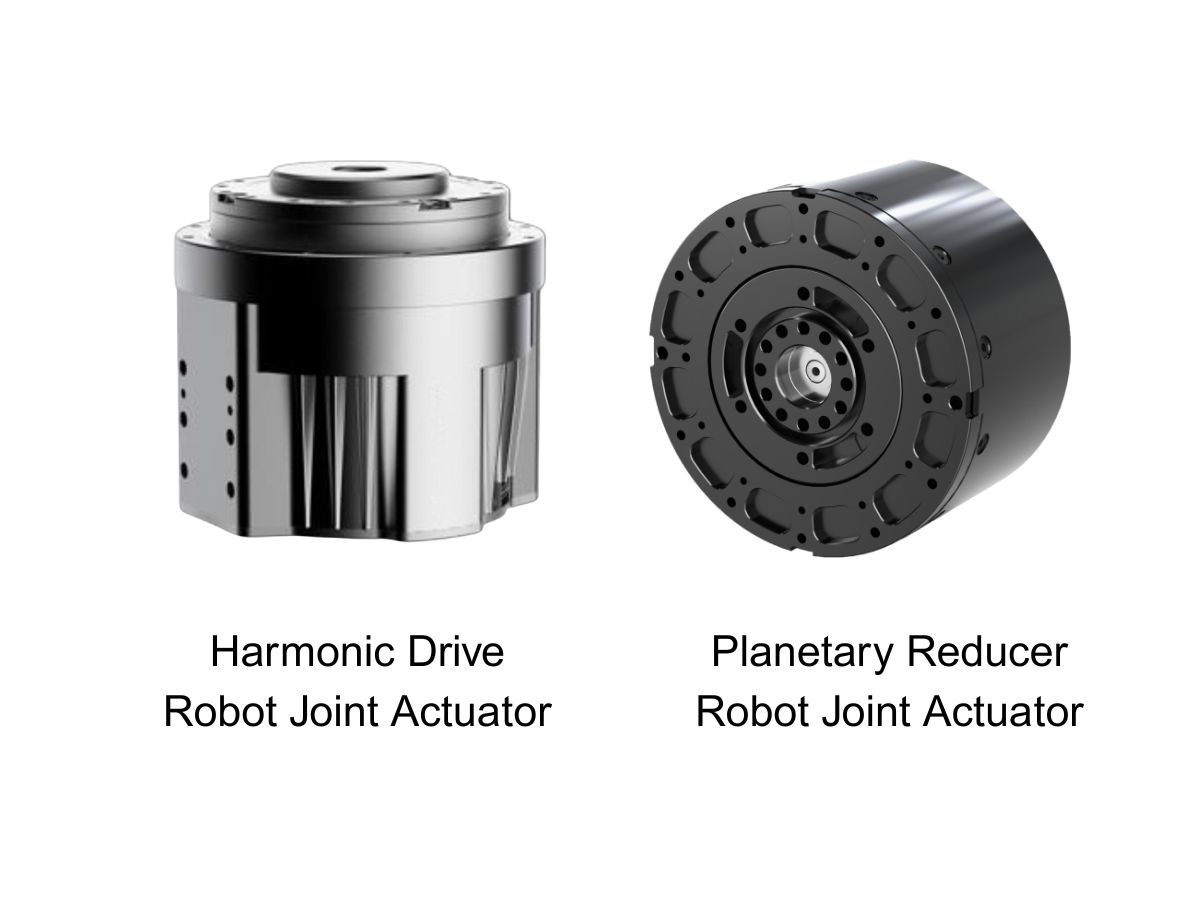
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
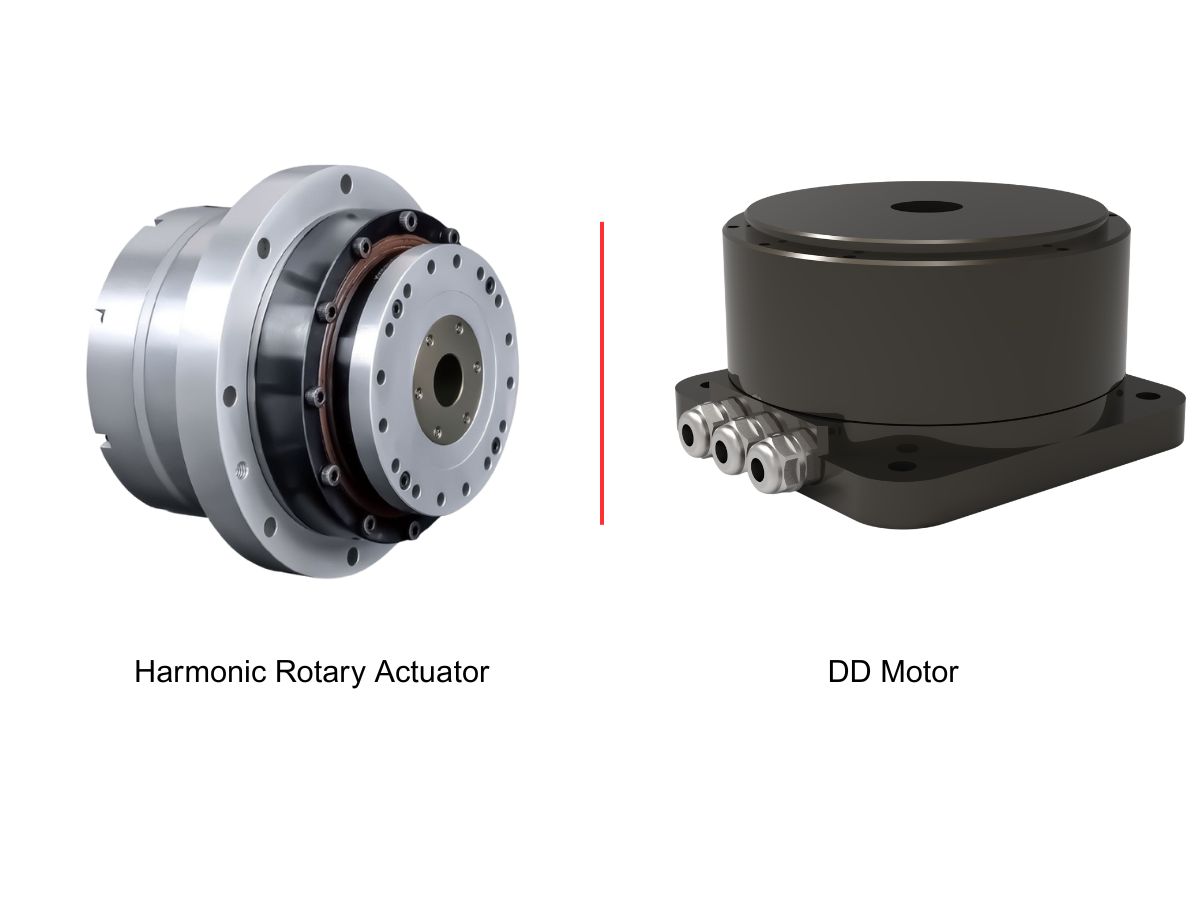
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
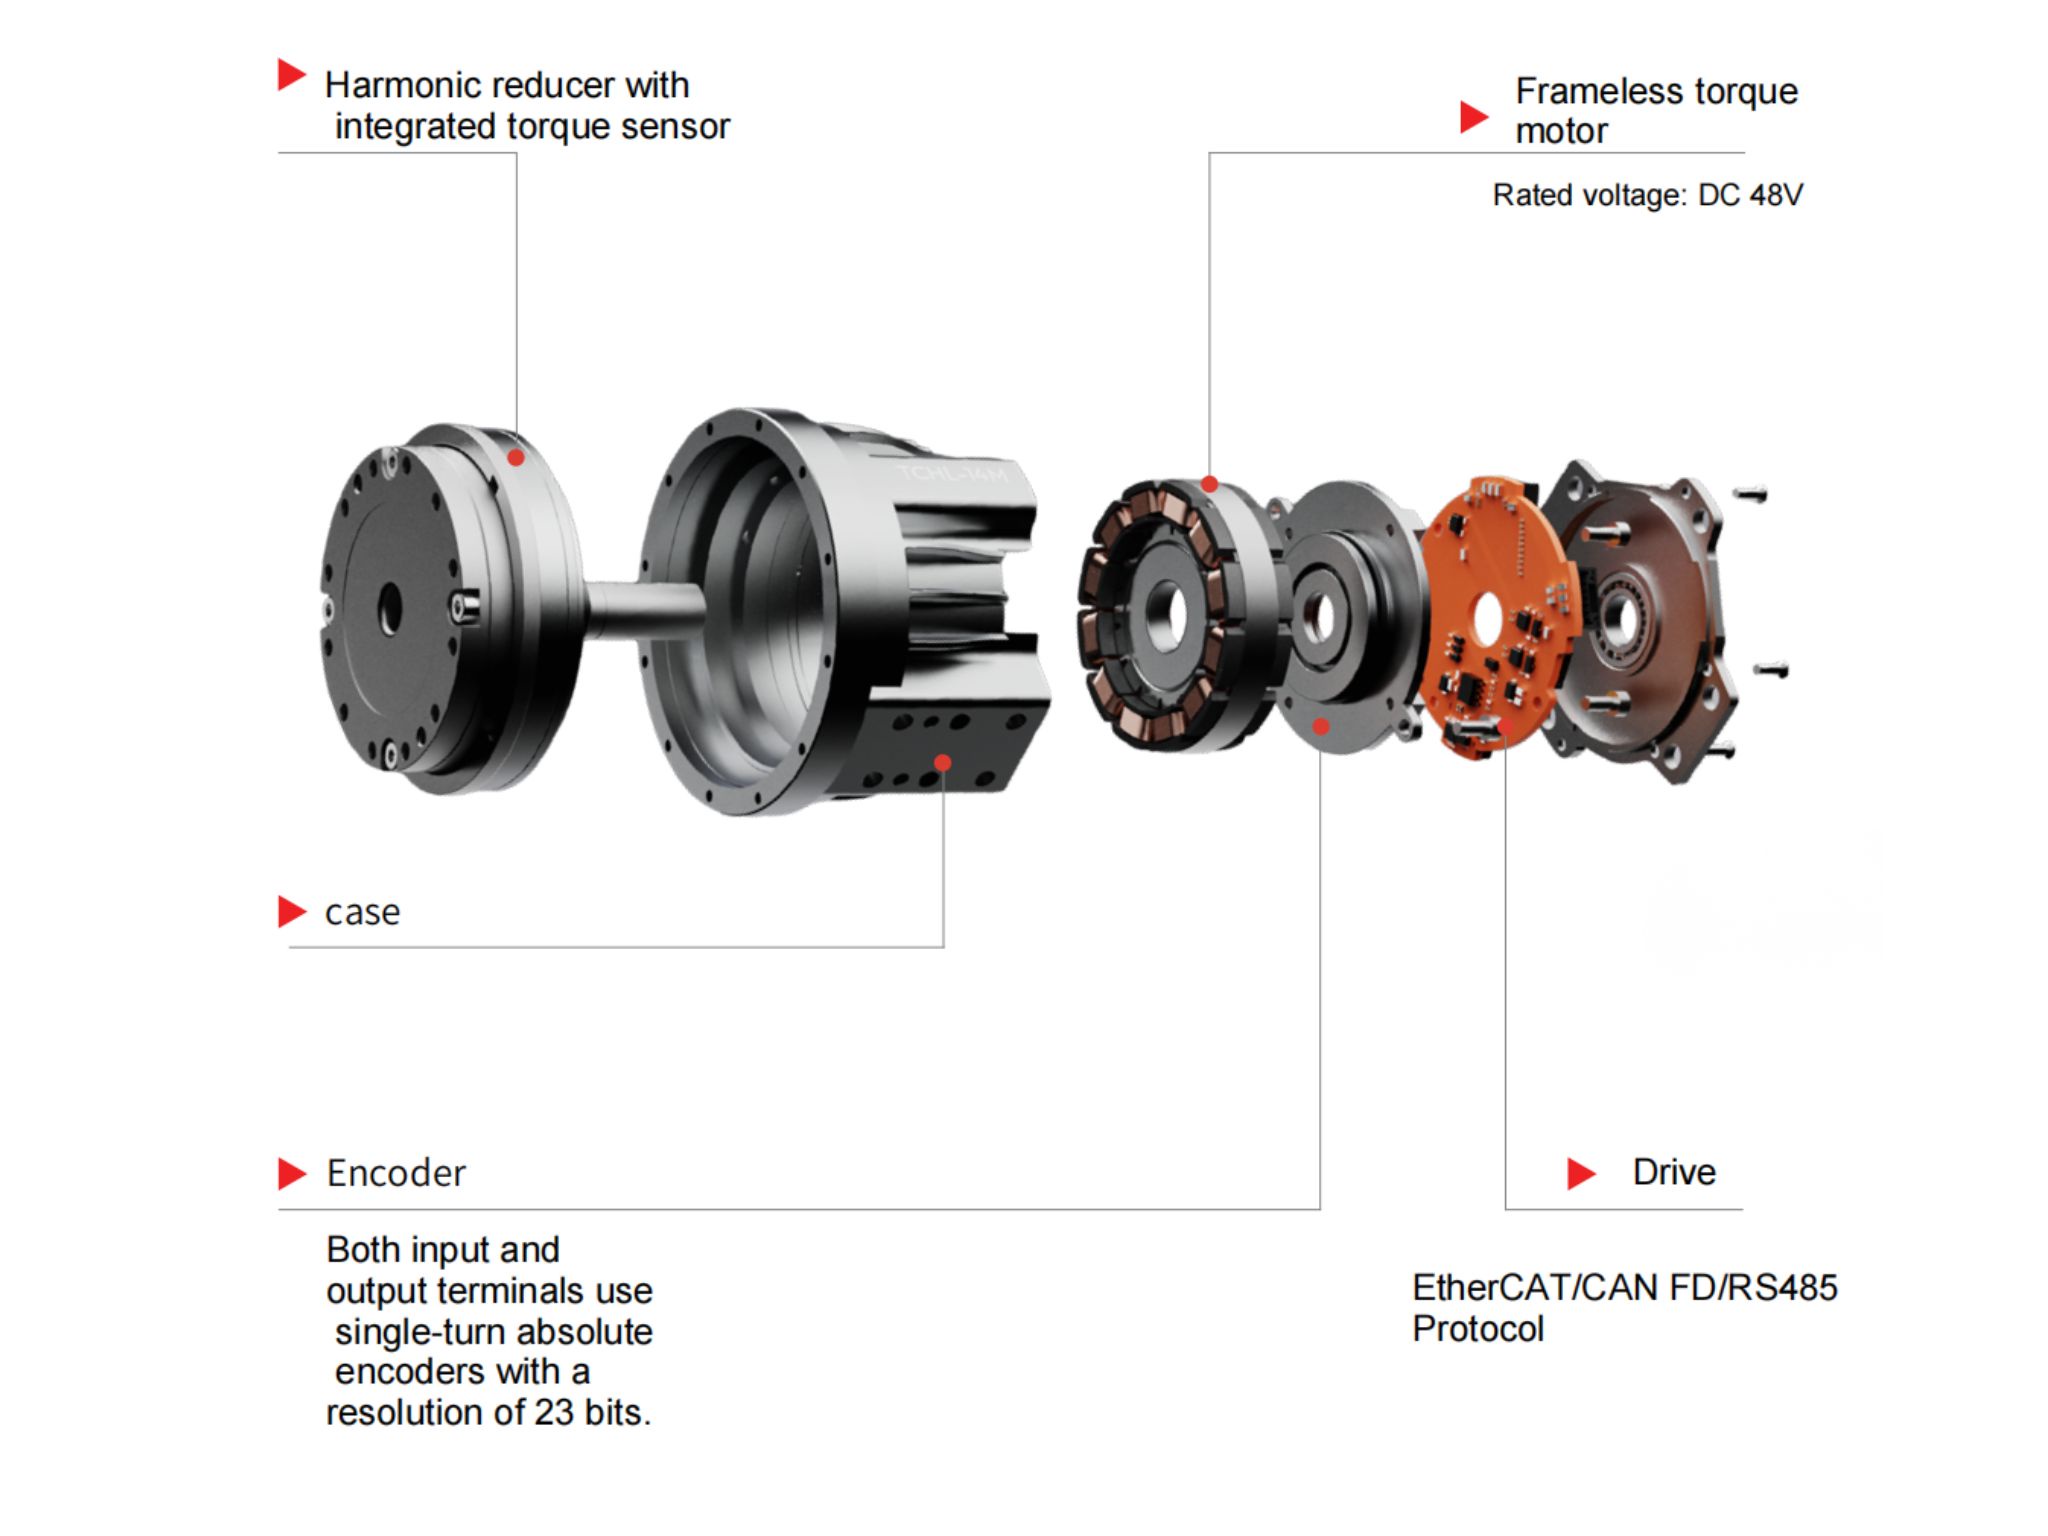
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
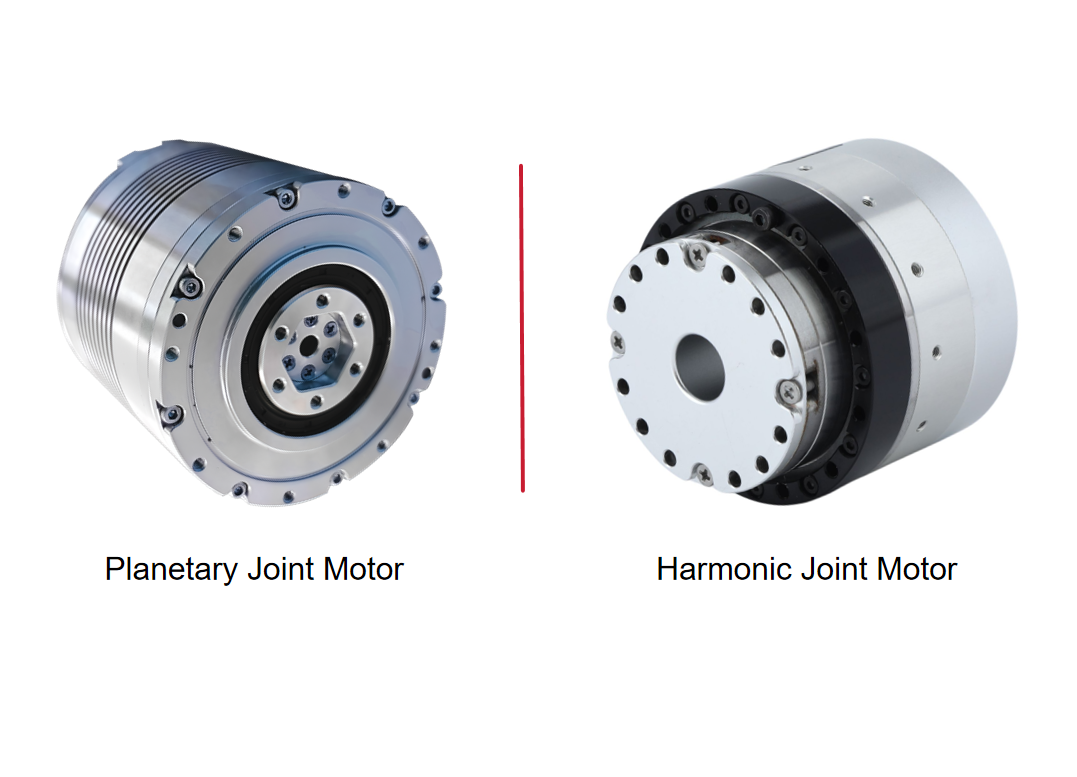
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Подбор двигателя для полой поворотной платформы: полное руководствоПравильный выбор двигателя для полой поворотной платформы имеет важное значение для обеспечения точного позиционирования, стабильной работы и эффективной автоматизации. В этом руководстве объясняется, как подбирать серводвигатели, шаговые двигатели и бесщеточные двигатели постоянного тока для полых поворотных платформ с учетом крутящего момента, скорости, инерции, точности и требований к установке. Ознакомьтесь с практическими рекомендациями по выбору двигателя, типичными комбинациями для применения и компактными решениями по монтажу, чтобы найти подходящую конфигурацию для вашего проекта автоматизации.
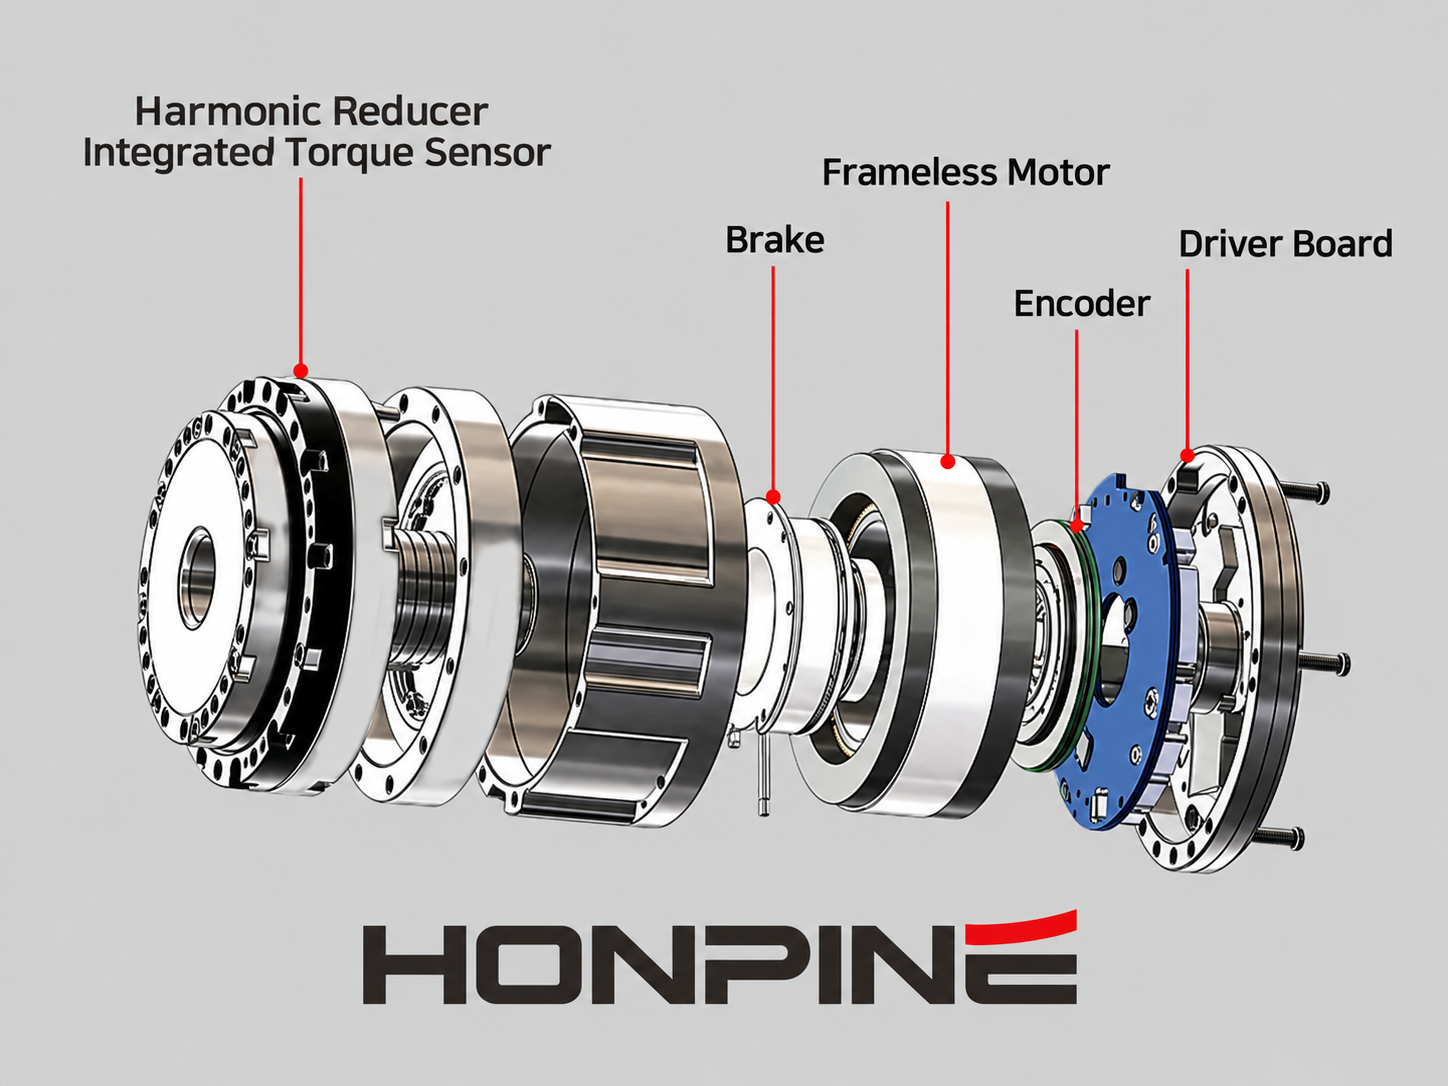
 Могут ли роботы ощущать прикосновение? Гармонические моторы роботизированных суставов HONPINE HAG с управлением по усилиюМожет ли робот реагировать на лёгкое прикосновение? Мотор роботизированного сустава HONPINE HAG с датчиком крутящего момента объединяет гармонический редуктор, встроенное измерение крутящего момента и замкнутое управление для обнаружения внешних сил и обеспечения плавного, податливого движения. В этой статье основатель HONPINE Аллен Ли демонстрирует реакцию модуля на лёгкий контакт и ручное ведение, объясняет его ключевые технологии управления по усилию и делится видением модулей суставов, разработанных для практической промышленной робототехники.
 Означает ли более высокое передаточное число редуктора больший крутящий момент? Обзор планетарных, гармонических и RV-редукторовОзначает ли более высокое передаточное число редуктора больший крутящий момент? В этом инженерном руководстве объясняется взаимосвязь между передаточным числом редуктора, выходным крутящим моментом и выходной скоростью, а также сравниваются планетарные, гармонические и RV-редукторы. Узнайте, почему одного передаточного числа недостаточно для определения допустимого крутящего момента, КПД, динамического отклика, точности или срока службы редуктора, а также что инженерам следует учитывать при выборе редуктора для робототехники, станков с ЧПУ, сервосистем и промышленного управления движением.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Подбор двигателя для полой поворотной платформы: полное руководствоПравильный выбор двигателя для полой поворотной платформы имеет важное значение для обеспечения точного позиционирования, стабильной работы и эффективной автоматизации. В этом руководстве объясняется, как подбирать серводвигатели, шаговые двигатели и бесщеточные двигатели постоянного тока для полых поворотных платформ с учетом крутящего момента, скорости, инерции, точности и требований к установке. Ознакомьтесь с практическими рекомендациями по выбору двигателя, типичными комбинациями для применения и компактными решениями по монтажу, чтобы найти подходящую конфигурацию для вашего проекта автоматизации.
 Могут ли роботы ощущать прикосновение? Гармонические моторы роботизированных суставов HONPINE HAG с управлением по усилиюМожет ли робот реагировать на лёгкое прикосновение? Мотор роботизированного сустава HONPINE HAG с датчиком крутящего момента объединяет гармонический редуктор, встроенное измерение крутящего момента и замкнутое управление для обнаружения внешних сил и обеспечения плавного, податливого движения. В этой статье основатель HONPINE Аллен Ли демонстрирует реакцию модуля на лёгкий контакт и ручное ведение, объясняет его ключевые технологии управления по усилию и делится видением модулей суставов, разработанных для практической промышленной робототехники.
 Означает ли более высокое передаточное число редуктора больший крутящий момент? Обзор планетарных, гармонических и RV-редукторовОзначает ли более высокое передаточное число редуктора больший крутящий момент? В этом инженерном руководстве объясняется взаимосвязь между передаточным числом редуктора, выходным крутящим моментом и выходной скоростью, а также сравниваются планетарные, гармонические и RV-редукторы. Узнайте, почему одного передаточного числа недостаточно для определения допустимого крутящего момента, КПД, динамического отклика, точности или срока службы редуктора, а также что инженерам следует учитывать при выборе редуктора для робототехники, станков с ЧПУ, сервосистем и промышленного управления движением.
 Высокоточный полый гармонический поворотный привод для станков с ЧПУ и тяжелонагруженных поворотных осейПолый гармонический поворотный привод HONPINE серии 58 предназначен для поворотных столов с ЧПУ, прецизионных поворотных осей, оборудования для лазерной обработки и тяжелонагруженных систем поворотного позиционирования. Благодаря сквозному отверстию 50 mm, пиковому крутящему моменту до 2,722 N·m, встроенному перекрестному роликовому подшипнику, опциям многооборотного абсолютного энкодера, точности позиционирования менее 30 arcsec и повторяемости позиционирования менее 5 arcsec он сочетает высокий крутящий момент, точное поворотное движение и гибкую механическую интеграцию.
 Как планетарный модуль роботизированного шарнира HONPINE JRM решает проблему повышения температуры при непрерывной работе?Планетарные модули роботизированных шарниров HONPINE JRM разработаны для длительной и высоконагруженной работы роботов. В этой статье рассматривается, как электромагнитная оптимизация двигателя, высокоэффективная планетарная передача, технология привода на основе GaN и низкопотерная конструкция на уровне системы помогают контролировать повышение температуры. На примере испытаний планетарного модуля роботизированного шарнира C6345 компания HONPINE также представляет полную тепловую валидацию при непрерывной работе и полной нагрузке, включая КПД двигателя до 92%, КПД планетарного редуктора до 97% и конечную равновесную температуру 61,42°C при температуре окружающей среды 25°C.