






RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?
Эффективность прецизионного редуктора играет важную роль в определении точности позиционирования, жесткости и срока службы робота.
Преобразуя высокоскоростное вращение сервопривода с низким крутящим моментом в движение с низкой скоростью и высоким крутящим моментом, необходимое для роботизированных сочленений, прецизионные редукторы обеспечивают контролируемые и воспроизводимые движения промышленных роботов.
Среди доступных сегодня решений для прецизионных передач в промышленной робототехнике широко применяются две технологии: редукторы RV и волновые редукторы.
Хотя оба типа предназначены для обеспечения высокого передаточного отношения и точной передачи движения, они существенно различаются механической конструкцией, крутильной жесткостью, грузоподъемностью, массой и областями применения.
Понимание этих различий необходимо при выборе редукторов для основания робота, плечевых и локтевых сочленений, а также осей запястья.
В этой статье мы сравним редукторы RV и волновые редукторы с технической точки зрения и объясним, как инженерам выбрать подходящее решение для различных роботизированных сочленений.
1. Редуктор RV и волновой редуктор: чем различаются их конструкции?
Фундаментальные различия между редукторами RV и волновыми редукторами обусловлены их механической конструкцией.
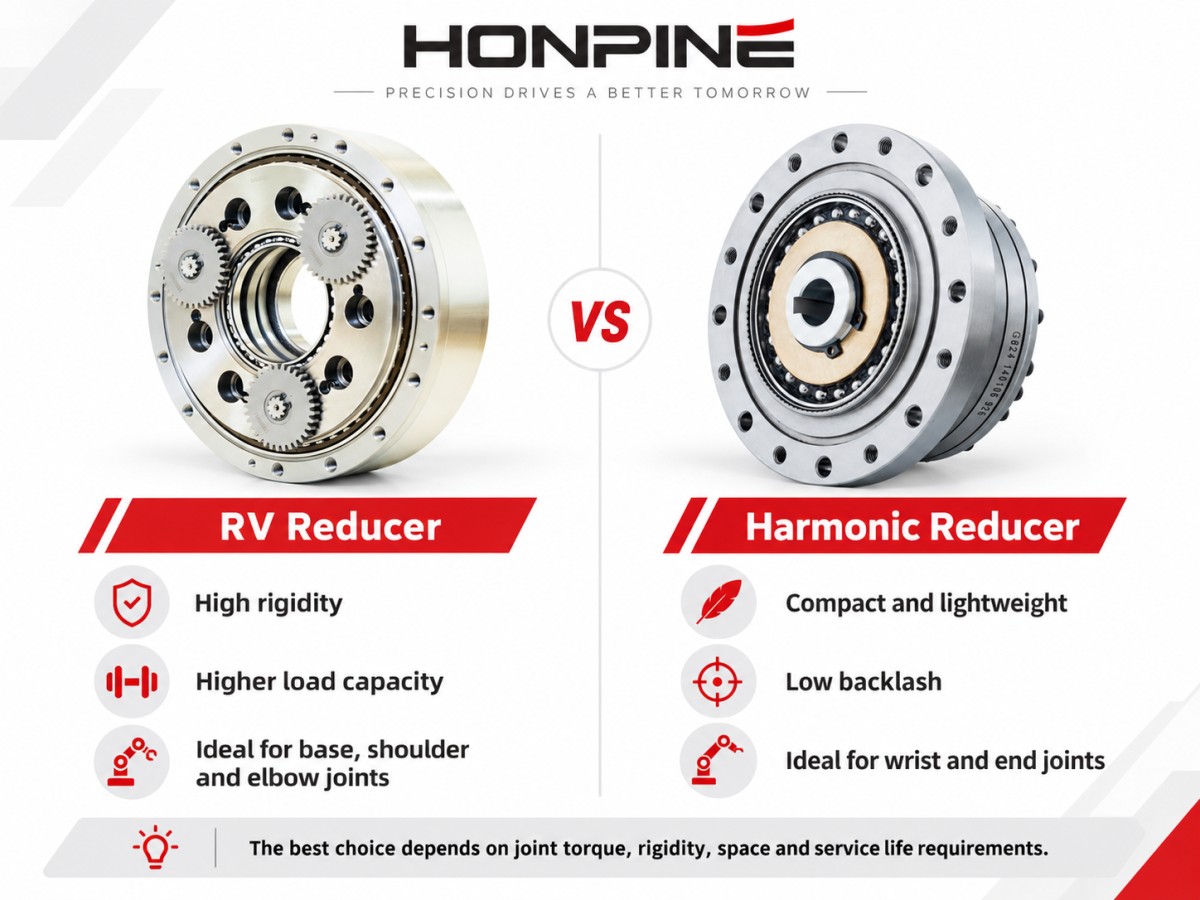
В редукторах RV обычно используется жесткий циклоидальный механизм передачи, тогда как волновые редукторы обеспечивают точное снижение скорости за счет контролируемой упругой деформации.
Различие принципов работы напрямую влияет на механические характеристики и особенности применения этих редукторов.
Как работает редуктор RV?
В редукторах RV обычно используется двухступенчатый механизм редукции.
Первая ступень представляет собой планетарную передачу с эвольвентными зубьями, а во второй используется циклоидальная цевочная передача.
Во время работы входная шестерня приводит в движение планетарные шестерни, которые передают вращение на коленчатые валы.
Эксцентриковое движение коленчатых валов приводит в движение циклоидальные диски, обеспечивая их зацепление с окружающими цевками.
Этот механизм обеспечивает высокое передаточное отношение при передаче значительного выходного крутящего момента.
Одной из ключевых особенностей редуктора RV является его жесткая механическая конструкция.
Множественные точки контакта в циклоидальной передаче помогают распределять нагрузку и повышают сопротивление деформации при высоком крутящем моменте.
Однако производство и сборка редукторов RV также требуют высокой точности.
Их характеристики зависят от точности профилей циклоидальных зубьев, коленчатых валов, подшипников, цевок и других элементов передачи.
Для тяжелых промышленных роботов эти особенности делают редукторы RV распространенным выбором для сочленений, требующих высокой жесткости и значительной грузоподъемности.
Как работает волновой редуктор?
Волновой редуктор, также называемый harmonic drive или зубчатой передачей с волновой деформацией, использует другой принцип передачи.
Типичный волновой редуктор состоит из трех основных компонентов:
Гибкое колесо
Жесткое колесо
Волновой генератор обычно включает эллиптический кулачок и узел гибкого подшипника.
При вращении волновой генератор упруго деформирует тонкостенное гибкое колесо.
Гибкое колесо входит в зацепление с жестким колесом вблизи большой оси эллипса и выходит из зацепления вблизи малой оси.
Поскольку число зубьев гибкого и жесткого колес немного различается, их относительное перемещение обеспечивает высокое передаточное отношение.
В распространенной конфигурации с неподвижным жестким колесом гибкое колесо медленно вращается в направлении, противоположном вращению волнового генератора.
Этот принцип работы позволяет волновым редукторам обеспечивать высокое передаточное отношение при компактной и легкой конструкции.
Еще одно важное преимущество — очень малый люфт, благодаря которому такие редукторы подходят для задач точного управления движением роботов.
Однако во время работы гибкое колесо подвергается повторяющейся упругой деформации.
Поэтому на срок службы редуктора влияют усталостная прочность, свойства материала, условия смазки, рабочая температура и приложенный крутящий момент.
В отличие от жестких циклоидальных передач, при оценке точности позиционирования волновых редукторов необходимо также учитывать упругую крутильную деформацию под нагрузкой.
2. Редуктор RV и волновой редуктор: пять ключевых различий в характеристиках
При выборе прецизионного редуктора для роботизированных сочленений инженерам следует сравнивать не только передаточное отношение и номинальный крутящий момент.
Особое внимание следует уделить пяти важным факторам:
Точность позиционирования и ее сохранение
Крутильная жесткость
Допустимый крутящий момент
Срок службы
КПД передачи
Точность позиционирования и ее сохранение в течение длительного времени
Волновые редукторы широко известны благодаря малому люфту.
В зависимости от серии изделия, точности изготовления и условий измерения некоторые волновые редукторы обеспечивают очень высокую точность передачи.
Компактная конструкция и малый свободный ход делают их особенно подходящими для задач точного позиционирования.
Однако малый люфт не означает полного отсутствия ошибки позиционирования.
На фактическое положение выходного звена могут влиять крутильная деформация, погрешность передачи, гистерезис и внешняя нагрузка.
Со временем на характеристики также могут повлиять усталость, износ и изменения параметров передачи.
Редукторы RV также обеспечивают высокую точность позиционирования и малый люфт.
Жесткая циклоидальная конструкция передачи может обеспечивать преимущества при сохранении стабильных характеристик под значительной нагрузкой.
Однако сохранение точности в течение длительного времени зависит от конструкции конкретного редуктора, смазки, условий нагрузки, качества изготовления и технического обслуживания.
Поэтому неверно считать, что любой редуктор RV будет бесконечно сохранять первоначальную точность или что точность любого волнового редуктора быстро ухудшится.
Для промышленных роботов инженерам следует сравнивать данные производителя о точности передачи, свободном ходе, гистерезисе и сроке службы, полученные в условиях, соответствующих реальной эксплуатации.
Крутильная жесткость
Крутильная жесткость описывает сопротивление передачи угловой деформации при приложении крутящего момента.
Она особенно важна для роботизированных сочленений, которые должны сохранять точность позиционирования при сопротивлении внешним силам.
Редукторы RV обычно обладают высокой крутильной жесткостью, поскольку их жесткие механические компоненты и циклоидальное зацепление позволяют распределять крутящий момент между несколькими зонами контакта.
Это делает их привлекательным решением для оснований, плечевых узлов и других сочленений, испытывающих высокую нагрузку.
В волновых редукторах используется гибкий элемент передачи.
Поэтому упругая деформация является неотъемлемой частью принципа их работы.
При значительном внешнем крутящем моменте эта деформация может вызывать угловое смещение выходного звена.
Однако фактическая крутильная жесткость обоих типов редукторов зависит от типоразмера, конструкции, рабочего крутящего момента и характеристик, указанных производителем.
Поэтому инженерам следует сравнивать опубликованные кривые зависимости угла закручивания от крутящего момента, а не применять универсальное соотношение жесткости ко всем редукторам RV и волновым редукторам.
Допустимый крутящий момент и несущая способность
Допустимый крутящий момент — еще один важный фактор при выборе редуктора для роботизированного сочленения.
Редукторы RV широко применяются в робототехнике средней и высокой грузоподъемности, где требуется значительный выходной крутящий момент.
Благодаря своей конструкции они особенно подходят для сочленений с высокой нагрузкой и применений, связанных со значительными внешними силами.
Волновые редукторы часто выбирают для компактных и легких сочленений, в которых важна экономия пространства.
Хотя многие волновые редукторы используются в задачах с относительно низким и средним крутящим моментом, более крупные модели также способны передавать значительный крутящий момент.
Поэтому фиксированный диапазон крутящего момента не следует использовать для определения пределов применения той или иной технологии.
При оценке редуктора инженерам следует различать:
Номинальный крутящий момент
Повторяющийся пиковый крутящий момент
Максимальный кратковременный крутящий момент
Допустимый момент нагрузки
Допустимая радиальная и осевая нагрузка
Эти параметры характеризуют разные аспекты работы редуктора и должны проверяться отдельно.
Срок службы и долговечность
Срок службы зависит не только от принципа передачи редуктора.
Для редукторов RV важны усталостная прочность зубчатых передач и подшипников, условия смазки, контактные напряжения, ударные нагрузки и рабочая температура.
Для волновых редукторов критически важным дополнительным фактором является усталость гибкого колеса, поскольку во время работы этот элемент многократно деформируется.
При правильном выборе и эксплуатации в установленных пределах оба типа редукторов могут иметь длительный срок службы.
Однако показатели срока службы следует интерпретировать с учетом условий испытаний, указанных производителем.
Фактические характеристики могут существенно зависеть от спектра нагрузок, скорости, рабочего цикла, смазки и условий окружающей среды.
Поэтому инженерам не следует исходить из предположения, что один тип редуктора всегда служит дольше другого.
КПД передачи
И редукторы RV, и волновые редукторы обеспечивают эффективную передачу прецизионного движения.
Однако их КПД зависит от типоразмера, передаточного отношения, выходного крутящего момента, скорости, смазки и температуры.
В редукторах RV возникают потери в зубчатых зацеплениях, подшипниках и уплотнениях.
В волновых редукторах потери связаны с зацеплением зубьев, работой гибкого подшипника, упругой деформацией и другими внутренними механизмами.
Таким образом, относительный КПД этих двух технологий может меняться в зависимости от рабочей точки.
Если важны энергопотребление или тепловые характеристики, надежнее всего изучить кривые КПД производителя для ожидаемых скоростей и нагрузок.
3. Как выбрать редукторы RV и волновые редукторы для сочленений промышленного робота
Основной принцип выбора редуктора для роботизированного сочленения прост:
Выбирайте редуктор с учетом фактических механических требований к сочленению, а не только на основании репутации той или иной технологии.
Выбор следует начинать с требований к крутящему моменту, а затем проверять жесткость, точность, несущую способность, монтажное пространство и срок службы.
Шаг 1. Рассчитайте требуемый крутящий момент сочленения
Первый шаг — определить крутящий момент, который должно передавать роботизированное сочленение.
Во время работы на сочленение робота могут воздействовать три основных составляющих крутящего момента.
1. Статический крутящий момент
Статический крутящий момент возникает главным образом под действием силы тяжести на звенья робота, концевые исполнительные устройства и полезную нагрузку.
Он зависит от распределения массы, ориентации сочленения и расстояния между центром тяжести и осью вращения.
2. Динамический крутящий момент
Динамический крутящий момент необходим для разгона или торможения вращающихся компонентов.
Для упрощенной одноосевой модели:
T_a = J × α
Где:
T_a = крутящий момент разгона
J = приведенный момент инерции
α = угловое ускорение
3. Крутящий момент от внешней нагрузки
Внешний крутящий момент может возникать при выполнении производственных операций, например сварки, механической обработки, перемещения или сборки.
Эти силы могут создавать дополнительную нагрузку на сочленение.
Для упрощенной вращающейся системы требуемый крутящий момент можно выразить следующим образом:
T_required = T_gravity + T_acceleration + T_external + T_friction
Поскольку составляющие крутящего момента меняются в зависимости от угла сочленения, направления движения и условий эксплуатации, инженерам следует рассчитывать полный профиль крутящего момента, а не просто складывать максимальные значения, относящиеся к разным рабочим точкам.
Затем эквивалентный рабочий крутящий момент следует сопоставить с номинальным крутящим моментом редуктора и допустимым рабочим циклом.
Пиковый крутящий момент также должен оставаться в пределах, установленных производителем.
Запас прочности следует выбирать с учетом неопределенности нагрузки, условий эксплуатации, ударных нагрузок и рекомендаций соответствующего производителя.
Шаг 2. Подберите тип редуктора в соответствии с расположением сочленения робота
Обычный шестиосевой промышленный робот включает шесть вращательных сочленений.
Они испытывают разные механические нагрузки и предъявляют различные требования к размеру, массе и жесткости.
Для многих обычных шарнирных промышленных роботов применяется следующая типовая конфигурация:
Сочленения 1–3: редукторы RV
К первым трем сочленениям обычно относятся:
J1: вращение основания
J2: плечевое сочленение
J3: локтевое сочленение
Эти сочленения часто несут значительную часть конструкции робота и полезной нагрузки.
Для них может требоваться значительный выходной крутящий момент и высокая механическая жесткость.
Поэтому в этих позициях часто применяются редукторы RV.
Сочленения 4–6: волновые редукторы
К сочленениям запястья обычно относятся:
J4: вращение запястья
J5: сгибание запястья
J6: вращение инструмента
Эти сочленения часто более чувствительны к массе и занимаемому пространству.
Компактный волновой редуктор позволяет уменьшить массу запястья робота и упростить механическую интеграцию.
Уменьшение массы запястья также может снизить нагрузку, передаваемую на расположенные выше по кинематической цепи сочленения.
Однако эта конфигурация не является универсальной.
В зависимости от полезной нагрузки, размера робота, требований к точности и конструкции производителя в промышленных роботах могут использоваться другие схемы передачи.
На более крупных осях запястья также могут применяться редукторы RV или другие типы редукторов, тогда как в компактных роботах волновые редукторы могут устанавливаться на сочленениях, расположенных ближе к основанию.
Пример: выбор редукторов для промышленного робота с полезной нагрузкой 20 kg
Рассмотрим шестиосевой промышленный робот, предназначенный для работы с полезной нагрузкой 20 kg.
Первые три сочленения должны выдерживать не только полезную нагрузку, но и массу собственных звеньев робота и расположенных ниже по кинематической цепи узлов сочленений.
В результате требования к их крутящему моменту могут быть значительно выше, чем для сочленений запястья.
Для этих сочленений с высокой нагрузкой редукторы RV могут обеспечить преимущества с точки зрения допустимого выходного крутящего момента и жесткости конструкции.
В отличие от них, шестое сочленение в основном управляет ориентацией концевого исполнительного устройства.
В зависимости от оснастки, момента инерции полезной нагрузки, рабочей скорости и внешних сил, возникающих в процессе, может подойти компактный волновой редуктор.
Однако определить требования к редуктору только по значению полезной нагрузки 20 kg невозможно.
Необходимо также учитывать размеры звеньев робота, расположение центров тяжести, профили ускорения и рабочий цикл.
Этот пример показывает, почему редуктор для сочленения робота следует выбирать с учетом нагрузки на конкретное сочленение, а не только общего номинального значения полезной нагрузки.
Шаг 3. Проверьте усталостный ресурс волнового редуктора
При длительной эксплуатации волновых редукторов важно учитывать усталость гибкого колеса.
Гибкое колесо многократно деформируется при вращении волнового генератора.
За множество рабочих циклов эта деформация создает циклические напряжения в гибком компоненте.
На срок службы редуктора влияют:
Приложенный крутящий момент и его колебания
Частота вращения
Количество рабочих циклов
Качество смазки
Температура
Ударные нагрузки
Конструкция гибкого колеса и свойства материала
В некоторых моделях усталостного ресурса механических компонентов и подшипников используются степенные зависимости между нагрузкой и ожидаемым сроком службы.
Однако универсальной зависимости между крутящим моментом и сроком службы, которая позволяла бы точно прогнозировать ресурс любого волнового редуктора, не существует.
Фактическая зависимость определяется конструкцией изделия, методикой испытаний и критериями отказа, установленными производителем.
Поэтому инженерам следует по возможности использовать опубликованную производителем редуктора методику расчета срока службы.
Шаг 4. Оцените рабочую температуру и смазку
Рабочая температура может влиять на характеристики как редукторов RV, так и волновых редукторов.
В волновых редукторах повышенная температура может влиять на свойства смазки, характеристики материалов и усталостную прочность.
В редукторах RV температура может влиять на работу подшипников, вязкость смазки и условия контакта внутри механизма передачи.
В сложных условиях, например при сварке, литье и высокотемпературном производстве, инженерам следует проверить:
Допустимую рабочую температуру
Рекомендуемую смазку
Тепловое расширение
Уплотнение и защиту от воздействия окружающей среды
Требования к техническому обслуживанию
В некоторых случаях могут потребоваться дополнительное охлаждение, защитные экраны или другие меры управления тепловым режимом.
4. Редуктор RV или волновой редуктор: какой лучше подойдет для вашего робота?
У редукторов RV и волновых редукторов нет универсального преимущества.
Каждая технология имеет свои преимущества при определенных механических условиях и режимах эксплуатации.
Редукторы RV обычно предпочтительны, когда к основным требованиям относятся высокий допустимый крутящий момент, механическая жесткость и сопротивление значительным внешним нагрузкам.
Волновые редукторы особенно привлекательны, когда важны компактные размеры, малая масса, высокое передаточное отношение и малый люфт.
Для производителей промышленных роботов подходящий вариант зависит от характеристик каждого сочленения.
Требования к основанию робота и сочленению запястья редко совпадают.
Аналогично, для тяжелого сварочного робота и компактного высокоточного сборочного робота могут потребоваться совершенно разные решения для передачи.
Оптимальный инженерный подход — оценить полный профиль нагрузки на сочленение, требования к движению и точности, ограничения по установочному пространству и ожидаемый срок службы.
5. Заключение: выбор подходящего прецизионного редуктора для конструкции сочленений робота
Редукторы RV и волновые редукторы не следует рассматривать исключительно как конкурирующие технологии.
Во многих роботизированных системах они выполняют взаимодополняющие функции.
Редукторы RV обеспечивают преимущества при передаче высоких нагрузок и благодаря жесткости конструкции.
Волновые редукторы обеспечивают компактную и легкую прецизионную передачу с высоким передаточным отношением и малым люфтом.
Для производителей роботов основной вопрос при выборе заключается не в том, какая технология редукторов сама по себе лучше.
Вместо этого следует спросить:
Какие требования предъявляются к сочленению робота и какой редуктор сможет наиболее эффективно им соответствовать?
Анализируя крутящий момент, жесткость, точность позиционирования, рабочий цикл, условия окружающей среды и требования к сроку службы, инженеры могут выбрать решение для прецизионной передачи, которое обеспечит баланс между характеристиками, надежностью и конструктивными ограничениями оборудования.
Узнайте о решениях HONPINE на базе волновых редукторов для робототехники
HONPINE предлагает решения на базе harmonic drive для роботизированных сочленений, прецизионного автоматизированного оборудования и других задач управления движением.
Для производителей промышленных и коллаборативных роботов, а также компактных роботизированных узлов сочленений выбор подходящего волнового редуктора — важный этап в обеспечении надежного управления движением.
Если вы подбираете волновой редуктор для своего роботизированного оборудования, обратитесь в HONPINE за дополнительной технической информацией, характеристиками продукции и помощью в подборе.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
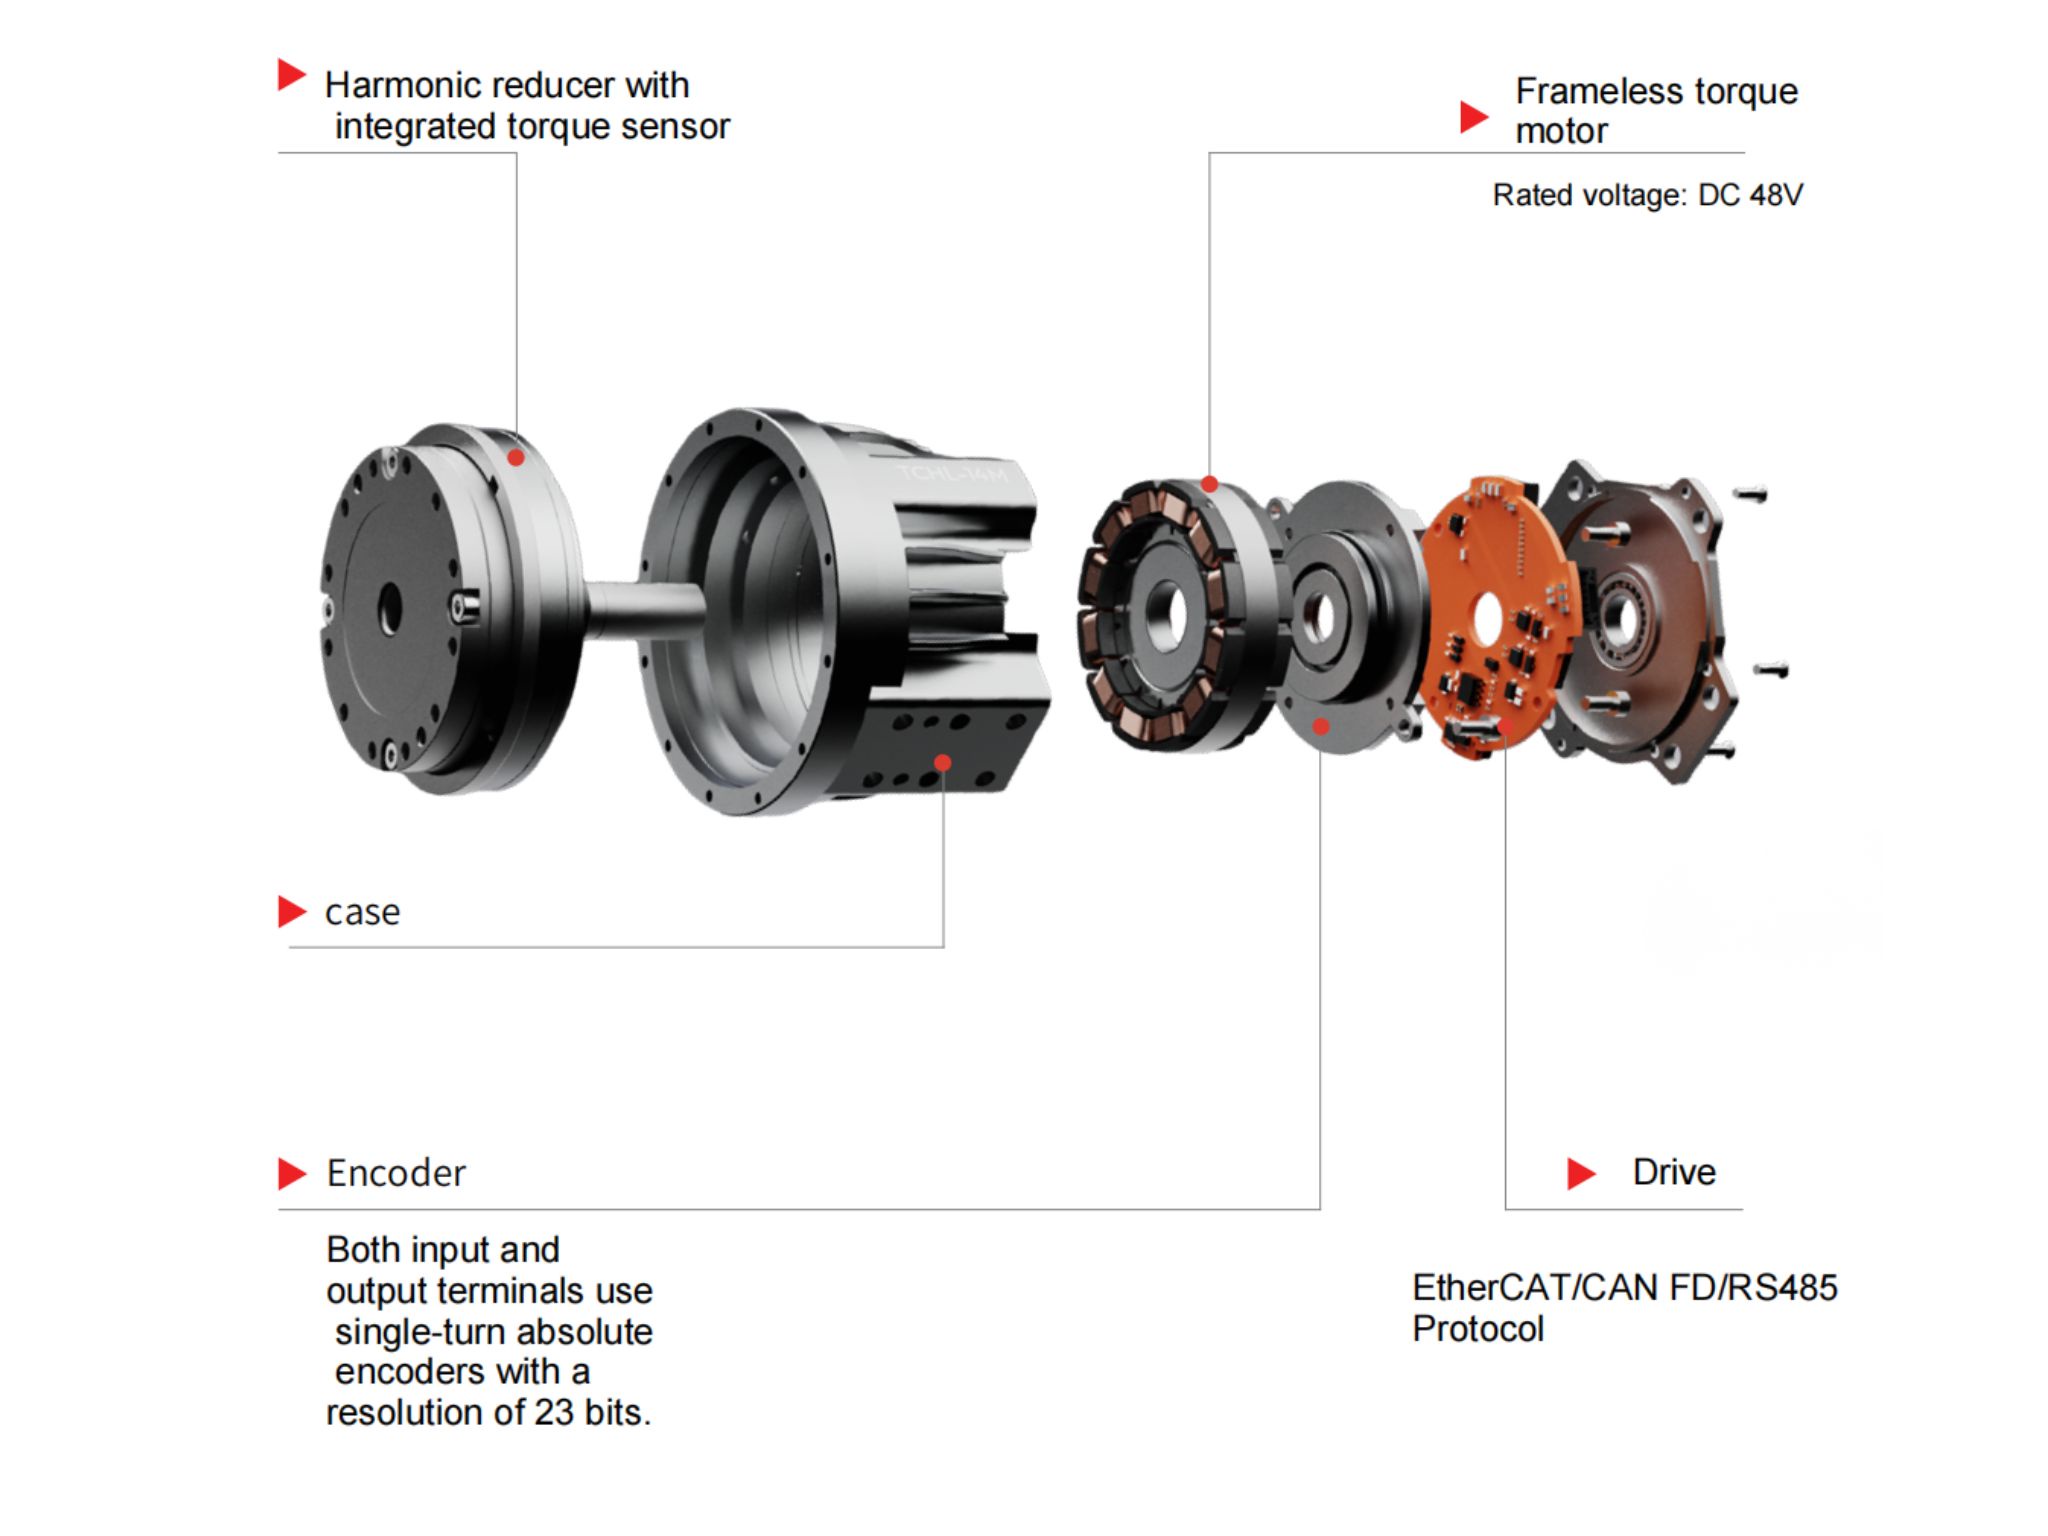
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
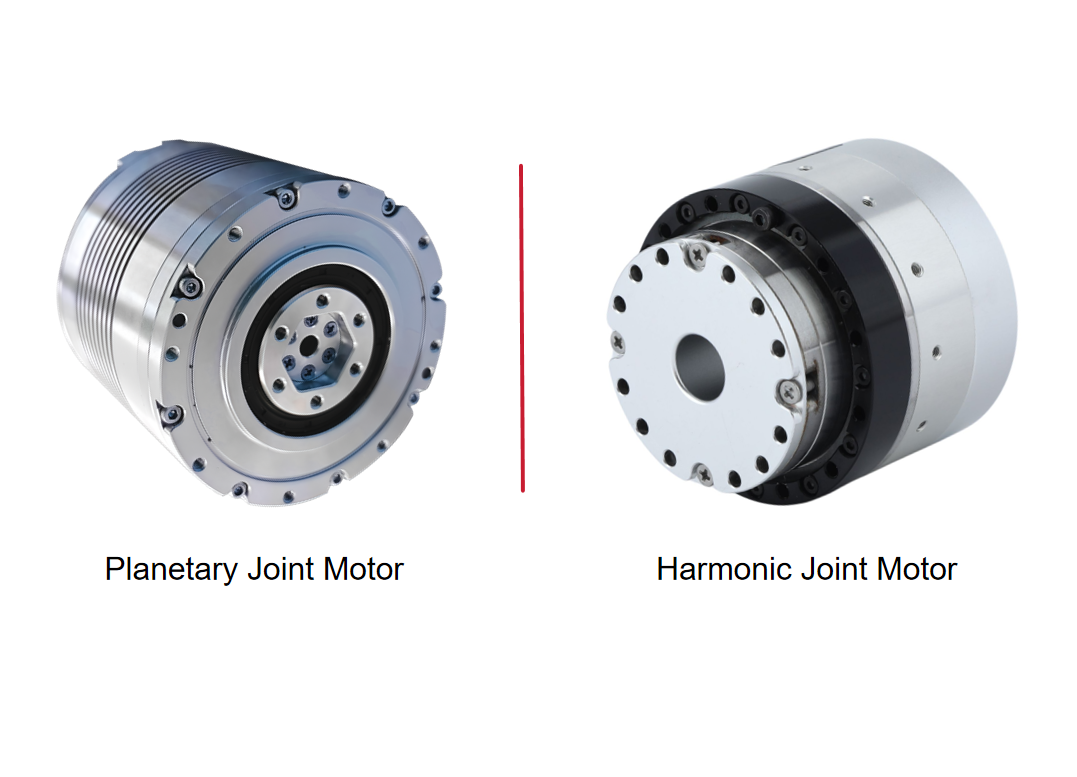
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
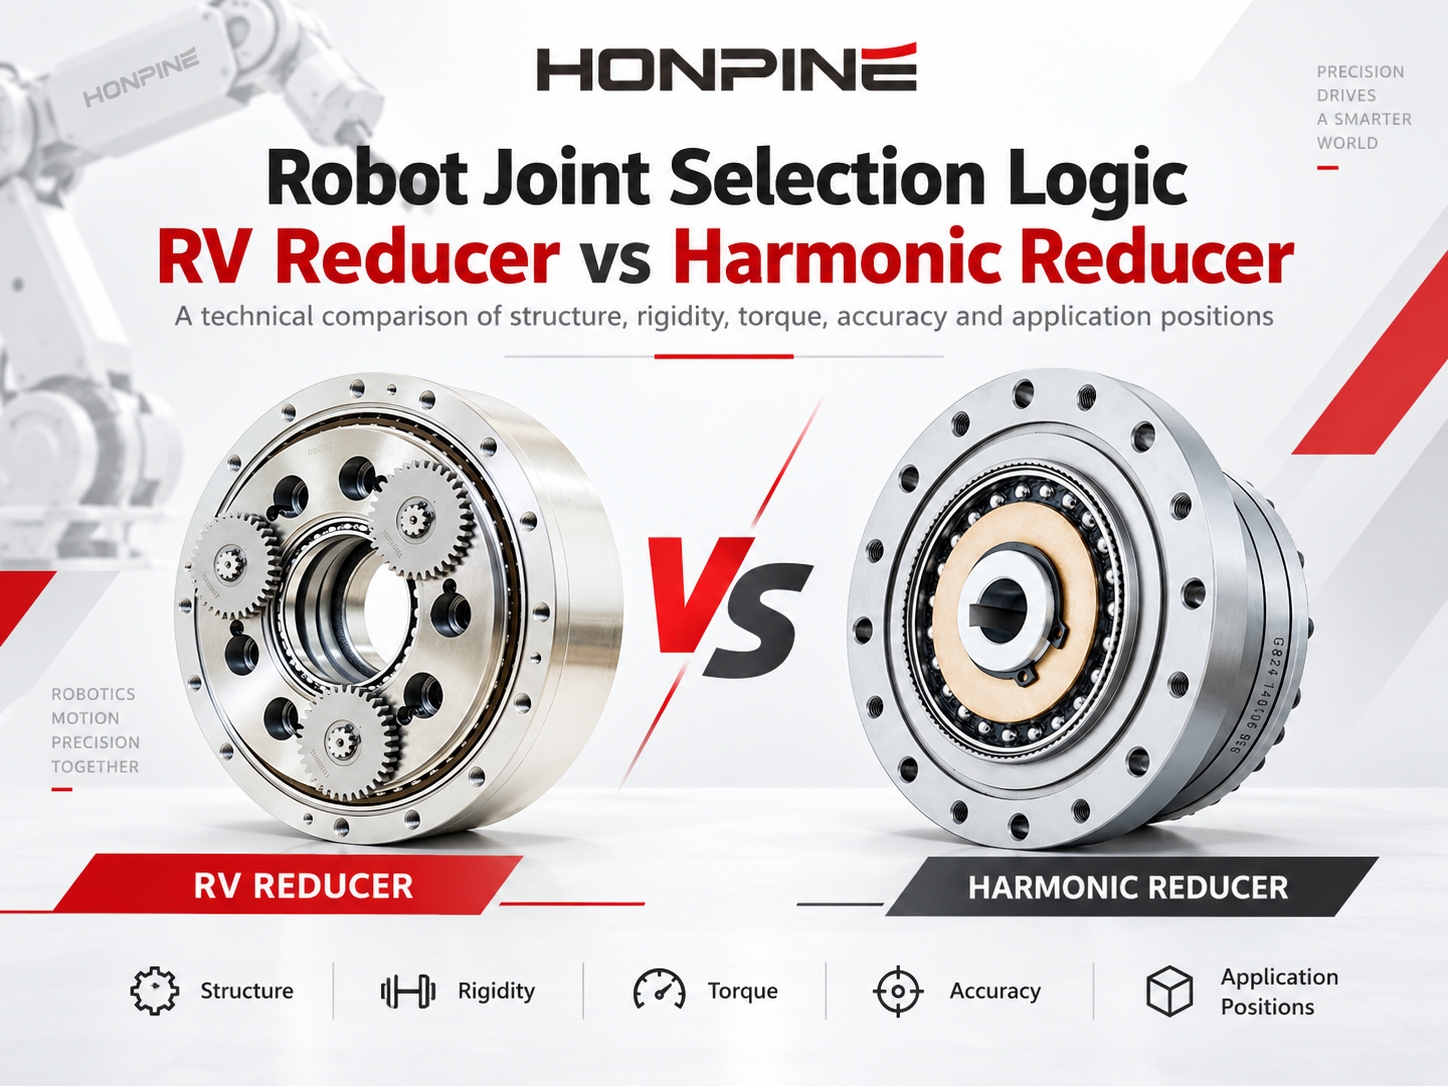
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.
 Гармонический редуктор или поворотный актуатор с гармоническим приводом: что лучше для станков с ЧПУ?Выбор между гармоническим редуктором и поворотным актуатором с гармоническим приводом является важным решением при проектировании станков с ЧПУ. Оба решения обеспечивают высокоточное управление движением, но различаются по интеграции, требованиям к установке, жёсткости и гибкости системы. Для поворотных столов четвёртой оси ЧПУ и компактных пятиосевых обрабатывающих систем выбор подходящего гармонического привода может существенно повлиять на производительность станка. В этой статье технический директор HONPINE Теодор Ли сравнивает гармонические редукторы и поворотные актуаторы с гармоническим приводом, чтобы помочь инженерам определить наиболее подходящее решение для их применений в ЧПУ.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.
 Гармонический редуктор или поворотный актуатор с гармоническим приводом: что лучше для станков с ЧПУ?Выбор между гармоническим редуктором и поворотным актуатором с гармоническим приводом является важным решением при проектировании станков с ЧПУ. Оба решения обеспечивают высокоточное управление движением, но различаются по интеграции, требованиям к установке, жёсткости и гибкости системы. Для поворотных столов четвёртой оси ЧПУ и компактных пятиосевых обрабатывающих систем выбор подходящего гармонического привода может существенно повлиять на производительность станка. В этой статье технический директор HONPINE Теодор Ли сравнивает гармонические редукторы и поворотные актуаторы с гармоническим приводом, чтобы помочь инженерам определить наиболее подходящее решение для их применений в ЧПУ.
 Как выбрать гармонические суставные актуаторы для 7-осевого роботизированного манипулятора?Я Теодор Ли, технический директор HONPINE. Выбор гармонических суставных актуаторов для 7-осевого роботизированного манипулятора начинается с оценки требований к крутящему моменту, весу и монтажу для каждого сустава. В этом руководстве в качестве примера используется конфигурация с TCHL 20 для плеча и TCHL 14 для запястья, а затем рассматриваются измерение крутящего момента, управление с податливостью и особенности серии HAG для требовательных робототехнических применений.
 Подвеска AGV: выбрать балансирную балку или подпружиненный рулевой приводной модуль?Выбор системы подвески AGV начинается с диапазона нагрузки транспортного средства и состояния пола. Балансирные балки и подпружиненные рулевые приводные модули предлагают разные способы поддержания контакта колёс с поверхностью и управления нагрузками на колёса. В этом руководстве HONPINE сравниваются оба варианта и объясняется, как оценить тяговое усилие, ход подвески, монтажное пространство и техническое обслуживание перед выбором конфигурации.