








Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?
Почему некоторые заказчики выбирают HONPINEгармонический модуль шарнира HPJMради всего лишь дополнительных 2 мм диаметра полого отверстия? В компактных роботизированных шарнирах небольшое увеличение диаметра отверстия может существенно повлиять на прокладку внутренних кабелей, гибкость монтажа и общую интеграцию системы. Поскольку площадь отверстия увеличивается пропорционально квадрату диаметра, дополнительные 2 мм могут обеспечить гораздо больше полезного пространства, чем можно ожидать. В этой статье рассматривается влияние диаметра полого отверстия с инженерной точки зрения, сравниваются отдельные модели HPJM с сопоставимыми изделиями и объясняется, почему размер отверстия важен для гуманоидных роботов, коллаборативных роботов и промышленной автоматизации.
1. Дополнительные 2 мм обеспечивают увеличение площади на 78%, а не просто на 25%
Диаметр полого отверстия не является линейной мерой полезного пространства. Площадь поперечного сечения круглого отверстия рассчитывается по формуле A = πD²/4. Поэтому даже увеличение диаметра на 2 мм может существенно увеличить доступное пространство, особенно для отверстий небольшого диаметра.
Например, увеличение диаметра отверстия с Ø6 mm до Ø8 mm повышает площадь поперечного сечения примерно на 78%. Такое же увеличение на 2 mm дает прирост на 44% при переходе с Ø10 mm на Ø12 mm, на 27% — с Ø16 mm на Ø18 mm и на 14% — с Ø30 mm на Ø32 mm.
2. Почему диаметр полого отверстия определяет, возможна ли внутренняя прокладка кабелей в роботизированном шарнире?
В роботизированных шарнирах диаметр полого отверстия напрямую влияет на возможность внутренней прокладки силовых кабелей, кабелей связи, а также проводов тормоза и датчиков. Это особенно важно для гуманоидных роботов, коллаборативных роботов и компактных роботизированных манипуляторов, где внешние кабели могут мешать движению, повышать риск зацепления и усложнять интеграцию системы.
Для типовой полностью интегрированной прокладки кабелей может потребоваться разместить три группы кабелей:
Силовые кабели: два проводника с эквивалентным диаметром кабеля около 3.5 mm.
Кабель связи EtherCAT: экранированный кабель с наружным диаметром около 4.5 mm.
Провода тормоза и датчиков: диаметр около 3 mm.
Защитные рукава и втулки могут дополнительно уменьшить доступное пространство. Если предусмотреть для этих компонентов суммарно около 2 mm, эффективный внутренний диаметр можно оценить следующим образом:
Эффективный диаметр отверстия ≈ номинальный диаметр отверстия − 2 mm
Это упрощенная инженерная оценка. Фактическая вместимость для кабелей зависит от их конструкции, размеров разъемов, геометрии прокладки, изоляции, экранирования и необходимого зазора.
Ø6 mm: ограниченное пространство для внутренней проводки
При номинальном диаметре отверстия Ø6 mm расчетный эффективный диаметр составляет всего около Ø4 mm. В него может поместиться один небольшой кабель, однако проложить через один и тот же шарнир силовые кабели, кабель связи и провода тормоза или датчиков будет крайне сложно.
Если по проекту все три группы кабелей должны проходить внутри шарнира, отверстие Ø6 mm может сделать предполагаемый вариант прокладки непрактичным без изменения конфигурации кабелей или дополнительной внешней прокладки.
Ø8 mm: небольшое увеличение, которое может обеспечить внутреннюю прокладку кабелей
При увеличении диаметра отверстия до Ø8 mm расчетный эффективный диаметр составит примерно Ø6 mm. В зависимости от размеров кабелей и схемы прокладки дополнительного пространства может быть достаточно, чтобы провести через шарнир несколько групп кабелей.
Это может сделать возможной более интегрированную конструкцию с внутренней прокладкой кабелей, однако фактическую совместимость необходимо проверять с учетом кабельного жгута, размеров разъемов, защитных компонентов и монтажных допусков. Одного лишь коэффициента заполнения кабелями недостаточно, чтобы гарантировать, что жгут поместится и будет надежно работать.
Для роботизированных шарниров с многократным изгибом кабелей не менее важны их гибкость и минимальный радиус изгиба. В качестве предварительного ориентира для динамической прокладки часто используют минимальный радиус изгиба, равный примерно четырем наружным диаметрам кабеля, однако приоритет следует отдавать спецификациям производителя кабеля.
Для кабеля с наружным диаметром 3.5 mm это правило дает минимальный радиус изгиба около 14 mm.
Поэтому отверстие Ø8 mm может подойти для некоторых шарниров запястья или других применений с ограниченным возвратно-поворотным движением, потенциально в диапазоне около ±90°–±120°. Это зависит от конструкции всей системы прокладки кабелей. Однако такой диаметр не гарантирует указанный диапазон вращения: необходимо также учитывать длину кабелей, геометрию их внутренней прокладки, конструкцию шарнира и рабочие циклы.
Для непрерывного вращения на 360° обычно требуется более тщательно спроектированное решение для управления кабелями, например отверстие большего диаметра, подходящий поворотный электрический интерфейс или контактное кольцо, если оно применимо.
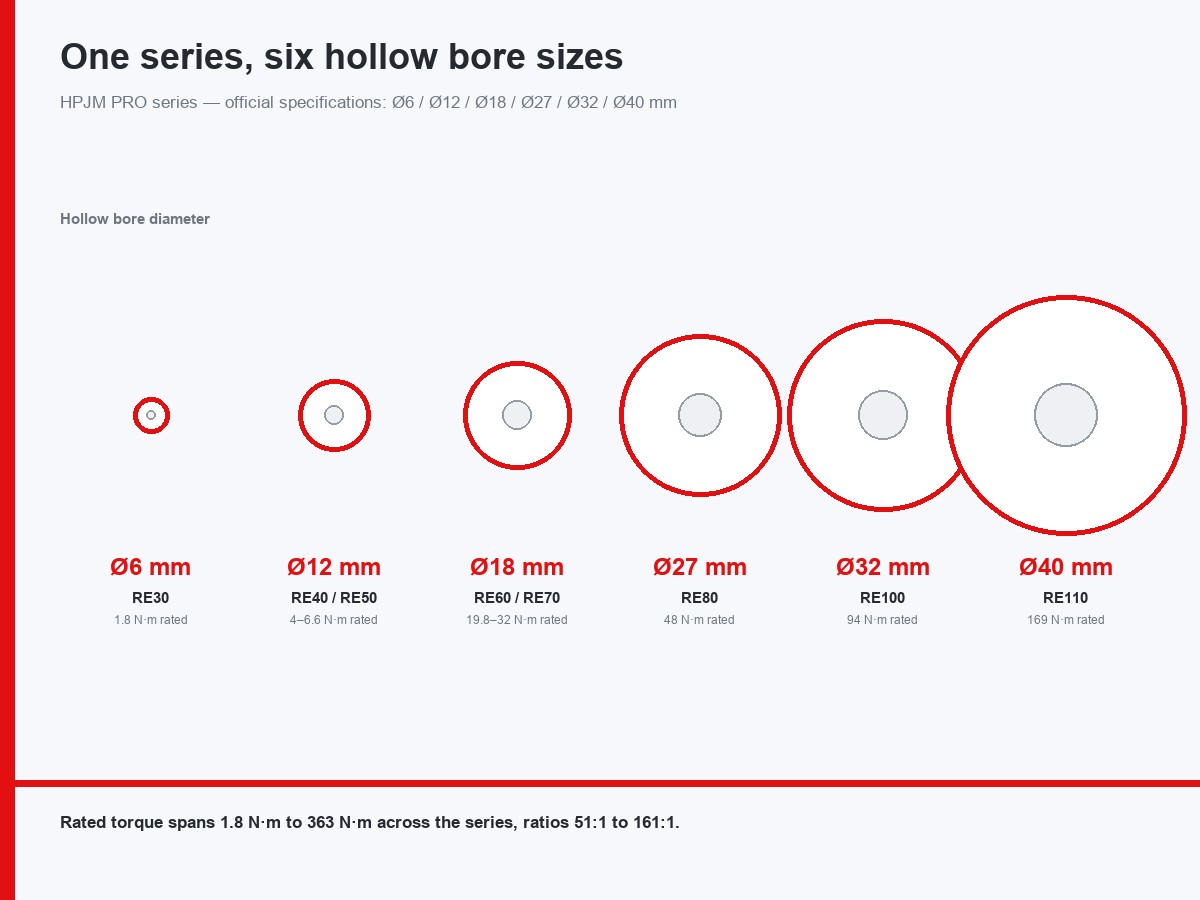
По этой же причине в более крупных моделях HPJM предусмотрены полые отверстия Ø25 mm или Ø32 mm: увеличенное внутреннее пространство обеспечивает больше возможностей для прокладки кабелей и интеграции системы в сложных робототехнических и промышленных применениях.
3. Как серия HONPINE HPJM сравнивается с другими гармоническими модулями шарниров по диаметру полого отверстия?
Диаметр полого отверстия — лишь один из факторов при выборегармонического модуля шарнира. На окончательное решение также влияют габаритные размеры, допустимый крутящий момент, длина модуля, масса, конфигурация энкодера и требования к интеграции.
Однако, если внутренняя прокладка кабелей является важным требованием проекта, даже небольшая разница в диаметре отверстия может повлиять на всю конструкцию шарнира.
В приведенном ниже сравнении отдельные модели HONPINE HPJM сопоставлены с общедоступными характеристиками аналогичных изделий других производителей. Данные основаны на имеющейся информации о продукции; перед прямым инженерным сравнением их следует проверить по последним техническим паспортам производителей.
4. Почему увеличенный диаметр полого отверстия важен для робототехники и автоматизации?
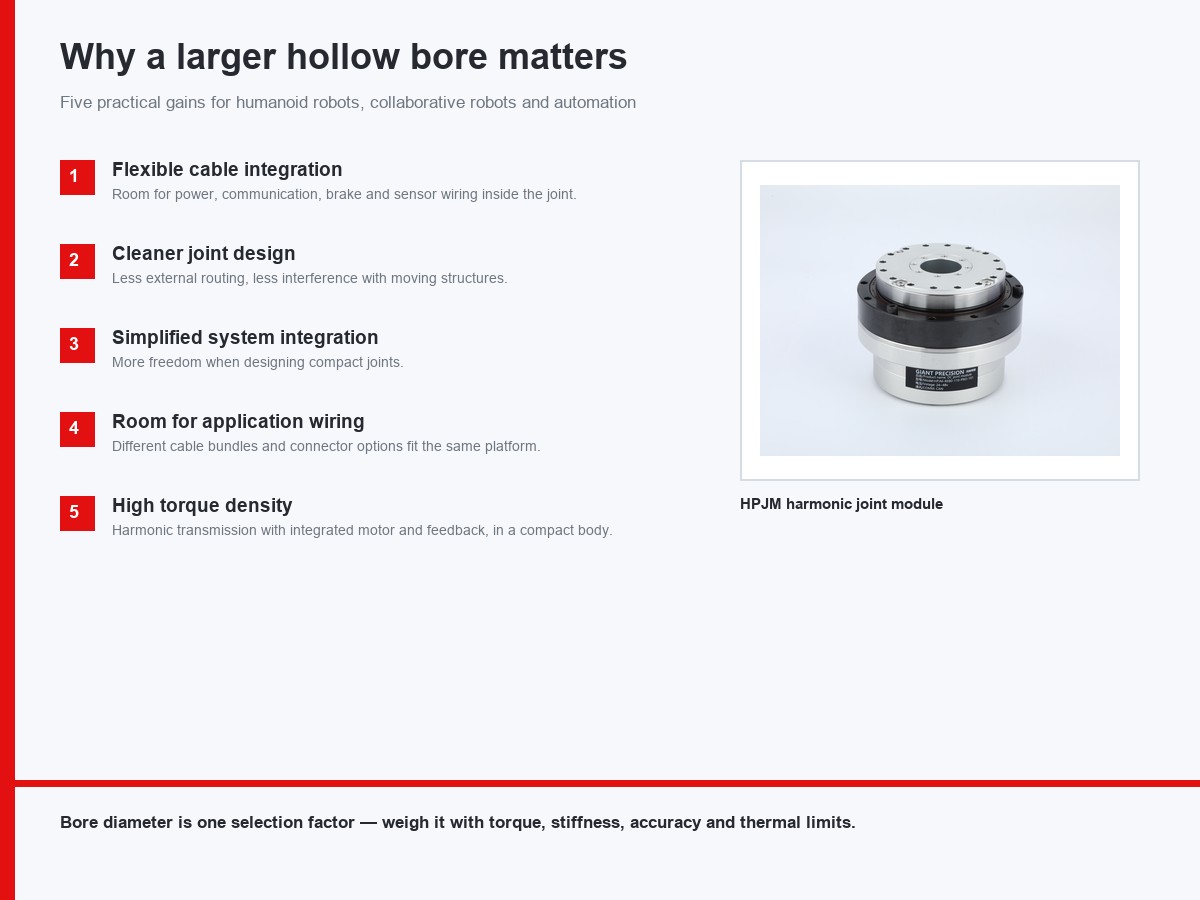
Гармонический модуль шарнира HPJMсочетает компактную интегрированную конструкцию с относительно большим полым отверстием в отдельных типоразмерах. Это позволяет инженерам размещать внутреннюю проводку, сокращая потребность во внешней прокладке кабелей и дополнительных изменениях конструкции.
Более гибкая интеграция кабелей
Дополнительное пространство может упростить размещение силовых кабелей, кабелей связи, проводов тормоза и датчиков с учетом размеров кабелей и требований к прокладке.
Более аккуратная конструкция роботизированного шарнира
Снижение зависимости от внешней прокладки кабелей помогает свести к минимуму помехи со стороны подвижных конструкций и способствует созданию более компактной роботизированной системы.
Упрощенная интеграция системы
Отверстие большего диаметра обеспечивает большую гибкость при проектировании компактных шарниров для гуманоидных роботов, коллаборативных роботов и роботизированных манипуляторов.
Больше места для проводки с учетом особенностей применения
Увеличенное полое отверстие помогает разместить различные кабельные жгуты и удовлетворить требования к интеграции при условии проверки размеров.
Высокая плотность крутящего момента в компактном корпусе
В серии HPJM гармоническая передача сочетается со встроенными двигателем и компонентами обратной связи для использования в системах управления движением с ограниченным пространством.
Увеличенное полое отверстие само по себе не делает один модуль шарнира лучше другого для любого применения. Инженерам следует оценивать диаметр отверстия вместе с номинальным и пиковым крутящим моментом, крутильной жесткостью, точностью позиционирования, тепловыми характеристиками, массой и требованиями к изгибу кабелей.
5. Ознакомьтесь с гармоническими модулями шарниров HONPINE HPJM
Гармонические модули шарниров HONPINE HPJMпредназначены для применений, требующих компактных размеров, интегрированной функциональности и высокой плотности крутящего момента. Варианты с полым отверстием обеспечивают дополнительную гибкость при внутренней прокладке кабелей, особенно в роботизированных шарнирах с ограниченным монтажным пространством.
Если вы рассматриваете гармонические модули шарниров с большим полым отверстием для гуманоидных роботов, коллаборативных роботов, роботизированных манипуляторов или оборудования для промышленной автоматизации, обратитесь в HONPINE, чтобы запросить актуальный каталог продукции HPJM и технические паспорта.
Наша команда поможет сравнить габариты моделей, диаметр полого отверстия, характеристики крутящего момента и варианты интеграции, чтобы подобрать подходящее решение для вашего применения.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
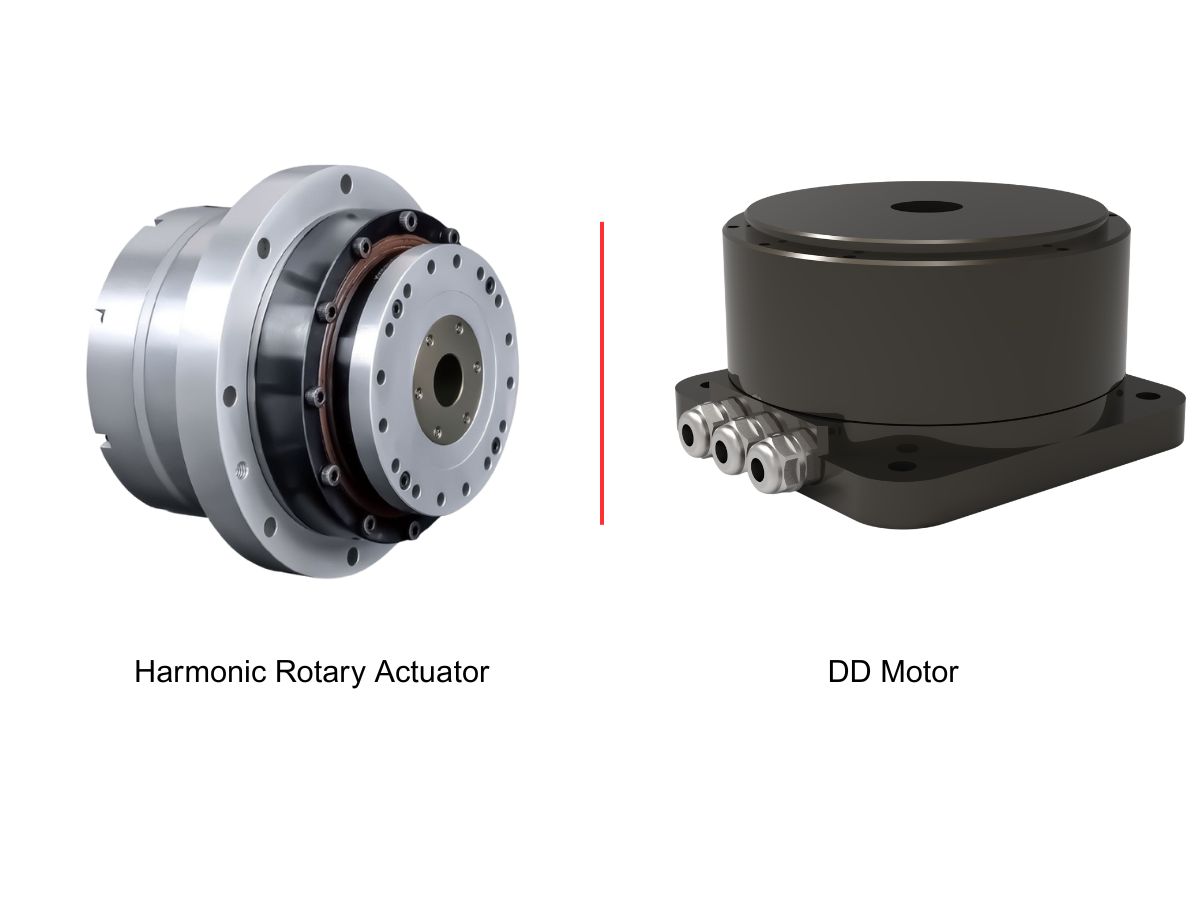
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
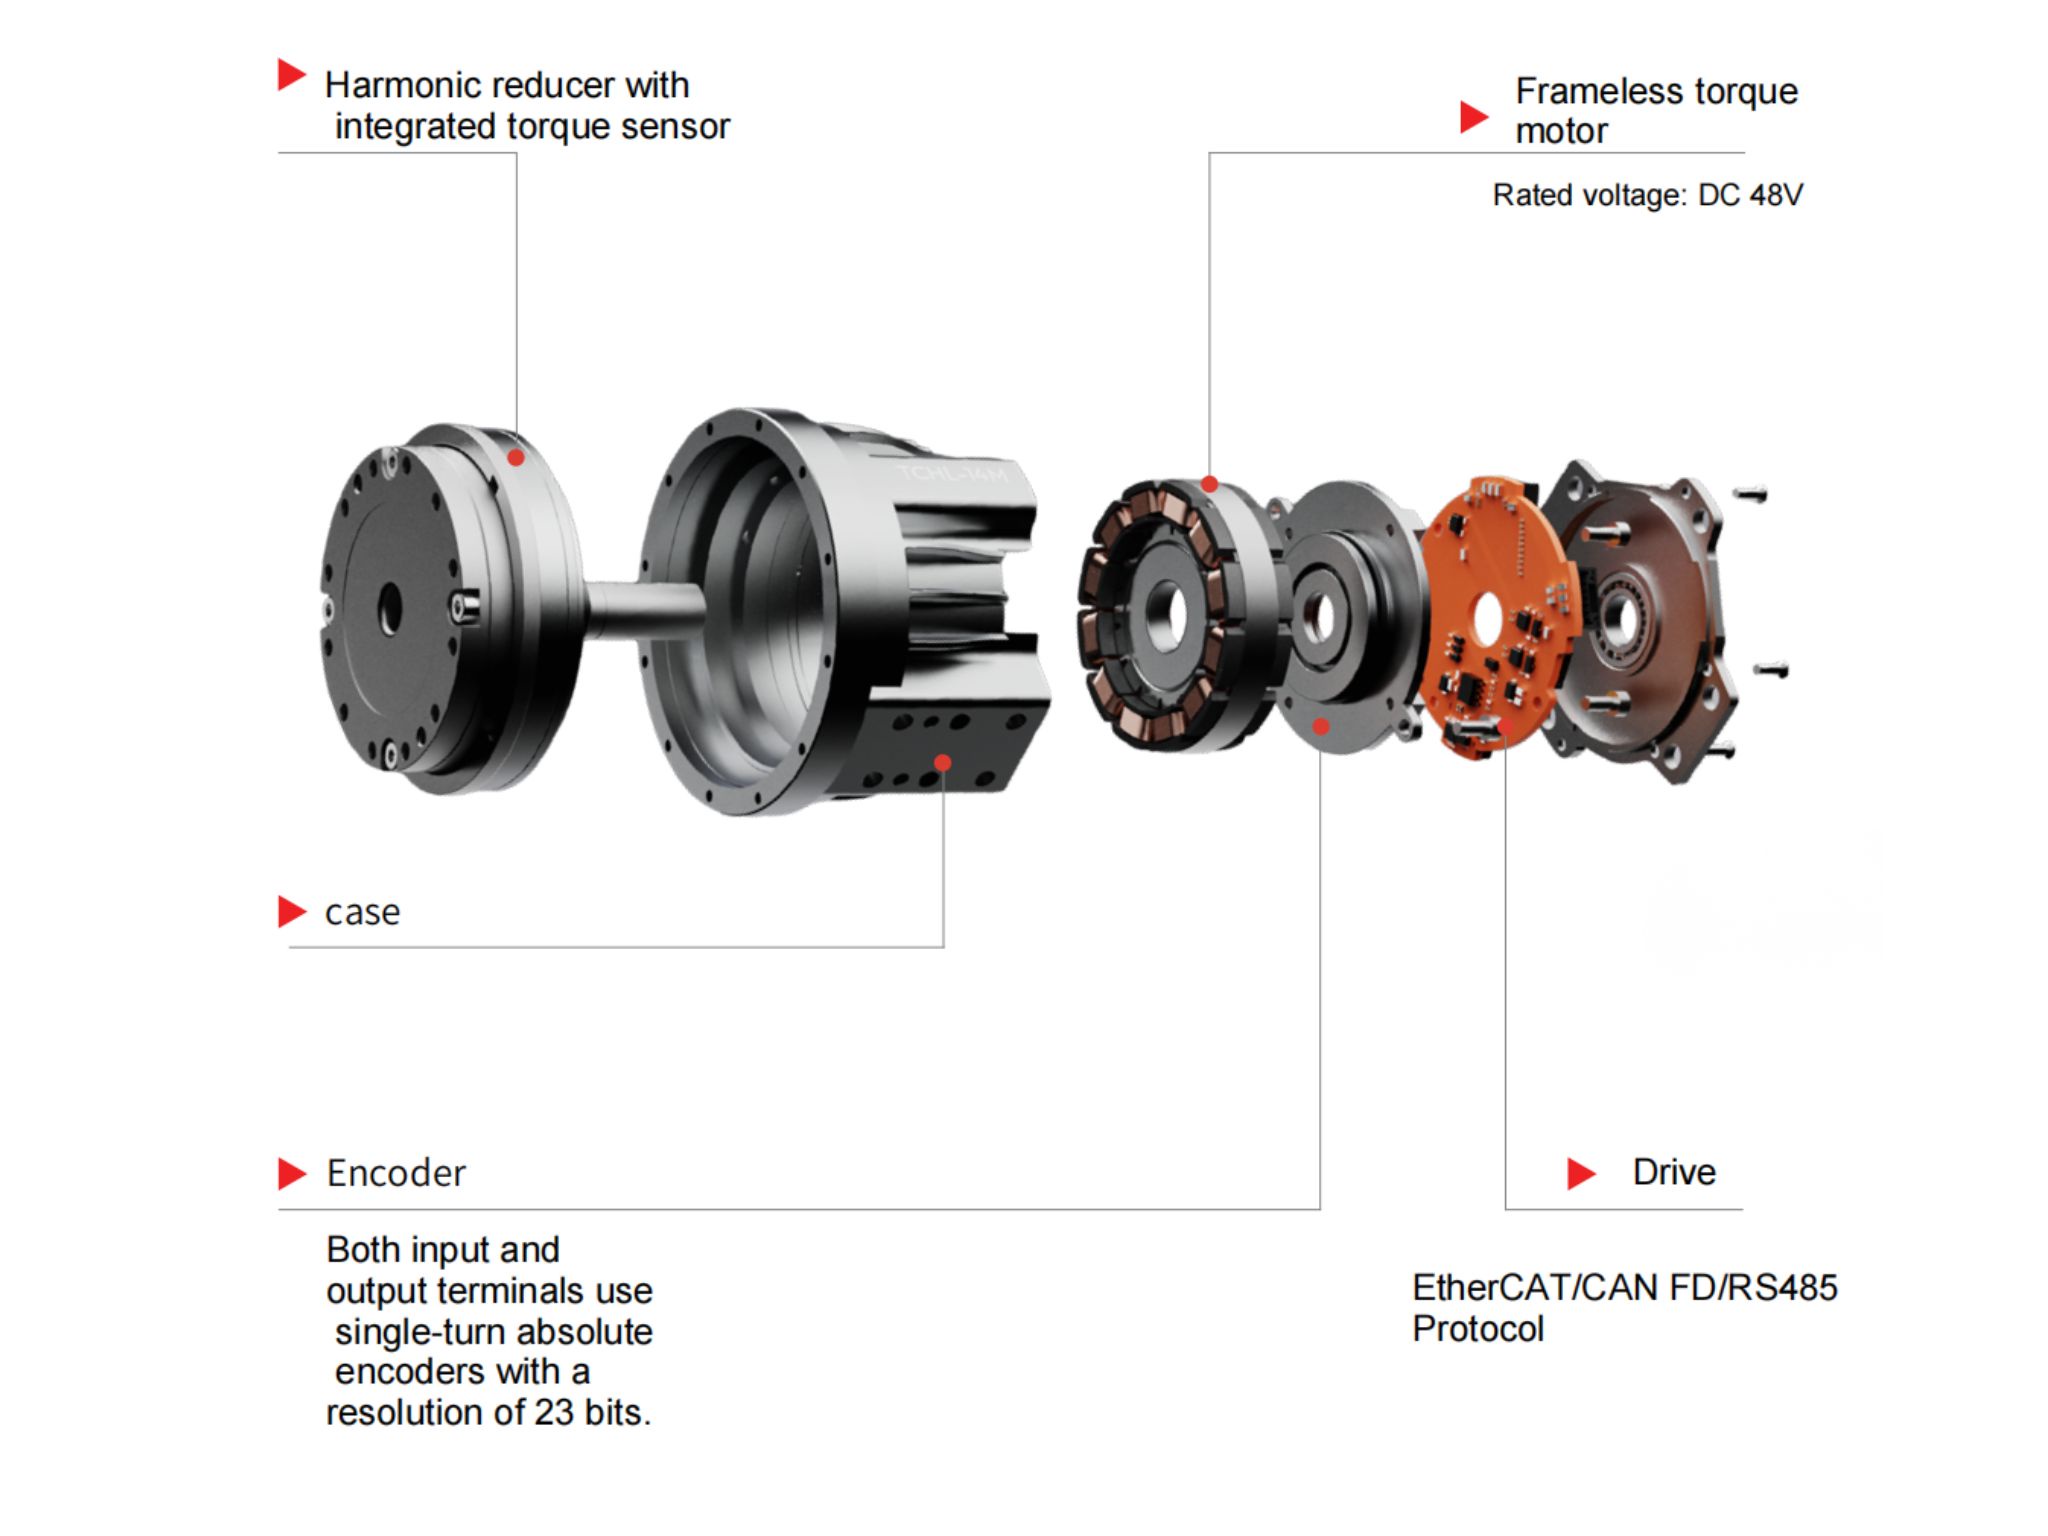
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
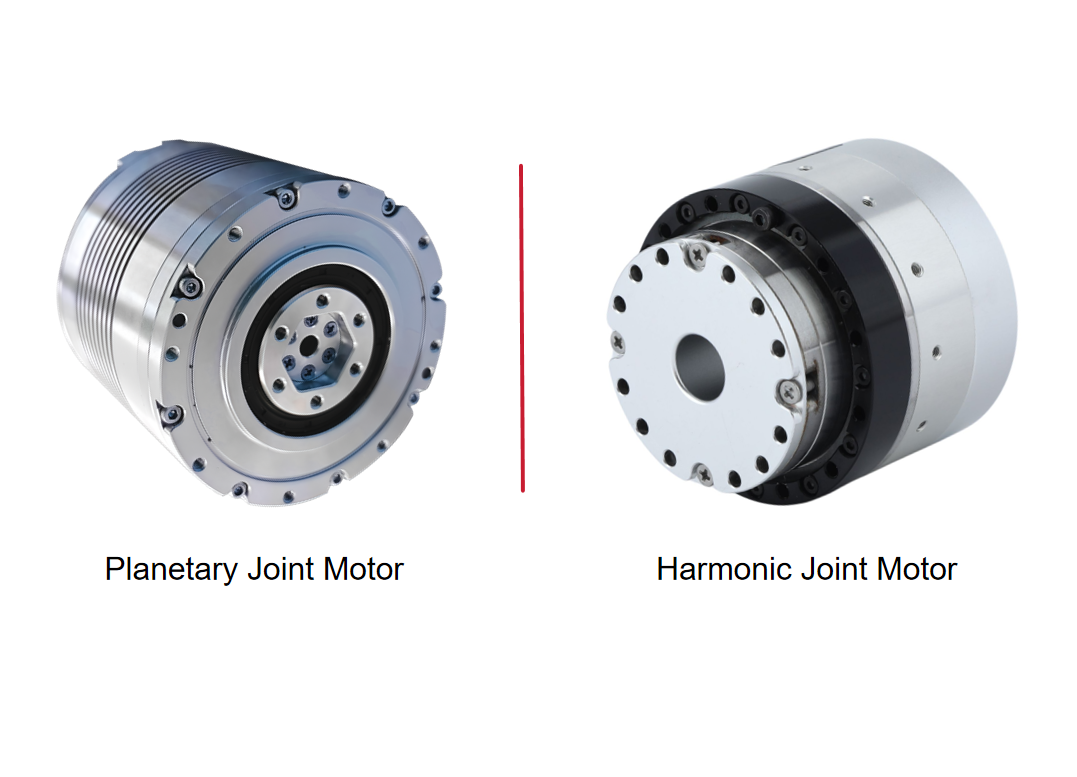
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
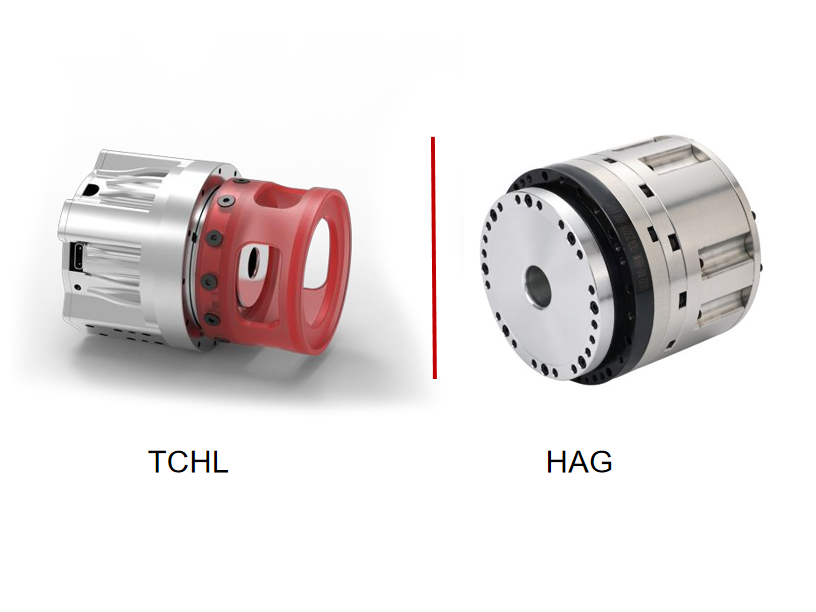
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм?Почему многие клиенты выбирают гармонические модули суставов HONPINE HPJM ради увеличения диаметра полого отверстия всего на 2 мм? В компактных роботизированных суставах такая небольшая разница в размерах может неожиданно значительно увеличить доступное пространство. Поскольку площадь поперечного сечения круглого отверстия увеличивается пропорционально квадрату его диаметра, дополнительные 2 мм могут существенно улучшить прокладку кабелей внутри узла и упростить интеграцию системы. В этой статье рассматривается влияние диаметра полого отверстия, сравниваются отдельные модели HONPINE HPJM с сопоставимыми гармоническими модулями суставов и объясняется, почему размер отверстия имеет значение для человекоподобных роботов, коллаборативных роботов и промышленной автоматизации.
 Люфт гармонического привода в угловых минутах: что на самом деле означает эта спецификацияПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
 Как выбрать гармонический привод сочленения с контролем усилия? Подробное сравнение HONPINE TCHL и HAGПри выборе подходящего гармонического привода сочленения с контролем усилия важно учитывать не только крутящий момент и габариты. На интеграцию системы и характеристики управления могут влиять характеристики датчика крутящего момента, обратная связь от энкодеров, протоколы связи, функциональная безопасность и размер полого вала. В этом руководстве технический директор HONPINE сравнивает серии гармонических приводов сочленения TCHL и HAG, объясняет их основные различия и предлагает практические критерии выбора для человекоподобных роботов, коллаборативных манипуляторов, точной сборки, полировки и других приложений с контролем усилия.
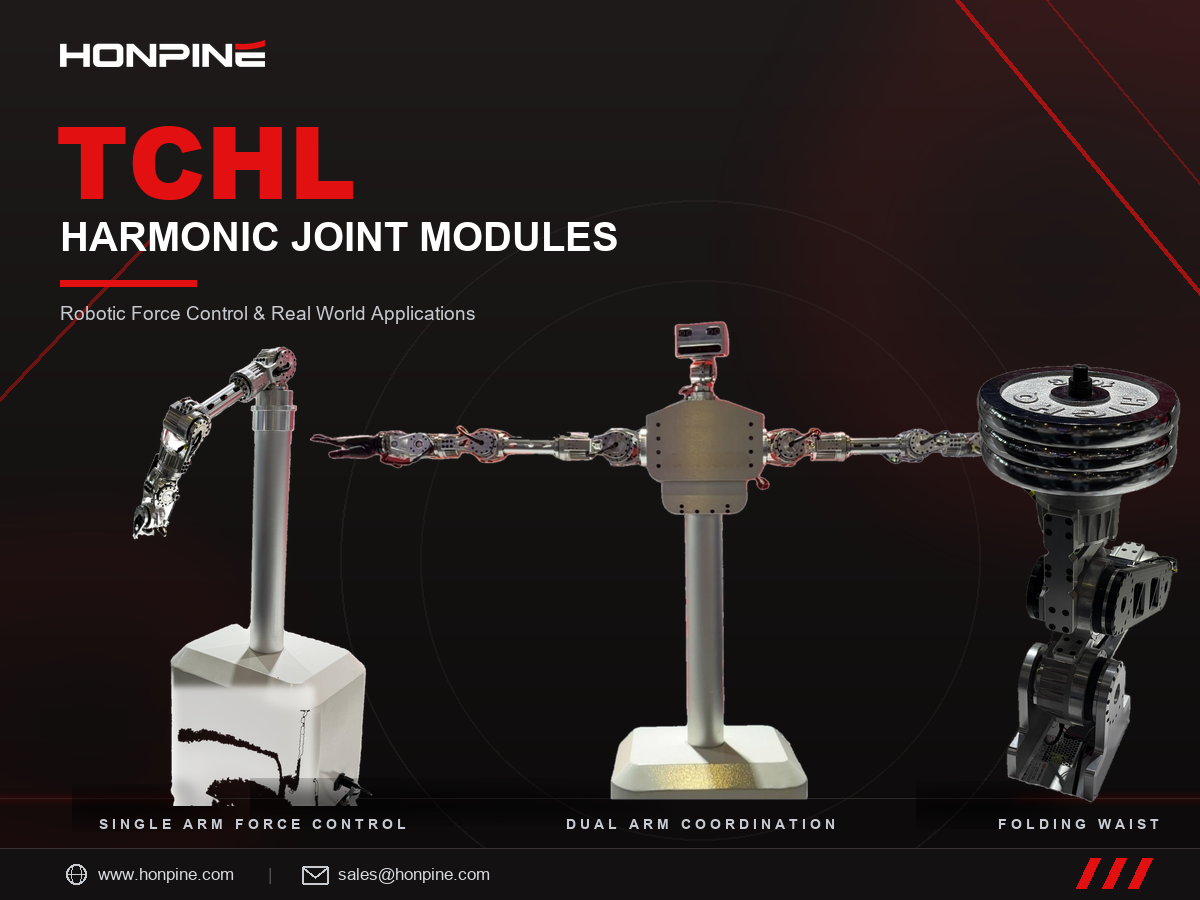
 Гармонические суставные модули HONPINE TCHL: управление усилием робота и практическое применениеЗдравствуйте! Я Теодор Ли, технический директор HONPINE.
Гармонические модули суставов HONPINE TCHL используются в различных системах управления движением роботов, включая двуруких роботов-гуманоидов, однорукие системы с адаптивным силовым управлением и складные поясные механизмы колесных роботов-гуманоидов. В качестве интегрированных компонентов управления движением они находят широкое применение в робототехнике, интеллектуальном производстве и промышленной автоматизации.
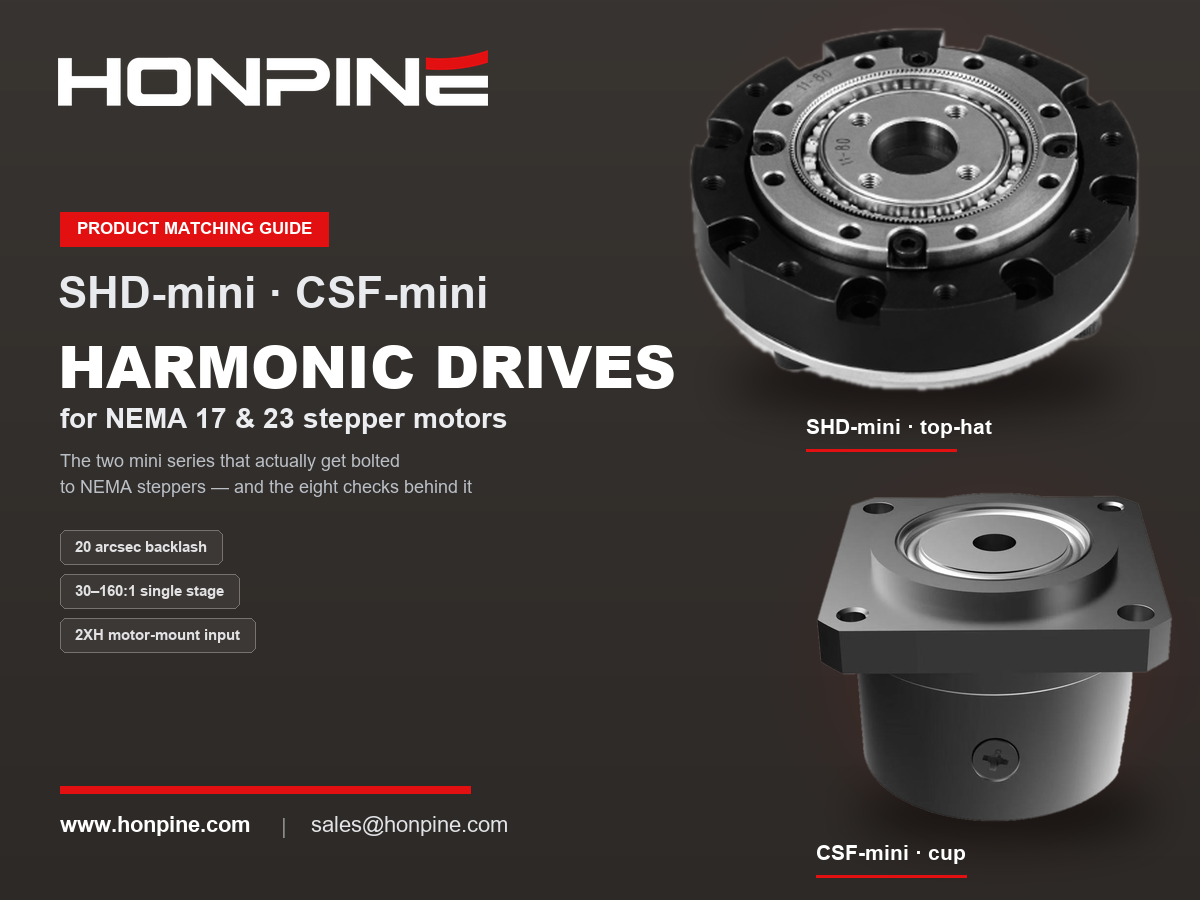
От ключевых компонентов до интегрированных модулей управления движением — благодаря разнообразному ассортименту продукции и практическим демонстрациям движения HONPINE показывает возможности технологий прецизионных передач в различных робототехнических системах. Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторамиСочетание шагового двигателя с гармоническим приводом — это не компромисс ради экономии. Слабые стороны шагового двигателя — большой шаг, падение крутящего момента на частотах выше примерно 400 об/мин и отсутствие прецизионной передачи — как раз устраняет гармонический привод: он переводит рабочую точку в оптимальную область низких скоростей и высокого крутящего момента, повышает разрешение шага 1,8° до угловых секунд и обеспечивает практически нулевой люфт. В этом руководстве объясняется, что означают типоразмеры NEMA на монтажном интерфейсе, какие типоразмеры гармонических приводов подходят для NEMA 17 и NEMA 23, а также восемь проверок, которые следует выполнять по порядку, включая наиболее часто упускаемый пусковой момент без нагрузки со стороны входа. Кроме того, рассматривается реальный недостаток такого сочетания — незаметный отказ. Включены технические характеристики HONPINE SHD и CSF.