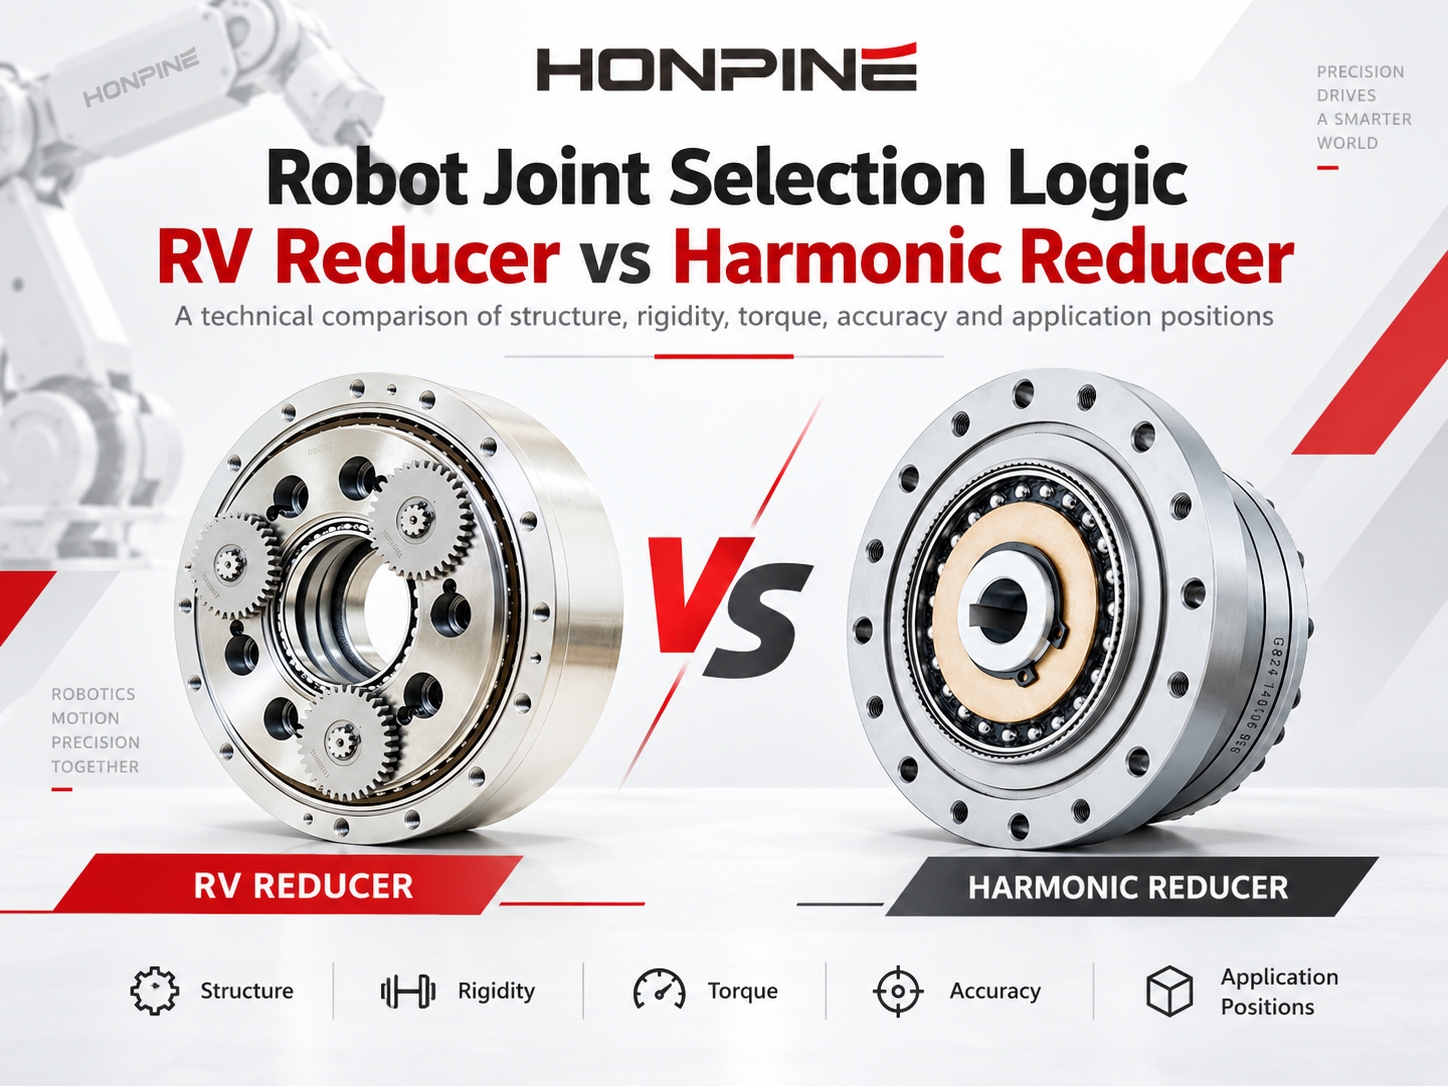







Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?
При выборе редукторов для шестиосевого робота заказчики часто задают, на первый взгляд, простой вопрос:
«Следует ли устанавливать редукторы RV на первые три оси, а волновые редукторы — на последние три?»
На практике это правило слишком жесткое, чтобы применять его ко всем роботам.
Полезнее задать следующие вопросы:
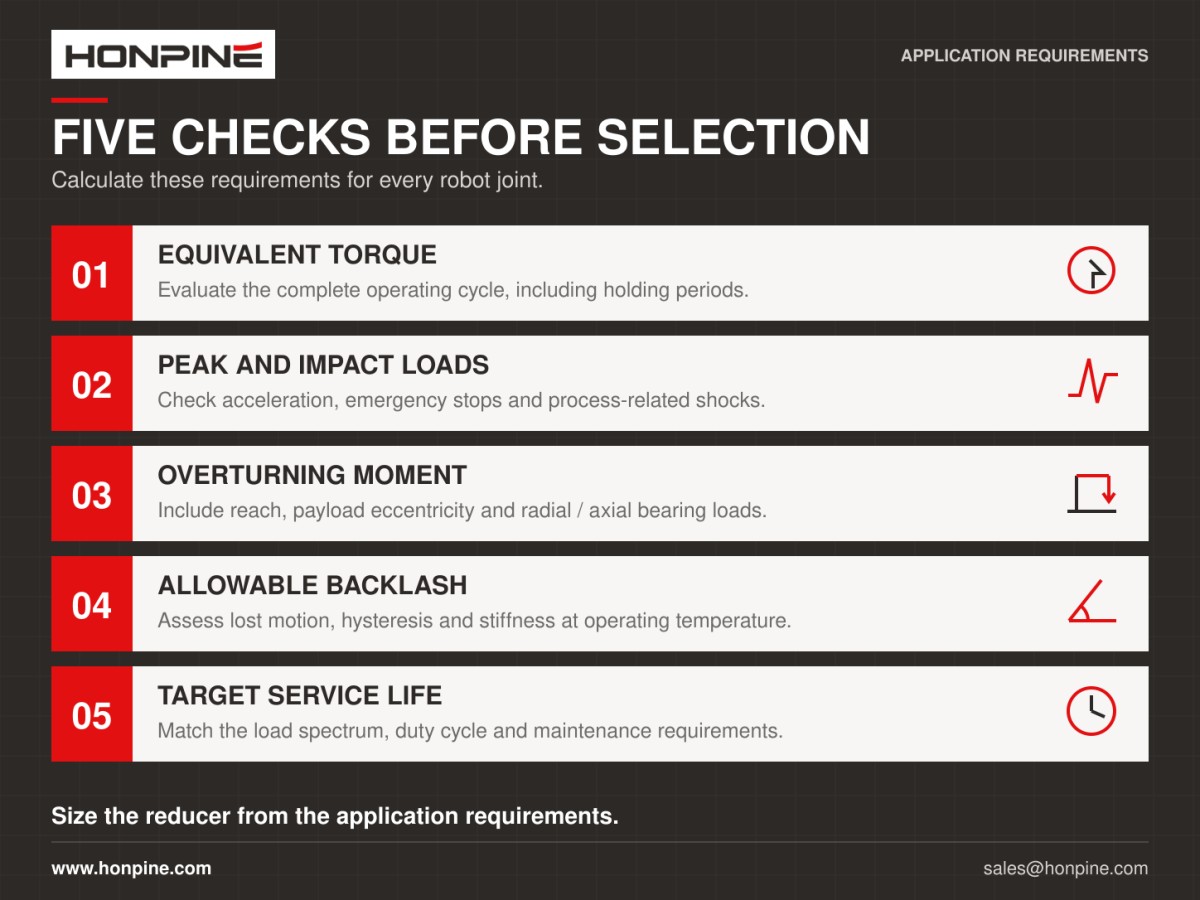
- Какой эквивалентный крутящий момент должна выдерживать каждая ось в течение рабочего цикла?
- Насколько значительны нагрузки при ускорении, замедлении, аварийной остановке и ударах, связанных с технологическим процессом?
- Какие опрокидывающие моменты действуют на шарнир и насколько критичны для применения люфт и крутильная жесткость?
- Достаточно ли места для установки редуктора RV?
Оценивать эти факторы отдельно для каждой оси надежнее, чем выбирать редуктор только по ее обозначению J1–J6.
1. Разберитесь в критериях выбора между редукторами RV и волновыми редукторами
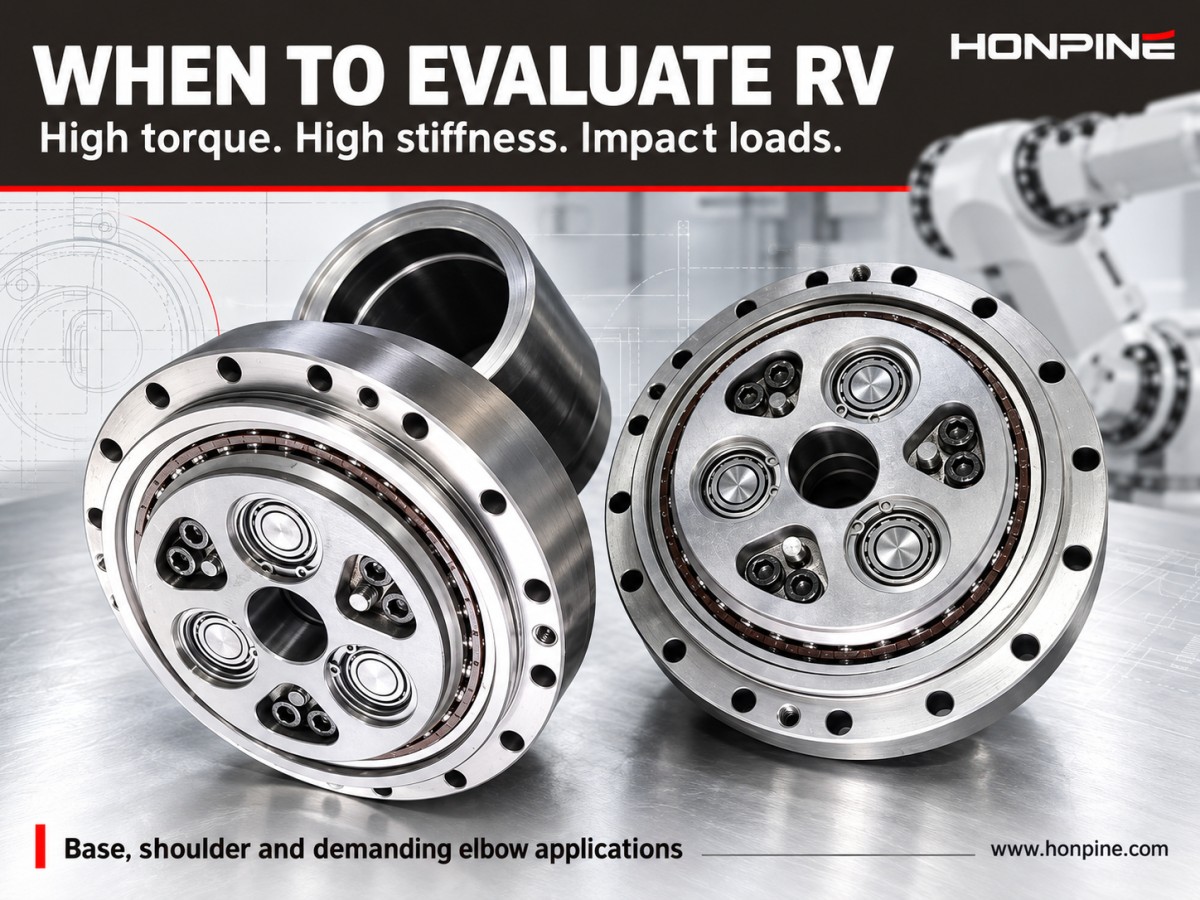
Редукторы RV: высокая жесткость, нагрузочная способность и стойкость к ударным нагрузкам
Редукторы RV, также известные как прецизионные планетарные циклоидальные редукторы, обычно выбирают за высокую жесткость, значительную нагрузочную способность, стойкость к ударным нагрузкам, встроенные главные подшипники и стабильные характеристики люфта.
В качестве примера можно привести данные каталога Nabtesco RV-N: размеры корпусов 10N–500N охватывают примерно следующие параметры:
- Номинальный крутящий момент: 80–5,000 N·m
- Передаточное отношение: 31–171
- Потерянное движение: ≤1 arcmin
- КПД в номинальной рабочей точке: обычно ≥85%
Фактический КПД зависит от рабочей скорости, температуры и условий смазки.
Допустимые выходные скорости для отдельных типоразмеров приведены ниже.
В сериях RV-E и RV-C используются главные подшипники с угловым контактом; заявленное потерянное движение составляет ≤1 arcmin. Для проверки ударных нагрузок, если это применимо к выбранной модели, можно использовать каталожные пределы, составляющие примерно пятикратный номинальный крутящий момент.
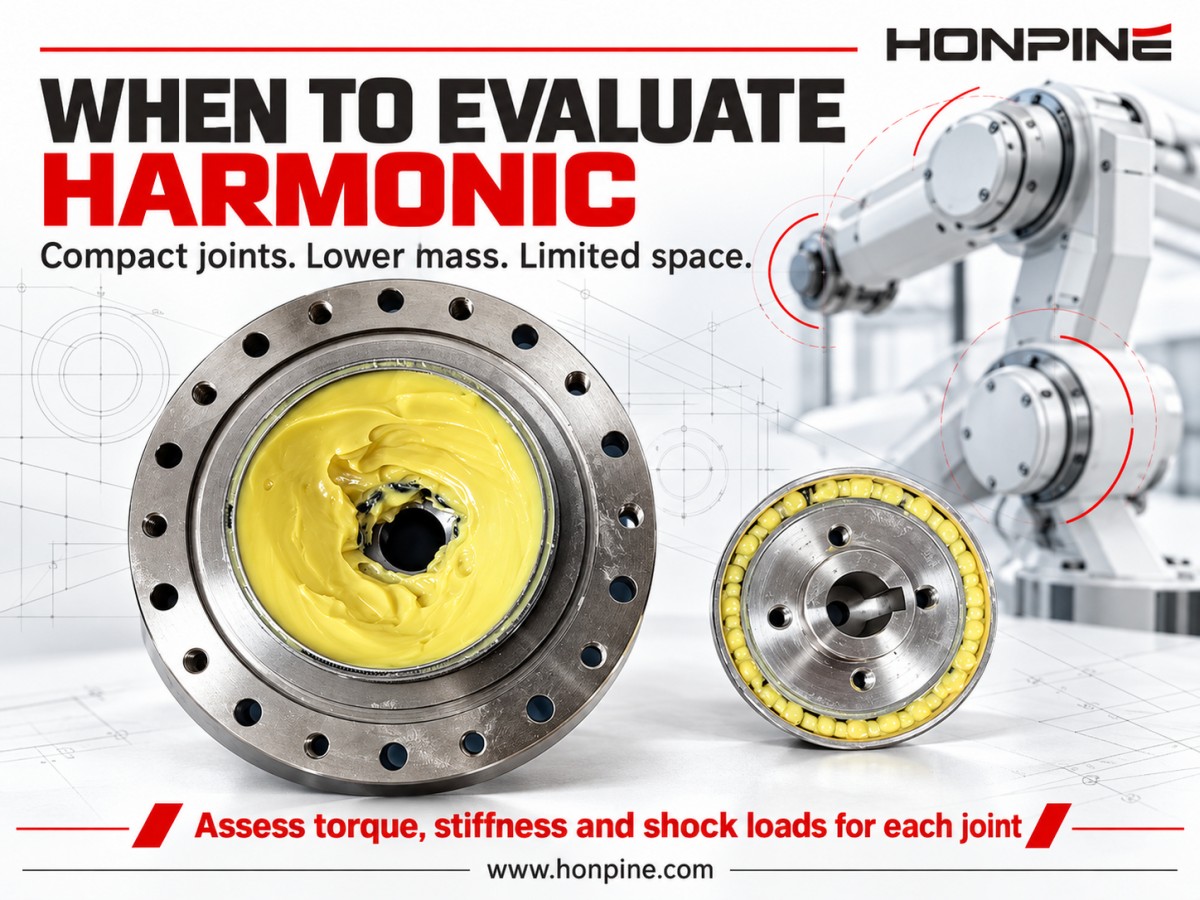
Волновые редукторы: компактность, малый вес и высокие передаточные отношения
Волновые редукторы обычно выбирают за компактные размеры, высокие передаточные отношения, малый вес и низкий люфт.
Однако нагрузочная способность гибкого колеса, а также возможности по восприятию радиальных нагрузок и опрокидывающих моментов могут быть более ограниченными, чем у редукторов RV.
Классы точности, рассматриваемые в этой статье, приведены ниже.
В стандартных областях применения волновые редукторы часто устанавливают в легкие шарниры запястья и на конечные оси коллаборативных роботов. Редукторы RV чаще используют в плечевых шарнирах и на других осях, работающих под высокой нагрузкой.
Решение только на базе волновых редукторов следует тщательно оценивать, если механизм имеет большой вылет или подвергается значительным ударным нагрузкам.
Выбирайте редуктор с учетом условий эксплуатации
Принцип выбора сложнее, чем «для тяжелых нагрузок нужны редукторы RV, а для легких — волновые».
Редукторам RV обычно следует отдавать предпочтение, если:
- Эквивалентный крутящий момент высок.
- Ускорение, замедление, аварийная остановка или технологические удары создают значительные нагрузки.
- Шарнир поддерживает длинную консоль или подвергается большому опрокидывающему моменту.
- Применение чувствительно к крутильной деформации.
Волновым редукторам обычно следует отдавать предпочтение, если:
- Монтажное пространство крайне ограничено.
- Требуемый крутящий момент относительно невелик.
- Важен малый вес шарнира.
- Требуется прокладка кабелей через полый вал.
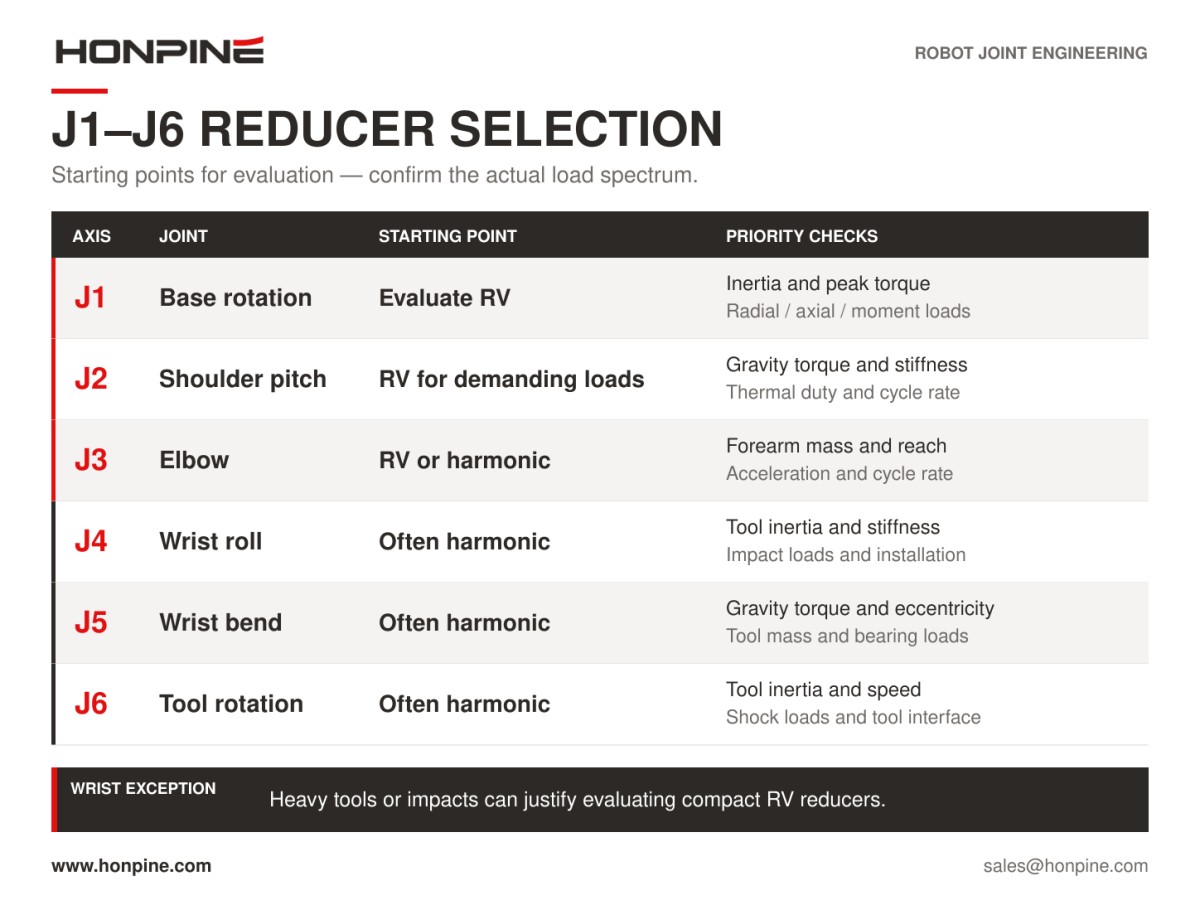
Шарниры запястья, несущие сварочные клещи, шлифовальные инструменты или оборудование, подверженное столкновениям при перемещении, могут выиграть от применения компактных редукторов RV. Не следует автоматически выбирать волновой редуктор только потому, что шарнир расположен в запястье.
2. Поворот основания J1: начните с оценки редуктора RV
Ось J1 должна разгонять и тормозить инерцию конструкции робота, расположенной над основанием.
В таких областях применения, как автомобильная сварка и паллетирование, непрерывная работа в три смены также предъявляет высокие требования к сроку службы и стабильности позиционирования в течение длительного времени.
При выборе редуктора J1 особенно важны три фактора:
1. Эквивалентный крутящий момент и пиковый крутящий момент при разгоне, когда робот полностью вытянут или работает на максимальном вылете.
2. Опрокидывающий момент основания и радиальные нагрузки, вызванные весом манипулятора и эксцентричным полезным грузом.
3. Влияние люфта и потерянного движения на общую повторяемость робота.
Редуктор RV со встроенными главными подшипниками может воспринимать часть радиальных и осевых нагрузок, а также моментных нагрузок, что потенциально упрощает конструкцию внешних подшипников.
При выборе отдельно проверьте:
- Номинальный крутящий момент
- Допустимый крутящий момент при ускорении и замедлении
- Максимальный мгновенный крутящий момент
- Допустимый изгибающий или опрокидывающий момент
- Допустимые радиальные и осевые нагрузки
В справочных материалах по подбору редукторов RV обычно рассчитывают эквивалентный крутящий момент с учетом продолжительности каждого режима работы, а затем применяют коэффициент запаса около 1.5–2.0. Нагрузки на выходной подшипник необходимо проверять отдельно.
Для небольшого легкого шестиосевого робота с низким эквивалентным крутящим моментом J1 и крайне ограниченным монтажным пространством можно также рассмотреть высокопередаточный прецизионный планетарный или волновой редуктор.
Для универсальных промышленных роботов с полезной нагрузкой около 50 kg и выше редукторы RV обычно остаются предпочтительным вариантом для первоначального рассмотрения.
3. Плечевая ось J2: отдавайте приоритет жесткости и сопротивлению провисанию манипулятора
Максимальный гравитационный крутящий момент на J2 возникает, когда верхнее плечо вытянуто горизонтально. К этой нагрузке добавляется момент ускорения, поэтому плечевая ось существенно влияет на провисание рабочего органа и жесткость траектории.
Рассмотрим условный сварочный робот для дуговой сварки с полезной нагрузкой 6 kg, верхним плечом длиной 650 mm и предплечьем длиной 600 mm:
- Максимальный гравитационный крутящий момент J2: около 595 N·m
- Пиковый крутящий момент J2 с учетом ускорения: около 1,249 N·m
В отраслевых примерах для такой конфигурации обычно рассматривают редуктор RV-80E с передаточным отношением около 100.
Можно также оценить редуктор меньшего размера RV-40E. Согласно сводным данным сторонних источников, его параметры составляют примерно:
- Номинальный крутящий момент: 412 N·m
- Допустимый крутящий момент при ускорении и замедлении: 1,000 N·m
- Максимальный мгновенный крутящий момент: 1,960 N·m
Хотя редуктор меньшего размера можно оценить с учетом рабочих требований, запас может быть ограниченным. Окончательный выбор следует делать с учетом частоты пусков и остановок, инерции нагрузки и ударных условий, а не полагаться на фиксированную рекомендацию по типоразмеру.
Основные проверки при выборе редуктора RV для J2
Номинальный крутящий момент и запас по нагрузке
Для предварительного подбора номинальный крутящий момент можно оценить на уровне примерно 1.2–1.5 от рассчитанного среднеквадратичного или эквивалентного крутящего момента в соответствии с выбранной методикой расчета.
Для применений со значительными ударными нагрузками, например при контактной сварке автомобильных кузовов, может потребоваться больший запас.
Крутильная жесткость
Крутильная жесткость определяет угловую деформацию под нагрузкой и влияет на коррекцию положения при малых углах.
Применения, связанные с тяжелой механической обработкой, контактной сваркой и шлифованием с использованием высоких коэффициентов усиления управления, особенно чувствительны к податливости шарнира.
Потерянное движение и люфт
При проверке приемки следует учитывать номинальную нагрузку, рабочую температуру и двунаправленное движение во всем рабочем диапазоне.
Одного значения номинального люфта без нагрузки недостаточно.
КПД и тепловые характеристики
Для предварительных оценок можно использовать КПД ≥85% в номинальной рабочей точке, указанной в каталоге. Потери в передаче приводят к выделению тепла.
При непрерывной работе с высокой частотой циклов необходимо оценить температуру корпуса, состояние смазки и необходимость снижения допустимой нагрузки.
В коллаборативных роботах с малой полезной нагрузкой, низкой частотой циклов и жесткими ограничениями по массе или стоимости для J2 можно использовать волновой редуктор или интегрированный волновой модуль шарнира.
Для промышленных роботов с полезной нагрузкой более примерно 30–50 kg, большим вылетом или значительными инерционными ударными нагрузками обычно предпочтительны редукторы RV.
4. Локтевая ось J3: выбирайте с учетом нагрузки на предплечье и частоты циклов
Для оси J3 не всегда требуется редуктор RV.
Решение следует принимать с учетом суммарного гравитационного крутящего момента, создаваемого предплечьем, узлом запястья и концевой нагрузкой, а также инерционного момента при максимальном угловом ускорении.
Редуктор RV обычно подходит, если эти требования превышают практический диапазон нагрузок волнового редуктора сопоставимого размера, особенно при частых реверсах и тяжелых условиях пуска.
Волновой редуктор может подойти, если предплечье и концевая нагрузка легкие, а робот в основном выполняет сборку, дозирование или легкую сварку.
Для того же условного робота для дуговой сварки с полезной нагрузкой 6 kg:
- Максимальный гравитационный крутящий момент J3: около 198 N·m
- Пиковый крутящий момент J3 с учетом ускорения: около 342 N·m
В отраслевых примерах для этой оси обычно рассматривают редуктор RV-20E с передаточным отношением около 80.
Для небольших роботов класса 3–10 kg с коротким вылетом и низкоскоростными сборочными операциями для J3 часто рассматривают волновые редукторы среднего или большого размера, чтобы уменьшить вес и занимаемое монтажное пространство.
В тяжелом роботе на основании, плечевой и локтевой осях могут устанавливаться редукторы RV, а на легком запястье — волновые редукторы. Для тяжелого робота контактной сварки в зависимости от ударных нагрузок на осях J4–J6 также могут потребоваться компактные редукторы RV.
Таким образом, граница выбора для J3 определяется спектром нагрузок, а не номером оси.
Отдельно проверьте нагрузки на подшипники локтевого шарнира
При выборе редуктора RV для J3 необходимо уделить особое внимание допустимым изгибающим моментам и радиальным нагрузкам.
Удлинение предплечья увеличивает эксцентриситет нагрузки. Поэтому подбор редуктора только по выходному крутящему моменту может привести к тому, что важные нагрузки на подшипники останутся без внимания.
Изгибающие моменты, расстояние до центра тяжести и эксцентричные инерционные силы при ускорении и замедлении следует учитывать при стендовых приемочных испытаниях в соответствии с применимыми требованиями GB/T 37718 и GB/T 37165.
5. Оси запястья J4–J6: волновые редукторы распространены, но в трех случаях стоит оценить применение редукторов RV
В запястьях легких и средненагруженных шестиосевых роботов обычно мало места, требования к крутящему моменту относительно невысоки, а малый вес и низкий люфт особенно важны.
Волновые редукторы широко применяются благодаря высоким передаточным отношениям, малой осевой длине и возможности прокладывать кабели через полый вал.
Однако в следующих трех случаях требуется более тщательная оценка.
Случай 1: Узлы запястья со сварочными клещами
Усилие сжатия электродов, инерция сварочных клещей и частые пуски и остановки в совокупности могут создавать значительные ударные и усталостные нагрузки.
В таких условиях возрастает важность оценки усталостной прочности гибкого колеса и стойкости к ударным нагрузкам.
Для осей J4–J6 тяжелых роботов контактной сварки можно рассмотреть компактные редукторы RV.
Решение следует принимать с учетом массы и инерции сварочных клещей, а также спектров крутящего момента при вращении J4, изгибе J5 и вращении инструмента J6.
Случай 2: Тяжелые узлы запястья или концевые исполнительные механизмы с высокой инерцией
Примеры:
- Крупные корпуса систем технического зрения
- Тяжелые шлифовальные головки
- Инструменты большого диаметра
Такое оборудование может создавать высокий гравитационный крутящий момент на J5 и длительную эксцентричную нагрузку на J4.
Прежде чем выбирать между компактным редуктором RV и высокожестким волновым редуктором, следует оценить эквивалентный крутящий момент и опрокидывающие моменты.
Случай 3: Движение на малые углы, требующее высокой жесткости
Применения в области контроля полупроводников и прецизионной сборки могут быть особенно чувствительны к гистерезису.
При крайне низком крутящем моменте волновые редукторы могут оставаться предпочтительным вариантом.
Если движение на малые углы сочетается с радиальным предварительным натягом, стоит оценить компактный редуктор RV или специализированный высокожесткий волновой редуктор.
Дополнительные проверки редукторов запястья
Для малогабаритных редукторов RV, таких как модели RV-10N, RV-20N и RV-40N с указанным номинальным крутящим моментом примерно в диапазоне 80–400 N·m, следует проверить:
- Допустимую выходную скорость
- Крутильную жесткость
- Люфт
- Рабочие характеристики при рабочей температуре
Приемка волновых редукторов должна проводиться в соответствии с применимыми классами стандарта GB/T 30819-2024.
Внутреннюю спецификацию производителя, например «≤10 arcsec», не следует считать универсальным значением, установленным национальным стандартом.
6. Примерная матрица выбора редуктора по полезной нагрузке робота
Приведенная ниже матрица может служить отправной точкой для обсуждения конфигурации редуктора с заказчиками на основе практического опыта.
Эта матрица носит иллюстративный характер. Фактический выбор следует делать на основании пяти расчетных параметров для каждой оси:
1. Эквивалентный крутящий момент
2. Пиковые и ударные нагрузки
3. Опрокидывающий момент
4. Допустимый люфт
5. Целевой срок службы
7. Что учитывать помимо передаточного отношения и люфта?
1. Эквивалентный выходной крутящий момент
Оцените крутящий момент на протяжении полного рабочего цикла, учитывая продолжительность каждого режима работы.
Одно только максимальное мгновенное значение не описывает долгосрочную нагрузку на редуктор.
2. Допустимый крутящий момент при ускорении и максимальный мгновенный крутящий момент
Проверяйте допустимый крутящий момент при ускорении и замедлении отдельно от максимального мгновенного крутящего момента.
В применениях для контактной сварки и шлифования необходим достаточный запас на технологические ударные нагрузки.
3. Потерянное движение, люфт, гистерезис и погрешность передачи
Эти параметры характеризуют различные аспекты работы передачи.
Запросите данные для следующих условий:
- Без нагрузки
- При номинальной нагрузке
- При рабочей температуре
Одной спецификации для комнатной температуры или работы без нагрузки недостаточно для полной оценки.
4. Крутильная жесткость и способность воспринимать моментные нагрузки
Крутильную жесткость следует оценивать во всем соответствующем диапазоне нагрузок.
Для шарниров роботов также необходимо проверять изгибную и опрокидывающую жесткость, а также допустимую моментную нагрузку.
5. Допустимые радиальные и осевые нагрузки
Длинный манипулятор или эксцентричный полезный груз могут создавать значительные нагрузки на подшипники, даже если выходной крутящий момент находится в допустимых пределах.
Поэтому пределы радиальных и осевых нагрузок необходимо проверять отдельно.
6. КПД и повышение температуры
Для предварительной оценки потерь в передаче можно использовать указанный в каталоге КПД ≥85% в номинальной рабочей точке.
При непрерывной работе в три смены необходимо проверить температуру корпуса и соответствующие тепловые условия эксплуатации.
7. Срок службы и требования к техническому обслуживанию
Запросите отчеты о стендовых испытаниях, охватывающие люфт, жесткость, погрешность передачи, допустимый момент и номинальный срок службы в соответствии с применимыми требованиями GB/T 35089, GB/T 37718, GB/T 37165 или сертификации CR.
Каталожные значения срока службы обычно определяются для установленных условий скорости и нагрузки. Например, для некоторых серий заявлен номинальный срок службы 6,000 часов при определенных эталонных условиях.
Ожидаемый срок службы в конкретном применении следует оценивать с учетом рабочего цикла и спектра нагрузок.
Не следует утверждать, что редуктор сохраняет свои характеристики бесконечно долго. Более содержательная спецификация указывает целевой срок службы по каталогу при заданных условиях эксплуатации и предусматривает плановые проверки.
8. Как выбрать волновые редукторы и редукторы RV для конкретного проекта робота
Универсального правила, согласно которому на первых трех осях шестиосевого робота должны использоваться редукторы RV, а на последних трех — волновые, не существует.
Для осей основания и плеча отправной точкой обычно служит решение на базе редукторов RV.
Для локтевой оси выбор зависит от массы предплечья, распределения полезной нагрузки и частоты циклов.
Для запястья обычно в первую очередь рассматривают волновые редукторы, однако сварочные клещи, тяжелые приспособления и значительные ударные нагрузки служат основанием для оценки компактных редукторов RV.
При подготовке предложения для заказчика рассчитайте для каждой оси следующие пять групп параметров:
- Эквивалентный крутящий момент в течение рабочего цикла
- Пиковый крутящий момент и ударные нагрузки
- Опрокидывающий момент
- Допустимый люфт
- Целевой срок службы
Используйте результаты расчетов, чтобы определить подходящий типоразмер редуктора RV или волнового редуктора.
Такой подход дает более четкое инженерное обоснование, чем простое утверждение «для J1–J3 используйте редукторы RV». Кроме того, предложенную конфигурацию проще обосновать с учетом фактических условий эксплуатации робота.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Как выбрать волновой и RV-редукторы для каждой оси шестикоординатного робота?Что определяет, нужен ли шарниру шестикоординатного робота волновой или RV-редуктор? Выбор зависит от крутящего момента, инерции, ударных нагрузок, нагрузок на подшипники и монтажного пространства. В этом руководстве объясняется, как оценить волновые и RV-редукторы для основания, плеча, локтя и запястья, а также проверить жесткость, люфт и срок службы. Подбирайте конфигурацию редуктора с учетом требований каждой оси.
 Как рассчитать крутящий момент гармонического поворотного привода во флип-механизме?Какой крутящий момент нужен гармоническому поворотному приводу, чтобы повернуть груз массой 10 kg на 180 градусов? Ответ зависит не только от массы. На выбор привода влияют смещение центра тяжести, момент инерции нагрузки, ускорение и частота работы. В этом руководстве Теодор Ли, технический директор HONPINE, объясняет процесс расчёта на примере поворота вокруг горизонтальной оси и описывает проверки пикового крутящего момента, непрерывного режима работы, выходной скорости и нагрузки на подшипники.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.