






В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?
Выбирать ли модуль роботизированного сочленения с одним или двумя энкодерами? Ответ зависит от требований к позиционированию, характеристик передачи, стратегии силового управления и бюджета.
Система с двумя энкодерами измеряет как положение двигателя, так и фактическое положение выходного звена сочленения. Такая дополнительная обратная связь может улучшить характеристики управления, однако для реализации этих преимуществ необходимы подходящее оборудование, алгоритмы управления и калибровка.
В этом руководстве объясняется, как работают модули роботизированных сочленений с двумя энкодерами, в каких случаях может быть достаточно одного энкодера и какой вклад двойная обратная связь может внести в точность, оценку усилия и функциональную безопасность.
Что такое модуль роботизированного сочленения с двумя энкодерами?
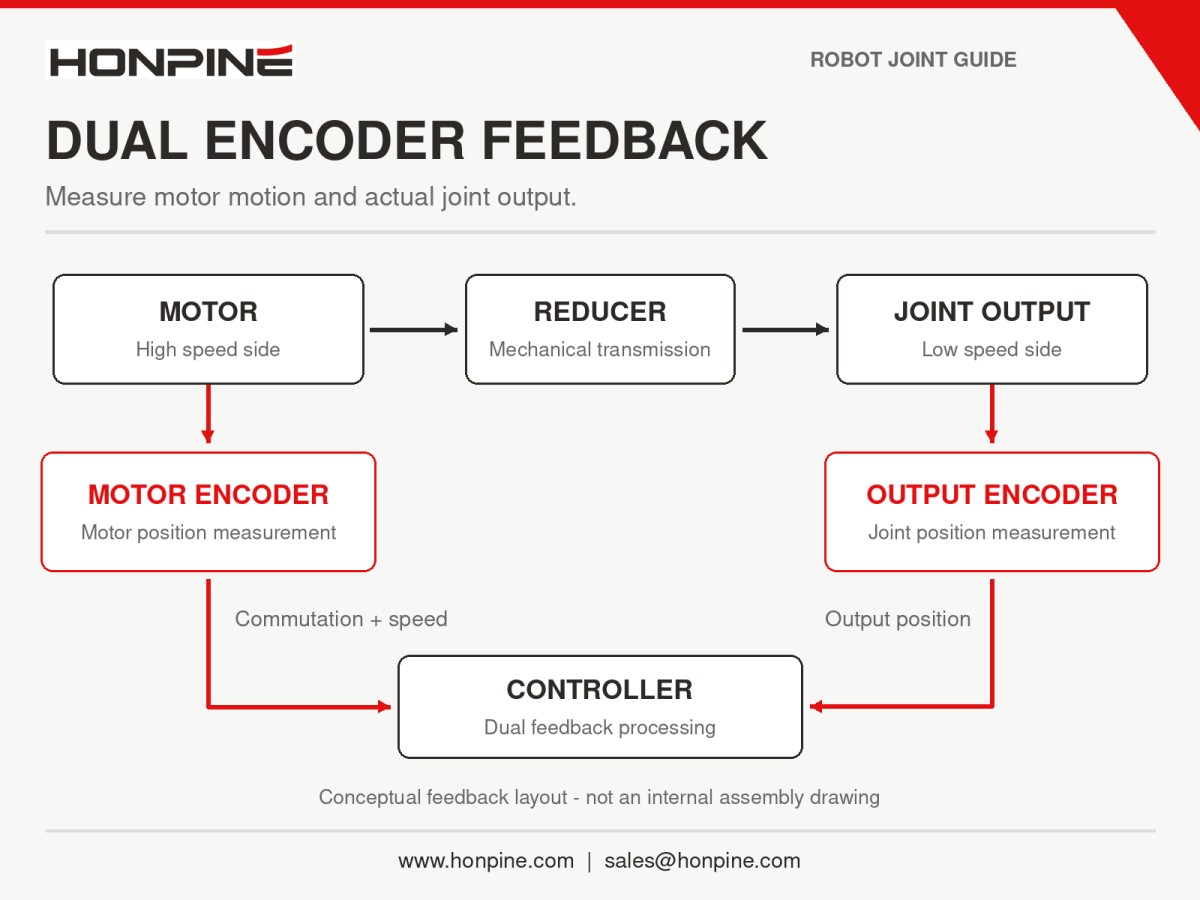
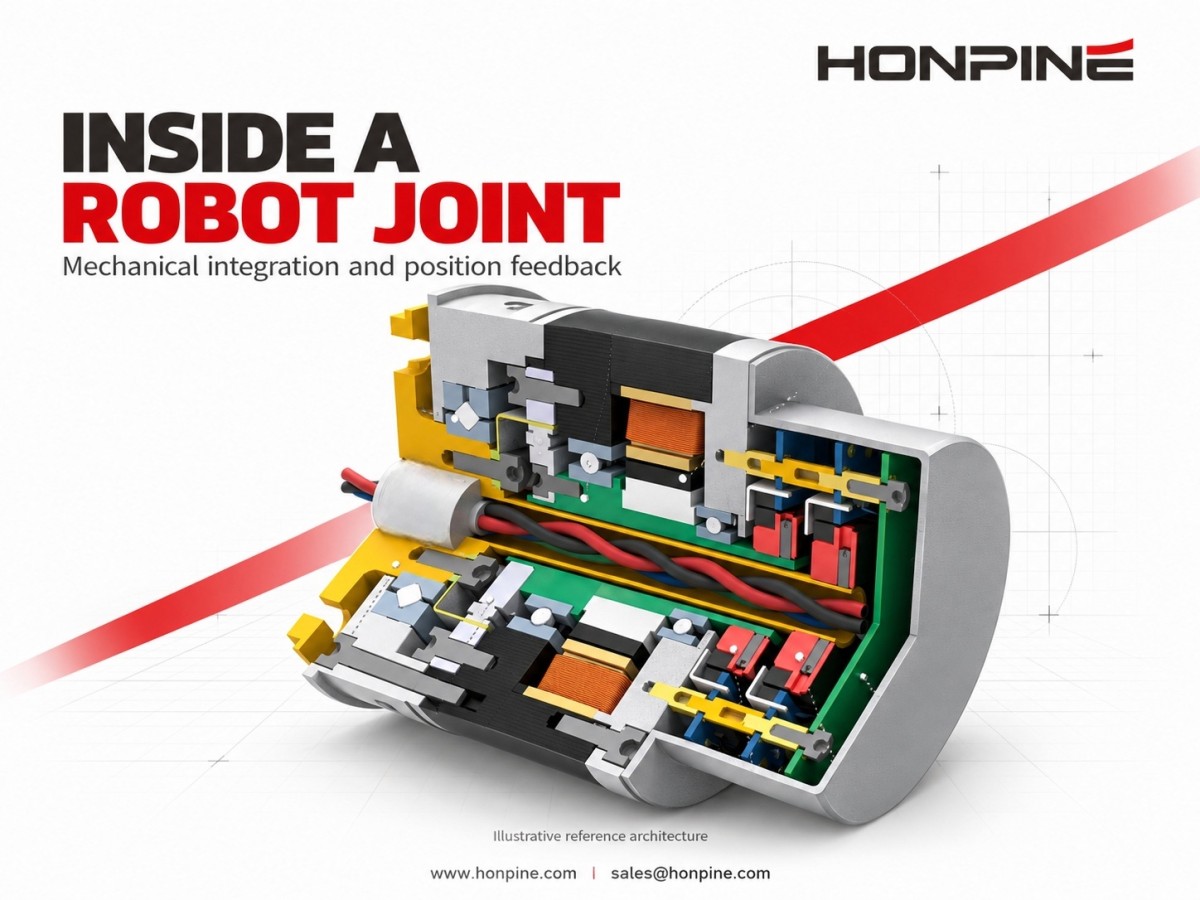
Модульроботизированного сочленения с двумя энкодерамиобычно включает два датчика углового положения, расположенных по разные стороны передачи.
Энкодер со стороны двигателя
Энкодер со стороны двигателя измеряет угол ротора на валу двигателя, на высокоскоростной стороне редуктора.
Его сигналы обратной связи обычно используются для коммутации двигателя и управления скоростью.
Энкодер со стороны выхода
Энкодер со стороны выхода измеряет фактический угол на выходном валу редуктора или выходном фланце сочленения, на низкоскоростной стороне.
Он обеспечивает прямую обратную связь по положению сочленения, а не только расчётное значение на основе вращения двигателя.
Вместе эти энкодеры предоставляют информацию о положении со стороны двигателя и нагрузки. При совместимом контроллере они могут поддерживать архитектуру управления с двумя контурами. Одна лишь установка двух энкодеров автоматически не обеспечивает управление с двумя контурами.
Каковы основные преимущества модулей роботизированных сочленений с двумя энкодерами?
Главное преимущество — более полное представление о работе передачи. Измеряя фактическое положение выходного звена, контроллер может уменьшить влияние ошибок, которые невозможно непосредственно обнаружить с помощью энкодера со стороны двигателя.
К распространённым причинам ошибок позиционирования, связанным с передачей, относятся:
Люфт и потерянный ход: при смене направления движение двигателя может не сразу приводить к ожидаемому перемещению выходного звена.
Упругая деформация: редукторы, ремни, муфты и другие компоненты передачи могут скручиваться под нагрузкой.
Погрешность передачи: производственные и сборочные отклонения могут приводить к отступлениям от идеальной угловой передачи даже при фиксированном номинальном передаточном отношении.
Температура и износ: изменения условий эксплуатации и состояния компонентов могут влиять на работу передачи.
При использовании одного энкодера со стороны двигателя угол выходного звена рассчитывается по положению двигателя и передаточному отношению редуктора. Для передаточного отношения, определяемого как число оборотов двигателя на один оборот выходного звена:
Расчётный угол выходного звена = угол двигателя ÷ передаточное отношение
При расчёте также необходимо учитывать направление вращения и смещения нулевой точки. Такой расчёт не измеряет непосредственно деформацию со стороны нагрузки или потерянный ход.
Более точное управление положением выходного звена
В типичной конфигурации с двумя контурами энкодер выходного звена передаёт обратную связь во внешний контур положения, а энкодер двигателя используется для коммутации и внутреннего контура скорости. Обратная связь по току двигателя поступает от датчиков тока, а не от самого энкодера.
Такая конфигурация позволяет контроллеру реагировать на измеренное положение выходного звена и компенсировать некоторые ошибки, связанные с передачей.
Однако двойная обратная связь не устраняет все источники ошибок позиционирования. Результат по-прежнему зависит от точности энкодеров, качества монтажа, калибровки, механических характеристик и настройки контроллера.
Кроме того, она не может непосредственно измерить структурную деформацию за пределами энкодера выходного звена, например изгиб звена робота или концевого эффектора.
Компенсация люфта и упругой деформации
После приведения показаний обоих энкодеров к одной системе отсчёта контроллер может сравнить расчётное положение выходного звена, полученное по данным двигателя, с измеренным положением выходного звена.
Разница помогает выявлять потерянный ход, упругую деформацию и другие эффекты передачи. В зависимости от стратегии управления эти данные могут использоваться для коррекции по обратной связи или компенсации на основе модели.
Практический результат — уменьшение ошибки позиционирования. Механический люфт при этом сохраняется, а характеристики при реверсе необходимо проверять при типичных нагрузках и скоростях.
Оценка крутящего момента в соответствующих конструкциях сочленений
В сочленении с известным и откалиброванным упругим элементом угловую деформацию этого элемента можно использовать для оценки передаваемого крутящего момента.
Поэтому обратная связь от двух энкодеров может поддерживать оценку крутящего момента в некоторых податливых сочленениях и последовательных упругих приводах.
Оценка зависит от модели жёсткости, точности энкодеров, трения, гистерезиса, температуры и динамических характеристик. Обычный редуктор не становится точным датчиком крутящего момента только потому, что энкодеры установлены с обеих сторон.
Если требуется точное измерение крутящего момента, может по-прежнему понадобиться специальный датчик крутящего момента сочленения.
Дополнительная диагностическая информация
Неожиданные расхождения между измерениями со стороны двигателя и выхода могут указывать на ненормальную работу, например проскальзывание передачи, чрезмерную деформацию или определённые неисправности датчиков и механики.
Такое сравнение может использоваться для мониторинга неисправностей. Оно не гарантирует обнаружение каждого столкновения или отказа; применение в целях безопасности требует проверенной стратегии диагностики и реагирования.
Всегда ли модуль сочленения с двумя энкодерами лучше модуля с одним энкодером?
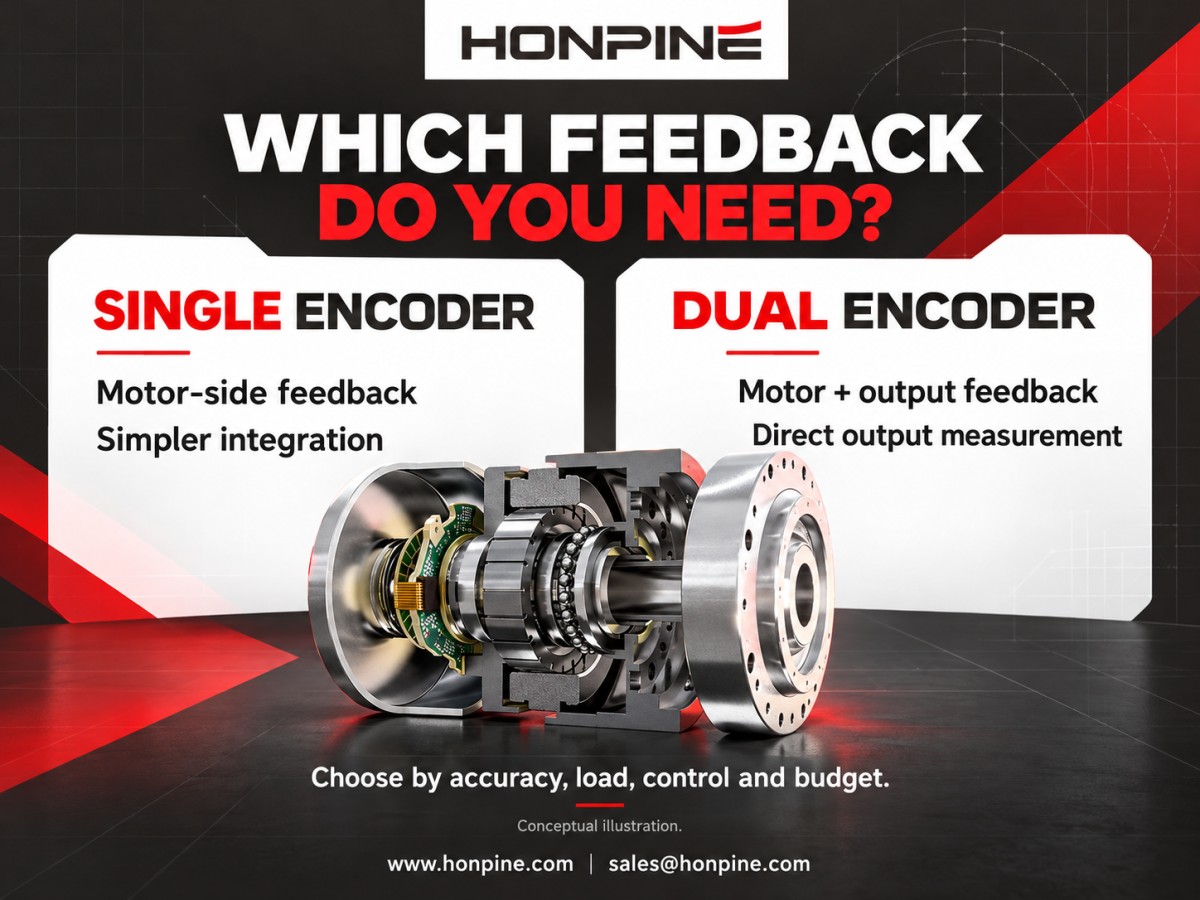
Нет. Два энкодера обеспечивают дополнительную обратную связь, но также увеличивают расходы и требования к интеграции.
Выбор зависит от того, даёт ли прямое измерение выходного положения существенное преимущество для конкретного применения.
Модуля роботизированного сочленения с одним энкодером может быть достаточно, если вся система удовлетворяет требованиям к позиционированию, движению и безопасности.
В каких случаях может быть достаточно одного энкодера?
1. Ошибки передачи укладываются в допуски применения
Правильно выбранный прецизионный редуктор может обеспечивать достаточные характеристики при обратной связи со стороны двигателя.
Однако малый люфт и высокая жёсткость — разные характеристики. Редуктор может иметь очень малый люфт, но при этом заметно деформироваться на кручение под нагрузкой.
Оценивайте фактические характеристики редуктора и условия нагрузки, а не исходите из предположения, что все волновые редукторы или редукторы RV работают одинаково.
2. Требуемое качество позиционирования достижимо без обратной связи по выходному положению
Некоторые задачи перемещения грузов, сварки, распыления и повторяющейся автоматизации можно эффективно выполнять с обратной связью со стороны двигателя.
Результат необходимо проверять на роботе в сборе. Одно лишь число отсчётов энкодера не подтверждает достижение заданной точности концевого эффектора, например ±0,1 мм. Точность и повторяемость также следует оценивать отдельно.
3. Для силового управления используется другой источник измерений
В некоторых системах для измерения сил взаимодействия используется шестикомпонентный датчик силы/крутящего момента на концевом эффекторе, а сочленения в основном работают в режиме позиционного управления.
В таких случаях прямая оценка крутящего момента сочленения по данным двух энкодеров может быть не нужна.
4. Важны стоимость и простота интеграции
Второй энкодер может увеличить стоимость компонентов, объём работ по механической интеграции, требования к обработке сигналов и трудоёмкость ввода в эксплуатацию.
Фактическая разница в стоимости зависит от технологии энкодера, конструкции модуля и объёма производства. Её следует оценивать по коммерческим предложениям поставщиков, а не по универсальному процентному показателю.
5. Нагрузки и условия эксплуатации предсказуемы
Если профиль нагрузки стабилен, а ошибки передачи остаются допустимыми на протяжении всего рабочего цикла, преимущество второго энкодера может быть ограниченным.
Ответ определяется не только рабочей скоростью. Необходимо также учитывать динамические характеристики и устойчивость управления.
Пример: уборка с силовым управлением с помощью мобильного манипулятора
Рассмотрим мобильный манипулятор, который регулирует силу контакта при уборке с помощью шестикомпонентного датчика силы/крутящего момента на концевом эффекторе.
Сочленения робота могут работать в режиме позиционного управления, а контроллер адмиттанса — корректировать задаваемое движение на основе измеренной силы контакта.
Для такой архитектуры модуля сочленения с одним энкодером в сочетании с подходящим редуктором может быть достаточно, если испытания подтвердят приемлемые характеристики слежения, регулирования силы контакта и устойчивости.
Если в будущем потребуются ручное обучение перемещением робота или импедансное управление в пространстве сочленений, дополнительная обратная связь может быть полезна. Возможные варианты включают энкодеры выходного звена, специальные датчики крутящего момента сочленений или другие проверенные методы измерения и оценки.
Выбор должен соответствовать предполагаемой архитектуре управления и требованиям к характеристикам.
Сравнение модулей роботизированных сочленений с одним и двумя энкодерами
Как два энкодера могут способствовать функциональной безопасности робота?
Двойная обратная связь может быть частью архитектуры безопасности, но наличие двух энкодеров само по себе не обеспечивает соответствие категориям 3, PL d, PL e или SIL 3.
Обратная связь по положению для управления движением и резервирование для функциональной безопасности — связанные, но разные вопросы проектирования.
1. Архитектура каналов и отказы по общей причине
Два датчика в разных местах не обязательно образуют независимые каналы безопасности. У них могут быть общие источники питания, электроника, каналы связи или уязвимости к внешней среде.
При соответствующей оценке по ISO 13849-1 меры по предотвращению отказов по общей причине оцениваются по балльной системе. Часто упоминаемый порог составляет не менее 65 баллов из 100, а не «CCF ≤65%».
Одного лишь размещения датчиков в разных местах или использования разных протоколов связи недостаточно для подтверждения соответствия.
2. Интеграция с требуемыми функциями безопасности
Обратная связь, связанная с безопасностью, должна быть интегрирована в полную архитектуру датчиков, логики и привода.
В зависимости от применения требуемые функции могут включать безопасную остановку, ограничение скорости, ограничение положения или управление тормозом.
Пороговые значения неисправностей и время реакции должны определяться требованиями системы. Фиксированный предел расхождения энкодеров, например ±0,5°, не следует считать универсальной настройкой.
В коллаборативных системах с ограничением мощности и силы допустимые условия контакта зависят, среди прочего, от затрагиваемой части тела, типа контакта, силы и давления. Значение 150 Н не является универсальным критерием безопасности контакта человека с роботом.
3. Надёжность и диагностическое покрытие
При оценке безопасности учитываются архитектура, надёжность компонентов, диагностическое покрытие и отказы по общей причине.
Вероятность опасного отказа в час, или PFHD, нельзя рассчитать, просто взяв значения частоты отказов двух энкодеров и включив их параллельно.
Для справки, диапазоны PFHD для PL d и PL e составляют:
PL d: 10⁻⁷ ≤ PFHD < 10⁻⁶ в час.
PL e: 10⁻⁸ ≤ PFHD < 10⁻⁷ в час.
Одного попадания в числовой диапазон недостаточно для подтверждения уровня эффективности: необходимо также выполнить остальные применимые требования.
4. Обнаружение неисправностей и соответствующее реагирование системы безопасности
Правильно спроектированная система может использовать расхождение показаний обратной связи для обнаружения определённых неисправностей и запуска соответствующей реакции.
Однако само число отсчётов энкодера не определяет, является ли система отказобезопасной. Один физический энкодер может содержать независимые каналы измерения и диагностику для применения в системах безопасности, если он интегрирован с подходящим контроллером безопасности.
Поэтому неверно полагать, что любая система с одним энкодером теряет управление при любой неисправности энкодера или что любая система с двумя энкодерами соответствует определённому уровню полноты безопасности.
Чем полезна обратная связь от двух энкодеров в сочленениях гуманоидного робота?
Гуманоидные роботы сочетают множество сочленений, меняющиеся нагрузки, требования к равновесию и частое взаимодействие с окружающей средой.
При таких условиях точная обратная связь о состоянии сочленений особенно ценна. Однако архитектура измерений зависит от конструкции робота, поэтому не следует считать два энкодера универсальным решением.
Более полное представление о работе передачи
В сочленении с редуктором движение двигателя и выходного звена может различаться из-за люфта, погрешности передачи или упругой деформации.
Энкодер со стороны двигателя измеряет только положение двигателя. Энкодер выходного звена дополнительно предоставляет прямую информацию о фактическом угле сочленения.
Это может улучшить данные о положении сочленений, доступные контроллеру робота.
Измерение деформации под нагрузкой
Когда робот переносит вес, ставит ногу на поверхность или работает с внешней нагрузкой, его сочленения и компоненты передачи могут деформироваться.
Преднамеренно податливое сочленение, например последовательный упругий привод, может демонстрировать дополнительное относительное перемещение упругого элемента.
Измерение по обе стороны передачи помогает наблюдать за таким поведением. В сочетании с подходящей моделью обратная связь может использоваться для управления и оценки состояния.
Однако одни лишь два энкодера не обеспечивают динамическое равновесие. Общие характеристики также зависят от механической конструкции робота, инерциальных измерений, информации о контакте, оценки состояния и алгоритмов управления.
Абсолютное положение выходного звена при запуске
Абсолютный энкодер выходного звена может сообщать положение сочленения в пределах своего диапазона измерения при включении питания, уменьшая необходимость в перемещении для поиска нулевой точки.
Эта возможность обеспечивается технологией абсолютного измерения энкодера, а не наличием двух энкодеров.
Один энкодер также может быть абсолютным, тогда как в конфигурации с двумя энкодерами могут использоваться инкрементальные датчики.
Калибровка, при необходимости отслеживание числа оборотов и проверки при запуске по-прежнему необходимы. Знание угла сочленения при включении питания само по себе не гарантирует, что гуманоидный робот сможет безопасно стоять или начать движение.
Как выбрать модуль сочленения с одним или двумя энкодерами?
Начните с требований к роботу в целом, а затем определите, какая обратная связь необходима для каждого сочленения.
Рассмотрите следующие вопросы:
Какие точность позиционирования и повторяемость выходного звена требуются?
Каковы люфт, потерянный ход и деформация на кручение при ожидаемой нагрузке?
Будет ли силовое управление использовать оценку по току двигателя, модель упругого элемента, датчик крутящего момента сочленения или датчик силы/крутящего момента на концевом эффекторе?
Поддерживает ли контроллер работу с двумя контурами и соответствующую настройку?
Требуется ли абсолютное положение выходного звена при запуске?
Какие диагностические функции и функции безопасности должна обеспечивать система?
Оправдывает ли выигрыш в характеристиках дополнительные затраты на интеграцию?
Один энкодер может быть эффективным решением, если вся система удовлетворяет требованиям при обратной связи со стороны двигателя.
Модуль роботизированного сочленения с двумя энкодерами стоит рассмотреть, когда прямое измерение выходного положения даёт явное преимущество в позиционировании, мониторинге передачи или управлении податливым сочленением.
Если вы выбираете модули роботизированных сочленений для нового проекта, обсудите с HONPINE целевые параметры позиционирования, профиль нагрузки, стратегию силового управления и требования к обратной связи.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
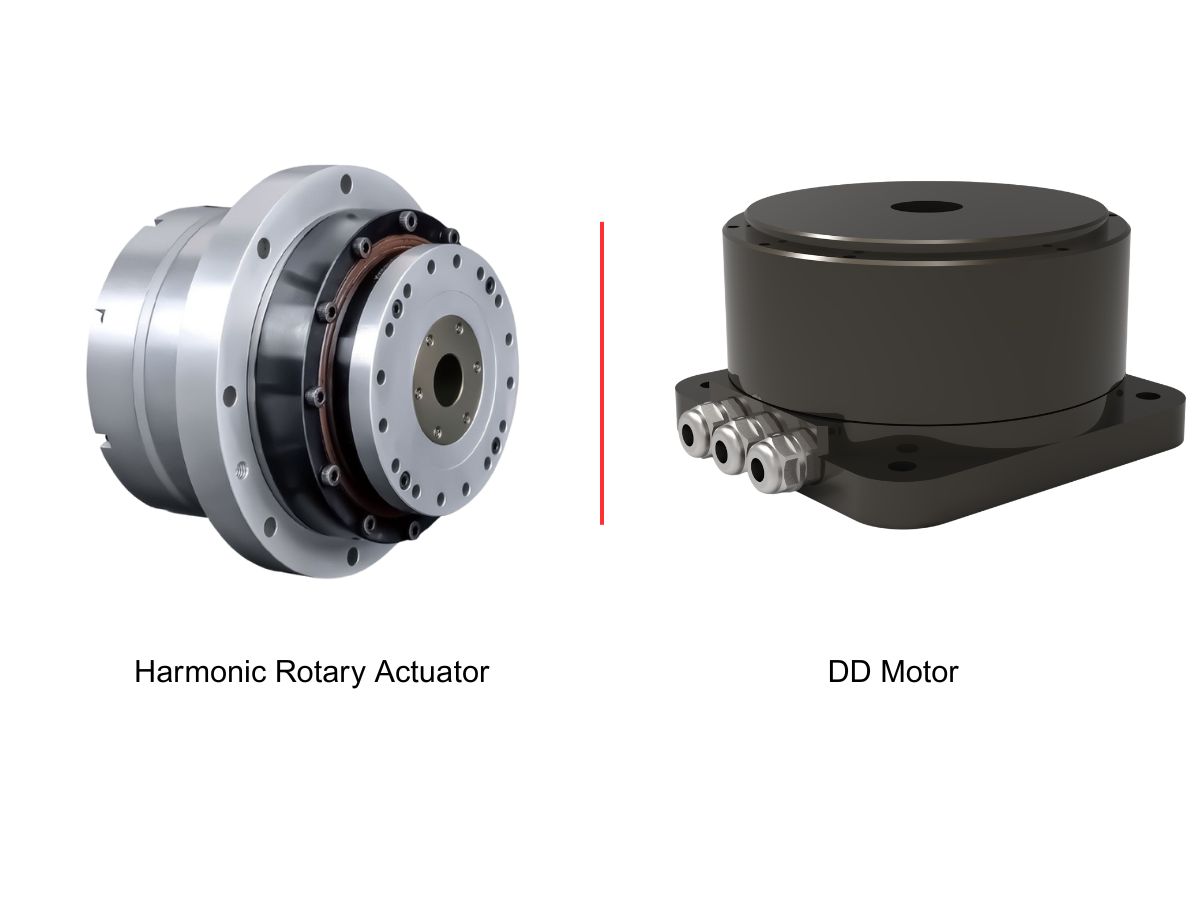
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
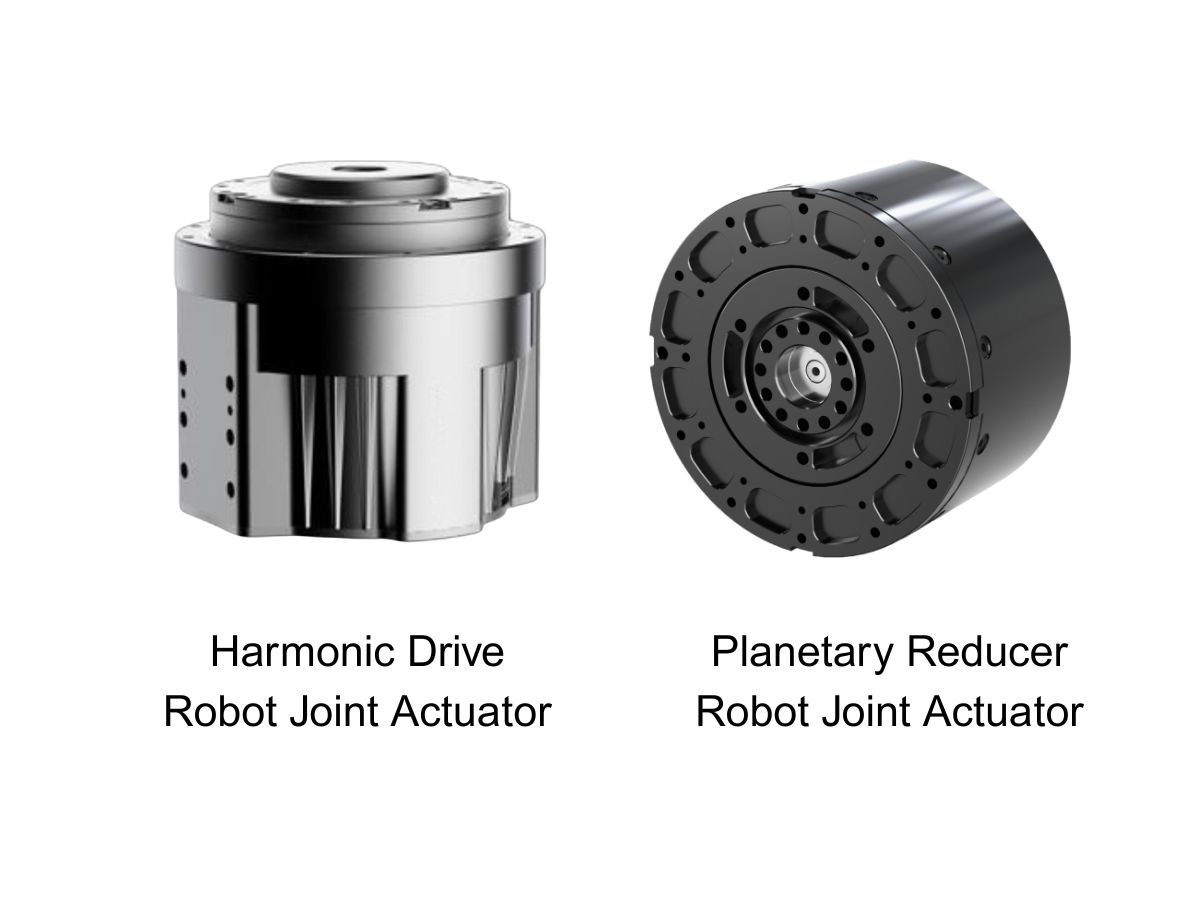
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 В чём разница между роботизированными суставными модулями с одним и двумя энкодерами?Нужен ли вашему роботу суставной модуль с двумя энкодерами или достаточно одного? Ответ зависит от требований к позиционированию, поведения трансмиссии, стратегии управления усилием и бюджета. В этом руководстве сравниваются обратная связь со стороны двигателя и выхода, объясняется, в каких случаях два энкодера могут улучшить управление, а также рассматриваются их стоимость и ограничения. Узнайте, когда одного энкодера достаточно, а когда стоит рассмотреть дополнительную обратную связь по выходу.
 RV-редуктор или волновой редуктор: как выбрать подходящий редуктор для робота?RV-редуктор или волновой редуктор: какой редуктор подходит для шарнира вашего робота? Ответ зависит от крутящего момента, жесткости, точности, монтажного пространства и условий эксплуатации. В этом руководстве сравниваются принципы их работы и пять ключевых эксплуатационных характеристик, а затем объясняется, как оценить нагрузки на шарнир, срок службы редуктора, температуру и смазку. Независимо от того, разрабатываете ли вы основание, плечо, локоть или запястье робота, используйте эти рекомендации, чтобы подобрать редуктор в соответствии с требованиями каждого шарнира.
 Как найти надежного поставщика роботизированных шарнирных приводов?Выбор подходящего поставщика роботизированных шарнирных приводов имеет решающее значение для надежной работы, беспроблемной интеграции и долгосрочного успеха проекта. Помимо технических характеристик продукции, необходимо учитывать техническую экспертизу поставщика, его производственные мощности и послепродажную поддержку. В этом руководстве Аллен Ли, основатель HONPINE, объясняет, как оценить эти три фактора при выборе гармонических и планетарных шарнирных приводов для робототехники и промышленной автоматизации.
 Гармонический редуктор или поворотный актуатор с гармоническим приводом: что лучше для станков с ЧПУ?Выбор между гармоническим редуктором и поворотным актуатором с гармоническим приводом является важным решением при проектировании станков с ЧПУ. Оба решения обеспечивают высокоточное управление движением, но различаются по интеграции, требованиям к установке, жёсткости и гибкости системы. Для поворотных столов четвёртой оси ЧПУ и компактных пятиосевых обрабатывающих систем выбор подходящего гармонического привода может существенно повлиять на производительность станка. В этой статье технический директор HONPINE Теодор Ли сравнивает гармонические редукторы и поворотные актуаторы с гармоническим приводом, чтобы помочь инженерам определить наиболее подходящее решение для их применений в ЧПУ.
 Как выбрать гармонические суставные актуаторы для 7-осевого роботизированного манипулятора?Я Теодор Ли, технический директор HONPINE. Выбор гармонических суставных актуаторов для 7-осевого роботизированного манипулятора начинается с оценки требований к крутящему моменту, весу и монтажу для каждого сустава. В этом руководстве в качестве примера используется конфигурация с TCHL 20 для плеча и TCHL 14 для запястья, а затем рассматриваются измерение крутящего момента, управление с податливостью и особенности серии HAG для требовательных робототехнических применений.