










Применение
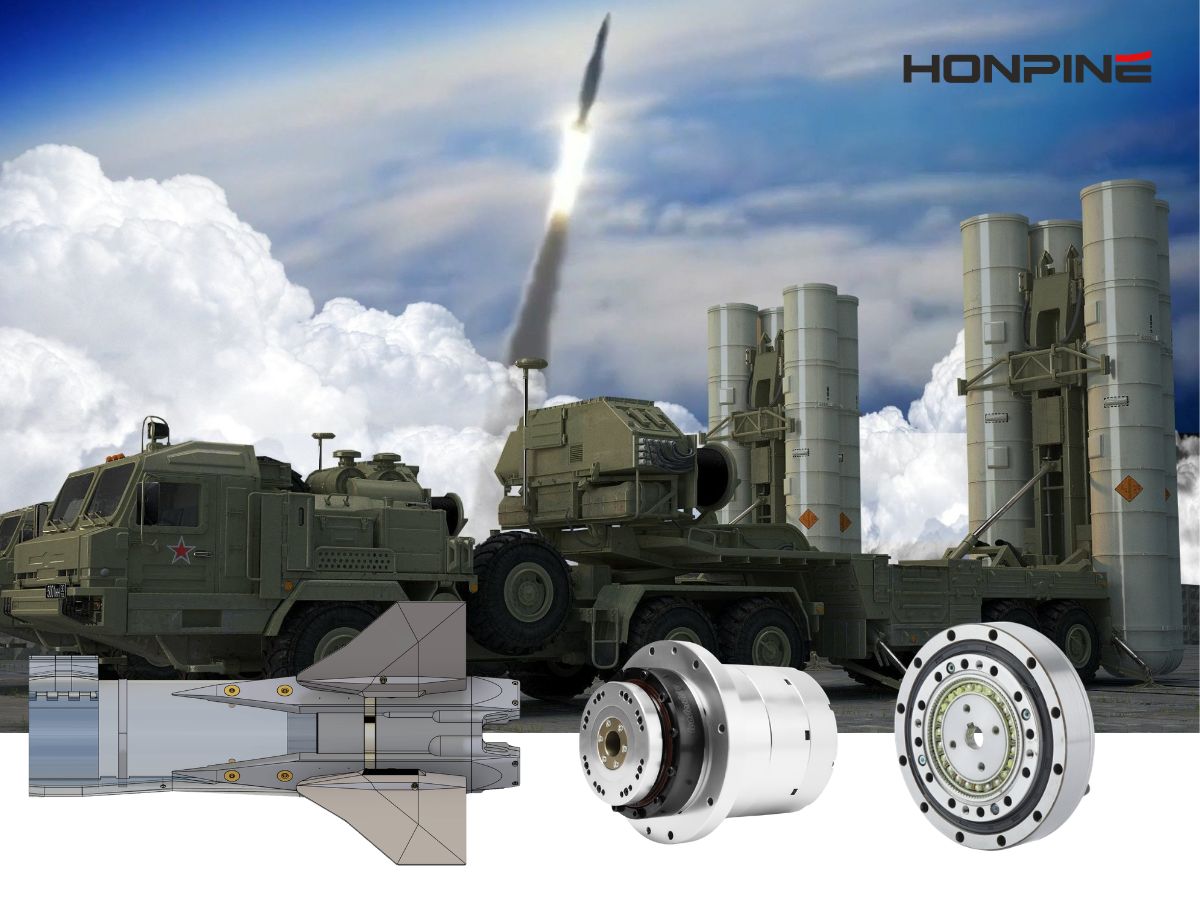
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?2026-05-19Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
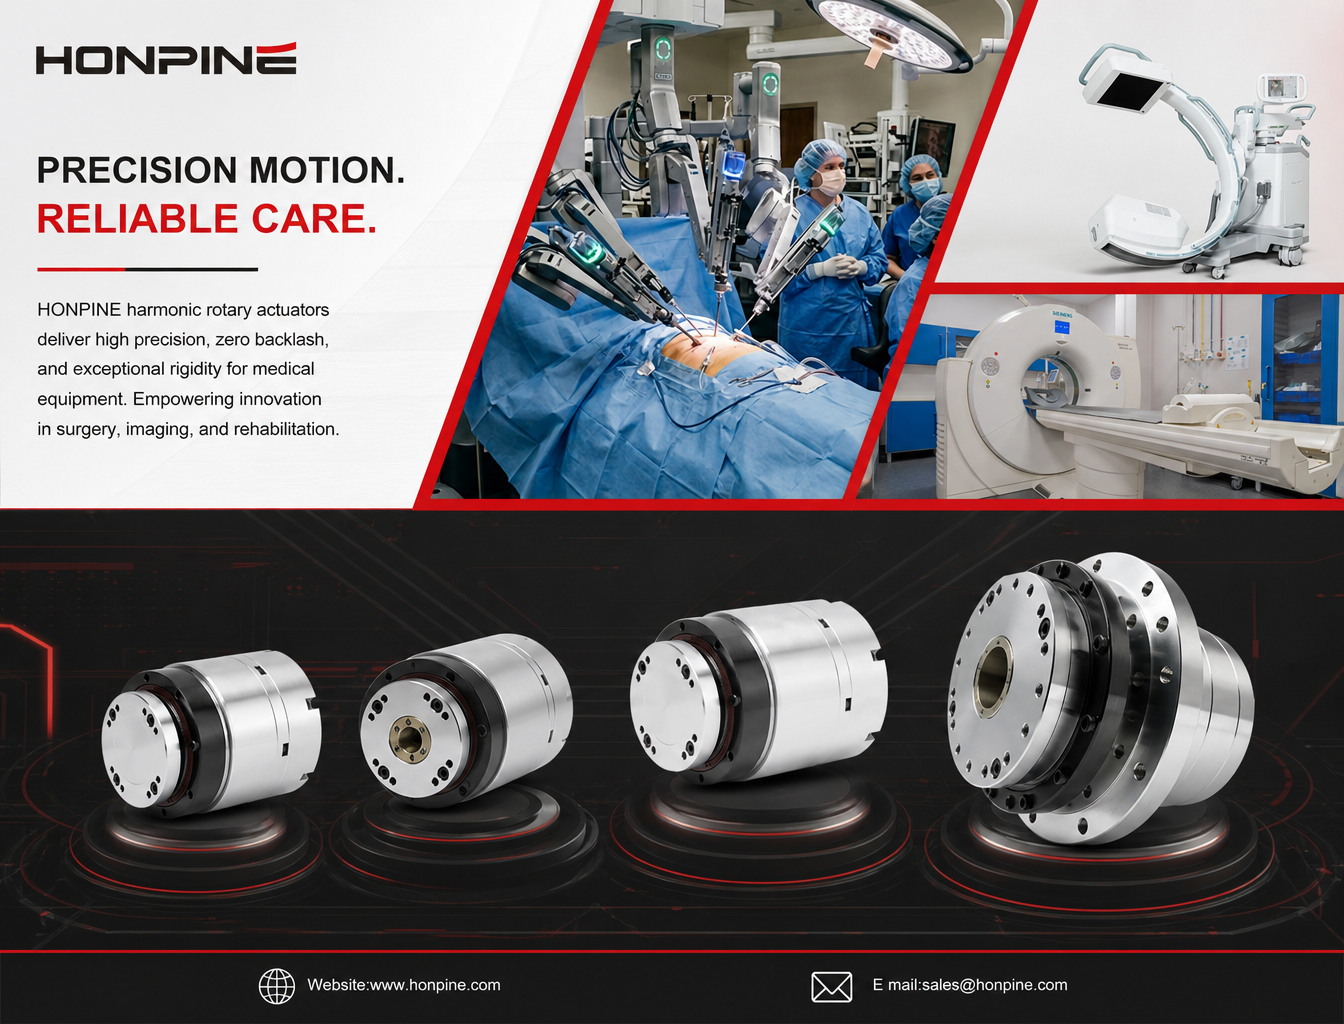
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Гармонический поворотный привод для медицинского оборудования: повторяемость ≤10 угловых секунд и высокая устойчивость к опрокидывающим нагрузкам2026-11-06Медицинское оборудование предъявляет повышенные требования к точности, структурной стабильности и эксплуатационной безопасности систем передачи движения. От хирургических роботов и систем КТ-визуализации до реабилитационного оборудования — приводы должны обеспечивать стабильную точность позиционирования и выдерживать сложные механические нагрузки. Как производителям добиться высокой повторяемости и структурной жесткости в медицинских системах? Гармонические поворотные приводы HONPINE обеспечивают повторяемость до ≤10 угловых секунд, передачу без люфта, высокую устойчивость к опрокидывающим нагрузкам и исполнение с полым валом, обеспечивая надежное управление движением для медицинского оборудования нового поколения.
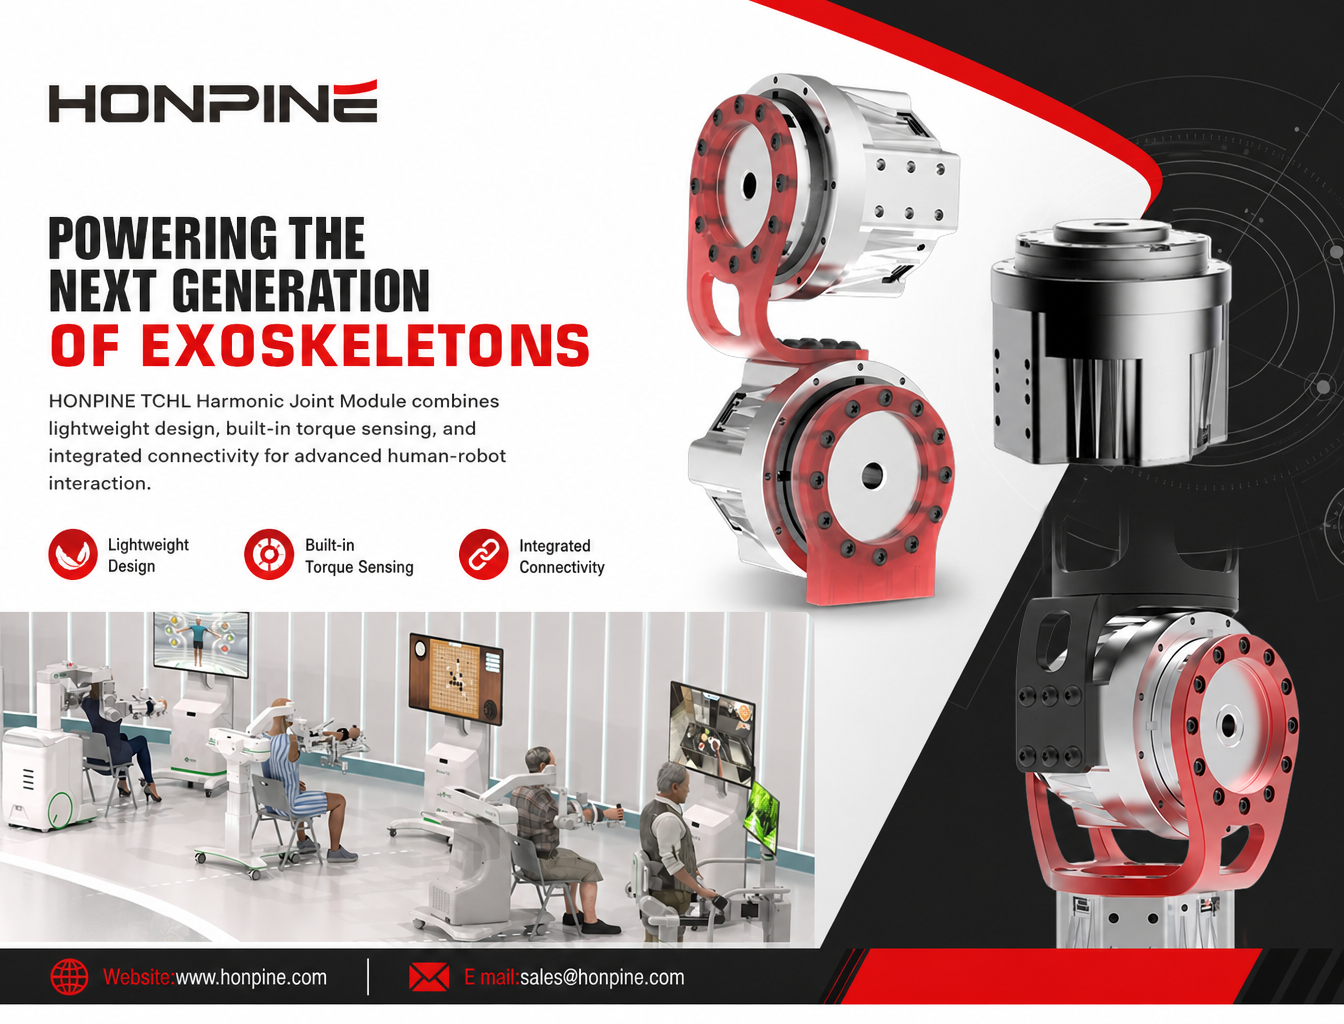
- Почему гармонический шарнирный модуль HONPINE TCHL подходит для экзоскелетных роботов?2026-11-03Гармонический шарнирный модуль HONPINE TCHL разработан для экзоскелетных роботов, которым необходимы лёгкая конструкция, компактная механическая интеграция и оперативное взаимодействие человека и робота. Благодаря встроенному датчику крутящего момента со стороны выхода, высокоинтегрированной конструкции и гибким вариантам подключения TCHL служит приводным решением для экзоскелетов нижних конечностей, ассистивных роботов для верхних конечностей, реабилитационного оборудования и промышленных носимых роботов.
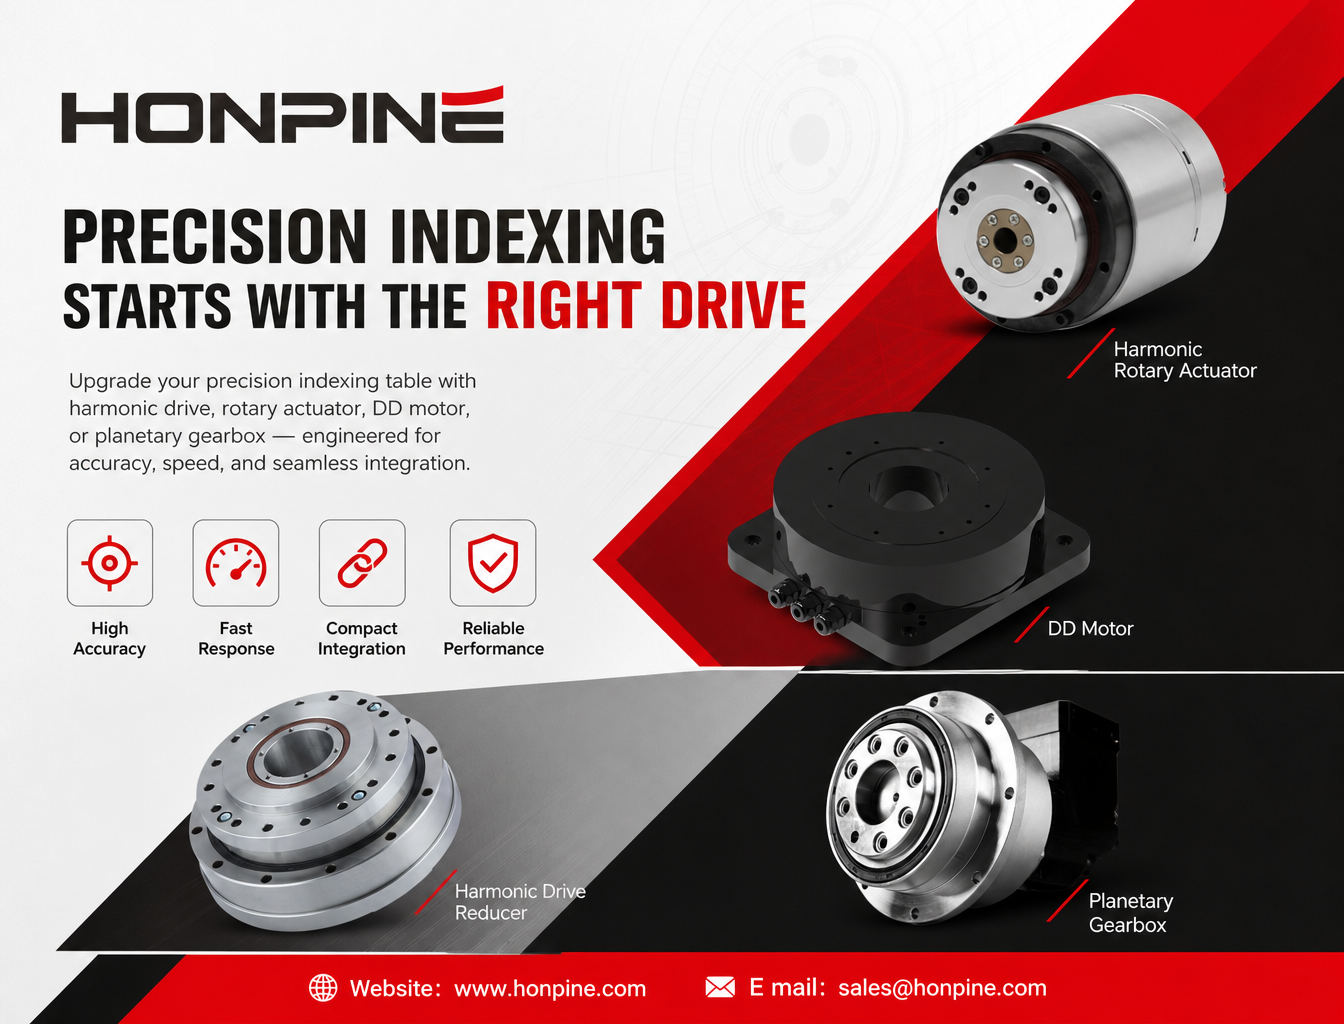
- Как прецизионные редукторы, гармонические поворотные актуаторы и двигатели прямого привода позволяют модернизировать прецизионные индексные столы?2026-10-29Как производители могут повысить точность, динамический отклик и степень интеграции прецизионных индексных столов? По мере развития гибкого производства традиционные системы передачи могут сталкиваться с такими проблемами, как люфт, длительное время установления и сложная механическая интеграция. В этой статье рассматривается, как гармонические редукторы, гармонические поворотные актуаторы, двигатели прямого привода (DD) и планетарные редукторы предлагают практические решения для модернизации в различных условиях эксплуатации. Подбирая архитектуру привода с учетом точности позиционирования, времени цикла индексирования, инерции нагрузки и ограничений по установке, производители могут создавать более эффективные и надежные прецизионные индексные системы.
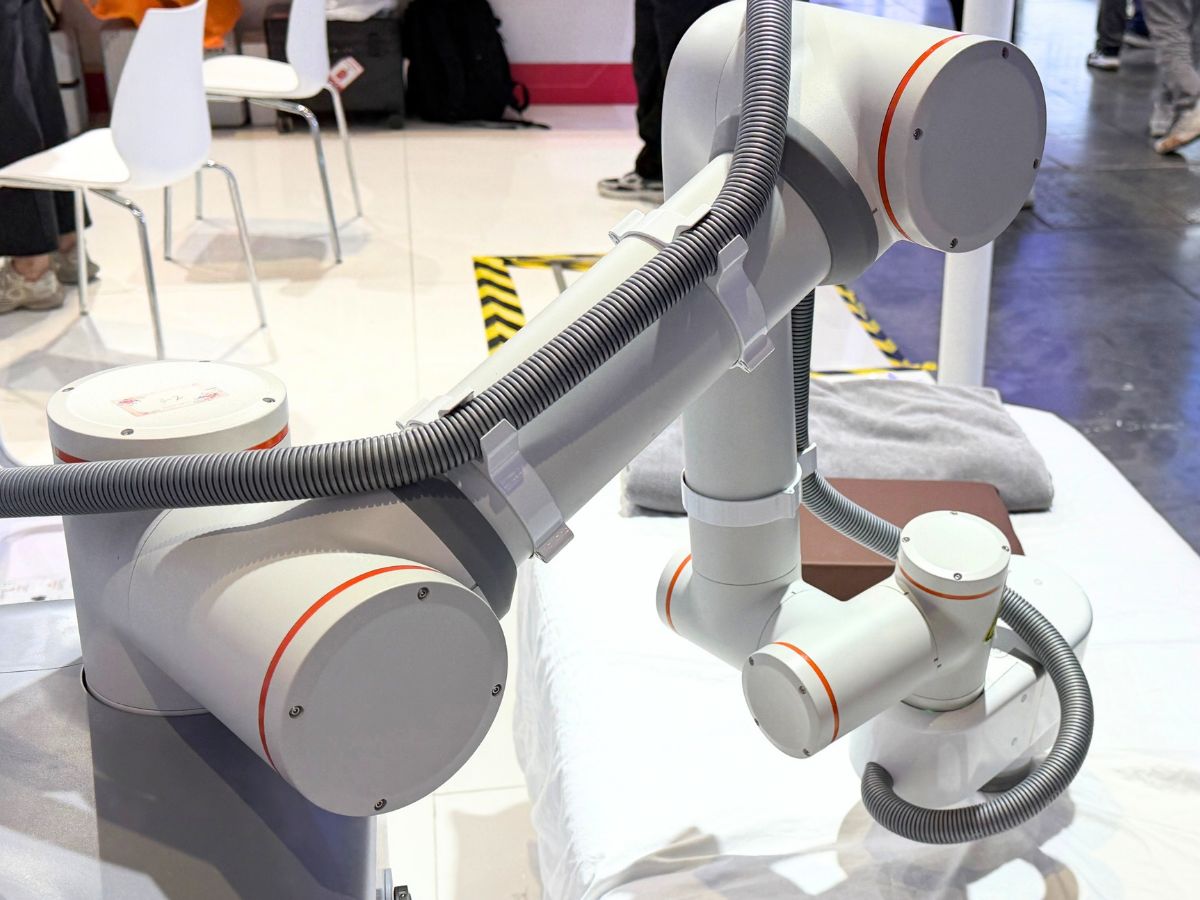
- Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?2026-10-19Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
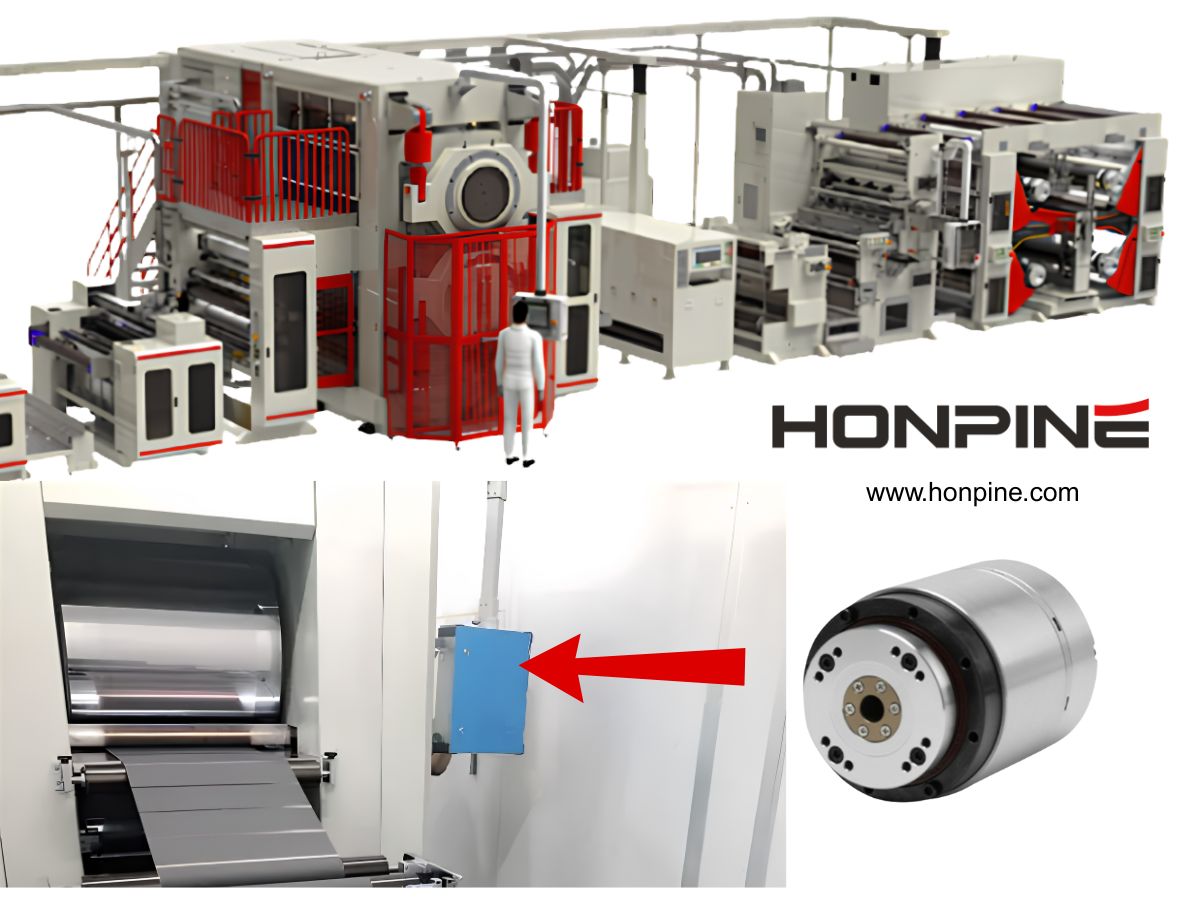
- Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторов2026-09-29Оборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
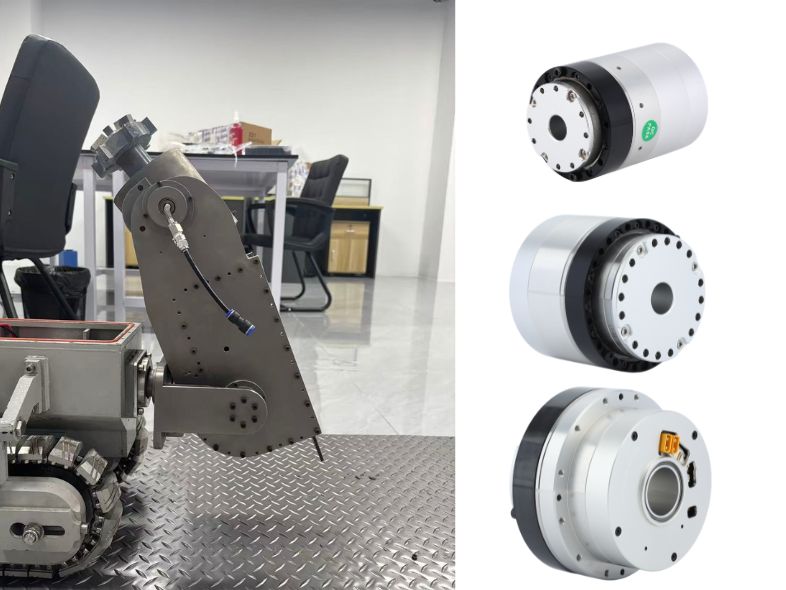
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства.  Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудования2026-09-29Трубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
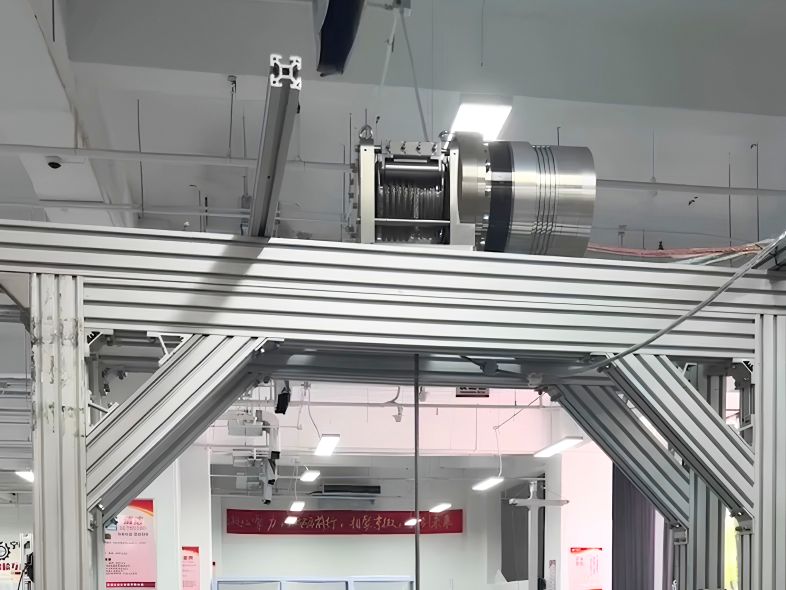
- Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. Введение2026-09-29Современному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.

{item.title}
{item.edit_time}
{item.description}
- 1
- 2
- 3
- 4
- Следующая>
Search
Categories




