








Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?
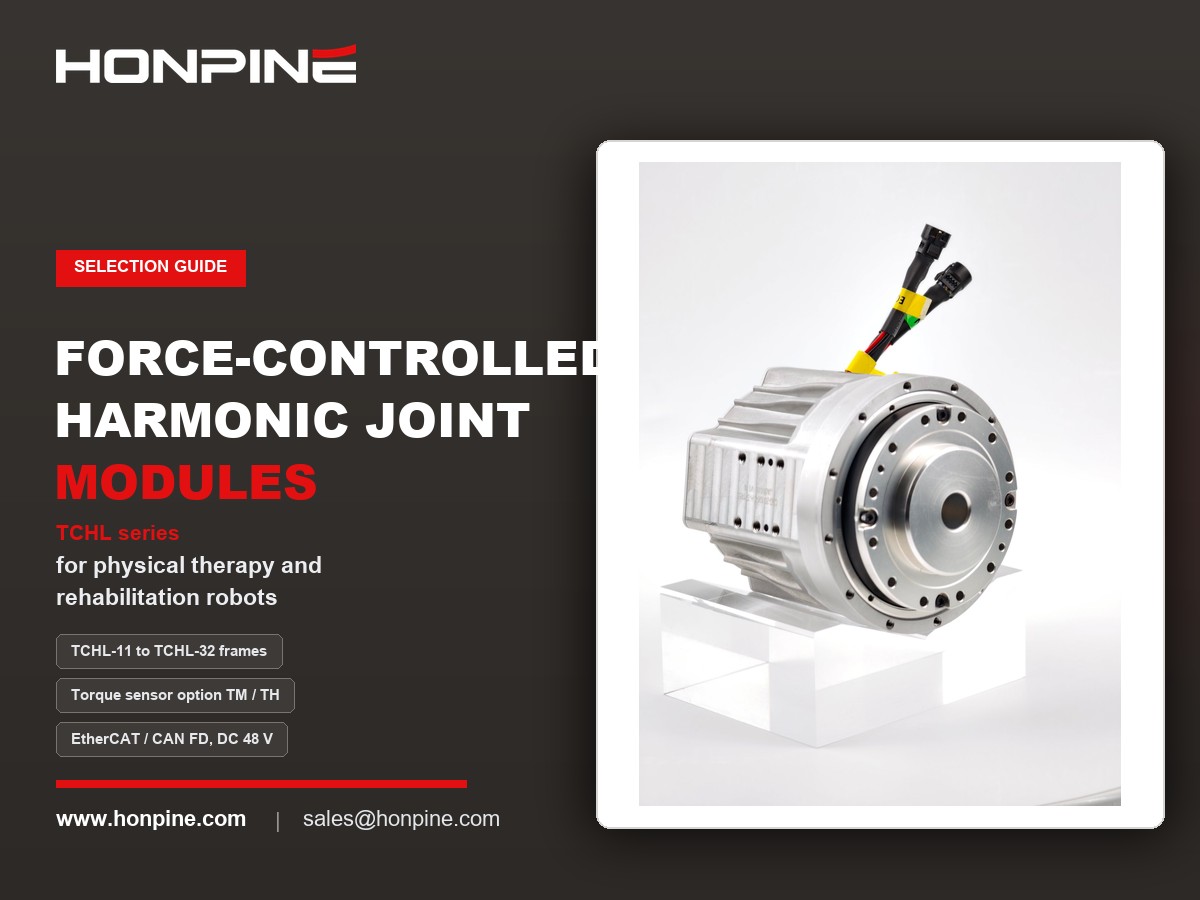
Терапевтический робот продаёт не роботизированную руку, а усилие, воздействующее на тело человека. Давление, ритм и глубина воздействия — это назначаемые параметры терапии, которые невозможно обеспечить позиционным управлением: мягкие ткани податливы и меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, различающиеся в несколько раз при воздействии на мышцы и кости.Гармонические суставные модули с управлением по усилию превращают контактное усилие в переменную замкнутого контура — это единственный способ обеспечить воспроизводимую дозировку, безопасный контакт с человеком и возможность обучить технике терапевта. На основе одной фотографии терапевтического робота у кровати в этой статье анализируется его конфигурация, приводятся пять причин, по которым управление по усилию необходимо, подробно разбираются критерии выбора между TCHL и HAG от HONPINE и рассчитывается бюджет разрешения датчика крутящего момента для выбора типоразмеров.
1. Анализ конструкции: что это за робот?
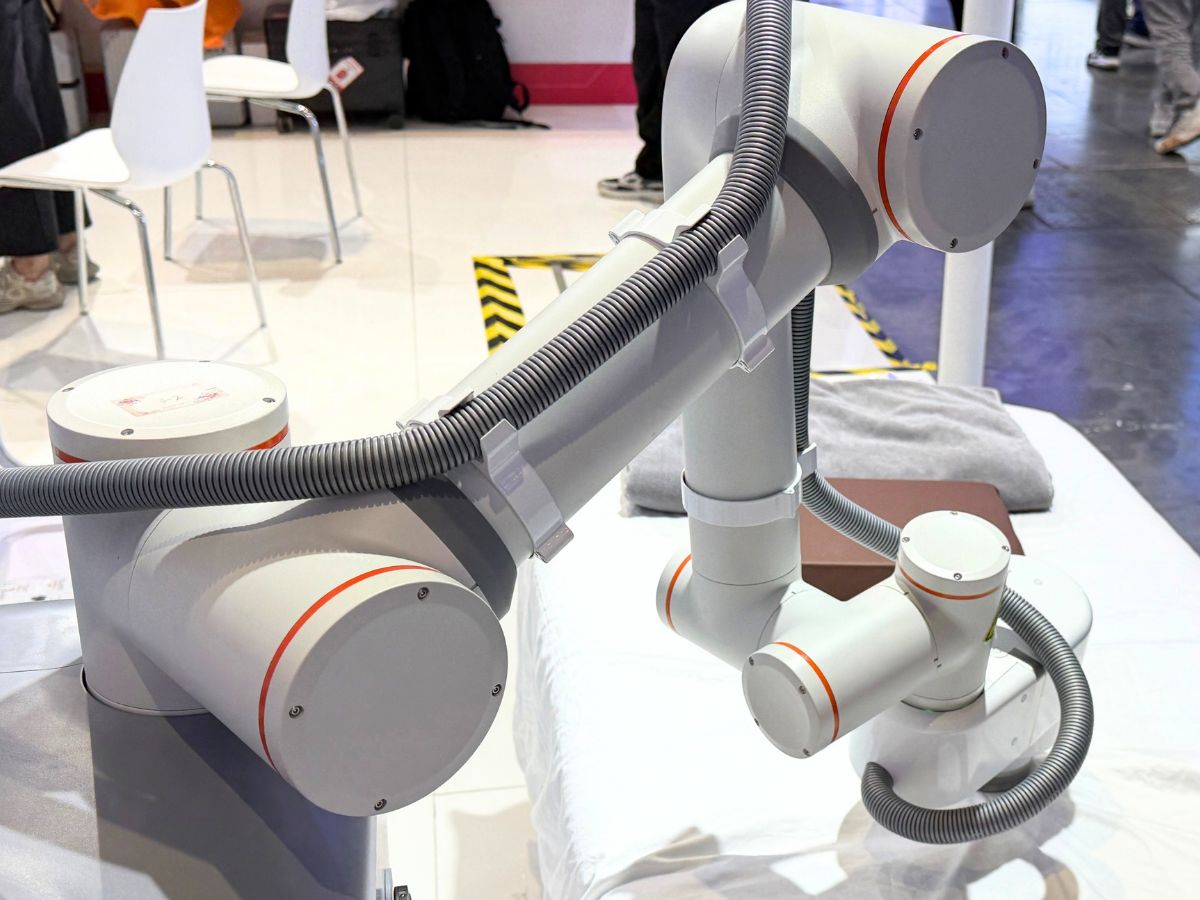
По одной фотографии с сайта уже можно определить большую часть характеристик, важных для выбора. Это вертикальный шарнирно-сочленённый манипулятор с 6–7 степенями свободы, работающий над терапевтической кроватью и собранный на основе крупных цельных суставных модулей. Высокая динамика здесь не требуется: рабочий цикл предполагает низкую скорость, продолжительный контакт и длительные сеансы. На фотографии виден внешний гофрированный кабельный канал, проходящий через несколько суставов. Это реальная проблема интеграции и аргумент в пользу полого вала большого диаметра. Все приведённые ниже оценки сделаны по изображению и служат для демонстрации метода; они не являются фактическими проектными параметрами этой машины.
2. Пять причин, по которым управление по усилию обязательно для терапевтических роботов
2.1 Парадокс жёсткости: позиционное управление не контролирует усилие на податливых тканях
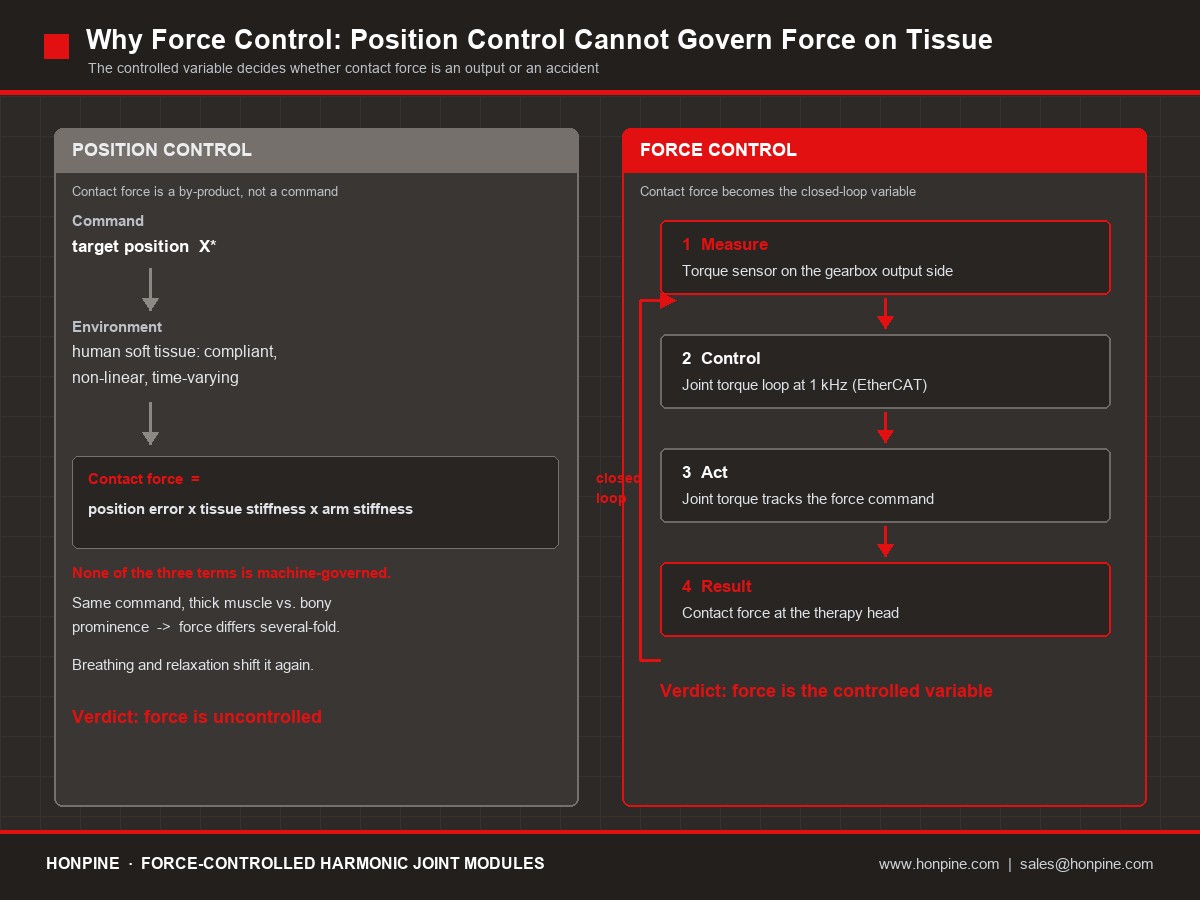
Позиционное управление предполагает жёсткую среду без податливости. Мягкие ткани человека устроены противоположным образом: они обладают низкой жёсткостью, нелинейны и меняются со временем. Одна и та же команда положения при контакте с толстой мышцей и костным выступом создаёт усилия, различающиеся в несколько раз; дыхание и степень расслабления пациента также меняют усилие при неизменном положении. Контактное усилие при позиционном управлении равно произведению ошибки положения, жёсткости среды и эквивалентной жёсткости манипулятора — и ни один из этих трёх параметров не контролируется машиной.
Управление по усилию меняет контролируемую переменную с положения на усилие, переводя контактное усилие в замкнутый контур. Только такая архитектура управления позволяет контролировать усилие, воздействующее на тело человека.
2.2 Дозирование терапии: усилие — это назначаемый параметр, который должен воспроизводиться
Клинические параметры мануальной терапии — усилие (или давление), частота, длительность и глубина воздействия. Коммерческое обещание терапевтического робота — стандартизированное усилие и воспроизводимость процедуры: одинаковое назначение должно ощущаться одинаково на первом и десятом сеансе, независимо от терапевта и клиники. Без контура управления по усилию «доза» остаётся лишь числом в программе, а не физической величиной.
2.3 Безопасность контакта с человеком: обнаружение столкновения и безопасная остановка — минимально необходимый уровень
Пациенты могут неожиданно двигаться, кашлять и переворачиваться. Суставы с датчиками крутящего момента обеспечивают обнаружение столкновений по всей руке на основе мониторинга остаточного момента в суставах и работают совместно с STO (безопасным отключением крутящего момента), переводя нештатный контакт в безопасную остановку с отключением момента. Это основа соответствия требованиям для любых сценариев контакта с человеком: ISO 10218 и ISO/TS 15066 служат справочными стандартами для совместной работы, а устройство, классифицированное как медицинское изделие, должно пройти оценку по IEC 60601 и управление рисками согласно ISO 14971. Окончательные выводы о сертификации делает нотифицированный орган, а не эта статья.
2.4 Обучение ручным ведением: прикосновение терапевта должно воспроизводиться
Сегодня техника лечения передаётся через практические навыки опытных терапевтов, поэтому принцип работы изделия очевиден: терапевт вручную проводит руку по траектории, машина записывает движение и усилие, а затем воспроизводит их. Для ручного ведения суставы должны работать в режиме нулевого усилия или податливого режима — это прямое применение замкнутого контура по крутящему моменту. Без управления по усилию руку либо невозможно сдвинуть, либо малейшее усилие приводит к столкновению.
2.5 Компенсация и единообразие изделий
Для гармонических суставов характерны трение и гистерезис, а изменение положения руки меняет гравитационный момент. Измеренный крутящий момент в суставе используется для упреждающей компенсации силы тяжести и трения; если компенсация выполнена плохо, механическая часть снижает точность усилия на рабочем конце. Кроме того, прилагаемые к каждому модулю данные калибровки — кривые жёсткости и гистерезиса — обеспечивают одинаковые ощущения от каждого робота в рамках одной партии.
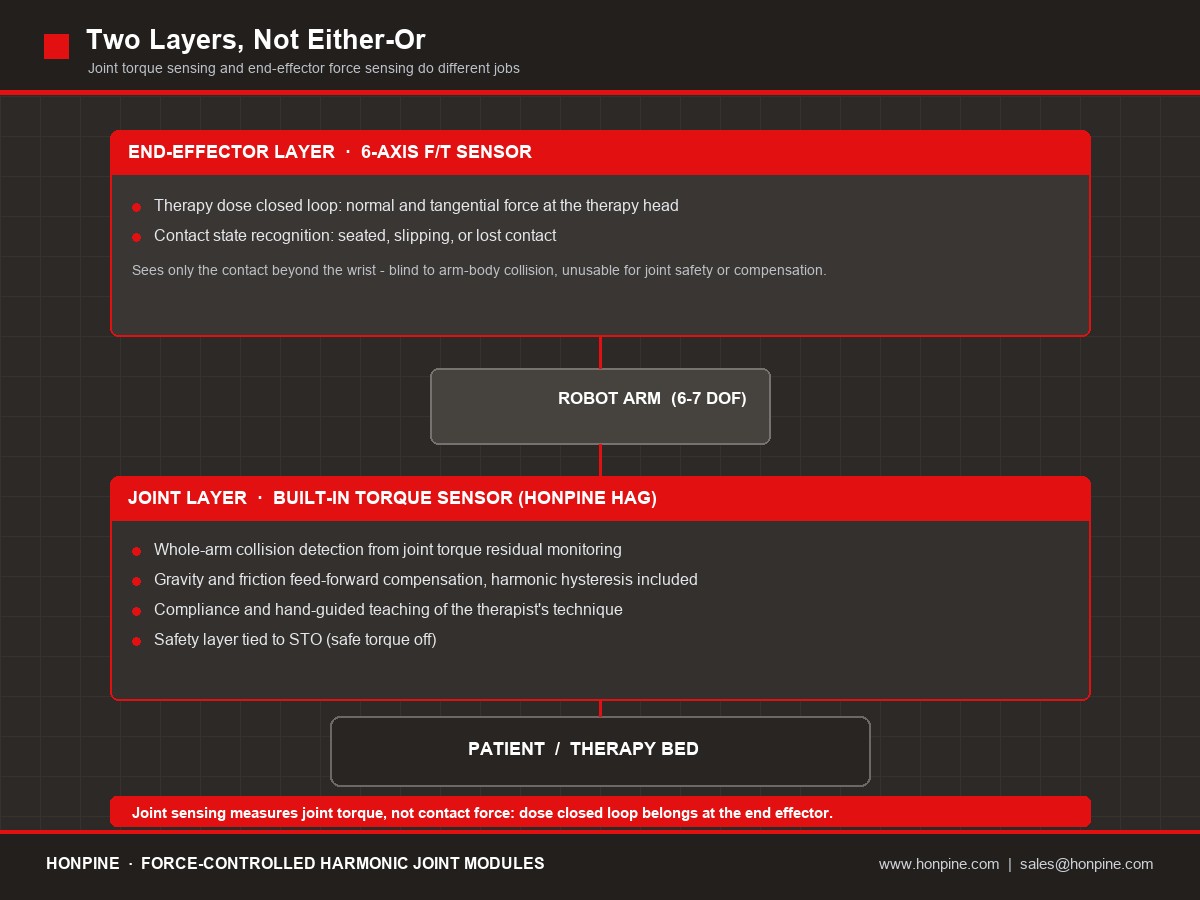
3. Два уровня, а не выбор одного из двух: измерение крутящего момента в суставе и усилия на конечном исполнительном органе
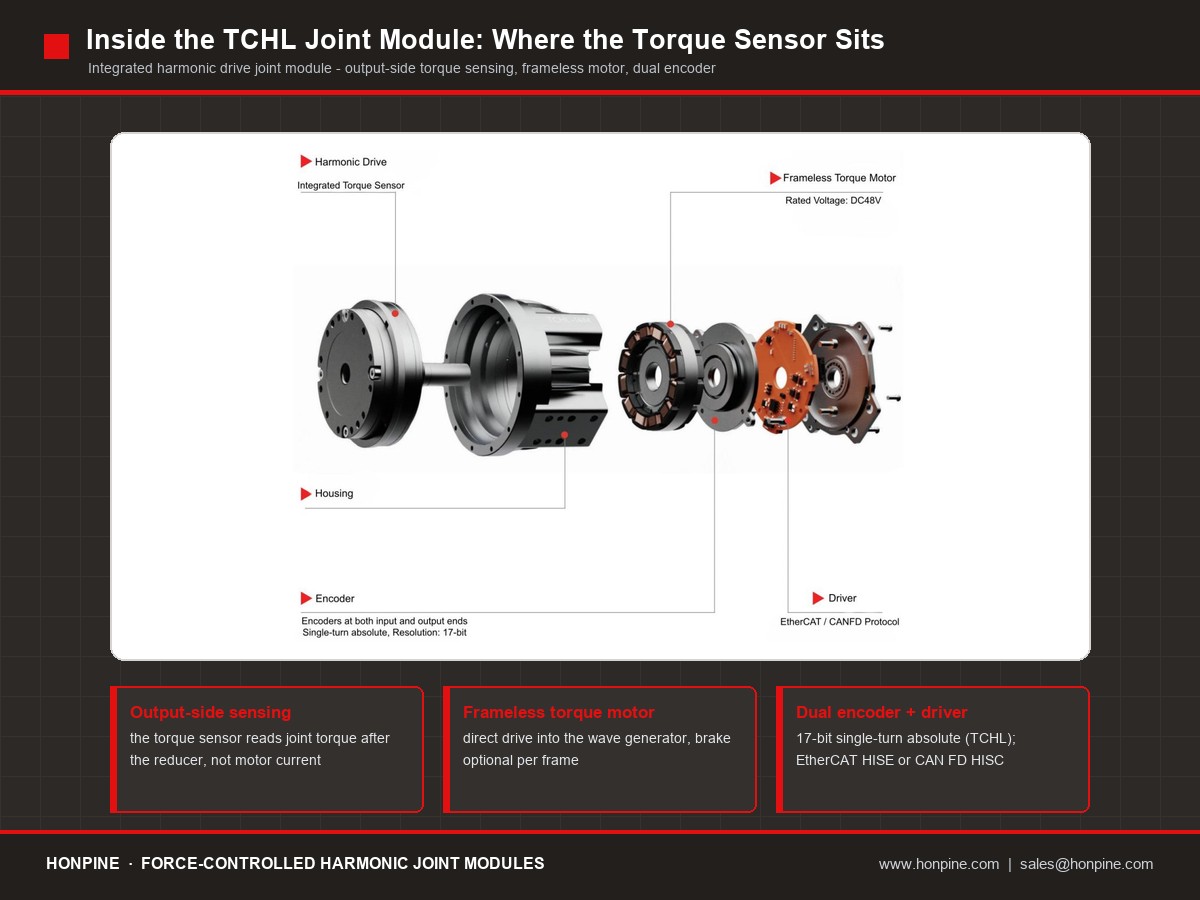
Распространённая ошибка в технических требованиях — считать измерение крутящего момента в суставе и датчик силы/крутящего момента на запястье взаимозаменяемыми решениями. Это два уровня с разными задачами, и терапевтическому роботу нужны оба. Уровень сустава измеряет крутящий момент, а не контактное усилие: его необходимо пересчитывать с учётом длины звеньев и положения руки, а результаты искажаются под действием силы тяжести, инерции и трения гармонического редуктора. Поэтому прямое использование этих показаний как «усилия массажа» приводит к существенной погрешности. Уровень конечного исполнительного органа измеряет только контакт за запястьем: он не обнаруживает столкновения руки с телом и не подходит для обеспечения безопасности суставов или компенсации.
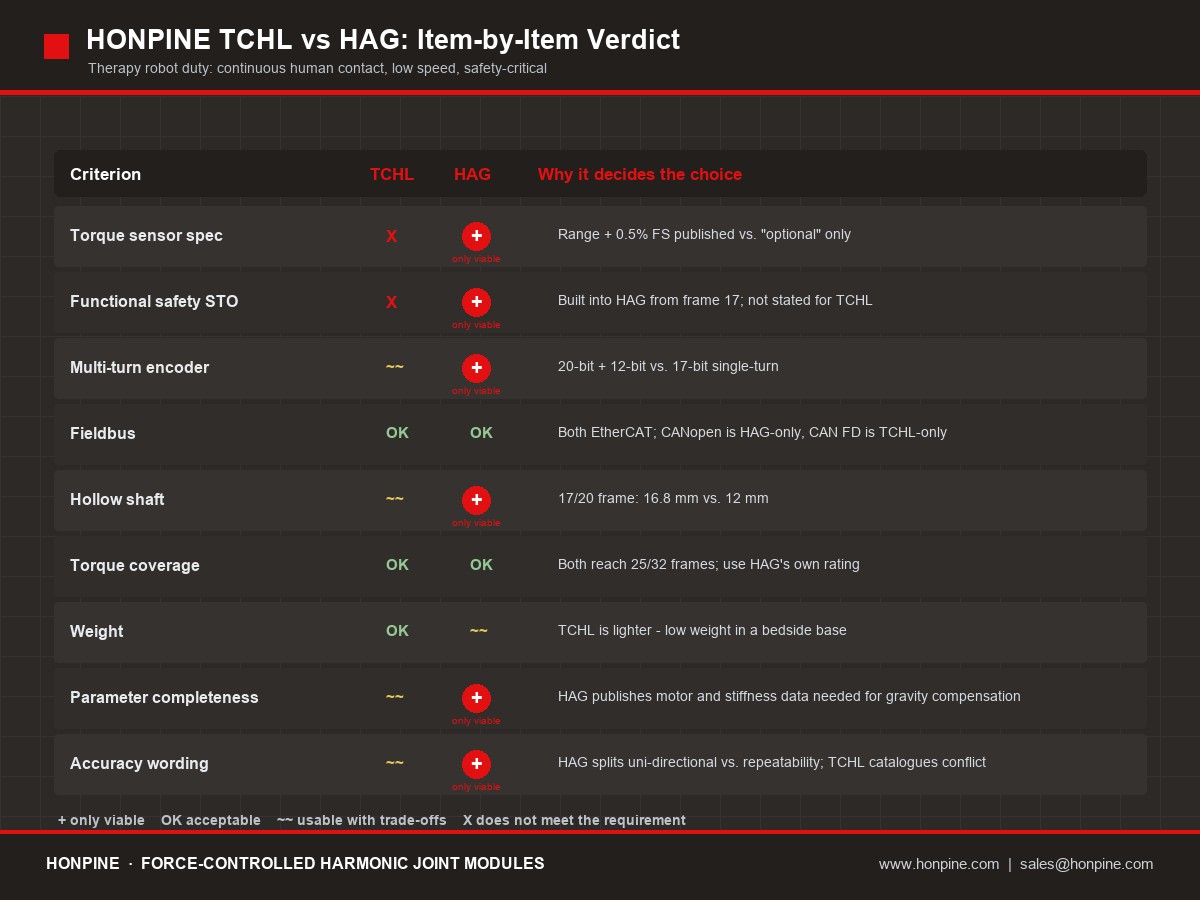
4. TCHL и HAG: сравнение по пунктам для терапевтических роботов
TCHL и HAG от HONPINE — это два варианта исполнения на одной платформе, а не два поколения изделий. TCHL — лёгкая компактная серия, рассчитанная на зарубежные каналы продаж; HAG — серия с высокой степенью интеграции и функциональной безопасностью. Для обеих серий доступен опциональный датчик крутящего момента, и именно здесь становится очевиден выбор.
4.1 В чём HAG имеет явное преимущество
4.1.1 Опубликованные характеристики датчика крутящего момента, на которые можно ссылаться
Изделие с управлением по усилию должно письменно отвечать на один вопрос: каково разрешение датчика? Для HAG опубликованы диапазоны для каждого типоразмера и нелинейность 0,5% от полной шкалы, поэтому значение разрешения можно указать, проверить калибровкой и обосновать. Для TCHL указана только опция. Для изделия, вся ценность которого заключается в управлении по усилию, отсутствие характеристик датчика — серьёзный недостаток.
4.1.2 Встроенная STO как основа функциональной безопасности
Для физического контакта с человеком необходим базовый уровень безопасности, не зависящий от программного обеспечения. HAG оснащается встроенной STO начиная с типоразмера 17, что позволяет при обнаружении столкновения безопасно отключить крутящий момент. До принятия решения письменно подтвердите уровень безопасности и статус сертификации для каждого типоразмера.
4.1.3 Многооборотный абсолютный энкодер для позиционирования пациента
После аварийной остановки или отключения питания во время клинического сеанса пациент всё ещё находится на кровати. Однооборотный абсолютный энкодер требует повторного поиска исходного положения, пока человек остаётся под рукой робота; 12-битный многооборотный энкодер HAG полностью устраняет эту процедуру.
4.2 В каких случаях TCHL остаётся подходящим вариантом
TCHL предпочтительнее там, где масса является определяющим ограничением: в носимых или летающих конструкциях, а также в переносных устройствах, которые оператор несёт на себе, и там, где контроллер верхнего уровня поддерживает CAN FD. У терапевтического робота у кровати с неподвижным или колёсным основанием масса не является определяющим ограничением, поэтому главное преимущество TCHL здесь неприменимо.
5. Выбор типоразмера и бюджет разрешения системы управления по усилию
5.1 Опубликованные диапазоны и разрешение датчиков HAG
Разрешение равно диапазону, умноженному на 0,5% полной шкалы, поскольку нелинейность указана относительно полной шкалы. Отсюда следует практическое правило: выбирайте диапазон, близкий к рабочему крутящему моменту. Избыточный диапазон снижает разрешение: датчик на 500 Н·м имеет разрешение 2,5 Н·м, то есть в двадцать раз хуже, чем датчик на 25 Н·м.
5.1.1 Пример расчёта: от усилия на рабочем конце до крутящего момента в суставе
Нормальное усилие при мануальной терапии 10–50 Н, приложенное на плече запястья около 0,10–0,20 м, создаёт сигнал крутящего момента на запястье 1–10 Н·м. По приведённой выше таблице разрешение HAG-17 составляет 0,375 Н·м, что соответствует примерно 2–4 Н на рабочем конце. Этого достаточно, но запас невелик для назначения с шагом 5 Н; кроме того, показания датчика сустава дополнительно искажаются силой тяжести, инерцией, трением и гистерезисом гармонического редуктора.
5.2 Важное ограничение: измерение в суставе не замыкает контур дозирования терапии
Датчик крутящего момента на уровне сустава сам по себе не обеспечивает замкнутый контур дозирования терапии. Правильная архитектура включает два уровня: измерение крутящего момента в суставах для безопасности, обнаружения столкновений и компенсации; измерение усилия на конечном исполнительном органе для контроля дозировки. Чёткое обозначение этого различия отделяет обоснованные технические требования от маркетинговых заявлений и объясняет, почему датчик силы/крутящего момента на запястье необходимо включить в спецификацию изделия.
6. Правильная комплектация HAG: контрольный список для заказа и проверки
6.1 Перед заказом
1. STO для каждого типоразмера. Уточните, что типоразмер, указанный в коде модели HAG-XX T-XXX-DC1-02-B-E, действительно оснащён STO, и запросите уровень безопасности (SIL/PL) и статус сертификации. В документации HONPINE есть противоречие по STO (для HAU-14 указано «не входит», а для HAG-14 — «встроена»), поэтому это необходимо письменно прояснить.
2.Условия измерения опубликованных характеристик. HAG поставляется в конфигурациях T (с датчиком) и N (без датчика), однако в каталоге приведена только одна таблица параметров. Получите письменное подтверждение, были ли номинальный и пиковый крутящие моменты измерены с датчиком или без него.
3.Динамические характеристики датчика. Полоса пропускания, гистерезис и температурный дрейф. Терапия проводится непрерывно в течение длительных сеансов: дрейф определяет, будет ли результат на 30-й минуте соответствовать результату на первой, а полоса пропускания ограничивает достижимую скорость контура податливости.
4.Как и с какой частотой показания крутящего момента передаются по шине. Определите, будет ли контур управления по усилию работать внутри привода или на контроллере верхнего уровня. Для управления с частотой ниже 1 кГц частота передачи данных датчика должна соответствовать частоте управления; предпочтительна версия EtherCAT.
6.2 Перед отгрузкой
5. Заводской отчёт о калибровке. Запросите для каждого модуля отчёт о калибровке жёсткости, гистерезиса и дрейфа нуля и убедитесь, что контроллер может считывать эти параметры для компенсации. Это позволяет обеспечить одинаковые ощущения от каждой машины при серийных поставках.
6.Проверки на стенде. Переходная характеристика усилия на рабочем конце при ступенчатом воздействии и точность в установившемся режиме при комнатной температуре и после прогрева; порог и время срабатывания обнаружения столкновения совместно с STO; ощущения при ручном ведении; снижение точности после одного миллиона циклов.
7.Путь подтверждения соответствия. Если устройство подпадает под требования к медицинским изделиям, выполняйте управление рисками согласно IEC 60601 и ISO 14971. Эта статья не является основанием для сертификации; решающее значение имеет заключение уполномоченного органа.
7. Краткий итог
Зачем нужно управление по усилию. Терапевтический робот воздействует усилием на тело человека, а тело человека — деформируемый объект контакта, поэтому позиционное управление не может контролировать усилие. Управление по усилию — необходимое условие, а не дополнительная опция: на нём основаны дозирование, безопасность и возможность обучить технике.
TCHL или HAG. HAG. Три решающих преимущества точно отвечают основным требованиям этого сценария: характеристики усилия, которые можно подтвердить (опубликованный диапазон и нелинейность 0,5%), основа функциональной безопасности с STO и многооборотный абсолютный энкодер, позволяющий восстановить положение пациента. Преимущество TCHL в малой массе почти несущественно для машины у кровати, а отсутствие опубликованных характеристик датчика — серьёзный недостаток изделия с управлением по усилию.
Как применять. Возьмите HAG-17 для запястья, HAG-20 для локтя и HAG-25 для плеча в качестве исходной комбинации и проверьте запас по диапазону для каждого сустава относительно рабочего крутящего момента. Используйте два уровня: измерение крутящего момента в суставах для безопасности и податливости, измерение усилия на конечном исполнительном органе для дозирования; перед размещением заказа закройте все семь пунктов раздела 6.
Источники и уровни достоверности
Отказ от ответственности
· Оценки конфигурации (степени свободы, диаметр суставов, рабочий радиус, диапазоны крутящего момента) сделаны по фотографии и не являются фактическими проектными параметрами изображённой машины. Они демонстрируют метод выбора и не должны представляться как техническое заключение об этой модели.
·Характеристики производителя взяты из каталогов, содержащих ряд внутренних противоречий; в этой статье не выбирается молча один из противоречащих вариантов. Перед принятием любых внешних обязательств используйте актуальную спецификацию и письменное подтверждение производителя.
·Если терапевтическое устройство классифицировано как медицинское изделие, ответственность за безопасность и соответствие требованиям (серия IEC 60601, ISO 14971 и связанные стандарты) несёт уполномоченный орган по сертификации. Эта статья не является основанием для сертификации.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
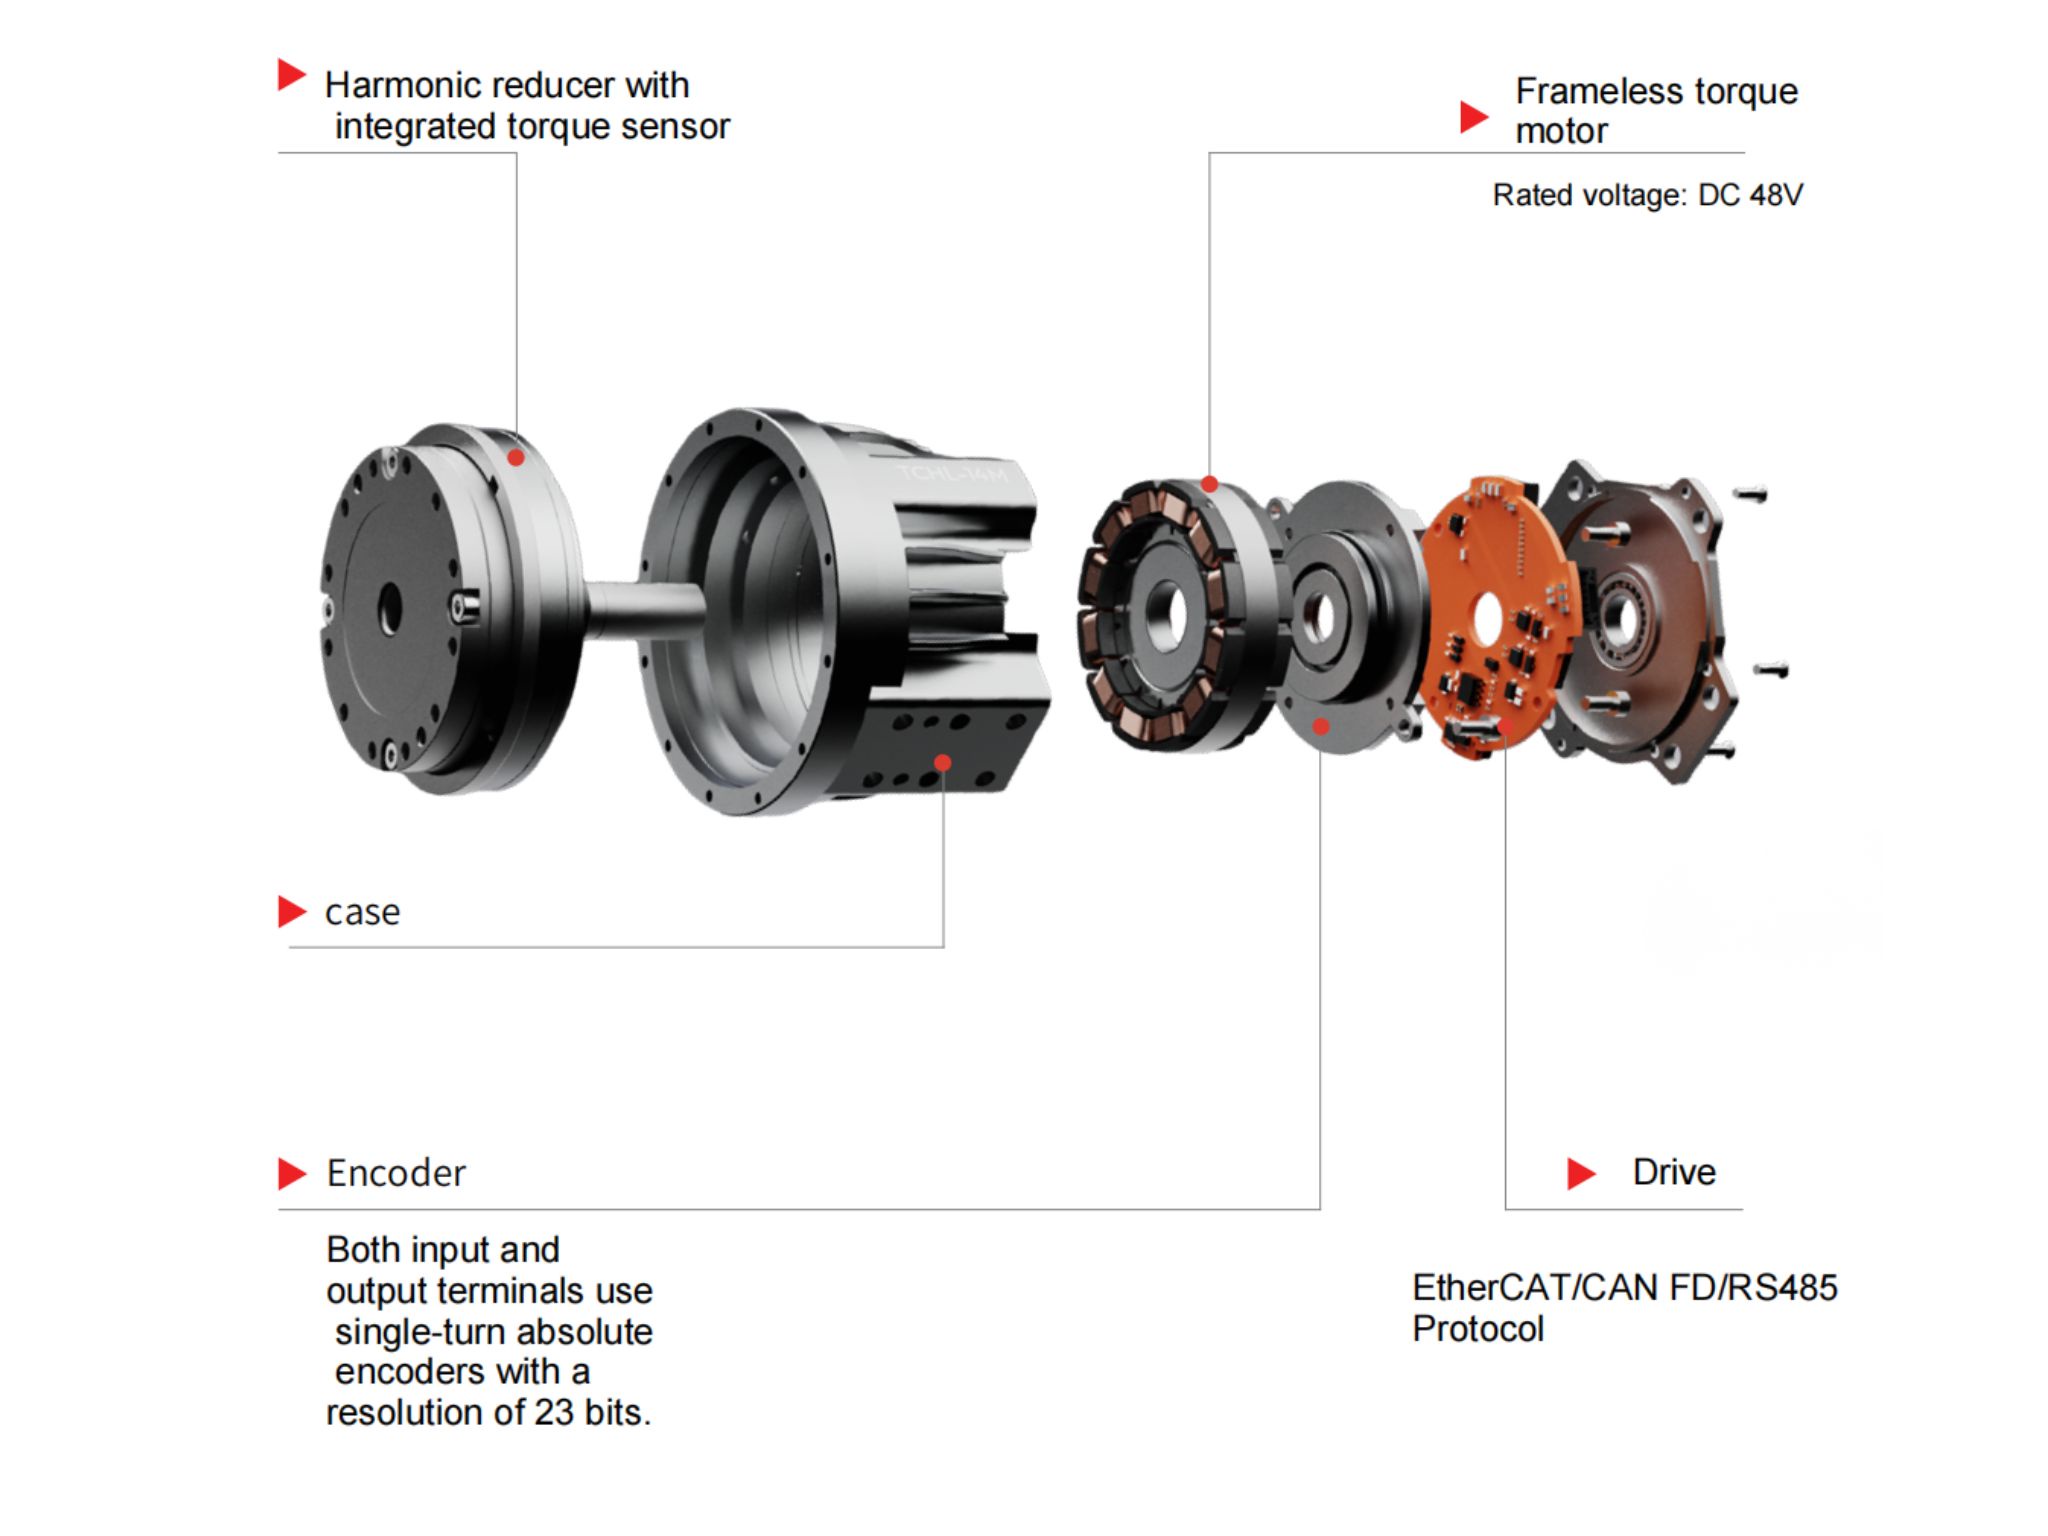
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
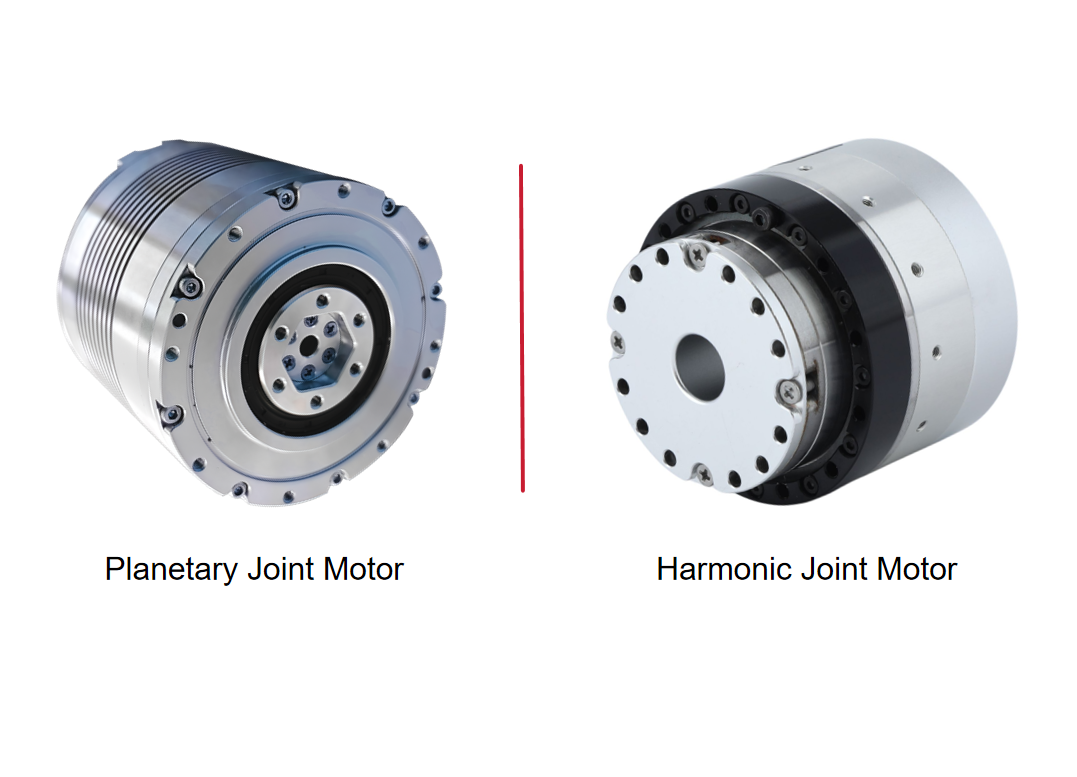
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
 Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
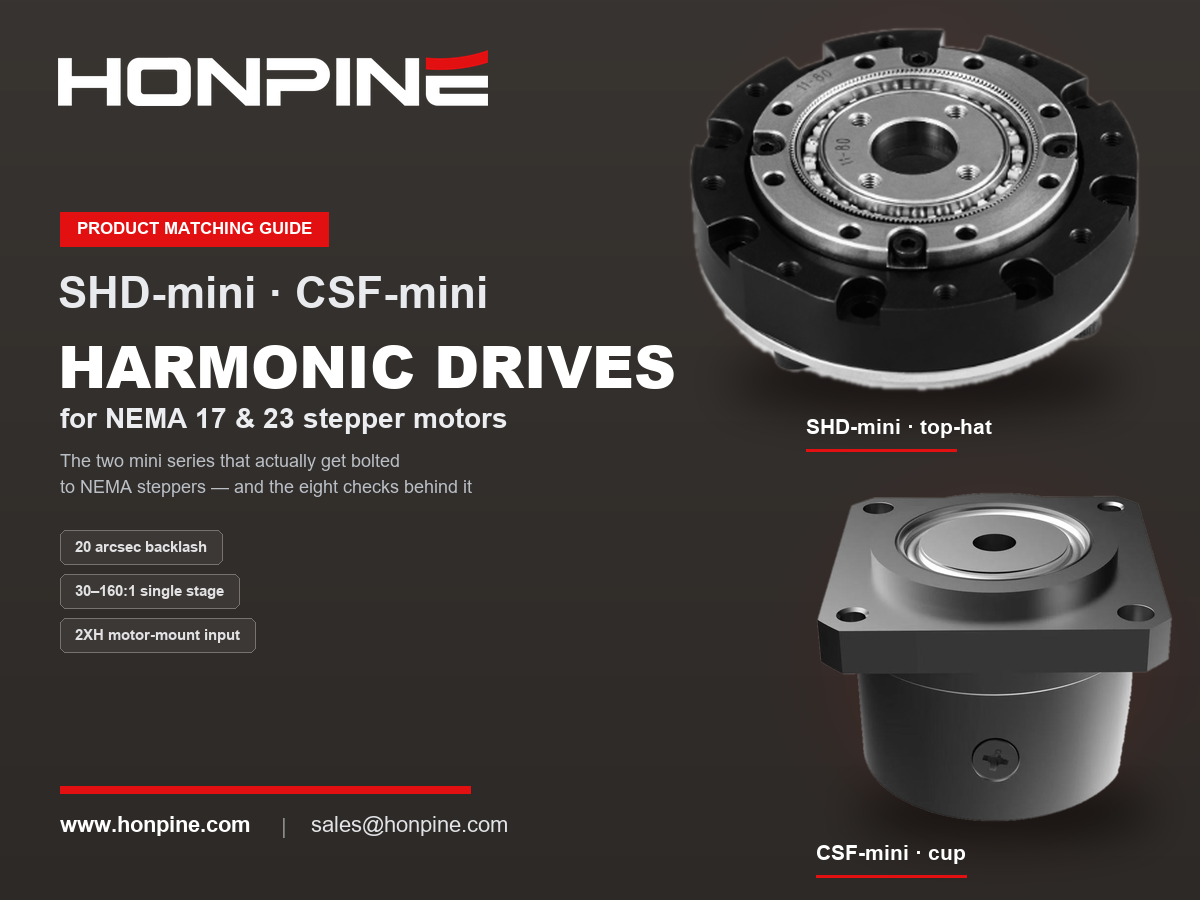
 Руководство по подбору гармонических приводов для NEMA 17 и NEMA 23: сочетание шаговых двигателей с гармоническими редукторамиСочетание шагового двигателя с гармоническим приводом — это не компромисс ради экономии. Слабые стороны шагового двигателя — большой шаг, падение крутящего момента на частотах выше примерно 400 об/мин и отсутствие прецизионной передачи — как раз устраняет гармонический привод: он переводит рабочую точку в оптимальную область низких скоростей и высокого крутящего момента, повышает разрешение шага 1,8° до угловых секунд и обеспечивает практически нулевой люфт. В этом руководстве объясняется, что означают типоразмеры NEMA на монтажном интерфейсе, какие типоразмеры гармонических приводов подходят для NEMA 17 и NEMA 23, а также восемь проверок, которые следует выполнять по порядку, включая наиболее часто упускаемый пусковой момент без нагрузки со стороны входа. Кроме того, рассматривается реальный недостаток такого сочетания — незаметный отказ. Включены технические характеристики HONPINE SHD и CSF.
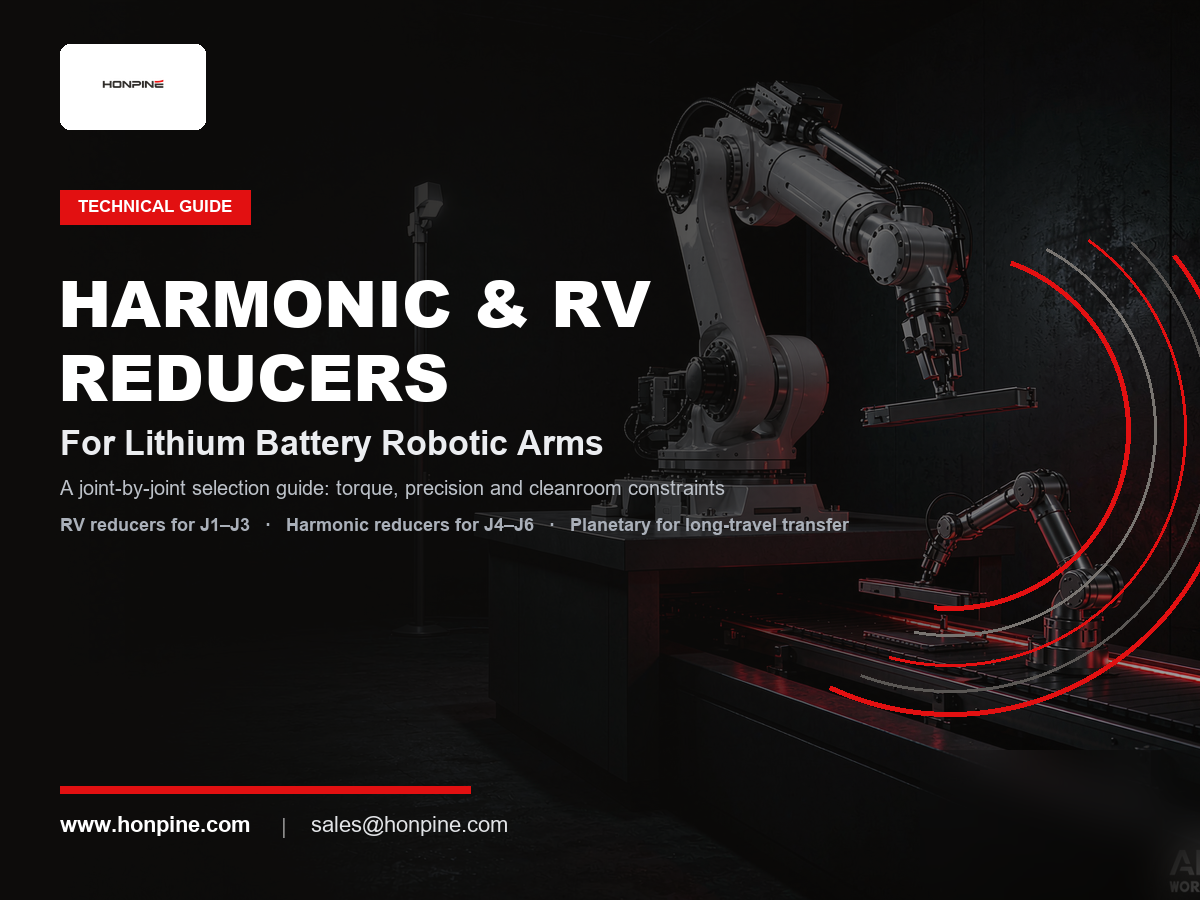
 Волновые или RV-редукторы для роботизированных манипуляторов в производстве литиевых аккумуляторов: руководство по выбору для каждого сочлененияНа предприятиях по производству литиевых аккумуляторов выбор редуктора для роботизированного манипулятора — это не поиск одной «лучшей» модели, а распределение задач между сочленениями. RV-редукторы устанавливают в плечевом и локтевом сочленениях (J1–J3), где особенно важны жесткость, стойкость к ударным нагрузкам и длительный срок службы. Волновые редукторы используют в запястье (J4–J6), где точность позиционирования определяют практически нулевой люфт, высокая удельная плотность крутящего момента и малый вес. Для декартовых систем перемещения на большие расстояния применяют планетарные редукторы, позволяющие снизить затраты. Производство литиевых аккумуляторов предъявляет еще три строгих требования: чрезвычайно высокая повторяемость позиционирования (±0.02–0.05 мм), круглосуточная работа с высокой нагрузкой и полная недопустимость загрязнения металлическими частицами. В этом руководстве объясняется логика выбора редукторов для каждого сочленения, сравниваются три типа редукторов и приводятся типовые конфигурации для каждой рабочей станции.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Почему роботам для прикроватной физиотерапии нужны суставные модули с силовым управлением?Робот для физиотерапии продаёт не манипулятор, а силу, воздействующую на тело человека. Предписание задают давление, ритм и глубина воздействия, а управление положением не может их обеспечить: мягкие ткани податливы, и их свойства меняются со временем, поэтому одна и та же команда положения создаёт контактные усилия, которые могут различаться в несколько раз при воздействии на мышцы и кости. Суставные модули с волновой передачей и силовым управлением превращают контактное усилие в регулируемую по замкнутому контуру переменную — это единственный способ обеспечить повторяемость дозировки, безопасность контакта с человеком и возможность обучать технике терапевта. Отталкиваясь от одной фотографии прикроватного робота для физиотерапии, в этой статье мы анализируем конфигурацию, излагаем пять причин, по которым силовое управление необходимо, последовательно разбираем критерии выбора между TCHL и HAG от HONPINE и приводим расчёт разрешения датчика крутящего момента, необходимый для выбора типоразмера рамы.
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.
 Гармонический поворотный привод для поворотной оси станка с ЧПУ: высокоточное решение для гравировальных станковУзнайте, как гармонические поворотные приводы повышают эффективность поворотной оси станков с ЧПУ для 4-осевых и 5-осевых гравировальных станков благодаря точному позиционированию, низкому люфту, высокой жёсткости и компактной интеграции.
 12 советов по выбору подходящего привода для поворотного стола с ЧПУ: волновой редуктор, волновой поворотный актуатор, двигатель DD и планетарный редукторУзнайте, как выбрать подходящий привод поворотного стола с ЧПУ с учетом точности, люфта, крутящего момента, скорости, жесткости, термической стабильности и интеграции. Сравните волновые редукторы, волновые поворотные приводы, двигатели DD, редукторы RV и планетарные редукторы.