Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудования
Гармонические роботизированные шарнирные приводы для трубопроводных роботов и другого специального оборудования
Что такое трубопроводный робот?
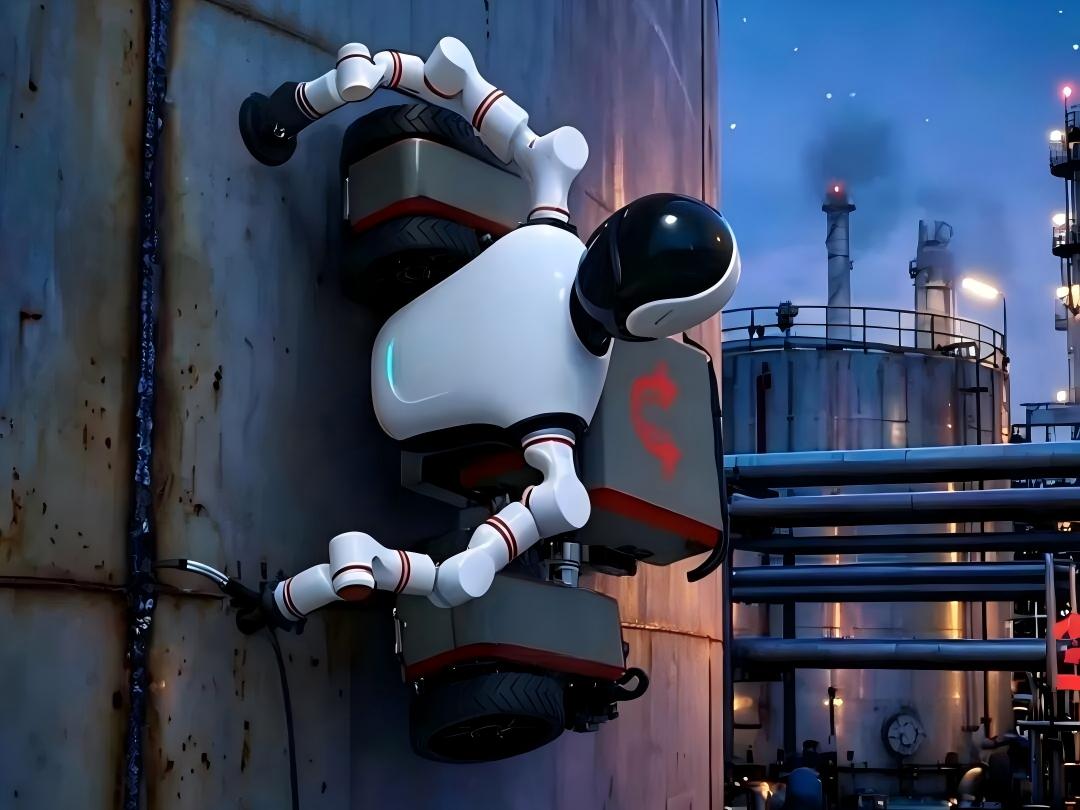
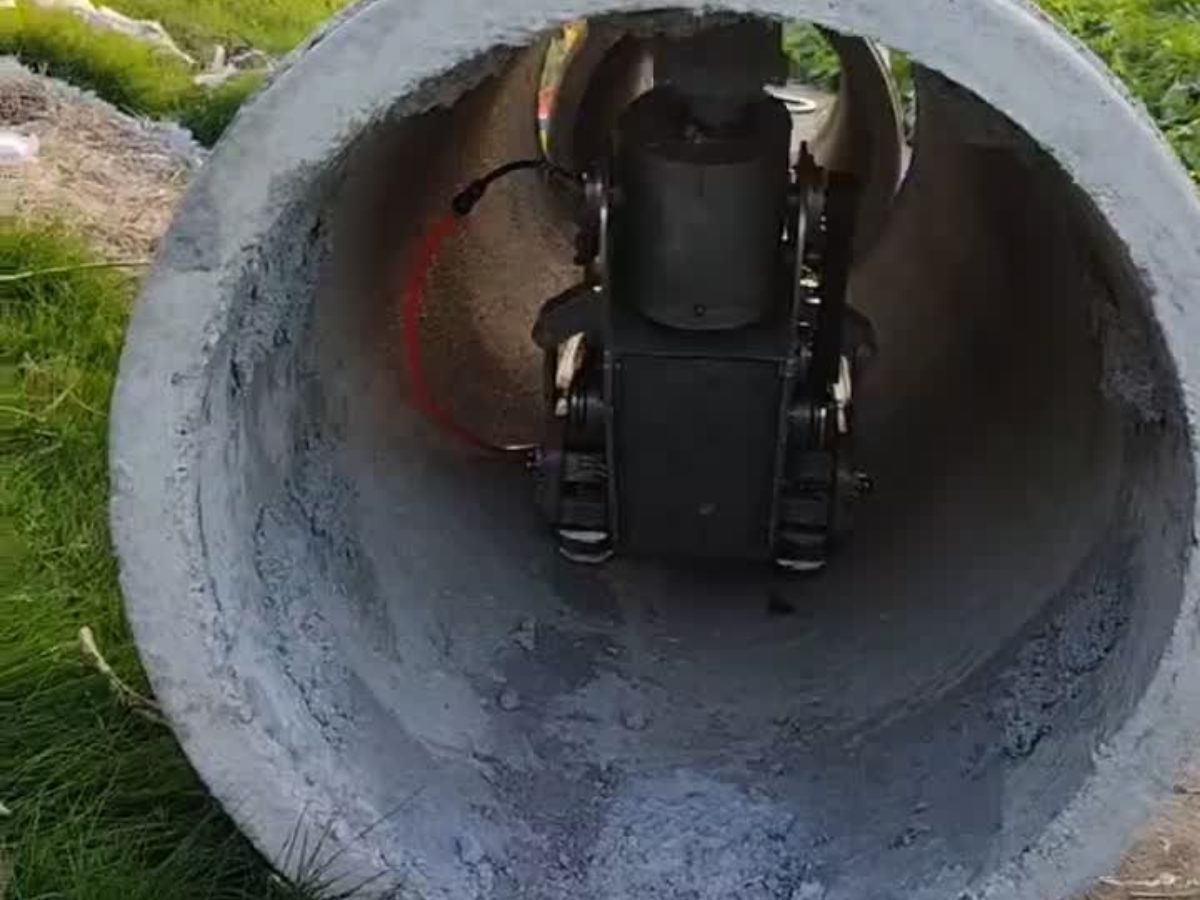
Трубопроводный робот — это мехатронная система, предназначенная для автоматического перемещения внутри или снаружи узких трубопроводов с одним или несколькими датчиками, инспекционными устройствами или рабочими механизмами. Он может выполнять различные задачи, связанные с трубопроводами, посредством дистанционного управления персоналом или автоматизированного компьютерного управления.
Как важная категория специальных роботов, трубопроводные роботы в основном используются для замены ручного труда при инспекции, ремонте, очистке и техническом обслуживании трубопроводов. Они широко применяются в таких отраслях и сферах, как нефтегазовая промышленность, химическая переработка, муниципальный водоотвод, атомная энергетика и другие сложные условия эксплуатации.
Какие задачи необходимо решить при проектировании трубопроводных роботов?
1. Крайне ограниченное монтажное пространство
Одним из основных ограничений трубопроводных роботов является крайне ограниченное монтажное пространство. Поскольку роботу необходимо перемещаться внутри трубопроводов, поворачивать, сочленяться и выполнять различные задачи, его шарнирные механизмы должны работать в условиях сильно ограниченного пространства.
Если шарнирный привод слишком велик, он может легко соприкасаться со стенкой трубопровода и ограничивать подвижность робота.
2. Высокие требования к крутящему моменту при компактных размерах
Шарниры трубопроводного робота должны преодолевать множество нагрузок, включая собственный вес робота, трение о стенку трубы, сопротивление при подъеме, нагрузки при повороте и другие внешние усилия.
Поэтому шарнирный привод должен обеспечивать относительно высокое передаточное отношение и достаточный выходной крутящий момент при компактных габаритах.
3. Точное управление движением в сложных условиях
Трубопроводным роботам часто необходимо нести камеры, системы визуального контроля, оборудование для ультразвукового контроля, лазерные инспекционные системы и другие устройства.
Одновременно они должны обеспечивать точное управление движением и планирование траектории в сложных и потенциально неблагоприятных условиях. Это предъявляет повышенные требования к шарнирным приводам робота в отношении точности позиционирования, интеграции и надежности.
Почему гармонические шарнирные модули роботов подходят для трубопроводных роботов?
Исходя из этих требований, гармонические шарнирные модули роботов являются оптимальным решением для многих применений трубопроводных роботов.
Какими характеристиками должен обладать гармонический шарнирный модуль робота для трубопроводных роботов?
1. Полая конструкция для прокладки кабелей
Полая конструкция шарнира особенно важна для трубопроводных роботов.
Во время работы кабели и проводка могут подвергаться скручиванию, растяжению, истиранию или другим механическим нагрузкам. Полая конструкция позволяет кабелям и сигнальным линиям проходить через центр шарнира, помогая организовать внутреннюю проводку и снизить возможное влияние на движение робота.
Это также может способствовать снижению рисков безопасности, связанных с открыто проложенными или неправильно размещенными кабелями.
2. Высокая плотность крутящего момента
Плотность крутящего момента является еще одним важным параметром шарнирных приводов трубопроводных роботов.
Высокая плотность крутящего момента означает, что шарнир может создавать более высокий выходной крутящий момент при тех же или схожих габаритах и массе. Это позволяет трубопроводным роботам достигать большей грузоподъемности без существенного увеличения общих размеров робота.
3. Компактные интегрированные габариты
Общие габариты интегрированного гармонического шарнирного модуля робота также являются важным фактором при выборе продукции.
Размер шарнира напрямую влияет на общие габариты трубопроводного робота. Для роботов, работающих внутри узких трубопроводов, основное требование простое: робот и его шарниры должны физически помещаться внутри трубопровода.
Поэтому компактные размеры шарнира и высокий уровень функциональной интеграции являются важными факторами при выборе шарнирного привода для применения в трубопроводных роботах.
Гармонический шарнирный модуль робота HONPINE HPJM для специальных роботов
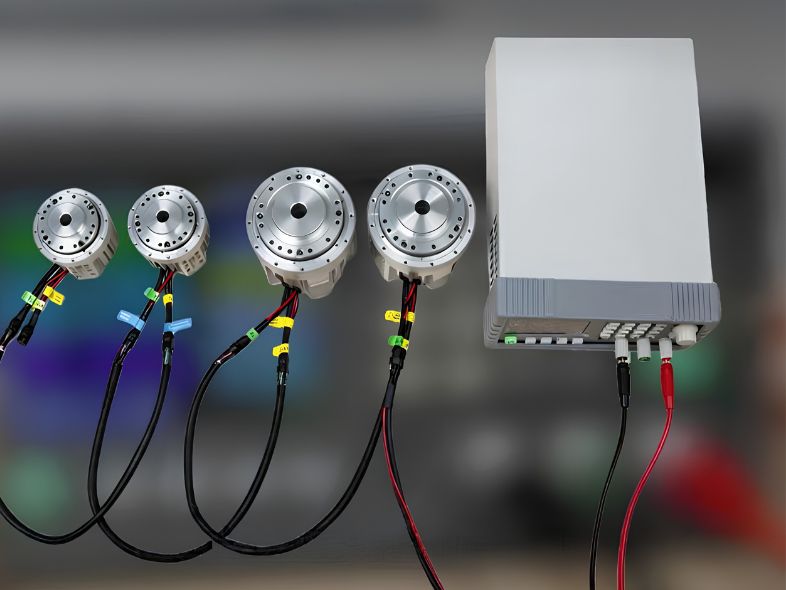
Исходя из этих требований, гармонический шарнирный модуль робота HPJM HONPINE хорошо подходит для применений, требующих компактных габаритов, высокой плотности крутящего момента и интегрированных возможностей движения.
HPJM объединяет ключевые компоненты движения в компактном шарнирном модуле, помогая производителям роботов упростить механическую интеграцию при обеспечении требуемого крутящего момента и характеристик движения шарнира.
Соответствие требованиям по водо- и пылезащите
Шарнирные приводы роботов HONPINE применяются и прошли проверку в различных специальных робототехнических системах, включая инспекционных роботов, пожарных роботов, роботов для работы в опасных средах, роботов для атомной промышленности, подводных роботов, роботизированные манипуляторы для специальных транспортных средств и роботизированных четвероногих роботов.
Основываясь на многолетнем опыте поддержки заказчиков в области специальной робототехники, HONPINE не только предоставляет шарнирные приводы, соответствующие требуемым техническим характеристикам, но и совместно с заказчиками прорабатывает требования, специфичные для конкретного применения, такие как водо- и пылезащита.
Для получения дополнительной информации о гармонических шарнирных приводах роботов и решениях на основе шарнирных модулей для трубопроводных роботов и другого специального оборудования свяжитесь с HONPINE, чтобы обсудить требования вашего применения и подобрать подходящее решение на основе шарнирного привода.
Подробнее
Узнайте больше о истории HONPINE и тенденциях в области точных передач.
 Как выбрать волновой редуктор?В этой статье объясняется, как выбирать волновые редукторы в зависимости от конкретного оборудования, с учетом таких аспектов, как средний момент нагрузки, входная скорость, пиковый крутящий момент при пуске и остановке, сравнение ударного крутящего момента, допустимое количество циклов ударного крутящего момента и срок службы. В заключение упоминаются флагманские продукты Honpine — волновые редукторы.
 Как выбрать модули суставов робота для рук, торса, головы и ног в AGV и гуманоидных роботахПлатформы роботизированных AGV, подъемные ноги, складные ноги, торс, голова и двойные руки имеют разные функциональные требования. Поэтому следует соответственно выбирать различные типы модулей суставов с гармоническим редуктором и планетарных модулей суставов.
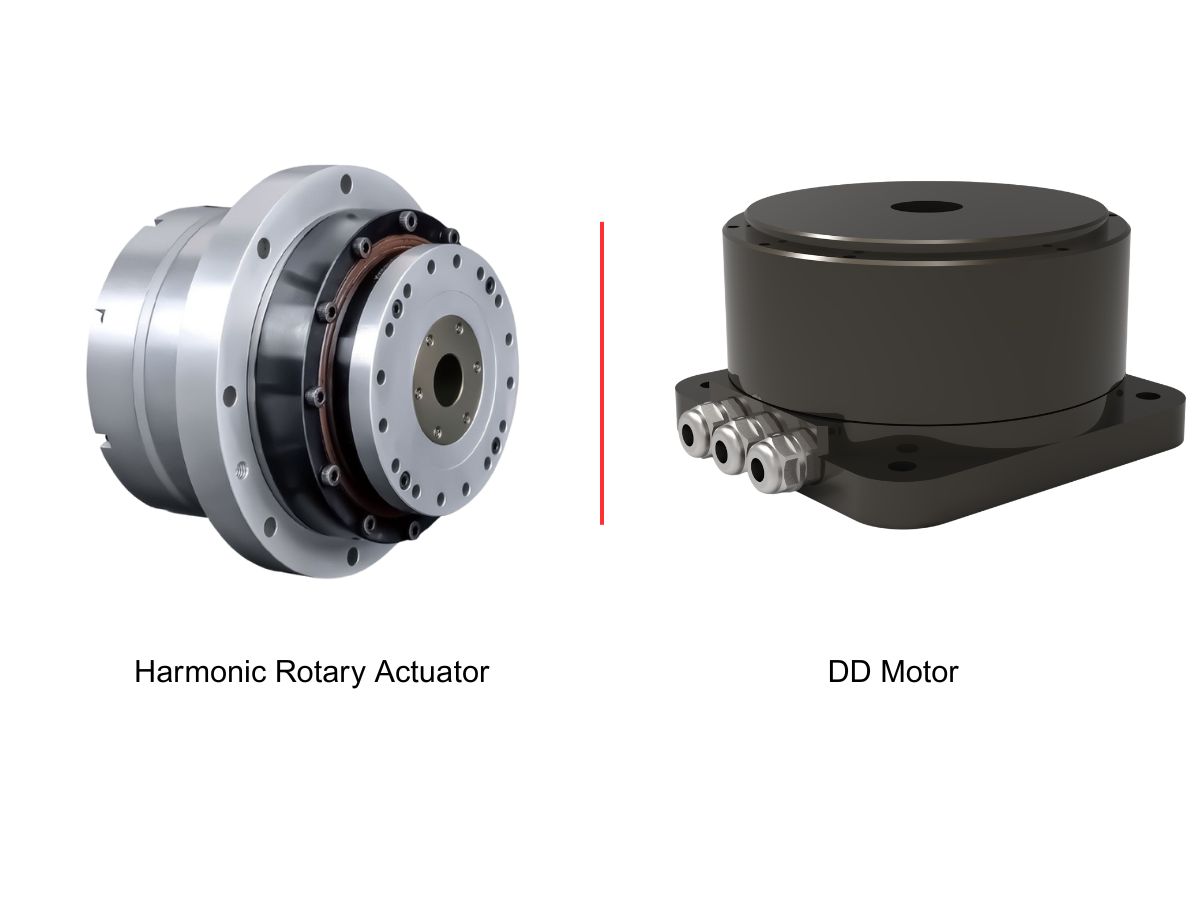
 Что такое двигатель DD? Как выбрать двигатель DD?Двигатель DD, полное название — Direct Drive motor, представляет собой двигатель, который напрямую приводит нагрузку без использования редукторных устройств, таких как шестерни, ремни или шарико-винтовые передачи. Принцип его работы основан на высоком крутящем моменте, что позволяет напрямую соединять его с движущимся оборудованием, тем самым устраняя необходимость в промежуточных соединительных элементах, таких как крепеж, редукторы и ремни.
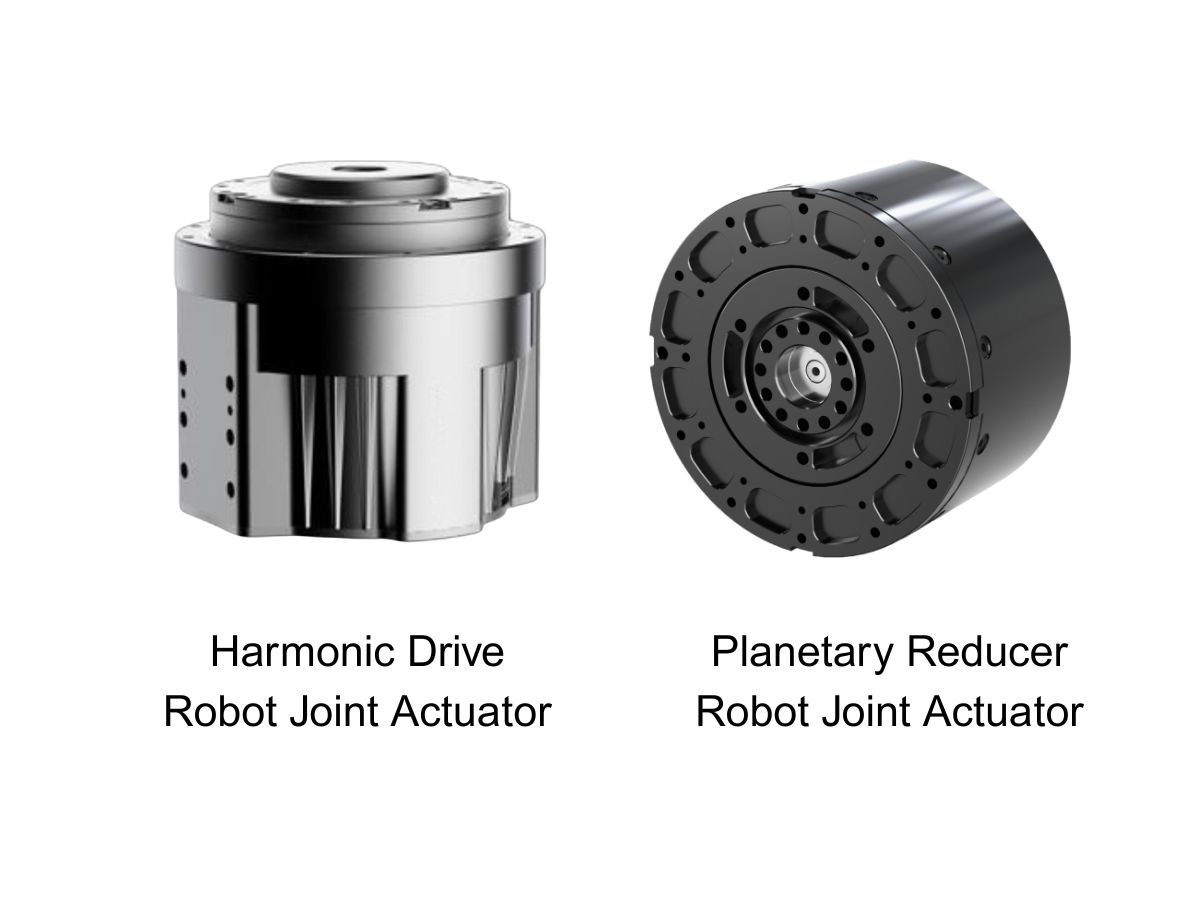
 Что такое привод сочленения робота?Как выбрать лучший поворотный привод сочленения робота?В ключевых решениях для передачи в сочленениях роботов планетарные и гармонические поворотные приводы имеют свои преимущества. Выбор подходящего типа в зависимости от требований применения имеет решающее значение для достижения оптимального баланса между производительностью и стоимостью.
 Новый завод HONPINE: Строим будущее приводов для суставов роботов и ловких рукHONPINE планирует открыть новый завод в Юйхане, Ханчжоу, Китай, специализирующийся на разработке, производстве и продаже приводов для суставов роботов, ловких рук и другого высокотехнологичного оборудования для робототехники, а также предлагая комплексные решения.
 Двигатели DD против гармонических роторных приводовВ данной статье представлено подробное сравнение двигателей с прямым приводом (DD) и гармонических роторных приводов, в котором рассматриваются принципы их работы, преимущества и недостатки, а также типичные области применения.
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
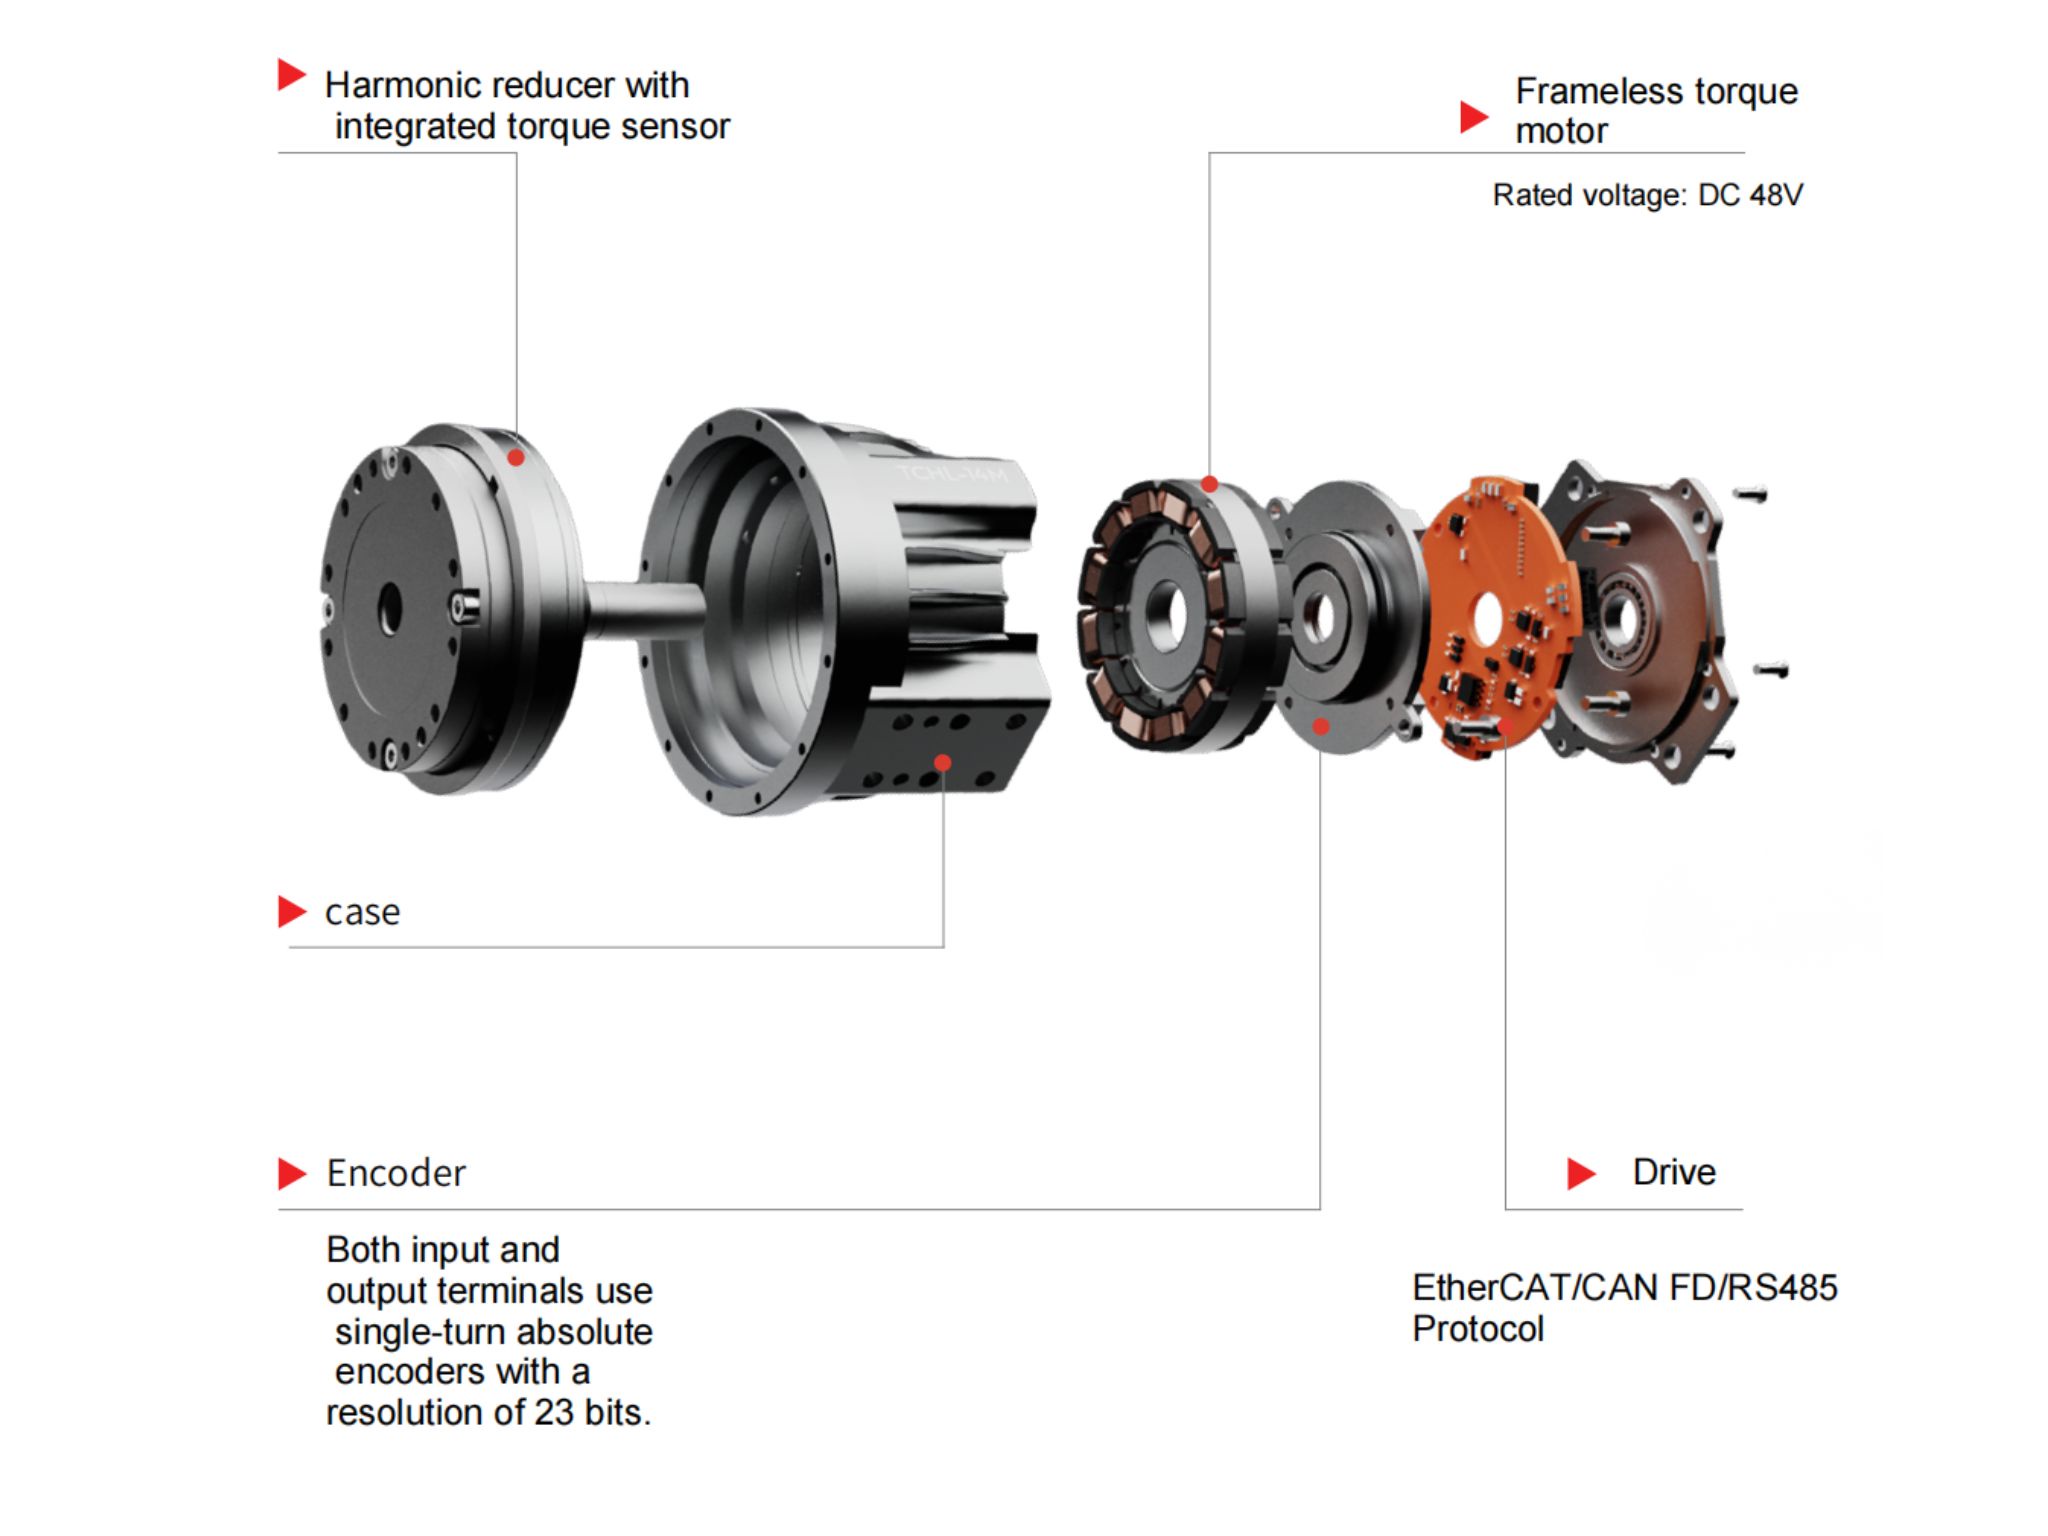
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. OMG Ультракомпактный модуль гармонического привода со встроенным датчиком крутящего моментаHONPINE TCHL series модуль гармонического привода — это революционный продукт, обеспечивающий прорывные улучшения в таких аспектах, как облегченная конструкция, уровень интеграции и удобство подключения. В этой статье мы проанализируем его революционные усовершенствования.
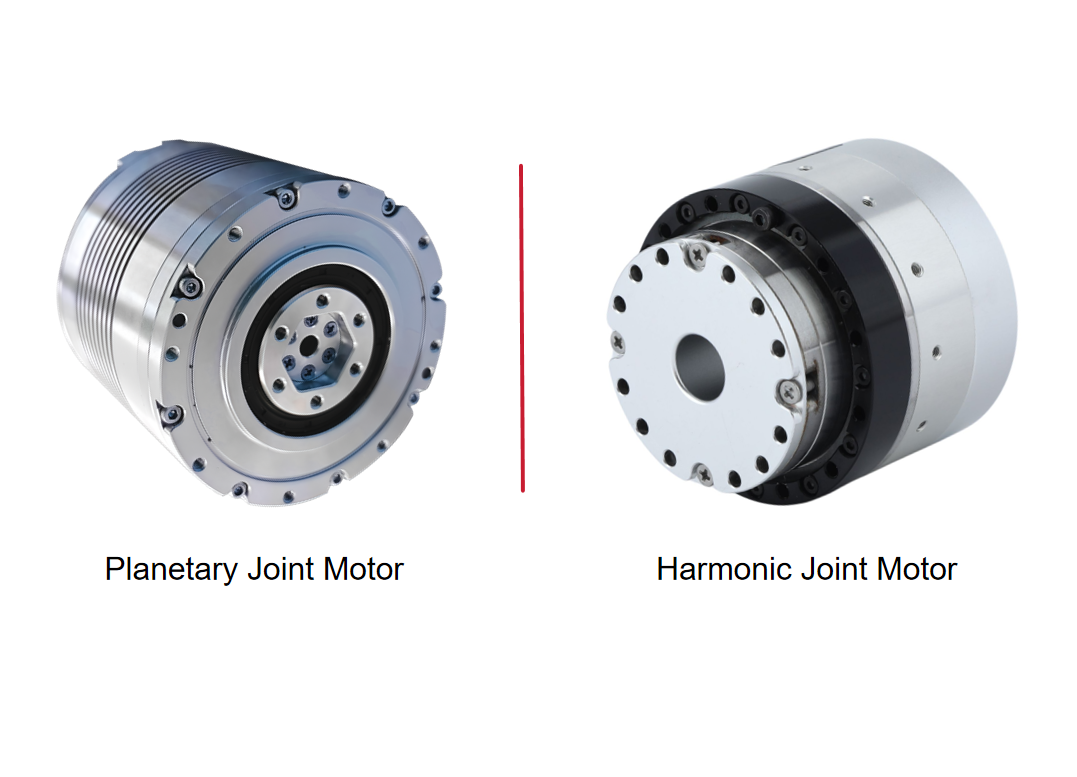
 Гармонический мотор с шарниром VS планетарный мотор с шарниромКогда коллаборативные роботы точно собирают чипы, AGV плавно перемещаются по полкам или хирургические роботы выполняют операции на миллиметровом уровне, мало кто замечает, что в совместном двигателе есть "силовое сердце", определяющее его производительность, - редуктор. Среди них гармоничные и планетарные редукторы являются двумя основными техническими решениями, и их различия напрямую влияют на точность, срок службы и сценарии применения шарнирных двигателей.
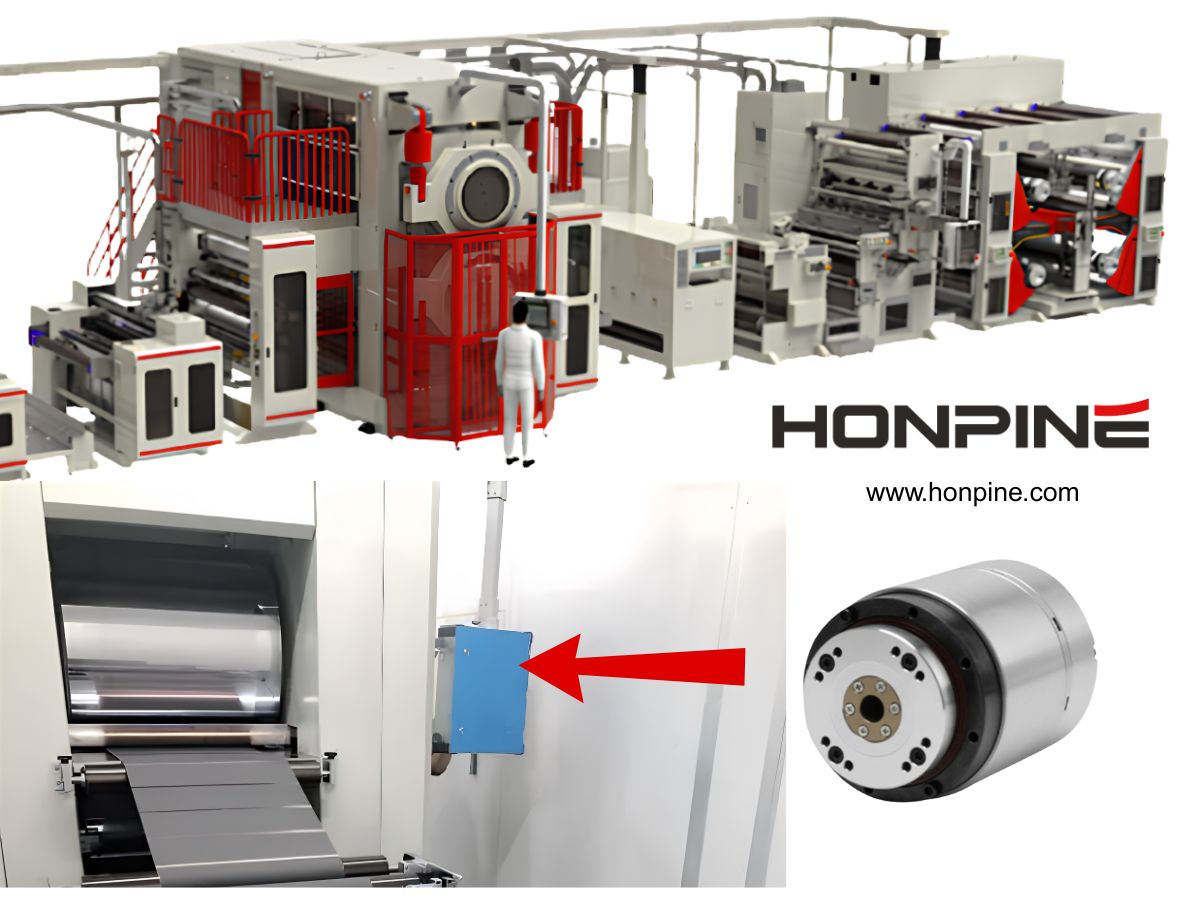
 Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
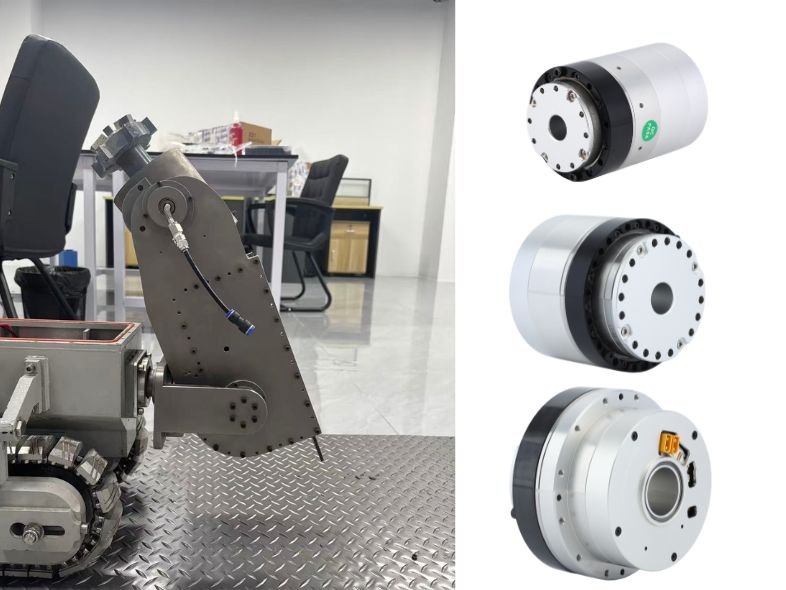
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
 Как интегрированные модули сочленений роботов меняют архитектуру проводки и управления роботов?Интегрированные модули сочленений роботов меняют подход к проектированию роботов, объединяя двигатель, редуктор, привод, энкодер и датчики в компактный модуль движения. По сравнению с традиционными распределёнными архитектурами такой интегрированный подход позволяет сократить сложность кабельной разводки, упростить подключения питания и связи, а также поддерживать более компактные конструкции роботов. По мере того как к гуманоидным роботам предъявляются всё более высокие требования к координации движений, скорости отклика, точности и интеграции, модули сочленений роботов становятся всё более важным интерфейсом между интеллектуальными системами управления и физическим движением. В этой статье рассматривается, как интегрированные модули сочленений роботов преобразуют архитектуру проводки и управления роботов, на примере модуля сочленения робота с гармоническим приводом HONPINE TCHL.
Двойной щелчок
Мы предлагаем гармоничные редукторы, планетарные редукторы, моторы для роботизированных суставов, поворотные приводы для роботов, RV-редукторы, конечные эффекторы для роботов, ловкие роботизированные руки
 Почему гармонические приводные системы идеально подходят для применения в системах наведения ракет и прецизионного управления?Гармонические приводные системы и системы гармонических приводов идеально подходят для таких применений, как вращение башни, управление стабилизаторами ракет и стабилизированные системы подвеса датчиков.
Это связано в первую очередь с их уникальными преимуществами в точности, компактных размерах, быстром отклике и надежности, что делает их идеальными для высокоточных электромеханических систем. Гармонический поворотный привод для оборудования валкового пресса литиевых аккумуляторовОборудование для производства литиевых аккумуляторов требует более высокой точности, стабильности и эффективности интеграции по мере постоянного развития производственных процессов. В оборудовании для каландрирования точное позиционирование валков, контроль давления и динамический отклик имеют решающее значение для обеспечения качества и однородности электродов.
Гармонические поворотные приводы HONPINE обеспечивают высокую точность, высокую жесткость, быстрый отклик и компактную интеграцию для каландрового оборудования литиевых аккумуляторов. Благодаря практически нулевому люфту, высокой плотности крутящего момента и надежным характеристикам управления движением они помогают повысить точность оборудования и стабильность производства. Гармонические приводы суставов роботов для трубопроводных роботов и другого специального оборудованияТрубопроводные роботы работают в узких и сложных условиях, где критически важными задачами являются ограниченное монтажное пространство, высокие требования к нагрузке, прокладка кабелей и точное управление движением. Надежный привод сустава должен обеспечивать высокий крутящий момент, компактные габариты и стабильную производительность, адаптируясь к сложным условиям эксплуатации. Гармонические приводы суставов роботов объединяют прецизионную трансмиссию, моторный привод и функции датчиков в компактном модуле движения, что делает их подходящими для трубопроводных роботов и других специальных роботизированных систем. В этой статье рассматриваются ключевые требования к конструкции трубопроводных роботов и объясняется, как гармонические модули суставов роботов HONPINE HPJM помогают создавать компактные, высокопроизводительные и надежные роботизированные решения.
 Гармонический актуатор для подъёмного оборудования: точность, удельная плотность крутящего момента и компактное управление движением. ВведениеСовременному подъёмному оборудованию требуется не только вертикальное перемещение груза. Роботизированные подъёмные оси, подъёмные модули AGV и AMR, оборудование для производства полупроводников, инспекционные платформы и специализированные лебёдки всё чаще требуют высокой удельной плотности крутящего момента, точного позиционирования, малого люфта, высокой жёсткости и компактного управления движением. Гармонический актуатор объединяет гармонический привод с двигателем, а в зависимости от конфигурации — также с энкодерами, тормозами, сервоприводами и коммуникационными интерфейсами — в компактный модуль управления движением. В этой статье рассматривается применение гармонических актуаторов в различных подъёмных системах и объясняется, почему сочетание точности, удельной плотности крутящего момента, жёсткости и интеграции делает их подходящими для автоматизированных задач подъёма и позиционирования.
 Гармонические поворотные приводы для полупроводникового оборудования: прецизионное движение, конструкция с полым валом и управление FOCВсем привет, я Теодор Ли, технический директор HONPINE. В оборудовании для производства полупроводников вращательное движение — это не просто вращение механизма. Ограниченное пространство для установки, прокладка кабелей и трубок, стабильность на низких скоростях, точное позиционирование и плавно регулируемые профили движения — всё это может влиять на производительность оборудования. Именно поэтому гармонические поворотные актуаторы становятся важным решением для управления движением в полупроводниковом оборудовании. В этой статье, основываясь на нашем опыте разработки оборудования, систем подвесного транспорта, перемещения пластин, очистки и выращивания кристаллов, я расскажу, как гармоническая передача, управление двигателем на базе FOC, обратная связь энкодера, конструкция с большим полым валом и гибкие механические интерфейсы совместно обеспечивают соответствие практическим требованиям к движению в полупроводниковой отрасли.
 Миниатюрный гармонический привод для малоинвазивных хирургических роботовМалоинвазивные хирургические роботы требуют высококомпактных систем передачи, способных обеспечивать точное движение в крайне ограниченном механическом пространстве. По мере того как роботизированные инструменты становятся меньше и маневреннее, традиционные архитектуры передачи могут сталкиваться с проблемами, связанными с габаритами, эластичностью сухожилий, трением, гистерезисом и механической интеграцией. Миниатюрный гармонический привод предлагает один из возможных подходов, обеспечивая высокоточное передаточное отношение, малый люфт и компактные размеры в небольшом механическом корпусе. В этой статье я объясню, почему миниатюрная гармоническая передача актуальна для хирургической робототехники, сравню архитектуры с внешним сухожильным приводом и дистальной передачей, а также рассмотрю ключевые инженерные аспекты миниатюрного гармонического редуктора CSF-mini от HONPINE для компактных роботизированных суставов, гибких роботизированных инструментов и других прецизионных механизмов.
 Почему системам лазерной вобблинг-сварки необходим высокоточный гармонический поворотный привод?Лазерная вобблинг-сварка всё чаще применяется в производстве аккумуляторов, сварке шин, электронике, медицинских устройствах, роботизированной сварке и других высокоточных производственных процессах, где перемещение луча должно оставаться точным и повторяемым. Однако в механических системах вобблинг-сварки качество сварного шва зависит не только от параметров лазера, но и от точности механизма вращательного движения, приводящего в действие вобблинг-головку. Люфт, недостаточная крутильная жёсткость, ограниченная плотность крутящего момента и ошибки позиционирования могут напрямую влиять на фактическую траекторию луча и стабильность сварочной ванны. Поэтому высокоточное решение для вращательного движения становится важной частью современного оборудования для лазерной вобблинг-сварки. Гармонический поворотный привод сочетает прецизионную передачу, высокую жёсткость, малый люфт и компактную интеграцию, что делает его хорошо подходящим для механических вобблинг-головок, требующих контролируемого вращательного движения при динамических нагрузках.
 Когда для рулевого управления подвесным двигателем требуется гармонический поворотный привод?Рулевое управление электрическим подвесным двигателем развивается от простой механической функции к прецизионному применению для управления движением. В этой статье объясняется, когда гармонический поворотный привод становится подходящим решением, и рассматривается роль прецизионной передачи, малого люфта, высокой плотности крутящего момента, обратной связи от энкодера и компактной механической интеграции. Также рассматриваются применения в электрических лодках, автономных надводных судах, беспилотных лодках, морской робототехнике и электрических морских силовых установках, помогая инженерам понять, как выбрать подходящий поворотный привод в соответствии с крутящим моментом рулевого управления, скоростью, точностью позиционирования, условиями эксплуатации и требованиями к установке.
 Как выбрать подходящий привод шарнира робота для специализированных робототехнических применений?Выбор подходящего привода суставов робота больше не сводится к простому сравнению характеристик крутящего момента или отдельному выбору двигателя и редуктора. По мере того как гуманоидные роботы, коллаборативные роботы, промышленные роботизированные манипуляторы, медицинские роботы, мобильные манипуляторы и специализированные роботизированные системы становятся всё более разнообразными, производителям роботов необходимо одновременно учитывать крутящий момент, скорость, точность, жёсткость, вес, монтажное пространство, обратную связь, связь и безопасность. В этой статье объясняется, как инженеры могут выбрать подходящий гармонический привод сустава или двигатель сустава робота, начиная с реальной прикладной задачи и создавая решение на уровне сустава, соответствующее механической конструкции и требованиям к управлению всего робота.
 Гармонический поворотный привод для поворотной оси станка с ЧПУ: высокоточное решение для гравировальных станковУзнайте, как гармонические поворотные приводы повышают эффективность поворотной оси станков с ЧПУ для 4-осевых и 5-осевых гравировальных станков благодаря точному позиционированию, низкому люфту, высокой жёсткости и компактной интеграции.
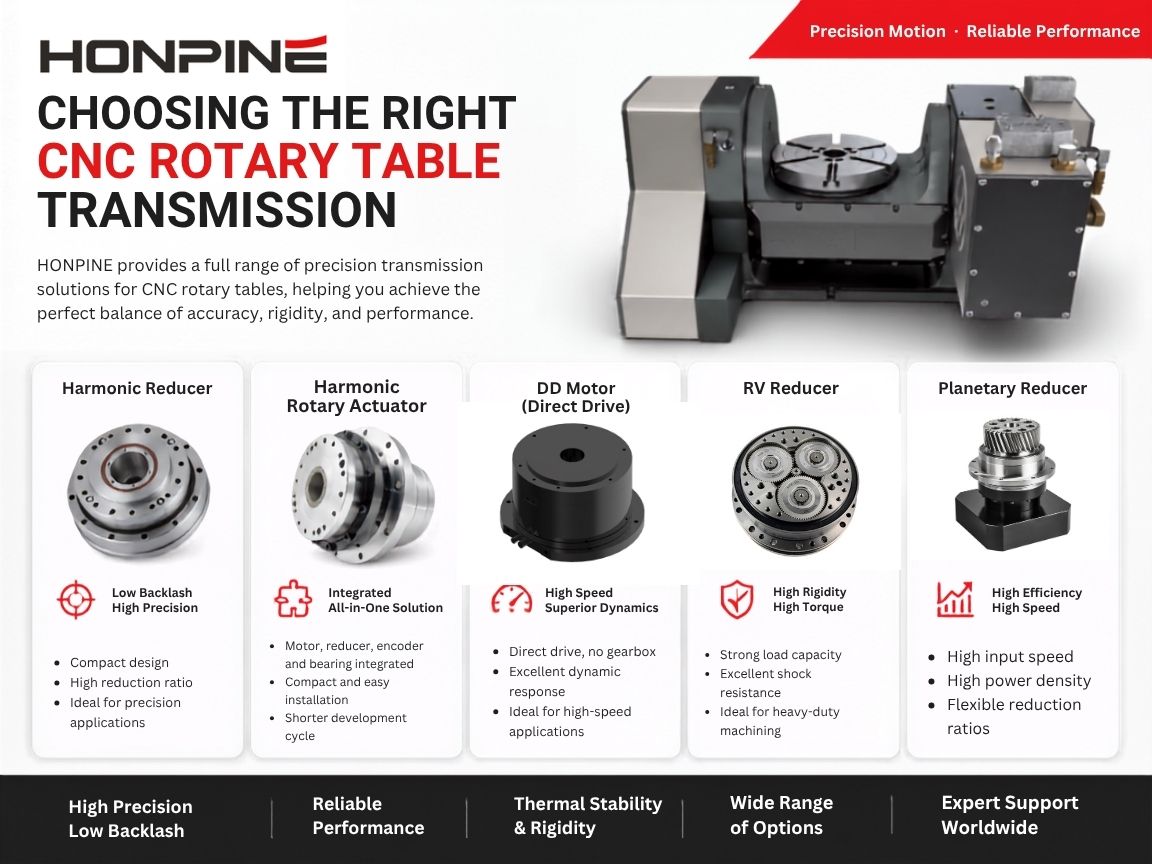
 12 советов по выбору подходящего привода для поворотного стола с ЧПУ: волновой редуктор, волновой поворотный актуатор, двигатель DD и планетарный редукторУзнайте, как выбрать подходящий привод поворотного стола с ЧПУ с учетом точности, люфта, крутящего момента, скорости, жесткости, термической стабильности и интеграции. Сравните волновые редукторы, волновые поворотные приводы, двигатели DD, редукторы RV и планетарные редукторы.
 Миниатюрный гармонический редуктор для небольших роботизированных манипуляторов и настольных 6-осевых роботов